
























सेवा हॉटलाइन
स्तंभकार

स्तंभकार
टेस्ला की एफएसडी स्वायत्त ड्राइविंग समाधान व्याख्या के मुख्य बिंदु
2024-05-15
2252
एलोन मस्क की बीजिंग यात्रा: एफएसडी चीन के साथ बर्फ तोड़ना
मस्क की बीजिंग यात्रा के तुरंत बाद, चाइना एसोसिएशन ऑफ ऑटोमोबाइल मैन्युफैक्चरर्स और नेशनल कंप्यूटर नेटवर्क इमरजेंसी रिस्पांस कोऑर्डिनेशन सेंटर ने ऑटोमोबाइल डेटा प्रोसेसिंग के लिए चार सुरक्षा आवश्यकताओं के परीक्षण पर एक नोटिस जारी किया। टेस्ला, एक विदेशी वित्त पोषित उद्यम के रूप में, सभी चार आवश्यकताओं को पूरा करने वाली कार कंपनियों के पहले बैच में से एक बन गई। FSD V12 में, टेस्ला ने अपने नेविगेशन और रूट प्लानिंग एल्गोरिदम में महत्वपूर्ण सुधार किए। नेविगेशन प्रणाली का नया संस्करण यातायात की स्थिति, सड़क परिवर्तन और ड्राइवर की प्राथमिकताओं जैसे विभिन्न कारकों को ध्यान में रखते हुए, समझदारी से ड्राइविंग मार्गों की योजना बना सकता है। इसके अतिरिक्त, एफएसडी के नए संस्करण में मजबूत वास्तविक समय यातायात विश्लेषण क्षमताएं हैं, जो इसे वास्तविक परिस्थितियों के आधार पर मार्गों को समायोजित करने की अनुमति देती है, जिससे एक आसान ड्राइविंग अनुभव सुनिश्चित होता है। जबकि चीनी कार कंपनियां स्वायत्त ड्राइविंग के लिए अंतर्निहित प्रौद्योगिकी में पीछे हैं, उन्हें पारिस्थितिकी और आपूर्ति श्रृंखला में लाभ है। बुद्धिमान परिवहन के बुनियादी ढांचे के विकास के साथ, उनसे अधिक प्रतिस्पर्धी उत्पादों को एकीकृत करने की उम्मीद की जाती है।
FSD V12 द्वारा हासिल की गई एंड-टू-एंड स्वायत्त ड्राइविंग तकनीक के साथ, टेस्ला को बेहतर ड्राइविंग अनुभव प्रदान करने के लिए बुद्धिमान ड्राइविंग मॉडल को प्रशिक्षित करने के लिए केवल प्रचुर स्थानीय ड्राइविंग डेटा का उपयोग करने की आवश्यकता है। इसके अलावा, नियम-आधारित कोड के उपयोग को काफी कम करके, टेस्ला को चीन में हजारों बुद्धिमान ड्राइविंग एल्गोरिदम इंजीनियरों की एक टीम स्थापित करने की आवश्यकता नहीं है। केवल लगभग 20 लोगों की एक स्थानीय परिचालन टीम और सैकड़ों लोगों की डेटा लेबलिंग टीम के साथ, टेस्ला चीनी बाजार में एफएसडी की सुचारू लैंडिंग और संचालन सुनिश्चित कर सकता है।
16 मई, 2023 को, वार्षिक टेस्ला शेयरधारक बैठक में बोलने के बाद, मस्क ने एक प्रसिद्ध अमेरिकी वित्तीय मीडिया आउटलेट सीएनबीसी को एक साक्षात्कार दिया।
टेस्ला की एआई क्षमताओं पर चर्चा करते हुए मस्क ने कहा कि टेस्ला वास्तविक दुनिया एआई में बहुत आगे है और इसे बेजोड़ कहा जा सकता है। फिर उन्होंने चैटजीपीटी और जेनरेटिव एआई के बारे में मेजबान के प्रश्न को संबोधित किया:
"मुझे लगता है कि टेस्ला के पास भी 'चैटजीपीटी मोमेंट' होगा, अगर इस साल नहीं, तो मुझे नहीं लगता कि यह अगले साल के बाद होगा। इसका मतलब है कि एक दिन, अचानक, 3 मिलियन टेस्ला वाहन खुद चल सकते हैं... फिर यह 5 मिलियन है, फिर यह 10 मिलियन है...
यदि हम अपने पदों की अदला-बदली करते हैं, टेस्ला एक ऐसे भाषा मॉडल का निर्माण कर रहा है जो चैटजीपीटी से भी बदतर परिणाम नहीं देता है, और माइक्रोसॉफ्ट और ओपनएआई स्वायत्त ड्राइविंग पर काम कर रहे हैं, यदि हम अपने कार्यों का आदान-प्रदान करते हैं, तो इसमें कोई संदेह नहीं है कि हम जीतेंगे।"
एफएसडी एक पूर्ण-लिंक स्वायत्त ड्राइविंग सॉफ्टवेयर और हार्डवेयर आर्किटेक्चर है
एफएसडी आर्किटेक्चर: डेटा, एल्गोरिदम और कम्प्यूटेशनल पावर, धारणा, योजना और निष्पादन सहित विभिन्न स्तरों पर एक व्यापक एंड-टू-एंड स्वायत्त ड्राइविंग सॉफ्टवेयर और हार्डवेयर ढांचे का निर्माण किया गया है।
नियोजन: अनिवार्य रूप से बहु-वस्तु पथ नियोजन मुद्दों को संबोधित करता है, संबंधित निष्पादन कार्यों को पूरा करने में वाहन का मार्गदर्शन करने के लिए स्वयं और सभी वस्तुओं दोनों के लिए प्रक्षेप पथ का प्रबंधन करता है।
तंत्रिका नेटवर्क: वाहन को नियंत्रित करने वाली पूर्ण गतिज अवस्थाओं (स्थिति/वेग/त्वरण/खुरदरापन) को आउटपुट करने के लिए वीडियो स्ट्रीम जैसे इनपुट का विश्लेषण करें।
प्रशिक्षण डेटा: एक बंद-लूप डेटा सिस्टम बनाने के लिए अत्याधुनिक 4डी ऑटो-एनोटेशन तकनीक, उन्नत सिमुलेशन और क्लाउड कंप्यूटिंग संसाधनों का उपयोग करता है।
प्रशिक्षण अवसंरचना: इसमें सीपीयू, जीपीयू, न्यूरल नेटवर्क एक्सेलेरेटर इकाइयां और एक एआई कंपाइलर शामिल है। एआई कंपाइलर तंत्रिका नेटवर्क के लिए आवश्यक नए संचालन का समर्थन करता है, उन्हें इष्टतम अंतर्निहित हार्डवेयर संसाधनों पर मैप करता है।
एआई संकलन और अनुमान: कंप्यूटर पर तंत्रिका नेटवर्क चलाने का पता। वर्तमान अनुमान इंजन एक एकल तंत्रिका नेटवर्क के निष्पादन को दो स्वतंत्र चिप प्रणालियों को आवंटित कर सकता है, जैसे एक ही स्वायत्त ड्राइविंग कंप्यूटर के भीतर दो अलग-अलग कंप्यूटर जुड़े होते हैं।

विशेषज्ञ मॉडल और हाइब्रिड मॉडल जैसे मॉड्यूलर समाधानों की तुलना में, एंड-टू-एंड स्वायत्त ड्राइविंग समाधान प्रत्येक मॉड्यूल से नियम-आधारित कोड को हटाकर धारणा, योजना और नियंत्रण को एकीकृत करते हैं। कई सेंसरों से एकत्र की गई जानकारी सीधे जटिल बड़े पैमाने के तंत्रिका नेटवर्क में इनपुट की जाती है, जो गणना के बाद सीधे ड्राइविंग नियंत्रण कमांड आउटपुट कर सकती है, जिसके परिणामस्वरूप एंड-टू-एंड सिस्टम तैयार होता है। सबसे महत्वपूर्ण लाभ उच्च-सटीक मानचित्रों पर निर्भरता कम करना और मध्यवर्ती चरणों में लागत कम करना है; मॉडल की ऊपरी सीमा ऊंची है और यह अनुमानित वैश्विक इष्टतम समाधान प्राप्त कर सकता है। नुकसान में धीमी प्रारंभिक मॉडल सीखना शामिल है, मॉडल को उभरने और तेजी से प्रगति हासिल करने के लिए बड़े पैमाने पर प्रशिक्षण डेटा की आवश्यकता होती है, मॉड्यूलर आर्किटेक्चर की तुलना में सरल परिदृश्यों के लिए कम स्पष्टीकरण, कम मॉडल फर्श के कारण उच्च प्रवेश बाधा; बीच में "ब्लैक बॉक्स" की खराब व्याख्या, जिसके परिणामस्वरूप संभावित रूप से विशेषज्ञ मॉडल की तुलना में अधिक अस्पष्ट निर्णय व्यवहार हो सकता है।
टेस्ला का "शैडो मोड" भी एफएसडी प्रगति के लिए महत्वपूर्ण सहायता प्रदान करता है।
उपयोगकर्ता ड्राइविंग प्रक्रियाओं के दौरान विभिन्न ड्राइविंग डेटा एकत्र करके, टेस्ला एफएसडी प्रदर्शन को लगातार अनुकूलित करते हुए उच्च-मूल्य वाले कॉर्नर केस डेटा प्राप्त कर सकता है। ये डेटा टेस्ला के डेटा सेंटर में संग्रहीत हैं, और डेटा इंजन द्वारा विश्लेषण और प्रसंस्करण के बाद, उन्हें सिस्टम के लिए प्रशिक्षण सामग्री के रूप में उपयोग किया जा सकता है, जिससे एफएसडी सटीकता और विश्वसनीयता में और सुधार होगा।
HW4.0 में मजबूत कंप्यूटिंग शक्ति है, और बड़े मॉडल उल्लेखनीय रूप से प्रगति करते हैं।
FSD के इस सार्वजनिक बीटा संस्करण में तकनीकी प्रगति के मुख्य स्रोत निम्नलिखित पहलुओं से आ सकते हैं: सबसे पहले, FSD बीटा V12 को HW4.0 प्लेटफ़ॉर्म के लिए अद्यतन किया गया है, जो सिस्टम के लिए मजबूत हार्डवेयर समर्थन प्रदान करता है। HW4.0 हार्डवेयर अपग्रेड से कैमरों के लिए फ्रेम दर 4 फ्रेम प्रति सेकंड बढ़ जाती है, जिससे छवि डेटा की तेज़ प्रोसेसिंग सक्षम होती है और सड़क विवरण पहचान में सुधार होता है। इसके अलावा, HW4.0 की तुलना में HW3.0 की कंप्यूटिंग शक्ति दोगुनी हो गई है, जिससे FSD को अधिक कुशल प्रसंस्करण और गणना करने की अनुमति मिलती है, जिससे निर्णय लेने में तेजी आती है।
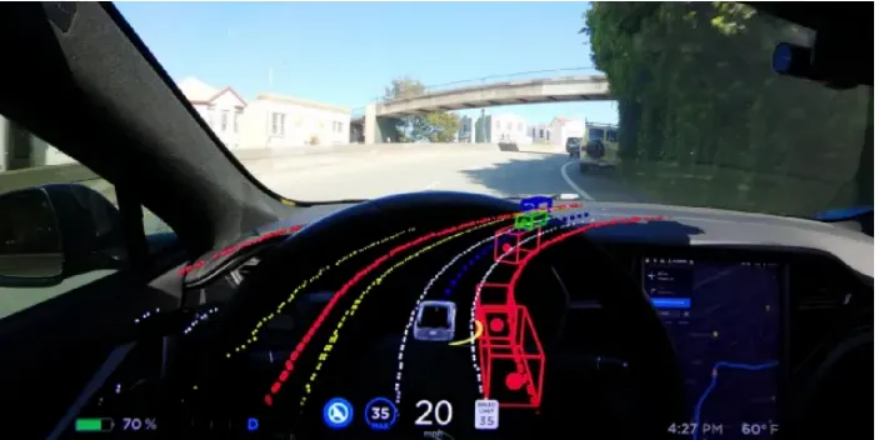
मस्क ने कहा कि एफएसडी वी12 हस्तक्षेप दर वी11 का केवल एक प्रतिशत है
टेस्ला के सीईओ एलोन मस्क ने मंगलवार को एक्स प्लेटफॉर्म पर कहा कि टेस्ला के "फुल सेल्फ-ड्राइविंग" (एफएसडी) सॉफ्टवेयर वी12 संस्करण की हस्तक्षेप दर वी11 संस्करण का केवल एक प्रतिशत है। एक उपयोगकर्ता ने पोस्ट किया, "V11 की तुलना में, V12 की हस्तक्षेप आवृत्ति 100 गुना से अधिक कम हो जाएगी। यह क्रमिक उन्नयन नहीं है, बल्कि एक छलांग है।"
टेस्ला एआई प्रशिक्षण और अनुमान में लगभग 10 बिलियन डॉलर का निवेश करेगा
मस्क ने यह भी कहा कि कोई भी कंपनी जो सालाना कम से कम 10 अरब डॉलर खर्च नहीं कर सकती या इसे कुशलता से तैनात नहीं कर सकती, वह बाजार में प्रतिस्पर्धा नहीं कर सकती।
हाल ही में, टेस्ला के एंड-टू-एंड FSD V12 को धीरे-धीरे बड़े पैमाने पर उत्तरी अमेरिकी उपयोगकर्ताओं के लिए पेश किया जाना शुरू हो गया है। संक्षेप में, एफएसडी वी12 बड़ी मात्रा में वीडियो प्रशिक्षण डेटा के माध्यम से स्वायत्त ड्राइविंग के लक्ष्य को प्राप्त करता है, जिससे टेस्ला को कोड की सैकड़ों हजारों लाइनों को खत्म करने की अनुमति मिलती है। हालाँकि, ऐसी AI स्वायत्त ड्राइविंग के प्रशिक्षण के लिए बड़ी मात्रा में कंप्यूटिंग शक्ति की आवश्यकता होती है। मस्क ने पिछले अगस्त में एक लाइव प्रसारण में कहा था कि टेस्ला नए एफएसडी सिस्टम को प्रशिक्षित करने के लिए 10,000 एनवीडिया एच100 से युक्त एक जीपीयू क्लस्टर लॉन्च करने वाला है।
ऑटोएक्स के संस्थापक, अध्यक्ष और सीईओ जिओ जियानक्सिओनग ने फर्स्ट फाइनेंशियल जर्नलिस्ट्स को बताया कि टेस्ला के एफएसडी ने एंड-टू-एंड डीप लर्निंग एल्गोरिदम का उपयोग किया है, जिसने पहले की तुलना में प्रदर्शन में काफी सुधार किया है। अतीत में, यह मैन्युअल रूप से लिखे गए कोड-आधारित नियम एल्गोरिदम पर निर्भर था, और अब यह डेटा के साथ प्रशिक्षित एक बड़े मॉडल नेटवर्क का उपयोग करता है।
संबंधित अनुशंसाएँ





 粤公网安备44030002007346号