
























Hotline Perkhidmatan
Berita

Berita
Analisis EMR4 sistem pemacu elektrik tanah besar
2022-03-17
405
1.kata pengantar Dengan pecutan luar biasa kenderaan elektrik di pasaran, perbezaan jenama, segmen pasaran dan model juga semakin meningkat, jadi adalah sangat penting untuk memaksimumkan kebolehgunaan sistem pemacu elektrik. Sistem pemacu elektrik, seperti EMR3 (sistem pemacu elektrik generasi ketiga) yang dihasilkan dalam kuantiti yang banyak dan EMR4 (sistem pemacu elektrik generasi ketiga) yang sedang dibangunkan, direka bentuk dengan kaedah pengoptimuman berbilang standard pada peringkat sistem. Berbanding dengan generasi sebelumnya, EMR4 meningkatkan kecekapan sehingga 5%, meningkatkan kebolehskalaan kuasa dengan ketara, dan mengurangkan kos dengan ketara. Meningkatkan kecekapan dan prestasi ialah laluan dan arah teknikal yang dikemukakan oleh sistem pemacu elektrik keseluruhan kenderaan. Untuk menggalakkan peningkatan prestasi EMR4, banyak rantai yang mempengaruhi kecekapan dan prestasi pemacu elektrik telah dioptimumkan kepada butiran. Demi kebolehskalaan, banyak antara muka dalaman dan luaran juga telah diseragamkan untuk memastikan bahawa tiga komponen utama - penyongsang elektronik kuasa, motor dan pengurang - boleh digabungkan sebebas mungkin mengikut prinsip keperluan tersuai. Dalam aspek keselesaan akustik sistem pemacu elektrik, penekanan adalah pada simulasi, menguji dan mengoptimumkan ciri-ciri hingar (keterukan hingar dan getaran) sistem pada keseluruhan MAP yang berfungsi. Sejak awal, pembangunan EMR4 menyerap pengalaman yang relevan daripada sistem pemacu elektrik generasi terdahulu.
2.EMR4 seni bina Untuk kebolehskalaan yang lebih besar, struktur asas sistem pemacu elektrik EMR4 telah berubah berbanding dengan EMR3 semasa. Ketiga-tiga komponen asas (penyongsang elektronik kuasa, motor dan pengurang) disusun dalam garis lurus (bersepadu secara paksi) dalam EMR4.
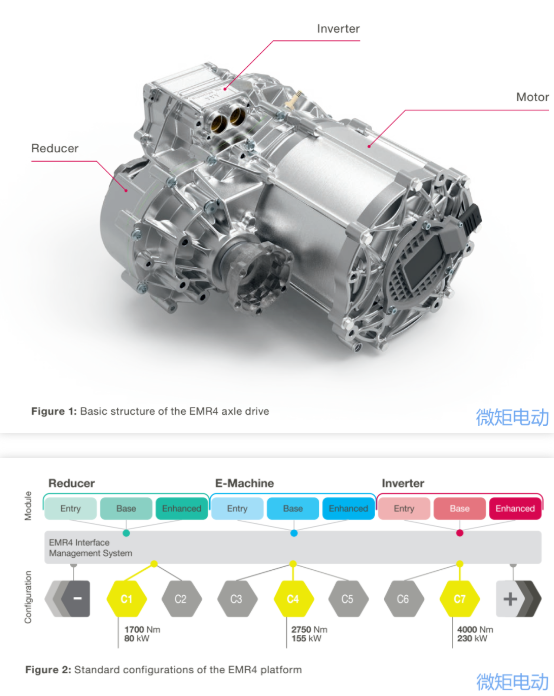 Dengan struktur asas ini, adalah mungkin untuk menyambungkan dua komponen yang memerlukan kebolehubahan terbesar dalam reka bentuk yang berbeza, dan keperluan pengubahsuaian kotak gear pengurang dapat direalisasikan dalam saiz selongsong. Susunan sebaris ini membentuk asas ciri seni bina utama EMR4. Konfigurasi standard yang dirancang semasa proses pembangunan (untuk kenderaan di bahagian A hingga J2, iaitu kelas berat kenderaan adalah dari 1,800kg hingga 2,800kg) boleh diliputi oleh tiga dimensi panjang motor: 60mm (tahap masuk), 90mm ( aras asas) atau 105mm (paras dipertingkatkan), seperti yang ditunjukkan dalam Rajah 2. Mengikut reka bentuk, sistem pemacu EMR4 yang baru dibangunkan menyediakan kuasa 80kW dan maksimum 230kW (10 saat). Julat tork sistem pemacu adalah dari 1,700Nm hingga 4,000Nm(10 saat), dan kebolehskalaan jelas dalam berat modul. Mengikut permintaan kuasa pemacu, beratnya adalah antara 45kg dan 80kg. Menurut hasil penyelidikan sebelum ini, berbanding dengan EMR3, sistem pemacu EMR4 boleh mencapai kelebihan kecekapan sebanyak 5.6% dalam WLTP, yang akan memberi impak ketara ke atas perbatuan kenderaan. Nilai ini diperoleh melalui pengoptimuman sistematik beberapa rantai kesan pusat dalam sistem pemacu. Potensi untuk penambahbaikan telah direalisasikan melalui banyak langkah terperinci di sini. Berbanding dengan EMR3 yang dioptimumkan, kecekapan EMR4 telah meningkat dengan ketara, ketumpatan kuasa telah meningkat lebih daripada 20%, tetapi kos telah dikurangkan lagi. Walaupun EMR4 menggunakan bahan berkualiti tinggi di banyak tempat, kelebihan teknikal bahan memungkinkan untuk menjimatkan lebih banyak kos dalam bidang lain dan mengoptimumkan kos.
2.1 Seni bina dan motor Diameter motor PSM (diameter cangkerangnya) telah direka bentuk untuk penetapan EMR4 bersepadu. Diameter luar stator motor platform R4 ialah 208mm, yang lebih besar sedikit daripada 20mm berbanding dengan motor EMR4. Walau bagaimanapun, langkah reka bentuk untuk meningkatkan prestasi motor telah mengurangkan panjang paksi motor EMR4 sebanyak hampir separuh berbanding dengan pemacu paksi semasa (90mm bukannya 175mm). Sekarang stator mempunyai sekurang-kurangnya empat lapisan setiap alur (bukannya dua lapisan dalam EMR3). Bilangan lantai (seperti 4-8 tingkat) yang dipilih mengikut situasi khusus pada masa hadapan ditentukan dengan ketat mengikut keperluan kos yang diperlukan dan tahap prestasi atau voltan. Keseimbangan antara meminimumkan kos dan memaksimumkan potensi bahagian bergerak adalah faktor penting untuk dipertimbangkan.
2.2 Seni bina dan pengawal elektronik kuasa Penyongsang platform R4 ialah produk elektronik kuasa voltan tinggi generasi keempat berasaskan Vitesco Technologies (KWSP4). Untuk julat kuasa platform EMR4, penyongsang KWSP4 yang sangat bersepadu boleh menyediakan tiga tahap kuasa: 290A (tahap masuk), 550A (tahap asas) dan 820A (tahap dipertingkat). Versi Entry menyediakan penyelesaian kos efektif dengan output sehingga 80kW(10s) dan tork 1700Nm(10s). Versi ini pada asasnya sesuai untuk pelbagai aplikasi, dengan output kuasa sehingga 135/165kW(10s) dan tork 2,500/3,000 Nm(10s). Reka bentuk yang dipertingkatkan untuk output pada 2800Nm dan 4000Nm, kuasa sehingga 230kW. Walau bagaimanapun, pada dasarnya, semua varian penyongsang boleh digabungkan dengan setiap varian kuasa motor dan setiap pengurang yang diperlukan. Ini perlu memenuhi keperluan khas (cth, kenderaan logistik) berbeza daripada kereta penumpang massa standard. Saiz penyongsang hanya 270. × 221 × 126mm,Ia adalah reka bentuk yang sangat padat.
2.3 Dan pengurang bingkai Mengikut tork motor, platform termasuk tiga versi pengurang yang dikonfigurasikan sebagai< 2,000 Nm(“paras masuk”)、< 3,000 Nm(“Paras asas”)或< 4,000 Nm(“Tahap dipertingkatkan”). 。 Anggaran nisbah pengurangan antara i = 9.3 dan i = 11.64. Berbanding dengan generasi sebelumnya, nisbah pengurangan ini telah diperluaskan, membolehkan penggunaan terbaik kelajuan puncak motor yang lebih tinggi. Dalam pengurang, ukuran nisbah pengurangan yang tinggi ini dapat menjimatkan kos motor dengan ketara, dan memberi peluang untuk mengurangkan kos dari segi kos bahan berkualiti tinggi. Pengurang direka bentuk dengan kelajuan input 16000 rpm dan input tork motor 255 Nm. Pengurang memberikan output tork aci sehingga 3000 Nm. Kelajuan aci maksimum yang dibenarkan ialah 1720 rpm. Tempat letak kenderaan elektrik secara pilihan boleh disepadukan ke dalam pengurangan.
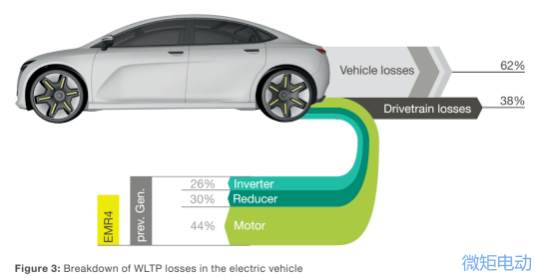
3. Pengoptimuman faktor yang mempengaruhi kecekapan Di seluruh dunia, trend untuk meningkatkan lagi kecekapan kenderaan elektrik adalah jelas. Pertimbangan perbatuan dan saiz/kos bateri, serta keperluan undang-undang yang bertujuan untuk mengawal pencemaran udara dan mengurangkan perubahan iklim, semuanya menyumbang kepada perkara ini. Di samping itu, peningkatan lagi kecekapan pemacu elektrik juga meningkatkan daya tarikan kereta, kerana kos sistem yang terhasil dikurangkan. Wh/km dalam WLTP digunakan untuk mengukur penggunaan tenaga. Banyak faktor tunggal menentukan kecekapan kereta. Walaupun kebanyakannya disebabkan oleh keseluruhan kenderaan, sistem kuasa juga mempunyai pengaruh yang besar. Banyak faktor tunggal menentukan kecekapan kereta. Walaupun kebanyakannya disebabkan oleh keseluruhan kenderaan, sistem kuasa juga mempunyai pengaruh yang besar. Rajah 3 Mengambil sistem pemacu bersepadu sebagai contoh, ia menggambarkan pengaruh sistem kuasa dan kerugian khususnya terhadap kecekapan keseluruhan kenderaan. Secara umumnya, kira-kira satu pertiga daripada kerugian disebabkan oleh pemanduan, dan kira-kira dua pertiga disebabkan oleh keseluruhan kenderaan. EMR4 telah membuat kemajuan selanjutnya dalam penyongsang elektronik kuasa, motor dan pengurang, dan meningkatkan kecekapan keseluruhan kenderaan: berbanding dengan generasi sebelumnya, kecekapan EMR4 jauh lebih tinggi, dan purata jumlah penggunaan tenaga setiap kenderaan kelas D boleh dikurangkan sebanyak 5.6% dalam WLTP.
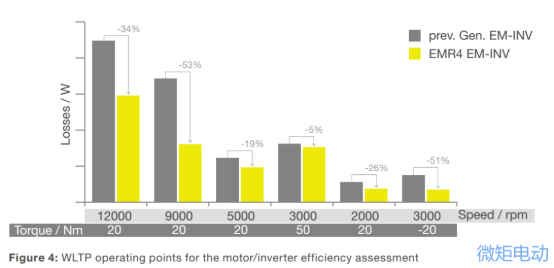
 3.1 Dan kecekapan motor dan penyongsang dipertingkatkan. Dalam bahagian Aktif platform EMR4, teras besi berlamina yang diperbuat daripada kepingan keluli silikon yang sangat nipis dan berkekuatan tinggi digunakan untuk mencapai kelajuan motor yang lebih tinggi dengan bahan yang lebih sedikit. Pada masa ini, kelajuan maksimum ialah 16,000 rpm (EMR 3: 14,000 rpm). Dengan meningkatkan nisbah gear, tork motor boleh dikurangkan, sekali gus menjimatkan bahan motor. Di samping itu, kuasa berterusan motor EMR4 telah bertambah baik. Oleh kerana kehilangan sangat berkurangan dan struktur penyejukan dioptimumkan, motor boleh terus mengeluarkan 40-80kW pada kelajuan tertinggi. Disebabkan oleh panjang pendek dan reka bentuk padat motor, pelesapan haba adalah lebih berkesan, kerana terdapat laluan pelesapan haba yang lebih pendek dari tempat panas di tengah motor ke tepinya. Nisbah pengurangan gear yang meningkat (lihat Bahagian 2.3) bermakna tork motor yang lebih rendah diperlukan di bawah tork aci yang sama. Digabungkan dengan pemotongan logam kepingan pemutar baharu dan peningkatan rintangan magnet, berat keluli magnet berkurangan dengan ketara, kuasa kekal tidak berubah dan kecekapan dipertingkatkan. Voltan kerja penyongsang EPF4 ialah 210V hingga 470v, dan frekuensi pensuisan PWM ialah 2 hingga 12kHz. Mengikut titik kerja yang berbeza, algoritma kawalan berorientasikan medan (FOC) digunakan dalam bahagian, seperti modulasi lebar nadi vektor ruang tradisional (= SVPWM pada kelajuan rendah untuk membolehkan arus lebih tinggi), PWM segerak (=SynchPWM pada julat kelajuan sederhana) , PWM tak selanjar (= GDPWM pada julat kelajuan sederhana) dan modulasi fluks dua arah (=FBM pada julat kelajuan tinggi). Sensor kedudukan rotor di hujung hadapan motor menyediakan isyarat kedudukan rotor. Rajah 4 menunjukkan titik kendalian rujukan yang digunakan untuk menilai kehilangan motor dan penyongsang dalam proses simulasi. Keuntungan kecekapan yang lebih tinggi, terutamanya apabila berputar pada kelajuan tinggi, adalah tepat kerana kepingan keluli silikon motor yang lebih nipis boleh mengurangkan kehilangan besi dengan menambah bilangan lapisan berlamina.
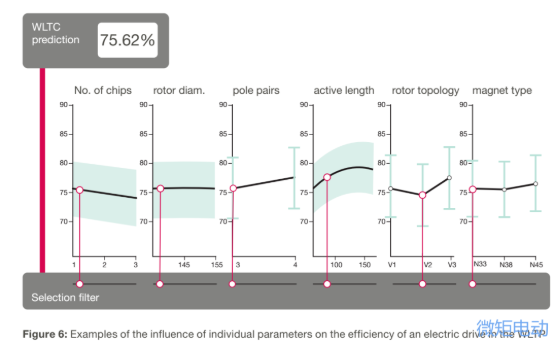
 4. Kaedah pelaksanaan platform EMR4 Julat aplikasi sistem pemacu elektrik bersepadu berkembang dari hari ke hari. Hanya dengan berskala tinggi dalam prestasi, kecekapan, kos, saiz dan berat, ia boleh memenuhi keperluan pasaran yang pelbagai. Kebolehskalaan akhirnya bermakna komponen utama yang berkaitan boleh digabungkan untuk memenuhi keperluan mengikut aplikasi. Memandangkan bilangan besar parameter yang mentakrifkan ciri prestasi yang diperlukan sistem pemacu dan interaksi kompleks antara mereka, reka bentuk sangat mencabar untuk melaksanakan butiran secara menyeluruh. Sebagai contoh, semasa pembangunan platform EMR4, kami menjalankan analisis sensitiviti yang meluas untuk menentukan pengaruh parameter tunggal dalam WLTP ke atas kecekapan sistem pemacu elektrik, seperti yang ditunjukkan dalam Rajah 6.
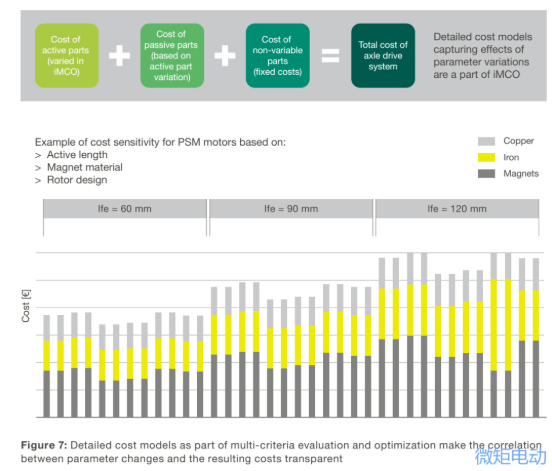
 Untuk mencapai berat optimum ciri prestasi yang dijangkakan dan kos yang berkaitan, pembangun menggunakan alat khas iMCO dalam peringkat pembangunan berbilang standard ini, seperti yang ditunjukkan dalam Rajah 7.
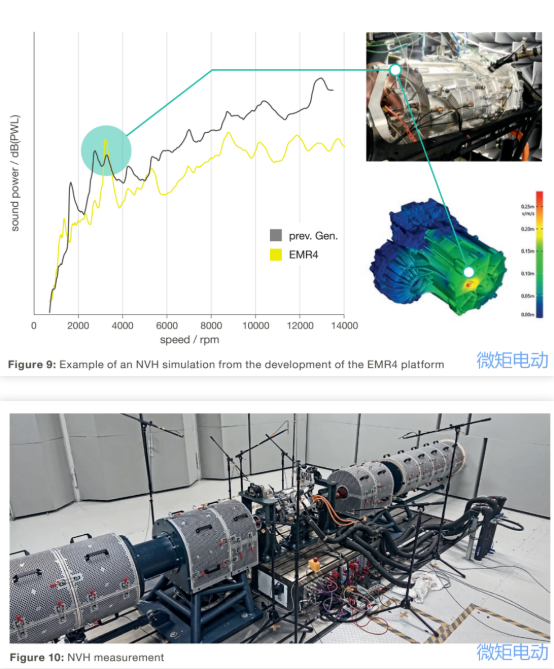
 5. Dan antara muka dalaman dan luaran. Seperti yang dinyatakan sebelum ini, apabila mereka bentuk sistem pemacu bersepadu, kerumitan pemacu elektrik yang direka secara berasingan telah dipermudahkan sepenuhnya dari perspektif keseluruhan kenderaan, dan kerumitan telah dipindahkan ke bahagian dalam sistem pemacu. Di sini, pemindahan kerumitan juga boleh dibuktikan daripada banyak antara muka di dalam dan di luar sistem pemacu. Rajah 8 menunjukkan antara muka dalaman antara pelbagai fungsi dalam sistem pemacu, diserlahkan dalam warna kelabu, dan antara muka luaran keseluruhan kenderaan ditunjukkan dalam bulatan hijau. Untuk merealisasikan pengembangan penuh komponen platform EMR4 pra-pengesahan, semua komponen utama, iaitu penyongsang (tiga versi), pengurang (tiga varian), pemutar dan pemegun (tiga panjang setiap satu), selongsong motor (tiga panjang) dan plat galas (dua versi "penutup") mempunyai definisi yang jelas tentang antara muka dalaman dan luaran. Ini memungkinkan untuk menggabungkan reka bentuk komponen yang berbeza dengan antara muka bersatu. Bunyi dan sinaran elektromagnet juga merupakan indeks utama sistem pemacu elektrik. Untuk meminimumkan pengaruh hingar struktur pada getaran badan kenderaan dalam pemacu elektrik, banyak kerja pengoptimuman telah dilakukan pada kualiti akustik (bunyi, getaran, kekerasan, NVH) sistem pemacu di bawah semua keadaan operasi, seperti yang ditunjukkan dalam Rajah 9 dan 10. Pada platform EMR4, keputusan simulasi telah berjaya diuji berdasarkan sampel A. Teknologi simulasi ini juga boleh digunakan untuk mengoptimumkan bentuk pendakap dan mengelakkan resonans pengujaan yang berkaitan dengan reka bentuk struktur kenderaan.
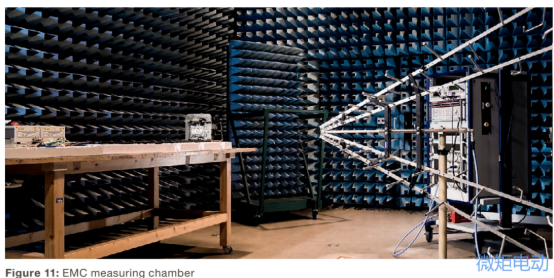
 Keserasian elektromagnet platform EMR4 mematuhi piawaian Kelas 25 CISPR2016-3, seperti yang ditunjukkan dalam Rajah 11.
 6. merumuskan Pembangunan platform R4 telah menyerap pengalaman perindustrian tiga generasi sistem pemacu elektrik: menjelang awal tahun 2021, EMR4 sahaja telah menghantar lebih daripada 150,000 unit kepada pelanggan. Kecekapan dan prestasi EMR4 telah dipertingkatkan dengan ketara pada kos yang lebih rendah, malah berbanding dengan sistem pemacu EMR3 yang dioptimumkan. Terutamanya, skalabiliti tinggi platform baharu menjadikan sistem pemacu EMR4 mempunyai prospek aplikasi kos efektif yang tinggi dalam pelbagai model berbeza. Pada masa ini, kuasa keluaran yang boleh dikembangkan bagi platform EMR4 adalah antara 80kW dan 230kW, dan jisimnya hanya antara 45 kg dan 80 kg. Ketumpatan kuasa tinggi menyokong peralihan sejumlah besar model kepada elektrifikasi. Untuk menampung keperluan prestasi di atas atau di bawah julat semasa yang ditentukan, pembangunan pengembangan portfolio akan bermula pada 2021. Melalui pengoptimuman kos sistem, platform EMR4 membantu kos pembelian kenderaan elektrik untuk mendekati standard enjin pembakaran dalaman kenderaan pada masa lalu. Memandangkan kecekapan sistem pemacu EMR4 dipertingkatkan lagi, kos bateri juga dikurangkan. Platform EMR4 mewakili penyelesaian luar biasa yang disesuaikan, dan sentiasa memfokuskan pada penyeragaman dan pemodulatan produk. Di bawah sekatan sistem, pembezaan khusus pelanggan dibentuk melalui penyepaduan dan kepakaran sistem. Kaedah ini mewujudkan keseimbangan antara pengoptimuman kos dan pemperibadian, ditambah dengan pengalaman pengeluaran dan kawalan kualiti selama bertahun-tahun. Berdasarkan strategi ini, Vitesco Technologies secara aktif bekerjasama dengan pelanggan dan pembekal untuk menggalakkan pertumbuhan perjalanan elektrik.
Pemikiran tentang produk platform Saya percaya banyak syarikat telah menganalisis cara memasang sistem pemacu elektrik tiga dalam satu, dan pemikiran platform Vitesco EMR4 telah memberi banyak pencerahan kepada kami: ① Penyepaduan paksi dipilih sebagai bentuk penyepaduan, supaya motor dan penyongsang dipisahkan, dan motor dengan diameter luar yang lebih besar dipilih. Pengembangan kuasa diselaraskan oleh ketebalan tindanan teras, dan tebukan teras boleh diplatform sepenuhnya; ② Dari sudut pandangan spesifikasi arus penyongsang, modul IGBT hendaklah pakej HPD, dan spesifikasi arus yang berbeza dibentuk oleh nombor cip yang berbeza dan gabungan papan pelesapan haba;
Dengan struktur asas ini, adalah mungkin untuk menyambungkan dua komponen yang memerlukan kebolehubahan terbesar dalam reka bentuk yang berbeza, dan keperluan pengubahsuaian kotak gear pengurang dapat direalisasikan dalam saiz selongsong. Susunan sebaris ini membentuk asas ciri seni bina utama EMR4. Konfigurasi standard yang dirancang semasa proses pembangunan (untuk kenderaan di bahagian A hingga J2, iaitu kelas berat kenderaan adalah dari 1,800kg hingga 2,800kg) boleh diliputi oleh tiga dimensi panjang motor: 60mm (tahap masuk), 90mm ( aras asas) atau 105mm (paras dipertingkatkan), seperti yang ditunjukkan dalam Rajah 2. Mengikut reka bentuk, sistem pemacu EMR4 yang baru dibangunkan menyediakan kuasa 80kW dan maksimum 230kW (10 saat). Julat tork sistem pemacu adalah dari 1,700Nm hingga 4,000Nm(10 saat), dan kebolehskalaan jelas dalam berat modul. Mengikut permintaan kuasa pemacu, beratnya adalah antara 45kg dan 80kg. Menurut hasil penyelidikan sebelum ini, berbanding dengan EMR3, sistem pemacu EMR4 boleh mencapai kelebihan kecekapan sebanyak 5.6% dalam WLTP, yang akan memberi impak ketara ke atas perbatuan kenderaan. Nilai ini diperoleh melalui pengoptimuman sistematik beberapa rantai kesan pusat dalam sistem pemacu. Potensi untuk penambahbaikan telah direalisasikan melalui banyak langkah terperinci di sini. Berbanding dengan EMR3 yang dioptimumkan, kecekapan EMR4 telah meningkat dengan ketara, ketumpatan kuasa telah meningkat lebih daripada 20%, tetapi kos telah dikurangkan lagi. Walaupun EMR4 menggunakan bahan berkualiti tinggi di banyak tempat, kelebihan teknikal bahan memungkinkan untuk menjimatkan lebih banyak kos dalam bidang lain dan mengoptimumkan kos.
2.1 Seni bina dan motor Diameter motor PSM (diameter cangkerangnya) telah direka bentuk untuk penetapan EMR4 bersepadu. Diameter luar stator motor platform R4 ialah 208mm, yang lebih besar sedikit daripada 20mm berbanding dengan motor EMR4. Walau bagaimanapun, langkah reka bentuk untuk meningkatkan prestasi motor telah mengurangkan panjang paksi motor EMR4 sebanyak hampir separuh berbanding dengan pemacu paksi semasa (90mm bukannya 175mm). Sekarang stator mempunyai sekurang-kurangnya empat lapisan setiap alur (bukannya dua lapisan dalam EMR3). Bilangan lantai (seperti 4-8 tingkat) yang dipilih mengikut situasi khusus pada masa hadapan ditentukan dengan ketat mengikut keperluan kos yang diperlukan dan tahap prestasi atau voltan. Keseimbangan antara meminimumkan kos dan memaksimumkan potensi bahagian bergerak adalah faktor penting untuk dipertimbangkan.
2.2 Seni bina dan pengawal elektronik kuasa Penyongsang platform R4 ialah produk elektronik kuasa voltan tinggi generasi keempat berasaskan Vitesco Technologies (KWSP4). Untuk julat kuasa platform EMR4, penyongsang KWSP4 yang sangat bersepadu boleh menyediakan tiga tahap kuasa: 290A (tahap masuk), 550A (tahap asas) dan 820A (tahap dipertingkat). Versi Entry menyediakan penyelesaian kos efektif dengan output sehingga 80kW(10s) dan tork 1700Nm(10s). Versi ini pada asasnya sesuai untuk pelbagai aplikasi, dengan output kuasa sehingga 135/165kW(10s) dan tork 2,500/3,000 Nm(10s). Reka bentuk yang dipertingkatkan untuk output pada 2800Nm dan 4000Nm, kuasa sehingga 230kW. Walau bagaimanapun, pada dasarnya, semua varian penyongsang boleh digabungkan dengan setiap varian kuasa motor dan setiap pengurang yang diperlukan. Ini perlu memenuhi keperluan khas (cth, kenderaan logistik) berbeza daripada kereta penumpang massa standard. Saiz penyongsang hanya 270. × 221 × 126mm,Ia adalah reka bentuk yang sangat padat.
2.3 Dan pengurang bingkai Mengikut tork motor, platform termasuk tiga versi pengurang yang dikonfigurasikan sebagai< 2,000 Nm(“paras masuk”)、< 3,000 Nm(“Paras asas”)或< 4,000 Nm(“Tahap dipertingkatkan”). 。 Anggaran nisbah pengurangan antara i = 9.3 dan i = 11.64. Berbanding dengan generasi sebelumnya, nisbah pengurangan ini telah diperluaskan, membolehkan penggunaan terbaik kelajuan puncak motor yang lebih tinggi. Dalam pengurang, ukuran nisbah pengurangan yang tinggi ini dapat menjimatkan kos motor dengan ketara, dan memberi peluang untuk mengurangkan kos dari segi kos bahan berkualiti tinggi. Pengurang direka bentuk dengan kelajuan input 16000 rpm dan input tork motor 255 Nm. Pengurang memberikan output tork aci sehingga 3000 Nm. Kelajuan aci maksimum yang dibenarkan ialah 1720 rpm. Tempat letak kenderaan elektrik secara pilihan boleh disepadukan ke dalam pengurangan.
3. Pengoptimuman faktor yang mempengaruhi kecekapan Di seluruh dunia, trend untuk meningkatkan lagi kecekapan kenderaan elektrik adalah jelas. Pertimbangan perbatuan dan saiz/kos bateri, serta keperluan undang-undang yang bertujuan untuk mengawal pencemaran udara dan mengurangkan perubahan iklim, semuanya menyumbang kepada perkara ini. Di samping itu, peningkatan lagi kecekapan pemacu elektrik juga meningkatkan daya tarikan kereta, kerana kos sistem yang terhasil dikurangkan. Wh/km dalam WLTP digunakan untuk mengukur penggunaan tenaga. Banyak faktor tunggal menentukan kecekapan kereta. Walaupun kebanyakannya disebabkan oleh keseluruhan kenderaan, sistem kuasa juga mempunyai pengaruh yang besar. Banyak faktor tunggal menentukan kecekapan kereta. Walaupun kebanyakannya disebabkan oleh keseluruhan kenderaan, sistem kuasa juga mempunyai pengaruh yang besar. Rajah 3 Mengambil sistem pemacu bersepadu sebagai contoh, ia menggambarkan pengaruh sistem kuasa dan kerugian khususnya terhadap kecekapan keseluruhan kenderaan. Secara umumnya, kira-kira satu pertiga daripada kerugian disebabkan oleh pemanduan, dan kira-kira dua pertiga disebabkan oleh keseluruhan kenderaan. EMR4 telah membuat kemajuan selanjutnya dalam penyongsang elektronik kuasa, motor dan pengurang, dan meningkatkan kecekapan keseluruhan kenderaan: berbanding dengan generasi sebelumnya, kecekapan EMR4 jauh lebih tinggi, dan purata jumlah penggunaan tenaga setiap kenderaan kelas D boleh dikurangkan sebanyak 5.6% dalam WLTP.
3.1 Dan kecekapan motor dan penyongsang dipertingkatkan. Dalam bahagian Aktif platform EMR4, teras besi berlamina yang diperbuat daripada kepingan keluli silikon yang sangat nipis dan berkekuatan tinggi digunakan untuk mencapai kelajuan motor yang lebih tinggi dengan bahan yang lebih sedikit. Pada masa ini, kelajuan maksimum ialah 16,000 rpm (EMR 3: 14,000 rpm). Dengan meningkatkan nisbah gear, tork motor boleh dikurangkan, sekali gus menjimatkan bahan motor. Di samping itu, kuasa berterusan motor EMR4 telah bertambah baik. Oleh kerana kehilangan sangat berkurangan dan struktur penyejukan dioptimumkan, motor boleh terus mengeluarkan 40-80kW pada kelajuan tertinggi. Disebabkan oleh panjang pendek dan reka bentuk padat motor, pelesapan haba adalah lebih berkesan, kerana terdapat laluan pelesapan haba yang lebih pendek dari tempat panas di tengah motor ke tepinya. Nisbah pengurangan gear yang meningkat (lihat Bahagian 2.3) bermakna tork motor yang lebih rendah diperlukan di bawah tork aci yang sama. Digabungkan dengan pemotongan logam kepingan pemutar baharu dan peningkatan rintangan magnet, berat keluli magnet berkurangan dengan ketara, kuasa kekal tidak berubah dan kecekapan dipertingkatkan. Voltan kerja penyongsang EPF4 ialah 210V hingga 470v, dan frekuensi pensuisan PWM ialah 2 hingga 12kHz. Mengikut titik kerja yang berbeza, algoritma kawalan berorientasikan medan (FOC) digunakan dalam bahagian, seperti modulasi lebar nadi vektor ruang tradisional (= SVPWM pada kelajuan rendah untuk membolehkan arus lebih tinggi), PWM segerak (=SynchPWM pada julat kelajuan sederhana) , PWM tak selanjar (= GDPWM pada julat kelajuan sederhana) dan modulasi fluks dua arah (=FBM pada julat kelajuan tinggi). Sensor kedudukan rotor di hujung hadapan motor menyediakan isyarat kedudukan rotor. Rajah 4 menunjukkan titik kendalian rujukan yang digunakan untuk menilai kehilangan motor dan penyongsang dalam proses simulasi. Keuntungan kecekapan yang lebih tinggi, terutamanya apabila berputar pada kelajuan tinggi, adalah tepat kerana kepingan keluli silikon motor yang lebih nipis boleh mengurangkan kehilangan besi dengan menambah bilangan lapisan berlamina.
4. Kaedah pelaksanaan platform EMR4 Julat aplikasi sistem pemacu elektrik bersepadu berkembang dari hari ke hari. Hanya dengan berskala tinggi dalam prestasi, kecekapan, kos, saiz dan berat, ia boleh memenuhi keperluan pasaran yang pelbagai. Kebolehskalaan akhirnya bermakna komponen utama yang berkaitan boleh digabungkan untuk memenuhi keperluan mengikut aplikasi. Memandangkan bilangan besar parameter yang mentakrifkan ciri prestasi yang diperlukan sistem pemacu dan interaksi kompleks antara mereka, reka bentuk sangat mencabar untuk melaksanakan butiran secara menyeluruh. Sebagai contoh, semasa pembangunan platform EMR4, kami menjalankan analisis sensitiviti yang meluas untuk menentukan pengaruh parameter tunggal dalam WLTP ke atas kecekapan sistem pemacu elektrik, seperti yang ditunjukkan dalam Rajah 6.
Untuk mencapai berat optimum ciri prestasi yang dijangkakan dan kos yang berkaitan, pembangun menggunakan alat khas iMCO dalam peringkat pembangunan berbilang standard ini, seperti yang ditunjukkan dalam Rajah 7.
5. Dan antara muka dalaman dan luaran. Seperti yang dinyatakan sebelum ini, apabila mereka bentuk sistem pemacu bersepadu, kerumitan pemacu elektrik yang direka secara berasingan telah dipermudahkan sepenuhnya dari perspektif keseluruhan kenderaan, dan kerumitan telah dipindahkan ke bahagian dalam sistem pemacu. Di sini, pemindahan kerumitan juga boleh dibuktikan daripada banyak antara muka di dalam dan di luar sistem pemacu. Rajah 8 menunjukkan antara muka dalaman antara pelbagai fungsi dalam sistem pemacu, diserlahkan dalam warna kelabu, dan antara muka luaran keseluruhan kenderaan ditunjukkan dalam bulatan hijau. Untuk merealisasikan pengembangan penuh komponen platform EMR4 pra-pengesahan, semua komponen utama, iaitu penyongsang (tiga versi), pengurang (tiga varian), pemutar dan pemegun (tiga panjang setiap satu), selongsong motor (tiga panjang) dan plat galas (dua versi "penutup") mempunyai definisi yang jelas tentang antara muka dalaman dan luaran. Ini memungkinkan untuk menggabungkan reka bentuk komponen yang berbeza dengan antara muka bersatu. Bunyi dan sinaran elektromagnet juga merupakan indeks utama sistem pemacu elektrik. Untuk meminimumkan pengaruh hingar struktur pada getaran badan kenderaan dalam pemacu elektrik, banyak kerja pengoptimuman telah dilakukan pada kualiti akustik (bunyi, getaran, kekerasan, NVH) sistem pemacu di bawah semua keadaan operasi, seperti yang ditunjukkan dalam Rajah 9 dan 10. Pada platform EMR4, keputusan simulasi telah berjaya diuji berdasarkan sampel A. Teknologi simulasi ini juga boleh digunakan untuk mengoptimumkan bentuk pendakap dan mengelakkan resonans pengujaan yang berkaitan dengan reka bentuk struktur kenderaan.
Keserasian elektromagnet platform EMR4 mematuhi piawaian Kelas 25 CISPR2016-3, seperti yang ditunjukkan dalam Rajah 11.
6. merumuskan Pembangunan platform R4 telah menyerap pengalaman perindustrian tiga generasi sistem pemacu elektrik: menjelang awal tahun 2021, EMR4 sahaja telah menghantar lebih daripada 150,000 unit kepada pelanggan. Kecekapan dan prestasi EMR4 telah dipertingkatkan dengan ketara pada kos yang lebih rendah, malah berbanding dengan sistem pemacu EMR3 yang dioptimumkan. Terutamanya, skalabiliti tinggi platform baharu menjadikan sistem pemacu EMR4 mempunyai prospek aplikasi kos efektif yang tinggi dalam pelbagai model berbeza. Pada masa ini, kuasa keluaran yang boleh dikembangkan bagi platform EMR4 adalah antara 80kW dan 230kW, dan jisimnya hanya antara 45 kg dan 80 kg. Ketumpatan kuasa tinggi menyokong peralihan sejumlah besar model kepada elektrifikasi. Untuk menampung keperluan prestasi di atas atau di bawah julat semasa yang ditentukan, pembangunan pengembangan portfolio akan bermula pada 2021. Melalui pengoptimuman kos sistem, platform EMR4 membantu kos pembelian kenderaan elektrik untuk mendekati standard enjin pembakaran dalaman kenderaan pada masa lalu. Memandangkan kecekapan sistem pemacu EMR4 dipertingkatkan lagi, kos bateri juga dikurangkan. Platform EMR4 mewakili penyelesaian luar biasa yang disesuaikan, dan sentiasa memfokuskan pada penyeragaman dan pemodulatan produk. Di bawah sekatan sistem, pembezaan khusus pelanggan dibentuk melalui penyepaduan dan kepakaran sistem. Kaedah ini mewujudkan keseimbangan antara pengoptimuman kos dan pemperibadian, ditambah dengan pengalaman pengeluaran dan kawalan kualiti selama bertahun-tahun. Berdasarkan strategi ini, Vitesco Technologies secara aktif bekerjasama dengan pelanggan dan pembekal untuk menggalakkan pertumbuhan perjalanan elektrik.
Pemikiran tentang produk platform Saya percaya banyak syarikat telah menganalisis cara memasang sistem pemacu elektrik tiga dalam satu, dan pemikiran platform Vitesco EMR4 telah memberi banyak pencerahan kepada kami: ① Penyepaduan paksi dipilih sebagai bentuk penyepaduan, supaya motor dan penyongsang dipisahkan, dan motor dengan diameter luar yang lebih besar dipilih. Pengembangan kuasa diselaraskan oleh ketebalan tindanan teras, dan tebukan teras boleh diplatform sepenuhnya; ② Dari sudut pandangan spesifikasi arus penyongsang, modul IGBT hendaklah pakej HPD, dan spesifikasi arus yang berbeza dibentuk oleh nombor cip yang berbeza dan gabungan papan pelesapan haba;③ Pengurang memilih nisbah pengurangan yang besar, yang boleh mengurangkan tork motor. Mengurangkan tork secara langsung boleh mengurangkan jumlah bahan motor dan mengurangkan kos motor. IMCO, alat khas, disebut dalam pengoptimuman berbilang standard berdasarkan kecekapan motor, prestasi dan kos, yang juga boleh dirujuk.
Penafian: Artikel ini diterbitkan semula daripada "Maklumat Teknikal Kenderaan Tenaga Baharu". Artikel ini hanya mewakili pandangan peribadi pengarang, dan tidak mewakili pandangan Sacco Micro dan industri. Ia hanya untuk mencetak semula dan berkongsi untuk menyokong perlindungan hak harta intelek. Sila nyatakan sumber dan pengarang asal semasa mencetak semula. Jika terdapat sebarang pelanggaran, sila hubungi kami untuk memadamkannya.
Telefon syarikat:+86-0755-83044319
faksimili/FAKS:+86-0755-83975897
peti mel:1615456225@qq.com
SQ: 3518641314
QQ:332496225 Pengurus Qiu
Alamat: Bilik 809, Blok C, Bangunan Teknologi Zhantao, No.1079 Minzhi Avenue, Daerah Baru Longhua, Shenzhen
Syor Berkaitan
Temu bual Eksklusif bersama Li Gang dari Yunfan Ruida: Ketepatan Produk Radar Gelombang Milimeter dan Kehangatan Kemanusiaan
2026-07-22
3576
RF Passion, Perjalanan Tukang Kerajinan: Lebih 30 Tahun Dedikasi Teguh — Temu bual bersama Ketua Jurutera Kinghelm Encik Qin hongxiang
2026-06-26
3540





 粤公网安备44030002007346号