
























خط تلفن خدمات
اخبار

اخبار
تجزیه و تحلیل سیستم محرک الکتریکی EMR4
2022-03-17
405
1. پیش گفتار با شتاب قابل توجه خودروهای برقی در بازار، تفاوت برندها، بخش های بازار و مدل ها نیز در حال افزایش است، بنابراین به حداکثر رساندن کاربرد سیستم محرک الکتریکی بسیار مهم است. سیستم های محرک الکتریکی، مانند EMR3 (نسل سوم سیستم محرک الکتریکی) تولید شده در مقادیر زیاد و EMR4 (نسل سوم سیستم محرک الکتریکی) که در حال حاضر در حال توسعه است، با روش های بهینه سازی چند استاندارد در سطح سیستم طراحی شده اند. در مقایسه با نسل قبلی، EMR4 راندمان را تا 5٪ بهبود می بخشد، مقیاس پذیری توان را به طور قابل توجهی بهبود می بخشد و هزینه را تا حد زیادی کاهش می دهد. بهبود کارایی و عملکرد مسیر و جهت فنی است که توسط سیستم محرک الکتریکی کل وسیله نقلیه ارائه می شود. به منظور ارتقای بهبود عملکرد EMR4، بسیاری از زنجیرهایی که بر کارایی و عملکرد درایو الکتریکی تأثیر میگذارند تا جزئیات بهینه شدهاند. به منظور مقیاس پذیری، بسیاری از رابط های داخلی و خارجی نیز استاندارد شده اند تا اطمینان حاصل شود که سه جزء اصلی - اینورتر الکترونیکی قدرت، موتور و کاهنده - می توانند تا حد امکان آزادانه مطابق با اصل الزامات سفارشی ترکیب شوند. در جنبه راحتی صوتی سیستم محرک الکتریکی، تأکید بر شبیه سازی، آزمایش و بهینه سازی ویژگی های نویز (شدت نویز و ارتعاش) سیستم در کل MAP کار است. از همان ابتدا، توسعه EMR4 تجربیات مربوطه را از نسل های قبلی سیستم های محرک الکتریکی جذب کرد.
معماری 2.EMR4 برای مقیاس پذیری بیشتر، ساختار اصلی سیستم محرک الکتریکی EMR4 در مقایسه با EMR3 فعلی تغییر کرده است. هر سه جزء اصلی (اینورتر الکترونیکی قدرت، موتور و کاهنده) در یک خط مستقیم (یکپارچه محوری) در EMR4 مرتب شده اند.
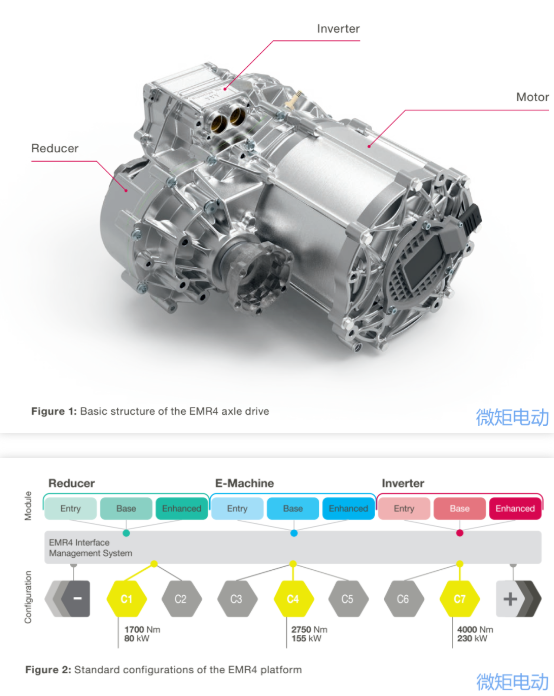 با این ساختار اولیه، امکان اتصال دو جزء که نیاز به بیشترین تنوع در طرح های مختلف دارند، وجود دارد و نیازهای اصلاحی گیربکس کاهنده را می توان در اندازه بدنه محقق کرد. این چیدمان درون خطی اساس ویژگی های معماری کلیدی EMR4 را تشکیل می دهد. پیکربندی استاندارد برنامه ریزی شده در طول فرآیند توسعه (برای وسایل نقلیه در بخش های A تا J2، یعنی کلاس وزن خودرو از 1,800 کیلوگرم تا 2,800 کیلوگرم است) می تواند توسط سه بعد طول موتور پوشش داده شود: 60 میلی متر (سطح ورودی)، 90 میلی متر ( سطح پایه) یا 105 میلی متر (سطح پیشرفته)، همانطور که در شکل 2 نشان داده شده است. طبق طراحی، سیستم درایو EMR4 جدید 80 کیلو وات و حداکثر 230 کیلووات (10 ثانیه) قدرت را ارائه می دهد. محدوده گشتاور سیستم درایو از 1,700 نیوتن متر تا 4,000 نیوتن متر (10 ثانیه) است و مقیاس پذیری در وزن ماژول آشکار است. با توجه به نیاز درایو، وزن آن بین 45 تا 80 کیلوگرم است. با توجه به نتایج تحقیقات قبلی، در مقایسه با EMR3، سیستم درایو EMR4 می تواند به مزیت بازده 5.6% در WLTP دست یابد که تأثیر قابل توجهی بر مسافت پیموده شده خودرو خواهد داشت. این مقادیر با بهینه سازی سیستماتیک چندین زنجیره اثر مرکزی در سیستم درایو به دست می آیند. پتانسیل بهبود از طریق بسیاری از اقدامات دقیق در اینجا تحقق یافته است. در مقایسه با EMR3 بهینه شده، راندمان EMR4 به طور قابل توجهی افزایش یافته است، چگالی توان بیش از 20٪ افزایش یافته است، اما هزینه بیشتر کاهش یافته است. اگرچه EMR4 در بسیاری از مکانها از مواد باکیفیت استفاده میکند، اما مزایای فنی مواد باعث میشود تا در هزینههای بیشتر در زمینههای دیگر صرفهجویی شود و هزینهها بهینه شود.
2.1 معماری و موتور قطر موتور PSM (قطر پوسته آن) برای تثبیت یکپارچه EMR4 طراحی شده است. قطر بیرونی استاتور موتور پلت فرم R4 208 میلی متر است که در مقایسه با موتور EMR20 کمی بزرگتر از 4 میلی متر است. با این حال، اقدامات طراحی برای بهبود عملکرد موتور، طول محوری موتور EMR4 را در مقایسه با درایو محوری فعلی (90 میلیمتر به جای 175 میلیمتر) تقریباً به نصف کاهش داده است. اکنون استاتور حداقل چهار لایه در هر شیار دارد (به جای دو لایه در EMR3). تعداد طبقات (مانند 4-8 طبقه) انتخاب شده با توجه به وضعیت خاص در آینده، دقیقاً با توجه به الزامات هزینه مورد نیاز و سطح عملکرد یا ولتاژ تعیین می شود. تعادل بین به حداقل رساندن هزینه و به حداکثر رساندن پتانسیل قطعات متحرک عامل مهمی است که باید در نظر گرفته شود.
2.2 معماری و کنترل کننده الکترونیکی قدرت اینورتر پلت فرم R4 نسل چهارم محصول الکترونیکی با ولتاژ بالا بر اساس فناوری های Vitesco (EPF4) است. برای محدوده توان پلت فرم EMR4، اینورتر EPF4 بسیار یکپارچه می تواند سه سطح توان را ارائه دهد: 290A (سطح ورودی)، 550A (سطح پایه) و 820A (سطح پیشرفته). نسخه Entry راه حلی مقرون به صرفه با توان خروجی تا 80 کیلووات (10 ثانیه) و گشتاور 1700 نیوتن متر (10 ثانیه) ارائه می دهد. این نسخه اساساً برای طیف گسترده ای از برنامه ها مناسب است، با توان خروجی تا 135/165 کیلووات (10 ثانیه) و گشتاور 2,500/3,000 نیوتن متر (10 ثانیه). طراحی پیشرفته برای خروجی 2800 نیوتن متر و 4000 نیوتن متر، تا توان 230 کیلووات. با این حال، در اصل، همه انواع اینورتر را می توان با هر نوع قدرت موتور و هر کاهنده مورد نیاز ترکیب کرد. این نیاز به الزامات ویژه (مثلاً وسایل نقلیه لجستیکی) متفاوت از خودروهای مسافربری استاندارد دارد. اندازه اینورتر تنها 270 است. × 221 × 126 میلیمتر؛ طراحی بسیار جمع و جور است.
2.3 و کاهنده فریم با توجه به گشتاور موتور، پلت فرم شامل سه نسخه کاهنده با پیکربندی کمتر از 2,000 نیوتن متر ("سطح ورودی") < 3,000 نیوتن متر ("سطح پایه") 或< 4,000 نیوتن متر ("سطح پیشرفته") تنظیم شده است. بین i = 9.3 و i = 11.64. در مقایسه با نسل قبلی، این نسبت کاهش افزایش یافته است و امکان استفاده بهینه از حداکثر سرعت بالاتر موتور را فراهم می کند. در کاهنده، این اندازه گیری نسبت کاهش بالا می تواند به طور قابل توجهی در هزینه موتور صرفه جویی کند و فرصتی برای کاهش هزینه از نظر هزینه مواد با کیفیت بالاتر فراهم کند. کاهنده با سرعت ورودی 16000 دور در دقیقه و ورودی گشتاور موتور 255 نیوتن متر طراحی شده است. کاهنده خروجی گشتاور شفت را تا 3000 نیوتن متر فراهم می کند. حداکثر سرعت مجاز شفت 1720 دور در دقیقه است. پارکینگ برقی می تواند به صورت اختیاری در کاهنده ادغام شود.
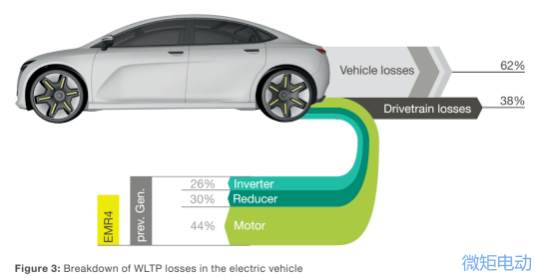
3. بهینه سازی عوامل موثر بر کارایی در سراسر جهان، روند بهبود بیشتر کارایی خودروهای الکتریکی آشکار است. ملاحظات مسافت پیموده شده و اندازه باتری/هزینه، و همچنین الزامات قانونی با هدف کنترل آلودگی هوا و کاهش تغییرات آب و هوایی، همگی در این امر نقش دارند. علاوه بر این، بهبود بیشتر راندمان درایو الکتریکی جذابیت خودروها را نیز افزایش می دهد، زیرا هزینه سیستم در نتیجه کاهش می یابد. Wh/km در WLTP برای اندازه گیری مصرف انرژی استفاده می شود. عوامل منفرد زیادی کارایی یک خودرو را تعیین می کنند. اگرچه اکثر آنها توسط کل وسیله نقلیه ایجاد می شوند، سیستم قدرت نیز تأثیر قابل توجهی دارد. عوامل منفرد زیادی کارایی یک خودرو را تعیین می کنند. اگرچه اکثر آنها توسط کل وسیله نقلیه ایجاد می شوند، سیستم قدرت نیز تأثیر قابل توجهی دارد. شکل 3 با در نظر گرفتن سیستم محرک یکپارچه به عنوان مثال، تأثیر سیستم قدرت و تلفات خاص آن را بر کارایی کل وسیله نقلیه نشان می دهد. به طور کلی، حدود یک سوم از تلفات ناشی از رانندگی است و حدود دو سوم آن به دلیل کل وسیله نقلیه است. EMR4 پیشرفت بیشتری در اینورتر الکترونیکی قدرت، موتور و کاهنده داشته است و راندمان کلی خودرو را بهبود بخشیده است: در مقایسه با نسل قبلی، راندمان EMR4 بسیار بالاتر است و میانگین مصرف انرژی کل هر خودرو کلاس D می تواند 5.6% در WLTP کاهش می یابد.
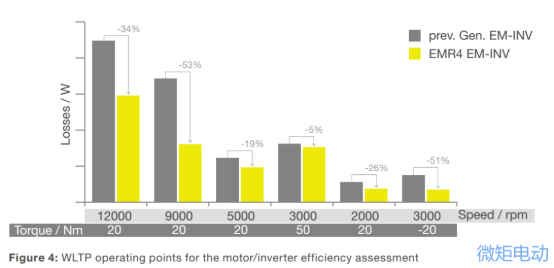
 3.1 و راندمان موتور و اینورتر بهبود یافته است. در قسمت Active پلت فرم EMR4، از یک هسته آهنی چند لایه ساخته شده از ورق های فولادی سیلیکونی بسیار نازک و با استحکام بالا برای دستیابی به سرعت موتور بالاتر با مواد کمتر استفاده شده است. در حال حاضر حداکثر سرعت 16,000 دور در دقیقه (EMR 3: 14,000 دور در دقیقه) است. با افزایش ضریب دنده می توان گشتاور موتور را کاهش داد و در نتیجه در مصرف مواد موتور صرفه جویی کرد. علاوه بر این، قدرت مداوم موتور EMR4 بسیار بهبود یافته است. از آنجایی که تلفات تا حد زیادی کاهش می یابد و ساختار خنک کننده بهینه می شود، موتور می تواند به طور مداوم 40-80 کیلو وات با بالاترین سرعت تولید کند. با توجه به طول کوتاه و طراحی فشرده موتور، اتلاف گرما موثرتر است، زیرا از نقطه داغ در مرکز موتور تا لبه آن مسیر اتلاف حرارت کوتاه تری وجود دارد. افزایش نسبت کاهش دنده (به بخش 2.3 مراجعه کنید) به این معنی است که گشتاور موتور کمتری تحت همان گشتاور شفت مورد نیاز است. همراه با برش فلز روتور جدید و افزایش مقاومت مغناطیسی، وزن فولاد مغناطیسی به طور قابل توجهی کاهش می یابد، قدرت بدون تغییر باقی می ماند و راندمان بهبود می یابد. ولتاژ کاری اینورتر EPF4 210 ولت تا 470 ولت و فرکانس سوئیچینگ PWM 2 تا 12 کیلوهرتز است. با توجه به نقاط کاری مختلف، الگوریتم کنترل میدان گرا (FOC) در بخش هایی مانند مدولاسیون عرض پالس بردار فضای سنتی (= SVPWM در سرعت پایین برای فعال کردن جریان بالاتر)، PWM همزمان (=SynchPWM در محدوده سرعت متوسط) اعمال می شود. ، PWM ناپیوسته (= GDPWM در محدوده سرعت متوسط) و مدولاسیون شار دو طرفه (=FBM در محدوده سرعت بالا). سنسور موقعیت روتور در انتهای جلوی موتور سیگنال موقعیت روتور را ارائه می دهد. شکل 4 نقاط عملیاتی مرجع مورد استفاده برای ارزیابی تلفات موتور و اینورتر در فرآیند شبیه سازی را نشان می دهد. افزایش راندمان بالاتر، به ویژه هنگام چرخش با سرعت بالا، دقیقاً به این دلیل است که ورق فولادی سیلیکونی موتور نازکتر میتواند با افزایش تعداد لایههای چند لایه، تلفات آهن را کاهش دهد.
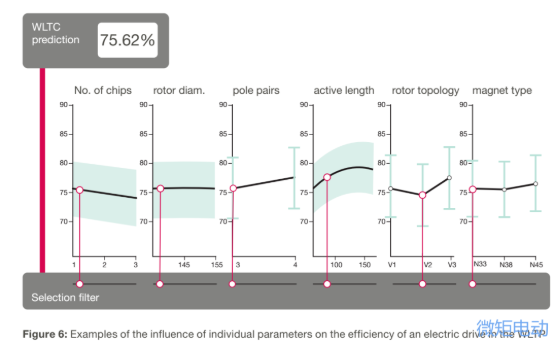
 4. روش پیاده سازی پلت فرم EMR4 دامنه کاربرد سیستم محرک الکتریکی یکپارچه روز به روز در حال گسترش است. تنها با مقیاس پذیری بالا در عملکرد، کارایی، هزینه، اندازه و وزن، می تواند نیازهای متنوع بازار را برآورده کند. مقیاس پذیری در نهایت به این معنی است که اجزای اصلی مرتبط را می توان برای برآوردن الزامات مطابق با برنامه ترکیب کرد. با توجه به تعداد زیاد پارامترهایی که ویژگیهای عملکرد مورد نیاز سیستم درایو را تعریف میکنند و تعامل پیچیده بین آنها، اجرای کامل جزئیات در طراحی بسیار چالش برانگیز است. به عنوان مثال، در طول توسعه پلت فرم EMR4، ما تجزیه و تحلیل حساسیت گسترده ای را برای تعیین تأثیر یک پارامتر واحد در WLTP بر کارایی سیستم محرک الکتریکی انجام دادیم، همانطور که در شکل 6 نشان داده شده است.
 به منظور دستیابی به وزن بهینه ویژگی های عملکرد مورد انتظار و هزینه های مربوطه، توسعه دهندگان از ابزار ویژه iMCO در این مرحله توسعه چند استاندارد، همانطور که در شکل 7 نشان داده شده است، استفاده کردند.
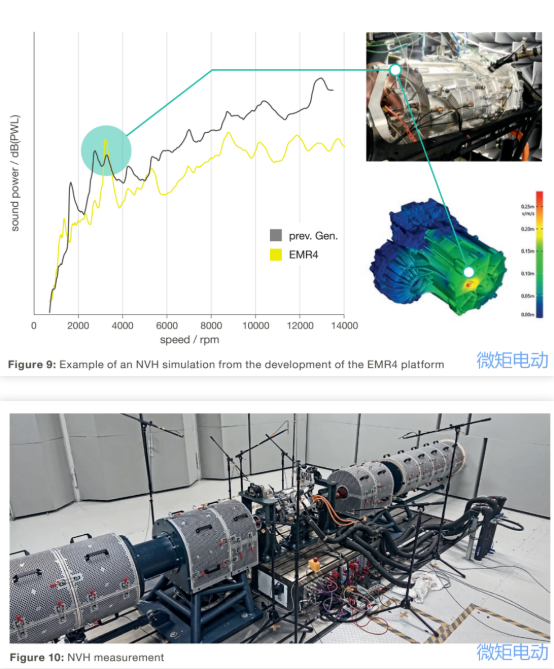
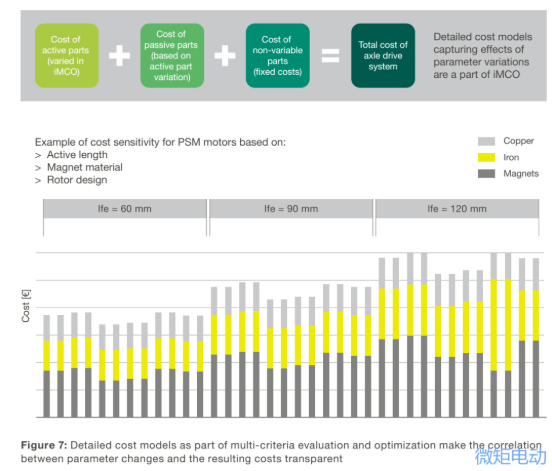 5. و رابط های داخلی و خارجی. همانطور که قبلا ذکر شد، هنگام طراحی سیستم محرک یکپارچه، پیچیدگی درایو الکتریکی طراحی شده جداگانه از دیدگاه کل خودرو کاملا ساده شده و پیچیدگی به داخل سیستم محرک منتقل شده است. در اینجا، انتقال پیچیدگی را می توان از بسیاری از رابط های داخل و خارج از سیستم درایو نیز اثبات کرد. شکل 8 رابط های داخلی بین عملکردهای مختلف در سیستم محرک را نشان می دهد که با رنگ خاکستری مشخص شده اند و رابط های خارجی کل خودرو به صورت دایره های سبز نشان داده شده اند. به منظور توسعه کامل اجزای پلت فرم EMR4 قبل از تأیید، تمام اجزای اصلی، یعنی اینورتر (سه نسخه)، کاهنده (سه نوع)، روتور و استاتور (هر کدام سه طول)، بدنه موتور (سه طول) و صفحه یاتاقان (دو نسخه از "پوشش ها") تعاریف روشنی در مورد رابط های داخلی و خارجی دارند. این امکان ترکیب طرحهای اجزای مختلف با یک رابط یکپارچه را فراهم میکند. نویز و تشعشعات الکترومغناطیسی نیز شاخص های کلیدی سیستم محرک الکتریکی هستند. به منظور به حداقل رساندن تاثیر نویز ساختاری بر ارتعاش بدنه خودرو در محرک الکتریکی، کارهای بهینه سازی زیادی بر روی کیفیت صوتی (صدا، لرزش، سختی، NVH) سیستم محرک در تمام شرایط عملیاتی انجام شده است، همانطور که در زیر نشان داده شده است. شکل 9 و 10. در پلت فرم EMR4، نتایج شبیه سازی بر اساس نمونه A با موفقیت آزمایش شده است. این فناوری شبیه سازی همچنین می تواند برای بهینه سازی شکل براکت و جلوگیری از تشدید تحریک مربوط به طراحی ساختاری خودرو استفاده شود.
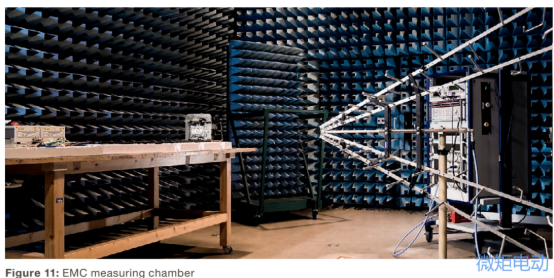
 سازگاری الکترومغناطیسی پلت فرم EMR4 مطابق با استاندارد کلاس 25 CISPR2016-3، همانطور که در شکل 11 نشان داده شده است.
 6. خلاصه کردن توسعه پلت فرم R4 تجربه صنعتی شدن سه نسل از سیستم های محرک الکتریکی را جذب کرده است: تا آغاز سال 2021، EMR4 به تنهایی بیش از 150,000 دستگاه را به مشتریان تحویل داده است. راندمان و عملکرد EMR4 حتی در مقایسه با سیستم درایو بهینه شده EMR3 با هزینه کمتر به طور قابل توجهی بهبود یافته است. به خصوص، مقیاس پذیری بالای پلت فرم جدید باعث می شود که سیستم درایو EMR4 دارای چشم انداز کاربردی مقرون به صرفه بالایی در مدل های مختلف باشد. در حال حاضر، توان خروجی قابل افزایش پلت فرم EMR4 بین 80 کیلو وات تا 230 کیلووات است و جرم آن تنها بین 45 کیلوگرم تا 80 کیلوگرم است. چگالی توان بالا از انتقال تعداد زیادی از مدل ها به برقی شدن پشتیبانی می کند. به منظور پوشش الزامات عملکرد بالاتر یا کمتر از محدوده فعلی مشخص شده، توسعه نمونه کارها در سال 2021 آغاز خواهد شد. از طریق بهینه سازی هزینه سیستم، پلت فرم EMR4 به هزینه خرید خودروهای الکتریکی کمک می کند تا به استاندارد موتور احتراق داخلی نزدیک شود. وسایل نقلیه در گذشته همانطور که کارایی سیستم درایو EMR4 بیشتر بهبود می یابد، هزینه باتری نیز کاهش می یابد. پلت فرم EMR4 راه حل های سفارشی سازی شده را نشان می دهد و همیشه بر استانداردسازی و مدولار کردن محصولات تمرکز دارد. تحت محدودیت سیستم، تمایز خاص مشتری از طریق یکپارچه سازی و تخصص سیستم شکل می گیرد. این روش تعادلی بین بهینه سازی هزینه و شخصی سازی ایجاد می کند که با سال ها تجربه تولید و کنترل کیفیت تکمیل می شود. بر اساس این استراتژی، Vitesco Technologies فعالانه با مشتریان و تامین کنندگان برای ترویج رشد سفرهای الکتریکی همکاری می کند.
افکار در مورد محصولات پلت فرم من معتقدم بسیاری از شرکتها چگونگی پلتفرمسازی سیستم درایو الکتریکی سه در یک را تجزیه و تحلیل کردهاند و تفکر پلتفرمی Vitesco EMR4 به ما اطلاعات زیادی داده است: ① ادغام محوری به عنوان فرم ادغام انتخاب میشود، به طوری که موتور و اینورتر از هم جدا میشوند و موتور با قطر بیرونی بزرگتر انتخاب میشود. گسترش توان با ضخامت پشته هسته تنظیم میشود و پانچ هسته میتواند به طور کامل پلتفرمسازی شود. ② از نظر مشخصات جریان اینورتر، ماژول IGBT باید بسته HPD باشد و مشخصات جریان مختلف توسط تعداد تراشهها و ترکیبهای مختلف بردهای اتلاف گرما تشکیل میشود.
با این ساختار اولیه، امکان اتصال دو جزء که نیاز به بیشترین تنوع در طرح های مختلف دارند، وجود دارد و نیازهای اصلاحی گیربکس کاهنده را می توان در اندازه بدنه محقق کرد. این چیدمان درون خطی اساس ویژگی های معماری کلیدی EMR4 را تشکیل می دهد. پیکربندی استاندارد برنامه ریزی شده در طول فرآیند توسعه (برای وسایل نقلیه در بخش های A تا J2، یعنی کلاس وزن خودرو از 1,800 کیلوگرم تا 2,800 کیلوگرم است) می تواند توسط سه بعد طول موتور پوشش داده شود: 60 میلی متر (سطح ورودی)، 90 میلی متر ( سطح پایه) یا 105 میلی متر (سطح پیشرفته)، همانطور که در شکل 2 نشان داده شده است. طبق طراحی، سیستم درایو EMR4 جدید 80 کیلو وات و حداکثر 230 کیلووات (10 ثانیه) قدرت را ارائه می دهد. محدوده گشتاور سیستم درایو از 1,700 نیوتن متر تا 4,000 نیوتن متر (10 ثانیه) است و مقیاس پذیری در وزن ماژول آشکار است. با توجه به نیاز درایو، وزن آن بین 45 تا 80 کیلوگرم است. با توجه به نتایج تحقیقات قبلی، در مقایسه با EMR3، سیستم درایو EMR4 می تواند به مزیت بازده 5.6% در WLTP دست یابد که تأثیر قابل توجهی بر مسافت پیموده شده خودرو خواهد داشت. این مقادیر با بهینه سازی سیستماتیک چندین زنجیره اثر مرکزی در سیستم درایو به دست می آیند. پتانسیل بهبود از طریق بسیاری از اقدامات دقیق در اینجا تحقق یافته است. در مقایسه با EMR3 بهینه شده، راندمان EMR4 به طور قابل توجهی افزایش یافته است، چگالی توان بیش از 20٪ افزایش یافته است، اما هزینه بیشتر کاهش یافته است. اگرچه EMR4 در بسیاری از مکانها از مواد باکیفیت استفاده میکند، اما مزایای فنی مواد باعث میشود تا در هزینههای بیشتر در زمینههای دیگر صرفهجویی شود و هزینهها بهینه شود.
2.1 معماری و موتور قطر موتور PSM (قطر پوسته آن) برای تثبیت یکپارچه EMR4 طراحی شده است. قطر بیرونی استاتور موتور پلت فرم R4 208 میلی متر است که در مقایسه با موتور EMR20 کمی بزرگتر از 4 میلی متر است. با این حال، اقدامات طراحی برای بهبود عملکرد موتور، طول محوری موتور EMR4 را در مقایسه با درایو محوری فعلی (90 میلیمتر به جای 175 میلیمتر) تقریباً به نصف کاهش داده است. اکنون استاتور حداقل چهار لایه در هر شیار دارد (به جای دو لایه در EMR3). تعداد طبقات (مانند 4-8 طبقه) انتخاب شده با توجه به وضعیت خاص در آینده، دقیقاً با توجه به الزامات هزینه مورد نیاز و سطح عملکرد یا ولتاژ تعیین می شود. تعادل بین به حداقل رساندن هزینه و به حداکثر رساندن پتانسیل قطعات متحرک عامل مهمی است که باید در نظر گرفته شود.
2.2 معماری و کنترل کننده الکترونیکی قدرت اینورتر پلت فرم R4 نسل چهارم محصول الکترونیکی با ولتاژ بالا بر اساس فناوری های Vitesco (EPF4) است. برای محدوده توان پلت فرم EMR4، اینورتر EPF4 بسیار یکپارچه می تواند سه سطح توان را ارائه دهد: 290A (سطح ورودی)، 550A (سطح پایه) و 820A (سطح پیشرفته). نسخه Entry راه حلی مقرون به صرفه با توان خروجی تا 80 کیلووات (10 ثانیه) و گشتاور 1700 نیوتن متر (10 ثانیه) ارائه می دهد. این نسخه اساساً برای طیف گسترده ای از برنامه ها مناسب است، با توان خروجی تا 135/165 کیلووات (10 ثانیه) و گشتاور 2,500/3,000 نیوتن متر (10 ثانیه). طراحی پیشرفته برای خروجی 2800 نیوتن متر و 4000 نیوتن متر، تا توان 230 کیلووات. با این حال، در اصل، همه انواع اینورتر را می توان با هر نوع قدرت موتور و هر کاهنده مورد نیاز ترکیب کرد. این نیاز به الزامات ویژه (مثلاً وسایل نقلیه لجستیکی) متفاوت از خودروهای مسافربری استاندارد دارد. اندازه اینورتر تنها 270 است. × 221 × 126 میلیمتر؛ طراحی بسیار جمع و جور است.
2.3 و کاهنده فریم با توجه به گشتاور موتور، پلت فرم شامل سه نسخه کاهنده با پیکربندی کمتر از 2,000 نیوتن متر ("سطح ورودی") < 3,000 نیوتن متر ("سطح پایه") 或< 4,000 نیوتن متر ("سطح پیشرفته") تنظیم شده است. بین i = 9.3 و i = 11.64. در مقایسه با نسل قبلی، این نسبت کاهش افزایش یافته است و امکان استفاده بهینه از حداکثر سرعت بالاتر موتور را فراهم می کند. در کاهنده، این اندازه گیری نسبت کاهش بالا می تواند به طور قابل توجهی در هزینه موتور صرفه جویی کند و فرصتی برای کاهش هزینه از نظر هزینه مواد با کیفیت بالاتر فراهم کند. کاهنده با سرعت ورودی 16000 دور در دقیقه و ورودی گشتاور موتور 255 نیوتن متر طراحی شده است. کاهنده خروجی گشتاور شفت را تا 3000 نیوتن متر فراهم می کند. حداکثر سرعت مجاز شفت 1720 دور در دقیقه است. پارکینگ برقی می تواند به صورت اختیاری در کاهنده ادغام شود.
3. بهینه سازی عوامل موثر بر کارایی در سراسر جهان، روند بهبود بیشتر کارایی خودروهای الکتریکی آشکار است. ملاحظات مسافت پیموده شده و اندازه باتری/هزینه، و همچنین الزامات قانونی با هدف کنترل آلودگی هوا و کاهش تغییرات آب و هوایی، همگی در این امر نقش دارند. علاوه بر این، بهبود بیشتر راندمان درایو الکتریکی جذابیت خودروها را نیز افزایش می دهد، زیرا هزینه سیستم در نتیجه کاهش می یابد. Wh/km در WLTP برای اندازه گیری مصرف انرژی استفاده می شود. عوامل منفرد زیادی کارایی یک خودرو را تعیین می کنند. اگرچه اکثر آنها توسط کل وسیله نقلیه ایجاد می شوند، سیستم قدرت نیز تأثیر قابل توجهی دارد. عوامل منفرد زیادی کارایی یک خودرو را تعیین می کنند. اگرچه اکثر آنها توسط کل وسیله نقلیه ایجاد می شوند، سیستم قدرت نیز تأثیر قابل توجهی دارد. شکل 3 با در نظر گرفتن سیستم محرک یکپارچه به عنوان مثال، تأثیر سیستم قدرت و تلفات خاص آن را بر کارایی کل وسیله نقلیه نشان می دهد. به طور کلی، حدود یک سوم از تلفات ناشی از رانندگی است و حدود دو سوم آن به دلیل کل وسیله نقلیه است. EMR4 پیشرفت بیشتری در اینورتر الکترونیکی قدرت، موتور و کاهنده داشته است و راندمان کلی خودرو را بهبود بخشیده است: در مقایسه با نسل قبلی، راندمان EMR4 بسیار بالاتر است و میانگین مصرف انرژی کل هر خودرو کلاس D می تواند 5.6% در WLTP کاهش می یابد.
3.1 و راندمان موتور و اینورتر بهبود یافته است. در قسمت Active پلت فرم EMR4، از یک هسته آهنی چند لایه ساخته شده از ورق های فولادی سیلیکونی بسیار نازک و با استحکام بالا برای دستیابی به سرعت موتور بالاتر با مواد کمتر استفاده شده است. در حال حاضر حداکثر سرعت 16,000 دور در دقیقه (EMR 3: 14,000 دور در دقیقه) است. با افزایش ضریب دنده می توان گشتاور موتور را کاهش داد و در نتیجه در مصرف مواد موتور صرفه جویی کرد. علاوه بر این، قدرت مداوم موتور EMR4 بسیار بهبود یافته است. از آنجایی که تلفات تا حد زیادی کاهش می یابد و ساختار خنک کننده بهینه می شود، موتور می تواند به طور مداوم 40-80 کیلو وات با بالاترین سرعت تولید کند. با توجه به طول کوتاه و طراحی فشرده موتور، اتلاف گرما موثرتر است، زیرا از نقطه داغ در مرکز موتور تا لبه آن مسیر اتلاف حرارت کوتاه تری وجود دارد. افزایش نسبت کاهش دنده (به بخش 2.3 مراجعه کنید) به این معنی است که گشتاور موتور کمتری تحت همان گشتاور شفت مورد نیاز است. همراه با برش فلز روتور جدید و افزایش مقاومت مغناطیسی، وزن فولاد مغناطیسی به طور قابل توجهی کاهش می یابد، قدرت بدون تغییر باقی می ماند و راندمان بهبود می یابد. ولتاژ کاری اینورتر EPF4 210 ولت تا 470 ولت و فرکانس سوئیچینگ PWM 2 تا 12 کیلوهرتز است. با توجه به نقاط کاری مختلف، الگوریتم کنترل میدان گرا (FOC) در بخش هایی مانند مدولاسیون عرض پالس بردار فضای سنتی (= SVPWM در سرعت پایین برای فعال کردن جریان بالاتر)، PWM همزمان (=SynchPWM در محدوده سرعت متوسط) اعمال می شود. ، PWM ناپیوسته (= GDPWM در محدوده سرعت متوسط) و مدولاسیون شار دو طرفه (=FBM در محدوده سرعت بالا). سنسور موقعیت روتور در انتهای جلوی موتور سیگنال موقعیت روتور را ارائه می دهد. شکل 4 نقاط عملیاتی مرجع مورد استفاده برای ارزیابی تلفات موتور و اینورتر در فرآیند شبیه سازی را نشان می دهد. افزایش راندمان بالاتر، به ویژه هنگام چرخش با سرعت بالا، دقیقاً به این دلیل است که ورق فولادی سیلیکونی موتور نازکتر میتواند با افزایش تعداد لایههای چند لایه، تلفات آهن را کاهش دهد.
4. روش پیاده سازی پلت فرم EMR4 دامنه کاربرد سیستم محرک الکتریکی یکپارچه روز به روز در حال گسترش است. تنها با مقیاس پذیری بالا در عملکرد، کارایی، هزینه، اندازه و وزن، می تواند نیازهای متنوع بازار را برآورده کند. مقیاس پذیری در نهایت به این معنی است که اجزای اصلی مرتبط را می توان برای برآوردن الزامات مطابق با برنامه ترکیب کرد. با توجه به تعداد زیاد پارامترهایی که ویژگیهای عملکرد مورد نیاز سیستم درایو را تعریف میکنند و تعامل پیچیده بین آنها، اجرای کامل جزئیات در طراحی بسیار چالش برانگیز است. به عنوان مثال، در طول توسعه پلت فرم EMR4، ما تجزیه و تحلیل حساسیت گسترده ای را برای تعیین تأثیر یک پارامتر واحد در WLTP بر کارایی سیستم محرک الکتریکی انجام دادیم، همانطور که در شکل 6 نشان داده شده است.
به منظور دستیابی به وزن بهینه ویژگی های عملکرد مورد انتظار و هزینه های مربوطه، توسعه دهندگان از ابزار ویژه iMCO در این مرحله توسعه چند استاندارد، همانطور که در شکل 7 نشان داده شده است، استفاده کردند.
5. و رابط های داخلی و خارجی. همانطور که قبلا ذکر شد، هنگام طراحی سیستم محرک یکپارچه، پیچیدگی درایو الکتریکی طراحی شده جداگانه از دیدگاه کل خودرو کاملا ساده شده و پیچیدگی به داخل سیستم محرک منتقل شده است. در اینجا، انتقال پیچیدگی را می توان از بسیاری از رابط های داخل و خارج از سیستم درایو نیز اثبات کرد. شکل 8 رابط های داخلی بین عملکردهای مختلف در سیستم محرک را نشان می دهد که با رنگ خاکستری مشخص شده اند و رابط های خارجی کل خودرو به صورت دایره های سبز نشان داده شده اند. به منظور توسعه کامل اجزای پلت فرم EMR4 قبل از تأیید، تمام اجزای اصلی، یعنی اینورتر (سه نسخه)، کاهنده (سه نوع)، روتور و استاتور (هر کدام سه طول)، بدنه موتور (سه طول) و صفحه یاتاقان (دو نسخه از "پوشش ها") تعاریف روشنی در مورد رابط های داخلی و خارجی دارند. این امکان ترکیب طرحهای اجزای مختلف با یک رابط یکپارچه را فراهم میکند. نویز و تشعشعات الکترومغناطیسی نیز شاخص های کلیدی سیستم محرک الکتریکی هستند. به منظور به حداقل رساندن تاثیر نویز ساختاری بر ارتعاش بدنه خودرو در محرک الکتریکی، کارهای بهینه سازی زیادی بر روی کیفیت صوتی (صدا، لرزش، سختی، NVH) سیستم محرک در تمام شرایط عملیاتی انجام شده است، همانطور که در زیر نشان داده شده است. شکل 9 و 10. در پلت فرم EMR4، نتایج شبیه سازی بر اساس نمونه A با موفقیت آزمایش شده است. این فناوری شبیه سازی همچنین می تواند برای بهینه سازی شکل براکت و جلوگیری از تشدید تحریک مربوط به طراحی ساختاری خودرو استفاده شود.
سازگاری الکترومغناطیسی پلت فرم EMR4 مطابق با استاندارد کلاس 25 CISPR2016-3، همانطور که در شکل 11 نشان داده شده است.
6. خلاصه کردن توسعه پلت فرم R4 تجربه صنعتی شدن سه نسل از سیستم های محرک الکتریکی را جذب کرده است: تا آغاز سال 2021، EMR4 به تنهایی بیش از 150,000 دستگاه را به مشتریان تحویل داده است. راندمان و عملکرد EMR4 حتی در مقایسه با سیستم درایو بهینه شده EMR3 با هزینه کمتر به طور قابل توجهی بهبود یافته است. به خصوص، مقیاس پذیری بالای پلت فرم جدید باعث می شود که سیستم درایو EMR4 دارای چشم انداز کاربردی مقرون به صرفه بالایی در مدل های مختلف باشد. در حال حاضر، توان خروجی قابل افزایش پلت فرم EMR4 بین 80 کیلو وات تا 230 کیلووات است و جرم آن تنها بین 45 کیلوگرم تا 80 کیلوگرم است. چگالی توان بالا از انتقال تعداد زیادی از مدل ها به برقی شدن پشتیبانی می کند. به منظور پوشش الزامات عملکرد بالاتر یا کمتر از محدوده فعلی مشخص شده، توسعه نمونه کارها در سال 2021 آغاز خواهد شد. از طریق بهینه سازی هزینه سیستم، پلت فرم EMR4 به هزینه خرید خودروهای الکتریکی کمک می کند تا به استاندارد موتور احتراق داخلی نزدیک شود. وسایل نقلیه در گذشته همانطور که کارایی سیستم درایو EMR4 بیشتر بهبود می یابد، هزینه باتری نیز کاهش می یابد. پلت فرم EMR4 راه حل های سفارشی سازی شده را نشان می دهد و همیشه بر استانداردسازی و مدولار کردن محصولات تمرکز دارد. تحت محدودیت سیستم، تمایز خاص مشتری از طریق یکپارچه سازی و تخصص سیستم شکل می گیرد. این روش تعادلی بین بهینه سازی هزینه و شخصی سازی ایجاد می کند که با سال ها تجربه تولید و کنترل کیفیت تکمیل می شود. بر اساس این استراتژی، Vitesco Technologies فعالانه با مشتریان و تامین کنندگان برای ترویج رشد سفرهای الکتریکی همکاری می کند.
افکار در مورد محصولات پلت فرم من معتقدم بسیاری از شرکتها چگونگی پلتفرمسازی سیستم درایو الکتریکی سه در یک را تجزیه و تحلیل کردهاند و تفکر پلتفرمی Vitesco EMR4 به ما اطلاعات زیادی داده است: ① ادغام محوری به عنوان فرم ادغام انتخاب میشود، به طوری که موتور و اینورتر از هم جدا میشوند و موتور با قطر بیرونی بزرگتر انتخاب میشود. گسترش توان با ضخامت پشته هسته تنظیم میشود و پانچ هسته میتواند به طور کامل پلتفرمسازی شود. ② از نظر مشخصات جریان اینورتر، ماژول IGBT باید بسته HPD باشد و مشخصات جریان مختلف توسط تعداد تراشهها و ترکیبهای مختلف بردهای اتلاف گرما تشکیل میشود.③ کاهنده نسبت کاهش زیادی را انتخاب می کند که می تواند گشتاور موتور را کاهش دهد. کاهش گشتاور می تواند به طور مستقیم مقدار مواد موتور را کاهش دهد و هزینه موتور را کاهش دهد. ابزار ویژه IMCO در بهینه سازی چند استاندارد بر اساس راندمان موتور، کارایی و هزینه ذکر شده است که می توان به آن نیز اشاره کرد.
سلب مسئولیت: این مقاله از «اطلاعات فنی خودروهای انرژی نو» بازتولید شده است. این مقاله فقط دیدگاه های شخصی نویسنده را نشان می دهد و دیدگاه های Sacco Micro و صنعت را نشان نمی دهد. این فقط برای تجدید چاپ و به اشتراک گذاری برای حمایت از حمایت از حقوق مالکیت معنوی است. لطفاً هنگام چاپ مجدد منبع و نویسنده اصلی را ذکر کنید. در صورت وجود هرگونه تخلف، لطفا با ما تماس بگیرید تا آن را حذف کنیم.
تلفن شرکت: +86-0755-83044319
فکس/فاکس:+86-0755-83975897
صندوق پستی: 1615456225@qq.com
QQ: 3518641314
QQ:332496225 مدیر کیو
آدرس: اتاق 809، بلوک C، ساختمان فناوری Zhantao، خیابان Minzhi شماره 1079، منطقه جدید Longhua، شنژن
توصیه های مرتبط
مصاحبه اختصاصی با لی گانگ از یونفان رویدا: دقت محصولات رادار موج میلیمتری و گرمای بشریت
2026-07-22
3576
سال آینده میبینمت! | خلاصهای از رویدادهای مهم الکترونیکا چین در سال ۲۰۲۶ از اسلکور
2026-07-14
3058
شور و اشتیاق RF، سفر صنعتگر: بیش از 30 سال فداکاری پایدار - مصاحبه با مهندس ارشد Kinghelm، آقای Qin hongxiang
2026-06-26
3540





 粤公网安备44030002007346号