
























서비스 핫라인
뉴스

뉴스
본토 전기 구동 시스템 EMR4 분석
2022-03-17
405
1.서문 시장에서 전기 자동차의 놀라운 가속화와 함께 브랜드, 시장 부문 및 모델의 차이도 증가하고 있으므로 전기 구동 시스템의 적용성을 극대화하는 것이 매우 중요합니다. 대량 생산되는 EMR3(4세대 전기 구동 시스템)과 현재 개발 중인 EMR4(5세대 전기 구동 시스템) 등 전기 구동 시스템은 시스템 레벨에서 다중 표준 최적화 방식으로 설계된다. 이전 세대에 비해 EMR4는 효율성을 최대 4% 향상시키고, 전력 확장성을 크게 향상시키며, 비용을 크게 절감합니다. 효율성과 성능을 향상시키는 것은 차량 전체의 전기 구동 시스템이 제시하는 기술적 경로이자 방향입니다. EMRXNUMX의 성능 향상을 촉진하기 위해 전기 구동의 효율성과 성능에 영향을 미치는 많은 체인을 세부적으로 최적화했습니다. 확장성을 위해 세 가지 주요 구성 요소인 전력 전자 인버터, 모터 및 감속기가 맞춤형 요구 사항의 원칙에 따라 최대한 자유롭게 결합될 수 있도록 많은 내부 및 외부 인터페이스도 표준화되었습니다. 전기 구동 시스템의 음향적 편안함 측면에서는 전체 작동 MAP에서 시스템의 소음 특성(소음 및 진동의 심각도)을 시뮬레이션, 테스트 및 최적화하는 데 중점을 둡니다. EMRXNUMX 개발은 처음부터 이전 세대 전기 구동 시스템의 관련 경험을 흡수했습니다.
2.EMR4 아키텍처 확장성을 높이기 위해 EMR4 전기 구동 시스템의 기본 구조는 현재 EMR3와 비교하여 변경되었습니다. 세 가지 기본 구성 요소(전력 전자 인버터, 모터 및 감속기)는 모두 EMR4에서 직선(축 방향으로 통합)으로 배열됩니다.
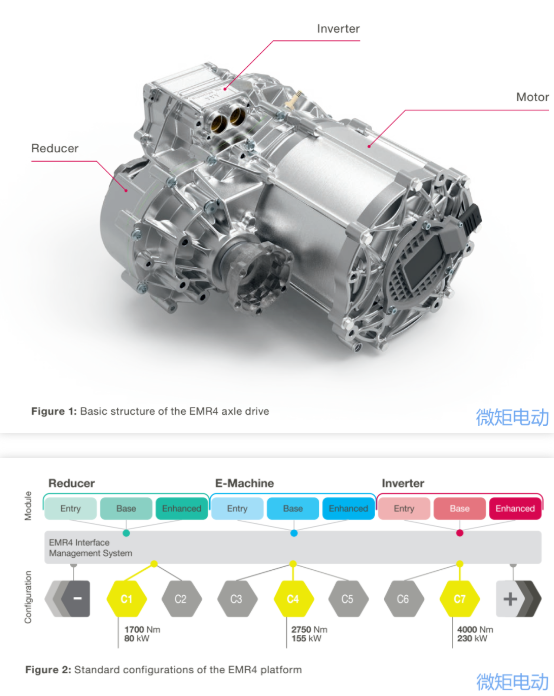 이 기본 구조를 사용하면 서로 다른 설계에서 가장 큰 가변성이 필요한 두 구성 요소를 연결할 수 있으며 감속기 기어 박스의 수정 요구 사항을 케이싱 크기 내에서 실현할 수 있습니다. 이러한 인라인 배열은 EMR4의 주요 아키텍처 기능의 기초를 형성합니다. 개발 과정에서 계획된 표준 구성(섹션 A~J2의 차량, 즉 차량 중량 등급은 1,800kg~2,800kg)은 모터 길이의 세 가지 차원인 60mm(초급 레벨), 90mm( 설계에 따르면 새롭게 개발된 EMR105 구동 시스템은 2kW, 최대 4kW의 출력(80초)을 제공한다. 구동 시스템의 토크 범위는 230Nm ~ 10Nm(1,700초)이며, 모듈의 무게에서 확장성이 확연히 드러납니다. 드라이브의 전력 수요에 따르면 무게는 4,000kg에서 10kg 사이입니다. 이전 연구 결과에 따르면, EMR45 구동 시스템은 EMR80에 비해 WLTP에서 3%의 효율성 이점을 얻을 수 있으며, 이는 차량 주행 거리에 큰 영향을 미칠 것입니다. 이러한 값은 구동 시스템의 여러 중심 효과 체인을 체계적으로 최적화하여 얻습니다. 여기서는 많은 세부 조치를 통해 개선 가능성이 실현되었습니다. 최적화된 EMR4와 비교하여 EMR5.6의 효율은 상당히 증가했으며, 전력 밀도는 3% 이상 증가했지만 비용은 더욱 절감되었습니다. EMR4는 여러 곳에 고품질 소재를 사용하지만 소재의 기술적 장점으로 인해 다른 분야에서 더 많은 비용을 절감하고 비용을 최적화할 수 있습니다.
2.1 아키텍처와 모터 PSM 모터의 직경(쉘 직경)은 통합 EMR4 고정용으로 설계되었습니다. R4 플랫폼 모터의 고정자 외경은 208mm로 EMR20 모터에 비해 4mm보다 약간 큽니다. 그러나 모터 성능을 향상시키기 위한 설계 조치로 인해 EMR4 모터의 축 길이가 현재 축 드라이브(90mm 대신 175mm)에 비해 거의 절반으로 줄었습니다. 이제 고정자는 그루브당 최소 3개의 레이어를 갖습니다(EMR4의 8개 레이어 대신). 향후 특정 상황에 따라 선택되는 층수(예: XNUMX~XNUMX층)는 필요한 비용 요구 사항과 성능 수준 또는 전압에 따라 엄격하게 결정됩니다. 비용 최소화와 움직이는 부품의 잠재력 극대화 사이의 균형은 고려해야 할 중요한 요소입니다.
2.2 아키텍처 및 전력 전자 컨트롤러 플랫폼 R4의 인버터는 비테스코 테크놀로지스(EPF4)를 기반으로 한 4세대 고전압 전력전자 제품이다. EMR4 플랫폼의 전력 범위의 경우 고집적 EPF290 인버터는 550A(초급 레벨), 820A(기본 레벨) 및 80A(향상된 레벨)의 세 가지 전력 레벨을 제공할 수 있습니다. Entry 버전은 최대 10kW(1700s)의 출력과 10Nm(135s)의 토크로 비용 효율적인 솔루션을 제공합니다. 이 버전은 기본적으로 최대 165/10kW(2,500s)의 출력과 3,000/10Nm(2800s)의 토크로 광범위한 응용 분야에 적합합니다. 4000Nm 및 230Nm 출력, 최대 270kW 전력을 위한 향상된 설계. 그러나 원칙적으로 모든 인버터 변형은 각 모터 출력 변형 및 필요한 각 감속기와 결합될 수 있습니다. 이는 표준적인 대량 승용차와는 다른 특별한 요구사항(예: 물류 차량)을 충족해야 합니다. 인버터 크기는 221×126×XNUMXmm에 불과하며, 매우 컴팩트한 디자인입니다.
2.3 그리고 프레임 감속기 모터의 토크에 따라 플랫폼에는 < 2,000 Nm("기본 수준"), < 3,000 Nm("기본 수준") 또는 < 4,000 Nm("향상된 수준")으로 구성된 세 가지 버전의 감속기가 포함됩니다. 예상 감속비 i = 9.3과 i = 11.64 사이입니다. 이전 세대에 비해 이 감속비가 확장되어 모터의 더 높은 최고 속도를 최대한 활용할 수 있습니다. 감속기에서는 이러한 높은 감속비 대책으로 모터의 원가를 대폭 절감할 수 있으며, 고품질 소재의 원가 측면에서도 원가 절감의 기회를 제공합니다. 감속기는 16000rpm의 입력 속도와 255Nm의 모터 토크 입력으로 설계되었습니다. 감속기는 최대 3000Nm의 샤프트 토크 출력을 제공합니다. 최대 허용 샤프트 속도는 1720rpm입니다. 선택적으로 전기 주차장을 감속기에 통합할 수 있습니다.
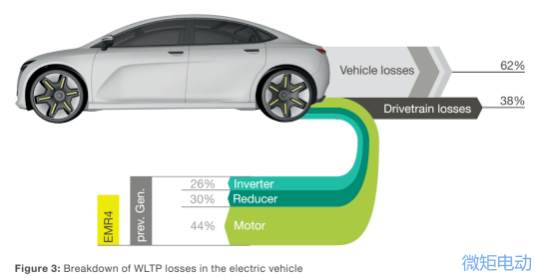
3. 효율성에 영향을 미치는 요소의 최적화 전 세계적으로 전기 자동차의 효율성이 더욱 향상되는 추세는 분명합니다. 주행 거리와 배터리 크기/비용 고려 사항은 물론 대기 오염 제어 및 기후 변화 완화를 목표로 하는 법적 요구 사항 모두가 이에 기여합니다. 또한 전기 구동 효율이 더욱 향상되면 결과적으로 시스템 비용이 절감되므로 자동차의 매력도 높아집니다. WLTP의 Wh/km는 에너지 소비를 측정하는 데 사용됩니다. 많은 단일 요소가 자동차의 효율성을 결정합니다. 대부분은 차량 전체에서 발생하지만 동력 시스템도 상당한 영향을 미칩니다. 자동차의 효율성을 결정하는 단일 요소는 많습니다. 대부분은 차량 전체에 의해 발생하지만, 동력 시스템도 상당한 영향을 미칩니다. 그림 3 통합 구동 시스템을 예로 들면, 전체 차량의 효율성에 대한 전력 시스템의 영향과 특정 손실을 보여줍니다. 일반적으로 손실의 약 4/4은 운전으로 인해 발생하고 약 5.6/XNUMX는 차량 전체에서 발생합니다. EMRXNUMX는 전력 전자 인버터, 모터 및 감속기 분야에서 더욱 발전하여 차량의 전반적인 효율성을 향상시켰습니다. 이전 세대에 비해 EMRXNUMX의 효율성은 훨씬 높으며 각 D 클래스 차량의 평균 총 에너지 소비량은 WLTP에서는 XNUMX% 감소합니다.
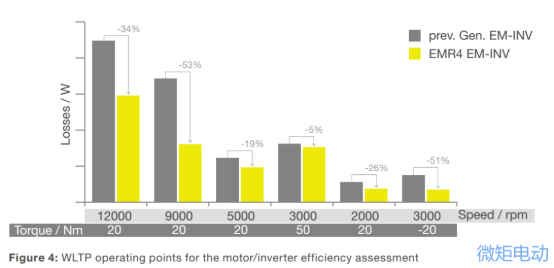
 3.1 모터와 인버터의 효율이 향상됩니다. EMR4 플랫폼의 Active 부품에는 매우 얇고 고강도의 실리콘 강판으로 만든 적층 철심이 사용되어 더 적은 재료로 더 높은 모터 속도를 구현합니다. 현재 최대 속도는 16,000rpm(EMR 3: 14,000rpm)이다. 기어비를 높이면 모터 토크가 줄어들어 모터 재료가 절약됩니다. 또한 EMR4 모터의 연속 출력이 크게 향상되었습니다. 손실을 대폭 줄이고 냉각 구조를 최적화해 모터는 최고 속도에서 지속적으로 40~80kW의 출력을 낼 수 있다. 모터의 길이가 짧고 컴팩트한 디자인으로 인해 모터 중앙의 핫스팟에서 가장자리까지 방열 경로가 짧아지기 때문에 방열 효과가 더 좋습니다. 증가된 기어 감속비(섹션 2.3 참조)는 동일한 샤프트 토크에서 더 낮은 모터 토크가 필요하다는 것을 의미합니다. 새로운 로터 판금 절단과 자기 저항 증가가 결합되어 자성 강철의 무게가 크게 줄어들고 출력은 그대로 유지되며 효율성이 향상됩니다. EPF4 인버터의 작동 전압은 210V~470V이고, PWM 스위칭 주파수는 2~12kHz입니다. 다양한 작업 지점에 따라 FOC(자속 기준 제어) 알고리즘은 기존 공간 벡터 펄스 폭 변조(= 더 높은 전류를 활성화하기 위한 저속 SVPWM), 동기식 PWM(= 중속 범위의 SynchPWM)과 같은 섹션에 적용됩니다. , 불연속 PWM(= 중속 범위의 GDPWM) 및 양방향 자속 변조(= 고속 범위의 FBM). 모터 전단에 있는 회전자 위치 센서는 회전자 위치 신호를 제공합니다. 그림 4는 시뮬레이션 과정에서 모터와 인버터의 손실을 평가하는 데 사용된 기준 동작점을 보여줍니다. 특히 고속 회전 시 효율이 높아지는 것은 모터용 규소강판을 얇게 하여 적층 수를 늘려 철손을 줄일 수 있기 때문입니다.
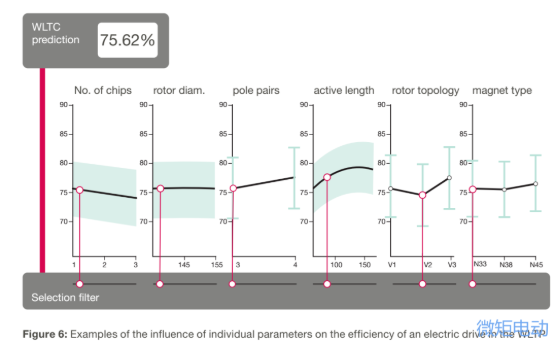
 4. EMR4 플랫폼 구현 방법 통합 전기 구동 시스템의 적용 범위는 나날이 확대되고 있습니다. 성능, 효율성, 비용, 크기 및 무게 측면에서 높은 확장성이 있어야만 시장의 다양한 요구 사항을 충족할 수 있습니다. 확장성은 궁극적으로 관련 주요 구성 요소를 결합하여 애플리케이션에 따른 요구 사항을 충족할 수 있음을 의미합니다. 구동 시스템에 필요한 성능 특성을 정의하는 수많은 매개변수와 이들 사이의 복잡한 상호작용을 고려할 때, 세부 사항을 철저하게 구현하는 것은 설계에서 매우 어려운 일입니다. 예를 들어, EMR4 플랫폼을 개발하는 동안 그림 6과 같이 WLTP의 단일 매개변수가 전기 구동 시스템의 효율성에 미치는 영향을 확인하기 위해 광범위한 민감도 분석을 수행했습니다.
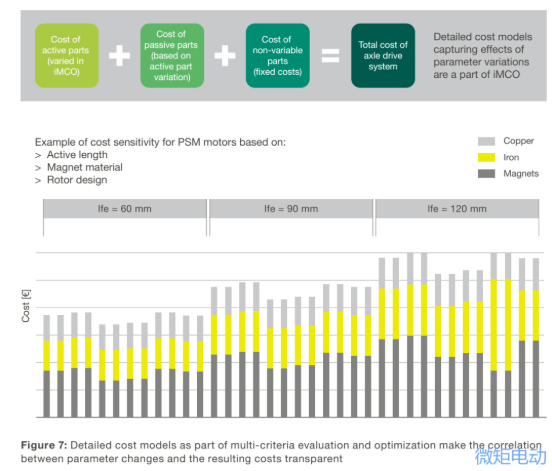
 예상되는 성능 특성과 관련 비용의 최적 가중치를 달성하기 위해 개발자는 그림 7과 같이 다중 표준 개발 단계에서 특수 도구 iMCO를 사용했습니다.
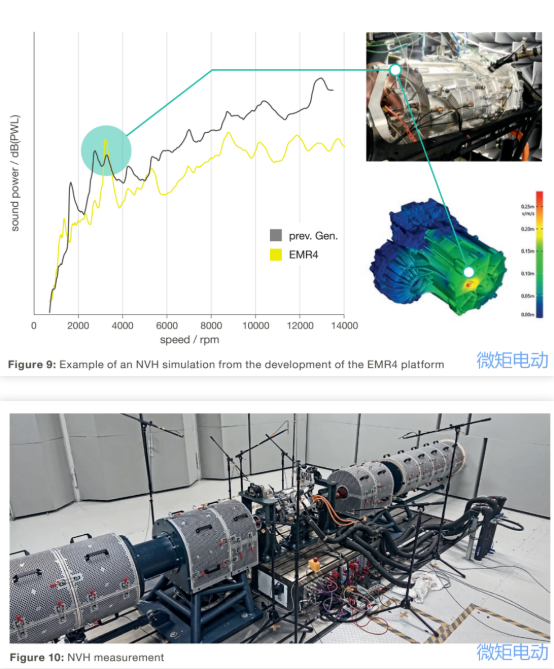
 5. 그리고 내부 및 외부 인터페이스. 앞서 언급한 바와 같이 통합 구동 시스템을 설계할 때, 별도로 설계된 전기 구동 장치의 복잡성을 차량 전체 관점에서 완전히 단순화하고, 그 복잡성을 구동 시스템 내부로 전달했습니다. 여기서 복잡성의 이전은 드라이브 시스템 내부와 외부의 많은 인터페이스에서도 입증될 수 있습니다. 그림 8은 구동 시스템의 다양한 기능 간의 내부 인터페이스를 회색으로 강조 표시하고 전체 차량의 외부 인터페이스를 녹색 원으로 표시합니다. 사전 검증 EMR4 플랫폼 구성 요소의 완전한 확장성을 실현하기 위해 모든 주요 구성 요소, 즉 인버터(9개 버전), 감속기(10개 변형), 회전자 및 고정자(각각 4개 길이), 모터 케이싱(XNUMX개 길이) 및 베어링 플레이트("커버"의 두 가지 버전)에는 내부 및 외부 인터페이스에 대한 명확한 정의가 있습니다. 이를 통해 다양한 구성 요소 디자인을 통합 인터페이스와 결합할 수 있습니다. 소음과 전자파 방사도 전기 구동 시스템의 주요 지표입니다. 전기 구동 시 구조적 소음이 차체 진동에 미치는 영향을 최소화하기 위해 그림과 같이 모든 작동 조건에서 구동 시스템의 음향 품질(소음, 진동, NVH)에 대한 많은 최적화 작업이 수행되었습니다. 그림 XNUMX 및 XNUMX. EMRXNUMX 플랫폼에서 시뮬레이션 결과는 A-샘플을 기반으로 성공적으로 테스트되었습니다. 이 시뮬레이션 기술은 브래킷의 형상을 최적화하고 차량의 구조 설계와 관련된 여기 공진을 방지하는 데에도 사용할 수 있습니다.
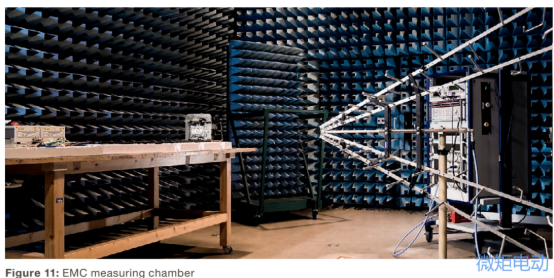
 EMR4 플랫폼의 전자기 호환성은 그림 25과 같이 CISPR2016-3 클래스 11 표준을 준수합니다.
 6. 요약 R4 플랫폼의 개발은 2021세대 전기 구동 시스템의 산업화 경험을 흡수했습니다. 4년 초까지 EMR150,000만으로도 고객에게 4대 이상의 장치를 제공했습니다. EMR3의 효율성과 성능은 최적화된 EMR4 구동 시스템과 비교해도 저렴한 비용으로 크게 향상되었습니다. 특히, 새로운 플랫폼의 높은 확장성으로 인해 EMR4 드라이브 시스템은 다양한 모델에서 비용 효율성이 높은 적용 가능성을 갖게 되었습니다. 현재 EMR80 플랫폼의 확장 가능한 출력 전력은 230kW~45kW이며, 질량은 80kg~2021kg에 불과합니다. 높은 전력 밀도는 다수의 모델을 전기화로 전환하는 데 도움이 됩니다. 지정된 전류 범위 위 또는 아래의 성능 요구 사항을 충족하기 위해 4년부터 포트폴리오 확장 개발이 시작됩니다. EMR4 플랫폼은 시스템의 비용 최적화를 통해 전기 자동차 구매 비용이 내연 기관 표준에 접근하도록 돕습니다. 과거의 차량. EMR4 구동 시스템의 효율성이 더욱 향상됨에 따라 배터리 비용도 절감됩니다. EMRXNUMX 플랫폼은 맞춤형 기성 솔루션을 나타내며 항상 제품의 표준화 및 모듈화에 중점을 둡니다. 시스템 제한 하에서 통합 및 시스템 전문성을 통해 고객별 차별화가 형성됩니다. 이 방법은 수년간의 생산 경험과 품질 관리로 보완되어 비용 최적화와 개인화 사이의 균형을 만듭니다. 이 전략을 바탕으로 비테스코테크놀로지스는 전기여행의 성장을 촉진하기 위해 고객 및 공급업체와 적극적으로 협력하고 있다.
플랫폼 제품에 대한 생각 많은 회사가 4-in-XNUMX 전기 구동 시스템의 플랫폼 방식을 분석했으며, Vitesco EMRXNUMX의 플랫폼 사고는 우리에게 많은 깨달음을 주었습니다. ① 축 방향 통합을 통합 형식으로 선택하여 모터와 인버터를 분리하고 외경이 큰 모터를 선택합니다. 전력 확장은 코어 스택 두께에 따라 조정되며 코어 펀칭은 완전히 플랫폼화될 수 있습니다. ② 인버터 전류 사양 관점에서 IGBT 모듈은 HPD 패키지여야 하며, 서로 다른 칩 번호와 방열 보드의 조합을 통해 서로 다른 전류 사양을 형성합니다.
이 기본 구조를 사용하면 서로 다른 설계에서 가장 큰 가변성이 필요한 두 구성 요소를 연결할 수 있으며 감속기 기어 박스의 수정 요구 사항을 케이싱 크기 내에서 실현할 수 있습니다. 이러한 인라인 배열은 EMR4의 주요 아키텍처 기능의 기초를 형성합니다. 개발 과정에서 계획된 표준 구성(섹션 A~J2의 차량, 즉 차량 중량 등급은 1,800kg~2,800kg)은 모터 길이의 세 가지 차원인 60mm(초급 레벨), 90mm( 설계에 따르면 새롭게 개발된 EMR105 구동 시스템은 2kW, 최대 4kW의 출력(80초)을 제공한다. 구동 시스템의 토크 범위는 230Nm ~ 10Nm(1,700초)이며, 모듈의 무게에서 확장성이 확연히 드러납니다. 드라이브의 전력 수요에 따르면 무게는 4,000kg에서 10kg 사이입니다. 이전 연구 결과에 따르면, EMR45 구동 시스템은 EMR80에 비해 WLTP에서 3%의 효율성 이점을 얻을 수 있으며, 이는 차량 주행 거리에 큰 영향을 미칠 것입니다. 이러한 값은 구동 시스템의 여러 중심 효과 체인을 체계적으로 최적화하여 얻습니다. 여기서는 많은 세부 조치를 통해 개선 가능성이 실현되었습니다. 최적화된 EMR4와 비교하여 EMR5.6의 효율은 상당히 증가했으며, 전력 밀도는 3% 이상 증가했지만 비용은 더욱 절감되었습니다. EMR4는 여러 곳에 고품질 소재를 사용하지만 소재의 기술적 장점으로 인해 다른 분야에서 더 많은 비용을 절감하고 비용을 최적화할 수 있습니다.
2.1 아키텍처와 모터 PSM 모터의 직경(쉘 직경)은 통합 EMR4 고정용으로 설계되었습니다. R4 플랫폼 모터의 고정자 외경은 208mm로 EMR20 모터에 비해 4mm보다 약간 큽니다. 그러나 모터 성능을 향상시키기 위한 설계 조치로 인해 EMR4 모터의 축 길이가 현재 축 드라이브(90mm 대신 175mm)에 비해 거의 절반으로 줄었습니다. 이제 고정자는 그루브당 최소 3개의 레이어를 갖습니다(EMR4의 8개 레이어 대신). 향후 특정 상황에 따라 선택되는 층수(예: XNUMX~XNUMX층)는 필요한 비용 요구 사항과 성능 수준 또는 전압에 따라 엄격하게 결정됩니다. 비용 최소화와 움직이는 부품의 잠재력 극대화 사이의 균형은 고려해야 할 중요한 요소입니다.
2.2 아키텍처 및 전력 전자 컨트롤러 플랫폼 R4의 인버터는 비테스코 테크놀로지스(EPF4)를 기반으로 한 4세대 고전압 전력전자 제품이다. EMR4 플랫폼의 전력 범위의 경우 고집적 EPF290 인버터는 550A(초급 레벨), 820A(기본 레벨) 및 80A(향상된 레벨)의 세 가지 전력 레벨을 제공할 수 있습니다. Entry 버전은 최대 10kW(1700s)의 출력과 10Nm(135s)의 토크로 비용 효율적인 솔루션을 제공합니다. 이 버전은 기본적으로 최대 165/10kW(2,500s)의 출력과 3,000/10Nm(2800s)의 토크로 광범위한 응용 분야에 적합합니다. 4000Nm 및 230Nm 출력, 최대 270kW 전력을 위한 향상된 설계. 그러나 원칙적으로 모든 인버터 변형은 각 모터 출력 변형 및 필요한 각 감속기와 결합될 수 있습니다. 이는 표준적인 대량 승용차와는 다른 특별한 요구사항(예: 물류 차량)을 충족해야 합니다. 인버터 크기는 221×126×XNUMXmm에 불과하며, 매우 컴팩트한 디자인입니다.
2.3 그리고 프레임 감속기 모터의 토크에 따라 플랫폼에는 < 2,000 Nm("기본 수준"), < 3,000 Nm("기본 수준") 또는 < 4,000 Nm("향상된 수준")으로 구성된 세 가지 버전의 감속기가 포함됩니다. 예상 감속비 i = 9.3과 i = 11.64 사이입니다. 이전 세대에 비해 이 감속비가 확장되어 모터의 더 높은 최고 속도를 최대한 활용할 수 있습니다. 감속기에서는 이러한 높은 감속비 대책으로 모터의 원가를 대폭 절감할 수 있으며, 고품질 소재의 원가 측면에서도 원가 절감의 기회를 제공합니다. 감속기는 16000rpm의 입력 속도와 255Nm의 모터 토크 입력으로 설계되었습니다. 감속기는 최대 3000Nm의 샤프트 토크 출력을 제공합니다. 최대 허용 샤프트 속도는 1720rpm입니다. 선택적으로 전기 주차장을 감속기에 통합할 수 있습니다.
3. 효율성에 영향을 미치는 요소의 최적화 전 세계적으로 전기 자동차의 효율성이 더욱 향상되는 추세는 분명합니다. 주행 거리와 배터리 크기/비용 고려 사항은 물론 대기 오염 제어 및 기후 변화 완화를 목표로 하는 법적 요구 사항 모두가 이에 기여합니다. 또한 전기 구동 효율이 더욱 향상되면 결과적으로 시스템 비용이 절감되므로 자동차의 매력도 높아집니다. WLTP의 Wh/km는 에너지 소비를 측정하는 데 사용됩니다. 많은 단일 요소가 자동차의 효율성을 결정합니다. 대부분은 차량 전체에서 발생하지만 동력 시스템도 상당한 영향을 미칩니다. 자동차의 효율성을 결정하는 단일 요소는 많습니다. 대부분은 차량 전체에 의해 발생하지만, 동력 시스템도 상당한 영향을 미칩니다. 그림 3 통합 구동 시스템을 예로 들면, 전체 차량의 효율성에 대한 전력 시스템의 영향과 특정 손실을 보여줍니다. 일반적으로 손실의 약 4/4은 운전으로 인해 발생하고 약 5.6/XNUMX는 차량 전체에서 발생합니다. EMRXNUMX는 전력 전자 인버터, 모터 및 감속기 분야에서 더욱 발전하여 차량의 전반적인 효율성을 향상시켰습니다. 이전 세대에 비해 EMRXNUMX의 효율성은 훨씬 높으며 각 D 클래스 차량의 평균 총 에너지 소비량은 WLTP에서는 XNUMX% 감소합니다.
3.1 모터와 인버터의 효율이 향상됩니다. EMR4 플랫폼의 Active 부품에는 매우 얇고 고강도의 실리콘 강판으로 만든 적층 철심이 사용되어 더 적은 재료로 더 높은 모터 속도를 구현합니다. 현재 최대 속도는 16,000rpm(EMR 3: 14,000rpm)이다. 기어비를 높이면 모터 토크가 줄어들어 모터 재료가 절약됩니다. 또한 EMR4 모터의 연속 출력이 크게 향상되었습니다. 손실을 대폭 줄이고 냉각 구조를 최적화해 모터는 최고 속도에서 지속적으로 40~80kW의 출력을 낼 수 있다. 모터의 길이가 짧고 컴팩트한 디자인으로 인해 모터 중앙의 핫스팟에서 가장자리까지 방열 경로가 짧아지기 때문에 방열 효과가 더 좋습니다. 증가된 기어 감속비(섹션 2.3 참조)는 동일한 샤프트 토크에서 더 낮은 모터 토크가 필요하다는 것을 의미합니다. 새로운 로터 판금 절단과 자기 저항 증가가 결합되어 자성 강철의 무게가 크게 줄어들고 출력은 그대로 유지되며 효율성이 향상됩니다. EPF4 인버터의 작동 전압은 210V~470V이고, PWM 스위칭 주파수는 2~12kHz입니다. 다양한 작업 지점에 따라 FOC(자속 기준 제어) 알고리즘은 기존 공간 벡터 펄스 폭 변조(= 더 높은 전류를 활성화하기 위한 저속 SVPWM), 동기식 PWM(= 중속 범위의 SynchPWM)과 같은 섹션에 적용됩니다. , 불연속 PWM(= 중속 범위의 GDPWM) 및 양방향 자속 변조(= 고속 범위의 FBM). 모터 전단에 있는 회전자 위치 센서는 회전자 위치 신호를 제공합니다. 그림 4는 시뮬레이션 과정에서 모터와 인버터의 손실을 평가하는 데 사용된 기준 동작점을 보여줍니다. 특히 고속 회전 시 효율이 높아지는 것은 모터용 규소강판을 얇게 하여 적층 수를 늘려 철손을 줄일 수 있기 때문입니다.
4. EMR4 플랫폼 구현 방법 통합 전기 구동 시스템의 적용 범위는 나날이 확대되고 있습니다. 성능, 효율성, 비용, 크기 및 무게 측면에서 높은 확장성이 있어야만 시장의 다양한 요구 사항을 충족할 수 있습니다. 확장성은 궁극적으로 관련 주요 구성 요소를 결합하여 애플리케이션에 따른 요구 사항을 충족할 수 있음을 의미합니다. 구동 시스템에 필요한 성능 특성을 정의하는 수많은 매개변수와 이들 사이의 복잡한 상호작용을 고려할 때, 세부 사항을 철저하게 구현하는 것은 설계에서 매우 어려운 일입니다. 예를 들어, EMR4 플랫폼을 개발하는 동안 그림 6과 같이 WLTP의 단일 매개변수가 전기 구동 시스템의 효율성에 미치는 영향을 확인하기 위해 광범위한 민감도 분석을 수행했습니다.
예상되는 성능 특성과 관련 비용의 최적 가중치를 달성하기 위해 개발자는 그림 7과 같이 다중 표준 개발 단계에서 특수 도구 iMCO를 사용했습니다.
5. 그리고 내부 및 외부 인터페이스. 앞서 언급한 바와 같이 통합 구동 시스템을 설계할 때, 별도로 설계된 전기 구동 장치의 복잡성을 차량 전체 관점에서 완전히 단순화하고, 그 복잡성을 구동 시스템 내부로 전달했습니다. 여기서 복잡성의 이전은 드라이브 시스템 내부와 외부의 많은 인터페이스에서도 입증될 수 있습니다. 그림 8은 구동 시스템의 다양한 기능 간의 내부 인터페이스를 회색으로 강조 표시하고 전체 차량의 외부 인터페이스를 녹색 원으로 표시합니다. 사전 검증 EMR4 플랫폼 구성 요소의 완전한 확장성을 실현하기 위해 모든 주요 구성 요소, 즉 인버터(9개 버전), 감속기(10개 변형), 회전자 및 고정자(각각 4개 길이), 모터 케이싱(XNUMX개 길이) 및 베어링 플레이트("커버"의 두 가지 버전)에는 내부 및 외부 인터페이스에 대한 명확한 정의가 있습니다. 이를 통해 다양한 구성 요소 디자인을 통합 인터페이스와 결합할 수 있습니다. 소음과 전자파 방사도 전기 구동 시스템의 주요 지표입니다. 전기 구동 시 구조적 소음이 차체 진동에 미치는 영향을 최소화하기 위해 그림과 같이 모든 작동 조건에서 구동 시스템의 음향 품질(소음, 진동, NVH)에 대한 많은 최적화 작업이 수행되었습니다. 그림 XNUMX 및 XNUMX. EMRXNUMX 플랫폼에서 시뮬레이션 결과는 A-샘플을 기반으로 성공적으로 테스트되었습니다. 이 시뮬레이션 기술은 브래킷의 형상을 최적화하고 차량의 구조 설계와 관련된 여기 공진을 방지하는 데에도 사용할 수 있습니다.
EMR4 플랫폼의 전자기 호환성은 그림 25과 같이 CISPR2016-3 클래스 11 표준을 준수합니다.
6. 요약 R4 플랫폼의 개발은 2021세대 전기 구동 시스템의 산업화 경험을 흡수했습니다. 4년 초까지 EMR150,000만으로도 고객에게 4대 이상의 장치를 제공했습니다. EMR3의 효율성과 성능은 최적화된 EMR4 구동 시스템과 비교해도 저렴한 비용으로 크게 향상되었습니다. 특히, 새로운 플랫폼의 높은 확장성으로 인해 EMR4 드라이브 시스템은 다양한 모델에서 비용 효율성이 높은 적용 가능성을 갖게 되었습니다. 현재 EMR80 플랫폼의 확장 가능한 출력 전력은 230kW~45kW이며, 질량은 80kg~2021kg에 불과합니다. 높은 전력 밀도는 다수의 모델을 전기화로 전환하는 데 도움이 됩니다. 지정된 전류 범위 위 또는 아래의 성능 요구 사항을 충족하기 위해 4년부터 포트폴리오 확장 개발이 시작됩니다. EMR4 플랫폼은 시스템의 비용 최적화를 통해 전기 자동차 구매 비용이 내연 기관 표준에 접근하도록 돕습니다. 과거의 차량. EMR4 구동 시스템의 효율성이 더욱 향상됨에 따라 배터리 비용도 절감됩니다. EMRXNUMX 플랫폼은 맞춤형 기성 솔루션을 나타내며 항상 제품의 표준화 및 모듈화에 중점을 둡니다. 시스템 제한 하에서 통합 및 시스템 전문성을 통해 고객별 차별화가 형성됩니다. 이 방법은 수년간의 생산 경험과 품질 관리로 보완되어 비용 최적화와 개인화 사이의 균형을 만듭니다. 이 전략을 바탕으로 비테스코테크놀로지스는 전기여행의 성장을 촉진하기 위해 고객 및 공급업체와 적극적으로 협력하고 있다.
플랫폼 제품에 대한 생각 많은 회사가 4-in-XNUMX 전기 구동 시스템의 플랫폼 방식을 분석했으며, Vitesco EMRXNUMX의 플랫폼 사고는 우리에게 많은 깨달음을 주었습니다. ① 축 방향 통합을 통합 형식으로 선택하여 모터와 인버터를 분리하고 외경이 큰 모터를 선택합니다. 전력 확장은 코어 스택 두께에 따라 조정되며 코어 펀칭은 완전히 플랫폼화될 수 있습니다. ② 인버터 전류 사양 관점에서 IGBT 모듈은 HPD 패키지여야 하며, 서로 다른 칩 번호와 방열 보드의 조합을 통해 서로 다른 전류 사양을 형성합니다.③ 감속기는 모터 토크를 줄일 수 있는 큰 감속비를 선택합니다. 토크를 줄이면 모터 재료의 양을 직접 줄이고 모터 비용을 줄일 수 있습니다. 모터 효율, 성능, 비용을 기반으로 한 다중 표준 최적화에서는 특수 공구인 IMCO가 언급되기도 하는데, 이는 참고할 만하다.
면책조항: 이 기사는 "신에너지 차량 기술 정보"에서 복제되었습니다. 이 기사는 저자의 개인적인 견해일 뿐 Sacco Micro와 업계의 견해를 대변하지 않습니다. 지적 재산권 보호를 지원하기 위해 재인쇄 및 공유에만 사용됩니다. 재인쇄 시 원본 출처와 작성자를 명시해 주시기 바랍니다. 침해가 있는 경우 당사에 연락하여 삭제하시기 바랍니다.
회사 전화:+86-0755-83044319
팩시밀리/FAX:+86-0755-83975897
사서함 : 1615456225@qq.com
QQ : 3518641314
QQ:332496225 치우 매니저
주소: 심천시 룽화 신구 민즈 애비뉴 809호 Zhantao Technology Building C 블록 1079호
관련 추천
윈판루이다의 리강 대표와의 단독 인터뷰: 밀리미터파 레이더 제품의 정밀성과 따뜻한 인간미
2026-07-22
3576
내년에 만나요! | Slkor의 2026 일렉트로니카 차이나 하이라이트 요약
2026-07-14
3058
RF에 대한 열정, 장인의 여정: 30년 이상의 변함없는 헌신 — 킹헬름 수석 엔지니어 친홍샹 씨와의 인터뷰
2026-06-26
3540
2연속 우승 후에도 우리는 여전히 발전하고 있습니다 - 슬코르, 쑨가오페이 인터뷰
2026-06-11
3287





 粤公网安备44030002007346号