
























servis Hattı
Haberler

Haberler
Anakara elektrikli tahrik sistemi EMR4 analizi
2022-03-17
405
1.önsöz Elektrikli araçların pazarda dikkat çekici bir ivme kazanmasıyla birlikte marka, pazar segmenti ve model farklılıkları da artıyor, dolayısıyla elektrikli tahrik sisteminin uygulanabilirliğini en üst düzeye çıkarmak büyük önem taşıyor. Büyük miktarlarda üretilen EMR3 (üçüncü nesil elektrikli tahrik sistemi) ve halen geliştirilme aşamasında olan EMR4 (üçüncü nesil elektrikli tahrik sistemi) gibi elektrikli tahrik sistemleri, sistem düzeyinde çok standartlı optimizasyon yöntemleriyle tasarlanmaktadır. Önceki nesille karşılaştırıldığında EMR4, verimliliği %5'e kadar artırır, güç ölçeklenebilirliğini önemli ölçüde artırır ve maliyeti büyük ölçüde azaltır. Verimliliği ve performansı artırmak, tüm aracın elektrikli tahrik sisteminin ortaya koyduğu teknik rota ve yöndür. EMR4'ün performans gelişimini desteklemek amacıyla, elektrikli sürücünün verimliliğini ve performansını etkileyen birçok zincir, ayrıntılarına kadar optimize edilmiştir. Ölçeklenebilirlik adına, üç ana bileşenin (güç elektroniği invertörü, motor ve redüktör) özelleştirilmiş gereksinimler ilkesine göre mümkün olduğunca serbestçe birleştirilebilmesini sağlamak amacıyla birçok dahili ve harici arayüz de standartlaştırılmıştır. Elektrikli tahrik sisteminin akustik konforu açısından, tüm çalışan MAP üzerinde sistemin gürültü özelliklerinin (gürültü ve titreşim şiddeti) simüle edilmesi, test edilmesi ve optimize edilmesine önem verilmektedir. EMR4'ün geliştirilmesi, başından beri önceki nesil elektrikli tahrik sistemlerinden gelen ilgili deneyimi özümsemiştir.
2.EMR4 mimarisi Daha fazla ölçeklenebilirlik için EMR4 elektrikli tahrik sisteminin temel yapısı mevcut EMR3'e göre değiştirildi. EMR4'te üç temel bileşenin tümü (güç elektroniği invertörü, motor ve redüktör) düz bir çizgi halinde (eksenel olarak entegre) düzenlenmiştir.
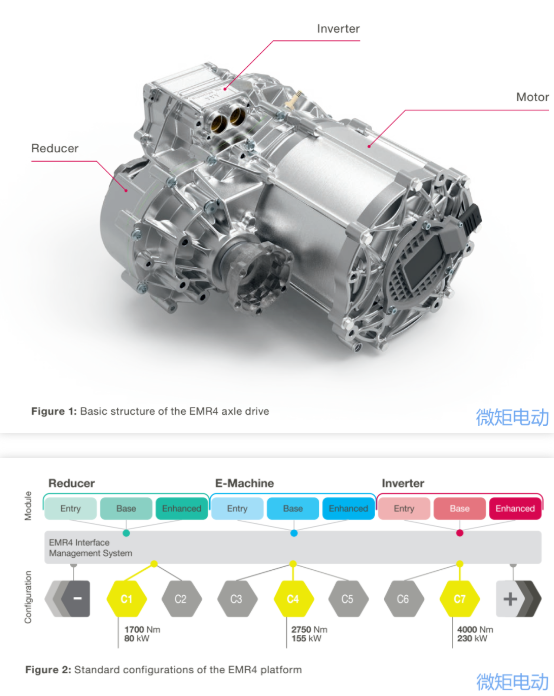 Bu temel yapı ile farklı tasarımlarda en fazla değişkenlik gerektiren iki bileşenin birbirine bağlanması mümkün olmakta ve redüktör redüktörünün modifikasyon gereksinimleri gövde boyutu dahilinde gerçekleştirilebilmektedir. Bu satır içi düzenleme, EMR4'ün temel mimari özelliklerinin temelini oluşturur. Geliştirme sürecinde planlanan standart konfigürasyon (A'dan J2'ye kadar olan kısımlardaki araçlar için, yani araç ağırlık sınıfı 1,800 kg'dan 2,800 kg'a kadardır) motor uzunluğunun üç boyutuyla kapsanabilir: 60 mm (giriş seviyesi), 90 mm ( Şekil 105'de gösterildiği gibi temel seviye) veya 2mm (geliştirilmiş seviye). Tasarıma göre yeni geliştirilen EMR4 tahrik sistemi 80kW ve maksimum 230kW güç (10 saniye) sağlıyor. Tahrik sisteminin tork aralığı 1,700 Nm'den 4,000 Nm'ye (10 saniye) kadardır ve modülün ağırlığındaki ölçeklenebilirlik açıkça görülmektedir. Sürücünün güç talebine göre ağırlığı 45kg ile 80kg arasındadır. Önceki araştırma sonuçlarına göre EMR3 ile karşılaştırıldığında EMR4 tahrik sistemi WLTP'de %5.6 verimlilik avantajı elde edebilecek ve bu da araç kilometresine önemli bir etki yapacak. Bu değerler, tahrik sistemindeki çeşitli merkezi etki zincirlerinin sistematik optimizasyonu ile elde edilir. İyileştirme potansiyeli buradaki birçok ayrıntılı önlemle hayata geçirildi. Optimize edilmiş EMR3 ile karşılaştırıldığında EMR4'ün verimliliği önemli ölçüde arttı, güç yoğunluğu %20'den fazla arttı, ancak maliyet daha da azaldı. EMR4 birçok yerde yüksek kaliteli malzemeler kullansa da malzemelerin teknik avantajları diğer alanlarda daha fazla maliyetten tasarruf edilmesini ve maliyetlerin optimize edilmesini mümkün kılıyor.
2.1 Mimari ve motor PSM motorunun çapı (kabuk çapı) entegre EMR4 sabitlemesi için tasarlanmıştır. R4 platform motorunun stator dış çapı 208 mm'dir ve bu, EMR20 motorla karşılaştırıldığında 4 mm'den biraz daha büyüktür. Bununla birlikte, motorun performansını artırmaya yönelik tasarım önlemleri, EMR4 motorun eksenel uzunluğunu mevcut eksenel tahrikle karşılaştırıldığında neredeyse yarı yarıya azaltmıştır (90 mm yerine 175 mm). Artık statorun oluk başına en az dört katmanı vardır (EMR3'teki iki katman yerine). Gelecekteki spesifik duruma göre seçilen kat sayısı (4-8 kat gibi), gerekli maliyet gereksinimlerine ve performans düzeyine veya voltajına göre kesin olarak belirlenir. Maliyeti en aza indirmek ile hareketli parçaların potansiyelini en üst düzeye çıkarmak arasındaki denge dikkate alınması gereken önemli bir faktördür.
2.2 Mimari ve güç elektroniği kontrolörü R4 platformunun invertörü, Vitesco Technologies'i (EPF4) temel alan dördüncü nesil yüksek voltajlı güç elektroniği ürünüdür. EMR4 platformunun güç aralığı için, son derece entegre EPF4 invertör üç güç seviyesi sağlayabilir: 290A (giriş seviyesi), 550A (temel seviye) ve 820A (gelişmiş seviye). Entry versiyonu, 80kW(10s)'ye kadar çıkış ve 1700Nm(10s) tork ile uygun maliyetli bir çözüm sunar. Bu versiyon temel olarak 135/165kW(10s)'ye varan güç çıkışı ve 2,500/3,000 Nm(10s) tork ile çok çeşitli uygulamalar için uygundur. 2800Nm ve 4000Nm çıkış, 230kW'a kadar güç için geliştirilmiş tasarım. Ancak prensip olarak tüm invertör çeşitleri, her motor gücü çeşidi ve gerekli her redüktör ile birleştirilebilir. Bunun, standart toplu binek araçlarından farklı olarak özel gereksinimleri (örneğin, lojistik araçlar) karşılaması gerekmektedir. İnverter boyutu yalnızca 270. × 221 × 126 mm'dir, çok kompakt bir tasarımdır.
2.3 Ve çerçeve düşürücü Motorun torkuna göre platform, < 2,000 Nm (“giriş seviyesi”), < 3,000 Nm (“Temel seviye”) ve < 4,000 Nm (“Gelişmiş seviye”) olarak yapılandırılmış üç redüktör versiyonunu içerir. Tahmini redüksiyon oranı i = 9.3 ile i = 11.64 arasındadır. Önceki nesille karşılaştırıldığında bu azaltma oranı genişletilerek motorun daha yüksek tepe hızından en iyi şekilde faydalanılması mümkün hale getirildi. Redüktörde bu yüksek redüksiyon oranı önlemi, motor maliyetinden önemli ölçüde tasarruf sağlayabilir ve daha kaliteli malzeme maliyeti açısından maliyetin düşürülmesine fırsat sağlayabilir. Redüktör 16000 rpm giriş hızı ve 255 Nm motor tork girişi ile tasarlanmıştır. Redüktör 3000 Nm'ye kadar şaft torku çıkışı sağlar. İzin verilen maksimum şaft hızı 1720 rpm'dir. Elektrikli park yeri isteğe bağlı olarak redüktöre entegre edilebilir.
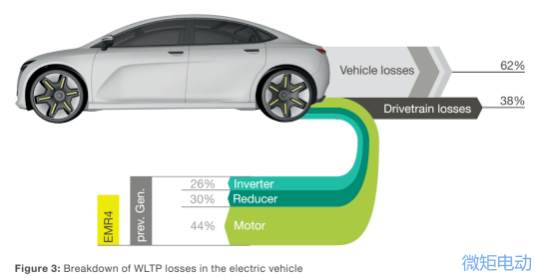
3. Verimliliği etkileyen faktörlerin optimizasyonu Dünya çapında elektrikli araçların verimliliğinin daha da artırılması eğilimi ortadadır. Kilometre ve pil boyutu/maliyet hususlarının yanı sıra hava kirliliğini kontrol etmeyi ve iklim değişikliğini hafifletmeyi amaçlayan yasal gerekliliklerin tümü buna katkıda bulunmaktadır. Ek olarak, elektrikli tahrik verimliliğinin daha da geliştirilmesi, otomobillerin çekiciliğini de artırıyor çünkü ortaya çıkan sistem maliyeti azalıyor. WLTP'de Wh/km enerji tüketimini ölçmek için kullanılır. Bir arabanın verimliliğini birçok faktör belirler. Bunların çoğu aracın tamamından kaynaklansa da, güç sisteminin de önemli etkisi vardır. Bir arabanın verimliliğini birçok tek faktör belirler. Çoğu aracın tamamından kaynaklansa da güç sisteminin de önemli etkisi vardır. Şekil 3 Entegre tahrik sistemini örnek alarak, güç sisteminin ve onun spesifik kayıplarının tüm aracın verimliliği üzerindeki etkisini göstermektedir. Genel olarak konuşursak, kayıpların yaklaşık üçte biri sürüşten, yaklaşık üçte ikisi ise aracın tamamından kaynaklanmaktadır. EMR4, güç elektroniği invertörü, motor ve redüktörde daha fazla ilerleme kaydetti ve aracın genel verimliliğini artırdı: önceki nesille karşılaştırıldığında, EMR4'ün verimliliği çok daha yüksektir ve her D sınıfı aracın ortalama toplam enerji tüketimi, WLTP'de %5.6 oranında azaltılacak.
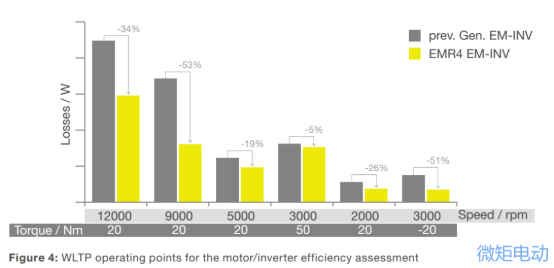
 3.1 Ve motorun ve invertörün verimliliği artırıldı. EMR4 platformunun Aktif kısımlarında, daha az malzeme ile daha yüksek motor hızına ulaşmak için çok ince ve yüksek mukavemetli silikon çelik saclardan yapılmış lamine demir çekirdek kullanılmıştır. Şu anda maksimum hız 16,000 rpm'dir (EMR 3: 14,000 rpm). Dişli oranının arttırılmasıyla motor torku azaltılabilir, böylece motor malzemelerinden tasarruf sağlanır. Ayrıca EMR4 motorun sürekli gücü de büyük ölçüde geliştirildi. Kayıp büyük ölçüde azaltıldığından ve soğutma yapısı optimize edildiğinden, motor en yüksek hızda sürekli olarak 40-80kW çıkış sağlayabilir. Motorun kısa uzunluğu ve kompakt tasarımı nedeniyle, ısı dağıtımı daha etkilidir çünkü motorun ortasındaki sıcak noktadan kenarına kadar daha kısa bir ısı dağıtım yolu vardır. Artan dişli redüksiyon oranı (bkz. Bölüm 2.3), aynı şaft torku altında daha düşük motor torkunun gerekli olduğu anlamına gelir. Yeni rotorlu sac kesme ve manyetik direncin artmasıyla birlikte manyetik çeliğin ağırlığı önemli ölçüde azalır, güç değişmeden kalır ve verimlilik artar. EPF4 invertörün çalışma voltajı 210V ila 470v arasındadır ve PWM anahtarlama frekansı 2 ila 12kHz'dir. Farklı çalışma noktalarına göre, geleneksel uzay vektör darbe genişliği modülasyonu (= daha yüksek akımı sağlamak için düşük hızda SVPWM), senkron PWM (= orta hız aralığında SynchPWM) gibi bölümlerde alan yönelimli kontrol (FOC) algoritması uygulanır. , süreksiz PWM (= orta hız aralığında GDPWM) ve çift yönlü akı modülasyonu (= yüksek hız aralığında FBM). Motorun ön ucundaki rotor konum sensörü, rotor konum sinyalini sağlar. Şekil 4, simülasyon sürecinde motor ve invertörün kayıplarını değerlendirmek için kullanılan referans çalışma noktalarını göstermektedir. Özellikle yüksek hızda dönerken daha yüksek verimlilik kazanımı, tam olarak daha ince motor silikon çelik sacının lamine katman sayısını artırarak demir kaybını azaltabilmesinden kaynaklanmaktadır.
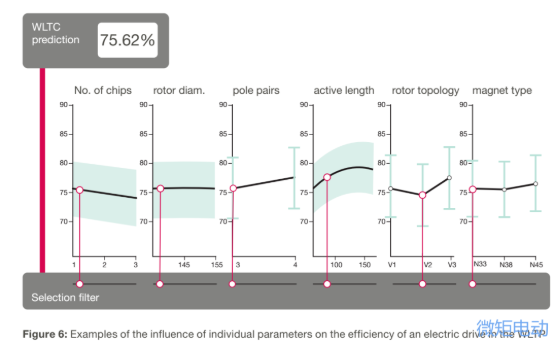
 4. EMR4 platformunun uygulama yöntemi Entegre elektrikli tahrik sisteminin uygulama aralığı her geçen gün genişlemektedir. Yalnızca performans, verimlilik, maliyet, boyut ve ağırlık açısından yüksek ölçeklenebilirlik sayesinde pazarın çeşitli gereksinimlerini karşılayabilir. Ölçeklenebilirlik sonuçta ilgili ana bileşenlerin uygulamaya göre gereksinimleri karşılayacak şekilde birleştirilebilmesi anlamına gelir. Tahrik sisteminin gerekli performans özelliklerini tanımlayan çok sayıda parametre ve bunlar arasındaki karmaşık etkileşim göz önüne alındığında, tasarımda ayrıntıların tam olarak uygulanması oldukça zordur. Örneğin, EMR4 platformunun geliştirilmesi sırasında, WLTP'deki tek bir parametrenin elektrikli tahrik sisteminin verimliliği üzerindeki etkisini belirlemek için Şekil 6'da gösterildiği gibi kapsamlı bir hassasiyet analizi gerçekleştirdik.
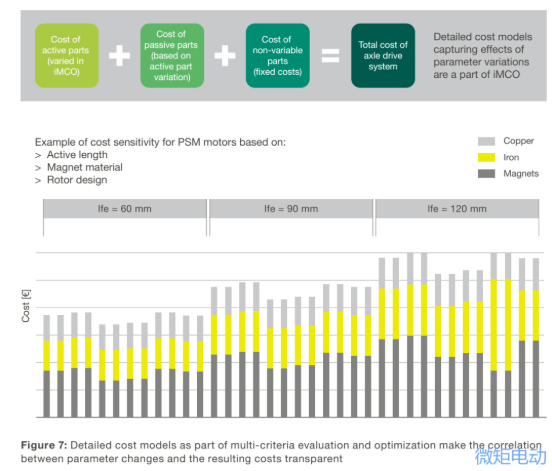
 Beklenen performans özelliklerinin ve ilgili maliyetlerin optimum ağırlığını elde etmek için geliştiriciler, Şekil 7'de gösterildiği gibi bu çok standartlı geliştirme aşamasında iMCO özel aracını kullandılar.
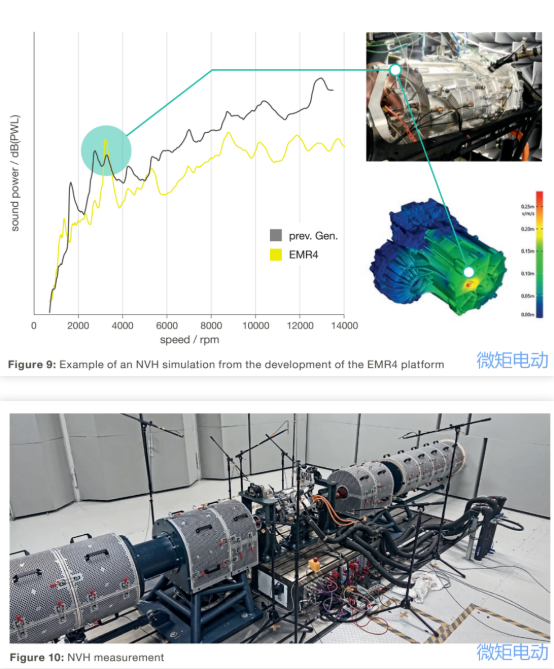
 5. Ve iç ve dış arayüzler. Daha önce de belirtildiği gibi, entegre tahrik sistemi tasarlanırken, ayrı olarak tasarlanan elektrikli tahrikin karmaşıklığı, tüm araç perspektifinden tamamen basitleştirilmiş ve karmaşıklık, tahrik sisteminin içine aktarılmıştır. Burada karmaşıklığın aktarımı, sürücü sisteminin içindeki ve dışındaki birçok arayüzden de kanıtlanabilir. Şekil 8, tahrik sistemindeki çeşitli işlevler arasındaki dahili arayüzleri gri renkle vurgulanmış olarak göstermektedir ve tüm aracın harici arayüzleri yeşil dairelerle gösterilmiştir. Doğrulama öncesi EMR4 platformu bileşenlerinin tam genişletilebilirliğini gerçekleştirmek için tüm ana bileşenler, yani invertör (üç versiyon), redüktör (üç varyant), rotor ve stator (her biri üç uzunlukta), motor kasası (üç uzunluk) ve yatak plakası ("kapakların" iki versiyonu) iç ve dış arayüzler hakkında net tanımlara sahiptir. Bu, farklı bileşen tasarımlarının birleşik bir arayüzle birleştirilmesini mümkün kılar. Gürültü ve elektromanyetik radyasyon aynı zamanda elektrikli tahrik sisteminin temel endeksleridir. Elektrikli tahrikte yapısal gürültünün araç gövdesi titreşimi üzerindeki etkisini en aza indirmek için, tahrik sisteminin akustik kalitesi (gürültü, titreşim, sertlik, NVH) üzerinde tüm çalışma koşullarında gösterildiği gibi birçok optimizasyon çalışması yapılmıştır. Şekil 9 ve 10. EMR4 platformunda simülasyon sonuçları A örneğine dayalı olarak başarıyla test edilmiştir. Bu simülasyon teknolojisi aynı zamanda braketin şeklini optimize etmek ve aracın yapısal tasarımıyla ilgili uyarım rezonansını önlemek için de kullanılabilir.
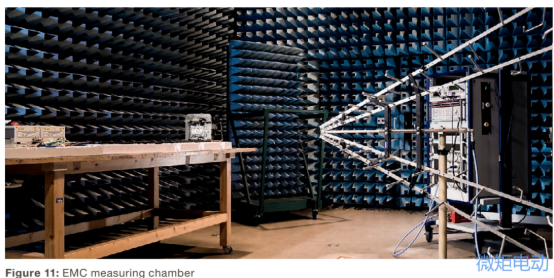
 EMR4 platformunun elektromanyetik uyumluluğu, Şekil 25'de gösterildiği gibi CISPR2016-3 Sınıf 11 standardına uygundur.
 6. özetleyin R4 platformunun geliştirilmesi, üç nesil elektrikli tahrik sistemlerinin sanayileşme deneyimini özümsemiştir: 2021'in başı itibarıyla EMR4 tek başına 150,000'den fazla üniteyi müşterilere teslim etmiştir. EMR4'ün verimliliği ve performansı, optimize edilmiş EMR3 sürücü sistemiyle karşılaştırıldığında bile daha düşük bir maliyetle önemli ölçüde iyileştirildi. Özellikle yeni platformun yüksek ölçeklenebilirliği, EMR4 sürücü sisteminin çeşitli farklı modellerde yüksek maliyetli uygulama olanağına sahip olmasını sağlıyor. Şu anda EMR4 platformunun genişletilebilir çıkış gücü 80kW ile 230kW arasında, kütlesi ise yalnızca 45 kg ile 80 kg arasındadır. Yüksek güç yoğunluğu, çok sayıda modelin elektrifikasyona geçişini destekliyor. Belirtilen mevcut aralığın üzerindeki veya altındaki performans gereksinimlerini karşılamak amacıyla portföy genişletme çalışmalarına 2021 yılında başlanacak. EMR4 platformu, sistemin maliyet optimizasyonu sayesinde elektrikli araçların satın alma maliyetinin içten yanmalı motor standardına yaklaşmasına yardımcı oluyor. geçmişteki araçlar. EMR4 tahrik sisteminin verimliliği daha da artırıldıkça pil maliyeti de azalır. EMR4 platformu özelleştirilmiş kullanıma hazır çözümleri temsil eder ve her zaman ürünlerin standardizasyonuna ve modülerleştirilmesine odaklanır. Sistem kısıtlamasında entegrasyon ve sistem uzmanlığı ile müşteriye özel farklılaşma oluşturulur. Bu yöntem, yılların üretim deneyimi ve kalite kontrolüyle desteklenen, maliyet optimizasyonu ile kişiselleştirme arasında bir denge oluşturur. Bu stratejiye dayanarak Vitesco Technologies, elektrikli seyahatin büyümesini teşvik etmek için müşteriler ve tedarikçilerle aktif olarak işbirliği yapıyor.
Platform ürünlerine ilişkin düşünceler Birçok şirketin üçü bir arada elektrikli tahrik sisteminin nasıl platformlanacağını analiz ettiğine ve Vitesco EMR4'ün platform düşüncesinin bize çok şey öğrettiğine inanıyorum: ① Entegrasyon biçimi olarak eksenel entegrasyon seçilmiştir, böylece motor ve invertör birbirinden ayrılmış ve daha büyük dış çaplı motor seçilmiştir. Güç genleşmesi, çekirdek yığını kalınlığına göre ayarlanır ve çekirdek delme işlemi tamamen platformlanabilir; ② İnvertör akım spesifikasyonu açısından, IGBT modülü HPD paketinden yapılmalı ve farklı çip numaraları ve ısı dağıtım kartı kombinasyonları ile farklı akım spesifikasyonları oluşturulmalıdır;
Bu temel yapı ile farklı tasarımlarda en fazla değişkenlik gerektiren iki bileşenin birbirine bağlanması mümkün olmakta ve redüktör redüktörünün modifikasyon gereksinimleri gövde boyutu dahilinde gerçekleştirilebilmektedir. Bu satır içi düzenleme, EMR4'ün temel mimari özelliklerinin temelini oluşturur. Geliştirme sürecinde planlanan standart konfigürasyon (A'dan J2'ye kadar olan kısımlardaki araçlar için, yani araç ağırlık sınıfı 1,800 kg'dan 2,800 kg'a kadardır) motor uzunluğunun üç boyutuyla kapsanabilir: 60 mm (giriş seviyesi), 90 mm ( Şekil 105'de gösterildiği gibi temel seviye) veya 2mm (geliştirilmiş seviye). Tasarıma göre yeni geliştirilen EMR4 tahrik sistemi 80kW ve maksimum 230kW güç (10 saniye) sağlıyor. Tahrik sisteminin tork aralığı 1,700 Nm'den 4,000 Nm'ye (10 saniye) kadardır ve modülün ağırlığındaki ölçeklenebilirlik açıkça görülmektedir. Sürücünün güç talebine göre ağırlığı 45kg ile 80kg arasındadır. Önceki araştırma sonuçlarına göre EMR3 ile karşılaştırıldığında EMR4 tahrik sistemi WLTP'de %5.6 verimlilik avantajı elde edebilecek ve bu da araç kilometresine önemli bir etki yapacak. Bu değerler, tahrik sistemindeki çeşitli merkezi etki zincirlerinin sistematik optimizasyonu ile elde edilir. İyileştirme potansiyeli buradaki birçok ayrıntılı önlemle hayata geçirildi. Optimize edilmiş EMR3 ile karşılaştırıldığında EMR4'ün verimliliği önemli ölçüde arttı, güç yoğunluğu %20'den fazla arttı, ancak maliyet daha da azaldı. EMR4 birçok yerde yüksek kaliteli malzemeler kullansa da malzemelerin teknik avantajları diğer alanlarda daha fazla maliyetten tasarruf edilmesini ve maliyetlerin optimize edilmesini mümkün kılıyor.
2.1 Mimari ve motor PSM motorunun çapı (kabuk çapı) entegre EMR4 sabitlemesi için tasarlanmıştır. R4 platform motorunun stator dış çapı 208 mm'dir ve bu, EMR20 motorla karşılaştırıldığında 4 mm'den biraz daha büyüktür. Bununla birlikte, motorun performansını artırmaya yönelik tasarım önlemleri, EMR4 motorun eksenel uzunluğunu mevcut eksenel tahrikle karşılaştırıldığında neredeyse yarı yarıya azaltmıştır (90 mm yerine 175 mm). Artık statorun oluk başına en az dört katmanı vardır (EMR3'teki iki katman yerine). Gelecekteki spesifik duruma göre seçilen kat sayısı (4-8 kat gibi), gerekli maliyet gereksinimlerine ve performans düzeyine veya voltajına göre kesin olarak belirlenir. Maliyeti en aza indirmek ile hareketli parçaların potansiyelini en üst düzeye çıkarmak arasındaki denge dikkate alınması gereken önemli bir faktördür.
2.2 Mimari ve güç elektroniği kontrolörü R4 platformunun invertörü, Vitesco Technologies'i (EPF4) temel alan dördüncü nesil yüksek voltajlı güç elektroniği ürünüdür. EMR4 platformunun güç aralığı için, son derece entegre EPF4 invertör üç güç seviyesi sağlayabilir: 290A (giriş seviyesi), 550A (temel seviye) ve 820A (gelişmiş seviye). Entry versiyonu, 80kW(10s)'ye kadar çıkış ve 1700Nm(10s) tork ile uygun maliyetli bir çözüm sunar. Bu versiyon temel olarak 135/165kW(10s)'ye varan güç çıkışı ve 2,500/3,000 Nm(10s) tork ile çok çeşitli uygulamalar için uygundur. 2800Nm ve 4000Nm çıkış, 230kW'a kadar güç için geliştirilmiş tasarım. Ancak prensip olarak tüm invertör çeşitleri, her motor gücü çeşidi ve gerekli her redüktör ile birleştirilebilir. Bunun, standart toplu binek araçlarından farklı olarak özel gereksinimleri (örneğin, lojistik araçlar) karşılaması gerekmektedir. İnverter boyutu yalnızca 270. × 221 × 126 mm'dir, çok kompakt bir tasarımdır.
2.3 Ve çerçeve düşürücü Motorun torkuna göre platform, < 2,000 Nm (“giriş seviyesi”), < 3,000 Nm (“Temel seviye”) ve < 4,000 Nm (“Gelişmiş seviye”) olarak yapılandırılmış üç redüktör versiyonunu içerir. Tahmini redüksiyon oranı i = 9.3 ile i = 11.64 arasındadır. Önceki nesille karşılaştırıldığında bu azaltma oranı genişletilerek motorun daha yüksek tepe hızından en iyi şekilde faydalanılması mümkün hale getirildi. Redüktörde bu yüksek redüksiyon oranı önlemi, motor maliyetinden önemli ölçüde tasarruf sağlayabilir ve daha kaliteli malzeme maliyeti açısından maliyetin düşürülmesine fırsat sağlayabilir. Redüktör 16000 rpm giriş hızı ve 255 Nm motor tork girişi ile tasarlanmıştır. Redüktör 3000 Nm'ye kadar şaft torku çıkışı sağlar. İzin verilen maksimum şaft hızı 1720 rpm'dir. Elektrikli park yeri isteğe bağlı olarak redüktöre entegre edilebilir.
3. Verimliliği etkileyen faktörlerin optimizasyonu Dünya çapında elektrikli araçların verimliliğinin daha da artırılması eğilimi ortadadır. Kilometre ve pil boyutu/maliyet hususlarının yanı sıra hava kirliliğini kontrol etmeyi ve iklim değişikliğini hafifletmeyi amaçlayan yasal gerekliliklerin tümü buna katkıda bulunmaktadır. Ek olarak, elektrikli tahrik verimliliğinin daha da geliştirilmesi, otomobillerin çekiciliğini de artırıyor çünkü ortaya çıkan sistem maliyeti azalıyor. WLTP'de Wh/km enerji tüketimini ölçmek için kullanılır. Bir arabanın verimliliğini birçok faktör belirler. Bunların çoğu aracın tamamından kaynaklansa da, güç sisteminin de önemli etkisi vardır. Bir arabanın verimliliğini birçok tek faktör belirler. Çoğu aracın tamamından kaynaklansa da güç sisteminin de önemli etkisi vardır. Şekil 3 Entegre tahrik sistemini örnek alarak, güç sisteminin ve onun spesifik kayıplarının tüm aracın verimliliği üzerindeki etkisini göstermektedir. Genel olarak konuşursak, kayıpların yaklaşık üçte biri sürüşten, yaklaşık üçte ikisi ise aracın tamamından kaynaklanmaktadır. EMR4, güç elektroniği invertörü, motor ve redüktörde daha fazla ilerleme kaydetti ve aracın genel verimliliğini artırdı: önceki nesille karşılaştırıldığında, EMR4'ün verimliliği çok daha yüksektir ve her D sınıfı aracın ortalama toplam enerji tüketimi, WLTP'de %5.6 oranında azaltılacak.
3.1 Ve motorun ve invertörün verimliliği artırıldı. EMR4 platformunun Aktif kısımlarında, daha az malzeme ile daha yüksek motor hızına ulaşmak için çok ince ve yüksek mukavemetli silikon çelik saclardan yapılmış lamine demir çekirdek kullanılmıştır. Şu anda maksimum hız 16,000 rpm'dir (EMR 3: 14,000 rpm). Dişli oranının arttırılmasıyla motor torku azaltılabilir, böylece motor malzemelerinden tasarruf sağlanır. Ayrıca EMR4 motorun sürekli gücü de büyük ölçüde geliştirildi. Kayıp büyük ölçüde azaltıldığından ve soğutma yapısı optimize edildiğinden, motor en yüksek hızda sürekli olarak 40-80kW çıkış sağlayabilir. Motorun kısa uzunluğu ve kompakt tasarımı nedeniyle, ısı dağıtımı daha etkilidir çünkü motorun ortasındaki sıcak noktadan kenarına kadar daha kısa bir ısı dağıtım yolu vardır. Artan dişli redüksiyon oranı (bkz. Bölüm 2.3), aynı şaft torku altında daha düşük motor torkunun gerekli olduğu anlamına gelir. Yeni rotorlu sac kesme ve manyetik direncin artmasıyla birlikte manyetik çeliğin ağırlığı önemli ölçüde azalır, güç değişmeden kalır ve verimlilik artar. EPF4 invertörün çalışma voltajı 210V ila 470v arasındadır ve PWM anahtarlama frekansı 2 ila 12kHz'dir. Farklı çalışma noktalarına göre, geleneksel uzay vektör darbe genişliği modülasyonu (= daha yüksek akımı sağlamak için düşük hızda SVPWM), senkron PWM (= orta hız aralığında SynchPWM) gibi bölümlerde alan yönelimli kontrol (FOC) algoritması uygulanır. , süreksiz PWM (= orta hız aralığında GDPWM) ve çift yönlü akı modülasyonu (= yüksek hız aralığında FBM). Motorun ön ucundaki rotor konum sensörü, rotor konum sinyalini sağlar. Şekil 4, simülasyon sürecinde motor ve invertörün kayıplarını değerlendirmek için kullanılan referans çalışma noktalarını göstermektedir. Özellikle yüksek hızda dönerken daha yüksek verimlilik kazanımı, tam olarak daha ince motor silikon çelik sacının lamine katman sayısını artırarak demir kaybını azaltabilmesinden kaynaklanmaktadır.
4. EMR4 platformunun uygulama yöntemi Entegre elektrikli tahrik sisteminin uygulama aralığı her geçen gün genişlemektedir. Yalnızca performans, verimlilik, maliyet, boyut ve ağırlık açısından yüksek ölçeklenebilirlik sayesinde pazarın çeşitli gereksinimlerini karşılayabilir. Ölçeklenebilirlik sonuçta ilgili ana bileşenlerin uygulamaya göre gereksinimleri karşılayacak şekilde birleştirilebilmesi anlamına gelir. Tahrik sisteminin gerekli performans özelliklerini tanımlayan çok sayıda parametre ve bunlar arasındaki karmaşık etkileşim göz önüne alındığında, tasarımda ayrıntıların tam olarak uygulanması oldukça zordur. Örneğin, EMR4 platformunun geliştirilmesi sırasında, WLTP'deki tek bir parametrenin elektrikli tahrik sisteminin verimliliği üzerindeki etkisini belirlemek için Şekil 6'da gösterildiği gibi kapsamlı bir hassasiyet analizi gerçekleştirdik.
Beklenen performans özelliklerinin ve ilgili maliyetlerin optimum ağırlığını elde etmek için geliştiriciler, Şekil 7'de gösterildiği gibi bu çok standartlı geliştirme aşamasında iMCO özel aracını kullandılar.
5. Ve iç ve dış arayüzler. Daha önce de belirtildiği gibi, entegre tahrik sistemi tasarlanırken, ayrı olarak tasarlanan elektrikli tahrikin karmaşıklığı, tüm araç perspektifinden tamamen basitleştirilmiş ve karmaşıklık, tahrik sisteminin içine aktarılmıştır. Burada karmaşıklığın aktarımı, sürücü sisteminin içindeki ve dışındaki birçok arayüzden de kanıtlanabilir. Şekil 8, tahrik sistemindeki çeşitli işlevler arasındaki dahili arayüzleri gri renkle vurgulanmış olarak göstermektedir ve tüm aracın harici arayüzleri yeşil dairelerle gösterilmiştir. Doğrulama öncesi EMR4 platformu bileşenlerinin tam genişletilebilirliğini gerçekleştirmek için tüm ana bileşenler, yani invertör (üç versiyon), redüktör (üç varyant), rotor ve stator (her biri üç uzunlukta), motor kasası (üç uzunluk) ve yatak plakası ("kapakların" iki versiyonu) iç ve dış arayüzler hakkında net tanımlara sahiptir. Bu, farklı bileşen tasarımlarının birleşik bir arayüzle birleştirilmesini mümkün kılar. Gürültü ve elektromanyetik radyasyon aynı zamanda elektrikli tahrik sisteminin temel endeksleridir. Elektrikli tahrikte yapısal gürültünün araç gövdesi titreşimi üzerindeki etkisini en aza indirmek için, tahrik sisteminin akustik kalitesi (gürültü, titreşim, sertlik, NVH) üzerinde tüm çalışma koşullarında gösterildiği gibi birçok optimizasyon çalışması yapılmıştır. Şekil 9 ve 10. EMR4 platformunda simülasyon sonuçları A örneğine dayalı olarak başarıyla test edilmiştir. Bu simülasyon teknolojisi aynı zamanda braketin şeklini optimize etmek ve aracın yapısal tasarımıyla ilgili uyarım rezonansını önlemek için de kullanılabilir.
EMR4 platformunun elektromanyetik uyumluluğu, Şekil 25'de gösterildiği gibi CISPR2016-3 Sınıf 11 standardına uygundur.
6. özetleyin R4 platformunun geliştirilmesi, üç nesil elektrikli tahrik sistemlerinin sanayileşme deneyimini özümsemiştir: 2021'in başı itibarıyla EMR4 tek başına 150,000'den fazla üniteyi müşterilere teslim etmiştir. EMR4'ün verimliliği ve performansı, optimize edilmiş EMR3 sürücü sistemiyle karşılaştırıldığında bile daha düşük bir maliyetle önemli ölçüde iyileştirildi. Özellikle yeni platformun yüksek ölçeklenebilirliği, EMR4 sürücü sisteminin çeşitli farklı modellerde yüksek maliyetli uygulama olanağına sahip olmasını sağlıyor. Şu anda EMR4 platformunun genişletilebilir çıkış gücü 80kW ile 230kW arasında, kütlesi ise yalnızca 45 kg ile 80 kg arasındadır. Yüksek güç yoğunluğu, çok sayıda modelin elektrifikasyona geçişini destekliyor. Belirtilen mevcut aralığın üzerindeki veya altındaki performans gereksinimlerini karşılamak amacıyla portföy genişletme çalışmalarına 2021 yılında başlanacak. EMR4 platformu, sistemin maliyet optimizasyonu sayesinde elektrikli araçların satın alma maliyetinin içten yanmalı motor standardına yaklaşmasına yardımcı oluyor. geçmişteki araçlar. EMR4 tahrik sisteminin verimliliği daha da artırıldıkça pil maliyeti de azalır. EMR4 platformu özelleştirilmiş kullanıma hazır çözümleri temsil eder ve her zaman ürünlerin standardizasyonuna ve modülerleştirilmesine odaklanır. Sistem kısıtlamasında entegrasyon ve sistem uzmanlığı ile müşteriye özel farklılaşma oluşturulur. Bu yöntem, yılların üretim deneyimi ve kalite kontrolüyle desteklenen, maliyet optimizasyonu ile kişiselleştirme arasında bir denge oluşturur. Bu stratejiye dayanarak Vitesco Technologies, elektrikli seyahatin büyümesini teşvik etmek için müşteriler ve tedarikçilerle aktif olarak işbirliği yapıyor.
Platform ürünlerine ilişkin düşünceler Birçok şirketin üçü bir arada elektrikli tahrik sisteminin nasıl platformlanacağını analiz ettiğine ve Vitesco EMR4'ün platform düşüncesinin bize çok şey öğrettiğine inanıyorum: ① Entegrasyon biçimi olarak eksenel entegrasyon seçilmiştir, böylece motor ve invertör birbirinden ayrılmış ve daha büyük dış çaplı motor seçilmiştir. Güç genleşmesi, çekirdek yığını kalınlığına göre ayarlanır ve çekirdek delme işlemi tamamen platformlanabilir; ② İnvertör akım spesifikasyonu açısından, IGBT modülü HPD paketinden yapılmalı ve farklı çip numaraları ve ısı dağıtım kartı kombinasyonları ile farklı akım spesifikasyonları oluşturulmalıdır;③ Redüktör, motor torkunu azaltabilecek büyük bir redüksiyon oranı seçer. Torkun azaltılması doğrudan motor malzemesi miktarını azaltabilir ve motor maliyetini azaltabilir. Özel bir araç olan IMCO, motor verimliliği, performansı ve maliyetine dayalı olarak da adlandırılabilecek çoklu standart optimizasyonunda bahsedilmektedir.
Yasal Uyarı: Bu makale "Yeni Enerji Araçlarına İlişkin Teknik Bilgiler"den kopyalanmıştır. Bu makale yalnızca yazarın kişisel görüşlerini temsil etmekte olup Sacco Micro ve sektörün görüşlerini temsil etmemektedir. Fikri mülkiyet haklarının korunmasını desteklemek amacıyla yalnızca yeniden basılması ve paylaşılması içindir. Lütfen yeniden basarken orijinal kaynağı ve yazarını belirtin. Herhangi bir ihlal varsa, silmek için lütfen bizimle iletişime geçin.
Şirket telefonu:+86-0755-83044319
faks/FAKS:+86-0755-83975897
posta kutusu: 1615456225@qq.com
QQ: 3518641314
QQ:332496225 Yönetici Qiu
Adres: Oda 809, Blok C, Zhantao Teknoloji Binası, No.1079 Minzhi Bulvarı, Longhua Yeni Bölgesi, Shenzhen
İlgili Öneriler
Yunfan Ruida'dan Li Gang ile Özel Röportaj: Milimetre Dalga Radar Ürünlerinin Hassasiyeti ve İnsanlığın Sıcaklığı
2026-07-22
3576
Gelecek Yıl Görüşmek Üzere! | Slkor'un 2026 electronica Çin'deki Öne Çıkan Anlarının Özeti
2026-07-14
3058
RF Tutkusu, Bir Zanaatkarın Yolculuğu: 30 Yılı Aşkın Süren Sarsılmaz Adanmışlık — Kinghelm Baş Mühendisi Bay Qin Hongxiang ile Röportaj
2026-06-26
3540





 粤公网安备44030002007346号