
























บริการสายด่วน
โซลูชัน

โซลูชัน
การวิเคราะห์เชิงลึกของชิปเรดาร์รุ่นที่สองของ TI
2022-03-17
995
เรดาร์ที่ติดตั้งกับยานพาหนะเป็นหนึ่งในเซ็นเซอร์หลักของระบบช่วยเหลือการขับขี่ขั้นสูง (ADAS) และการขับขี่แบบไร้คนขับ และชิปเรดาร์ที่ติดตั้งกับยานพาหนะก็เป็นแกนหลักของเรดาร์ที่ติดตั้งกับยานพาหนะ ในปัจจุบัน ชิประดับยานพาหนะที่มีการผสานรวมในระดับสูง (MMIC+DSP/MCU) มอบวิธีการสำคัญในการย่อขนาด ความน่าเชื่อถือสูง ความเสถียร และต้นทุนเรดาร์ที่ต่ำ และความสำคัญของชิปก็ปรากฏชัดในตัวเอง
เมื่อเร็วๆ นี้ บริษัท TI ได้เปิดตัวชิปเรดาร์ติดรถยนต์รุ่นใหม่อย่างเป็นทางการ AWR2944 และเปิดตัว SDK ที่มาคู่กัน mmwave_mcuplus_sdk_04_02_00_01 กล่องเครื่องมือการออกแบบอ้างอิง MMWAVE _ ยานยนต์ _ กล่องเครื่องมือ _ 3 _ 5 _ 0 และบอร์ดอ้างอิงสาธิต AWR2944 EVM . แล้วการเปิดตัวครั้งนี้มีการปรับเปลี่ยนและอัปเกรดอะไรบ้าง แนวคิดการออกแบบชิปเรดาร์ของบริษัท TI ใดเป็นตัวแทน และอาจมีผลกระทบอย่างไรต่ออุตสาหกรรมเรดาร์ยานพาหนะ มาดำน้ำลึกกันดีกว่า
AWR2944 TI ถูกกำหนดให้เป็นชิปเรดาร์ติดรถยนต์รุ่นที่สองที่มีประสิทธิภาพสูง ซึ่งขณะนี้อยู่ในขั้นตอนการดูตัวอย่าง กล่าวคือ สามารถจัดหาตัวอย่างชิปหรือบอร์ดสาธิตที่สามารถประเมินได้ ซึ่งไม่ได้ผลิตจำนวนมากอย่างเป็นทางการ
AWR2944
เริ่มจากประเด็นสำคัญกันก่อน ภาพรวมอุปกรณ์
AWR2944 ยังคงเป็นกระบวนการ RFCMOS ขนาด 45 นาโนเมตรของบรรพบุรุษ ซึ่งรองรับย่านความถี่ 76-81GHz พร้อมแบนด์วิดท์สูงสุดที่ 5GHz ในเวลาเดียวกัน ชิปรองรับ 4Tx4Rx ซึ่งเป็นชิปที่มีเสาอากาศตัวรับส่งสัญญาณชิปเดี่ยวจำนวนมากที่สุดใน TI จนถึงตอนนี้
เมื่อเปรียบเทียบกับซีรีย์ AWR1xxx ก่อนหน้า การควบคุมเฟสได้รับการปรับปรุงเล็กน้อยเป็น -96 dBc/Hz [76 ถึง 77 GHz] และ-95 DBC/Hz [76 ถึง 81 GHz] (สัญญาณรบกวนเฟส @ 1 MHz)
ตัวเปลี่ยนเฟสเครื่องส่งสัญญาณใหม่: DSS รวม DSP ของตัวเอง แต่โมเดลของมันเปลี่ยนจาก C674x เป็น C66x โปรเซสเซอร์ใน MSS ได้รับการอัปเกรดจาก ARM R4F เป็น ARM R5F และตัวเร่งฮาร์ดแวร์ (HWA) ได้รับการอัปเกรดเป็น 2.0 RAM บนชิปเพิ่มขึ้นเป็น 4MB
Hardware Security Module (HSM) ได้รับการบูรณาการเป็นครั้งแรก HSM นั้นส่วนใหญ่ประกอบด้วยแกน ARM Cortex M4 ที่ตั้งโปรแกรมได้ นอกจากนี้ ยังมีการเพิ่มการสนับสนุนการบูตที่ได้รับการรับรองความถูกต้องและเข้ารหัสอย่างปลอดภัย และ HWA ที่เข้ารหัสในการบูตเพื่อเพิ่มความปลอดภัยของฮาร์ดแวร์เรดาร์
ในแง่ของอินเทอร์เฟซการสื่อสารที่ติดตั้งในยานพาหนะ ช่อง CAN ทั้งสองช่องได้รับการปรับเป็น CAN-FD และรองรับอีเทอร์เน็ต RGM II/RMII/MII 100 Mbps เป็นครั้งแรก
อัตราการสุ่มตัวอย่าง ADC คือ 37.5Msps จำนวนช่องสัญญาณเพิ่มขึ้นเป็น 9 UART เพิ่มขึ้นเป็น 4 และเพิ่มอินเทอร์เฟซ CSI2 Rx สำหรับการรับและเล่นข้อมูล
TI ปลายรับจะละทิ้งโครงสร้างการผสมมุมฉาก I/Q ที่ใช้กันทั่วไปในรุ่นก่อนหน้า และใช้โครงสร้างการผสม I-channel (ดังแสดงด้านล่าง)
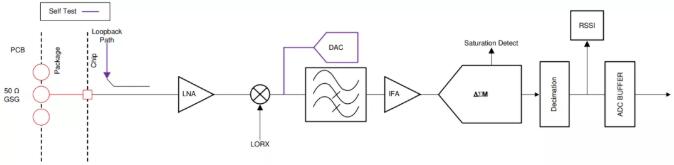
รับระบบย่อย (ต่อช่อง)
สถาปัตยกรรมฮาร์ดแวร์จะแสดงในรูปต่อไปนี้ AWR2944 ยังคงเป็นการออกแบบโมดูลที่ชัดเจน และการปรับเปลี่ยนและการอัพเกรดต่างๆ ที่นำมาใช้ก่อนหน้านี้นั้นโดยพื้นฐานแล้วเข้าใจได้ชัดเจน ฉันยังใส่บล็อกไดอะแกรมของ AWR1843 ไว้เพื่อความสะดวกของคุณ
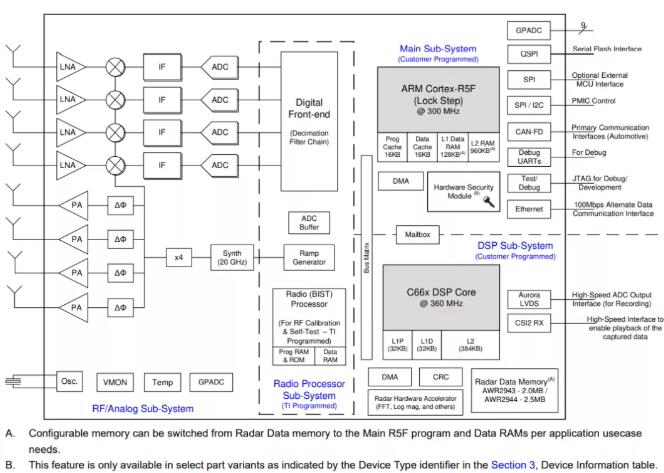
แผนภาพบล็อกการทำงาน (AWR2944)
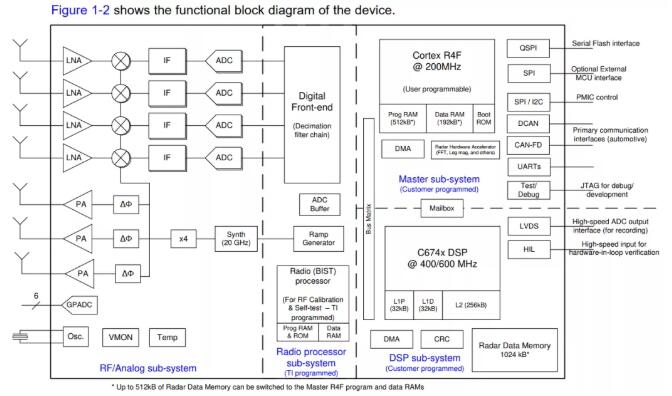
แผนภาพบล็อกการทำงาน (AWR1843)
จะเห็นได้ว่าในฐานะชิปเรดาร์ประสิทธิภาพสูงรุ่นที่สอง AWR2944 มีหลายจุดให้ปรับเปลี่ยนและอัปเกรด แต่การทำงานของพารามิเตอร์เป็นเพียงผิวเผินเท่านั้น และเราต้องดูตรรกะเชิงลึกเบื้องหลังการปรับเปลี่ยนและอัปเกรดเหล่านี้
ฉันเปิดตัวเรดาร์เชิงมุมรุ่นต่อไปของ Conti ใน (Industry I Next-Generation Angular Radar-from SRR600) เป็นข้อกำหนดพื้นฐานในการตระหนักถึงการรับรู้ที่มีความแม่นยำสูงของเป้าหมายระยะไกลภายใต้เงื่อนไขของ FoV ขนาดใหญ่ ซึ่งก่อให้เกิดความท้าทายใหม่ต่อประสิทธิภาพการกำหนดขอบเขตเรดาร์ FoV เชิงมุม ความละเอียด และความแม่นยำ
เมื่อเปรียบเทียบกับรุ่นก่อนหน้า 944 ได้รวมช่องส่งสัญญาณอีกหนึ่งช่องเพื่อให้ได้ความละเอียดเชิงมุมและความแม่นยำที่สูงขึ้น และยังให้การสนับสนุนระดับชิปสำหรับการออกแบบเค้าโครงเสาอากาศที่ซับซ้อนมากขึ้น
โดยปกติแล้ว การตรวจจับระยะไกลส่วนใหญ่ได้รับการแก้ไขโดยการออกแบบเสาอากาศ ซึ่งจะวัดได้ไกลกว่าลำแสงที่โฟกัสและบีบอัด FoV เป็นเรื่องยากที่จะบรรลุผลในระยะไกลภายใต้เงื่อนไขของ FoV ขนาดใหญ่ วิธีหนึ่งคือให้เสาอากาศหลายตัวส่งสัญญาณพร้อมกัน ตัวอย่างเช่น เสาอากาศสี่เสาส่งสัญญาณพร้อมกัน และลำแสงกว้างที่ซ้อนทับสามารถวัดได้ไกลกว่าภายใต้เงื่อนไขของ FoV แบบกว้าง อย่างไรก็ตาม ปัญหาของการส่งสัญญาณพร้อมกันคือ เป็นเรื่องยากสำหรับเครื่องรับที่จะแยกลำแสงที่ซ้อนทับกันได้อย่างน่าเชื่อถือ 944 ใช้รูปแบบการแยกช่องสัญญาณ DDM-MIMO ใหม่ล่าสุด (ตามรายละเอียดด้านล่าง) ซึ่งให้การแยกช่องสัญญาณที่เชื่อถือได้บนพื้นฐานของการส่งสัญญาณพร้อมกัน และโดยทั่วไปจะรับรู้ถึงการรับรู้ที่มีความแม่นยำสูงของเป้าหมายระยะไกลภายใต้เงื่อนไขของ FoV ขนาดใหญ่ และเกือบทั้งหมดนี้เกิดขึ้นได้ด้วยตัวเร่งฮาร์ดแวร์ (DSP แทรกแซงการคำนวณเพียงเล็กน้อย) ดังนั้น TI จึงอัปเกรด HWA เป็น 2.0
ในเวลาเดียวกัน ความจุ RAM จะเพิ่มขึ้นเพื่อสร้างความสมดุลให้กับโอเวอร์เฮดของหน่วยความจำที่เกิดจากการเพิ่มหมายเลขช่องสัญญาณและความซับซ้อนของอัลกอริธึม การเพิ่มอินเทอร์เฟซอีเธอร์เน็ตยังช่วยจัดการกับปัญหาการเพิ่มปริมาณข้อมูล เช่น คลาวด์เอาท์พุตเรดาร์
ในบรรดาชิปรุ่นแรกนั้น 1642 เป็นชิปตัวแรกและ DSP เป็นแกนประมวลผลแบบสัมบูรณ์ซึ่งใช้สำหรับการประมวลผลสัญญาณและงานประมวลผลข้อมูลเกือบทั้งหมด โดยพื้นฐานแล้ว MCU ใช้สำหรับการกำหนดค่า การควบคุม และการจัดการเท่านั้น ซึ่งเป็นตำแหน่งพื้นฐานของ ARM MCU โดย TI ดังนั้น การรักษา MSS และ DSS จึงไม่สมดุล และคำที่แน่นอนของ TI คือ: ในกรณีการใช้งานส่วนใหญ่ MSS ถูกกำหนดให้เป็นโดเมนควบคุม ในขณะที่ DSS ดำเนินการ DPC จริง ๆ
อย่างไรก็ตาม ในรุ่นที่สอง ซึ่งเป็นผู้นำในปี 2944 สถานะของ DSP นั้นอ่อนลง และ HWA โดยทั่วไปแล้วส่วนการประมวลผลสัญญาณที่ใช้เวลานานและใช้แรงงานมากจะเป็นผู้ดำเนินการ ที่จริงแล้ว ตราบใดที่คุณเต็มใจ HWA จะรับรู้ลิงก์การประมวลผล RSP ทั้งหมด TI ยังหวังว่าคุณจะสามารถใช้ HWA ได้มากขึ้น ดังนั้นจึงลดสเปคของ DSP ลง ความถี่ในการประมวลผลของ C66x อยู่ที่ 360MHz เท่านั้น ซึ่งต่ำกว่า C67x รุ่นก่อนหน้ามาก นอกจากนี้ ARM ยังได้รับการเสริมความแข็งแกร่ง ไม่เพียงแต่สำหรับการกำหนดค่าและการควบคุมเท่านั้น แต่ยังรวมถึงการประมวลผลข้อมูลระดับสูงด้วย ตัวอย่างเช่น การติดตามและการจำแนกประเภทสามารถประมวลผลโดย ARM ซึ่งจะแบ่งปันงานการประมวลผลของ DSP เพิ่มเติม ซึ่งเป็นสาเหตุของการลดลงของข้อกำหนด DSP
การเปลี่ยนแปลงประเภทนี้มีการผสมผสานกัน และเราจะพูดถึงเรื่องนี้ในตอนท้ายของบทความ
แม้ว่าการปรับและอัปเกรดของ 2944 จะเต็มไปด้วยประสบการณ์เรดาร์แบบใหม่ แต่ราคาของชิป 2944 จะไม่เพิ่มขึ้นมากนักเนื่องจากข้อกำหนด DSP ที่ลดลงและจำนวน ADC ในรูปแบบการผสมช่องสัญญาณเดียวที่ส่วนรับสัญญาณ
และการออกแบบอ้างอิงการสาธิตซอฟต์แวร์ TI จัดเตรียม SDK และ Toolbox ที่ปรับให้เหมาะกับ 2944
กล่องเครื่องมือประกอบด้วยการออกแบบอ้างอิง 2944 ที่ตรงตามข้อกำหนดด้านการทำงานของ NCAP R79 และรองรับ BSD, FCTA, LCA ฯลฯ การสาธิตตระหนักถึง FoV แนวนอน ± 80° การวัดระยะทางภายใต้ 200 ม. ความละเอียดเชิงมุม 9.5° สิ่งที่น่าสนใจกว่านั้นคือ TI ได้เพิ่มประโยคที่น่าสนใจในคอลัมน์คุณลักษณะของการออกแบบอ้างอิง: สร้างความมั่นใจของลูกค้าเกี่ยวกับความสามารถของอุปกรณ์คลื่น mm ดูเหมือนว่าเรดาร์คลื่นมิลลิเมตรยังค่อนข้างถ่อมตัว
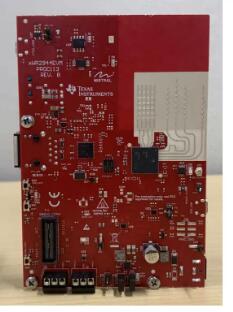
AWR2944 EVM
การรวมกันของ EVM และ DCA1000 มอบความสามารถในการรับข้อมูลดิบเพื่อรองรับการวิเคราะห์ข้อมูล ADC ดิบ
อาร์เรย์ที่เทียบเท่าของเค้าโครง MIMO ของเสาอากาศบอร์ดสาธิตคือ
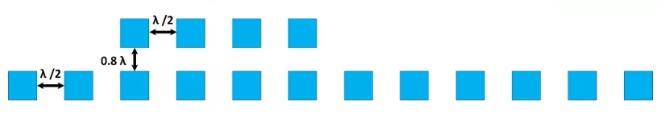
อาร์เรย์เสาอากาศเสมือน
ย่านความถี่เสาอากาศครอบคลุม 76GHz ถึง 81GHz โดยมีอัตราขยาย 13dBi, 3dB ระดับความกว้างของลำแสง 3 dB ± 30° พิทช์ ± 3° ระดับความกว้างของลำแสง 6dB ± 45° พิทช์ ± 5°
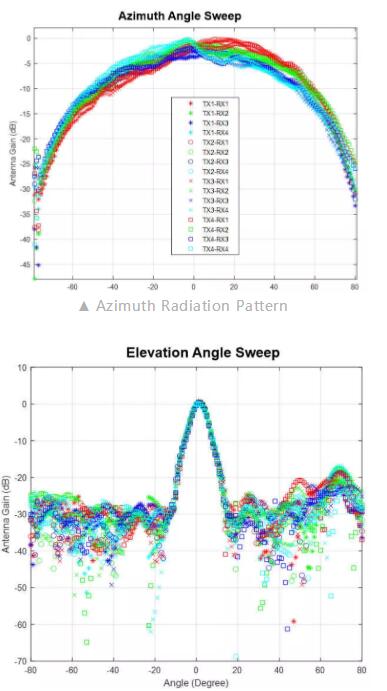
รูปแบบการแผ่รังสีระดับความสูง
หลังจาก TI SDK 3.x แล้ว SW Framework ใหม่ล่าสุดก็ได้รับการออกแบบ และแนวคิดต่างๆ เช่น DPC, DPM และ DPU ก็ได้ถูกนำมาใช้ ซึ่งทำให้สถาปัตยกรรมซอฟต์แวร์ทั้งหมดซับซ้อนแต่ตรรกะนั้นชัดเจน และนักพัฒนาสามารถเริ่มพัฒนาได้อย่างรวดเร็ว กรอบงานไม่ใช่จุดเน้นของบทความนี้ ดังนั้นฉันจะไม่ทำซ้ำที่นี่ เรามาพูดถึงการอัพเกรดหลัก DDM-MIMO กันดีกว่า
ฉันได้กล่าวถึงเทคโนโลยีการแยกช่องสัญญาณ MIMO เช่น FDM, TDM และ CDM ใน (การแยกช่องสัญญาณ MIMO ของเรดาร์ 4D) แตกต่างจาก TDMA ตรงที่ FDMA สามารถรับรู้การส่งสัญญาณพร้อมกัน และกำหนดโครงร่างการแยกช่องสัญญาณโดยใช้ความสัมพันธ์การทำแผนที่ระหว่างเสาอากาศเครื่องส่งสัญญาณและตำแหน่งออฟเซ็ตความถี่
ในบรรดา FDM สามารถสรุปได้ง่ายๆ ด้วยรูปต่อไปนี้
(a) ถ้าความถี่ที่ชดเชยระหว่างช่องสัญญาณที่จะแยกเป็นทวีคูณของความละเอียด Doppler มันจะเป็น DDMA
(b) หากความถี่ที่ชดเชยระหว่างช่องที่จะแยกเป็นแบนด์วิดท์สัญญาณหลายตัวหลังจากถอดรหัสแล้ว จะเป็น RDMA;
(c) หากความถี่ที่ชดเชยระหว่างช่องที่จะแยกเป็นทวีคูณของความถี่จังหวะสูงสุด จะเป็น BFD
(ง) หากความถี่ที่ชดเชยระหว่างช่องสัญญาณที่จะแยกเป็นแบนด์วิธเสียงร้องแบบทวีคูณ จะเป็น FT-FDMA
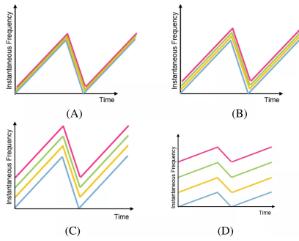
การแยกช่อง MIMO
ดังนั้น DDM จึงถือเป็นกรณีของ FDM
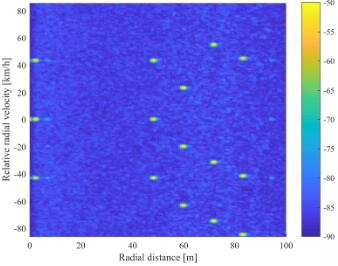
แผนที่เรนจ์-ดอปเปลอร์ (DDM)
TI ใช้ DDMA ย่านความถี่ว่าง จัดเตรียม RangeProc DDMA DPU และ Doppler DDMA DPU ถือเป็นโมดูลหลักของ DDMA ฉันได้ดูสั้น ๆ เกี่ยวกับ DDMA Demodulation ที่ดำเนินการโดยฮาร์ดแวร์ปัจจุบันของ TI และความสมบูรณ์โดยรวมยังคงใช้ได้
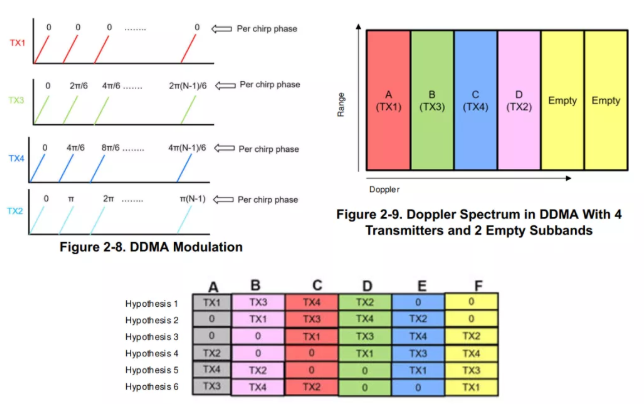
หลักการ DDMA
จะเห็นได้จากการปรับ DDMA ว่า DDM-MIMO ต้องการตัวเปลี่ยนเฟสในระดับสูง และความแม่นยำของตัวเปลี่ยนเฟส TI ยังต้องมีการประเมินอย่างรอบคอบด้วย
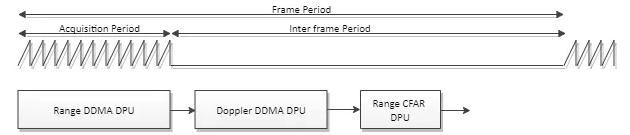
ห่วงโซ่การประมวลผลเส้นทางข้อมูลการตรวจจับวัตถุ
อย่างไรก็ตาม DDMA ไม่ใช่วิธีแก้ปัญหาที่ง่าย ปัญหาที่อาจเกิดขึ้นของ DDMA รวมถึงแต่ไม่จำกัดเพียง
การสอบเทียบเฟส นามแฝงสูงสุด แอมพลิจูดที่ไม่สมดุล
รูปต่อไปนี้แสดงผลที่วัดได้ของการสาธิต และประสิทธิภาพที่หลากหลาย ความหนาแน่นของพอยต์คลาวด์ FoV และเอฟเฟกต์อื่นๆ นั้นใช้ได้ ซึ่งสูงกว่ารุ่นแรกมาก หวังว่าจะสามารถ
“สร้างความมั่นใจให้กับลูกค้าเกี่ยวกับความสามารถของอุปกรณ์ mmWave”
รูปต่อไปนี้แสดงผลที่วัดได้ของการสาธิต และประสิทธิภาพที่หลากหลาย ความหนาแน่นของพอยต์คลาวด์ FoV และเอฟเฟกต์อื่นๆ นั้นใช้ได้ ซึ่งสูงกว่ารุ่นแรกมาก
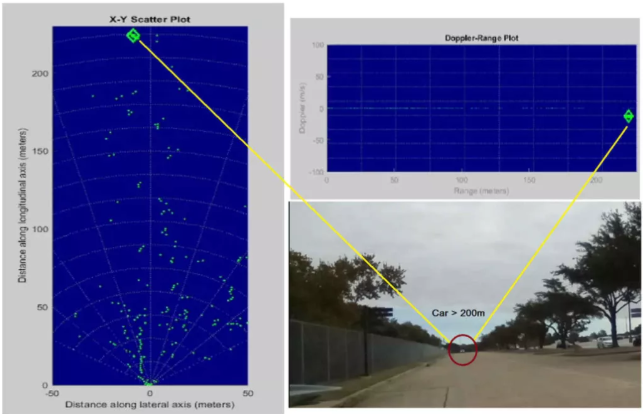
การทดสอบการสาธิต 2944
สรุป
เรามาก้าวไปอีกขั้นและวิเคราะห์ว่าการเปิดตัว TI 2944 มีผลกระทบต่ออุตสาหกรรมเรดาร์ยานพาหนะอย่างไร
หากเราวิเคราะห์ความสามารถในการแข่งขันของเรดาร์จากมุมมองทางเทคนิคเท่านั้น สิ่งที่สำคัญที่สุดอยู่ที่เสาอากาศ MMIC และอัลกอริธึม ผู้ผลิตชิปจัดหา MMIC และผู้ผลิตเรดาร์จะค่อยๆ สร้างอุปสรรคของตนเองเนื่องจากข้อดีของเสาอากาศและอัลกอริธึม และสถานะนี้ดูเหมือนจะเปลี่ยนแปลงอย่างช้าๆ
1. เรดาร์คลื่นมิลลิเมตรจะค่อยๆ เปลี่ยนจาก "ความแตกต่างของลิงก์การประมวลผลสัญญาณ" เป็น "ความแตกต่างของลิงก์การประมวลผลข้อมูล" นั่นคือความแตกต่างของวิธีการประมวลผลข้อมูลแบบพอยต์คลาวด์ สนับสนุนการใช้ TI HWA เสริมความแข็งแกร่งของอัลกอริธึมการประมวลผลสัญญาณขั้นสูงจำนวนมาก และผู้ใช้ต้องเข้าถึงได้ตามความต้องการเท่านั้น อัลกอริธึมการประมวลผลสัญญาณเป็นมาตรฐานและมีการสร้างมาตรฐานเรดาร์ด้านล่าง การลดความถี่ในการประมวลผลของ DSP และการเพิ่มความถี่หลักของ ARM ไม่เพียงแต่สามารถแนะนำผู้ใช้ในการเสริมสร้างการใช้งาน HWA ปลอมตัวเท่านั้น แต่ยังช่วยปรับสมดุลต้นทุน . TI ยังกล่าวอีกว่า:
Hardware Accelerator Block (HWA 2.0) เสริม DSS และ MSS โดยการลดภาระการประมวลผลเรดาร์ทั่วไป เช่น FFT, Constant False Alarm Rate (CFAR), การปรับขนาด และการบีบอัด ซึ่งจะช่วยประหยัด MIPS บน DSS และ MSS โดยเป็นการเปิดทรัพยากรสำหรับแอปพลิเคชันแบบกำหนดเองและอัลกอริธึมระดับที่สูงขึ้น
สนามรบของผู้ผลิตเรดาร์กำลังค่อยๆ เปลี่ยนไปเป็นการประมวลผลข้อมูล รวมถึงการติดตาม การจำแนกเป้าหมาย การทำความเข้าใจฉาก Edge AI การรวมข้อมูล และอื่นๆ
2. ฉันคิดเสมอว่าการประมวลผลสัญญาณเป็นส่วนที่น่าสนใจที่สุดของเรดาร์คลื่นมิลลิเมตร การเคลื่อนไหวดังกล่าวจะนำไปสู่การควบคุมลิงก์ระดับกลางทั้งหมดที่อ่อนแอลงอย่างไม่ต้องสงสัยจากเอาต์พุตข้อมูลดิบของ ADC ไปยังเอาต์พุตข้อมูลคลาวด์จุดเรดาร์โดยผู้ผลิตเรดาร์ ความยืดหยุ่นที่ต่ำกว่าของชั้น RSP โดยจะลดเกณฑ์เทคโนโลยีเรดาร์ลงอีก และทำลายอุปสรรคทางเทคนิคบางประการของผู้ผลิตเรดาร์ดั้งเดิม จะเห็นได้ว่าซัพพลายเออร์ชิปจะมีอิทธิพลมากขึ้นเรื่อยๆ ต่อผู้ผลิตเรดาร์ และกลยุทธ์ "สิทธิ์ที่เท่าเทียมกัน" ที่ระดับบนสุดของผู้ผลิตชิป จะช่วยลดความแตกต่างของผลิตภัณฑ์ระหว่างผู้ผลิตเรดาร์ ซึ่งจะต้องเข้าสู่ราคาต่ำต่อไป การแข่งขัน.
สำหรับทิศทางการอัพเกรดของเรดาร์ติดตามผล ฉันคิดว่าส่วนการประมวลผลสัญญาณจะถูกเจือจางบางส่วนภายใต้อิทธิพลของผู้ผลิตชิป และจะยังคงได้รับการเสริมความแข็งแกร่งโดย HWA และส่วน RSP อาจเป็นผลิตภัณฑ์มาตรฐานในที่สุด คุณต้องการใบสมัครประเภทใด? เพียงกำหนดค่าการลงทะเบียน และการแข่งขันอาจมุ่งเน้นไปที่การประมวลผลข้อมูลส่วนบนมากขึ้นเรื่อยๆ นอกจากนี้ยังสามารถรวม AI Engine ใหม่ล่าสุดได้อีกด้วย ในระดับหนึ่ง เรดาร์คลื่นมิลลิเมตรจะมีลักษณะคล้ายเรดาร์เลเซอร์มากขึ้นเรื่อยๆ ยกเว้นย่านความถี่
คำแนะนำที่เกี่ยวข้อง





 粤公网安备44030002007346号