
























מוקד שירות
זמינה לכם כאן בישראל

זמינה לכם כאן בישראל
ניתוח עמוק של שבב מכ"ם דור שני של TI
2022-03-17
995
מכ"ם רכוב על רכב הוא אחד מחיישני הליבה של נהיגה בסיוע מתקדם (ADAS) ונהיגה בלתי מאוישת, ושבב המכ"ם המותקן על הרכב הוא הליבה של מכ"ם רכוב על רכב. כיום, השבב המשולב ביותר (MMIC+DSP/MCU) ברמת הרכב מספק דרך מפתח למזעור, אמינות גבוהה, יציבות ועלות נמוכה של מכ"ם, וחשיבותו ברורה מאליה.
לאחרונה, חברת TI השיקה רשמית את שבב הרדאר המורכב על כלי רכב מהדור הבא, AWR2944, והוציאה את ה-SDK הנלווה, mmwave_mcuplus_sdk_04_02_00_01, ארגז הכלים לעיצוב רפרנס, MMWAVE _ כלי רכב _ ארגז כלים _ 3 5_ 0 WR reference board ו-A2944_mo XNUMX. . אז אילו התאמות ושדרוגים מביאה המהדורה הזו, אילו רעיונות עיצוב מוצר שבבי מכ"ם של חברת TI מייצגים, ואיזו השפעה עשויה להיות לו על תעשיית מכ"מ הרכב? בוא נעשה צלילה עמוקה.
AWR2944 TI מוגדר כשבב מכ"ם מהדור השני של הרכב עם ביצועים גבוהים, שנמצא כעת בשלב התצוגה המקדימה. כלומר, ניתן לספק דגימות שבבים או לוחות הדגמה שניתן להעריך, שאינם מיוצרת המוני רשמית.
AWR2944
נתחיל עם נקודת מפתח, סקירת מכשיר
AWR2944 הוא עדיין תהליך ה-45nm RFCMOS הקדום, התומך בפס תדרים 76-81GHz עם רוחב הפס הגבוה ביותר של 5GHz. יחד עם זאת, השבב תומך ב-4Tx4Rx, שהוא השבב עם המספר הגדול ביותר של אנטנות מקלט משדר עם שבב בודד ב-TI עד כה;
בהשוואה לסדרת AWR1xxx הקודמת, בקרת הפאזה משופרת מעט ל-96 dBc/Hz [76 עד 77 GHz] ו-95 DBC/Hz [76 עד 81 GHz] (רעש פאזה @ 1 מגהרץ);
משדר פאזה חדש:DSS משלב DSP משלו, אך הדגם שלו שונה מ-C674x ל-C66x. המעבד ב-MSS משודרג מ-ARM R4F ל-ARM R5F, ומאיץ החומרה (HWA) משודרג ל-2.0; זיכרון RAM על-שבב גדל ל-4MB.
מודול אבטחת חומרה (HSM) משולב בפעם הראשונה. HSM עצמו מורכב בעיקר מליבת ARM Cortex M4 הניתנת לתכנות. בנוסף, תמיכה באתחול מאומת ומוצפן ו-HWA מוצפן מתווספים לאתחול כדי לחזק עוד יותר את האבטחה של חומרת הרדאר.
במונחים של ממשק תקשורת מותקן ברכב, כל שני ערוצי ה-CAN מותאמים ל-CAN-FD, ו-100 Mbps RGM II/RMII/MII Ethernet נתמך בפעם הראשונה;
קצב הדגימה של ADC הוא 37.5Msps, מספר הערוצים גדל ל-9, ה-UART גדל ל-4, וממשק CSI2 Rx נוסף לרכישת נתונים והשמעה.
הקצה המקבל TI נוטש את מבנה הערבוב האורתוגונלי I/Q הנפוץ בדור הקודם, ומאמץ את מבנה הערבוב I-channel (כפי שמוצג להלן);
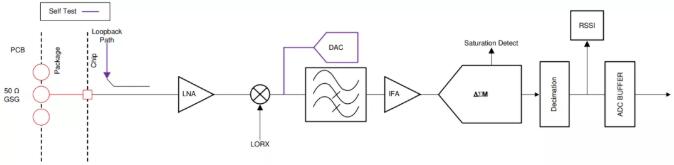
מערכת משנה קבלה (לכל ערוץ)
ארכיטקטורת החומרה מוצגת באיור הבא. AWR2944 הוא עדיין עיצוב מודול ברור, וההתאמות והשדרוגים השונים שהוצגו קודם לכן ברורים בעצם במבט חטוף. שמתי גם את דיאגרמת הבלוק של AWR1843 לנוחיותך.
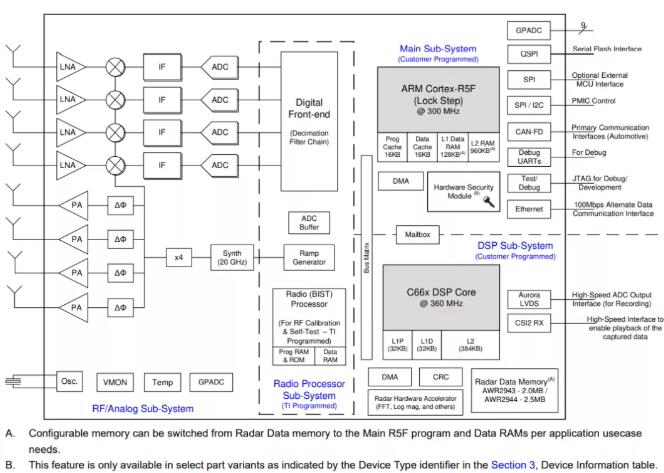
תרשים בלוקים פונקציונלי (AWR2944)
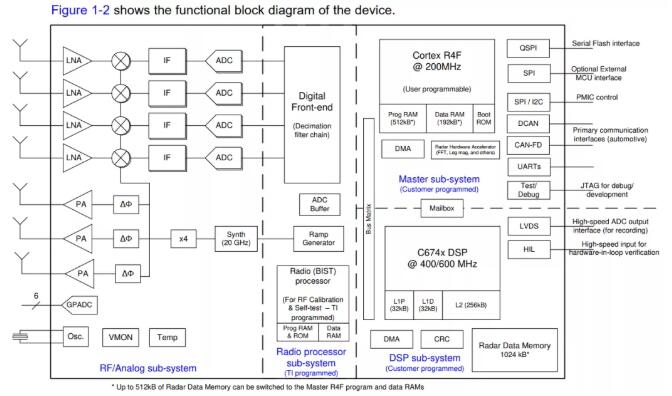
תרשים בלוקים פונקציונלי (AWR1843)
ניתן לראות שכשבב הרדאר בעל הביצועים הגבוהים של הדור השני, ל-AWR2944 יש הרבה מקומות להתאמה ולשדרוג. אבל הפונקציה של הפרמטרים היא רק שטחית אחרי הכל, ועלינו להסתכל על ההיגיון העמוק מאחורי ההתאמות והשדרוגים הללו.
הצגתי את הרדאר הזוויתי מהדור הבא של Conti (Industry I Next-Generation Angular Radar-מ-SRR600). זוהי דרישה בסיסית למימוש תפיסה מדויקת של מטרות למרחקים ארוכים בתנאי FoV גדול, מה שמציב אתגרים חדשים לביצועי טווח המכ"ם, FoV זוויתי, רזולוציה ודיוק.
בהשוואה לדור הקודם, 944 משלב ערוץ שידור אחד נוסף כדי להשיג רזולוציה ודיוק זווית גבוהים יותר, וכן מספק תמיכה ברמת השבב עבור עיצובי פריסת אנטנות מורכבים יותר.
בדרך כלל, חישה למרחקים ארוכים נפתרת בעיקר על ידי עיצוב אנטנה, המודד רחוק יותר מהקרן הממוקדת ודוחס את ה-FoV. קשה להשיג טווחים ארוכים במצב של FoV גדול. דרך אחת היא שאנטנות מרובות משדרות בו זמנית, למשל, ארבע אנטנות משדרות בו זמנית, והקרן הרחבה המונחת מעלה יכולה למדוד רחוק יותר בתנאי FoV רחב. עם זאת, הבעיה של שידור סימולטני היא שקשה למקלט להפריד בצורה מהימנה את האלומות המשולבות. 944 מאמצת סכימת הפרדת ערוצים DDM-MIMO חדשה לגמרי (מפורטת להלן), המיישמת הפרדת ערוצים אמינה על בסיס שידור סימולטני, ובעצם מיישמת תפיסה מדויקת של מטרות למרחקים ארוכים בתנאי FoV גדול. וכמעט כל זה ממומש על ידי מאיץ החומרה (רק כמות קטנה של חישוב מתערבת על ידי DSP), אז TI שדרגה את HWA ל-2.0.
במקביל, קיבולת ה-RAM מוגברת כדי לאזן את תקרת הזיכרון הנגרמת על ידי הגידול במספר הערוצים ומורכבות האלגוריתם. התוספת של ממשק Ethernet היא גם כדי להתמודד עם הבעיה של הגדלת נפח הנתונים כגון ענן נקודות פלט מכ"ם.
מבין שבבי הדור הראשון, 1642 הוא הראשון, ו-DSP הוא ליבת המחשוב המוחלטת, המשמשת כמעט לכל משימות עיבוד האותות ועיבוד הנתונים. MCU משמש בעצם רק עבור תצורה, בקרה וניהול, שהוא המיקום הבסיסי של ARM MCU על ידי TI. לכן, הטיפול ב-MSS ו-DSS אינו מאוזן, והמילים המדויקות של TI הן: ברוב מקרי השימוש ה-MSS מוגדר כתחום בקרה בעוד שה-DSS מבצע את ה-DPC.
עם זאת, בדור השני, המוביל מ-2944, נחלש מעמדו של DSP, וחלק עיבוד האותות שגוזל זמן רב ועתיר עבודה נעשה בעצם על ידי HWA. למעשה, כל עוד אתה מוכן, כל הקישור לעיבוד RSP ממומש על ידי HWA. TI גם מקווה שתוכל להשתמש ב-HWA יותר, אז זה הוריד את המפרט של DSP. תדר העיבוד של C66x הוא 360MHz בלבד, שהוא נמוך בהרבה מזה של הדור הקודם של C67x. יתר על כן, ARM מתחזק, לא רק עבור תצורה ובקרה, אלא גם עבור עיבוד נתונים עליון. לדוגמה, ניתן לעבד מעקב וסיווג גם על ידי ARM, אשר חולקת עוד יותר את משימות העיבוד של DSP, וזו הסיבה לירידה במפרטי DSP.
שינוי מסוג זה הוא מעורב, ועליו נדבר בסוף המאמר.
למרות שההתאמה והשדרוג של 2944 עשירים, מה שמביא חווית מכ"ם חדשה, העלות של שבב 2944 לא תגדל בהרבה עקב הפחתת מפרטי ה-DSP ומספר ה-ADCs בסכימת הערבוב החד-ערוצית בקצה המקבל.
ועיצוב הפניה להדגמת תוכנה. TI מספקת SDK וארגז כלים המותאמים ל-2944.
ארגז הכלים מכיל עיצוב ייחוס של 2944 העונה על הדרישות הפונקציונליות של NCAP R79, ותומך ב-BSD, FCTA, LCA וכו'. הדגמה מממשת FoV ± 80° אופקית מדידת מרחק מתחת ל-200m, רזולוציה זוויתית של 9.5°. מעניין יותר, TI הוסיפה משפט כל כך מעניין בעמודת התכונה של עיצוב ההתייחסות: בונה אמון לקוחות על יכולות מכשירי mm wave. נראה שמכ"ם גל מילימטר עדיין צנוע יחסית.
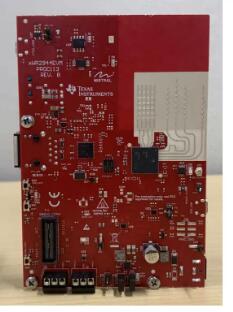
AWR2944 EVM
השילוב של EVM ו-DCA1000 מספק יכולת רכישת נתונים גולמיים לתמיכה בניתוח נתוני ADC גולמיים.
מערך מקביל של פריסת MIMO של אנטנת לוח הדגמה היא
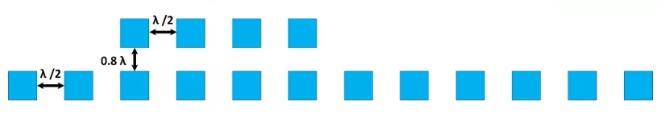
מערך אנטנות וירטואלי
פס תדר האנטנה מכסה 76GHz עד 81GHz, עם רווח של 13dBi, 3dB ברמת רוחב אלומה של 3 dB ± 30° גובה ± 3° 6dB רמת רוחב אלומה ± 45° גובה ± 5°.
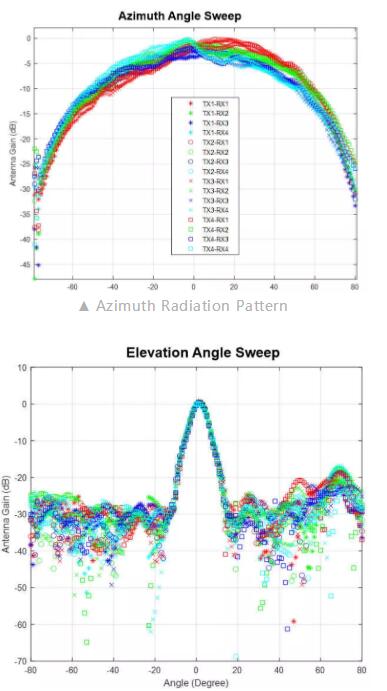
דפוס קרינת גובה
לאחר TI SDK 3.x, תוכנן SW Framework חדש לגמרי, ומוצגים מושגים כמו DPC, DPM ו-DPU, מה שהופך את כל ארכיטקטורת התוכנה למורכבת אך ההיגיון ברור, ומפתחים יכולים להתחיל לפתח אותה במהירות. המסגרת אינה המוקד של מאמר זה, אז אני לא אחזור עליה כאן. בואו נדבר על שדרוג הליבה DDM-MIMO.
דנתי בטכנולוגיות הפרדת ערוצים של MIMO כגון FDM, TDM ו-CDM ב (הפרדת ערוצים MIMO של מכ"ם 4D). בשונה מ-TDMA, FDMA יכול לממש שידור בו-זמני, ולקבוע את ערכת הפרדת הערוצים על ידי שימוש ביחסי המיפוי בין אנטנת המשדר למיקום היסט התדר.
ביניהם, FDM ניתן לסכם בפשטות על ידי האיור הבא.
(א) אם היסט התדר בין הערוצים שיש להפריד הוא כפולה של רזולוציית דופלר, זה DDMA;
(ב) אם היסט התדר בין הערוצים שיש להפריד הוא כפולה של רוחב הפס של האות לאחר ה-dechirp, זה RDMA;
(ג) אם היסט התדר בין הערוצים שיש להפריד הוא כפולה של תדר הפעימה המקסימלי, הוא BFD;
(ד) אם היסט התדר בין הערוצים שיש להפריד הוא כפולה של רוחב הפס של הציוץ, הוא FT-FDMA.
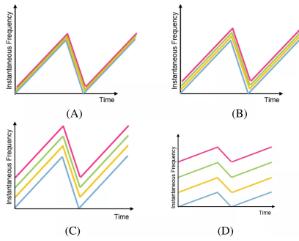
הפרדת ערוצי MIMO
לכן, DDM יכול להיחשב כמקרה של FDM.
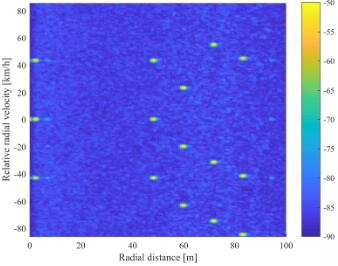
מפת טווח דופלר (DDM)
TI מיישמת את ה-DDMA בפס ריק, מספק RangeProc DDMA DPU, ו-Doppler DDMA DPU מהווה את מודול הליבה של DDMA. יש לי מבט קצר על DDMA Demodulation המיושמת על ידי החומרה הנוכחית של TI, וההשלמה הכללית עדיין בסדר.
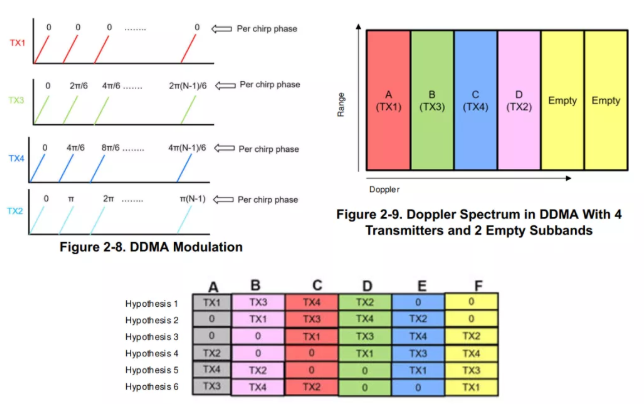
עקרון DDMA
ניתן לראות מאפנון DDMA ש-DDM-MIMO דורש רמה גבוהה של ממיר פאזה, וגם הדיוק של מחליף פאזה TI מצריך הערכה קפדנית.
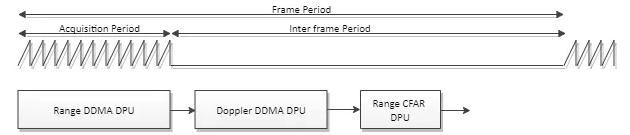
שרשרת עיבוד נתיב זיהוי אובייקט
עם זאת, DDMA אינו פתרון קל. הבעיות הפוטנציאליות של DDMA כוללות, בין היתר,
כיול פאזה כינוי שיא משרעת לא מאוזנת
האיור הבא מציג את התוצאות הנמדדות של ההדגמה, וביצועי הטווח, צפיפות ענן הנקודות, FoV והשפעות אחרות בסדר, שאכן גבוה בהרבה מזה של הדור הראשון. מקווה להצליח
"בונה את אמון הלקוחות על יכולות מכשיר mmWave".
האיור הבא מציג את התוצאות הנמדדות של ההדגמה, וביצועי הטווח, צפיפות ענן הנקודות, FoV והשפעות אחרות בסדר, שאכן גבוה בהרבה מזה של הדור הראשון.
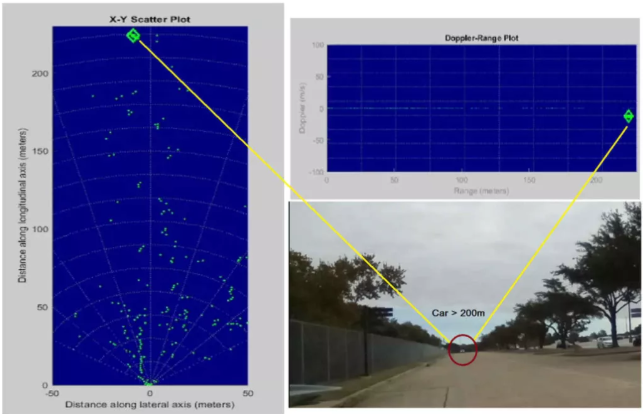
2944 מבחן הדגמה
לסכם
בואו נעלה עוד צעד וננתח איזו השפעה עשויה להיות לשחרור TI 2944 על תעשיית מכ"מ הרכב.
אם ננתח רק את התחרותיות של המכ"ם מנקודת המבט הטכנית, הדבר החשוב ביותר נמצא באנטנה, MMIC ואלגוריתם. יצרני שבבים מספקים MMIC, ויצרני מכ"ם מבססים בהדרגה מחסומים משלהם בשל יתרונות האנטנה והאלגוריתם, ונראה שמצב זה משתנה לאט.
1. מכ"ם גלי מילימטר משתנה בהדרגה מ"הבדל של קישורי עיבוד אותות" ל"הבדל של קישורי עיבוד נתונים", כלומר, הבדל של שיטות עיבוד נתונים בענן נקודות. היא דוגלת בשימוש ב-TI HWA, מגבשת אלגוריתמים מתקדמים רבים לעיבוד אותות, והמשתמשים צריכים רק לגשת אליהם בהתאם לצרכיהם. אלגוריתמי עיבוד האותות עוברים סטנדרטיזציה, והתקן התחתון של המכ"ם נבנה. הפחתת תדירות העיבוד של DSP והגדלת תדר הליבה של ARM יכולים לא רק להדריך משתמשים לחזק את השימוש ב-HWA במסווה, אלא גם לעזור לאזן את העלות . TI אמר גם:
בלוק מאיץ החומרה (HWA 2.0) משלים את ה-DSS וה-MSS על ידי הורדת עיבוד מכ"ם נפוץ כגון FFT, קצב אזעקת שווא קבוע (CFAR), קנה מידה ודחיסה. זה חוסך MIPS ב-DSS וב-MSS, פותח משאבים ליישומים מותאמים אישית ואלגוריתמים ברמה גבוהה יותר.
שדה הקרב של יצרני המכ"ם משתנה בהדרגה לעיבוד נתונים, כולל מעקב, סיווג מטרות, הבנת סצנה, קצה AI, היתוך נתונים וכן הלאה.
2. אני תמיד חושב שעיבוד אותות הוא החלק המרתק ביותר במכ"ם גלי מילימטר. מהלך כזה יוביל ללא ספק לשליטה חלשה יותר בכל קישורי הביניים מפלט נתונים גולמיים של ADC ועד פלט נתוני ענן נקודות מכ"ם על ידי יצרני מכ"ם. גמישות נמוכה יותר של שכבת RSP. זה יוריד עוד יותר את סף טכנולוגיית המכ"ם וישבור כמה מחסומים טכניים של יצרני מכ"ם מקוריים. ניתן לראות שלספקי השבבים תהיה השפעה גדולה יותר ויותר על יצרני המכ"ם, ואסטרטגיית "שוויון הזכויות" ברמה העליונה של יצרני השבבים תצמצם עוד יותר את פערי המוצרים בין יצרני המכ"ם, אשר עתידים להיכנס למחיר נמוך. תַחֲרוּת.
לגבי כיוון השדרוג של מכ"ם המעקב, אני חושב שחלק עיבוד האותות ידולל חלקית בהשפעת יצרני השבבים, ועדיין יתחזק על ידי HWA, וייתכן שחלק ה-RSP יהיה בסופו של דבר מוצר סטנדרטי. איזה סוג של יישום אתה צריך? פשוט תגדיר את הרשמים, והתחרות עשויה להתרכז יותר ויותר בעיבוד הנתונים העליון. אפשר גם לשלב את מנוע הבינה המלאכותית החדש לגמרי. במידה מסוימת, מכ"ם גלי מילימטר יהיה יותר ויותר כמו מכ"ם לייזר למעט פס התדרים.
המלצות קשורות
SLKORMICRO TL431: ייחוס מתח שאנט מתכוונן בעל שלושה הדקים של 36V, מארז SOT-23 / TO-92
2026-10-21
2658
Slkormicro SL2312 MOSFET כוח תעלת-N: 20V 5A SOT-23 מתג הפעלה FET
2026-10-20
2342
פתרון יישום חיישן טמפרטורה Slkor SL-FW-TRS-5.5D1
2026-07-28
5861





 粤公网安备44030002007346号