
























سروس ہاٹ لائن
حل

حل
Zhaoyi Innovation گھریلو MCU سیریز کی مصنوعات کی ایک بڑی کمپنی ہے۔ MCU ڈیزائن اسکیموں کی اپنی سیریز میں، ان کا Sklor کے ساتھ وسیع تعاون ہے۔
2022-03-17
1091
SAW MOSFET اور Zhaoyi اختراعی MCU ڈیزائن اسکیم کے درمیان تعاون کا کیس اسٹڈی (1)
GD32F130 MCU کے ساتھ ریفریجریٹر کمپریسر کے لیے فریکوئنسی کنورژن بورڈ کا ڈیزائن
ریفریجریٹر کمپریسر کی فریکوئنسی کنورژن اسکیم کا جائزہ
اس مقالے میں متعارف کرائے گئے فریکوئنسی کنورژن بورڈ کو ریفریجریٹر کمپریسر کے فریکوئنسی کنورژن کنٹرول کے ساتھ ساتھ رینج ہڈ اور ایئر کنڈیشنر پنکھے کے لیے بھی استعمال کیا جا سکتا ہے۔ اسکیم GigaDevice کے GD32F130 سیریز کے MCU ڈیزائن پر مبنی ہے، جو Zhaoyi کی طرف سے اختراعی ہے۔ MCU Cortex-M3 کور سے لیس ہے، جو سافٹ ویئر، SVPWM جنریٹر اور موٹر اسٹیٹ آبزرور کے ذریعے PI کنٹرول کو محسوس کر سکتا ہے۔ ایک اعلی درجے کا ٹائمر براہ راست تکمیلی ڈیڈ زون ایڈجسٹ ایبل PWM کے 6 چینلز بنا سکتا ہے، اور چپ صنعتی کام کرنے والے درجہ حرارت اور ESD ESD، EMI معیارات کو پورا کرتی ہے، جو PMSM اور BLDC فریکوئنسی کنٹرول کے لیے بہت موزوں ہے۔
GD32F130 سیریز MCU کی اہم وضاحتیں۔
Cortex-M3@48Mhz، 50 MIPS پروسیسنگ کارکردگی؛
فلیش: 64KB/32KB/16KB؛
SRAM: 8KB/4KB/4KB؛
تیز رفتار اور اعلی صحت سے متعلق ADC، 12 بٹس ADC x 1@2.6Msps، 10 چینلز؛ایڈوانسڈ ٹائمر x1 ایڈجسٹ ڈیڈ زون کے ساتھ 6 تکمیلی PWM آؤٹ پٹ تیار کر سکتا ہے۔ جنرل ٹائمر x6؛
فلیش ہارڈویئر انکرپشن تحفظ کے ساتھ؛
ایک سے زیادہ سیریل مواصلات کے طریقوں: I2C x2، SPI x2، UART x2؛
امیر پیکیج کی اقسام: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64صنعتی کام کرنے والے درجہ حرارت کی حد: -40℃~+85℃؛صنعتی ESD خصوصیات: 6000 وولٹ؛
فریکوئنسی کنورژن بورڈ کے مین تفصیلات کے پیرامیٹرزریٹیڈ پاور 200W، 310V بس وولٹیج ہے، اور زیادہ سے زیادہ ورکنگ کرنٹ 2A ہے۔
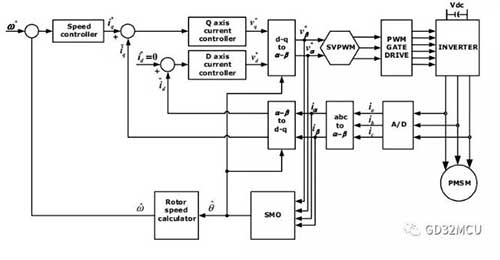
مقناطیسی فیلڈ واقفیت کا طریقہ، سائن ویو کرنٹ، سینسر لیس اسٹارٹ اپ اور کنٹرول؛3 مزاحمتی کرنٹ سیمپلنگ؛انورٹر سرکٹ چھ پاور MOSFET پر مشتمل ہے۔موٹر کنٹرول سسٹم کا کنٹرول بلاک ڈایاگرام مندرجہ ذیل ہے:
MTPA کا نفاذ
جیسا کہ سسٹم بلاک ڈایاگرام میں دکھایا گیا ہے، پورا سسٹم ڈبل کلوزڈ لوپ کنٹرول ہے، جس میں اندرونی لوپ موجودہ کنٹرول لوپ ہے اور بیرونی لوپ اسپیڈ کنٹرول لوپ ہے۔ روٹر کے بہاؤ کی سمت کو d-axis پر سیٹ کریں، اور q-axis d-axis کا آرتھوگونل محور ہے۔ کرنٹ لوپ کے کنٹرول کا مقصد سٹیٹر کرنٹ اور فلوکس کو ڈیکپل کرنا اور سٹیٹر کرنٹ کو q-axis پر کنٹرول کرنا ہے۔
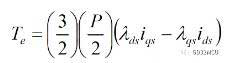
SPM موٹرز کے لیے، ہم نے d-axis کی ٹارگٹ کنٹرول کوانٹیٹی id کو 0 پر سیٹ کیا، اور سٹیٹر پر موجود تمام کرنٹ کو q-axis پر کنٹرول کرتے ہیں، اس طرح زیادہ سے زیادہ ٹارک فی ایمپیئر (MTPA) حاصل کرتے ہیں۔ اس وقت، PMSM موٹر کا ٹارک اور رفتار صرف q-axis کے موجودہ جزو سے متعلق ہے، اور پھر ہم اسپیڈ کنٹرول لوپ کے ذریعے d-axis پر کرنٹ کو کنٹرول کرتے ہیں تاکہ ڈبل کلوز لوپ کنٹرول حاصل کیا جا سکے۔
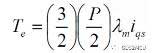
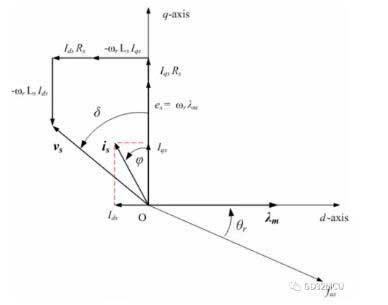
اصل کام میں، کیونکہ ایس پی ایم موٹر کی ساخت مثالی نہیں ہے، ڈی محور پر اصل کرنٹ صفر نہیں ہے۔ ایک ہی وقت میں، ہم جان بوجھ کر d-axis پر کرنٹ کو کنٹرول کریں گے، تاکہ موٹر کو بنیادی رفتار سے آگے چلنے کا احساس ہو؛ اس مقام پر، ہمیں MTPA کی وصولی کو یقینی بنانے کے لیے d-axis پر ایک کمزور مقناطیسی کنٹرولر شامل کرنے کی ضرورت ہے۔ ایس پی ایم موٹر چلانے کا ویکٹر ڈایاگرام مندرجہ ذیل ہے:
ایف او سی کا نفاذ
PMSM موٹر کی اصل وائرنگ میں تین فیز کرنٹ A، B اور C ہوتے ہیں۔ اب، ہمیں تین فیز کرنٹ A، B اور C کو D ایکسس کرنٹ اور Q محور کرنٹ کے ساتھ جوڑنے کی ضرورت ہے، اور ہمیں کلارک اور پارک کی دو ریاضیاتی تبدیلیوں کو استعمال کرنے کی ضرورت ہے:
?کلارک کی تبدیلی: (a, b, c)→(α, β), α, β دو آرتھوگونل اور جامد کوآرڈینیٹ سسٹمز ہیں؛
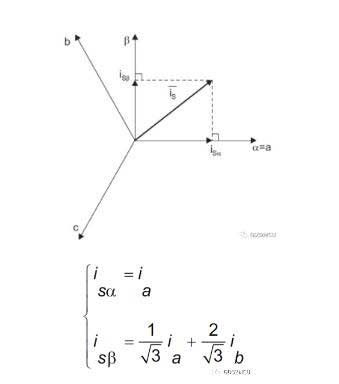
پارک کی تبدیلی: (α, β)→(D, Q), D, Q دو فیز آرتھوگونل گھومنے والے کوآرڈینیٹ سسٹم ہیں، جہاں θ روٹر فلوکس پوزیشن ہے؛
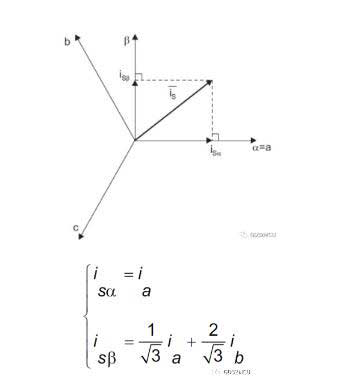
کلارک اور پارک کی دو ریاضیاتی تبدیلیوں کے ذریعے، ہم PMSM موٹر A، B اور C کے تین فیز کرنٹ کو ڈی ایکسس اور کیو محور میں گل کر سکتے ہیں، اس طرح فیلڈ اورینٹڈ کنٹرول (FOC) کا احساس ہوتا ہے۔ ہم یہ بھی تلاش کر سکتے ہیں کہ پورے FOC کنٹرول کا کلیدی نقطہ روٹر کی مقناطیسی بہاؤ پوزیشن θ کو تلاش کرنے میں مضمر ہے۔
SVPWM کا نفاذ
ہم الٹا پارک ٹرانسفارمیشن کا استعمال کرکے سٹیٹر کرنٹ کو D، Q اسپیس سے α، β اسپیس میں بھی تبدیل کر سکتے ہیں۔ مقناطیسی فیلڈ کی واقفیت مکمل ہونے کے بعد، PMSM موٹر کنٹرول کا آخری مرحلہ موٹر کے تین فیز ٹرمینلز پر کام کرنے والے PWM وولٹیج کو پیدا کرنا ہے۔ تھری فیز انورٹر کی آٹھ سوئچنگ سٹیٹس کے مطابق، ہم اسپیس ویکٹر ماڈیولیشن انورٹر کے اسٹیٹ ٹیبل کو درج کر سکتے ہیں:
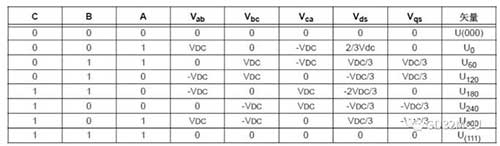
ان میں، جب تین مراحل A، B اور C تمام 0 اور 1 ہیں، تو وہ غلط ہیں۔ ہم ان دو ریاستی ویکٹروں کو خلا کی اصل پر رکھتے ہیں، اور باقی چھ ویکٹر ریاستیں U0→U300 خلا میں صرف ایک باقاعدہ مسدس کھینچتی ہیں۔ روایتی 6-اسٹیپ کنٹرول موٹر ان 6 وولٹیج ویکٹرز کو موٹر کے سٹیٹر میں باری باری شامل کرنا ہے۔
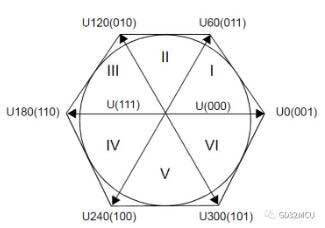
اسپیس ویکٹر ماڈیولیشن (SVPWM) کا مقصد ویکٹر اسپیس میں ایک 360 ڈگری مستقل طول و عرض گھومنے والا وولٹیج ویکٹر بنانا ہے، تاکہ انورٹر آؤٹ پٹ اور ٹارک ریپل کے موجودہ ہارمونک جزو کو کم کیا جاسکے۔ SVPWM کی وصولی کا طریقہ یہ ہے کہ ویکٹر اسپیس میں گھومنے والے وولٹیج ویکٹر Uout کو سنتھیسائز کرنے کے لیے دو ملحقہ بنیادی وولٹیج ویکٹر کا استعمال کیا جائے، اور Uout کی زیادہ سے زیادہ قدر تقریباً 0.886*VDC ہے۔ مثال کے طور پر پہلے کواڈرینٹ کو لیں،
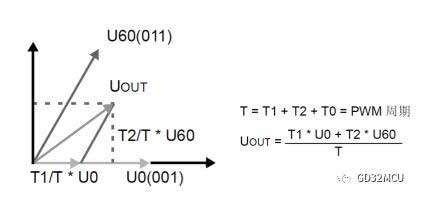
T1 ایک PWM سائیکل میں وولٹیج ویکٹر U0 کا ایکٹنگ ٹائم ہے، T2 PWM سائیکل میں وولٹیج ویکٹر U60 کا ایکٹنگ ٹائم ہے، اور T0 زیرو آرڈر جزو کا ایکٹنگ ٹائم ہے۔
ہم سب سے پہلے V_α اور V_β کی قدروں کو استعمال کرکے سیکٹر سیکٹر کا تعین کرتے ہیں، اور پھر T1، T2 اور T0 کی قدروں کو trigonometric فنکشن اور Vdc کے مطابق شمار کرتے ہیں۔
A= V_β;
B= 1.7320508*V_α-V_β;
C= -1.7320508*V_α-V_β;
اگر (A>= 0) {a= 1;} ورنہ a= 0؛
اگر(B>= 0) {b=1;} ورنہ b=0؛
اگر(C>= 0) {c=1;} ورنہ c=0؛
N=a+2*b+4*c;
سوئچ (N)
{
کیس 1: سیکٹر = 2؛ توڑنا
کیس 2: سیکٹر = 6؛ توڑنا
کیس 3: سیکٹر = 1؛ توڑنا
کیس 4: سیکٹر = 4؛ توڑنا
کیس 5: سیکٹر = 3؛ توڑنا
کیس 6: سیکٹر = 5؛ توڑنا
ڈیفالٹ: وقفہ
}
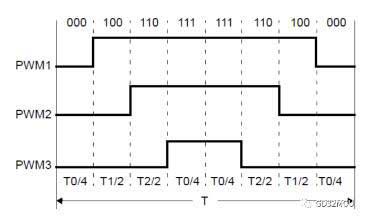
انورٹر سرکٹ میں MOSFET کے سوئچنگ کے اوقات کو کم کرنے کے لیے، 7 سیگمنٹ اسپیس ویکٹر سنتھیسز کا طریقہ استعمال کیا جا سکتا ہے، جو ہر ویکٹر سیکٹر میں صفر ویکٹر (000) کے ساتھ شروع اور ختم ہوتا ہے، درمیان میں صفر ویکٹر (111) کے ساتھ اور موثر ہوتا ہے۔ باقی وقت میں ویکٹر. جیسا کہ ذیل کی تصویر میں دکھایا گیا ہے:
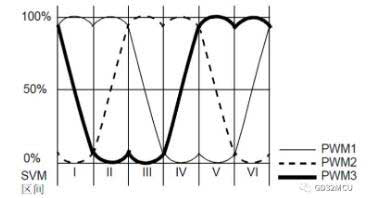
SVPWM وولٹیج PMSM موٹر کے تین فیز ٹرمینلز پر لاگو ہونے کے بعد، سیڈل کی شکل کا فیز وولٹیج ویوفارم دیکھا جا سکتا ہے، جیسا کہ درج ذیل تصویر میں دکھایا گیا ہے:
روٹر زاویہ مبصر کی وصولی
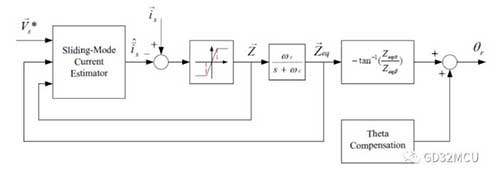
روٹر فلوکس پوزیشن θ تلاش کرنا FOC الگورتھم کی کلید ہے۔ تاہم، تیز رفتار موٹر گردش کے عمل میں، ہال سینسر اتنا درست نہیں ہے کہ روٹر فلوکس پوزیشن θ درست طریقے سے تلاش کر سکے۔ اس وقت، ایک روٹر زاویہ مبصر کی ضرورت ہے. روٹر فلوکس کے زاویہ کی معلومات پچھلے EMF سے حاصل کی جاسکتی ہے۔ ہم موٹر کے پچھلے EMF کی براہ راست پیمائش نہیں کر سکتے، لیکن ہم پچھلے EMF کی قدر کا حساب لگانے کے لیے مبصر کا طریقہ استعمال کر سکتے ہیں۔
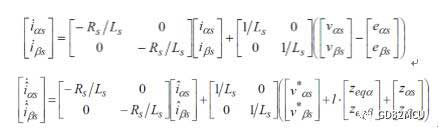
اگر سلائیڈنگ موڈ گین K کافی بڑا ہے، تو ہم ایک سلائیڈنگ موڈ کنٹرول سطح S تلاش کر سکتے ہیں، تاکہ
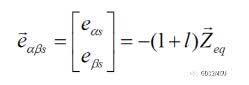
سلائیڈنگ موڈ آبزرور کا سسٹم بلاک ڈایاگرام مندرجہ ذیل ہے:
اگر ہم سلائیڈنگ موڈ کنٹرول سطح S کے استحکام کو یقینی بنانا چاہتے ہیں، تو ہمیں اس بات کو یقینی بنانے کے لیے K اور L کی مؤثر اقدار کو منتخب کرنے کی ضرورت ہے۔
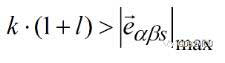
اور l کی قدر -1 سے زیادہ ہونی چاہیے۔ روٹر کے آخری زاویہ θ کو آرکٹینجنٹ فنکشن کے ذریعہ شمار کیا جاسکتا ہے۔
GD32F130 سیریز MCU آسانی سے SVPWM جنریٹر، پارک/کلارک کنورژن، PI کنٹرولر اور روٹر پوزیشن آبزرور کا اوپر ذکر کر سکتا ہے۔ بلٹ ان تیز رفتار اور اعلیٰ درستگی والے SAR ADC اور MCU کا ملٹی لیول انٹرپٹ سسٹم کلوز لوپ کنٹرول کی اصل وقتی کارکردگی کو یقینی بنا سکتا ہے۔
GD32F130 ریفریجریٹر فریکوئنسی کنورژن بورڈ
سامنے والی تصویر
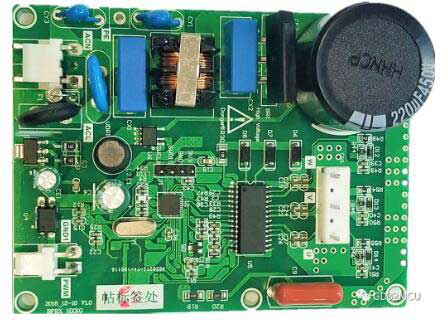
منفی تصویر
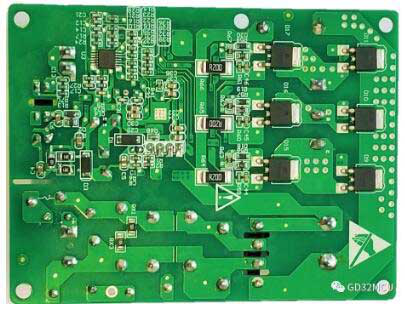
Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com) کی GD32 سیریز کے 32-bit MCU پر توجہ مرکوز کرتے ہوئے، SAKO مائیکرو کے MOS FET SLKOR (www.slkormicro.com) اس قسم کی اسکیم میں بڑے پیمانے پر استعمال ہوتا ہے، جیسے TVS اور ESD ٹیوبیں جو موٹر ڈرائیونگ، اینٹی سٹیٹک اور پیریفرل سرکٹس میں سرج ڈسچارج کے لیے ذمہ دار ہیں۔ Sawei Technology Co., Ltd. (http://www.slkormicro.com) کی بنیاد 2005 میں رکھی گئی تھی۔ دس سال سے زیادہ عرصے سے، یہ "ٹیکنالوجی کے ذریعے قدر پیدا کرنے" کے تصور پر عمل پیرا ہے، بنیادی طور پر سلکان کاربائیڈ، SiC سلکان کاربائیڈ ڈائیوڈ، SiC سلکان کاربائیڈ MOS ٹیوب اور IGBT سنگل ٹیوب پر تحقیق اور پیداوار کر رہا ہے۔ سیریز 2301، 3401، 3904 اور 13n50 مصنوعات جیسے ہائی اور لو وولٹیج MOS ٹیوب، ChinaMOS، COOL MOS ٹیوب، پاور مینجمنٹ IC، ہال ہال عنصر SL1603SL SL1613SH SL1615SH، thyristor، فاسٹ ریکوری اور کنگ ڈبلیو ڈبلیو ایم کے ساتھ میچ بھی .BDS666.COM) WiFi اینٹینا، GPS اینٹینا، Beidou اینٹینا اور TWS بلوٹوتھ ہیڈسیٹ سیرامک اینٹینا۔ بنیادی طور پر اس میں استعمال کیا جاتا ہے: نئی انرجی گاڑیاں، ذہین روبوٹس، انورٹرز، پاور ٹولز، پاور الیکٹرانکس، سوئچنگ پاور سپلائیز، آؤٹ ڈور لائٹنگ پاور سپلائیز، گھریلو ایپلائینسز، PD فاسٹ چارجنگ، TWS بلوٹوتھ ہیڈسیٹ اور دیگر فیلڈز۔
نوٹ: یہ مضمون دانشورانہ املاک کے حقوق کے تحفظ کی حمایت کے لیے انٹرنیٹ سے دوبارہ تیار کیا گیا ہے۔ دوبارہ پرنٹ کرتے وقت براہ کرم اصل ماخذ اور مصنف کی نشاندہی کریں۔ اگر کوئی خلاف ورزی ہوتی ہے تو اسے حذف کرنے کے لیے ہم سے رابطہ کریں۔
کمپنی کا ٹیلی فون: +86-0755-83044319
فیکس/فیکس:+86-0755-83975897
ای میل: 1615456225@qq.com
QQ: 3518641314 منیجر لی
QQ: 332496225 منیجر Qiu
پتہ: کمرہ 809، بلاک سی، ژانتاو ٹیکنالوجی بلڈنگ، نمبر 1079 منزی ایونیو، لونگہوا نیو ڈسٹرکٹ، شینزین
متعلقہ سفارشات
Slkor SL-FW-TRS-5.5D1 درجہ حرارت سینسر ایپلی کیشن حل
2026-07-28
5523





 粤公网安备44030002007346号