
























מוקד שירות
זמינה לכם כאן בישראל

זמינה לכם כאן בישראל
Zhaoyi Innovation היא חברת ענק במוצרי סדרת MCU המקומית. בסדרת תוכניות עיצוב ה-MCU שלהם, יש להם שיתוף פעולה נרחב עם Sklor.
2022-03-17
1091
מקרה בוחן של שיתוף פעולה בין SAW MOSFET לבין תוכנית תכנון מיקרו-בקר חדשנית של Zhaoyi (1)
עיצוב לוח המרת תדר עבור מדחס מקרר עם GD32F130 MCU
סקירה כללית של ערכת המרת תדרים של מדחס מקרר
לוח המרת התדרים שהוצג במאמר זה יכול לשמש לבקרת המרת תדרים של מדחס מקרר, כמו גם קולט אדים ומאוורר מזגן. התוכנית מבוססת על עיצוב MCU מסדרת GD32F130 של GigaDevice, שהוא חדשני על ידי Zhaoyi. ה-MCU מצויד בליבת Cortex-M3, שיכולה לממש בקרת PI על ידי תוכנה, מחולל SVPWM ומשקיף מצב מנוע. טיימר מתקדם יכול לייצר ישירות 6 ערוצים של PWM מתכוונן משלים של אזור מת, והשבב עומד בתקני טמפרטורת עבודה תעשייתיים ו-ESD, ESD ו-EMI, המתאימים מאוד לבקרת תדרים PMSM ו-BLDC.
מפרטים עיקריים של MCU מסדרת GD32F130
Cortex-M3@48Mhz, ביצועי עיבוד של 50 MIPS;
פלאש:64KB/32KB/16KB;
SRAM:8KB/4KB/4KB;
ADC במהירות גבוהה ובדיוק גבוה, 12Bits ADC x 1@2.6Msps, 10 ערוצים;טיימר מתקדם x1 יכול ליצור 6 יציאות PWM משלימות עם אזור מת מתכוונן. טיימר כללי x6;
עם הגנת הצפנה של חומרת Flash;
מצבי תקשורת טוריים מרובים: I2C x2, SPI x2, UART x2;
סוגי חבילות עשירות: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64טווח טמפרטורת עבודה תעשייתית: -40 ℃ ~ + 85 ℃;מאפייני ESD תעשייתיים: 6000 וולט;
פרמטרי מפרט עיקריים של לוח המרת תדרההספק המדורג הוא 200W, מתח אוטובוס 310V, וזרם העבודה המרבי הוא 2A;
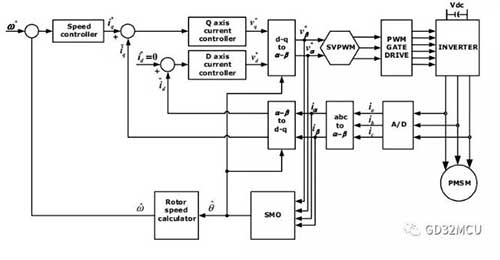
שיטת כיוון שדה מגנטי, זרם גלי סינוס, הפעלה ובקרה ללא חיישנים;3 דגימת זרם התנגדות;מעגל הממיר מורכב משישה רכיבי MOSFET של הספק.דיאגרמת בלוק הבקרה של מערכת בקרת המנוע היא כדלקמן:
יישום MTPA
כפי שמוצג בתרשים בלוקים של המערכת, המערכת כולה היא בקרת לולאה סגורה כפולה, כאשר הלולאה הפנימית היא לולאת הבקרה הנוכחית והלולאה החיצונית היא לולאת בקרת המהירות. הגדר את כיוון שטף הרוטור לציר d, וציר q הוא הציר האורתוגונלי של ציר d. מטרת הבקרה של לולאת הזרם היא לנתק את זרם הסטטור והשטף, ולשלוט בזרם הסטטור לציר q.
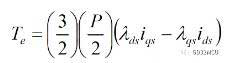
עבור מנועי SPM, אנו מגדירים את מזהה כמות בקרת המטרה של ציר ה-d ל-0, ושולטים בכל הזרמים על הסטטור לציר ה-q, ובכך משיגים את המומנט המרבי לאמפר (MTPA). בשלב זה, המומנט והמהירות של מנוע PMSM קשורים רק לרכיב הנוכחי של ציר ה-q, ולאחר מכן אנו שולטים בזרם על ציר ה-D דרך לולאת בקרת המהירות כדי להשיג שליטה כפולה בלולאה סגורה.
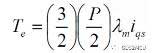
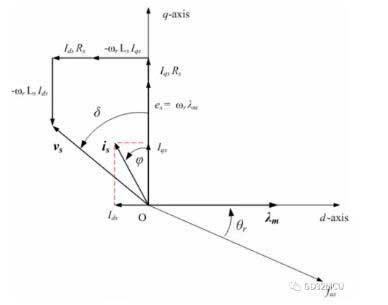
בעבודה בפועל, מכיוון שהמבנה של מנוע SPM אינו אידיאלי, הזרם בפועל על ציר ה-D אינו אפס. במקביל, נשלוט בכוונה על הזרם על ציר ה-d, כדי לממש את המנוע שרץ מעבר למהירות הבסיס; בשלב זה, עלינו להוסיף בקר מגנטי חלש על ציר ה-D כדי להבטיח את מימוש ה-MTPA. הדיאגרמה הווקטורית של הפעלת מנוע SPM היא כדלקמן:
יישום FOC
ישנם זרמים תלת פאזיים A, B ו-C בחיווט בפועל של מנוע PMSM. כעת, עלינו לקשר את הזרמים התלת-פאזיים A, B ו-C לזרם ציר D וזרם ציר Q, ועלינו להשתמש בשתי התמורות המתמטיות של קלארק ופארק:
טרנספורמציית קלארק: (a, b, c)→(α, β), α, β הן שתי מערכות קואורדינטות אורתוגונליות וסטטיות;
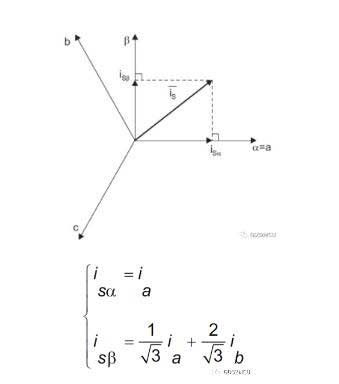
טרנספורמציה של פארק: (α, β)→(D, Q), D, Q הן מערכת קואורדינטות מסתובבת אורתוגונלית דו-פאזית, כאשר θ הוא מיקום שטף הרוטור;
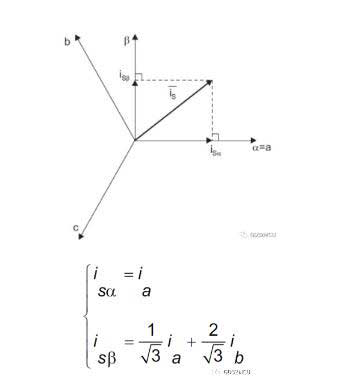
באמצעות שני השינויים המתמטיים של קלארק ופארק, אנו יכולים לפרק את הזרמים התלת פאזיים של מנוע PMSM A, B ו-C לציר D וציר Q, ובכך לממש בקרה מכוונת שדה (FOC). אנו יכולים גם לגלות שנקודת המפתח של כל בקרת ה-FOC טמונה במציאת מיקום השטף המגנטי θ של הרוטור.
הטמעת SVPWM
אנו יכולים גם להמיר את זרם הסטטור מרווח D, Q למרחב α, β על ידי שימוש בטרנספורמציה של הפארק ההפוכה. לאחר השלמת כיוון השדה המגנטי, השלב האחרון של בקרת מנוע PMSM הוא יצירת מתח PWM הפועל על המסופים התלת פאזיים של המנוע. על פי שמונת מצבי המיתוג של מהפך תלת פאזי, נוכל לרשום את טבלת המצבים של מהפך וקטור אפנון חלל:
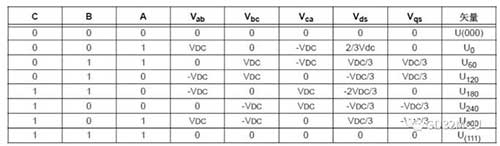
ביניהם, כאשר שלושת השלבים A, B ו-C כולם 0 ו-1, הם פסולים. אנו ממקמים את שני וקטורי המצבים הללו במקור המרחב, וששת המצבים הווקטוריים האחרים U0→U300 פשוט מציירים משושה רגילה במרחב. מנוע הבקרה המסורתי בן 6 השלבים הוא להוסיף את 6 וקטורי המתח הללו לסטאטור של המנוע בתורו.
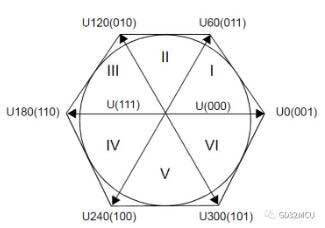
מטרת אפנון וקטור החלל (SVPWM) היא ליצור וקטור מתח מסתובב באמפליטודה קבועה של 360 מעלות במרחב הווקטור, כדי להפחית את הרכיב ההרמוני הנוכחי של פלט המהפך ואדוות המומנט. שיטת המימוש של SVPWM היא להשתמש בשני וקטורי מתח בסיסיים צמודים כדי לסנתז את וקטור המתח המסתובב Uout במרחב הווקטורי, והערך המרבי של Uout הוא בערך 0.886*VDC. קח את הרביע הראשון כדוגמה,
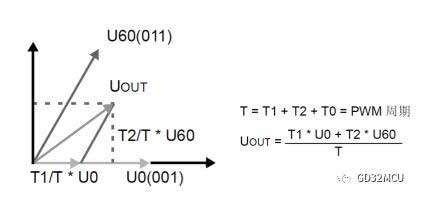
T1 הוא זמן הפעולה של וקטור המתח U0 במחזור PWM, T2 הוא זמן הפעולה של וקטור המתח U60 במחזור PWM, ו-T0 הוא זמן הפעולה של רכיב מסדר אפס.
תחילה אנו קובעים את מגזר הסקטור באמצעות הערכים של V_α ו-V_β, ולאחר מכן מחשבים את הערכים של T1, T2 ו-T0 לפי הפונקציה הטריגונומטרית ו-Vdc.
A= V_β;
B= 1.7320508*V_α-V_β;
C= -1.7320508*V_α-V_β;
if(A>= 0) {a= 1;} אחרת a=0;
if(B>= 0) {b= 1;} אחרת b=0;
if(C>= 0) {c= 1;} אחרת c= 0;
N=a+2*b+4*c;
מתג (N)
{
מקרה 1: מגזר = 2; לשבור;
מקרה 2: מגזר = 6; לשבור;
מקרה 3: מגזר = 1; לשבור;
מקרה 4: מגזר = 4; לשבור;
מקרה 5: מגזר = 3; לשבור;
מקרה 6: מגזר = 5; לשבור;
ברירת מחדל: break;
}
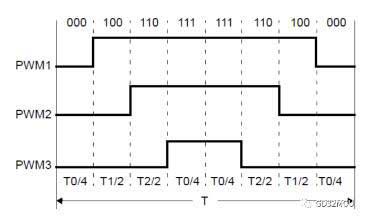
על מנת להפחית את זמני המיתוג של MOSFET במעגל ממיר, ניתן להשתמש בשיטת סינתזה של וקטורי מרחב בת 7 מקטעים, אשר מתחילה ומסתיימת עם וקטור אפס (000) בכל מקטע וקטורי, כאשר וקטור אפס (111) נמצא באמצע ווקטור אפקטיבי בשאר הזמן. כפי שמוצג באיור למטה:
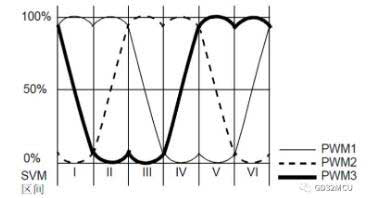
לאחר הפעלת מתח SVPWM על המסופים התלת פאזיים של מנוע PMSM, ניתן לראות את צורת גל הפאזה בצורת אוכף, כפי שמוצג באיור הבא:
מימוש צופה זווית הרוטור
מציאת מיקום שטף הרוטור θ הוא המפתח של אלגוריתם FOC. עם זאת, בתהליך של סיבוב מנוע במהירות גבוהה, חיישן Hall אינו מדויק מספיק כדי למצוא את מיקום שטף הרוטור θ במדויק. בשלב זה, יש צורך במשקיף זווית הרוטור. ניתן לקבל את מידע הזווית של שטף הרוטור מה-EMF האחורי. אנחנו לא יכולים למדוד ישירות את EMF האחורי של המנוע, אבל אנחנו יכולים להשתמש בשיטת הצופה כדי לחשב את הערך של EMF האחורי.
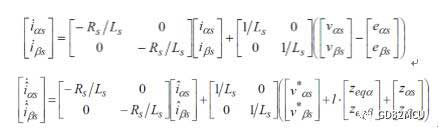
אם רווח מצב הזזה K גדול מספיק, נוכל למצוא משטח בקרת מצב הזזה S, כך ש
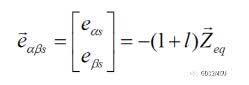
תרשים בלוקים של המערכת של צופה במצב הזזה הוא כדלקמן:
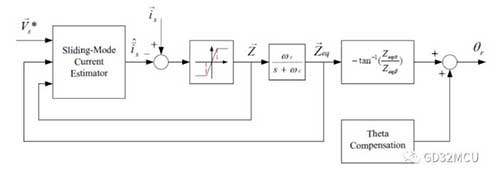
אם אנחנו רוצים להבטיח את היציבות של משטח בקרת מצב הזזה S, עלינו לבחור ערכים יעילים של K ו-L כדי להבטיח
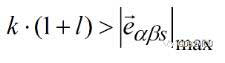
והערך של l חייב להיות גדול מ-1. ניתן לחשב את הזווית הסופית θ של הרוטור על ידי פונקציית arctangent.
MCU מסדרת GD32F130 יכול לממש בקלות את מחולל SVPWM, המרת Park/Clark, בקר PI ומשקיף מיקום הרוטור שהוזכרו לעיל. מערכת ה-SAR ADC המובנית במהירות גבוהה ובדיוק גבוה ומערכת הפסקות מרובת רמות של MCU יכולה להבטיח את הביצועים בזמן אמת של בקרת לולאה סגורה.
לוח המרת תדר למקרר GD32F130
תמונה חזיתית
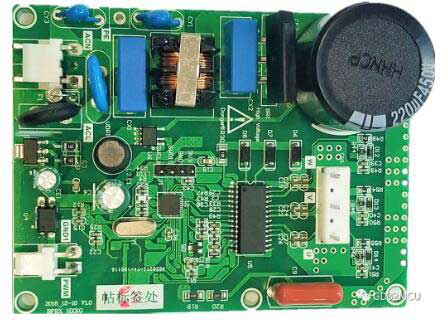
תמונה שלילית
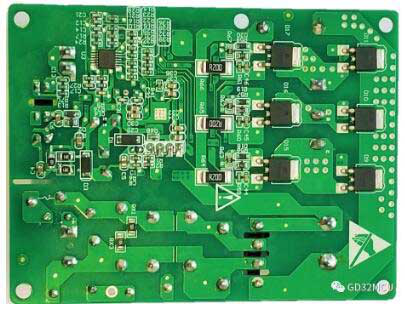
התמקדות ב-32 סיביות MCU של סדרת GD32 של Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com), ה-mos FET של SAKO Micro SLKOR (www.slkormicro.com) נמצא בשימוש נרחב בסוג זה של תוכנית, כגון צינורות TVS ו-ESD האחראים על הנעת מנוע, פריקת חשמל סטטי ופריקת נחשולי מתח במעגלים היקפיים. חברת Sawei Technology Co., Ltd. (http://www.slkormicro.com) נוסדה בשנת 2005. במשך יותר מעשר שנים, היא דבקה במושג "יצירת ערך באמצעות טכנולוגיה", בעיקר במחקר וייצור סיליקון קרביד, דיודת סיליקון קרביד SiC, צינורות MOS סיליקון קרביד SiC ושפופרת IGBT בודדת. מוצרים מסדרות 2301, 3401, 3904 ו-13n50 כגון צינור MOS למתח גבוה ונמוך, ChinaMOS, צינור MOS COOL, מעגל משולב לניהול צריכת חשמל, אלמנט Hall SL1603SL SL1613SH SL1615SH, תיריסטורים, דיודה ודיודה להתאוששות מהירה ניתנים להתאמה גם עם אנטנת WiFi של KingHelm (WWW.BDS666.COM), אנטנת GPS, אנטנת Beidou ואנטנה קרמית לאוזניות Bluetooth TWS. משמש בעיקר ב: רכבי אנרגיה חדשים, רובוטים חכמים, ממירים, כלים חשמליים, אלקטרוניקה, מיתוג ספקי כוח, ספקי כוח תאורה חיצונית, מכשירי חשמל ביתיים, טעינה מהירה PD, אוזניות Bluetooth TWS ותחומים אחרים.
הערה: מאמר זה משוכפל מהאינטרנט כדי לתמוך בהגנה על זכויות קניין רוחני. אנא ציינו את המקור והמחבר המקורי בעת ההדפסה מחדש. אם יש הפרה כלשהי, אנא צור איתנו קשר כדי למחוק אותה.
טל' חברה: +86-0755-83044319
פקס/פקס:+86-0755-83975897
דוא"ל: 1615456225@qq.com
QQ: 3518641314 מנהל לי
QQ: 332496225 מנהל Qiu
כתובת: חדר 809, בלוק C, בניין Zhantao Technology, מס' 1079 Minzhi Avenue, Longhua New District, שנזן
המלצות קשורות
SLKORMICRO TL431: ייחוס מתח שאנט מתכוונן בעל שלושה הדקים של 36V, מארז SOT-23 / TO-92
2026-10-21
1177
פתרון יישום חיישן טמפרטורה Slkor SL-FW-TRS-5.5D1
2026-07-28
5523





 粤公网安备44030002007346号