
























Горячая линия
Решения

Решения
Zhaoyi Innovation — гигантская компания по производству отечественной продукции серии MCU. В своих сериях схем проектирования MCU они активно сотрудничают со Sklor.
2022-03-17
1091
Пример сотрудничества между SAW MOSFET и инновационной схемой проектирования микроконтроллера Zhaoyi (1)
Проект платы преобразования частоты компрессора холодильника с микроконтроллером GD32F130.
Обзор схемы преобразования частоты компрессора холодильника
Плата преобразования частоты, представленная в этой статье, может использоваться для управления преобразованием частоты компрессора холодильника, а также вытяжки и вентилятора кондиционера. Схема основана на инновационной конструкции микроконтроллера GigaDevice серии GD32F130 от Zhaoyi. Микроконтроллер оснащен ядром Cortex-M3, которое может осуществлять ПИ-управление с помощью программного обеспечения, генератора SVPWM и наблюдателя состояния двигателя. Усовершенствованный таймер может напрямую генерировать 6 каналов регулируемой ШИМ с дополнительной мертвой зоной, а микросхема соответствует промышленным стандартам рабочей температуры и ESD, EMI, что очень подходит для управления частотой PMSM и BLDC.
Основные характеристики микроконтроллера серии GD32F130
Cortex-M3 @ 48 МГц, производительность обработки 50 MIPS;
Флэш-память: 64 КБ/32 КБ/16 КБ;
SRAM: 8 КБ/4 КБ/4 КБ;
Высокоскоростной и высокоточный АЦП, 12 бит АЦП x 1 при 2.6 Мвыб./с, 10 каналов;Усовершенствованный таймер x1 может генерировать 6 дополнительных выходов ШИМ с регулируемой мертвой зоной. Общий таймер х6;
С защитой аппаратного шифрования Flash;
Несколько режимов последовательной связи: I2C x2, SPI x2, UART x2;
Богатые типы пакетов: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64.Диапазон промышленных рабочих температур: -40℃~+85℃;Характеристики промышленного электростатического разряда: 6000 Вольт;
Основные параметры спецификации платы преобразования частотыНоминальная мощность составляет 200 Вт, напряжение шины 310 В, максимальный рабочий ток — 2 А;
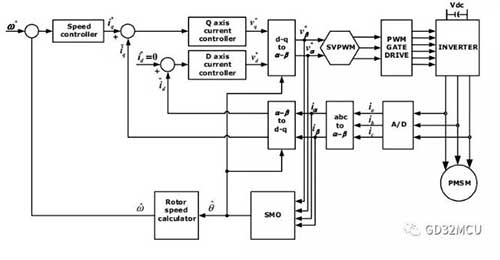
Метод ориентации магнитного поля, синусоидальный ток, бездатчиковый пуск и управление;3 выборка тока сопротивления;Схема инвертора состоит из шести силовых МОП-транзисторов.Блок-схема системы управления двигателем выглядит следующим образом:
Реализация MTPA
Как показано на структурной схеме системы, вся система представляет собой двойной замкнутый контур управления, при этом внутренний контур является контуром регулирования тока, а внешний контур представляет собой контур регулирования скорости. Установите направление потока ротора на ось d, а ось q является ортогональной осью d. Целью управления токовой петли является разделение тока и потока статора и управление током статора по оси q.
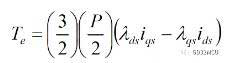
Для двигателей SPM мы устанавливаем идентификатор целевой управляющей величины по оси d равным 0 и управляем всеми токами статора по оси q, получая таким образом максимальный крутящий момент на ампер (MTPA). В настоящее время крутящий момент и скорость двигателя PMSM связаны только с компонентом тока по оси q, а затем мы управляем током по оси d через контур управления скоростью, чтобы добиться двойного управления с обратной связью.
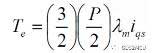
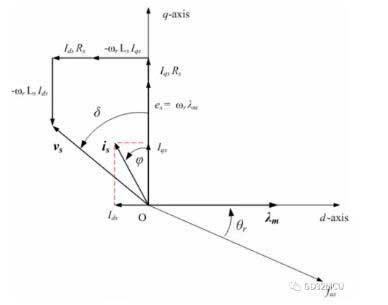
В реальной работе, поскольку конструкция двигателя SPM не идеальна, фактический ток по оси d не равен нулю. В то же время мы будем целенаправленно контролировать ток по оси d, чтобы двигатель работал со скоростью, превышающей базовую; На этом этапе нам нужно добавить слабый магнитный контроллер по оси d, чтобы обеспечить реализацию MTPA. Векторная диаграмма работы двигателя СЗМ выглядит следующим образом:
Реализация ФОК
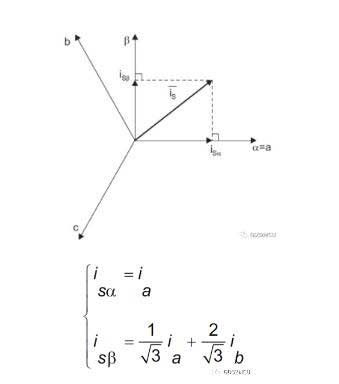
В фактической проводке двигателя с постоянными магнитами (PMSM) присутствуют трехфазные токи A, B и C. Теперь нам нужно связать трехфазные токи A, B и C с током оси D и током оси Q, и нам нужно использовать два математических преобразования Кларка и Парка:
?Преобразование Кларка: (a, b, c)→(α, β), α, β — две ортогональные и статические системы координат;
?Преобразование Парка: (α, β)→(D, Q), D, Q — двухфазная ортогональная вращающаяся система координат, где θ — положение потока ротора;
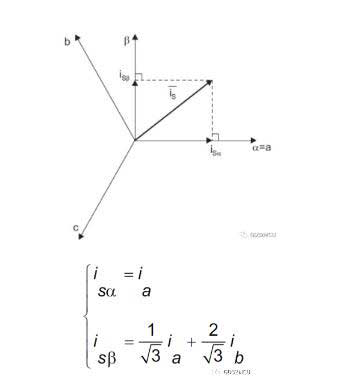
Благодаря двум математическим изменениям Кларка и Парка мы можем разложить трехфазные токи двигателя с постоянными магнитами A, B и C на ось D и ось Q, реализуя тем самым полеориентированное управление (FOC). Мы также можем обнаружить, что ключевой момент всего управления FOC заключается в определении положения магнитного потока θ ротора.
Реализация SVPWM
Мы также можем преобразовать ток статора из пространства D, Q в пространство α, β, используя обратное преобразование Парка. После завершения ориентации магнитного поля последним этапом управления двигателем с ШИМ является генерация напряжения ШИМ, действующего на трехфазные клеммы двигателя. В соответствии с восемью состояниями переключения трехфазного инвертора мы можем перечислить таблицу состояний инвертора с пространственной векторной модуляцией:
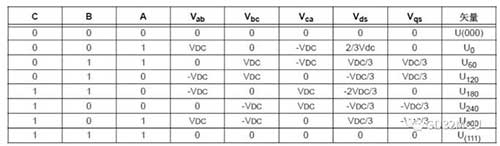
Среди них, когда все три фазы A, B и C равны 0 и 1, они недействительны. Мы помещаем эти два вектора состояний в начало пространства, а остальные шесть векторных состояний U0→U300 просто рисуют в пространстве правильный шестиугольник. Традиционный 6-ступенчатый двигатель должен поочередно добавлять эти 6 векторов напряжения к статору двигателя.
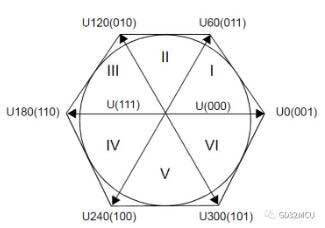
Целью пространственно-векторной модуляции (SVPWM) является формирование вращающегося на 360 градусов вектора напряжения с постоянной амплитудой в векторном пространстве, чтобы уменьшить гармоническую составляющую тока на выходе инвертора и пульсации крутящего момента. Метод реализации SVPWM заключается в использовании двух соседних базовых векторов напряжения для синтеза вращающегося вектора напряжения Uout в векторном пространстве, а максимальное значение Uout составляет около 0.886*В постоянного тока. Возьмем, к примеру, первый квадрант.
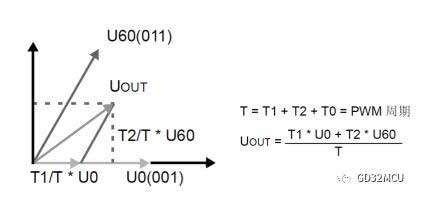
T1 — время действия вектора напряжения U0 в цикле ШИМ, T2 — время действия вектора напряжения U60 в цикле ШИМ, а T0 — время действия компонента нулевого порядка.
Сначала мы определяем сектор сектора, используя значения V_α и V_β, а затем вычисляем значения T1, T2 и T0 в соответствии с тригонометрической функцией и Vdc.
А= V_β;
В= 1.7320508*V_α-V_β;
С= -1.7320508*V_α-V_β;
if(A>= 0) {a= 1;} else a= 0;
если(B>= 0) {b= 1;} else b= 0;
если(C>= 0) {c= 1;} else c= 0;
Н=а+2*b+4*с;
переключатель (Н)
{
случай 1: сектор = 2; перерыв;
случай 2: сектор = 6; перерыв;
случай 3: сектор = 1; перерыв;
случай 4: сектор = 4; перерыв;
случай 5: сектор = 3; перерыв;
случай 6: сектор = 5; перерыв;
по умолчанию: перерыв;
}
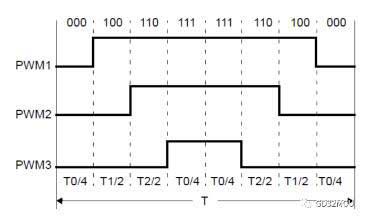
Чтобы сократить время переключения полевого МОП-транзистора в схеме инвертора, можно использовать метод 7-сегментного пространственного векторного синтеза, который начинается и заканчивается нулевым вектором (000) в каждом векторном секторе, нулевым вектором (111) в середине и эффективным вектор в остальное время. Как показано на рисунке ниже:
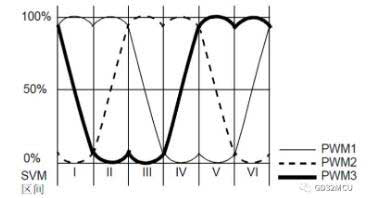
После подачи напряжения SVPWM на трехфазные клеммы двигателя с постоянными магнитами (PMSM) можно увидеть седловидную форму сигнала фазового напряжения, как показано на следующем рисунке:
Реализация наблюдателя угла ротора
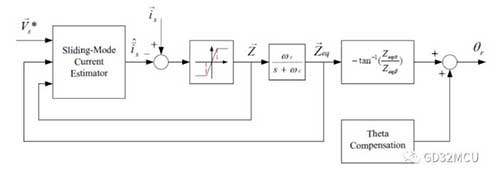
Нахождение положения потока ротора θ является ключом к алгоритму FOC. Однако в процессе высокоскоростного вращения двигателя датчик Холла недостаточно точен, чтобы точно определить положение потока ротора θ. В это время необходим наблюдатель угла ротора. Информацию об угле потока ротора можно получить из обратной ЭДС. Мы не можем напрямую измерить противо-ЭДС двигателя, но можем использовать метод наблюдателя для расчета значения противо-ЭДС.
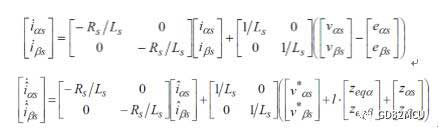
Если коэффициент усиления скользящего режима K достаточно велик, мы можем найти поверхность управления скользящим режимом S, так что
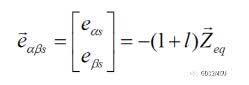
Блок-схема системы наблюдателя скользящего режима выглядит следующим образом:
Если мы хотим обеспечить устойчивость поверхности управления S режима скольжения, нам необходимо выбрать эффективные значения K и L, чтобы гарантировать, что
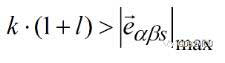
И значение l должно быть больше -1. Конечный угол θ ротора можно рассчитать с помощью функции арктангенса.
Микроконтроллер серии GD32F130 может легко реализовать генератор SVPWM, преобразование Парка/Кларка, ПИ-контроллер и наблюдатель положения ротора, упомянутый выше. Встроенный высокоскоростной и высокоточный АЦП SAR и многоуровневая система прерываний MCU могут обеспечить выполнение управления с обратной связью в режиме реального времени.
Плата преобразования частоты холодильника GD32F130
Фронтальное изображение
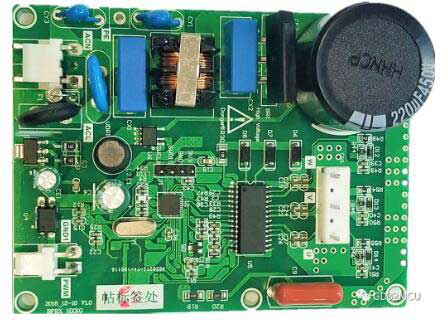
Негативная картинка
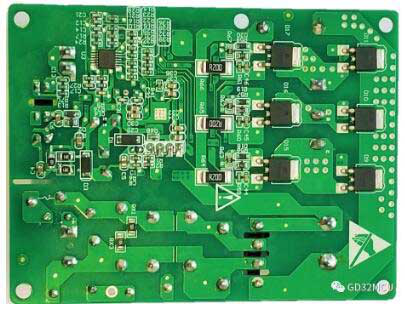
Ориентируясь на 32-битный микроконтроллер серии GD32 компании Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com), МОП-транзистор SAKO Micro SLKOR (www.slkormicro.com) широко используется в схемах такого типа, например, в TVS- и ESD-трубках, которые отвечают за управление двигателями, антистатические и импульсные разряды в периферийных цепях. Компания Sawei Technology Co., Ltd. (http://www.slkormicro.com) была основана в 2005 году. Уже более десяти лет она придерживается концепции «создания ценности с помощью технологий», занимаясь в основном исследованиями и производством карбида кремния, диодов на основе карбида кремния SiC, МОП-транзисторов на основе карбида кремния SiC и однотранзисторных транзисторов с изолированным затвором (IGBT). Продукты серий 2301, 3401, 3904 и 13n50, такие как МОП-трубки высокого и низкого напряжения, ChinaMOS, COOL MOS-трубка, ИС управления питанием, элемент Холла SL1603SL SL1613SH SL1615SH, тиристор, диод с быстрым восстановлением и диод, также могут быть сопоставлены с KingHelm (WWW) .BDS666.COM) Wi-Fi-антенна, GPS-антенна, антенна Beidou и керамическая антенна гарнитуры TWS Bluetooth. В основном используется в: транспортных средствах на новой энергии, интеллектуальных роботах, инверторах, электроинструментах, силовой электронике, импульсных источниках питания, источниках питания наружного освещения, бытовой технике, быстрой зарядке PD, гарнитурах TWS Bluetooth и других областях.
Примечание. Эта статья воспроизведена из Интернета в целях защиты прав интеллектуальной собственности. При перепечатке просьба указывать первоисточник и автора. Если есть какие-либо нарушения, пожалуйста, свяжитесь с нами, чтобы удалить их.
Тел. компании: +86-0755-83044319
Факс/факс:+86-0755-83975897
Почта: 1615456225@qq.com
QQ: 3518641314 Менеджер Ли
QQ: 332496225 Менеджер Цю
Адрес: комната 809, блок C, здание Zhantao Technology Building, проспект Минчжи № 1079, новый район Лунхуа, Шэньчжэнь.
Связанные рекомендации
Slkor Micro ULN2003AU: массив транзисторов Дарлингтона в корпусе SOP-16 с выдерживаемым напряжением 50 В и током 500 мА.
2026-10-22
806
SLKORMICRO TL431: Регулируемый трехвыводной шунтирующий источник опорного напряжения 36 В, корпус SOT-23 / TO-92
2026-10-21
1177
Решение для применения датчика температуры Slkor SL-FW-TRS-5.5D1
2026-07-28
5523





 粤公网安备44030002007346号