
























hotline
Oplossingen

Oplossingen
Zhaoyi Innovation is een gigantisch bedrijf in de binnenlandse MCU-serieproducten. In hun serie MCU-ontwerpschema's werken ze uitgebreid samen met Sklor.
2022-03-17
1091
Een case study van de samenwerking tussen SAW MOSFET en het innovatieve MCU-ontwerp van Zhaoyi (1)
Ontwerp van frequentieconversiebord voor koelkastcompressor met GD32F130 MCU
Overzicht van het frequentieomzettingsschema van de koelkastcompressor
Het frequentieconversiebord dat in dit artikel wordt geïntroduceerd, kan worden gebruikt voor de frequentieconversieregeling van de koelkastcompressor, evenals de afzuigkap en de ventilator van de airconditioner. Het schema is gebaseerd op het MCU-ontwerp uit de GD32F130-serie van GigaDevice, dat innovatief is door Zhaoyi. De MCU is uitgerust met een Cortex-M3-kern, die PI-besturing kan realiseren via software, SVPWM-generator en motorstatuswaarnemer. Een geavanceerde timer kan direct 6 kanalen aanvullende, instelbare PWM-signalen in de dode zone genereren en de chip voldoet aan de industriële werktemperatuur- en ESD ESD-, EMI-normen, waardoor deze zeer geschikt is voor PMSM- en BLDC-frequentieregeling.
Belangrijkste specificaties van de MCU uit de GD32F130-serie
Cortex-M3@48Mhz, 50 MIPS-verwerkingsprestaties;
Flitser: 64 KB/32 KB/16 KB;
SRAM: 8 KB/4 KB/4 KB;
Hoge snelheid en hoge precisie ADC, 12 bits ADC x 1 @ 2.6 Msps, 10 kanalen;Geavanceerde timer x1 kan 6 complementaire PWM-uitgangen genereren met instelbare dode zone. Algemene timer x6;
Met Flash-hardware-encryptiebescherming;
Meerdere seriële communicatiemodi: I2C x2, SPI x2, UART x2;
Rijke pakkettypen: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64Industrieel werktemperatuurbereik: -40℃~+85℃;Industriële ESD-kenmerken: 6000 Volt;
Belangrijkste specificatieparameters van frequentieconversiebordHet nominale vermogen is 200 W, 310 V busspanning en de maximale werkstroom is 2 A;
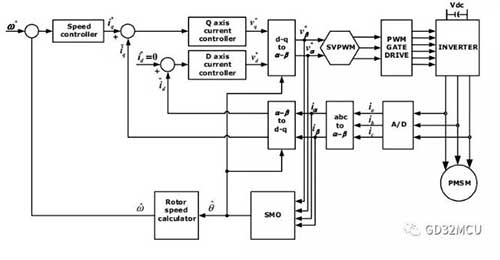
Magnetische veldoriëntatiemethode, sinusgolfstroom, sensorloos opstarten en regelen;3 weerstandsstroombemonstering;Het invertercircuit bestaat uit zes Power MOSFET's.Het besturingsblokschema van het motorbesturingssysteem is als volgt:
Implementatie van MTPA
Zoals weergegeven in het systeemblokdiagram is het hele systeem een dubbele regeling met gesloten lus, waarbij de binnenste lus de stroomregellus is en de buitenste lus de snelheidsregellus. Stel de richting van de rotorflux in op de d-as, en de q-as is de orthogonale as van de d-as. Het regeldoel van de stroomlus is het ontkoppelen van de statorstroom en flux, en het regelen van de statorstroom naar de q-as.
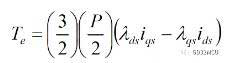
Voor SPM-motoren stellen we de beoogde regelhoeveelheid-ID van de d-as in op 0 en regelen we alle stromen op de stator naar de q-as, waardoor we het maximale koppel per ampère (MTPA) verkrijgen. Op dit moment zijn het koppel en de snelheid van de PMSM-motor alleen gerelateerd aan de huidige component van de q-as, en vervolgens regelen we de stroom op de d-as via de snelheidsregellus om dubbele gesloten-lusregeling te bereiken.
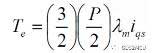
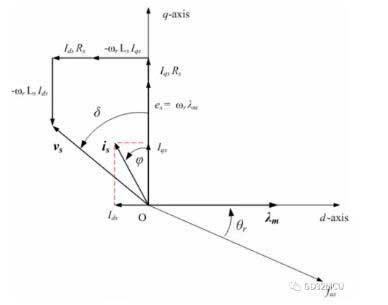
Omdat de structuur van de SPM-motor bij feitelijk werk niet ideaal is, is de werkelijke stroom op de d-as niet nul. Tegelijkertijd zullen we doelbewust de stroom op de d-as regelen, om te realiseren dat de motor voorbij de basissnelheid draait; Op dit punt moeten we een zwakke magnetische controller op de d-as toevoegen om de realisatie van MTPA te garanderen. Het vectordiagram van de lopende SPM-motor is als volgt:
Implementatie van FOC
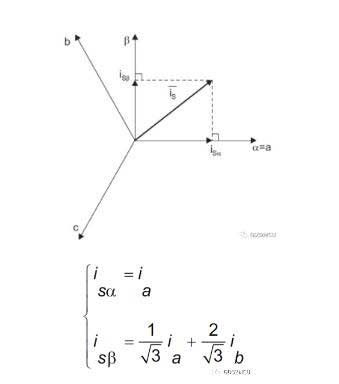
Er zijn driefasige stromen A, B en C in de feitelijke bedrading van de PMSM-motor. Nu moeten we de driefasige stromen A, B en C associëren met de stroom op de D-as en de stroom op de Q-as, en we moeten de twee wiskundige transformaties van Clark en Park gebruiken:
?Clark-transformatie: (a, b, c)→(α, β), α, β zijn twee orthogonale en statische coördinatensystemen;
?Parktransformatie: (α, β)→(D, Q), D, Q zijn tweefasige orthogonale roterende coördinatensystemen, waarbij θ de positie van de rotorflux is;
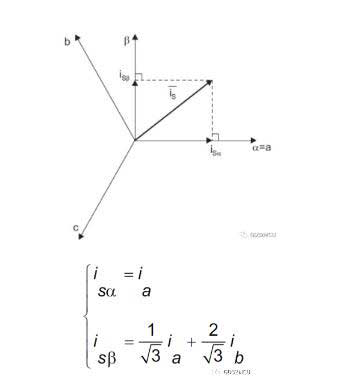
Door de twee wiskundige veranderingen van Clark en Park kunnen we de driefasige stromen van PMSM-motoren A, B en C ontleden in de D-as en de Q-as, waardoor veldgeoriënteerde controle (FOC) wordt gerealiseerd. We kunnen ook ontdekken dat het belangrijkste punt van de hele FOC-regeling ligt in het vinden van de magnetische fluxpositie θ van de rotor.
Implementatie van SVPWM
We kunnen ook de statorstroom van de D-, Q-ruimte naar de α-, β-ruimte omzetten door de inverse Park-transformatie te gebruiken. Nadat de magnetische veldoriëntatie is voltooid, is de laatste stap van de PMSM-motorbesturing het genereren van de PWM-spanning die op de driefasige klemmen van de motor inwerkt. Volgens de acht schakeltoestanden van een driefasige omvormer kunnen we de toestandstabel van de ruimtevectormodulatie-omvormer weergeven:
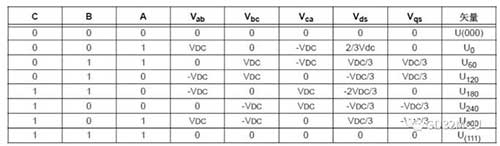
Onder hen zijn ze ongeldig als de drie fasen A, B en C allemaal 0 en 1 zijn. We plaatsen deze twee toestandsvectoren aan de oorsprong van de ruimte, en de andere zes vectortoestanden U0 → U300 tekenen gewoon een regelmatige zeshoek in de ruimte. De traditionele 6-staps regelmotor moet deze 6 spanningsvectoren beurtelings aan de stator van de motor toevoegen.
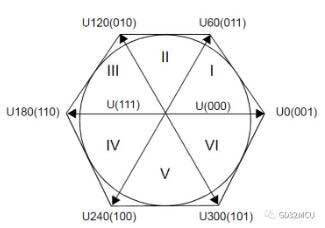
Het doel van space vector modulation (SVPWM) is het vormen van een roterende spanningsvector met constante amplitude van 360 graden in de vectorruimte, om de huidige harmonische component van de output van de inverter en de koppelrimpel te verminderen. De realisatiemethode van SVPWM is het gebruik van twee aangrenzende basisspanningsvectoren om de roterende spanningsvector Uout in de vectorruimte te synthetiseren, en de maximale waarde van Uout is ongeveer 0.886 * VDC. Neem als voorbeeld het eerste kwadrant,
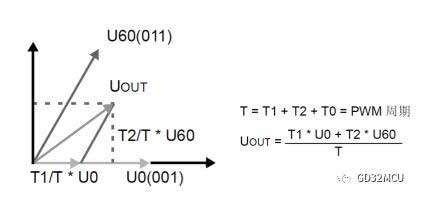
T1 is de werkingstijd van spanningsvector U0 in een PWM-cyclus, T2 is de werkingstijd van spanningsvector U60 in een PWM-cyclus, en T0 is de werkingstijd van de nulde-orde component.
We bepalen eerst de sectorsector door de waarden van V_α en V_β te gebruiken, en berekenen vervolgens de waarden van T1, T2 en T0 volgens de trigonometrische functie en Vdc.
A= V_β;
B= 1.7320508*V_α-V_β;
C= -1.7320508*V_α-V_β;
als(A>= 0) {a= 1;} anders a= 0;
als(B>= 0) {b= 1;} anders b= 0;
als(C>= 0) {c= 1;} anders c= 0;
N=a+2*b+4*c;
schakelaar(N)
{
geval 1: sector = 2; pauze;
geval 2: sector = 6; pauze;
geval 3: sector = 1; pauze;
geval 4: sector = 4; pauze;
geval 5: sector = 3; pauze;
geval 6: sector = 5; pauze;
standaard: pauze;
}
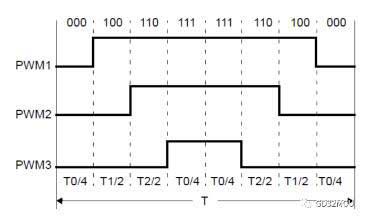
Om de schakeltijden van de MOSFET in een invertercircuit te verkorten, kan een 7-segmentsruimtevectorsynthesemethode worden gebruikt, die begint en eindigt met een nulvector (000) in elke vectorsector, met een nulvector (111) in het midden en een effectieve vector in de rest van de tijd. Zoals weergegeven in de onderstaande afbeelding:
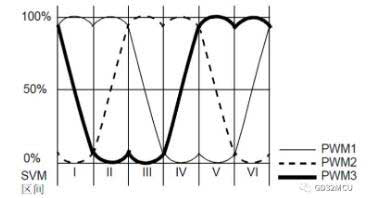
Nadat de SVPWM-spanning is aangelegd op de driefasige aansluitingen van de PMSM-motor, is de zadelvormige fasespanningsgolfvorm te zien, zoals weergegeven in de volgende afbeelding:
Realisatie van rotorhoekwaarnemer
Het vinden van de rotorfluxpositie θ is de sleutel van het FOC-algoritme. Tijdens het snelle motorrotatieproces is de Hall-sensor echter niet nauwkeurig genoeg om de rotorfluxpositie θ nauwkeurig te bepalen. Op dit moment is een rotorhoekwaarnemer nodig. De hoekinformatie van de rotorflux kan worden verkregen uit de tegen-EMK. We kunnen de tegen-EMK van de motor niet rechtstreeks meten, maar we kunnen de waarnemersmethode gebruiken om de waarde van de tegen-EMK te berekenen.
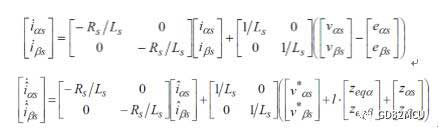
Als de versterking K van de glijdende modus groot genoeg is, kunnen we een regeloppervlak S voor de glijdende modus vinden, zodat
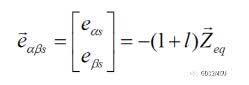
Het systeemblokschema van de waarnemer in de glijdende modus is als volgt:
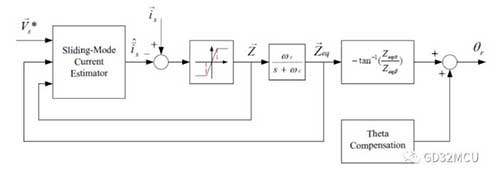
Als we de stabiliteit van het stuuroppervlak S in de glijdende modus willen garanderen, moeten we effectieve waarden van K en L selecteren om dat te garanderen
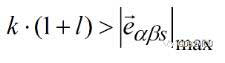
En de waarde van l moet groter zijn dan -1. De uiteindelijke hoek θ van de rotor kan worden berekend met de boogtangensfunctie.
De MCU uit de GD32F130-serie kan eenvoudig de bovengenoemde SVPWM-generator, Park/Clark-conversie, PI-controller en rotorpositiewaarnemer realiseren. Het ingebouwde snelle en uiterst nauwkeurige SAR ADC en het meerniveau-onderbrekingssysteem van MCU kunnen de real-time prestaties van gesloten-luscontrole garanderen.
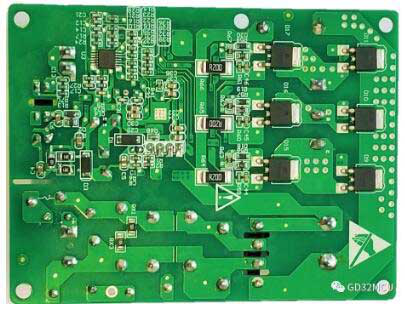
GD32F130 frequentieconversiebord voor koelkasten
Frontale foto
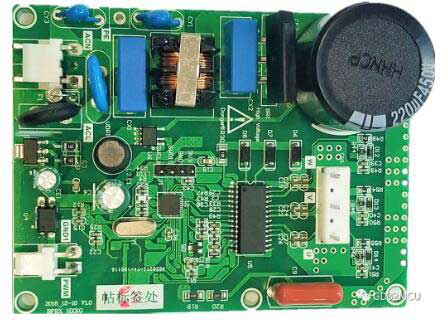
Negatief beeld
Gefocust op de 32-bit MCU van de GD32-serie van Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com), de mos FET van SAKO Micro SLKOR (www.slkormicro.com) wordt veel gebruikt in dit soort schema's, zoals TVS- en ESD-buizen die verantwoordelijk zijn voor de motoraandrijving, antistatische en overspanningsontlading in perifere circuits. Sawei Technology Co., Ltd. (http://www.slkormicro.com) werd opgericht in 2005. Het bedrijf houdt zich al meer dan tien jaar bezig met het concept van 'waarde creëren door technologie', waarbij het zich voornamelijk richt op het onderzoeken en produceren van siliciumcarbide, SiC-siliciumcarbidedioden, SiC-siliciumcarbide MOS-buizen en IGBT-enkele buizen. Producten uit de series 2301, 3401, 3904 en 13n50, zoals de hoog- en laagspannings-MOS-buis, ChinaMOS, COOL MOS-buis, power management IC, Hall-element SL1603SL SL1613SH SL1615SH, thyristor, snel herstellende diode en diode, kunnen ook worden gecombineerd met de KingHelm (WWW.BDS666.COM) WiFi-antenne, GPS-antenne, Beidou-antenne en TWS Bluetooth-headset keramische antenne. Hoofdzakelijk gebruikt in: nieuwe energievoertuigen, intelligente robots, omvormers, elektrisch gereedschap, vermogenselektronica, schakelende voedingen, voedingen voor buitenverlichting, huishoudelijke apparaten, PD snelladen, TWS Bluetooth-headsets en andere velden.
Opmerking: dit artikel is overgenomen van internet om de bescherming van intellectuele eigendomsrechten te ondersteunen. Vermeld bij herdruk de originele bron en auteur. Als er sprake is van inbreuk, neem dan contact met ons op om deze te verwijderen.
Bedrijf Tel: +86-0755-83044319
Fax/fax:+86-0755-83975897
E-mail: 1615456225@qq.com
Vraag: 3518641314 Manager Li
Vraag: 332496225 Manager Qiu
Adres: Kamer 809, Blok C, Zhantao Technology Building, No.1079 Minzhi Avenue, Longhua New District, Shenzhen
Gerelateerde aanbevelingen





 粤公网安备44030002007346号