
























서비스 핫라인
솔루션

솔루션
Zhaoyi Innovation은 국내 MCU 시리즈 제품 분야의 거대 기업입니다. 일련의 MCU 설계 방식에서 Sklor와 광범위한 협력 관계를 맺고 있습니다.
2022-03-17
1091
SAW MOSFET과 Zhaoyi 혁신적 MCU 설계 방안의 협력 사례 연구(1)
GD32F130 MCU를 적용한 냉장고 압축기용 주파수 변환 보드 설계
냉장고 압축기의 주파수 변환 방식 개요
본 논문에서 소개하는 주파수변환 보드는 냉장고 압축기는 물론 레인지후드, 에어컨 팬의 주파수변환 제어에도 사용될 수 있다. 이 방식은 Zhaoyi의 혁신적인 GigaDevice의 GD32F130 시리즈 MCU 설계를 기반으로 합니다. MCU에는 소프트웨어, SVPWM 생성기 및 모터 상태 관찰기를 통해 PI 제어를 실현할 수 있는 Cortex-M3 코어가 장착되어 있습니다. 고급 타이머는 보완적인 데드존 조정 가능 PWM의 6개 채널을 직접 생성할 수 있으며, 칩은 산업 작동 온도 및 ESD ESD, EMI 표준을 충족하므로 PMSM 및 BLDC 주파수 제어에 매우 적합합니다.
GD32F130 시리즈 MCU의 주요 사양
Cortex-M3@48Mhz, 50 MIPS 처리 성능;
플래시: 64KB/32KB/16KB;
SRAM: 8KB/4KB/4KB;
고속, 고정밀 ADC, 12Bits ADC x 1@2.6Msps, 10채널;고급 타이머 x1은 조정 가능한 데드 존이 있는 6개의 보완적인 PWM 출력을 생성할 수 있습니다. 일반 타이머 x6;
플래시 하드웨어 암호화 보호 기능 포함
다중 직렬 통신 모드: I2C x2, SPI x2, UART x2;
풍부한 패키지 유형: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64산업 작동 온도 범위: -40℃~+85℃;산업용 ESD 특성: 6000볼트
주파수 변환 보드의 주요 사양 매개변수정격 전력은 200W, 310V 버스 전압이며 최대 작동 전류는 2A입니다.
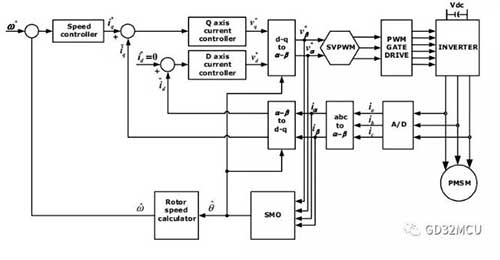
자기장 배향 방법, 사인파 전류, 센서리스 시동 및 제어;3 저항 전류 샘플링;인버터 회로는 6개의 Power MOSFET으로 구성되어 있습니다.모터 제어 시스템의 제어 블록 다이어그램은 다음과 같습니다.
MTPA 구현
시스템 블록 다이어그램에 표시된 것처럼 전체 시스템은 이중 폐쇄 루프 제어이며, 내부 루프는 전류 제어 루프이고 외부 루프는 속도 제어 루프입니다. 회전자 자속 방향을 d축으로 설정하고, q축은 d축의 직교축입니다. 전류 루프의 제어 목적은 고정자 전류와 자속을 분리하고 고정자 전류를 q축으로 제어하는 것입니다.
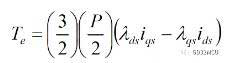
SPM 모터의 경우 d축의 목표 제어량 id를 0으로 설정하고, 고정자의 모든 전류를 q축으로 제어하여 MTPA(Maximum Torque Per Ampere)를 얻습니다. 이때 PMSM 모터의 토크와 속도는 q축의 전류 성분에만 관련되며 속도 제어 루프를 통해 d축의 전류를 제어하여 이중 폐쇄 루프 제어를 달성합니다.
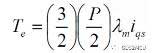
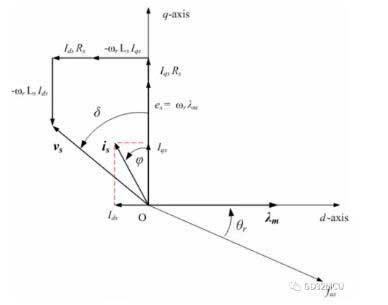
실제 작업에서는 SPM 모터의 구조가 이상적이지 않기 때문에 d축의 실제 전류는 0이 아닙니다. 동시에, 우리는 기본 속도 이상으로 작동하는 모터를 실현하기 위해 d축의 전류를 의도적으로 제어할 것입니다. 이 시점에서 MTPA 구현을 보장하려면 d축에 약한 자기 컨트롤러를 추가해야 합니다. SPM 모터 작동의 벡터 다이어그램은 다음과 같습니다.
FOC 시행
PMSM 모터의 실제 배선에는 3상 전류 A, B, C가 있습니다. 이제 3상 전류 A, B, C를 D축 전류 및 Q축 전류와 연관시켜야 하며 Clark과 Park의 두 가지 수학적 변환을 사용해야 합니다.
?클라크 변환: (a, b, c)→(α, β), α, β는 두 개의 직교하고 정적 좌표계입니다.
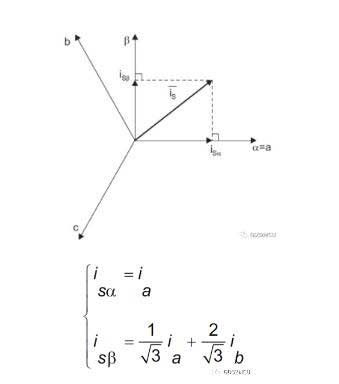
?파크 변환: (α, β)→(D, Q), D, Q는 2상 직교 회전 좌표계이며, 여기서 θ는 회전자 플럭스 위치입니다.
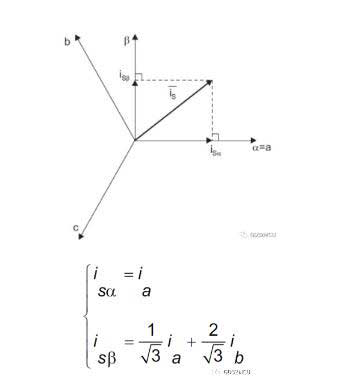
Clark과 Park의 두 가지 수학적 변화를 통해 PMSM 모터 A, B, C의 3상 전류를 D축과 Q축으로 분해하여 자속기준제어(FOC)를 실현할 수 있습니다. 또한 전체 FOC 제어의 핵심은 회전자의 자속 위치 θ를 찾는 데 있음을 알 수 있습니다.
SVPWM 구현
역파크 변환을 사용하여 고정자 전류를 D, Q 공간에서 α, β 공간으로 변환할 수도 있습니다. 자기장 방향 지정이 완료된 후 PMSM 모터 제어의 마지막 단계는 모터의 3상 단자에 작용하는 PWM 전압을 생성하는 것입니다. 3상 인버터의 8가지 스위칭 상태에 따라 공간 벡터 변조 인버터의 상태 테이블을 나열할 수 있습니다.
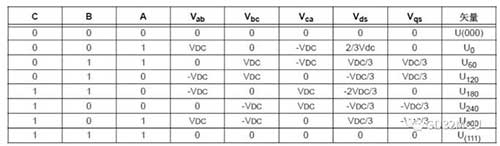
그 중 A, B, C 세 상이 모두 0과 1이면 무효이다. 우리는 이 두 개의 상태 벡터를 공간의 원점에 배치하고 다른 0개의 벡터 상태 U300→UXNUMX은 공간에 정육각형을 그립니다. 전통적인 6단계 제어 모터는 이러한 6개의 전압 벡터를 모터의 고정자에 차례로 추가하는 것입니다.
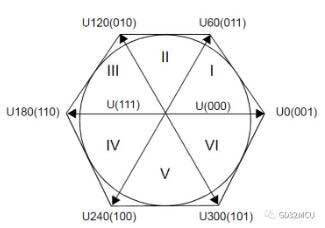
공간 벡터 변조(SVPWM)의 목적은 벡터 공간에서 360도 일정한 진폭 회전 전압 벡터를 형성하여 인버터 출력의 전류 고조파 성분과 토크 리플을 줄이는 것입니다. SVPWM의 구현 방법은 두 개의 인접한 기본 전압 벡터를 사용하여 벡터 공간에서 회전 전압 벡터 Uout을 합성하는 것이며 Uout의 최대 값은 약 0.886*VDC입니다. 첫 번째 사분면을 예로 들어보겠습니다.
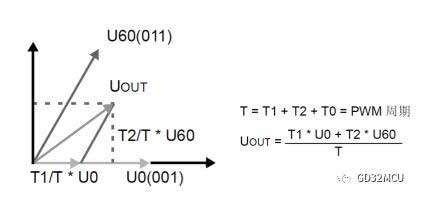
T1은 PWM 사이클에서 전압 벡터 U0의 작동 시간, T2는 PWM 사이클에서 전압 벡터 U60의 작동 시간, T0은 XNUMX차 성분의 작동 시간입니다.
먼저 V_α와 V_β의 값을 사용하여 섹터 섹터를 결정한 다음 삼각 함수와 Vdc에 따라 T1, T2 및 T0의 값을 계산합니다.
A= V_β;
B= 1.7320508*V_α-V_β;
C= -1.7320508*V_α-V_β;
if(A>= 0) {a= 1;} else a= 0;
if(B>= 0) {b= 1;} else b= 0;
if(C>= 0) {c= 1;} else c= 0;
N=a+2*b+4*c;
스위치(N)
{
사례 1: 섹터 = 2; 부서지다;
사례 2: 섹터 = 6; 부서지다;
사례 3: 섹터 = 1; 부서지다;
사례 4: 섹터 = 4; 부서지다;
사례 5: 섹터 = 3; 부서지다;
사례 6: 섹터 = 5; 부서지다;
기본값: 중단;
}
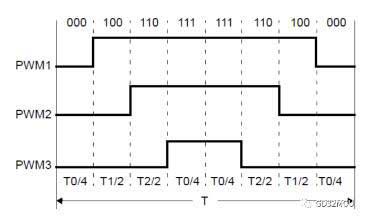
인버터 회로에서 MOSFET의 스위칭 시간을 줄이기 위해 7세그먼트 공간 벡터 합성 방법을 사용할 수 있습니다. 이 방법은 각 벡터 섹터에서 000 벡터(111)로 시작하고 끝나고, 중간에 XNUMX 벡터(XNUMX)가 있고 나머지 시간에는 유효 벡터가 있습니다. 아래 그림과 같이 :
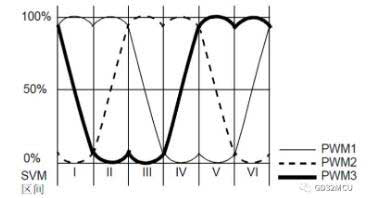
SVPWM 전압이 PMSM 모터의 3상 단자에 적용되면 다음 그림과 같이 안장 모양의 위상 전압 파형을 볼 수 있습니다.
로터 각도 관찰기 구현
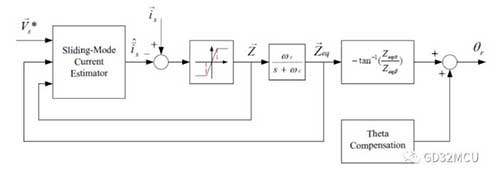
로터 자속 위치 θ를 찾는 것이 FOC 알고리즘의 핵심입니다. 그러나 고속 모터 회전 과정에서 홀 센서는 회전자 자속 위치 θ를 정확하게 찾을 만큼 정확하지 않습니다. 이때 로터 각도 관찰자가 필요합니다. 회전자 자속의 각도 정보는 역기전력으로부터 얻을 수 있습니다. 모터의 역기전력을 직접 측정할 수는 없지만 관찰자 방법을 사용하여 역기전력 값을 계산할 수 있습니다.
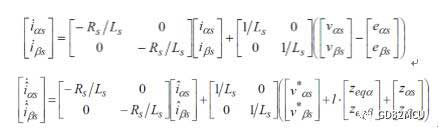
슬라이딩 모드 게인 K가 충분히 크면 슬라이딩 모드 제어 표면 S를 찾을 수 있습니다.
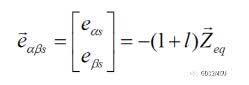
슬라이딩 모드 관찰자의 시스템 블록 다이어그램은 다음과 같습니다.
슬라이딩 모드 제어 표면 S의 안정성을 보장하려면 K와 L의 유효 값을 선택하여 다음을 보장해야 합니다.
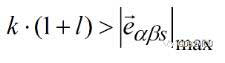
그리고 l의 값은 -1보다 커야 합니다. 회전자의 최종 각도 θ는 아크탄젠트 함수로 계산할 수 있습니다.
GD32F130 시리즈 MCU는 위에서 언급한 SVPWM 생성기, Park/Clark 변환, PI 컨트롤러 및 회전자 위치 관찰기를 쉽게 구현할 수 있습니다. 내장된 고속 및 고정밀 SAR ADC와 MCU의 다중 레벨 인터럽트 시스템은 폐쇄 루프 제어의 실시간 성능을 보장할 수 있습니다.
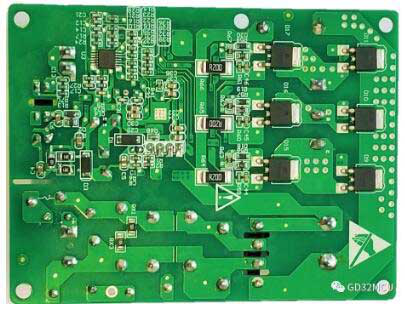
GD32F130 냉장고 주파수 변환 보드
정면 사진
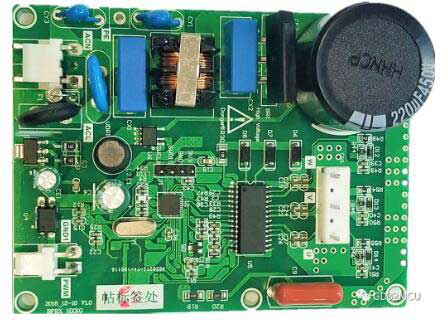
부정적인 그림
SAKO Micro의 mos FET인 Zhaoyi Innovation(www.bjzycxkjgf.dayinmao.com)의 GD32 시리즈 32비트 MCU에 중점을 둡니다. SLKOR (www.slkormicro.com)은 모터 구동, 주변 회로의 정전 방지 및 서지 방전을 담당하는 TVS 및 ESD 튜브와 같은 이런 종류의 방식에 널리 사용됩니다. 사웨이테크놀로지 주식회사(http://www.slkormicro.com)는 2005년에 설립되었습니다. XNUMX년 이상 "기술을 통한 가치 창조"라는 이념을 고수해 왔으며, 주로 실리콘 카바이드, SiC 실리콘 카바이드 다이오드, SiC 실리콘 카바이드 MOS 튜브 및 IGBT 단일 튜브를 연구 및 생산해 왔습니다. 고저전압 MOS 튜브, ChinaMOS, COOL MOS 튜브, 전원 관리 IC, 홀 홀 소자 SL2301SL SL3401SH SL3904SH, 사이리스터, 고속 복구 다이오드 및 다이오드와 같은 시리즈 13, 50, 1603 및 1613n1615 제품도 KingHelm(WWW.BDS666.COM) WiFi 안테나, GPS 안테나, Beidou 안테나 및 TWS Bluetooth 헤드셋 세라믹 안테나와 일치할 수 있습니다. 주로 신에너지 차량, 지능형 로봇, 인버터, 전동 공구, 전력 전자, 스위칭 전원 공급 장치, 실외 조명 전원 공급 장치, 가전 제품, PD 고속 충전, TWS Bluetooth 헤드셋 및 기타 분야에 사용됩니다.
참고: 이 기사는 지적 재산권 보호를 지원하기 위해 인터넷에서 복제되었습니다. 재인쇄 시 원본 출처와 작성자를 명시해 주시기 바랍니다. 침해가 있는 경우 당사에 연락하여 삭제하시기 바랍니다.
회사전화: 86-0755
팩스/팩스:+86-0755-83975897
이메일: 1615456225@qq.com
QQ: 3518641314 리 관리자
QQ: 332496225 Qiu 관리자
주소: 심천시 룽화 신구 민즈 애비뉴 809호 Zhantao Technology Building C 블록 1079호
관련 추천
Slkor Micro ULN2003AU: 50V 내전압, 500mA, SOP-16 달링턴 트랜지스터 어레이
2026-10-22
806
SLKORMICRO TL431: 36V 조정 가능한 3단자 션트 전압 기준기, SOT-23 / TO-92 패키지
2026-10-21
1177
Slkormicro SL2312 N채널 파워 MOSFET: 20V 5A SOT-23 파워 스위치 FET
2026-10-20
885
Slkor SL-FW-TRS-5.5D1 온도 센서 적용 솔루션
2026-07-28
5523





 粤公网安备44030002007346号