
























خط تلفن خدمات
مزایا

مزایا
Zhaoyi Innovation یک شرکت غول پیکر در تولید محصولات داخلی سری MCU است. در سری طرح های طراحی MCU خود، آنها همکاری گسترده ای با Sklor دارند.
2022-03-17
1091
مطالعه موردی همکاری بین SAW MOSFET و طرح طراحی نوآورانه MCU Zhaoyi (1)
طراحی برد تبدیل فرکانس کمپرسور یخچال با GD32F130 MCU
مروری بر طرح تبدیل فرکانس کمپرسور یخچال
برد تبدیل فرکانس معرفی شده در این مقاله می تواند برای کنترل تبدیل فرکانس کمپرسور یخچال و همچنین هود برد و فن کولر گازی استفاده شود. این طرح بر اساس طراحی MCU سری GD32F130 GigaDevice است که توسط Zhaoyi نوآورانه است. MCU مجهز به هسته Cortex-M3 است که می تواند کنترل PI را توسط نرم افزار، ژنراتور SVPWM و مشاهده گر وضعیت موتور انجام دهد. یک تایمر پیشرفته میتواند مستقیماً 6 کانال PWM قابل تنظیم مکمل زون مرده تولید کند و این تراشه مطابق با استانداردهای دمای کار صنعتی و ESD، ESD و EMI است که برای کنترل فرکانس PMSM و BLDC بسیار مناسب است.
مشخصات اصلی MCU سری GD32F130
Cortex-M3@48Mhz، عملکرد پردازش 50 MIPS؛
فلش:64KB/32KB/16KB;
SRAM: 8KB/4KB/4KB;
ADC پر سرعت و با دقت بالا، 12 بیت ADC x 1@2.6Msps، 10 کانال.تایمر پیشرفته x1 می تواند 6 خروجی PWM مکمل با منطقه مرده قابل تنظیم تولید کند. تایمر عمومی x6;
با حفاظت از رمزگذاری سخت افزار فلش.
حالت های ارتباط سریال چندگانه: I2C x2، SPI x2، UART x2.
انواع بسته های غنی: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64محدوده دمای کار صنعتی: -40℃~+85℃;مشخصات ESD صنعتی: ۶۰۰۰ ولت؛
پارامترهای مشخصات اصلی برد تبدیل فرکانستوان نامی 200 وات، ولتاژ باس 310 ولت و حداکثر جریان کاری 2 آمپر است.
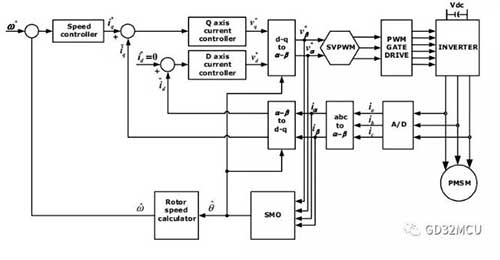
روش جهت گیری میدان مغناطیسی، جریان موج سینوسی، راه اندازی و کنترل بدون سنسور.3 نمونه گیری جریان مقاومت.مدار اینورتر از شش ماسفت قدرتی تشکیل شده است.دیاگرام بلوک کنترل سیستم کنترل موتور به شرح زیر است:
اجرای MTPA
همانطور که در بلوک دیاگرام سیستم نشان داده شده است، کل سیستم یک کنترل حلقه بسته دوگانه است که حلقه داخلی حلقه کنترل جریان و حلقه بیرونی حلقه کنترل سرعت است. جهت شار روتور را روی محور d تنظیم کنید و محور q محور متعامد محور d است. هدف کنترل حلقه جریان جدا کردن جریان و شار استاتور و کنترل جریان استاتور به محور q است.
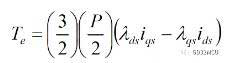
برای موتورهای SPM، id مقدار کنترل هدف محور d را روی 0 قرار می دهیم و تمام جریان های استاتور را تا محور q کنترل می کنیم، بنابراین حداکثر گشتاور در هر آمپر (MTPA) را به دست می آوریم. در این زمان گشتاور و سرعت موتور PMSM فقط به مولفه جریان محور q مربوط می شود و سپس جریان را روی محور d از طریق حلقه کنترل سرعت کنترل می کنیم تا به کنترل حلقه بسته مضاعف دست یابیم.
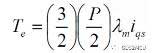
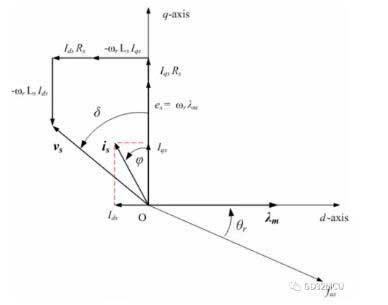
در کار واقعی، چون ساختار موتور SPM ایده آل نیست، جریان واقعی در محور d صفر نیست. در همان زمان، ما به طور هدفمند جریان را در محور d کنترل می کنیم تا متوجه شویم که موتور فراتر از سرعت پایه کار می کند. در این مرحله، برای اطمینان از تحقق MTPA، باید یک کنترلر مغناطیسی ضعیف روی محور d اضافه کنیم. نمودار برداری عملکرد موتور SPM به شرح زیر است:
پیاده سازی FOC
جریان های سه فاز A، B و C در سیم کشی واقعی موتور PMSM وجود دارد. اکنون باید جریان های سه فاز A، B و C را با جریان محور D و جریان محور Q مرتبط کنیم و باید از دو تبدیل ریاضی کلارک و پارک استفاده کنیم:
تبدیل کلارک: (a, b, c)→(α, β), α, β دو دستگاه مختصات متعامد و ایستا هستند؛
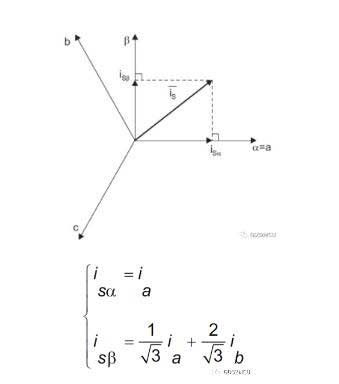
تبدیل ?Park: (α, β)→(D, Q)، D, Q سیستم مختصات دوار متعامد دو فاز هستند که در آن θ موقعیت شار روتور است؛
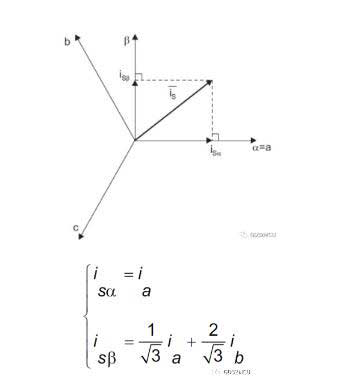
از طریق دو تغییر ریاضی کلارک و پارک، میتوان جریانهای سه فاز موتور PMSM A، B و C را به محور D و محور Q تجزیه کرد، بنابراین کنترل میدانگرا (FOC) را محقق کرد. همچنین می توانیم متوجه شویم که نقطه کلیدی کل کنترل FOC در یافتن موقعیت شار مغناطیسی θ روتور نهفته است.
پیاده سازی SVPWM
همچنین می توانیم جریان استاتور را از فضای D، Q به فضای α، β با استفاده از تبدیل پارک معکوس تبدیل کنیم. پس از تکمیل جهت گیری میدان مغناطیسی، آخرین مرحله کنترل موتور PMSM، تولید ولتاژ PWM است که بر روی پایانه های سه فاز موتور عمل می کند. با توجه به هشت حالت سوئیچینگ اینورتر سه فاز، میتوان جدول وضعیت اینورتر مدولاسیون بردار فضا را فهرست کرد:
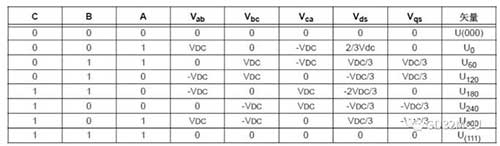
در میان آنها، وقتی سه فاز A، B و C همگی 0 و 1 باشند، نامعتبر هستند. ما این دو بردار حالت را در مبدا فضا قرار می دهیم و شش حالت بردار دیگر U0→U300 فقط یک شش ضلعی منظم در فضا رسم می کنند. موتور کنترل 6 مرحله ای سنتی این است که این 6 بردار ولتاژ را به نوبه خود به استاتور موتور اضافه می کند.
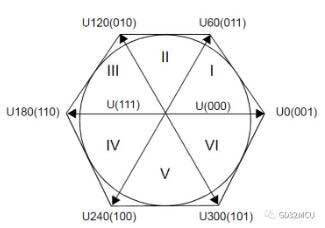
هدف از مدولاسیون برداری فضا (SVPWM) تشکیل یک بردار ولتاژ دوار با دامنه ثابت 360 درجه در فضای برداری است، به طوری که جزء هارمونیک جریان خروجی اینورتر و ریپل گشتاور کاهش می یابد. روش تحقق SVPWM استفاده از دو بردار ولتاژ پایه مجاور برای سنتز بردار ولتاژ دوار Uout در فضای برداری است و حداکثر مقدار Uout حدود 0.886*VDC است. ربع اول را به عنوان مثال در نظر بگیرید،
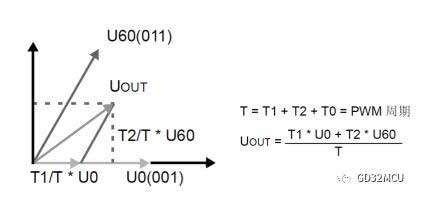
T1 زمان عمل بردار ولتاژ U0 در یک سیکل PWM، T2 زمان عمل بردار ولتاژ U60 در یک سیکل PWM، و T0 زمان عمل مولفه مرتبه صفر است.
ابتدا با استفاده از مقادیر V_α و V_β بخش سکتور را تعیین می کنیم و سپس مقادیر T1، T2 و T0 را با توجه به تابع مثلثاتی و Vdc محاسبه می کنیم.
A= V_β;
B= 1.7320508*V_α-V_β;
C= -1.7320508*V_α-V_β;
if(A>= 0) {a= 1;} else a= 0;
if(B>= 0) {b= 1;} else b= 0;
if(C>= 0) {c= 1;} else c= 0;
N=a+2*b+4*c;
سوئیچ (N)
{
مورد 1: بخش = 2; زنگ تفريح؛
مورد 2: بخش = 6; زنگ تفريح؛
مورد 3: بخش = 1; زنگ تفريح؛
مورد 4: بخش = 4; زنگ تفريح؛
مورد 5: بخش = 3; زنگ تفريح؛
مورد 6: بخش = 5; زنگ تفريح؛
پیش فرض: break;
}
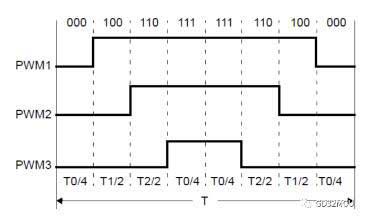
به منظور کاهش زمان سوئیچینگ ماسفت در مدار اینورتر می توان از روش سنتز بردار فضایی 7 قطعه ای استفاده کرد که در هر بخش برداری با بردار صفر (000) شروع و با بردار صفر (111) در وسط و موثر پایان می یابد. بردار در بقیه زمان ها همانطور که در شکل زیر نشان داده شده است:
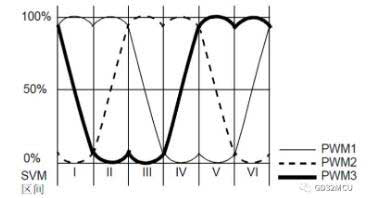
پس از اعمال ولتاژ SVPWM به ترمینال های سه فاز موتور PMSM، شکل موج ولتاژ فاز زین شکل دیده می شود که در شکل زیر نشان داده شده است:
تحقق ناظر زاویه روتور
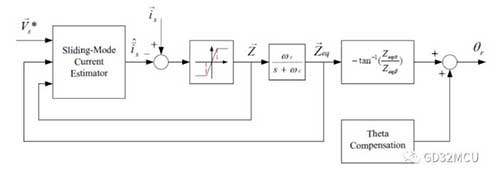
یافتن موقعیت شار روتور θ کلید الگوریتم FOC است. با این حال، در فرآیند چرخش موتور با سرعت بالا، سنسور هال به اندازه کافی دقیق نیست تا موقعیت شار روتور θ را به طور دقیق پیدا کند. در این زمان، یک ناظر زاویه روتور مورد نیاز است. اطلاعات زاویه شار روتور را می توان از EMF پشتی به دست آورد. ما نمیتوانیم EMF عقب موتور را مستقیماً اندازهگیری کنیم، اما میتوانیم از روش مشاهدهگر برای محاسبه مقدار EMF پشتی استفاده کنیم.
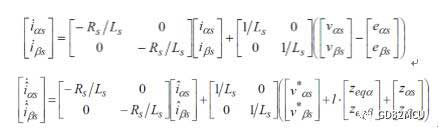
اگر گین حالت لغزشی K به اندازه کافی بزرگ باشد، می توانیم سطح کنترل حالت لغزشی S را پیدا کنیم، به طوری که
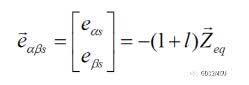
دیاگرام بلوک سیستم مشاهده گر حالت لغزشی به شرح زیر است:
اگر بخواهیم از پایداری سطح کنترل حالت لغزشی S اطمینان حاصل کنیم، باید مقادیر موثر K و L را انتخاب کنیم تا اطمینان حاصل کنیم که
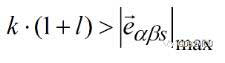
و مقدار l باید بزرگتر از -1 باشد. زاویه نهایی θ روتور را می توان با تابع قطبی محاسبه کرد.
MCU سری GD32F130 می تواند به راحتی ژنراتور SVPWM، تبدیل پارک/کلارک، کنترل کننده PI و ناظر موقعیت روتور را که در بالا ذکر شد، شناسایی کند. SAR ADC با سرعت و دقت بالا داخلی و سیستم وقفه چند سطحی MCU می تواند عملکرد بلادرنگ کنترل حلقه بسته را تضمین کند.
برد تبدیل فرکانس یخچال GD32F130
تصویر جلو
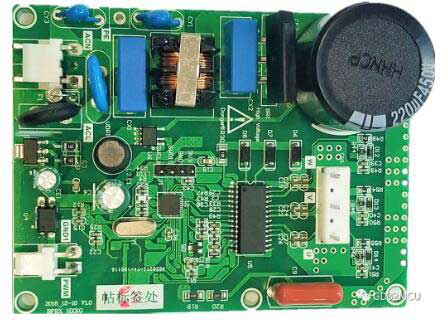
تصویر منفی
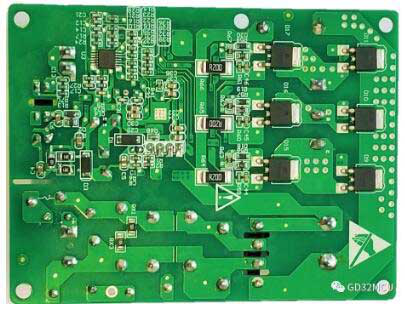
تمرکز بر MCU 32 بیتی سری GD32 Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com)، mos FET SAKO Micro SLKOR (www.slkormicro.com) به طور گسترده در این نوع طرحها مانند لولههای TVS و ESD که وظیفه رانندگی موتور، تخلیه ضد الکتریسیته ساکن و سرج در مدارهای جانبی را بر عهده دارند، استفاده میشود. شرکت فناوری ساوی (http://www.slkormicro.com) در سال ۲۰۰۵ تأسیس شد. این شرکت بیش از ده سال است که به مفهوم "ایجاد ارزش از طریق فناوری" پایبند بوده و عمدتاً در زمینه تحقیق و تولید کاربید سیلیکون، دیود کاربید سیلیکون SiC، لوله MOS کاربید سیلیکون SiC و لوله تکی IGBT فعالیت میکند. محصولات سری 2301، 3401، 3904 و 13n50 مانند لوله MOS ولتاژ بالا و پایین، ChinaMOS، لوله MOS COOL، آی سی مدیریت برق، عنصر سالن سالن SL1603SL SL1613SH SL1615SH، تریستور، دیود بازیابی سریع (با دیود WWW نیز قابل تطبیق هستند) .BDS666.COM) آنتن WiFi، آنتن GPS، آنتن Beidou و آنتن سرامیکی هدست بلوتوث TWS. عمدتاً در: وسایل نقلیه انرژی جدید، ربات های هوشمند، اینورترها، ابزارهای برق، الکترونیک قدرت، منابع تغذیه سوئیچینگ، منابع تغذیه روشنایی در فضای باز، لوازم خانگی، شارژ سریع PD، هدست بلوتوث TWS و سایر زمینه ها استفاده می شود.
توجه: این مقاله برای حمایت از حمایت از حقوق مالکیت معنوی از اینترنت تکثیر شده است. لطفاً هنگام چاپ مجدد منبع و نویسنده اصلی را ذکر کنید. در صورت وجود هرگونه تخلف، لطفا با ما تماس بگیرید تا آن را حذف کنیم.
تلفن شرکت: +86-0755-83044319
فکس/فکس: +86-0755-83975897
ایمیل: 1615456225@qq.com
QQ: 3518641314 مدیر لی
QQ: 332496225 مدیر کیو
آدرس: اتاق 809، بلوک C، ساختمان فناوری Zhantao، خیابان Minzhi شماره 1079، منطقه جدید Longhua، شنژن
توصیه های مرتبط





 粤公网安备44030002007346号