
























सेवा हॉटलाइन
व्यवस्था

व्यवस्था
झाओयी इनोवेशन घरेलू एमसीयू श्रृंखला के उत्पादों में एक विशाल कंपनी है। एमसीयू डिज़ाइन योजनाओं की अपनी श्रृंखला में, उन्होंने स्क्लोर के साथ व्यापक सहयोग किया है।
2022-03-17
1083
SAW MOSFET और झाओई अभिनव MCU डिजाइन योजना के बीच सहयोग का एक केस अध्ययन (1)
GD32F130 MCU के साथ रेफ्रिजरेटर कंप्रेसर के लिए आवृत्ति रूपांतरण बोर्ड का डिज़ाइन
रेफ्रिजरेटर कंप्रेसर की आवृत्ति रूपांतरण योजना का अवलोकन
इस पेपर में प्रस्तुत फ़्रीक्वेंसी रूपांतरण बोर्ड का उपयोग रेफ्रिजरेटर कंप्रेसर, साथ ही रेंज हुड और एयर कंडीशनर पंखे के फ़्रीक्वेंसी रूपांतरण नियंत्रण के लिए किया जा सकता है। यह योजना GigaDevice के GD32F130 श्रृंखला MCU डिज़ाइन पर आधारित है, जो झाओयी द्वारा अभिनव है। एमसीयू कॉर्टेक्स-एम3 कोर से सुसज्जित है, जो सॉफ्टवेयर, एसवीपीडब्ल्यूएम जनरेटर और मोटर स्टेट ऑब्जर्वर द्वारा पीआई नियंत्रण का एहसास कर सकता है। एक उन्नत टाइमर सीधे पूरक मृत-क्षेत्र समायोज्य पीडब्लूएम के 6 चैनल उत्पन्न कर सकता है, और चिप औद्योगिक कार्य तापमान और ईएसडी ईएसडी, ईएमआई मानकों को पूरा करता है, जो पीएमएसएम और बीएलडीसी आवृत्ति नियंत्रण के लिए बहुत उपयुक्त है।
GD32F130 श्रृंखला MCU की मुख्य विशिष्टताएँ
Cortex-M3@48Mhz, 50 MIPS प्रोसेसिंग प्रदर्शन;
फ़्लैश:64KB/32KB/16KB;
SRAM:8KB/4KB/4KB;
उच्च गति और उच्च परिशुद्धता एडीसी, 12 बिट्स एडीसी x 1@2.6 एमएसपीएस, 10 चैनल;उन्नत टाइमर X1 एडजस्टेबल डेड ज़ोन के साथ 6 पूरक PWM आउटपुट उत्पन्न कर सकता है। सामान्य टाइमर x6;
फ़्लैश हार्डवेयर एन्क्रिप्शन सुरक्षा के साथ;
एकाधिक धारावाहिक संचार मोड: I2C x2, SPI x2, UART x2;
रिच पैकेज प्रकार: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64औद्योगिक कार्य तापमान रेंज: -40℃~+85℃;औद्योगिक ईएसडी विशेषताएँ: 6000 वोल्ट;
आवृत्ति रूपांतरण बोर्ड के मुख्य विनिर्देश पैरामीटररेटेड पावर 200W, 310V बस वोल्टेज है, और अधिकतम कार्यशील धारा 2A है;
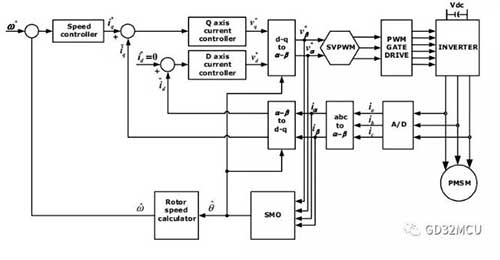
चुंबकीय क्षेत्र अभिविन्यास विधि, साइन तरंग धारा, सेंसर रहित स्टार्ट-अप और नियंत्रण;3 प्रतिरोध वर्तमान नमूनाकरण;इन्वर्टर सर्किट छह पावर MOSFET से बना है।मोटर नियंत्रण प्रणाली का नियंत्रण ब्लॉक आरेख इस प्रकार है:
एमटीपीए का कार्यान्वयन
जैसा कि सिस्टम ब्लॉक आरेख में दिखाया गया है, पूरा सिस्टम डबल बंद लूप नियंत्रण है, जिसमें आंतरिक लूप वर्तमान नियंत्रण लूप है और बाहरी लूप गति नियंत्रण लूप है। रोटर फ्लक्स दिशा को डी-अक्ष पर सेट करें, और क्यू-अक्ष डी-अक्ष का ऑर्थोगोनल अक्ष है। करंट लूप का नियंत्रण उद्देश्य स्टेटर करंट और फ्लक्स को अलग करना और स्टेटर करंट को q-अक्ष पर नियंत्रित करना है।
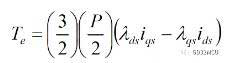
एसपीएम मोटर्स के लिए, हम डी-अक्ष की लक्ष्य नियंत्रण मात्रा आईडी को 0 पर सेट करते हैं, और स्टेटर पर सभी धाराओं को क्यू-अक्ष पर नियंत्रित करते हैं, इस प्रकार अधिकतम टॉर्क प्रति एम्पीयर (एमटीपीए) प्राप्त करते हैं। इस समय, पीएमएसएम मोटर का टॉर्क और गति केवल क्यू-अक्ष के वर्तमान घटक से संबंधित है, और फिर हम डबल बंद-लूप नियंत्रण प्राप्त करने के लिए गति नियंत्रण लूप के माध्यम से डी-अक्ष पर वर्तमान को नियंत्रित करते हैं।
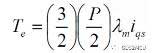
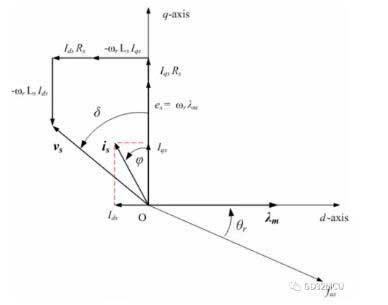
वास्तविक कार्य में, क्योंकि एसपीएम मोटर की संरचना आदर्श नहीं है, डी-अक्ष पर वास्तविक धारा शून्य नहीं है। साथ ही, हम जानबूझकर डी-अक्ष पर करंट को नियंत्रित करेंगे, ताकि मोटर को आधार गति से आगे चलने का एहसास हो सके; इस बिंदु पर, हमें एमटीपीए की प्राप्ति सुनिश्चित करने के लिए डी-अक्ष पर एक कमजोर चुंबकीय नियंत्रक जोड़ने की आवश्यकता है। एसपीएम मोटर चलाने का वेक्टर आरेख इस प्रकार है:
एफओसी का कार्यान्वयन
पीएमएसएम मोटर की वास्तविक वायरिंग में तीन-चरण धाराएं ए, बी और सी हैं। अब, हमें तीन-चरण धाराओं ए, बी और सी को डी अक्ष वर्तमान और क्यू अक्ष वर्तमान के साथ जोड़ने की आवश्यकता है, और हमें क्लार्क और पार्क के दो गणितीय परिवर्तनों का उपयोग करने की आवश्यकता है:
क्लार्क परिवर्तन: (a, b, c)→(α, β), α, β दो ऑर्थोगोनल और स्थिर निर्देशांक प्रणाली हैं;
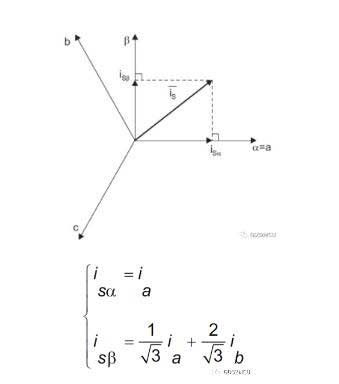
पार्क परिवर्तन: (α, β)→(D, Q), D, Q दो-चरण ऑर्थोगोनल घूर्णन समन्वय प्रणाली हैं, जहां θ रोटर फ्लक्स स्थिति है;
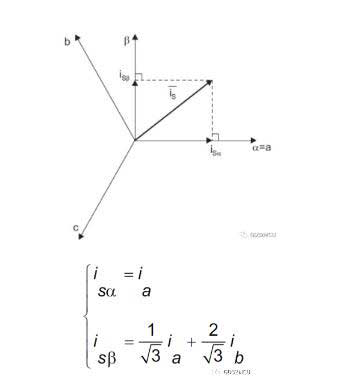
क्लार्क और पार्क के दो गणितीय परिवर्तनों के माध्यम से, हम पीएमएसएम मोटर ए, बी और सी की तीन-चरण धाराओं को डी अक्ष और क्यू अक्ष में विघटित कर सकते हैं, इस प्रकार क्षेत्र उन्मुख नियंत्रण (एफओसी) का एहसास हो सकता है। हम यह भी पा सकते हैं कि संपूर्ण FOC नियंत्रण का मुख्य बिंदु रोटर की चुंबकीय प्रवाह स्थिति θ को खोजने में निहित है।
एसवीपीडब्लूएम का कार्यान्वयन
हम व्युत्क्रम पार्क परिवर्तन का उपयोग करके स्टेटर करंट को डी, क्यू स्पेस से α, β स्पेस में भी परिवर्तित कर सकते हैं। चुंबकीय क्षेत्र अभिविन्यास पूरा होने के बाद, पीएमएसएम मोटर नियंत्रण का अंतिम चरण मोटर के तीन-चरण टर्मिनलों पर अभिनय करने वाले पीडब्लूएम वोल्टेज उत्पन्न करना है। तीन चरण इन्वर्टर के आठ स्विचिंग राज्यों के अनुसार, हम स्पेस वेक्टर मॉड्यूलेशन इन्वर्टर की राज्य तालिका सूचीबद्ध कर सकते हैं:
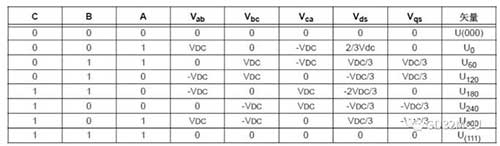
उनमें से, जब तीन चरण ए, बी और सी सभी 0 और 1 हैं, तो वे अमान्य हैं। हम इन दो अवस्था सदिशों को अंतरिक्ष के मूल में रखते हैं, और अन्य छह सदिश अवस्थाएँ U0→U300 बस अंतरिक्ष में एक नियमित षट्भुज बनाते हैं। पारंपरिक 6-चरण नियंत्रण मोटर में इन 6 वोल्टेज वैक्टर को मोटर के स्टेटर में जोड़ा जाता है।
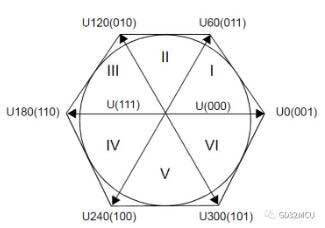
स्पेस वेक्टर मॉड्यूलेशन (एसवीपीडब्लूएम) का उद्देश्य वेक्टर स्पेस में 360-डिग्री स्थिर आयाम घूर्णन वोल्टेज वेक्टर बनाना है, ताकि इन्वर्टर आउटपुट और टॉर्क रिपल के वर्तमान हार्मोनिक घटक को कम किया जा सके। एसवीपीडब्ल्यूएम की प्राप्ति विधि वेक्टर स्पेस में घूर्णन वोल्टेज वेक्टर यूआउट को संश्लेषित करने के लिए दो आसन्न बुनियादी वोल्टेज वैक्टर का उपयोग करना है, और यूआउट का अधिकतम मूल्य लगभग 0.886 * वीडीसी है। उदाहरण के तौर पर पहला चतुर्थांश लें,
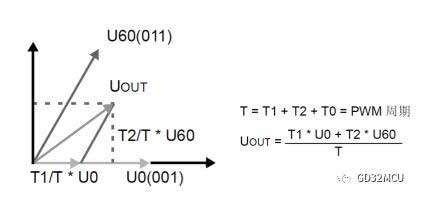
T1 PWM चक्र में वोल्टेज वेक्टर U0 का अभिनय समय है, T2 PWM चक्र में वोल्टेज वेक्टर U60 का अभिनय समय है, और T0 शून्य-क्रम घटक का अभिनय समय है।
हम पहले V_α और V_β के मानों का उपयोग करके सेक्टर सेक्टर निर्धारित करते हैं, और फिर त्रिकोणमितीय फ़ंक्शन और Vdc के अनुसार T1, T2 और T0 के मानों की गणना करते हैं।
ए= वी_β;
बी= 1.7320508*V_α-V_β;
सी= -1.7320508*V_α-V_β;
यदि(ए>= 0) {ए= 1;} अन्यथा ए= 0;
यदि(बी>= 0) {बी= 1;} अन्यथा बी= 0;
यदि(सी>= 0) {सी= 1;} अन्यथा सी= 0;
एन=ए+2*बी+4*सी;
स्विच(एन)
{
केस 1: सेक्टर = 2; तोड़ना;
केस 2: सेक्टर = 6; तोड़ना;
केस 3: सेक्टर = 1; तोड़ना;
केस 4: सेक्टर = 4; तोड़ना;
केस 5: सेक्टर = 3; तोड़ना;
केस 6: सेक्टर = 5; तोड़ना;
डिफ़ॉल्ट: टूटना;
}
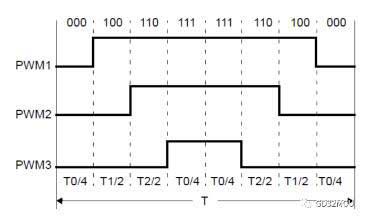
इन्वर्टर सर्किट में MOSFET के स्विचिंग समय को कम करने के लिए, 7-खंड स्पेस वेक्टर संश्लेषण विधि का उपयोग किया जा सकता है, जो प्रत्येक वेक्टर सेक्टर में शून्य वेक्टर (000) के साथ शुरू और समाप्त होता है, बीच में शून्य वेक्टर (111) और शेष समय में प्रभावी वेक्टर होता है। जैसा कि नीचे चित्र में दिखाया गया है:
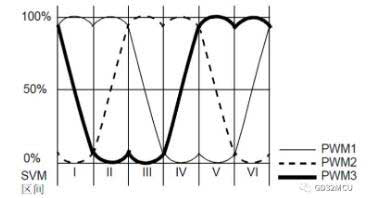
एसवीपीडब्ल्यूएम वोल्टेज को पीएमएसएम मोटर के तीन-चरण टर्मिनलों पर लागू करने के बाद, काठी के आकार के चरण वोल्टेज तरंग को देखा जा सकता है, जैसा कि निम्नलिखित चित्र में दिखाया गया है:
रोटर कोण पर्यवेक्षक का एहसास
रोटर फ्लक्स स्थिति का पता लगाना θ FOC एल्गोरिथम की कुंजी है। हालाँकि, हाई-स्पीड मोटर रोटेशन की प्रक्रिया में, हॉल सेंसर रोटर फ्लक्स स्थिति θ का सटीक पता लगाने के लिए पर्याप्त सटीक नहीं है। इस समय रोटर एंगल ऑब्जर्वर की जरूरत होती है। रोटर फ्लक्स के कोण की जानकारी बैक ईएमएफ से प्राप्त की जा सकती है। हम सीधे मोटर के बैक ईएमएफ को नहीं माप सकते हैं, लेकिन हम बैक ईएमएफ के मूल्य की गणना करने के लिए पर्यवेक्षक विधि का उपयोग कर सकते हैं।
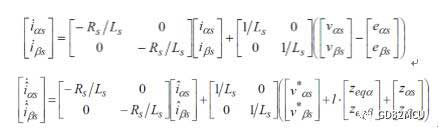
यदि स्लाइडिंग मोड लाभ K काफी बड़ा है, तो हम एक स्लाइडिंग मोड नियंत्रण सतह S पा सकते हैं, ताकि
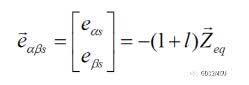
स्लाइडिंग मोड ऑब्जर्वर का सिस्टम ब्लॉक आरेख इस प्रकार है:
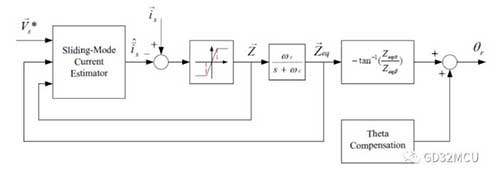
यदि हम स्लाइडिंग मोड नियंत्रण सतह एस की स्थिरता सुनिश्चित करना चाहते हैं, तो हमें यह सुनिश्चित करने के लिए के और एल के प्रभावी मूल्यों का चयन करना होगा
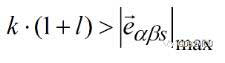
और l का मान -1 से अधिक होना चाहिए. रोटर के अंतिम कोण θ की गणना आर्कटेंजेंट फ़ंक्शन द्वारा की जा सकती है।
GD32F130 श्रृंखला MCU ऊपर उल्लिखित SVPWM जनरेटर, पार्क/क्लार्क रूपांतरण, PI नियंत्रक और रोटर स्थिति पर्यवेक्षक को आसानी से महसूस कर सकता है। अंतर्निहित उच्च गति और उच्च परिशुद्धता एसएआर एडीसी और एमसीयू की बहुस्तरीय इंटरप्ट प्रणाली बंद-लूप नियंत्रण के वास्तविक समय के प्रदर्शन को सुनिश्चित कर सकती है।
GD32F130 रेफ्रिजरेटर आवृत्ति रूपांतरण बोर्ड
सामने का चित्र
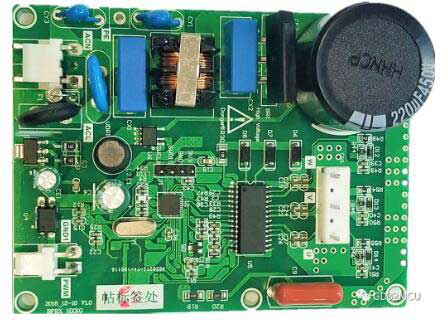
नकारात्मक चित्र
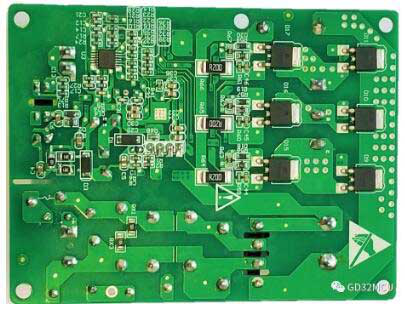
झाओई इनोवेशन (www.bjzycxkjgf.dayinmao.com) के GD32 श्रृंखला के 32-बिट MCU पर ध्यान केंद्रित करते हुए, SAKO माइक्रो का सबसे बड़ा FET SLKOR (www.slkormicro.com) का उपयोग इस प्रकार की योजना में व्यापक रूप से किया जाता है, जैसे कि टीवीएस और ईएसडी ट्यूब जो मोटर ड्राइविंग, एंटी-स्टैटिक और परिधीय सर्किट में सर्ज डिस्चार्ज के लिए जिम्मेदार हैं। सवेई टेक्नोलॉजी कंपनी लिमिटेड (http://www.slkormicro.com) की स्थापना 2005 में हुई थी। दस वर्षों से अधिक समय से, यह "प्रौद्योगिकी द्वारा मूल्य सृजन" की अवधारणा का पालन कर रहा है, मुख्य रूप से सिलिकॉन कार्बाइड, SiC सिलिकॉन कार्बाइड डायोड, SiC सिलिकॉन कार्बाइड MOS ट्यूब और IGBT सिंगल ट्यूब पर शोध और उत्पादन कर रहा है। श्रृंखला 2301, 3401, 3904 और 13n50 उत्पाद जैसे उच्च और निम्न वोल्टेज एमओएस ट्यूब, चाइनाएमओएस, कूल एमओएस ट्यूब, पावर प्रबंधन आईसी, हॉल हॉल तत्व SL1603SL SL1613SH SL1615SH, थाइरिस्टर, फास्ट रिकवरी डायोड और डायोड को किंगहेल्म (WWW.BDS666.COM) वाईफाई एंटीना, जीपीएस एंटीना, बेइदोउ एंटीना और टीडब्ल्यूएस ब्लूटूथ हेडसेट सिरेमिक एंटीना के साथ भी मिलान किया जा सकता है। मुख्य रूप से उपयोग किया जाता है: नई ऊर्जा वाहन, बुद्धिमान रोबोट, इनवर्टर, बिजली उपकरण, पावर इलेक्ट्रॉनिक्स, स्विचिंग बिजली आपूर्ति, आउटडोर प्रकाश बिजली आपूर्ति, घरेलू उपकरण, पीडी फास्ट चार्जिंग, टीडब्ल्यूएस ब्लूटूथ हेडसेट और अन्य क्षेत्र।
नोट: यह लेख बौद्धिक संपदा अधिकारों की सुरक्षा का समर्थन करने के लिए इंटरनेट से पुन: प्रस्तुत किया गया है। कृपया पुनर्मुद्रण करते समय मूल स्रोत और लेखक का उल्लेख करें। यदि कोई उल्लंघन है, तो कृपया उसे हटाने के लिए हमसे संपर्क करें।
कंपनी का फ़ोन नंबर: +86-0755-83044319
फैक्स/फैक्स:+86-0755-83975897
ईमेल: 1615456225@qq.com
QQ: 3518641314 मैनेजर ली
QQ: 332496225 प्रबंधक किउ
पता: कमरा 809, ब्लॉक सी, झांताओ टेक्नोलॉजी बिल्डिंग, नंबर 1079 मिंझी एवेन्यू, लोंगहुआ न्यू डिस्ट्रिक्ट, शेनझेन
संबंधित अनुशंसाएँ





 粤公网安备44030002007346号