
























خط تلفن خدمات
اخبار

اخبار
تجزیه و تحلیل عمیق تراشه رادار نسل دوم TI
2022-03-17
998
رادار سوار بر خودرو یکی از حسگرهای اصلی رانندگی با کمک پیشرفته (ADAS) و رانندگی بدون سرنشین است و تراشه رادار سوار بر خودرو هسته رادار سوار بر خودرو است. امروزه، تراشه بسیار یکپارچه (MMIC+DSP/MCU) در سطح وسیله نقلیه راهی کلیدی برای کوچک سازی، قابلیت اطمینان بالا، پایداری و هزینه کم رادار فراهم می کند و اهمیت آن بدیهی است.
اخیراً، شرکت TI به طور رسمی نسل بعدی تراشه رادار سوار بر خودرو، AWR2944 را راهاندازی کرد و SDK همراه، mmwave_mcuplus_sdk_04_02_00_01، جعبه ابزار طراحی مرجع، MMWAVE _ automotive _ جعبه ابزار _ 3 _ 5 _ EVR EVR و 0 _ 2944 _ EVR EVR مرجع، منتشر کرد. . بنابراین، این نسخه چه تنظیمات و ارتقاهایی را به ارمغان می آورد، ایده های طراحی محصول تراشه راداری شرکت TI نشان دهنده کدام است، و چه تاثیری ممکن است بر صنعت رادار خودرو داشته باشد؟ بیایید یک شیرجه عمیق داشته باشیم.
AWR2944 TI به عنوان نسل دوم تراشه رادار سوار بر خودرو با کارایی بالا تعریف شده است که در حال حاضر در مرحله پیش نمایش است. یعنی می توان نمونه های چیپ یا دمو بردهای قابل ارزیابی تهیه کرد که به صورت رسمی تولید انبوه نمی شوند.
AWR2944
بیایید با یک نکته کلیدی شروع کنیم، نمای کلی دستگاه
AWR2944 هنوز هم فرآیند 45 نانومتری RFCMOS اجدادی است که از باند فرکانسی 76-81 گیگاهرتز با بالاترین پهنای باند 5 گیگاهرتز پشتیبانی می کند. در عین حال، این تراشه از 4Tx4Rx پشتیبانی میکند، که تراشهای است که تا کنون بیشترین تعداد آنتن فرستنده گیرنده تکتراشه را در TI دارد.
در مقایسه با سری قبلی AWR1xxx، کنترل فاز اندکی به -96 dBc/Hz [76 تا 77 GHz] و -95 DBC/Hz [76 تا 81 GHz] (نویز فاز @ 1 MHz) بهبود یافته است.
تغییر دهنده فاز فرستنده جدید: DSS DSP خود را ادغام می کند، اما مدل آن از C674x به C66x تغییر یافته است. پردازنده در MSS از ARM R4F به ARM R5F و شتاب دهنده سخت افزاری (HWA) به 2.0 ارتقا یافته است. رم روی تراشه به 4 مگابایت افزایش یافته است.
ماژول امنیت سخت افزار (HSM) برای اولین بار یکپارچه شده است. HSM خود عمدتاً از یک هسته قابل برنامه ریزی ARM Cortex M4 تشکیل شده است. علاوه بر این، پشتیبانی از بوت تایید شده و رمزگذاری شده ایمن و HWA رمزگذاری شده برای تقویت بیشتر امنیت سخت افزار رادار به بوت اضافه شده است.
از نظر رابط ارتباطی روی خودرو، هر دو کانال CAN روی CAN-FD تنظیم میشوند و اترنت 100 مگابیت بر ثانیه RGM II/RMII/MII برای اولین بار پشتیبانی میشود.
نرخ نمونه برداری ADC 37.5Msps است، تعداد کانال ها به 9 افزایش یافته است، UART به 4 افزایش یافته است و رابط CSI2 Rx برای جمع آوری و پخش داده ها اضافه شده است.
انتهای دریافت کننده TI ساختار اختلاط متعامد I/Q را که معمولاً در نسل قبلی استفاده می شد، رها می کند و ساختار اختلاط کانال I را اتخاذ می کند (همانطور که در زیر نشان داده شده است).
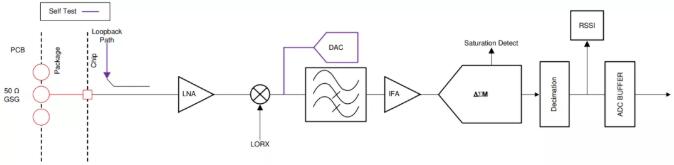
دریافت زیرسیستم (در هر کانال)
معماری سخت افزار در شکل زیر نشان داده شده است. AWR2944 هنوز یک طراحی ماژول واضح است و تنظیمات و ارتقاهای مختلف که قبلاً معرفی شد اساساً در یک نگاه واضح است. برای راحتی شما بلوک دیاگرام AWR1843 را نیز قرار دادم.
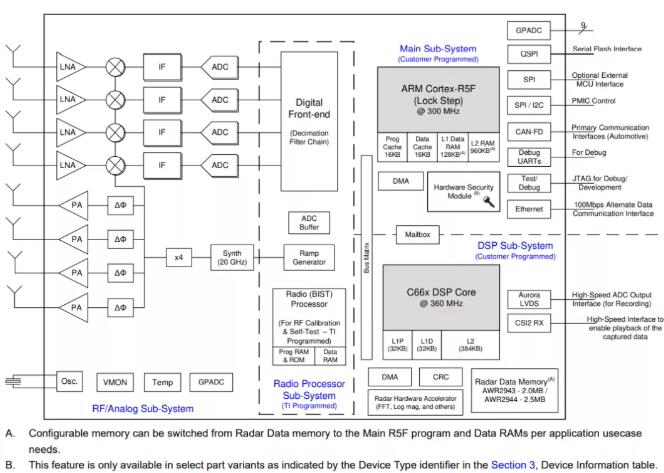
نمودار بلوک عملکردی (AWR2944)
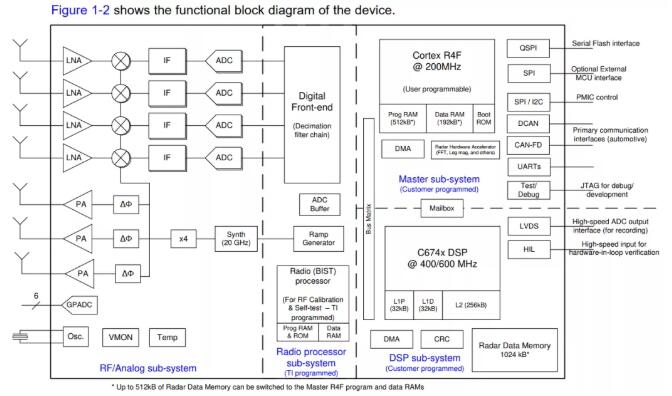
نمودار بلوک عملکردی (AWR1843)
مشاهده می شود که AWR2944 به عنوان نسل دوم چیپ راداری با کارایی بالا، مکان های زیادی برای تنظیم و ارتقا دارد. اما عملکرد پارامترها در نهایت فقط سطحی است و ما باید به منطق عمیق پشت این تنظیمات و ارتقاء نگاه کنیم.
من رادار زاویه ای نسل بعدی Conti را در (Industry I-Next-Generation Angular Radar-از SRR600) معرفی کردم. این یک نیاز اساسی برای درک دقیق اهداف دوربرد تحت شرایط FoV بزرگ است که چالشهای جدیدی را برای عملکرد برد رادار، FoV زاویهای، وضوح و دقت ایجاد میکند.
در مقایسه با نسل قبلی، 944 یک کانال انتقال بیشتر را برای دستیابی به وضوح و دقت زاویهای بالاتر ادغام میکند و همچنین پشتیبانی در سطح تراشه را برای طرحهای طرحبندی پیچیدهتر آنتن فراهم میکند.
معمولاً سنجش از راه دور عمدتاً با طراحی آنتن حل میشود که دورتر از پرتو متمرکز شده و FoV را فشرده میکند. دستیابی به مسافت طولانی تحت شرایط FoV بزرگ دشوار است. یک راه این است که چندین آنتن به طور همزمان ارسال می کنند، به عنوان مثال، چهار آنتن به طور همزمان ارسال می کنند، و پرتو عریض روی هم می تواند تحت شرایط FoV گسترده اندازه گیری کند. با این حال، مشکل انتقال همزمان این است که برای گیرنده دشوار است که به طور مطمئن پرتوهای روی هم قرار گرفته را جدا کند. 944 یک طرح کاملاً جدید جداسازی کانال DDM-MIMO (به تفصیل در زیر) اتخاذ می کند، که جداسازی کانال قابل اعتماد را بر اساس انتقال همزمان انجام می دهد و اساساً درک دقیق اهداف دوربرد را تحت شرایط FoV بزرگ درک می کند. و تقریباً همه اینها توسط شتاب دهنده سخت افزاری محقق می شود (فقط مقدار کمی از محاسبات توسط DSP مداخله می شود)، بنابراین TI HWA را به 2.0 ارتقا داد.
در عین حال، ظرفیت RAM برای متعادل کردن سربار حافظه ناشی از افزایش تعداد کانال و پیچیدگی الگوریتم افزایش می یابد. اضافه شدن رابط اترنت نیز برای مقابله با مشکل افزایش حجم داده مانند ابر نقطه خروجی رادار است.
در میان تراشه های نسل اول، 1642 اولین و DSP هسته محاسباتی مطلق است که تقریباً برای تمام وظایف پردازش سیگنال و پردازش داده استفاده می شود. MCU اساساً فقط برای پیکربندی، کنترل و مدیریت استفاده می شود که موقعیت یابی اولیه ARM MCU توسط TI است. بنابراین، درمان MSS و DSS متعادل نیست، و کلمات دقیق TI عبارتند از: در بیشتر موارد استفاده، MSS به عنوان یک دامنه کنترل تعریف می شود در حالی که DSS در واقع DPC را اجرا می کند.
با این حال، در نسل دوم، 2944 پیشرو، وضعیت DSP تضعیف شد و بخش پردازش سیگنال زمان بر و پر زحمت اساساً توسط HWA انجام شد. در واقع، تا زمانی که شما مایل باشید، کل پیوند پردازش RSP توسط HWA محقق می شود. TI همچنین امیدوار است که بتوانید از HWA بیشتر استفاده کنید، بنابراین مشخصات DSP را کاهش داد. فرکانس پردازش C66x تنها 360 مگاهرتز است که نسبت به نسل قبلی C67x بسیار کمتر است. علاوه بر این، ARM نه تنها برای پیکربندی و کنترل، بلکه برای پردازش داده های بالایی نیز تقویت شده است. به عنوان مثال، ردیابی و طبقه بندی نیز می تواند توسط ARM پردازش شود، که بیشتر وظایف پردازش DSP را به اشتراک می گذارد، که دلیل کاهش مشخصات DSP است.
این نوع تغییر ترکیبی است و ما در پایان مقاله در مورد آن صحبت خواهیم کرد.
اگرچه تنظیم و ارتقاء 2944 غنی است که تجربه راداری جدید را به ارمغان می آورد، اما هزینه تراشه 2944 به دلیل کاهش مشخصات DSP و تعداد ADC ها در طرح اختلاط تک کانال در انتهای گیرنده افزایش چندانی نخواهد داشت.
و طراحی مرجع نسخه ی نمایشی نرم افزار. TI SDK و جعبه ابزار سازگار با 2944 را فراهم می کند.
جعبه ابزار شامل 2944 طراحی مرجع است که الزامات عملکردی NCAP R79 را برآورده میکند و از BSD، FCTA، LCA و غیره پشتیبانی میکند. نسخه نمایشی اندازهگیری فاصله افقی FoV ± 80 درجه زیر 200 متر، وضوح زاویهای 9.5 درجه را انجام میدهد. جالبتر اینکه TI جمله جالبی را در ستون ویژگی طراحی مرجع اضافه کرد: اعتماد مشتری را بر روی قابلیتهای دستگاه موج میلیمتری ایجاد میکند. به نظر می رسد رادار موج میلی متری هنوز نسبتا فروتن است.
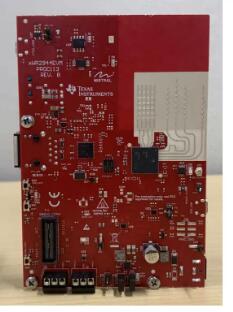
AWR2944 EVM
ترکیب EVM و DCA1000 قابلیت جمعآوری دادههای خام را برای پشتیبانی از تجزیه و تحلیل دادههای خام ADC فراهم میکند.
آرایه معادل طرح MIMO آنتن برد دمو می باشد
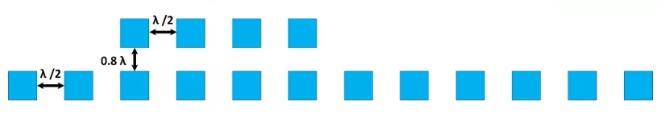
آرایه آنتن مجازی
باند فرکانس آنتن 76 گیگاهرتز تا 81 گیگاهرتز را پوشش می دهد، با بهره 13 دسی بل، 3 دسی بل سطح عرض پرتو 3 دسی بل ± گام 30 درجه ± 3 درجه 6 دسی بل سطح پهنای پرتو ± 45 درجه گام ± 5 درجه.
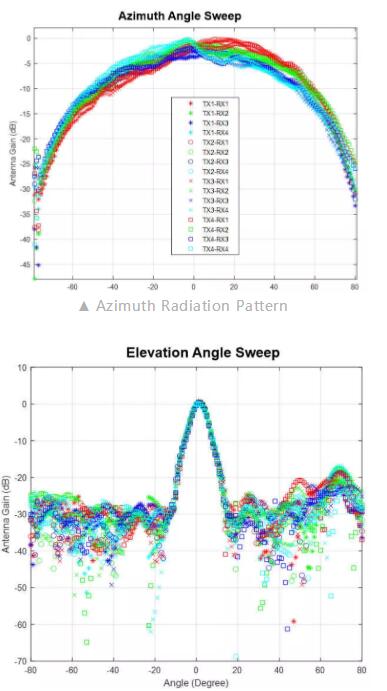
الگوی تشعشع ارتفاع
پس از TI SDK 3.x، یک چارچوب کاملاً جدید SW طراحی شده است و مفاهیمی مانند DPC، DPM و DPU معرفی میشوند که کل معماری نرمافزار را پیچیده میکند اما منطق آن واضح است و توسعهدهندگان میتوانند به سرعت شروع به توسعه آن کنند. چارچوب تمرکز این مقاله نیست، بنابراین من آن را در اینجا تکرار نمی کنم. بیایید در مورد ارتقاء هسته DDM-MIMO صحبت کنیم.
من فنآوریهای جداسازی کانال MIMO مانند FDM، TDM و CDM را در (جداسازی کانال MIMO از رادار 4 بعدی) مورد بحث قرار دادهام. متفاوت از TDMA، FDMA می تواند انتقال همزمان را محقق کند و طرح جداسازی کانال را با استفاده از رابطه نقشه برداری بین آنتن فرستنده و موقعیت افست فرکانس تعیین کند.
در میان آنها، FDM را می توان به سادگی با شکل زیر خلاصه کرد.
(الف) اگر افست فرکانس بین کانالهایی که قرار است جدا شوند مضربی از وضوح داپلر باشد، DDMA است.
(ب) اگر افست فرکانس بین کانال هایی که قرار است از هم جدا شوند مضربی از پهنای باند سیگنال پس از دچیرپ باشد، RDMA است.
(ج) اگر افست فرکانس بین کانالهایی که قرار است از هم جدا شوند مضربی از حداکثر فرکانس ضربان باشد، BFD است.
(د) اگر افست فرکانس بین کانال هایی که قرار است جدا شوند مضرب پهنای باند چیپ باشد، FT-FDMA است.
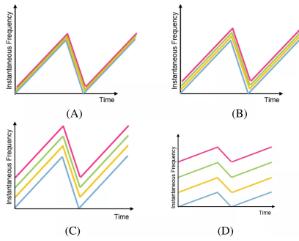
جداسازی کانال MIMO
بنابراین، DDM را می توان به عنوان یک مورد از FDM در نظر گرفت.
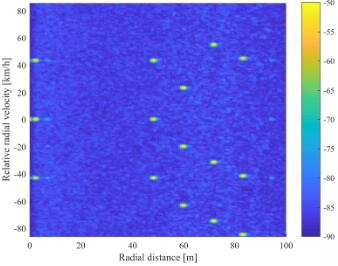
نقشه برد داپلر (DDM)
TI DDMA با باند خالی را پیادهسازی میکند، RangeProc DDMA DPU را ارائه میکند، و Doppler DDMA DPU ماژول اصلی DDMA را تشکیل میدهد. من نگاهی کوتاه به DDMA Demodulation که توسط سخت افزار فعلی TI پیاده سازی شده است، دارم و تکمیل کلی هنوز خوب است.
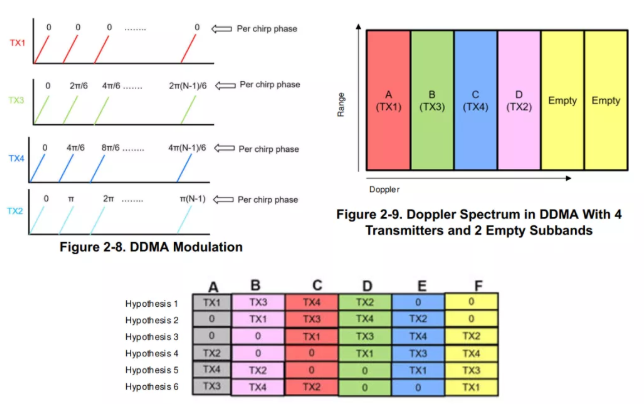
اصل DDMA
از مدولاسیون DDMA می توان دریافت که DDM-MIMO به سطح بالایی از شیفتر فاز نیاز دارد و دقت شیفتر فاز TI نیز نیاز به ارزیابی دقیق دارد.
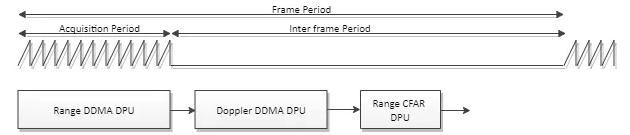
زنجیره پردازش داده های تشخیص شی
با این حال، DDMA راه حل آسانی نیست. مشکلات بالقوه DDMA شامل، اما محدود به آنها نیست،
کالیبراسیون فاز Peak aliasing دامنه نامتعادل
شکل زیر نتایج اندازهگیری شده دمو را نشان میدهد و عملکرد محدوده آن، چگالی ابر نقطهای، FoV و سایر اثرات خوب است، که در واقع بسیار بالاتر از نسل اول است. امیدوارم بتوانم
"اعتماد مشتری را در مورد قابلیت های دستگاه mmWave ایجاد می کند".
شکل زیر نتایج اندازهگیری شده دمو را نشان میدهد و عملکرد محدوده آن، چگالی ابر نقطهای، FoV و سایر اثرات خوب است، که در واقع بسیار بالاتر از نسل اول است.
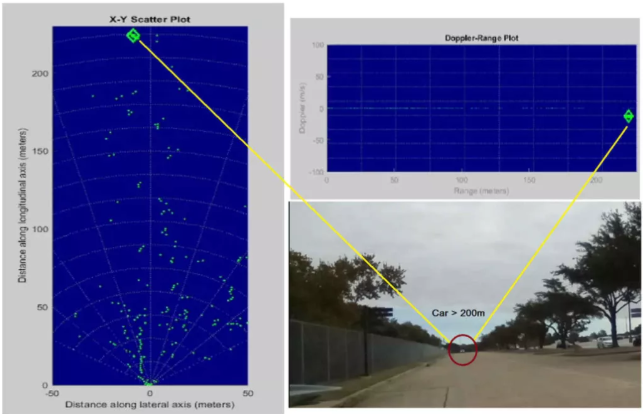
تست آزمایشی 2944
خلاصه کردن
بیایید یک قدم دیگر برداریم و تجزیه و تحلیل کنیم که انتشار TI 2944 چه تاثیری بر صنعت رادار خودرو دارد.
اگر فقط رقابت رادار را از نظر فنی تحلیل کنیم، مهمترین چیز در آنتن، MMIC و الگوریتم نهفته است. سازندگان تراشه MMIC را ارائه می دهند و سازندگان رادار به دلیل مزایای آنتن و الگوریتم به تدریج موانع خود را ایجاد می کنند و به نظر می رسد این حالت به کندی تغییر می کند.
1. رادار موج میلی متری به تدریج از «تفاوت پیوندهای پردازش سیگنال» به «تفاوت پیوندهای پردازش داده» یعنی تفاوت روش های پردازش داده های ابر نقطه ای تغییر می کند. از استفاده از TI HWA حمایت میکند، بسیاری از الگوریتمهای پیشرفته پردازش سیگنال را تقویت میکند و کاربران فقط باید بر اساس نیاز خود به آنها دسترسی داشته باشند. الگوریتم های پردازش سیگنال در حال استانداردسازی هستند و استاندارد پایین رادار ساخته شده است. کاهش فرکانس پردازش DSP و افزایش فرکانس هسته ARM نه تنها می تواند کاربران را برای تقویت استفاده از HWA در پنهان راهنمایی کند، بلکه به تعادل هزینه کمک می کند. . TI همچنین گفت:
بلوک شتاب دهنده سخت افزار (HWA 2.0) DSS و MSS را با بارگذاری پردازش های راداری رایج مانند FFT، نرخ هشدار نادرست ثابت (CFAR)، مقیاس بندی و فشرده سازی تکمیل می کند. این باعث صرفه جویی در MIPS در DSS و MSS می شود و منابعی را برای برنامه های کاربردی سفارشی و الگوریتم های سطح بالاتر باز می کند.
میدان نبرد سازندگان رادار به تدریج به پردازش داده ها از جمله ردیابی، طبقه بندی هدف، درک صحنه، هوش مصنوعی لبه، ترکیب داده ها و غیره تغییر می کند.
2. من همیشه فکر می کنم که پردازش سیگنال جذاب ترین بخش رادار موج میلی متری است. چنین حرکتی بدون شک منجر به کنترل ضعیفتر کلیه پیوندهای میانی از خروجی دادههای خام ADC تا خروجی دادههای ابر نقطه راداری توسط سازندگان رادار خواهد شد. انعطاف پذیری کمتر لایه RSP این امر آستانه فناوری رادار را بیشتر کاهش می دهد و برخی از موانع فنی سازندگان اصلی رادار را می شکند. مشاهده میشود که تأمینکنندگان تراشه تأثیر بیشتر و بیشتری بر تولیدکنندگان رادار خواهند داشت و استراتژی «حقوق برابر» در سطح بالای تولیدکنندگان تراشه، تفاوتهای محصول را بین تولیدکنندگان رادار کاهش میدهد، که احتمالاً با قیمت پایین وارد میشود. رقابت.
در مورد جهت ارتقاء رادار پیگیری، من فکر می کنم قسمت پردازش سیگنال تا حدی تحت تأثیر تولید کنندگان تراشه رقیق می شود و همچنان توسط HWA تقویت می شود و قسمت RSP ممکن است در نهایت یک محصول استاندارد باشد. چه نوع برنامه ای نیاز دارید؟ فقط رجیسترها را پیکربندی کنید، و رقابت ممکن است بیشتر و بیشتر بر روی پردازش داده های بالایی متمرکز شود. همچنین امکان ادغام موتور جدید هوش مصنوعی وجود دارد. رادار موج میلیمتری تا حدودی بیشتر و بیشتر شبیه رادار لیزری به جز باند فرکانسی خواهد بود.
توصیه های مرتبط
مصاحبه اختصاصی با لی گانگ از یونفان رویدا: دقت محصولات رادار موج میلیمتری و گرمای بشریت
2026-07-22
3878
سال آینده میبینمت! | خلاصهای از رویدادهای مهم الکترونیکا چین در سال ۲۰۲۶ از اسلکور
2026-07-14
3322
شور و اشتیاق RF، سفر صنعتگر: بیش از 30 سال فداکاری پایدار - مصاحبه با مهندس ارشد Kinghelm، آقای Qin hongxiang
2026-06-26
3809





 粤公网安备44030002007346号