
























Hotline usługi
Wiadomości

Wiadomości
Dogłębna analiza chipów radarowych drugiej generacji TI
2022-03-17
998
Radar montowany w pojeździe to jeden z głównych czujników zaawansowanego wspomagania jazdy (ADAS) i jazdy bezzałogowej, a chip radaru montowany w pojeździe stanowi rdzeń radaru montowanego w pojeździe. Obecnie wysoce zintegrowany (MMIC+DSP/MCU) chip na poziomie pojazdu zapewnia kluczowy sposób na miniaturyzację, wysoką niezawodność, stabilność i niski koszt radaru, a jego znaczenie jest oczywiste.
Niedawno firma TI oficjalnie wprowadziła na rynek nowej generacji układ radarowy montowany w pojazdach, AWR2944, i wypuściła towarzyszący mu pakiet SDK, mmwave_mcuplus_sdk_04_02_00_01, zestaw narzędzi do projektowania referencyjnego, MMWAVE _ Automotive _ Toolbox _ 3 _ 5 _ 0 oraz kartę referencyjną demonstracyjną AWR2944 EVM . Jakie zatem zmiany i ulepszenia wprowadza ta wersja, jakie pomysły na projekty chipów radarowych reprezentują firmy TI i jaki wpływ może to mieć na branżę radarów samochodowych? Zanurkujmy głęboko.
AWR2944 TI definiuje się jako chip radarowy drugiej generacji montowany w pojazdach o wysokiej wydajności, który obecnie znajduje się w fazie zapoznawczej. Oznacza to, że można dostarczyć próbki chipów lub płyty demonstracyjne, które można ocenić, ale które nie są oficjalnie produkowane masowo.
AWR2944
Zacznijmy od kluczowego punktu, przeglądu urządzenia
AWR2944 jest nadal przodkiem procesu RFCMOS 45 nm, który obsługuje pasmo częstotliwości 76–81 GHz z największą przepustowością 5 GHz. Jednocześnie chip obsługuje 4Tx4Rx, czyli chip z największą jak dotąd liczbą jednochipowych anten nadawczo-odbiorczych w TI;
W porównaniu z poprzednią serią AWR1xxx, kontrola fazy została nieznacznie poprawiona do -96 dBc/Hz [76 do 77 GHz] i -95 DBC/Hz [76 do 81 GHz] (szum fazowy przy 1 MHz);
Nowy przesuwnik fazowy nadajnika: DSS integruje własny procesor DSP, ale jego model został zmieniony z C674x na C66x. Procesor w MSS został zaktualizowany z ARM R4F do ARM R5F, a akcelerator sprzętowy (HWA) został zaktualizowany do wersji 2.0; Wbudowana pamięć RAM została zwiększona do 4 MB.
Sprzętowy moduł bezpieczeństwa (HSM) jest zintegrowany po raz pierwszy. Sam HSM składa się głównie z programowalnego rdzenia ARM Cortex M4. Ponadto do rozruchu dodano obsługę bezpiecznego, uwierzytelnionego i szyfrowanego rozruchu oraz szyfrowanego HWA, aby jeszcze bardziej wzmocnić bezpieczeństwo sprzętu radarowego.
Jeśli chodzi o interfejs komunikacyjny montowany w pojeździe, wszystkie dwa kanały CAN są dostosowane do CAN-FD i po raz pierwszy obsługiwany jest Ethernet RGM II/RMII/MII 100 Mb/s;
Częstotliwość próbkowania ADC wynosi 37.5 Msps, liczba kanałów została zwiększona do 9, UART została zwiększona do 4, a do akwizycji i odtwarzania danych dodano interfejs CSI2 Rx.
Odbiornik TI porzuca ortogonalną strukturę miksowania I/Q powszechnie stosowaną w poprzedniej generacji i przyjmuje strukturę miksowania z kanałem I (jak pokazano poniżej);
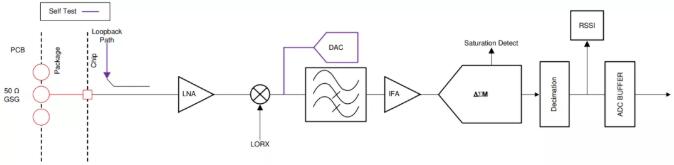
Podsystem odbiorczy (na kanał)
Architekturę sprzętową pokazano na poniższym rysunku. AWR2944 to nadal przejrzysta konstrukcja modułowa, a różne wprowadzone wcześniej regulacje i ulepszenia są w zasadzie jasne na pierwszy rzut oka. Dla Twojej wygody umieściłem również schemat blokowy AWR1843.
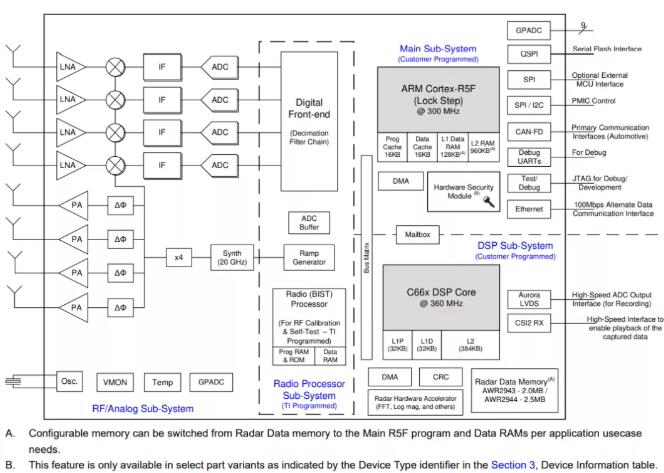
Schemat bloku funkcjonalnego (AWR2944)
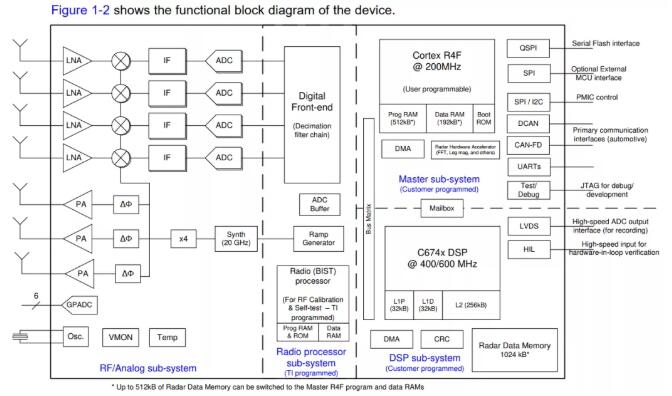
Schemat bloku funkcjonalnego (AWR1843)
Można zauważyć, że jako wysokowydajny układ radarowy drugiej generacji, AWR2944 ma wiele miejsc do regulacji i modernizacji. Ale w końcu funkcja parametrów jest tylko powierzchowna i musimy przyjrzeć się głębokiej logice stojącej za tymi dostosowaniami i ulepszeniami.
Wprowadziłem radar kątowy nowej generacji firmy Conti w (Radar kątowy nowej generacji Industry I – od SRR600). Jest to podstawowy wymóg realizacji precyzyjnej percepcji celów dalekobieżnych w warunkach dużego pola widzenia, co stwarza nowe wyzwania w zakresie wydajności radaru, pola widzenia kątowego, rozdzielczości i dokładności.
W porównaniu z poprzednią generacją, 944 integruje jeszcze jeden kanał transmisyjny, aby osiągnąć wyższą rozdzielczość kątową i dokładność, a także zapewnia obsługę na poziomie chipa dla bardziej złożonych projektów układów anten.
Zwykle wykrywanie na duże odległości rozwiązuje się głównie poprzez konstrukcję anteny, która mierzy dalej niż skupiona wiązka i kompresuje FoV. Trudno jest osiągnąć zasięg na duże odległości w warunkach dużego FoV. Jednym ze sposobów jest jednoczesne nadawanie wielu anten, na przykład cztery anteny nadają jednocześnie, a nałożona szeroka wiązka może mierzyć dalej pod warunkiem szerokiego FoV. Problem jednoczesnej transmisji polega jednak na tym, że odbiornik ma trudności z niezawodnym rozdzieleniem nałożonych na siebie wiązek. 944 wykorzystuje zupełnie nowy schemat separacji kanałów DDM-MIMO (szczegółowo opisany poniżej), który zapewnia niezawodną separację kanałów na podstawie jednoczesnej transmisji i zasadniczo zapewnia wysoką precyzję postrzegania celów na długich dystansach w warunkach dużego pola widzenia. Prawie wszystko to jest realizowane przez akcelerator sprzętowy (tylko w niewielkiej części obliczeń uczestniczy procesor DSP), dlatego TI zaktualizowało HWA do wersji 2.0.
Jednocześnie zwiększa się pojemność pamięci RAM, aby zrównoważyć obciążenie pamięci spowodowane wzrostem liczby kanałów i złożonością algorytmu. Dodanie interfejsu Ethernet ma również zaradzić problemowi rosnącej objętości danych, takich jak chmura punktów wyjściowych radaru.
Wśród układów pierwszej generacji, 1642 jest pierwszym, a DSP jest absolutnym rdzeniem obliczeniowym, który jest używany do prawie wszystkich zadań przetwarzania sygnałów i przetwarzania danych. MCU jest w zasadzie używany tylko do konfiguracji, sterowania i zarządzania, co jest podstawowym pozycjonowaniem MCU ARM przez TI. Dlatego podejście do MSS i DSS nie jest zrównoważone, a dokładne słowa TI są następujące: W większości przypadków użycia MSS jest definiowany jako domena kontrolna, podczas gdy DSS faktycznie wykonuje DPC.
Jednak w drugiej generacji, wiodącym 2944, status DSP został osłabiony, a czasochłonna i pracochłonna część przetwarzania sygnału została w zasadzie wykonana przez HWA. Tak naprawdę, jeśli tylko chcesz, całe łącze przetwarzające RSP jest realizowane przez HWA. TI ma także nadzieję, że będzie można w większym stopniu wykorzystać HWA, dlatego obniżyło specyfikację DSP. Częstotliwość przetwarzania C66x wynosi zaledwie 360 MHz, czyli jest znacznie niższa niż w przypadku C67x poprzedniej generacji. Co więcej, ARM został wzmocniony nie tylko w zakresie konfiguracji i kontroli, ale także w zakresie górnego przetwarzania danych. Na przykład śledzenie i klasyfikacja mogą być również przetwarzane przez ARM, który dodatkowo dzieli zadania przetwarzania z DSP, co jest przyczyną spadku specyfikacji DSP.
Ten rodzaj zmiany jest mieszany, o czym porozmawiamy na końcu artykułu.
Chociaż regulacje i aktualizacje 2944 są bogate, co zapewnia nowe wrażenia z radaru, koszt chipa 2944 nie wzrośnie znacznie ze względu na zmniejszenie specyfikacji DSP i liczbę przetworników ADC w schemacie miksowania jednokanałowego po stronie odbiorczej.
Oraz projekt referencyjny wersji demonstracyjnej oprogramowania. TI zapewnia SDK i Toolbox dostosowane do 2944.
Zestaw narzędzi zawiera projekt referencyjny 2944, który spełnia wymagania funkcjonalne NCAP R79 i obsługuje BSD, FCTA, LCA itp. Demo realizuje poziomy FoV ± 80° Pomiar odległości poniżej 200 m, rozdzielczość kątowa 9.5°. Co ciekawsze, firma TI dodała takie interesujące zdanie w kolumnie poświęconej projektowi referencyjnemu: Buduje zaufanie klientów do możliwości urządzeń fal mm. Wydaje się, że radar pracujący na falach milimetrowych jest wciąż stosunkowo skromny.
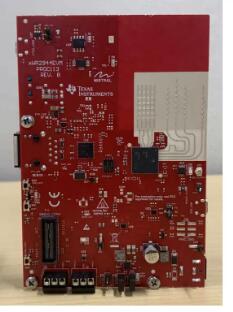
AWR2944 EVM
Połączenie EVM i DCA1000 zapewnia możliwość gromadzenia surowych danych w celu wsparcia analizy surowych danych ADC.
Równoważny układ MIMO anteny na płycie demonstracyjnej to:
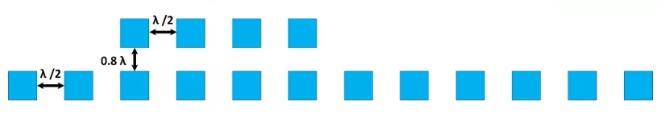
Wirtualny układ antenowy
Pasmo częstotliwości anteny obejmuje zakres od 76 GHz do 81 GHz, ze wzmocnieniem 13 dBi, 3 dB przy poziomie szerokości wiązki 3 dB ± 30° nachylenia ± 3° 6 dB poziomu szerokości wiązki ± 45° nachylenia ± 5°.
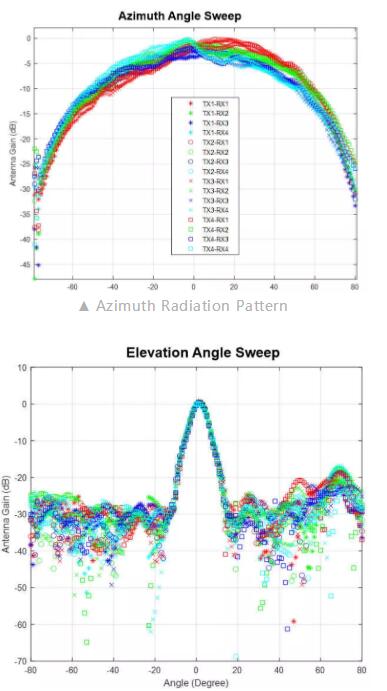
Wzór promieniowania wysokościowego
Po wydaniu TI SDK 3.x zaprojektowano zupełnie nowy framework SW i wprowadzono koncepcje takie jak DPC, DPM i DPU, co sprawia, że cała architektura oprogramowania jest złożona, ale logika jest jasna i programiści mogą szybko rozpocząć jej rozwój. Framework nie jest tematem tego artykułu, więc nie będę go tutaj powtarzał. Porozmawiajmy o podstawowej aktualizacji DDM-MIMO.
Omówiłem technologie separacji kanałów MIMO, takie jak FDM, TDM i CDM w (separacja kanałów MIMO radaru 4D). W odróżnieniu od TDMA, FDMA może realizować jednoczesną transmisję i określać schemat separacji kanałów za pomocą zależności mapowania pomiędzy anteną nadajnika a pozycją przesunięcia częstotliwości.
Wśród nich FDM można w prosty sposób podsumować na poniższym rysunku.
(a) Jeżeli przesunięcie częstotliwości między rozdzielanymi kanałami jest wielokrotnością rozdzielczości Dopplera, jest to DDMA;
(b) Jeżeli przesunięcie częstotliwości między rozdzielanymi kanałami jest wielokrotnością szerokości pasma sygnału po dechirpowaniu, jest to RDMA;
(c) Jeżeli przesunięcie częstotliwości pomiędzy rozdzielanymi kanałami jest wielokrotnością maksymalnej częstotliwości dudnienia, jest to BFD;
(d) Jeżeli przesunięcie częstotliwości pomiędzy rozdzielanymi kanałami jest wielokrotnością szerokości pasma chirp, jest to FT-FDMA.
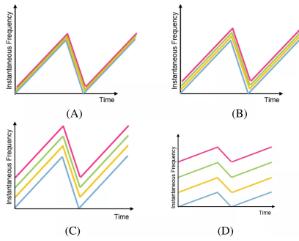
Separacja kanałów MIMO
Dlatego DDM można uznać za przypadek FDM.
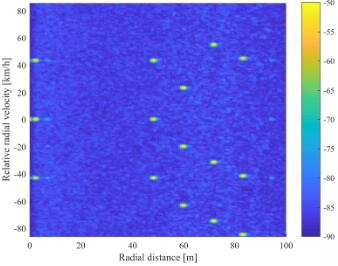
Mapa Dopplera zasięgu (DDM)
TI implementuje pusty zakres DDMA, zapewnia RangeProc DDMA DPU, a Doppler DDMA DPU stanowi rdzeń modułu DDMA. Rzuciłem okiem na demodulację DDMA zaimplementowaną na obecnym sprzęcie TI i ogólnie rzecz biorąc, wszystko jest w porządku.
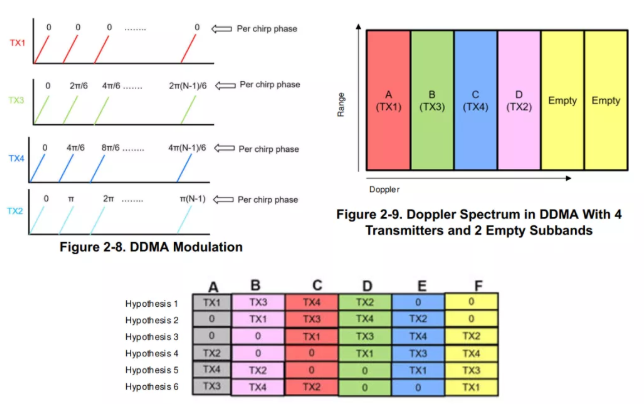
Zasada DDMA
Z modulacji DDMA wynika, że DDM-MIMO wymaga wysokiego poziomu przesuwnika fazowego, a precyzja przesuwnika fazowego TI również wymaga dokładnej oceny.
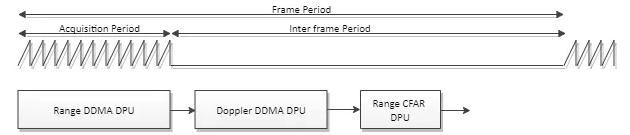
Łańcuch przetwarzania ścieżki danych dotyczących wykrywania obiektów
Jednak DDMA nie jest łatwym rozwiązaniem. Potencjalne problemy związane z DDMA obejmują między innymi:
Kalibracja fazy Wyrównywanie wartości szczytowych Niezrównoważona amplituda
Poniższy rysunek pokazuje zmierzone wyniki wersji demonstracyjnej, a jej wydajność w zakresie zasięgu, gęstość chmury punktów, FoV i inne efekty są w porządku, co jest w rzeczywistości znacznie wyższe niż w przypadku pierwszej generacji. Mam nadzieję, że będę mógł
„Buduje zaufanie klientów do możliwości urządzeń mmWave”.
Poniższy rysunek pokazuje zmierzone wyniki wersji demonstracyjnej, a jej wydajność w zakresie zasięgu, gęstość chmury punktów, FoV i inne efekty są w porządku, co jest w rzeczywistości znacznie wyższe niż w przypadku pierwszej generacji.
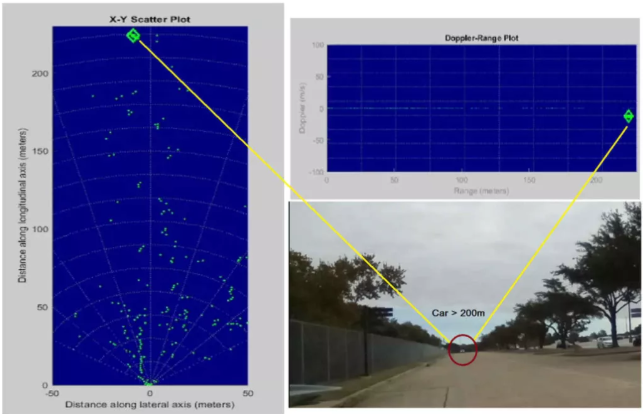
Test demonstracyjny 2944
Podsumuj
Zróbmy kolejny krok naprzód i przeanalizujmy, jaki wpływ może mieć wprowadzenie TI 2944 na branżę radarów samochodowych.
Jeśli przeanalizujemy konkurencyjność radaru tylko z technicznego punktu widzenia, najważniejsza jest antena, MMIC i algorytm. Producenci chipów zapewniają MMIC, a producenci radarów stopniowo ustanawiają własne bariery ze względu na zalety anteny i algorytmu i stan ten wydaje się powoli zmieniać.
1. Radar pracujący na falach milimetrowych stopniowo odchodzi od „różnicy łączy przetwarzających sygnały” na „różnicę łączy przetwarzających dane”, czyli różnicę w sposobach przetwarzania danych chmury punktów. Zaleca stosowanie TI HWA, wzmacnia wiele zaawansowanych algorytmów przetwarzania sygnałów, a użytkownicy muszą mieć do nich dostęp tylko w zależności od potrzeb. Standaryzowane są algorytmy przetwarzania sygnału i tworzony jest dolny standard radaru. Zmniejszenie częstotliwości przetwarzania DSP i zwiększenie częstotliwości rdzenia ARM może nie tylko pomóc użytkownikom w lepszym wykorzystaniu HWA w przebraniu, ale także pomóc zrównoważyć koszty . TI powiedział również:
Blok akceleratora sprzętowego (HWA 2.0) uzupełnia DSS i MSS, odciążając typowe przetwarzanie radarowe, takie jak FFT, współczynnik stałych fałszywych alarmów (CFAR), skalowanie i kompresja. Oszczędza to MIPS w DSS i MSS, otwierając zasoby dla niestandardowych aplikacji i algorytmów wyższego poziomu.
Pole bitwy producentów radarów stopniowo zmienia się w przetwarzanie danych, w tym śledzenie, klasyfikację celów, zrozumienie sceny, sztuczną inteligencję brzegową, fuzję danych i tak dalej.
2. Zawsze uważam, że przetwarzanie sygnału jest najbardziej fascynującą częścią radaru fal milimetrowych. Takie posunięcie niewątpliwie doprowadzi do osłabienia kontroli przez producentów radarów wszystkich łączy pośrednich od wyjściowych danych ADC do danych wyjściowych radarowej chmury punktów. Mniejsza elastyczność warstwy RSP. Jeszcze bardziej obniży próg technologii radarowej i przełamie niektóre bariery techniczne oryginalnych producentów radarów. Można zauważyć, że dostawcy chipów będą mieli coraz większy wpływ na producentów radarów, a strategia „równych praw” na najwyższym szczeblu producentów chipów jeszcze bardziej zmniejszy różnice produktowe między producentami radarów, co z pewnością wpłynie na niskie ceny konkurs.
Jeśli chodzi o kierunek modernizacji radaru śledzącego, myślę, że część przetwarzająca sygnał zostanie częściowo osłabiona pod wpływem producentów chipów i nadal będzie wzmacniana przez HWA, a część RSP może ostatecznie stać się produktem standardowym. Jakiego rodzaju aplikacji potrzebujesz? Wystarczy skonfigurować rejestry, a konkurencja może być coraz bardziej skoncentrowana na górnym przetwarzaniu danych. Możliwa jest także integracja zupełnie nowego silnika AI. W pewnym stopniu radar pracujący na falach milimetrowych będzie coraz bardziej przypominał radar laserowy, z wyjątkiem pasma częstotliwości.
Powiązane rekomendacje
Wywiad ekskluzywny z Li Gangiem z Yunfan Ruida: Precyzja produktów radarowych o milimetrowej fali i ciepło ludzkości
2026-07-22
3878
Do zobaczenia w przyszłym roku! | Slkor na konferencji Electronica China Highlights 2026
2026-07-14
3322
Pasja RF, podróż rzemieślnika: ponad 30 lat nieustannego poświęcenia — wywiad z głównym inżynierem Kinghelm, panem Qin Hongxiangiem
2026-06-26
3809





 粤公网安备44030002007346号