
























Linha de Apoio
Notícias

Notícias
Análise profunda do chip de radar de segunda geração da TI
2022-03-17
998
O radar montado em veículo é um dos principais sensores da direção assistida avançada (ADAS) e da direção não tripulada, e o chip do radar montado em veículo é o núcleo do radar montado em veículo. Hoje em dia, o chip de nível de veículo altamente integrado (MMIC+DSP/MCU) fornece um caminho fundamental para a miniaturização, alta confiabilidade, estabilidade e baixo custo do radar, e sua importância é evidente.
Recentemente, a TI Company lançou oficialmente o chip de radar montado em veículo de próxima geração, AWR2944, e lançou o SDK que o acompanha, mmwave_mcuplus_sdk_04_02_00_01, a caixa de ferramentas de design de referência, MMWAVE _ Automotive _ Toolbox _ 3 _ 5 _ 0, e a placa de referência de demonstração AWR2944 EVM . Então, quais ajustes e atualizações esta versão traz, quais ideias de design de produtos de chips de radar da TI Company representam e que impacto isso pode ter na indústria de radares veiculares? Vamos mergulhar fundo.
AWR2944 TI é definido como o chip de radar montado em veículo de segunda geração com alto desempenho, que está atualmente em fase de pré-visualização. Ou seja, podem ser fornecidas amostras de chips ou placas de demonstração que podem ser avaliadas, mas que não são oficialmente produzidas em massa.
AWR2944
Vamos começar com um ponto importante: Visão geral do dispositivo
AWR2944 ainda é o processo RFCMOS ancestral de 45 nm, que suporta banda de frequência de 76-81 GHz com a largura de banda mais alta de 5 GHz. Ao mesmo tempo, o chip suporta 4Tx4Rx, que é o chip com o maior número de antenas transceptoras de chip único em TI até agora;
Em comparação com a série AWR1xxx anterior, o controle de fase foi ligeiramente melhorado para -96 dBc/Hz [76 a 77 GHz] e -95 DBC/Hz [76 a 81 GHz] (ruído de fase a 1 MHz);
Novo deslocador de fase do transmissor: DSS integra seu próprio DSP, mas seu modelo foi alterado de C674x para C66x. O processador no MSS foi atualizado de ARM R4F para ARM R5F e o acelerador de hardware (HWA) foi atualizado para 2.0; A RAM no chip foi aumentada para 4 MB.
O Módulo de Segurança de Hardware (HSM) é integrado pela primeira vez. O próprio HSM é composto principalmente por um núcleo ARM Cortex M4 programável. Além disso, suporte de inicialização segura, autenticada e criptografada e HWA criptografado são adicionados à inicialização para fortalecer ainda mais a segurança do hardware de radar.
Em termos de interface de comunicação montada no veículo, todos os dois canais CAN são ajustados para CAN-FD e Ethernet RGM II/RMII/MII de 100 Mbps é suportada pela primeira vez;
A taxa de amostragem ADC é de 37.5 Msps, o número de canais foi aumentado para 9, o UART foi aumentado para 4 e a interface CSI2 Rx foi adicionada para aquisição e reprodução de dados.
A extremidade receptora TI abandona a estrutura de mistura ortogonal I/Q comumente usada na geração anterior e adota a estrutura de mistura de canal I (conforme mostrado abaixo);
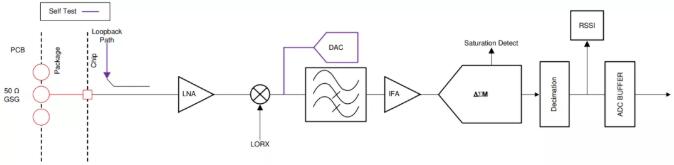
Subsistema de recepção (por canal)
A arquitetura de hardware é mostrada na figura a seguir. AWR2944 ainda é um design de módulo claro, e os vários ajustes e atualizações introduzidos anteriormente são basicamente claros à primeira vista. Também coloquei o diagrama de blocos do AWR1843 para sua conveniência.
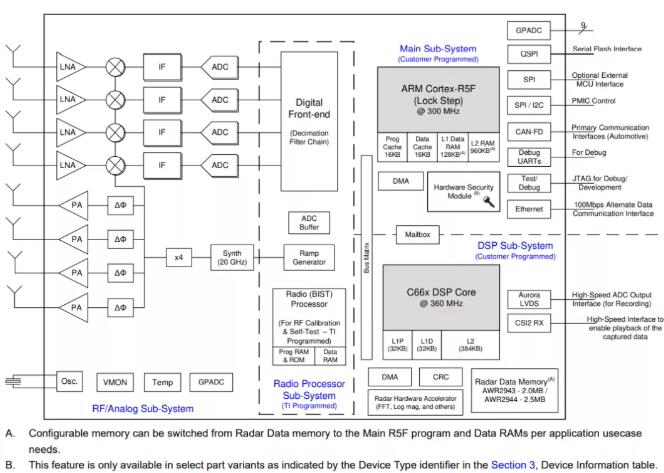
Diagrama de Blocos Funcionais (AWR2944)
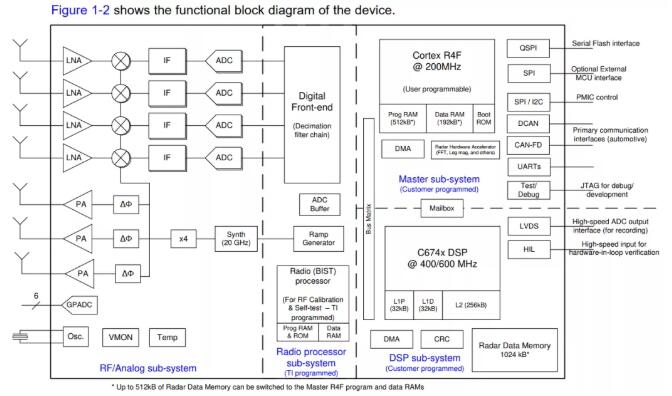
Diagrama de Blocos Funcionais (AWR1843)
Pode-se ver que, como chip de radar de alto desempenho de segunda geração, o AWR2944 tem muitos lugares para ajustar e atualizar. Mas, afinal de contas, a função dos parâmetros é apenas superficial e temos de olhar para a lógica profunda por detrás destes ajustes e actualizações.
Introduzi o radar angular de próxima geração da Conti em (Radar Angular de Próxima Geração da Indústria I - do SRR600). É um requisito básico para obter percepção de alta precisão de alvos de longa distância sob condições de grande FoV, o que representa novos desafios para o desempenho de alcance do radar, FoV angular, resolução e precisão.
Comparado com a geração anterior, o 944 integra mais um canal de transmissão para obter maior resolução e precisão angular e também fornece suporte em nível de chip para designs de layout de antena mais complexos.
Normalmente, a detecção de longa distância é resolvida principalmente pelo design da antena, que mede mais longe do que o feixe focado e comprime o FoV. É difícil alcançar alcance de longa distância sob condições de grande FoV. Uma maneira é que várias antenas transmitam simultaneamente, por exemplo, quatro antenas transmitem simultaneamente, e o feixe largo sobreposto pode medir mais longe sob a condição de FoV amplo. Contudo, o problema da transmissão simultânea é que é difícil para o receptor separar de forma confiável os feixes sobrepostos. 944 adota um novo esquema de separação de canais DDM-MIMO (detalhado abaixo), que realiza separação confiável de canais com base na transmissão simultânea e basicamente realiza percepção de alta precisão de alvos de longa distância sob a condição de grande FoV. E quase tudo isso é realizado pelo acelerador de hardware (apenas uma pequena quantidade de cálculo é intervencionada pelo DSP), então a TI atualizou o HWA para 2.0.
Ao mesmo tempo, a capacidade da RAM é aumentada para equilibrar a sobrecarga de memória causada pelo aumento do número de canais e pela complexidade do algoritmo. A adição da interface Ethernet também visa lidar com o problema de aumento do volume de dados, como a nuvem de pontos de saída do radar.
Entre os chips de primeira geração, 1642 é o primeiro, e DSP é o núcleo de computação absoluto, usado para quase todas as tarefas de processamento de sinais e dados. O MCU é basicamente usado apenas para configuração, controle e gerenciamento, que é o posicionamento básico do ARM MCU pela TI. Portanto, o tratamento de MSS e DSS não é equilibrado, e as palavras exatas de TI são: Na maioria dos casos de uso, o MSS é definido como um domínio de controle enquanto o DSS realmente executa o DPC.
No entanto, na segunda geração, o líder 2944, o status do DSP foi enfraquecido, e a parte demorada e trabalhosa do processamento de sinal foi basicamente feita pelo HWA. Na verdade, desde que você queira, todo o link de processamento do RSP é realizado pelo HWA. A TI também espera que você possa usar mais o HWA, por isso reduziu a especificação do DSP. A frequência de processamento do C66x é de apenas 360 MHz, muito inferior à da geração anterior C67x. Além disso, o ARM é fortalecido, não apenas para configuração e controle, mas também para processamento superior de dados. Por exemplo, o rastreamento e a classificação também podem ser processados pelo ARM, que compartilha ainda mais as tarefas de processamento do DSP, razão pela qual as especificações do DSP diminuem.
Esse tipo de mudança é misto e falaremos sobre isso no final do artigo.
Embora o ajuste e a atualização do 2944 sejam ricos, o que traz uma nova experiência de radar, o custo do chip 2944 não aumentará muito devido à redução das especificações DSP e ao número de ADCs no esquema de mixagem de canal único na extremidade receptora.
E design de referência de demonstração de software. A TI fornece SDK e Toolbox adaptados para 2944.
A caixa de ferramentas contém design de referência 2944 que atende aos requisitos funcionais do NCAP R79 e suporta BSD, FCTA, LCA, etc. A demonstração realiza FoV horizontal ± 80° Medição de distância abaixo de 200m, resolução angular de 9.5°. O mais interessante é que a TI adicionou uma frase interessante na coluna de recursos do design de referência: Aumenta a confiança do cliente nos recursos dos dispositivos de ondas mm. Parece que o radar de ondas milimétricas ainda é relativamente humilde.
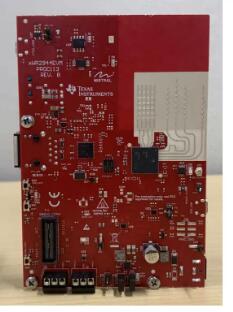
EVM AWR2944
A combinação de EVM e DCA1000 fornece capacidade de aquisição de dados brutos para apoiar a análise de dados brutos de ADC.
Matriz equivalente de layout MIMO da antena da placa de demonstração é
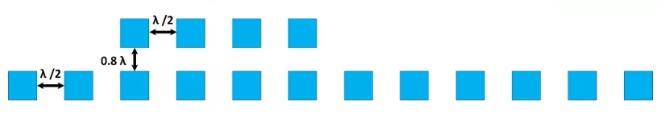
Matriz de Antena Virtual
A banda de frequência da antena cobre 76GHz a 81GHz, com um ganho de 13dBi, 3dB e um nível de largura de feixe de 3 dB ± 30° pitch ± 3° Nível de largura de feixe de 6dB ± 45° pitch ± 5°.
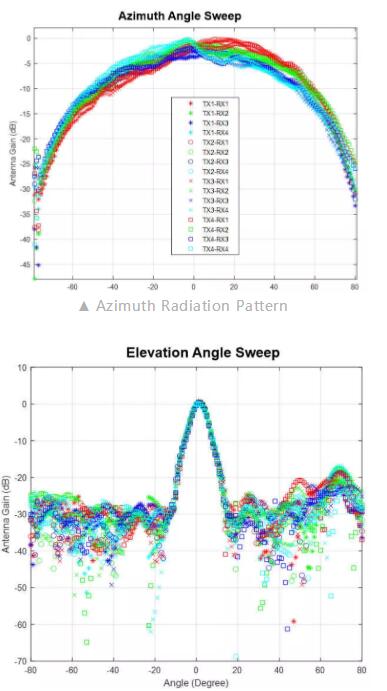
Padrão de radiação de elevação
Após o TI SDK 3.x, um novo SW Framework é projetado e conceitos como DPC, DPM e DPU são introduzidos, o que torna toda a arquitetura de software complexa, mas a lógica é clara e os desenvolvedores podem começar a desenvolvê-la rapidamente. Framework não é o foco deste artigo, então não vou repeti-lo aqui. Vamos falar sobre a atualização principal do DDM-MIMO.
Discuti tecnologias de separação de canais MIMO, como FDM, TDM e CDM em (separação de canais MIMO de radar 4D). Diferente do TDMA, o FDMA pode realizar transmissão simultânea e determinar o esquema de separação de canais usando a relação de mapeamento entre a antena do transmissor e a posição de deslocamento de frequência.
Entre eles, o FDM pode ser simplesmente resumido na figura a seguir.
(a) Se o deslocamento de frequência entre os canais a serem separados for um múltiplo da resolução Doppler, é DDMA;
(b) Se o deslocamento de frequência entre os canais a serem separados for um múltiplo da largura de banda do sinal após o dechirp, é RDMA;
(c) Se o deslocamento de frequência entre os canais a serem separados for um múltiplo da frequência máxima de batimento, é BFD;
(d) Se o deslocamento de frequência entre os canais a serem separados for um múltiplo da largura de banda do chirp, é FT-FDMA.
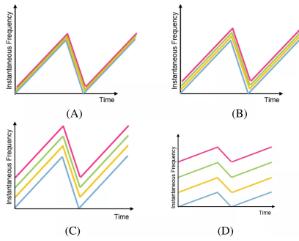
Separação de canais MIMO
Portanto, o DDM pode ser considerado um caso de FDM.
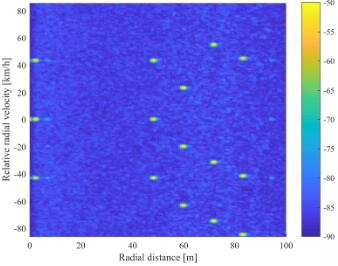
Mapa Range-Doppler (DDM)
A TI implementa o DDMA de banda vazia, fornece RangeProc DDMA DPU e Doppler DDMA DPU constitui o módulo principal do DDMA. Dei uma breve olhada na Demodulação DDMA implementada pelo hardware atual da TI e a conclusão geral ainda está OK.
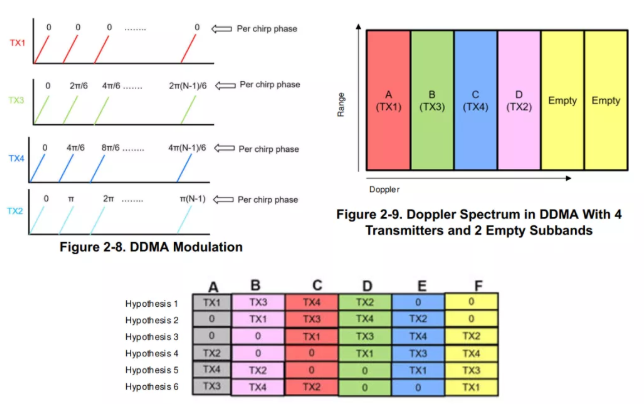
Princípio DDMA
Pode-se observar pela modulação DDMA que o DDM-MIMO requer um alto nível de deslocamento de fase, e a precisão do deslocamento de fase TI também precisa de uma avaliação cuidadosa.
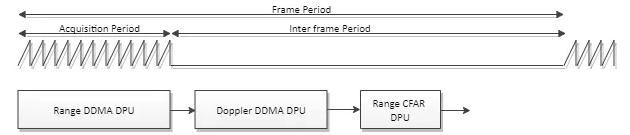
Cadeia de processamento de caminho de dados de detecção de objetos
No entanto, o DDMA não é uma solução fácil. Os problemas potenciais do DDMA incluem, mas não estão limitados a,
Calibração de fase Aliasing de pico Amplitude desequilibrada
A figura a seguir mostra os resultados medidos da demonstração, e seu desempenho variado, densidade de nuvem de pontos, FoV e outros efeitos estão OK, o que é de fato muito maior do que o da primeira geração. Espero poder
“Constrói a confiança do cliente nos recursos do dispositivo mmWave”。
A figura a seguir mostra os resultados medidos da demonstração, e seu desempenho variado, densidade de nuvem de pontos, FoV e outros efeitos estão OK, o que é de fato muito maior do que o da primeira geração.
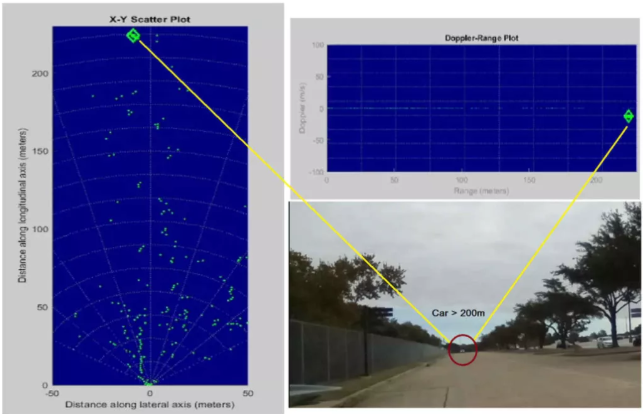
Teste de demonstração 2944
Resumir
Vamos dar mais um passo e analisar o impacto que o lançamento do TI 2944 pode ter na indústria de radares veiculares.
Se analisarmos a competitividade do radar apenas do ponto de vista técnico, o mais importante está na antena, no MMIC e no algoritmo. Os fabricantes de chips fornecem MMIC, e os fabricantes de radares estabelecem gradualmente suas próprias barreiras devido às vantagens da antena e do algoritmo, e esse estado parece mudar lentamente.
1. O radar de ondas milimétricas está mudando gradualmente de "diferença de links de processamento de sinal" para "diferença de links de processamento de dados", ou seja, diferença de métodos de processamento de dados de nuvem de pontos. Defende o uso do TI HWA, solidifica muitos algoritmos avançados de processamento de sinais e os usuários só precisam acessá-los de acordo com suas necessidades. Os algoritmos de processamento de sinal estão sendo padronizados e o padrão inferior do radar é construído. Reduzir a frequência de processamento do DSP e aumentar a frequência central do ARM pode não apenas orientar os usuários a fortalecer o uso de HWA disfarçado, mas também ajudar a equilibrar o custo . TI também disse:
O bloco acelerador de hardware (HWA 2.0) complementa o DSS e o MSS, descarregando o processamento de radar comum, como FFT, taxa constante de alarme falso (CFAR), escala e compactação. Isso economiza MIPS no DSS e MSS, abrindo recursos para aplicações personalizadas e algoritmos de nível superior.
O campo de batalha dos fabricantes de radar está mudando gradualmente para o processamento de dados, incluindo rastreamento, classificação de alvos, compreensão de cena, IA de ponta, fusão de dados e assim por diante.
2. Sempre pensei que o processamento de sinal é a parte mais fascinante do radar de ondas milimétricas. Tal movimento sem dúvida levará a um controle mais fraco de todos os links intermediários, desde a saída de dados brutos do ADC até a saída de dados de nuvem de pontos de radar pelos fabricantes de radar. Menor flexibilidade da camada RSP. Reduzirá ainda mais o limiar da tecnologia de radar e quebrará algumas barreiras técnicas dos fabricantes de radares originais. Pode-se ver que os fornecedores de chips terão cada vez mais influência sobre os fabricantes de radares, e a estratégia de "direitos iguais" no nível superior dos fabricantes de chips reduzirá ainda mais as diferenças de produtos entre os fabricantes de radares, que estão fadados a entrar no mercado de baixo preço concorrência.
Quanto à direção de atualização do radar de acompanhamento, acho que a parte de processamento de sinal será parcialmente diluída sob a influência dos fabricantes de chips, e ainda será fortalecida pelo HWA, e a parte RSP poderá eventualmente se tornar um produto padrão. Que tipo de aplicativo você precisa? Basta configurar os cadastros e a competição poderá se concentrar cada vez mais no processamento superior de dados. Também é possível integrar o novíssimo AI Engine. Até certo ponto, o radar de ondas milimétricas será cada vez mais parecido com o radar a laser, exceto na banda de frequência.
Recomendações relacionadas
Entrevista exclusiva com Li Gang da Yunfan Ruida: A precisão dos produtos de radar de ondas milimétricas e o calor da humanidade.
2026-07-22
3878
Até o ano que vem! | Resumo dos melhores momentos do Slkor na Electronica China 2026
2026-07-14
3322
Paixão por RF, jornada de um artesão: mais de 30 anos de dedicação inabalável — Entrevista com o engenheiro-chefe da Kinghelm, Sr. Qin Hongxiang
2026-06-26
3809





 粤公网安备44030002007346号