
























Hotline
Actualités

Actualités
Analyse approfondie de la puce radar TI de deuxième génération
2022-03-17
998
Le radar embarqué est l'un des principaux capteurs de la conduite assistée avancée (ADAS) et de la conduite sans pilote, et la puce radar embarquée est le cœur du radar embarqué. De nos jours, la puce hautement intégrée (MMIC+DSP/MCU) au niveau du véhicule constitue un moyen clé pour la miniaturisation, la haute fiabilité, la stabilité et le faible coût du radar, et son importance est évidente.
Récemment, la société TI a officiellement lancé la puce radar embarquée de nouvelle génération, AWR2944, et a publié le SDK qui l'accompagne, mmwave_mcuplus_sdk_04_02_00_01, la boîte à outils de conception de référence, MMWAVE _ Automotive _ Toolbox _ 3 _ 5 _ 0, et la carte de référence de démonstration AWR2944 EVM. . Alors, quels ajustements et mises à niveau cette version apporte, quelles idées de conception de produits de puces radar de la société TI représentent et quel impact cela peut-il avoir sur l'industrie des radars pour véhicules ? Examinons en profondeur.
AWR2944 TI est défini comme la puce radar embarquée de deuxième génération à hautes performances, qui est actuellement en phase d'aperçu. C'est-à-dire qu'il est possible de fournir des échantillons de puces ou des cartes de démonstration pouvant être évaluées, mais qui ne sont pas officiellement produits en série.
AWR2944
Commençons par un point clé, la présentation de l'appareil
AWR2944 est toujours le processus RFCMOS ancestral de 45 nm, qui prend en charge la bande de fréquences de 76 à 81 GHz avec la bande passante la plus élevée de 5 GHz. Dans le même temps, la puce prend en charge 4Tx4Rx, qui est jusqu'à présent la puce avec le plus grand nombre d'antennes d'émetteur-récepteur monopuce dans TI ;
Par rapport à la série AWR1xxx précédente, le contrôle de phase est légèrement amélioré à -96 dBc/Hz [76 à 77 GHz] et -95 DBC/Hz [76 à 81 GHz] (bruit de phase à 1 MHz) ;
Nouveau déphaseur d'émetteur :DSS intègre son propre DSP, mais son modèle passe du C674x au C66x. Le processeur de MSS est mis à niveau d'ARM R4F vers ARM R5F, et l'accélérateur matériel (HWA) est mis à niveau vers 2.0 ; La RAM sur puce est augmentée à 4 Mo.
Le module de sécurité matérielle (HSM) est intégré pour la première fois. Le HSM lui-même est principalement composé d'un cœur ARM Cortex M4 programmable. De plus, une prise en charge du démarrage sécurisé, authentifié et chiffré et un HWA chiffré sont ajoutés au démarrage pour renforcer davantage la sécurité du matériel radar.
En termes d'interface de communication montée sur véhicule, les deux canaux CAN sont ajustés sur CAN-FD et l'Ethernet RGM II/RMII/MII 100 Mbps est pris en charge pour la première fois ;
Le taux d'échantillonnage ADC est de 37.5 Msps, le nombre de canaux est augmenté à 9, l'UART est augmenté à 4 et l'interface CSI2 Rx est ajoutée pour l'acquisition et la lecture des données.
L'extrémité de réception TI abandonne la structure de mélange orthogonale I/Q couramment utilisée dans la génération précédente et adopte la structure de mélange à canal I (comme indiqué ci-dessous) ;
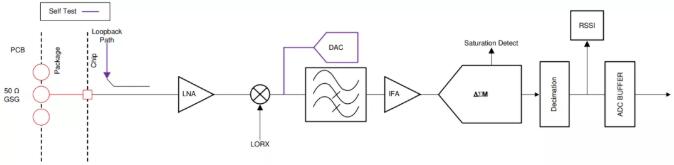
Sous-système de réception (par canal)
L'architecture matérielle est illustrée dans la figure suivante. L'AWR2944 est toujours une conception de module claire, et les divers ajustements et mises à niveau introduits précédemment sont fondamentalement clairs en un coup d'œil. J'ai également mis le schéma fonctionnel de l'AWR1843 pour votre commodité.
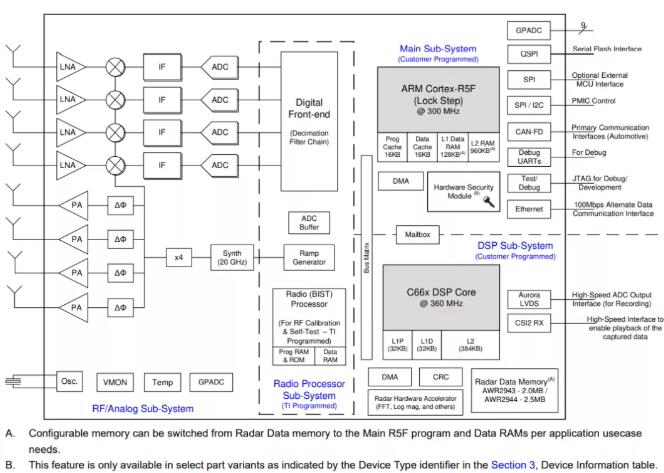
Schéma fonctionnel (AWR2944)
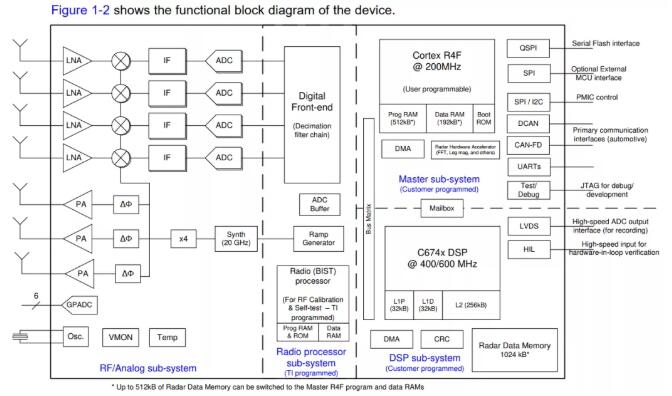
Schéma fonctionnel (AWR1843)
On peut voir qu'en tant que puce radar haute performance de deuxième génération, l'AWR2944 a de nombreux endroits à ajuster et à mettre à niveau. Mais la fonction des paramètres n’est finalement que superficielle, et nous devons examiner la logique profonde derrière ces ajustements et mises à niveau.
J'ai présenté le radar angulaire de nouvelle génération de Conti dans (Industry I Next-Generation Angular Radar-from SRR600). Il s'agit d'une exigence fondamentale pour réaliser une perception de haute précision de cibles à longue distance dans des conditions de grand FoV, ce qui pose de nouveaux défis en termes de performances de télémétrie radar, de FoV angulaire, de résolution et de précision.
Par rapport à la génération précédente, le 944 intègre un canal de transmission supplémentaire pour obtenir une résolution angulaire et une précision plus élevées, et fournit également une prise en charge au niveau de la puce pour des conceptions de configuration d'antenne plus complexes.
Habituellement, la détection longue distance est principalement résolue par la conception de l'antenne, qui mesure plus loin que le faisceau focalisé et comprime le FoV. Il est difficile d’obtenir une portée longue distance dans des conditions de grand FoV. Une solution consiste à ce que plusieurs antennes transmettent simultanément, par exemple quatre antennes émettent simultanément, et le faisceau large superposé peut mesurer plus loin dans des conditions de FoV large. Cependant, le problème de la transmission simultanée est qu'il est difficile pour le récepteur de séparer de manière fiable les faisceaux superposés. 944 adopte un tout nouveau schéma de séparation des canaux DDM-MIMO (détaillé ci-dessous), qui réalise une séparation fiable des canaux sur la base d'une transmission simultanée et réalise essentiellement une perception de haute précision des cibles longue distance dans des conditions de grand FoV. Et presque tout cela est réalisé par un accélérateur matériel (seule une petite quantité de calcul est intervenue par DSP), donc TI a mis à niveau HWA vers 2.0.
Dans le même temps, la capacité de la RAM est augmentée pour équilibrer la surcharge de mémoire causée par l'augmentation du nombre de canaux et la complexité des algorithmes. L'ajout d'une interface Ethernet vise également à résoudre le problème de l'augmentation du volume de données tel que le nuage de points de sortie radar.
Parmi les puces de première génération, 1642 est la première et DSP est le cœur de calcul absolu, utilisé pour presque toutes les tâches de traitement du signal et de traitement des données. Le MCU est essentiellement utilisé uniquement pour la configuration, le contrôle et la gestion, ce qui constitue le positionnement de base du ARM MCU par TI. Par conséquent, le traitement du MSS et du DSS n'est pas équilibré, et les mots exacts de TI sont les suivants : Dans la plupart des cas d'utilisation, le MSS est défini comme un domaine de contrôle tandis que le DSS exécute réellement le DPC.
Cependant, dans la deuxième génération, la principale 2944, le statut du DSP a été affaibli et la partie de traitement du signal, longue et laborieuse, a été essentiellement réalisée par HWA. En fait, tant que vous le souhaitez, l'ensemble du lien de traitement RSP est réalisé par HWA. TI espère également que vous pourrez utiliser davantage HWA, c'est pourquoi il a réduit les spécifications du DSP. La fréquence de traitement du C66x n'est que de 360 MHz, ce qui est bien inférieur à celui de la génération précédente C67x. De plus, ARM est renforcé, non seulement pour la configuration et le contrôle, mais également pour le traitement supérieur des données. Par exemple, le suivi et la classification peuvent également être traités par ARM, qui partage en outre les tâches de traitement du DSP, ce qui explique le déclin des spécifications DSP.
Ce genre de changement est mitigé, et nous en reparlerons à la fin de l'article.
Bien que l'ajustement et la mise à niveau du 2944 soient riches, ce qui apporte une nouvelle expérience radar, le coût de la puce 2944 n'augmentera pas beaucoup en raison de la réduction des spécifications DSP et du nombre d'ADC dans le schéma de mélange monocanal à la réception.
Et conception de référence de démonstration de logiciel. TI fournit un SDK et une Toolbox adaptés au 2944.
La boîte à outils contient 2944 conceptions de référence qui répondent aux exigences fonctionnelles de NCAP R79 et prennent en charge BSD, FCTA, LCA, etc. La démo réalise une mesure de distance FoV horizontale ± 80° sous 200 m, résolution angulaire de 9.5°. Plus intéressant encore, TI a ajouté une phrase très intéressante dans la colonne des fonctionnalités de la conception de référence : Renforce la confiance des clients dans les capacités des dispositifs à ondes millimétriques. Il semble que le radar à ondes millimétriques soit encore relativement modeste.
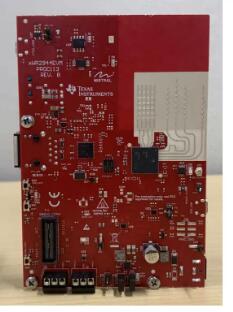
AWR2944 EVM
La combinaison de l'EVM et du DCA1000 offre une capacité d'acquisition de données brutes pour prendre en charge l'analyse des données brutes ADC.
Le réseau équivalent de disposition MIMO de l'antenne de la carte de démonstration est
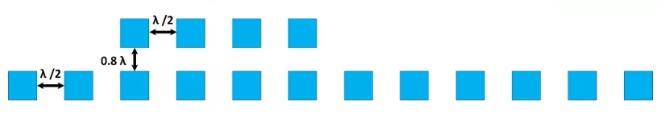
Réseau d'antennes virtuelles
La bande de fréquence de l'antenne couvre 76 GHz à 81 GHz, avec un gain de 13 dBi, 3 dB un niveau de largeur de faisceau de 3 dB ± 30° pas ± 3° 6 dB niveau de largeur de faisceau ± 45° pas ± 5°.
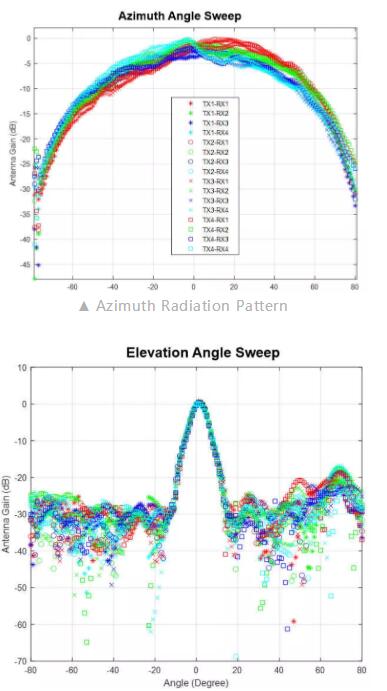
Modèle de rayonnement d'altitude
Après TI SDK 3.x, un tout nouveau framework SW est conçu et des concepts tels que DPC, DPM et DPU sont introduits, ce qui rend l'ensemble de l'architecture logicielle complexe, mais la logique est claire et les développeurs peuvent rapidement commencer à la développer. Le framework n’est pas le sujet de cet article, je ne le répéterai donc pas ici. Parlons de la mise à niveau principale DDM-MIMO.
J'ai discuté des technologies de séparation de canaux MIMO telles que FDM, TDM et CDM dans (Séparation de canaux MIMO du radar 4D). Différent du TDMA, le FDMA peut réaliser une transmission simultanée et déterminer le schéma de séparation des canaux en utilisant la relation de mappage entre l'antenne émettrice et la position de décalage de fréquence.
Parmi eux, FDM peut être simplement résumé par la figure suivante.
(a) Si le décalage de fréquence entre les canaux à séparer est un multiple de la résolution Doppler, il s'agit de DDMA ;
(b) Si le décalage de fréquence entre les canaux à séparer est un multiple de la bande passante du signal après déchirp, il s'agit de RDMA ;
(c) Si le décalage de fréquence entre les canaux à séparer est un multiple de la fréquence de battement maximale, il s'agit de BFD ;
(d) Si le décalage de fréquence entre les canaux à séparer est un multiple de la bande passante chirp, il s'agit d'un FT-FDMA.
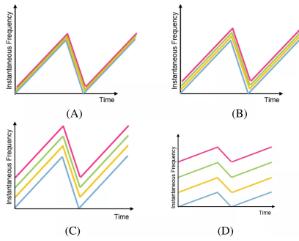
Séparation des canaux MIMO
Par conséquent, le DDM peut être considéré comme un cas de FDM.
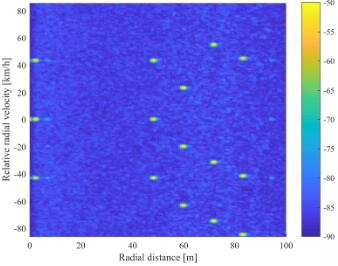
Carte Range-Doppler (DDM)
TI implémente le DDMA à bande vide, fournit le RangeProc DDMA DPU et le Doppler DDMA DPU constitue le module de base du DDMA. J'ai jeté un bref coup d'œil à la démodulation DDMA implémentée par le matériel actuel de TI, et l'achèvement global est toujours OK.
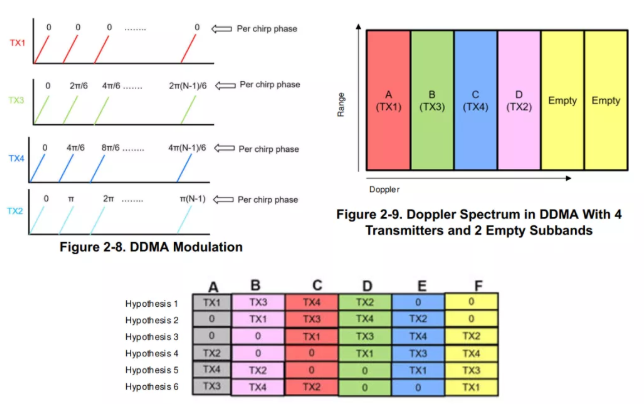
Principe DDMA
La modulation DDMA montre que DDM-MIMO nécessite un niveau élevé de déphaseur, et la précision du déphaseur TI nécessite également une évaluation minutieuse.
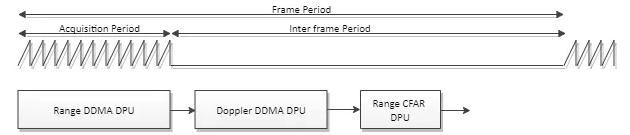
Chaîne de traitement du chemin de données de détection d'objets
Cependant, DDMA n’est pas une solution simple. Les problèmes potentiels du DDMA incluent, sans toutefois s'y limiter :
Étalonnage de phase Crénelage de crête Amplitude déséquilibrée
La figure suivante montre les résultats mesurés de la démo, et ses performances de télémétrie, la densité du nuage de points, le FoV et d'autres effets sont corrects, ce qui est en effet bien supérieur à celui de la première génération. J'espère pouvoir
« Renforce la confiance des clients dans les capacités des appareils mmWave »。
La figure suivante montre les résultats mesurés de la démo, et ses performances de télémétrie, la densité du nuage de points, le FoV et d'autres effets sont corrects, ce qui est en effet bien supérieur à celui de la première génération.
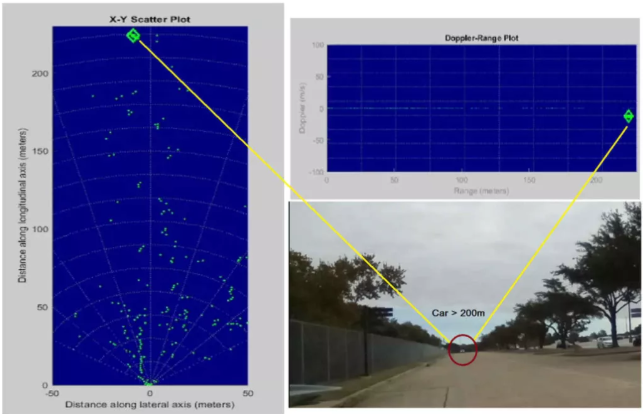
Test de démonstration 2944
Résumer
Faisons un pas de plus et analysons l'impact que la sortie de TI 2944 pourrait avoir sur l'industrie des radars pour véhicules.
Si l’on analyse la compétitivité des radars uniquement du point de vue technique, le plus important réside dans l’antenne, le MMIC et l’algorithme. Les fabricants de puces fournissent du MMIC et les fabricants de radars établissent progressivement leurs propres barrières en raison des avantages de l'antenne et de l'algorithme, et cet état semble changer lentement.
1. Le radar à ondes millimétriques passe progressivement de la « différence des liens de traitement du signal » à la « différence des liens de traitement des données », c'est-à-dire la différence des méthodes de traitement des données des nuages de points. Il préconise l'utilisation de TI HWA, consolide de nombreux algorithmes avancés de traitement du signal et les utilisateurs n'ont besoin d'y accéder qu'en fonction de leurs besoins. Les algorithmes de traitement du signal sont en cours de normalisation et la norme inférieure du radar est construite. La réduction de la fréquence de traitement du DSP et l'augmentation de la fréquence de base de l'ARM peuvent non seulement guider les utilisateurs à renforcer l'utilisation déguisée du HWA, mais également aider à équilibrer les coûts. . TI a également déclaré :
Le bloc Hardware Accelerator (HWA 2.0) complète le DSS et le MSS en déchargeant les traitements radar courants tels que la FFT, le taux constant de fausses alarmes (CFAR), la mise à l'échelle et la compression. Cela permet d'économiser du MIPS sur le DSS et le MSS, ouvrant ainsi des ressources pour des applications personnalisées et des algorithmes de niveau supérieur.
Le champ de bataille des fabricants de radars évolue progressivement vers le traitement des données, notamment le suivi, la classification des cibles, la compréhension des scènes, l'IA de pointe, la fusion de données, etc.
2. J'ai toujours pensé que le traitement du signal est la partie la plus fascinante du radar à ondes millimétriques. Une telle décision conduira sans aucun doute à un contrôle plus faible de tous les liens intermédiaires, depuis la sortie des données brutes de l'ADC jusqu'aux données des nuages de points radar émises par les fabricants de radars. Flexibilité réduite de la couche RSP. Cela abaissera encore le seuil de la technologie radar et brisera certaines barrières techniques des fabricants de radars d'origine. On peut voir que les fournisseurs de puces auront de plus en plus d'influence sur les fabricants de radars, et la stratégie « d'égalité des droits » au plus haut niveau des fabricants de puces réduira encore davantage les différences de produits entre les fabricants de radars, ce qui est voué à entrer dans les prix bas. concours.
Quant à l'orientation de mise à niveau du radar de suivi, je pense que la partie traitement du signal sera partiellement diluée sous l'influence des fabricants de puces, et sera encore renforcée par HWA, et la partie RSP pourrait à terme être un produit standard. De quel type d'application avez-vous besoin ? Il suffit de configurer les registres et la concurrence pourrait se concentrer de plus en plus sur le traitement des données supérieur. Il est également possible d'intégrer le tout nouveau AI Engine. Dans une certaine mesure, le radar à ondes millimétriques ressemblera de plus en plus au radar laser, sauf dans la bande de fréquences.
Recommandations connexes
Entretien exclusif avec Li Gang de Yunfan Ruida : La précision des produits radar à ondes millimétriques et la chaleur humaine
2026-07-22
3878
Passion RF, parcours d'artisan : plus de 30 ans d'engagement indéfectible — Entretien avec M. Qin Hongxiang, ingénieur en chef chez Kinghelm
2026-06-26
3809





 粤公网安备44030002007346号