
























Горячая линия
Новости

Новости
Глубокий анализ радиолокационного чипа второго поколения TI
2022-03-17
998
Установленный на автомобиле радар является одним из основных датчиков системы Advanced Assisted Driving (ADAS) и беспилотного вождения, а установленный на автомобиле радиолокационный чип является ядром установленного на автомобиле радара. В настоящее время высокоинтегрированный чип автомобильного уровня (MMIC+DSP/MCU) обеспечивает ключевой путь миниатюризации, высокой надежности, стабильности и низкой стоимости радара, и его важность очевидна.
Недавно компания TI официально выпустила радарный чип следующего поколения, устанавливаемый на транспортном средстве, AWR2944, а также сопутствующий SDK mmwave_mcuplus_sdk_04_02_00_01, набор инструментов для эталонного проектирования MMWAVE _ автомобильный _toolbox _ 3 _ 5 _ 0 и демонстрационную эталонную плату AWR2944 EVM. . Итак, какие изменения и обновления вносит этот выпуск, какие идеи дизайна радарных чипов компании TI представляют собой и какое влияние это может оказать на индустрию автомобильных радаров? Давайте углубимся.
AWR2944 TI определяется как высокопроизводительный автомобильный радиолокационный чип второго поколения, который в настоящее время находится на стадии предварительной версии. То есть могут быть предоставлены образцы микросхем или демонстрационные платы, которые можно оценить, но которые официально не производятся серийно.
АВР2944
Начнем с ключевого момента — обзора устройства.
AWR2944 по-прежнему является традиционным 45-нм процессом RFCMOS, который поддерживает диапазон частот 76–81 ГГц с максимальной полосой пропускания 5 ГГц. В то же время чип поддерживает 4Tx4Rx, который на данный момент является чипом с наибольшим количеством одночиповых приемопередатчиков в TI;
По сравнению с предыдущей серией AWR1xxx управление фазой немного улучшено до -96 дБн/Гц [от 76 до 77 ГГц] и -95 дБн/Гц [от 76 до 81 ГГц] (фазовый шум при 1 МГц);
Новый фазовращатель передатчика: DSS имеет собственный DSP, но его модель изменена с C674x на C66x. Процессор в MSS обновлен с ARM R4F до ARM R5F, а аппаратный ускоритель (HWA) обновлен до версии 2.0; Объем встроенной оперативной памяти увеличен до 4 МБ.
Аппаратный модуль безопасности (HSM) интегрирован впервые. Сам HSM в основном состоит из программируемого ядра ARM Cortex M4. Кроме того, в загрузку добавлена поддержка безопасной аутентифицированной и зашифрованной загрузки, а также зашифрованное HWA для дальнейшего повышения безопасности радиолокационного оборудования.
Что касается автомобильного интерфейса связи, все два канала CAN настроены на CAN-FD, и впервые поддерживается Ethernet RGM II/RMII/MII со скоростью 100 Мбит/с;
Частота дискретизации АЦП составляет 37.5Msps, количество каналов увеличено до 9, количество UART увеличено до 4, а для сбора и воспроизведения данных добавлен интерфейс CSI2 Rx.
Приемная сторона TI отказывается от структуры ортогонального смешивания I/Q, обычно используемой в предыдущем поколении, и принимает структуру смешивания I-канала (как показано ниже);
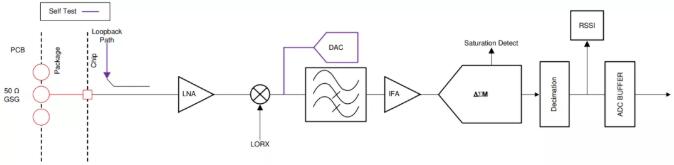
Подсистема приема (на канал)
Аппаратная архитектура показана на следующем рисунке. AWR2944 по-прежнему представляет собой понятный модульный дизайн, и различные изменения и обновления, представленные ранее, в основном понятны с первого взгляда. Для вашего удобства я также выложил блок-схему AWR1843.
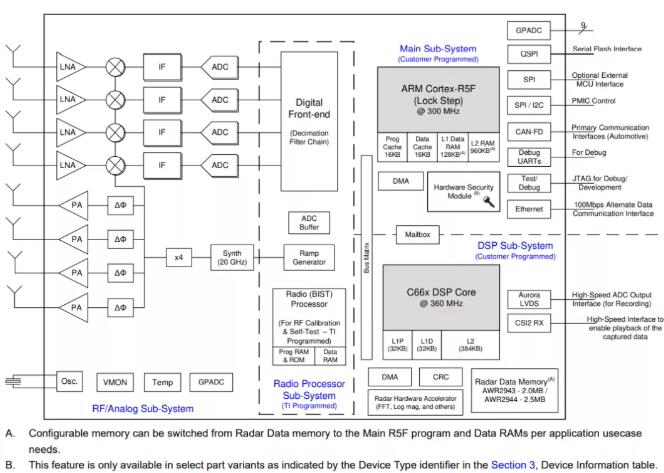
Функциональная блок-схема (AWR2944)
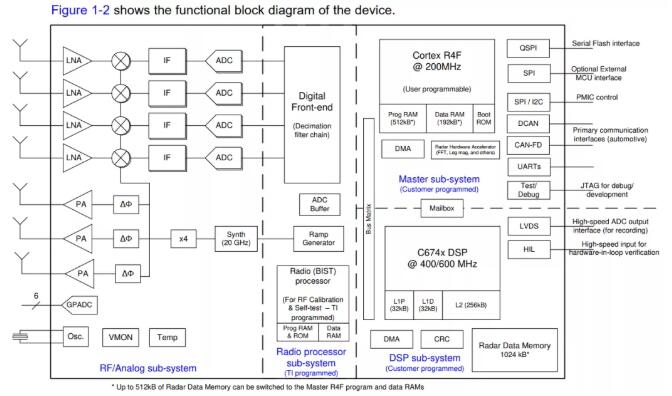
Функциональная блок-схема (AWR1843)
Видно, что, как высокопроизводительный радарный чип второго поколения, AWR2944 имеет множество возможностей для настройки и модернизации. Но в конце концов функция параметров лишь поверхностна, и нам нужно взглянуть на глубокую логику этих корректировок и обновлений.
Я представил угловой радар следующего поколения Conti (Industry I Next-Generation Angular Radar — от SRR600). Это основное требование для реализации высокоточного восприятия дальних целей в условиях большого поля зрения, что ставит новые проблемы в отношении характеристик радиолокационной дальности, углового поля зрения, разрешения и точности.
По сравнению с предыдущим поколением, 944 имеет еще один канал передачи для достижения более высокого углового разрешения и точности, а также обеспечивает поддержку на уровне чипа для более сложных конструкций антенн.
Обычно зондирование на больших расстояниях решается за счет конструкции антенны, которая измеряет расстояние дальше, чем сфокусированный луч, и сжимает поле зрения. Трудно достичь большой дальности в условиях большого поля зрения. Один из способов заключается в том, что несколько антенн передают одновременно, например, четыре антенны передают одновременно, а наложенный широкий луч может измерять дальше при условии широкого поля зрения. Однако проблема одновременной передачи состоит в том, что приемнику сложно надежно разделить наложенные лучи. 944 использует совершенно новую схему разделения каналов DDM-MIMO (подробно описанную ниже), которая обеспечивает надежное разделение каналов на основе одновременной передачи и, по сути, обеспечивает высокоточное восприятие целей на больших расстояниях в условиях большого поля зрения. И почти все это реализовано с помощью аппаратного ускорителя (только небольшой объем вычислений задействован DSP), поэтому TI обновила HWA до 2.0.
В то же время емкость оперативной памяти увеличивается, чтобы сбалансировать накладные расходы на память, вызванные увеличением количества каналов и сложностью алгоритма. Добавление интерфейса Ethernet также призвано решить проблему увеличения объема данных, например, облака выходных точек радара.
Среди чипов первого поколения 1642 является первым, а DSP — абсолютным вычислительным ядром, которое используется практически для всех задач обработки сигналов и данных. MCU в основном используется только для настройки, контроля и управления, что является основным позиционированием ARM MCU от TI. Таким образом, обработка MSS и DSS не сбалансирована, и точные слова TI таковы: В большинстве случаев использования MSS определяется как домен управления, в то время как DSS фактически выполняет DPC.
Однако во втором поколении, ведущем 2944, статус DSP был ослаблен, и трудоемкая и трудоемкая часть обработки сигнала в основном выполнялась HWA. Фактически, если вы того пожелаете, весь канал обработки RSP реализуется HWA. TI также надеется, что вы сможете больше использовать HWA, поэтому снизила спецификацию DSP. Частота обработки C66x составляет всего 360 МГц, что значительно ниже, чем у C67x предыдущего поколения. Более того, ARM усилен не только для настройки и управления, но и для обработки верхних данных. Например, отслеживание и классификация также могут обрабатываться ARM, который также разделяет задачи обработки DSP, что является причиной отказа от спецификаций DSP.
Такого рода изменения неоднозначны, и о них мы поговорим в конце статьи.
Хотя настройки и обновления 2944 богаты, что дает новый опыт работы с радаром, стоимость чипа 2944 не сильно увеличится из-за уменьшения характеристик DSP и количества АЦП в схеме одноканального микширования на приемной стороне.
И эталонный дизайн демо-версии программного обеспечения. TI предоставляет SDK и Toolbox, адаптированные к 2944.
Toolbox содержит 2944 эталонных проекта, отвечающих функциональным требованиям NCAP R79 и поддерживающих BSD, FCTA, LCA и т. д. Демо-версия реализует горизонтальное поле зрения ± 80°, измерение расстояний до 200 м, угловое разрешение 9.5°. Еще более интересно то, что компания TI добавила такое интересное предложение в колонку характеристик эталонного дизайна: «Повышает доверие клиентов к возможностям устройств миллиметрового диапазона». Кажется, что радар миллиметрового диапазона все еще относительно скромен.
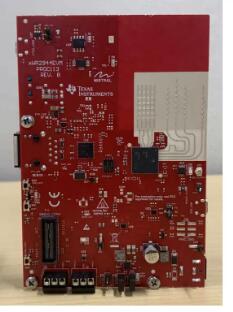
AWR2944 ЭВМ
Комбинация EVM и DCA1000 обеспечивает возможность сбора необработанных данных для поддержки анализа необработанных данных АЦП.
Эквивалентная схема MIMO-схемы антенны демонстрационной платы:
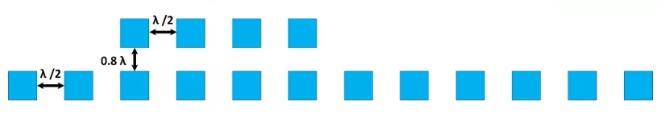
Виртуальная антенная решетка
Диапазон частот антенны охватывает от 76 ГГц до 81 ГГц, с коэффициентом усиления 13 дБи, 3 дБ, уровнем ширины луча 3 дБ ± шаг 30° ± 3°, уровень ширины луча 6 дБ ± шаг 45° ± 5°.
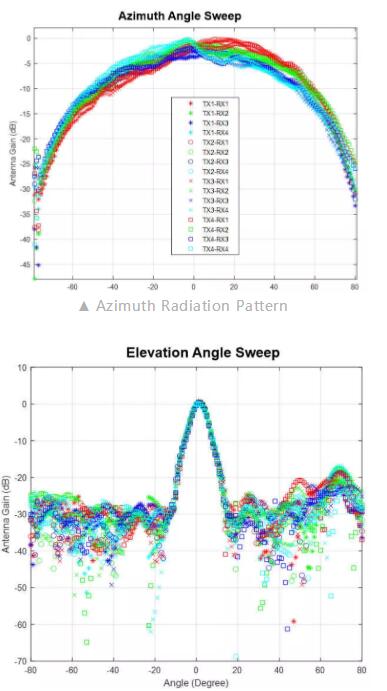
Диаграмма направленности возвышения
После TI SDK 3.x была разработана совершенно новая SW Framework и введены такие концепции, как DPC, DPM и DPU, что усложняет всю архитектуру программного обеспечения, но логика ясна, и разработчики могут быстро приступить к ее разработке. Фреймворк не является предметом этой статьи, поэтому я не буду повторять его здесь. Давайте поговорим об обновлении ядра DDM-MIMO.
Я обсуждал технологии разделения каналов MIMO, такие как FDM, TDM и CDM (разделение каналов MIMO 4D-радара). В отличие от TDMA, FDMA может реализовывать одновременную передачу и определять схему разделения каналов, используя соотношение отображения между антенной передатчика и положением смещения частоты.
Среди них FDM можно просто резюмировать следующим рисунком.
а) если сдвиг частоты между разделяемыми каналами кратен доплеровскому разрешению, это DDMA;
(b) Если смещение частоты между разделяемыми каналами кратно полосе пропускания сигнала после устранения частотной модуляции, это RDMA;
(c) Если сдвиг частоты между разделяемыми каналами кратен максимальной частоте биений, это BFD;
(d) Если сдвиг частоты между разделяемыми каналами кратен полосе пропускания ЛЧМ, это FT-FDMA.
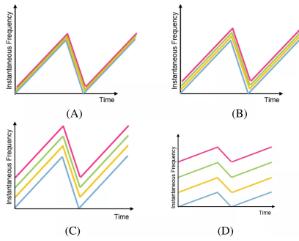
Разделение каналов MIMO
Следовательно, DDM можно рассматривать как вариант FDM.
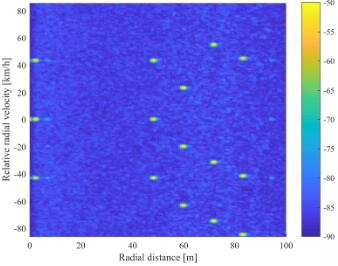
Карта дальнего допплера (DDM)
TI реализует DDMA с пустой полосой, обеспечивает RangeProc DDMA DPU, а Doppler DDMA DPU составляет основной модуль DDMA. Я кратко рассмотрел демодуляцию DDMA, реализуемую текущим оборудованием TI, и в целом все еще в порядке.
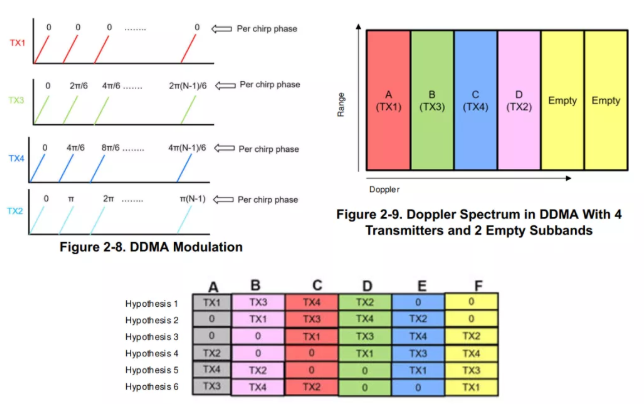
Принцип ДДМА
Из модуляции DDMA видно, что DDM-MIMO требует высокого уровня фазовращателя, а точность фазовращателя TI также требует тщательной оценки.
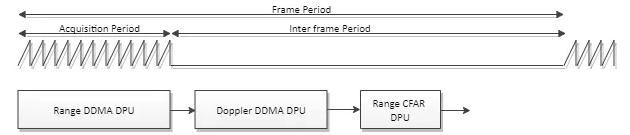
Цепочка обработки пути данных обнаружения объектов
Однако DDMA — непростое решение. Потенциальные проблемы DDMA включают, помимо прочего:
Калибровка фазы Совмещение пиков Несбалансированная амплитуда
На следующем рисунке показаны измеренные результаты демо-версии, а его производительность по дальности, плотность облака точек, поле зрения и другие эффекты в порядке, что действительно намного выше, чем у первого поколения. Надеюсь, что смогу
«Повышает доверие клиентов к возможностям устройств mmWave».
На следующем рисунке показаны измеренные результаты демо-версии, а его производительность по дальности, плотность облака точек, поле зрения и другие эффекты в порядке, что действительно намного выше, чем у первого поколения.
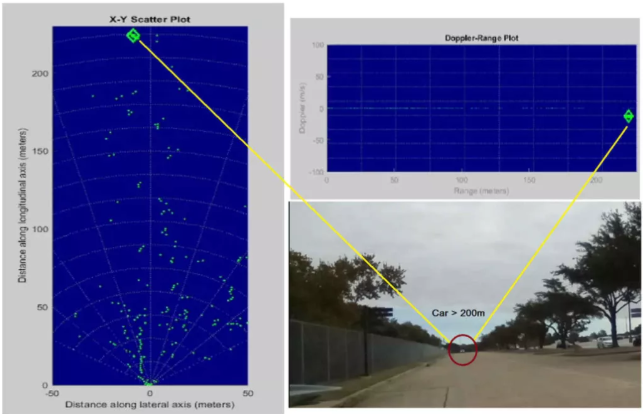
2944демо-тест
Суммировать
Давайте сделаем еще один шаг вперед и проанализируем, какое влияние выпуск TI 2944 может оказать на индустрию автомобильных радаров.
Если анализировать конкурентоспособность радаров только с технической точки зрения, то самое важное заключается в антенне, MMIC и алгоритме. Производители микросхем предоставляют MMIC, а производители радаров постепенно устанавливают свои собственные барьеры из-за преимуществ антенн и алгоритмов, и это состояние, похоже, медленно меняется.
1. Радар миллиметрового диапазона постепенно меняется от «разницы звеньев обработки сигналов» к «разнице звеньев обработки данных», то есть разности методов обработки данных облака точек. Он поддерживает использование TI HWA, закрепляет многие передовые алгоритмы обработки сигналов, и пользователям остается получать к ним доступ только в соответствии со своими потребностями. Алгоритмы обработки сигналов стандартизируются, и создается базовый стандарт радара. Снижение частоты обработки DSP и увеличение базовой частоты ARM может не только помочь пользователям более активно использовать замаскированное HWA, но и помочь сбалансировать стоимость. . TI также сказал:
Блок аппаратного ускорителя (HWA 2.0) дополняет DSS и MSS, разгружая общие радиолокационные обработки, такие как БПФ, постоянная частота ложных срабатываний (CFAR), масштабирование и сжатие. Это экономит MIPS на DSS и MSS, открывая ресурсы для пользовательских приложений и алгоритмов более высокого уровня.
Поле битвы производителей радаров постепенно меняется на обработку данных, включая отслеживание, классификацию целей, понимание сцены, периферийный искусственный интеллект, объединение данных и так далее.
2. Я всегда думаю, что обработка сигналов — самая интересная часть радара миллиметрового диапазона. Такой шаг, несомненно, приведет к ослаблению контроля всех промежуточных звеньев от вывода необработанных данных АЦП до вывода данных облака точек радаров производителями радаров. Меньшая гибкость уровня RSP. Это еще больше снизит порог развития радиолокационной технологии и сломает некоторые технические барьеры, существующие между оригинальными производителями радаров. Видно, что поставщики чипов будут иметь все большее и большее влияние на производителей радаров, а стратегия «равных прав» на высшем уровне производителей чипов еще больше уменьшит различия в продуктах среди производителей радаров, что неизбежно приведет к переходу на рынок низких цен. соревнование.
Что касается направления модернизации последующего радара, я думаю, что часть обработки сигналов будет частично разбавлена под влиянием производителей чипов и по-прежнему будет усилена HWA, а часть RSP в конечном итоге может стать стандартным продуктом. Какое приложение вам нужно? Просто настройте регистры, и конкуренция может все больше сконцентрироваться на обработке верхних данных. Также возможно интегрировать совершенно новый AI Engine. В какой-то степени радар миллиметрового диапазона будет все больше напоминать лазерный радар, за исключением диапазона частот.
Связанные рекомендации
Эксклюзивное интервью с Ли Гангом из компании Yunfan Ruida: Точность миллиметровых радиолокационных устройств и теплота человеческого духа.
2026-07-22
3878
Увидимся в следующем году! | Slkor на выставке electronica China 2026: краткий обзор основных моментов
2026-07-14
3322





 粤公网安备44030002007346号