
























hotline
Oplossingen

Oplossingen
Wilt u STM32 vervangen door GD32? Deze gegevens moeten bekend zijn
2022-03-17
1014
GD32 is een microcomputer met één chip, ontwikkeld in China. Er wordt gezegd dat de ontwikkelaar van ST Company is, en GD32 is ook gemaakt met STM32 als sjabloon. Daarom zijn GD32 en STM32 op veel plaatsen hetzelfde. GD32 is echter toch een ander product en het is onmogelijk om STM32 voor alles te volgen. Sommige zelf ontwikkelde producten zijn nog steeds verschillend. We zullen het niet over dezelfde plaatsen hebben. Hier zijn de verschillende plaatsen.
1. kern
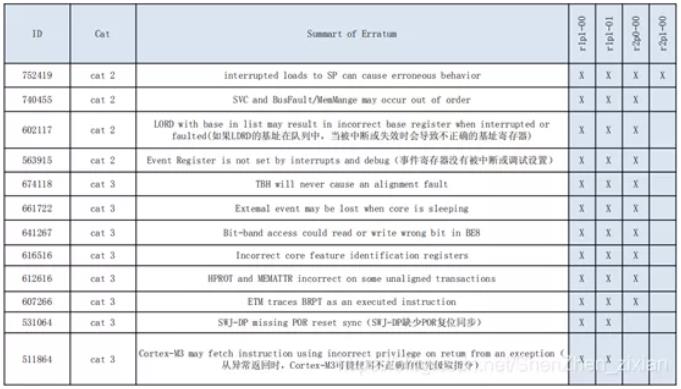
GD32 gebruikt de M3-kernel van de tweede generatie, terwijl STM32 voornamelijk de M3-kernel van de eerste generatie gebruikt. De volgende afbeelding toont de M3-kernelerrata van ARM, en de kernel die door GD wordt gebruikt is slechts één BUG, 752419.
2. Basisfrequentie
Gebruik van HSE (High Speed External Clock): de maximale frequentie van GD32 is 108M en de maximale frequentie van STM32 is 72M. Gebruik HSI (High Speed Internal Clock): de maximale frequentie van GD32 is 108M en de maximale frequentie van STM32 is 64M. Grote frequentie betekent dat de computercode met één chip sneller werkt. GD is een goede keuze als u het scherm moet poetsen, de vierkantswortel moet berekenen en de motor in het project moet besturen.
3. Lever elektriciteit
Externe voeding: het bereik van de externe voeding van de GD32 is 2.6 ~ 3.6 V, en dat van de STM32 is 2 ~ 3.6 V. Het voedingsbereik van GD is relatief smaller dan dat van STM32.
Kernspanning: GD32-kernspanning is 1.2 V, STM32-kernspanning is 1.8 V. De kernspanning van GD is lager dan die van STM32, dus het stroomverbruik van de GD-chip is lager tijdens het hardlopen.
4. Flitsverschil
De flitser van GD32 is onafhankelijk ontwikkeld, wat anders is dan die van STM32.
GD Flash-uitvoeringssnelheid: de wachttijd voor de uitvoering van het programma in GD32 Flash is 0. Uitvoeringssnelheid van STM32 Flash: ST-systeemfrequentie heeft geen toegang tot de relatie van flash-wachttijd, 0 wachttijd, wanneer 0 < sysclk < 24 MHz; 1 wachttijd, wanneer 24 MHz < sysclk ≤ 48 MHz; 2 wachttijd, wanneer 48 MHz
Flash-wistijd: GD heeft iets meer tijd nodig om te wissen. De officiële gegevens zijn als volgt: "Flashmodellen uit de GD32F103/101-serie met 128 KB en lager, de typische waarde van Pagina wissen is 100 ms en de werkelijke meting is ongeveer 60 ms." De typische waarde van het overeenkomstige ST-product Pagina wissen is 20 ~ 40 ms.
5. Stroomverbruik
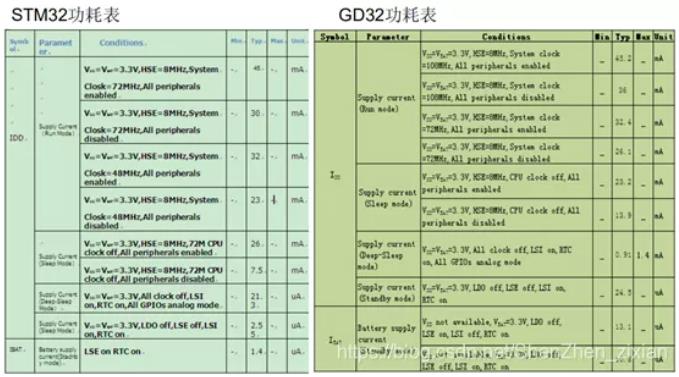
Uit de volgende tabel blijkt dat het energieverbruik van GD-producten lager is dan dat van STM32 onder dezelfde hoofdfrequentie, maar dat de uitschakelmodus, stand-bymodus en slaapmodus van GD nog steeds hoger zijn dan die van STM32 onder dezelfde instellingen.
6. seriële poort
Wanneer GD continu gegevens verzendt, zal er tussen elke twee bytes een Bit Idle zijn, maar STM32 niet, zoals weergegeven in de volgende afbeelding.
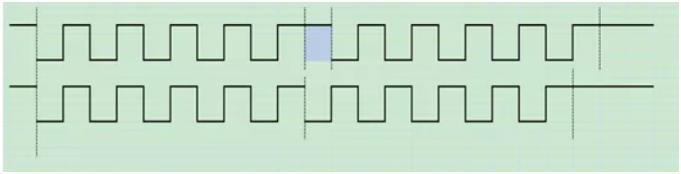
De seriële poort van GD heeft slechts 1/2 stopbit-modi bij het verzenden. STM32 heeft vier stopbitmodi van 0.5/1/1.5/2.
Deze twee verschillen tussen GD en STM32 USART hebben weinig effect op de communicatie, maar de communicatietijd van GD zal iets langer zijn.
7. ADC-verschil
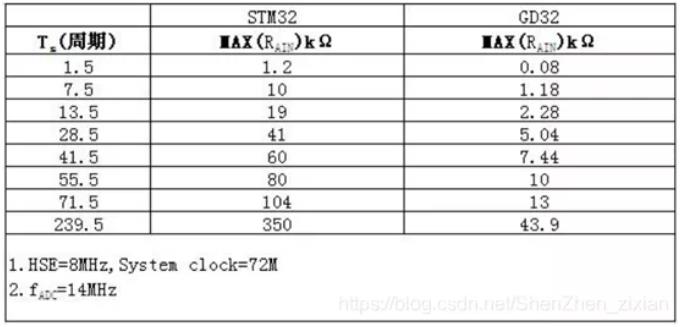
De instelling van de ingangsimpedantie en bemonsteringstijd van GD is anders dan die van ST, en de ingangsimpedantie van GD-bemonstering met dezelfde configuratie is relatief klein. Zie de volgende tabel voor details. Dit is de relatie tussen de ingangsimpedantie en de bemonsteringsperiode wanneer de ADC draait op de hoofdfrequentie van 72M en de bemonsteringsklok van 14M:
8. FSMC
Alleen de grote capaciteit (256K en hoger) boven 100Pin van STM32 heeft FSMC, en al degenen boven 100Pin van GD32 hebben FSMC.
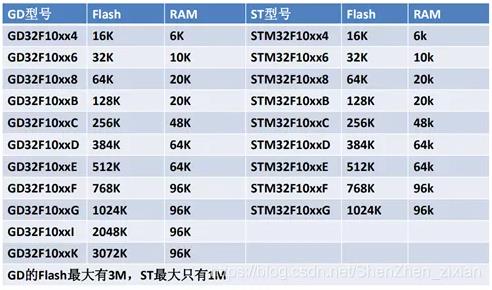
9. 03-serie RAM- en FLASH-grootteverschil
De ram- en flitserparen van de GD103-serie en ST103-serie zijn als volgt:
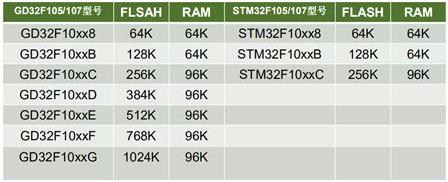
10. Verschillen tussen de 105-107-serie STM32 en GD
Er zijn veel meer keuzes van GD's 105/107 dan ST's. Zie de volgende tabel voor details:
11 vermogen om verstoring te weerstaan
Op dit punt heeft de ambtenaar het niet gegeven, en de auteur ontdekte het per ongeluk tijdens het project.
Oorspronkelijk werd STM32F103C8T6 in het project gebruikt en later vervangen door GDF103C8T6. De pinnen van de twee chips zijn volledig consistent. De microcomputer met één chip gebruikt twee aangrenzende pinnen als klokpinnen en gegevensuitvoerpinnen van SPI, en ontdekt vervolgens dat de SPI van STM32 normaal kan communiceren, maar die van GD niet. Na inspectie blijkt dat er twee IIC-koperdraden door de achterkant van de koperdraad van de SPI van de printplaat lopen en dat het signaal zou moeten worden beïnvloed.
Als we met een oscilloscoop naar het pinniveau kijken, blijkt dat de golfvormen van de datapinnen van STM32 en GD abnormaal zijn, maar de golfvormen van STM32 zijn veel beter. Hoewel de golfvormen iets slechter zijn, is de SPI-communicatie nog steeds normaal. En GD kan niet normaal communiceren.
Vervolgens vertraagde de auteur de communicatiesnelheid van SPI en ontdekte dat de datapin van STM32 snel terugkeerde naar de normale golfvorm, terwijl die van GD nog steeds slecht was, en pas weer normaal werd als de snelheid naar een zeer laag niveau daalde. . In eerste instantie wordt vermoed dat STM32 enkele circuits heeft om de pinnen te filteren, maar GD niet.
Hoewel de bedrading van de gebruikte printplaat zelf enigszins onredelijk is, zorgt STM32 in dezelfde ruige omgeving nog steeds voor de normale communicatie, maar GD kan dat niet, wat aantoont dat het anti-interferentievermogen van GD tot op zekere hoogte inferieur is aan dat van STM32.
Gerelateerde aanbevelingen





 粤公网安备44030002007346号