
























Service-Hotline
Lösungen

Lösungen
Möchten Sie STM32 durch GD32 ersetzen? Diese Details müssen bekannt sein
2022-03-17
1014
GD32 ist ein in China entwickelter Ein-Chip-Mikrocomputer. Es wird gesagt, dass der Entwickler von ST Company stammt und GD32 ebenfalls mit STM32 als Vorlage erstellt wurde. Daher sind GD32 und STM32 an vielen Stellen gleich. GD32 ist jedoch letztendlich ein anderes Produkt, und es ist unmöglich, STM32 für alles zu folgen. Einige selbst entwickelte Produkte sind immer noch unterschiedlich. Wir werden nicht über dieselben Orte sprechen. Hier sind die verschiedenen Orte.
1. Kern
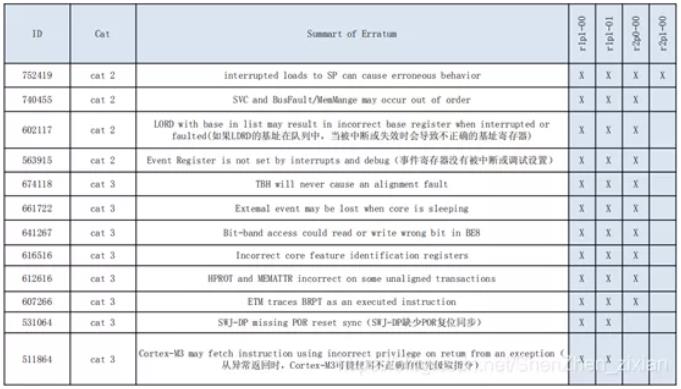
GD32 übernimmt den M3-Kernel der zweiten Generation, während STM32 hauptsächlich den M3-Kernel der ersten Generation übernimmt. Die folgende Abbildung zeigt die M3-Kernel-Errata von ARM, und der von GD verwendete Kernel ist nur ein Fehler, 752419.
2. Grundfrequenz
Verwendung von HSE (High Speed External Clock): Die maximale Frequenz von GD32 beträgt 108 M und die maximale Frequenz von STM32 beträgt 72 M. Verwenden Sie HSI (High Speed Internal Clock): Die maximale Frequenz von GD32 beträgt 108 M und die maximale Frequenz von STM32 ist 64 M. Große Frequenz bedeutet, dass der Single-Chip-Computercode schneller ausgeführt wird. GD ist eine gute Wahl, wenn Sie im Projekt das Sieb bürsten, die Quadratwurzel berechnen und den Motor steuern müssen.
3. Stromversorgung bereitstellen
Externe Stromversorgung: Der externe Stromversorgungsbereich von GD32 beträgt 2.6 bis 3.6 V und der von STM32 2 bis 3.6 V. Der Stromversorgungsbereich von GD ist relativ schmaler als der von STM32.
Kernspannung: Die GD32-Kernspannung beträgt 1.2 V, die STM32-Kernspannung beträgt 1.8 V. Die Kernspannung von GD ist niedriger als die von STM32, sodass der Stromverbrauch des GD-Chips im Betrieb geringer ist.
4. Blitzunterschied
Der Flash von GD32 wird unabhängig entwickelt und unterscheidet sich von dem von STM32.
GD-Flash-Ausführungsgeschwindigkeit: Die Wartezeit der Programmausführung in GD32-Flash beträgt 0. Ausführungsgeschwindigkeit von STM32-Flash: Die ST-Systemfrequenz greift nicht auf die Beziehung der Flash-Wartezeit zu, 0 Wartezeit, wenn 0 < sysclk < 24 MHz; 1 Wartezeit, wenn 24 MHz < sysclk ≤ 48 MHz; 2 Wartezeit, wenn 48 MHz
Flash-Löschzeit: Das Löschen von GD dauert etwas länger. Die offiziellen Daten lauten wie folgt: „Bei Flash-Modellen der GD32F103/101-Serie mit 128 KB und weniger beträgt der typische Wert der Seitenlöschung 100 ms und die tatsächliche Messung liegt bei etwa 60 ms.“ Der typische Wert für die Seitenlöschung des entsprechenden ST-Produkts beträgt 20–40 ms.
5. Stromverbrauch
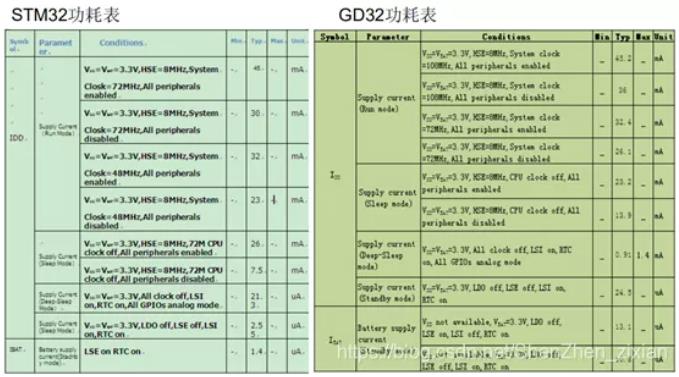
Aus der folgenden Tabelle ist ersichtlich, dass der Betriebsstromverbrauch von GD-Produkten bei gleicher Hauptfrequenz geringer ist als der von STM32, der Abschaltmodus, der Standby-Modus und der Schlafmodus von GD jedoch immer noch höher sind als der von STM32 bei gleicher Hauptfrequenz Einstellungen.
6. Serieller Anschluss
Wenn GD kontinuierlich Daten sendet, liegt zwischen jeweils zwei Bytes ein Bit-Leerlauf, bei STM32 jedoch nicht, wie in der folgenden Abbildung dargestellt.
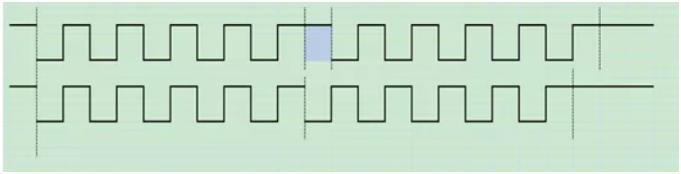
Der serielle Port von GD verfügt beim Senden nur über 1/2-Stoppbit-Modi. STM32 verfügt über vier Stoppbitmodi: 0.5/1/1.5/2.
Diese beiden Unterschiede zwischen GD und STM32 USART haben kaum Auswirkungen auf die Kommunikation, aber die Kommunikationszeit von GD wird etwas länger sein.
7. ADC-Unterschied
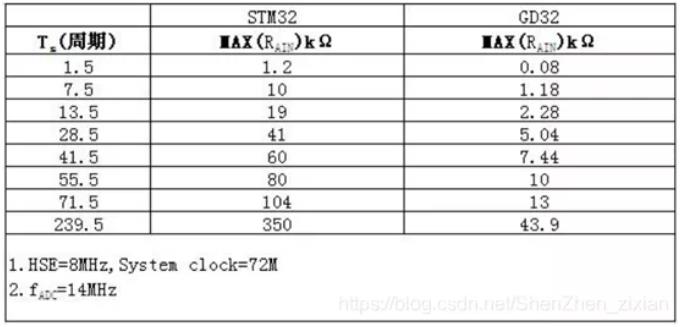
Die Einstellung der Eingangsimpedanz und der Abtastzeit von GD unterscheidet sich von der von ST, und die Eingangsimpedanz der GD-Abtastung ist bei gleicher Konfiguration relativ klein. Einzelheiten finden Sie in der folgenden Tabelle. Dies ist die Beziehung zwischen der Eingangsimpedanz und der Abtastperiode, wenn der ADC mit der Hauptfrequenz von 72 M und dem Abtasttakt von 14 M läuft:
8. FSMC
Nur die große Kapazität (256K und mehr) über 100Pin von STM32 verfügt über FSMC, und alle über 100Pin von GD32 verfügen über FSMC.
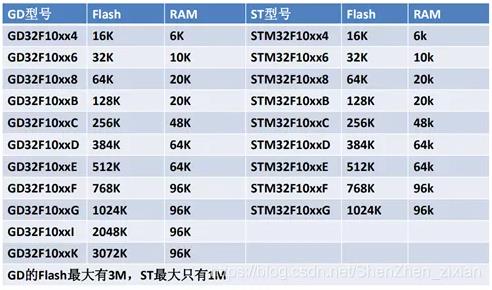
9. Größenunterschied zwischen RAM und FLASH der Serie 03
Die RAM- und Flash-Paare der Serien GD103 und ST103 sind wie folgt:
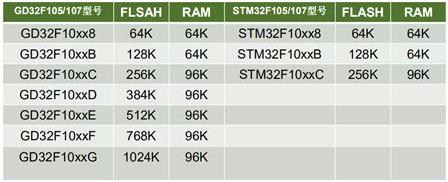
10. Unterschiede zwischen STM105 und GD der Serien 107-32
Es gibt viel mehr Auswahlmöglichkeiten für GDs 105/107 als für STs. Einzelheiten finden Sie in der folgenden Tabelle:
11 Fähigkeit, Störungen zu widerstehen
Zu diesem Punkt hat der Beamte keine Angaben gemacht, und der Autor hat es zufällig bei der Durchführung des Projekts entdeckt.
Ursprünglich wurde im Projekt STM32F103C8T6 verwendet, später wurde es durch GDF103C8T6 ersetzt. Die Pins der beiden Chips stimmen völlig überein. Der Single-Chip-Mikrocomputer verwendet zwei benachbarte Pins als Taktpins und Datenausgangspins von SPI und stellt dann fest, dass der SPI von STM32 normal kommunizieren kann, der von GD jedoch nicht. Bei der Inspektion wurde festgestellt, dass zwei IIC-Kupferdrähte durch die Rückseite des SPI-Kupferdrahts der Leiterplatte verlaufen und das Signal beeinträchtigt sein sollte.
Wenn man die Pin-Ebene mit einem Oszilloskop betrachtet, stellt man fest, dass die Wellenformen der Daten-Pins von STM32 und GD abnormal sind, die Wellenformen von STM32 jedoch viel besser. Obwohl die Wellenformen etwas schlechter sind, ist die SPI-Kommunikation immer noch normal. Und GD kann nicht normal kommunizieren.
Dann verlangsamte der Autor die Kommunikationsrate von SPI und stellte fest, dass der Datenpin von STM32 schnell zur normalen Wellenform zurückkehrte, während der von GD immer noch schlecht war und erst dann wieder normal wurde, wenn die Rate auf ein sehr niedriges Niveau fiel . Zunächst wird vermutet, dass STM32 über einige Schaltkreise zum Filtern der Pins verfügt, GD jedoch nicht.
Obwohl die Verkabelung der verwendeten Leiterplatte selbst etwas unzumutbar ist, gewährleistet STM32 in derselben rauen Umgebung immer noch die normale Kommunikation, GD jedoch nicht, was zeigt, dass die Entstörungsfähigkeit von GD STM32 in gewissem Maße unterlegen ist.
Verwandte Empfehlungen





 粤公网安备44030002007346号