
























Hotline usługi
Wiadomości

Wiadomości
Chcesz zastąpić STM32 GD32? Te szczegóły muszą być znane
2022-03-17
1016
GD32 to mikrokomputer jednoukładowy opracowany w Chinach. Mówi się, że deweloperem jest firma ST, a GD32 jest również tworzony przy użyciu STM32 jako szablonu. Dlatego GD32 i STM32 są w wielu miejscach takie same. Jednak GD32 to przecież inny produkt i nie da się podążać za STM32 we wszystkim. Niektóre samodzielnie opracowane produkty są wciąż inne. Nie będziemy rozmawiać o tych samych miejscach. Oto różne miejsca.
1. rdzeń
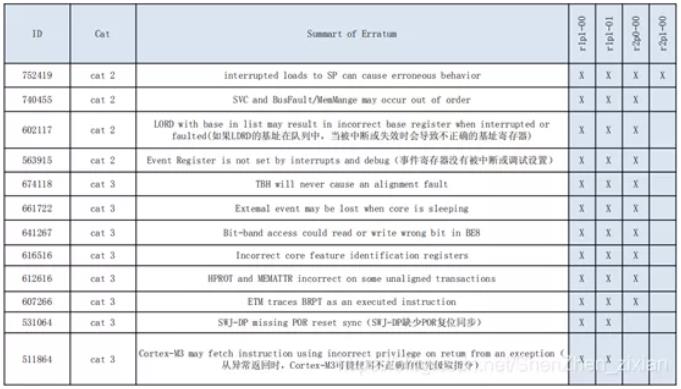
GD32 wykorzystuje jądro M3 drugiej generacji, podczas gdy STM32 wykorzystuje głównie jądro M3 pierwszej generacji. Poniższy rysunek przedstawia erratę jądra M3 ARM, a jądro używane przez GD to tylko jeden BŁĄD, 752419.
2. Częstotliwość podstawowa
Użycie HSE (zegara zewnętrznego o dużej szybkości): maksymalna częstotliwość GD32 to 108 M, a maksymalna częstotliwość STM32 to 72 M. Użyj HSI (zegara wewnętrznego o dużej szybkości): maksymalna częstotliwość GD32 to 108 M, a maksymalna częstotliwość STM32 wynosi 64M. Duża częstotliwość oznacza, że jednoukładowy kod komputerowy będzie działał szybciej. GD to dobry wybór jeśli trzeba wyczyścić ekran, obliczyć pierwiastek kwadratowy i sterować silnikiem w projekcie.
3. Dostarcz prąd
Zasilanie zewnętrzne: zakres zasilania zewnętrznego GD32 wynosi 2.6 ~ 3.6 V, a STM32 wynosi 2 ~ 3.6 V. Zakres zasilania GD jest stosunkowo węższy niż STM32.
Napięcie rdzenia: napięcie rdzenia GD32 wynosi 1.2 V, napięcie rdzenia STM32 wynosi 1.8 V. Napięcie rdzenia GD jest niższe niż w STM32, więc pobór mocy chipa GD jest niższy podczas pracy.
4. Różnica błysku
Flash GD32 jest rozwijany niezależnie, co różni się od Flasha STM32.
Szybkość wykonywania pamięci GD Flash: okres oczekiwania na wykonanie programu w pamięci GD Flash wynosi 32. Szybkość wykonywania pamięci STM0 Flash: częstotliwość systemu ST nie ma dostępu do relacji czasu oczekiwania na pamięć flash, 32 okres oczekiwania, gdy 0 < sysclk < 0mhz; 24 okres oczekiwania, gdy 1mhz < sysclk ≤ 24mhz; 48 okres oczekiwania, gdy 2MHz
Czas kasowania Flasha: Kasowanie GD trwa nieco dłużej. Oficjalne dane są następujące: „Modele flash serii GD32F103/101 o pojemności 128 KB i mniejszej, typowa wartość kasowania strony wynosi 100 ms, a rzeczywisty pomiar to około 60 ms”. Typowa wartość kasowania strony odpowiedniego produktu ST wynosi 20 ~ 40 ms.
5. Zużycie energii
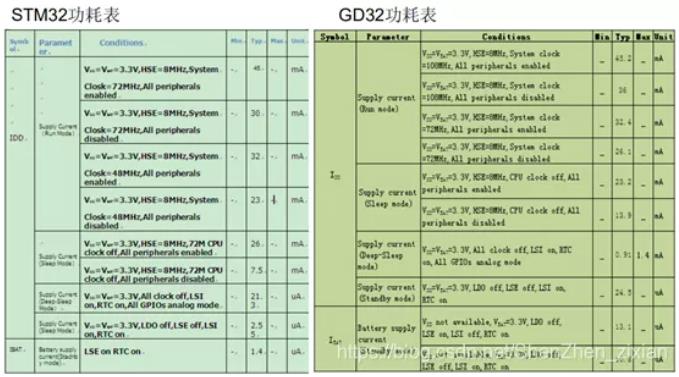
Z poniższej tabeli widać, że pobór mocy roboczej produktów GD jest niższy niż w przypadku STM32 przy tej samej częstotliwości głównej, ale tryb wyłączenia, tryb gotowości i tryb uśpienia GD są nadal wyższe niż w przypadku STM32 przy tej samej częstotliwości ustawienia.
6. port szeregowy
Gdy GD w sposób ciągły wysyła dane, pomiędzy co dwoma bajtami będzie występować Bit Idle, ale STM32 nie, jak pokazano na poniższym rysunku.
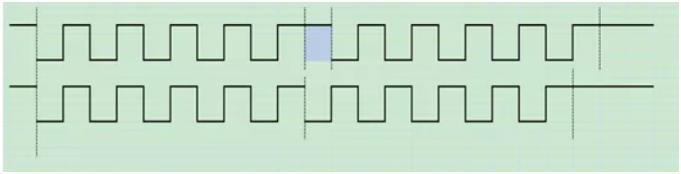
Port szeregowy GD ma podczas wysyłania tylko tryby 1/2 bitu stopu. STM32 ma cztery tryby bitu stopu 0.5/1/1.5/2.
Te dwie różnice między GD i STM32 USART mają niewielki wpływ na komunikację, ale czas komunikacji GD będzie nieco dłuższy.
7. Różnica ADC
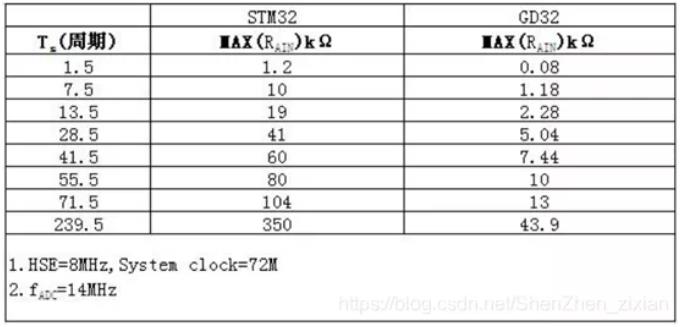
Ustawienie impedancji wejściowej i czasu próbkowania GD różni się od ustawień ST, a impedancja wejściowa próbkowania GD przy tej samej konfiguracji jest stosunkowo mała. Aby uzyskać szczegółowe informacje, zobacz poniższą tabelę. Jest to związek między impedancją wejściową a okresem próbkowania, gdy przetwornik ADC pracuje z częstotliwością główną 72M i zegarem próbkowania 14M:
8. FSMC
Tylko duża pojemność (256K i więcej) powyżej 100Pin STM32 ma FSMC, a wszystkie powyżej 100Pin GD32 mają FSMC.
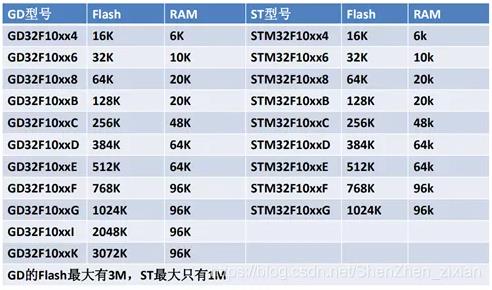
9. Różnica w wielkości pamięci RAM i FLASH serii 03
Pary pamięci RAM i pamięci flash serii GD103 i ST103 są następujące:
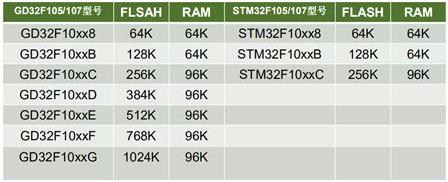
10. Różnice pomiędzy serią 105-107 STM32 i GD
Istnieje znacznie większy wybór modeli GD 105/107 niż ST. Szczegóły znajdziesz w poniższej tabeli:
11 zdolność przeciwstawiania się zakłóceniom
W tym miejscu urzędnik tego nie podał, a autor odkrył to przez przypadek podczas realizacji projektu.
Pierwotnie w projekcie wykorzystano STM32F103C8T6, później zastąpiono go GDF103C8T6. Piny obu chipów są całkowicie spójne. Mikrokomputer jednoukładowy wykorzystuje dwa sąsiednie piny jako piny zegara i piny wyjściowe danych SPI, a następnie stwierdza, że SPI STM32 może normalnie komunikować się, ale GD nie. Po kontroli stwierdzono, że z tyłu miedzianego przewodu SPI płytki drukowanej przechodzą dwa miedziane przewody IIC, co powinno mieć wpływ na sygnał.
Patrząc na poziom pinów za pomocą oscyloskopu, okazuje się, że przebiegi pinów danych STM32 i GD są nieprawidłowe, ale kształty przebiegów STM32 są znacznie lepsze. Choć przebiegi są nieco gorsze, komunikacja SPI nadal przebiega normalnie. A GD nie może się normalnie komunikować.
Następnie autor spowolnił prędkość komunikacji SPI i odkrył, że pin danych STM32 szybko powrócił do normalnego kształtu fali, podczas gdy pin GD był nadal słaby i nie wrócił do normy, dopóki szybkość nie spadła do bardzo niskiego poziomu . Początkowo podejrzewa się, że STM32 ma jakieś układy do filtrowania pinów, ale GD ich nie ma.
Chociaż okablowanie samej używanej płytki drukowanej jest nieco nieuzasadnione, w tym samym trudnym środowisku STM32 nadal zapewnia normalną komunikację, ale GD nie może, co pokazuje, że zdolność GD do zwalczania zakłóceń jest w pewnym stopniu gorsza od STM32.
Powiązane rekomendacje
Wywiad ekskluzywny z Li Gangiem z Yunfan Ruida: Precyzja produktów radarowych o milimetrowej fali i ciepło ludzkości
2026-07-22
3878
Do zobaczenia w przyszłym roku! | Slkor na konferencji Electronica China Highlights 2026
2026-07-14
3322
Pasja RF, podróż rzemieślnika: ponad 30 lat nieustannego poświęcenia — wywiad z głównym inżynierem Kinghelm, panem Qin Hongxiangiem
2026-06-26
3809





 粤公网安备44030002007346号