
























Hotline
Actualités

Actualités
Vous souhaitez remplacer STM32 par GD32 ? Ces détails doivent être connus
2022-03-17
1016
GD32 est un micro-ordinateur monopuce développé en Chine. On dit que le développeur appartient à la société ST et que GD32 est également créé avec STM32 comme modèle. Par conséquent, GD32 et STM32 sont les mêmes à de nombreux endroits. Cependant, GD32 est un produit différent après tout, et il est impossible de suivre STM32 pour tout. Certains produits auto-développés sont encore différents. Nous ne parlerons pas des mêmes endroits. Voici les différents endroits.
1. Coeur
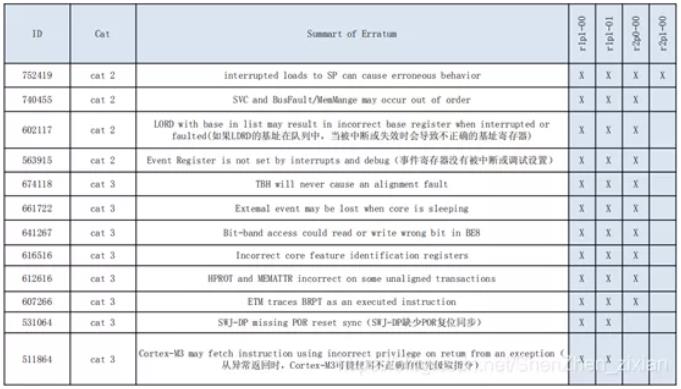
GD32 adopte le noyau M3 de deuxième génération, tandis que STM32 adopte principalement le noyau M3 de première génération. La figure suivante montre les errata du noyau M3 d'ARM, et le noyau utilisé par GD n'est qu'un seul BUG, 752419.
2. Fréquence de base
Utilisation de HSE (horloge externe à grande vitesse) : la fréquence maximale du GD32 est de 108 M et la fréquence maximale du STM32 est de 72 M. Utilisez HSI (horloge interne à grande vitesse) : la fréquence maximale du GD32 est de 108 M et la fréquence maximale du STM32 est de 64 M. Une grande fréquence signifie que le code informatique monopuce fonctionnera plus rapidement. GD est un bon choix si vous devez brosser l'écran, calculer la racine carrée et contrôler le moteur dans le projet.
3. Fournir de l'électricité
Alimentation externe : la plage d'alimentation externe du GD32 est de 2.6 à 3.6 V et celle du STM32 est de 2 à 3.6 V. La plage d'alimentation du GD est relativement plus étroite que celle du STM32.
Tension du noyau : la tension du noyau GD32 est de 1.2 V, la tension du noyau STM32 est de 1.8 V. La tension de base du GD est inférieure à celle du STM32, donc la consommation électrique de la puce GD est inférieure lors du fonctionnement.
4. Différence de flash
Le Flash du GD32 est développé indépendamment, ce qui est différent de celui du STM32.
Vitesse d'exécution du flash GD : la période d'attente de l'exécution du programme dans le flash GD32 est de 0. Vitesse d'exécution du flash STM32 : la fréquence du système ST n'accède pas à la relation du temps d'attente du flash, 0 période d'attente, lorsque 0 < sysclk < 24 MHz ; 1 période d'attente, lorsque 24 MHz < sysclk ≤ 48 MHz ; 2 période d'attente, lorsque 48 MHz
Temps d'effacement du flash : GD prend un peu plus de temps à effacer. Les données officielles sont les suivantes : "Modèles flash de la série GD32F103/101 avec 128 Ko et moins, la valeur typique de l'effacement de page est de 100 ms et la mesure réelle est d'environ 60 ms." La valeur typique de l'effacement de page du produit ST correspondant est de 20 à 40 ms.
5. Consommation d'énergie
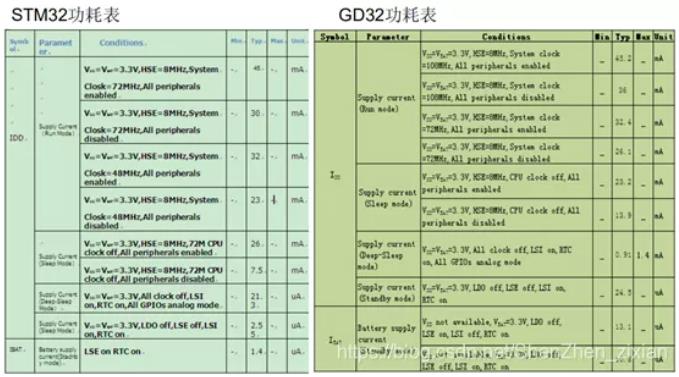
Il ressort du tableau suivant que la consommation électrique de fonctionnement des produits GD est inférieure à celle du STM32 sous la même fréquence principale, mais le mode d'arrêt, le mode veille et le mode veille du GD sont toujours supérieurs à ceux du STM32 sous la même fréquence. paramètres.
6. port série
Lorsque GD envoie des données en continu, il y aura un Bit Idle entre tous les deux octets, mais pas STM32, comme le montre la figure suivante.
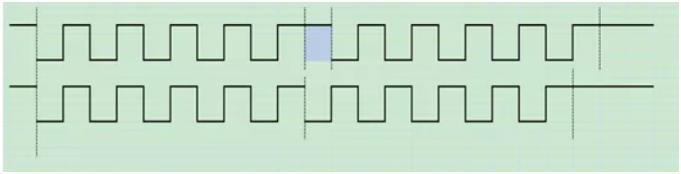
Le port série du GD n'a que des modes 1/2 bit d'arrêt lors de l'envoi. STM32 dispose de quatre modes de bits d'arrêt de 0.5/1/1.5/2.
Ces deux différences entre GD et STM32 USART ont peu d'effet sur la communication, mais le temps de communication de GD sera un peu plus long.
7. Différence ADC
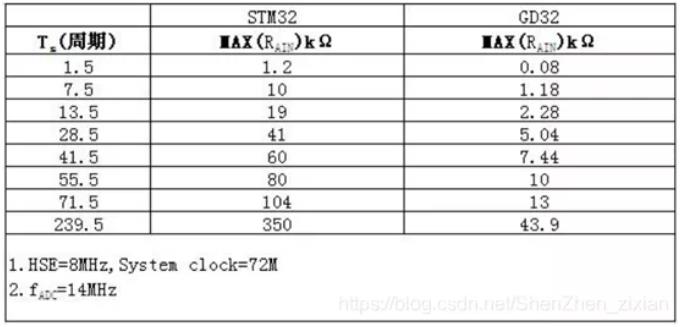
Le réglage de l'impédance d'entrée et du temps d'échantillonnage du GD est différent de celui du ST, et l'impédance d'entrée de l'échantillonnage du GD avec la même configuration est relativement petite. Voir le tableau suivant pour plus de détails. Il s'agit de la relation entre l'impédance d'entrée et la période d'échantillonnage lorsque l'ADC fonctionne à la fréquence principale de 72 M et à l'horloge d'échantillonnage de 14 M :
8. FSMC
Seule la grande capacité (256 Ko et plus) au-dessus de 100 broches du STM32 a FSMC, et toutes celles au-dessus de 100 broches du GD32 ont du FSMC.
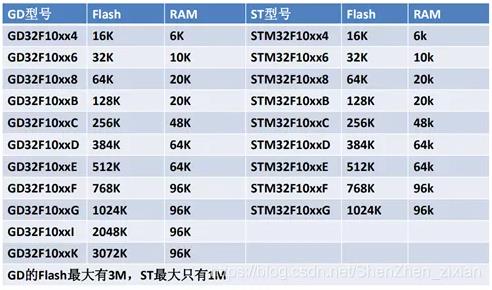
9. Différence de taille RAM et FLASH série 03
Les paires de RAM et de flash des séries GD103 et ST103 sont les suivantes :
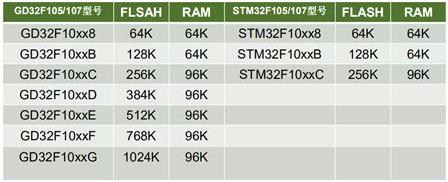
10. Différences entre les séries 105-107 STM32 et GD
Il existe beaucoup plus de choix de GD 105/107 que de ST. Consultez le tableau suivant pour plus de détails :
11 capacité de résister aux perturbations
Sur ce point, le responsable ne l'a pas donné, et l'auteur l'a découvert par hasard en réalisant le projet.
À l'origine, le projet utilisait STM32F103C8T6, puis il a été remplacé par GDF103C8T6. Les broches des deux puces sont totalement cohérentes. Le micro-ordinateur monopuce utilise deux broches adjacentes comme broches d'horloge et broches de sortie de données du SPI, puis constate que le SPI du STM32 peut communiquer normalement, mais celui du GD ne le peut pas. Après inspection, il s'avère qu'il y a deux fils de cuivre IIC passant à travers l'arrière du fil de cuivre du SPI de la carte PCB, et le signal devrait être affecté.
En regardant le niveau des broches avec un oscilloscope, on constate que les formes d'onde des broches de données du STM32 et du GD sont anormales, mais les formes d'onde du STM32 sont bien meilleures. Bien que les formes d'onde soient un peu moins bonnes, la communication SPI reste normale. Et GD ne peut pas communiquer normalement.
Ensuite, l'auteur a ralenti le taux de communication du SPI et a constaté que la broche de données du STM32 revenait rapidement à la forme d'onde normale, tandis que celle du GD était encore faible, et elle n'est revenue à la normale que lorsque le taux est tombé à un niveau très bas. . Au départ, on soupçonne que STM32 dispose de certains circuits pour filtrer les broches, mais pas GD.
Bien que le câblage du circuit imprimé utilisé lui-même soit quelque peu déraisonnable, dans le même environnement difficile, STM32 assure toujours la communication normale, mais GD ne le peut pas, ce qui montre que la capacité anti-interférence de GD est dans une certaine mesure inférieure à celle de STM32.
Recommandations connexes
Entretien exclusif avec Li Gang de Yunfan Ruida : La précision des produits radar à ondes millimétriques et la chaleur humaine
2026-07-22
3878
Passion RF, parcours d'artisan : plus de 30 ans d'engagement indéfectible — Entretien avec M. Qin Hongxiang, ingénieur en chef chez Kinghelm
2026-06-26
3809





 粤公网安备44030002007346号