
























บริการสายด่วน
โซลูชัน

โซลูชัน
การวิเคราะห์ EMR4 ของระบบขับเคลื่อนไฟฟ้าแผ่นดินใหญ่
2022-03-17
400
1.คำนำ ด้วยการเร่งความเร็วอย่างน่าทึ่งของรถยนต์ไฟฟ้าในตลาด ความแตกต่างของแบรนด์ กลุ่มตลาด และรุ่นก็เพิ่มขึ้นเช่นกัน ดังนั้นจึงเป็นเรื่องสำคัญมากที่จะเพิ่มความสามารถในการใช้งานระบบขับเคลื่อนด้วยไฟฟ้าให้สูงสุด ระบบขับเคลื่อนด้วยไฟฟ้า เช่น EMR3 (ระบบขับเคลื่อนด้วยไฟฟ้าเจเนอเรชันที่สาม) ที่ผลิตในปริมาณมาก และ EMR4 (ระบบขับเคลื่อนด้วยไฟฟ้าเจเนอเรชันที่สาม) ที่กำลังอยู่ระหว่างการพัฒนา ได้รับการออกแบบโดยวิธีการเพิ่มประสิทธิภาพหลายมาตรฐานในระดับระบบ เมื่อเทียบกับรุ่นก่อนหน้า EMR4 ปรับปรุงประสิทธิภาพได้สูงสุดถึง 5% ปรับปรุงความสามารถในการปรับขนาดพลังงานได้อย่างมาก และลดต้นทุนได้อย่างมาก การปรับปรุงประสิทธิภาพและสมรรถนะเป็นเส้นทางและทิศทางทางเทคนิคที่เสนอโดยระบบขับเคลื่อนไฟฟ้าของรถยนต์ทั้งคัน เพื่อส่งเสริมการปรับปรุงประสิทธิภาพของ EMR4 โซ่จำนวนมากที่ส่งผลต่อประสิทธิภาพและประสิทธิภาพของไดรฟ์ไฟฟ้าจึงได้รับการปรับให้เหมาะสมในรายละเอียด เพื่อประโยชน์ในการขยายขนาด อินเทอร์เฟซภายในและภายนอกจำนวนมากยังได้รับมาตรฐานเพื่อให้แน่ใจว่าองค์ประกอบหลักสามส่วน ได้แก่ อินเวอร์เตอร์อิเล็กทรอนิกส์กำลัง มอเตอร์ และตัวลดขนาด สามารถรวมกันได้อย่างอิสระมากที่สุดตามหลักการของข้อกำหนดที่กำหนดเอง ในด้านความสะดวกสบายทางเสียงของระบบขับเคลื่อนด้วยไฟฟ้า เน้นไปที่การจำลอง การทดสอบ และการปรับลักษณะเสียงให้เหมาะสม (ความรุนแรงของเสียงและการสั่นสะเทือน) ของระบบบน MAP การทำงานทั้งหมด ตั้งแต่เริ่มต้น การพัฒนา EMR4 ได้ซึมซับประสบการณ์ที่เกี่ยวข้องจากระบบขับเคลื่อนไฟฟ้ารุ่นก่อนหน้า
สถาปัตยกรรม 2.EMR4 เพื่อความสามารถในการขยายขนาดที่มากขึ้น โครงสร้างพื้นฐานของระบบขับเคลื่อนไฟฟ้า EMR4 จึงมีการเปลี่ยนแปลงเมื่อเทียบกับ EMR3 ในปัจจุบัน ส่วนประกอบพื้นฐานทั้งสามชิ้น (อินเวอร์เตอร์อิเล็กทรอนิกส์กำลัง มอเตอร์ และตัวลด) ถูกจัดเรียงเป็นเส้นตรง (รวมตามแนวแกน) ใน EMR4
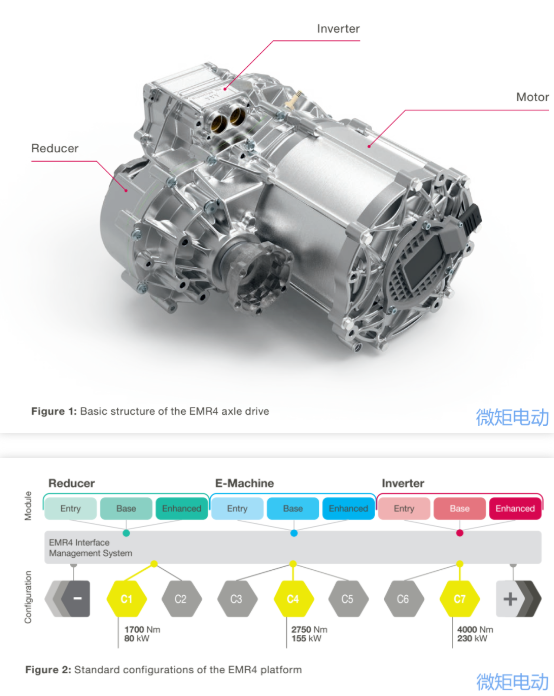 ด้วยโครงสร้างพื้นฐานนี้ คุณสามารถเชื่อมต่อส่วนประกอบสองชิ้นที่ต้องการความแปรปรวนมากที่สุดในการออกแบบที่แตกต่างกันได้ และข้อกำหนดในการปรับเปลี่ยนกระปุกเกียร์ลดขนาดสามารถทำได้ภายในขนาดของปลอก การจัดเรียงแบบอินไลน์นี้เป็นพื้นฐานของคุณสมบัติทางสถาปัตยกรรมที่สำคัญของ EMR4 การกำหนดค่ามาตรฐานที่วางแผนไว้ในระหว่างกระบวนการพัฒนา (สำหรับรถยนต์ในส่วน A ถึง J2 นั่นคือระดับน้ำหนักยานพาหนะตั้งแต่ 1,800 กก. ถึง 2,800 กก.) สามารถครอบคลุมด้วยความยาวมอเตอร์สามมิติ: 60 มม. (ระดับเริ่มต้น), 90 มม. ( ระดับพื้นฐาน) หรือ 105 มม. (ระดับที่ปรับปรุงแล้ว) ดังแสดงในรูปที่ 2 ตามการออกแบบ ระบบขับเคลื่อน EMR4 ที่พัฒนาขึ้นใหม่ให้กำลัง 80kW และกำลังสูงสุด 230kW (10 วินาที) ช่วงแรงบิดของระบบขับเคลื่อนอยู่ที่ตั้งแต่ 1,700 นิวตันเมตร ถึง 4,000 นิวตันเมตร (10 วินาที) และความสามารถในการปรับขนาดนั้นเห็นได้ชัดจากน้ำหนักของโมดูล ตามความต้องการด้านพลังงานของไดรฟ์ น้ำหนักจะอยู่ระหว่าง 45 กก. ถึง 80 กก. จากผลการวิจัยก่อนหน้านี้ เมื่อเปรียบเทียบกับ EMR3 ระบบขับเคลื่อน EMR4 สามารถบรรลุความได้เปรียบด้านประสิทธิภาพที่ 5.6% ใน WLTP ซึ่งจะมีผลกระทบอย่างมีนัยสำคัญต่อระยะทางของยานพาหนะ ค่าเหล่านี้ได้มาจากการปรับให้เหมาะสมอย่างเป็นระบบของห่วงโซ่เอฟเฟกต์ส่วนกลางหลายจุดในระบบขับเคลื่อน ศักยภาพในการปรับปรุงได้รับการตระหนักผ่านมาตรการโดยละเอียดมากมายที่นี่ เมื่อเปรียบเทียบกับ EMR3 ที่ได้รับการปรับให้เหมาะสมแล้ว ประสิทธิภาพของ EMR4 เพิ่มขึ้นอย่างมาก ความหนาแน่นของพลังงานเพิ่มขึ้นมากกว่า 20% แต่ต้นทุนก็ลดลงอีก แม้ว่า EMR4 จะใช้วัสดุคุณภาพสูงในหลายสถานที่ แต่ข้อดีทางเทคนิคของวัสดุทำให้สามารถประหยัดต้นทุนในด้านอื่นๆ ได้มากขึ้นและปรับต้นทุนให้เหมาะสมได้
2.1 สถาปัตยกรรมและมอเตอร์ เส้นผ่านศูนย์กลางของมอเตอร์ PSM (เส้นผ่านศูนย์กลางเปลือก) ได้รับการออกแบบมาเพื่อการตรึง EMR4 ในตัว เส้นผ่านศูนย์กลางภายนอกสเตเตอร์ของมอเตอร์แพลตฟอร์ม R4 คือ 208 มม. ซึ่งใหญ่กว่า 20 มม. เล็กน้อยเมื่อเทียบกับมอเตอร์ EMR4 อย่างไรก็ตาม มาตรการการออกแบบเพื่อปรับปรุงประสิทธิภาพของมอเตอร์ได้ลดความยาวแกนของมอเตอร์ EMR4 ลงเกือบครึ่งหนึ่งเมื่อเทียบกับระบบขับเคลื่อนตามแนวแกนปัจจุบัน (90 มม. แทนที่จะเป็น 175 มม.) ตอนนี้สเตเตอร์มีอย่างน้อยสี่ชั้นต่อร่อง (แทนที่จะเป็นสองชั้นใน EMR3) จำนวนชั้น (เช่น 4-8 ชั้น) ที่เลือกตามสถานการณ์เฉพาะในอนาคตจะถูกกำหนดอย่างเคร่งครัดตามข้อกำหนดต้นทุนที่ต้องการและระดับประสิทธิภาพหรือแรงดันไฟฟ้า ความสมดุลระหว่างการลดต้นทุนและการเพิ่มศักยภาพของชิ้นส่วนที่เคลื่อนไหวได้สูงสุดเป็นปัจจัยสำคัญที่ต้องพิจารณา
2.2 สถาปัตยกรรมและตัวควบคุมอิเล็กทรอนิกส์กำลัง อินเวอร์เตอร์ของแพลตฟอร์ม R4 เป็นผลิตภัณฑ์อิเล็กทรอนิกส์กำลังไฟฟ้าแรงสูงรุ่นที่สี่ที่ใช้เทคโนโลยี Vitesco Technologies (EPF4) สำหรับช่วงกำลังของแพลตฟอร์ม EMR4 อินเวอร์เตอร์ EPF4 ที่มีการบูรณาการสูงสามารถให้ระดับกำลังได้สามระดับ: 290A (ระดับเริ่มต้น), 550A (ระดับพื้นฐาน) และ 820A (ระดับที่ปรับปรุงแล้ว) Entry เวอร์ชันมอบโซลูชันที่คุ้มค่าด้วยกำลังสูงสุด 80kW(10s) และแรงบิด 1700Nm(10s) โดยทั่วไปแล้ว เวอร์ชันนี้เหมาะสำหรับการใช้งานที่หลากหลาย โดยมีกำลังขับสูงถึง 135/165kW(10s) และแรงบิด 2,500/3,000 Nm(10s) การออกแบบที่ได้รับการปรับปรุงสำหรับเอาท์พุตที่ 2800Nm และ 4000Nm และกำลังสูงสุด 230kW อย่างไรก็ตาม โดยหลักการแล้ว อินเวอร์เตอร์ทุกรูปแบบสามารถใช้ร่วมกับตัวแปรกำลังของมอเตอร์แต่ละตัวและตัวลดที่จำเป็นแต่ละตัวได้ สิ่งนี้ต้องเป็นไปตามข้อกำหนดพิเศษ (เช่น ยานพาหนะโลจิสติกส์) ที่แตกต่างจากรถยนต์โดยสารทั่วไป ขนาดอินเวอร์เตอร์เพียง 270 × 221 × 126 มม. มีการออกแบบที่กะทัดรัดมาก
2.3 และตัวลดเฟรม ตามแรงบิดของมอเตอร์ แพลตฟอร์มประกอบด้วยตัวลดสามเวอร์ชันที่กำหนดค่าเป็น< 2,000 Nm("ระดับรายการ")、< 3,000 Nm("ระดับพื้นฐาน")或< 4,000 Nm("ระดับขั้นสูง")。 อัตราการลดโดยประมาณ ระหว่าง i = 9.3 และ i = 11.64 เมื่อเทียบกับรุ่นก่อนหน้า อัตราการลดนี้ได้รับการขยาย ทำให้สามารถใช้ความเร็วสูงสุดของมอเตอร์ที่สูงขึ้นได้ดีที่สุด ในตัวลดขนาด การวัดอัตราส่วนการลดที่สูงนี้สามารถประหยัดต้นทุนของมอเตอร์ได้อย่างมาก และให้โอกาสในการลดต้นทุนในแง่ของต้นทุนของวัสดุคุณภาพสูงขึ้น ตัวลดได้รับการออกแบบด้วยความเร็วอินพุต 16000 รอบต่อนาทีและอินพุตแรงบิดมอเตอร์ 255 นิวตันเมตร ตัวลดให้แรงบิดเอาต์พุตของเพลาสูงถึง 3000 นิวตันเมตร ความเร็วเพลาสูงสุดที่อนุญาตคือ 1720 รอบต่อนาที สามารถเลือกรวมการจอดรถแบบไฟฟ้าเข้ากับตัวลดขนาดได้
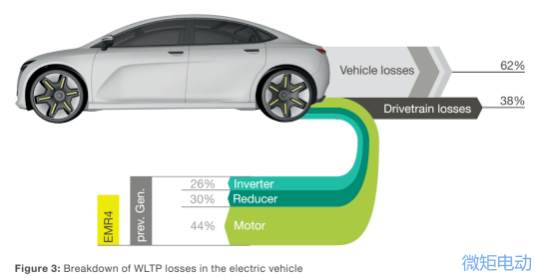
3. การเพิ่มประสิทธิภาพของปัจจัยที่ส่งผลต่อประสิทธิภาพ แนวโน้มของการปรับปรุงประสิทธิภาพของยานพาหนะไฟฟ้าทั่วโลกมีแนวโน้มชัดเจนยิ่งขึ้น การพิจารณาระยะทางและขนาดแบตเตอรี่/ต้นทุน ตลอดจนข้อกำหนดทางกฎหมายที่มุ่งควบคุมมลพิษทางอากาศและบรรเทาการเปลี่ยนแปลงสภาพภูมิอากาศ ล้วนมีส่วนทำให้เกิดสิ่งนี้ นอกจากนี้ การปรับปรุงประสิทธิภาพการขับเคลื่อนด้วยไฟฟ้าเพิ่มเติมยังเพิ่มความน่าดึงดูดใจของรถยนต์ด้วย เนื่องจากต้นทุนของระบบที่เกิดขึ้นจะลดลง Wh/km ใน WLTP ใช้เพื่อวัดการใช้พลังงาน ปัจจัยหลายประการเป็นตัวกำหนดประสิทธิภาพของรถยนต์ แม้ว่าสาเหตุส่วนใหญ่จะมีสาเหตุมาจากรถยนต์ทั้งคัน แต่ระบบไฟฟ้าก็มีอิทธิพลอย่างมากเช่นกัน ปัจจัยหลายประการเป็นตัวกำหนดประสิทธิภาพของรถยนต์ แม้ว่าสาเหตุส่วนใหญ่เกิดจากรถยนต์ทั้งคัน แต่ระบบไฟฟ้าก็มีอิทธิพลอย่างมากเช่นกัน รูปที่ 3 เมื่อใช้ระบบขับเคลื่อนแบบรวมเป็นตัวอย่าง จะแสดงให้เห็นถึงอิทธิพลของระบบไฟฟ้าและการสูญเสียเฉพาะต่อประสิทธิภาพของยานพาหนะทั้งคัน โดยทั่วไปแล้ว ประมาณหนึ่งในสามของการสูญเสียเกิดจากการขับรถ และประมาณสองในสามเกิดจากรถยนต์ทั้งคัน EMR4 มีความก้าวหน้าเพิ่มเติมในด้านอินเวอร์เตอร์อิเล็กทรอนิกส์กำลัง มอเตอร์ และตัวลด และปรับปรุงประสิทธิภาพโดยรวมของยานพาหนะ: เมื่อเทียบกับรุ่นก่อนหน้า ประสิทธิภาพของ EMR4 นั้นสูงกว่ามาก และการใช้พลังงานรวมโดยเฉลี่ยของยานพาหนะ D-class แต่ละคันสามารถทำได้ ลดลง 5.6% ใน WLTP
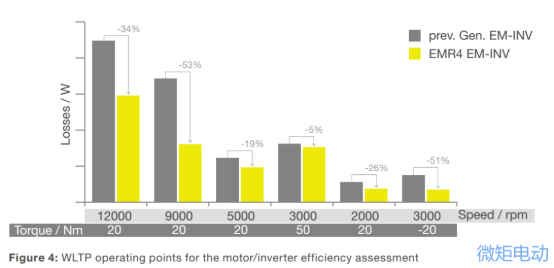
 3.1 และประสิทธิภาพของมอเตอร์และอินเวอร์เตอร์ดีขึ้น ในส่วนที่ใช้งานของแพลตฟอร์ม EMR4 แกนเหล็กเคลือบที่ทำจากแผ่นเหล็กซิลิคอนที่มีความแข็งแรงสูงและบางมากถูกนำมาใช้เพื่อให้ได้ความเร็วของมอเตอร์ที่สูงขึ้นโดยใช้วัสดุน้อยลง ปัจจุบันความเร็วสูงสุดอยู่ที่ 16,000 รอบต่อนาที (EMR 3: 14,000 รอบต่อนาที) ด้วยการเพิ่มอัตราทดเกียร์ แรงบิดของมอเตอร์จะลดลง จึงช่วยประหยัดวัสดุของมอเตอร์ นอกจากนี้ กำลังต่อเนื่องของมอเตอร์ EMR4 ยังได้รับการปรับปรุงอย่างมาก เนื่องจากการสูญเสียลดลงอย่างมากและปรับโครงสร้างการทำความเย็นให้เหมาะสม มอเตอร์จึงสามารถส่งออกกำลัง 40-80kW ที่ความเร็วสูงสุดได้อย่างต่อเนื่อง เนื่องจากความยาวที่สั้นและการออกแบบที่กะทัดรัดของมอเตอร์ การกระจายความร้อนจึงมีประสิทธิภาพมากกว่า เนื่องจากมีเส้นทางการกระจายความร้อนที่สั้นกว่าจากจุดร้อนที่อยู่ตรงกลางของมอเตอร์ไปจนถึงขอบ อัตราทดเกียร์ที่เพิ่มขึ้น (ดูหัวข้อ 2.3) หมายความว่าต้องใช้แรงบิดของมอเตอร์ที่ต่ำกว่าภายใต้แรงบิดของเพลาเดียวกัน เมื่อรวมกับการตัดโลหะแผ่นโรเตอร์ใหม่และความต้านทานแม่เหล็กที่เพิ่มขึ้น น้ำหนักของเหล็กแม่เหล็กจะลดลงอย่างมาก กำลังยังคงไม่เปลี่ยนแปลง และมีประสิทธิภาพดีขึ้น แรงดันไฟฟ้าในการทำงานของอินเวอร์เตอร์ EPF4 คือ 210V ถึง 470v และความถี่การสลับ PWM คือ 2 ถึง 12kHz ตามจุดทำงานที่แตกต่างกัน อัลกอริธึมการควบคุมเชิงสนาม (FOC) จะถูกนำไปใช้ในส่วนต่างๆ เช่น การมอดูเลตความกว้างพัลส์เวกเตอร์อวกาศแบบดั้งเดิม (= SVPWM ที่ความเร็วต่ำเพื่อให้กระแสสูงขึ้น), PWM แบบซิงโครนัส (=SynchPWM ที่ช่วงความเร็วปานกลาง) , PWM ไม่ต่อเนื่อง (= GDPWM ที่ช่วงความเร็วปานกลาง) และการปรับฟลักซ์แบบสองทิศทาง (=FBM ที่ช่วงความเร็วสูง) เซ็นเซอร์ตำแหน่งโรเตอร์ที่ปลายด้านหน้าของมอเตอร์จะส่งสัญญาณตำแหน่งโรเตอร์ รูปที่ 4 แสดงจุดปฏิบัติการอ้างอิงที่ใช้ในการประเมินการสูญเสียของมอเตอร์และอินเวอร์เตอร์ในกระบวนการจำลอง ประสิทธิภาพที่เพิ่มขึ้นโดยเฉพาะอย่างยิ่งเมื่อหมุนด้วยความเร็วสูงนั้นเกิดขึ้นได้อย่างแม่นยำ เนื่องจากแผ่นเหล็กซิลิกอนของมอเตอร์ที่บางกว่าสามารถลดการสูญเสียเหล็กโดยการเพิ่มจำนวนชั้นเคลือบ
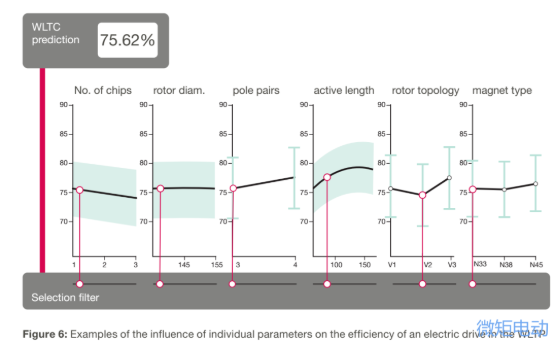
 4. วิธีการปรับใช้แพลตฟอร์ม EMR4 การใช้งานของระบบขับเคลื่อนด้วยไฟฟ้าในตัวมีการขยายตัวเพิ่มขึ้นทุกวัน มีเพียงประสิทธิภาพ ประสิทธิผล ต้นทุน ขนาด และน้ำหนักที่สามารถปรับขนาดได้สูงเท่านั้น จึงสามารถตอบสนองความต้องการที่หลากหลายของตลาดได้ ความสามารถในการปรับขนาดในท้ายที่สุดหมายความว่าสามารถรวมส่วนประกอบหลักที่เกี่ยวข้องเข้าด้วยกันเพื่อให้ตรงตามข้อกำหนดตามการใช้งาน เมื่อพิจารณาถึงพารามิเตอร์จำนวนมากที่กำหนดคุณลักษณะด้านประสิทธิภาพที่ต้องการของระบบขับเคลื่อนและการโต้ตอบที่ซับซ้อนระหว่างพารามิเตอร์เหล่านั้น การออกแบบให้นำรายละเอียดไปใช้อย่างละเอียดถี่ถ้วนจึงเป็นเรื่องท้าทายมากในการออกแบบ ตัวอย่างเช่น ในระหว่างการพัฒนาแพลตฟอร์ม EMR4 เราได้ทำการวิเคราะห์ความไวอย่างกว้างขวางเพื่อกำหนดอิทธิพลของพารามิเตอร์เดี่ยวใน WLTP ต่อประสิทธิภาพของระบบขับเคลื่อนด้วยไฟฟ้า ดังแสดงในรูปที่ 6
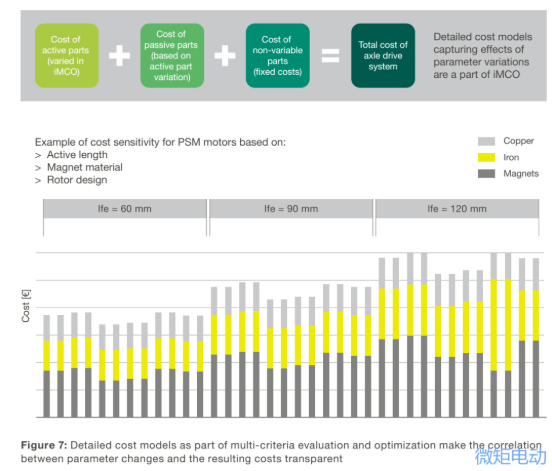
 เพื่อให้บรรลุน้ำหนักที่เหมาะสมที่สุดของคุณลักษณะประสิทธิภาพที่คาดหวังและต้นทุนที่เกี่ยวข้อง นักพัฒนาจึงใช้เครื่องมือพิเศษ iMCO ในขั้นตอนการพัฒนาหลายมาตรฐาน ดังแสดงในรูปที่ 7
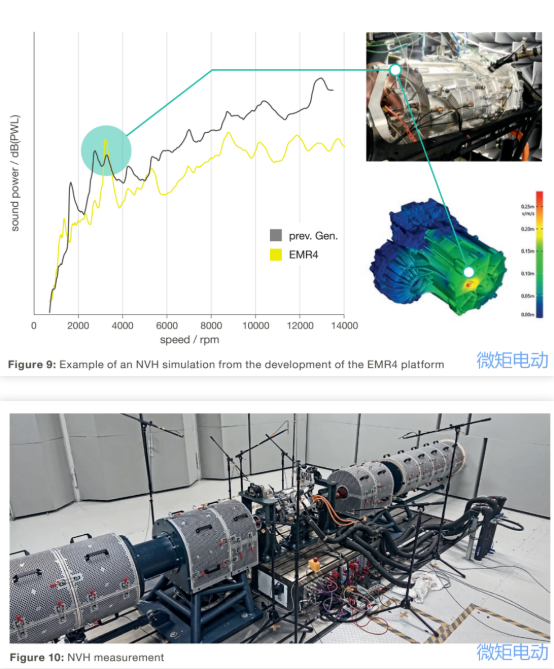
 5. และอินเทอร์เฟซภายในและภายนอก ดังที่ได้กล่าวไว้ข้างต้น เมื่อออกแบบระบบขับเคลื่อนแบบรวม ความซับซ้อนของไดรฟ์ไฟฟ้าที่ออกแบบแยกกันได้รับการปรับปรุงให้ง่ายขึ้นโดยสิ้นเชิงจากมุมมองของยานพาหนะทั้งหมด และความซับซ้อนได้ถูกถ่ายโอนไปยังด้านในของระบบขับเคลื่อน ที่นี่ การถ่ายโอนความซับซ้อนสามารถพิสูจน์ได้จากอินเทอร์เฟซมากมายทั้งภายในและภายนอกระบบขับเคลื่อน รูปที่ 8 แสดงอินเทอร์เฟซภายในระหว่างฟังก์ชันต่างๆ ในระบบขับเคลื่อน โดยเน้นด้วยสีเทา และอินเทอร์เฟซภายนอกของรถยนต์ทั้งคันจะแสดงเป็นวงกลมสีเขียว เพื่อให้ทราบถึงความสามารถในการขยายเต็มรูปแบบของส่วนประกอบแพลตฟอร์ม EMR4 ที่ได้รับการตรวจสอบล่วงหน้า ส่วนประกอบหลักทั้งหมด ได้แก่ อินเวอร์เตอร์ (สามเวอร์ชัน) ตัวลดขนาด (สามรุ่น) โรเตอร์และสเตเตอร์ (แต่ละชิ้นมีความยาวสามรายการ) เคสมอเตอร์ (สามความยาว) และ แผ่นแบริ่ง ("ฝาครอบ") สองเวอร์ชันมีคำจำกัดความที่ชัดเจนเกี่ยวกับอินเทอร์เฟซภายในและภายนอก ทำให้สามารถรวมการออกแบบส่วนประกอบต่างๆ เข้ากับอินเทอร์เฟซแบบรวมได้ เสียงและรังสีแม่เหล็กไฟฟ้ายังเป็นดัชนีสำคัญของระบบขับเคลื่อนด้วยไฟฟ้า เพื่อลดอิทธิพลของเสียงรบกวนจากโครงสร้างที่มีต่อการสั่นสะเทือนของตัวรถในระบบขับเคลื่อนไฟฟ้า จึงได้มีการดำเนินการเพิ่มประสิทธิภาพหลายอย่างกับคุณภาพเสียง (เสียงรบกวน การสั่นสะเทือน ความรุนแรง NVH) ของระบบขับเคลื่อนภายใต้สภาวะการทำงานทั้งหมด ดังที่แสดงใน รูปที่ 9 และ 10 บนแพลตฟอร์ม EMR4 ผลการจำลองได้รับการทดสอบอย่างประสบความสำเร็จตามตัวอย่าง A เทคโนโลยีการจำลองนี้ยังสามารถใช้เพื่อปรับรูปร่างของตัวยึดให้เหมาะสม และหลีกเลี่ยงการสั่นพ้องจากการกระตุ้นที่เกี่ยวข้องกับการออกแบบโครงสร้างของยานพาหนะ
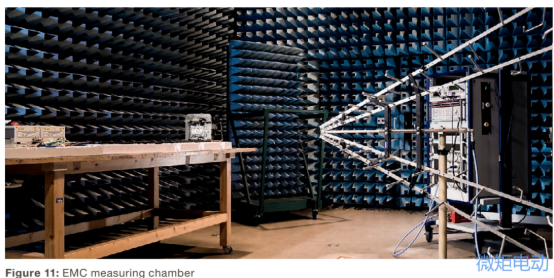
 ความเข้ากันได้ทางแม่เหล็กไฟฟ้าของแพลตฟอร์ม EMR4 เป็นไปตามมาตรฐาน CISPR25-2016 Class 3 ดังแสดงในรูปที่ 11
 6. สรุป การพัฒนาแพลตฟอร์ม R4 ได้ซึมซับประสบการณ์ด้านอุตสาหกรรมของระบบขับเคลื่อนไฟฟ้าสามเจเนอเรชัน: ภายในต้นปี 2021 EMR4 เพียงอย่างเดียวได้ส่งมอบมากกว่า 150,000 หน่วยให้กับลูกค้า ประสิทธิภาพและประสิทธิภาพของ EMR4 ได้รับการปรับปรุงอย่างมีนัยสำคัญด้วยต้นทุนที่ต่ำลง แม้ว่าจะเปรียบเทียบกับระบบขับเคลื่อน EMR3 ที่ได้รับการปรับปรุงแล้วก็ตาม โดยเฉพาะอย่างยิ่ง ความสามารถในการปรับขนาดที่สูงของแพลตฟอร์มใหม่ทำให้ระบบขับเคลื่อน EMR4 มีแนวโน้มการใช้งานที่คุ้มค่าสูงในรุ่นต่างๆ ที่หลากหลาย ปัจจุบัน กำลังเอาต์พุตที่ขยายได้ของแพลตฟอร์ม EMR4 อยู่ระหว่าง 80kW ถึง 230kW และมีมวลเพียงระหว่าง 45 กก. ถึง 80 กก. ความหนาแน่นของพลังงานสูงรองรับการเปลี่ยนรุ่นจำนวนมากไปใช้ระบบไฟฟ้า เพื่อให้ครอบคลุมความต้องการด้านประสิทธิภาพที่สูงกว่าหรือต่ำกว่าช่วงปัจจุบันที่ระบุ การพัฒนาการขยายพอร์ตโฟลิโอจะเริ่มในปี 2021 แพลตฟอร์ม EMR4 ช่วยให้ต้นทุนการซื้อรถยนต์ไฟฟ้าเข้าใกล้มาตรฐานของเครื่องยนต์สันดาปภายในด้วยการเพิ่มประสิทธิภาพต้นทุนของระบบ ยานพาหนะในอดีต เนื่องจากประสิทธิภาพของระบบขับเคลื่อน EMR4 ได้รับการปรับปรุงให้ดียิ่งขึ้น ต้นทุนของแบตเตอรี่ก็ลดลงด้วย แพลตฟอร์ม EMR4 นำเสนอโซลูชันที่มีจำหน่ายตามท้องตลาดที่ปรับแต่งได้ และมุ่งเน้นไปที่การสร้างมาตรฐานและการแยกส่วนของผลิตภัณฑ์อยู่เสมอ ภายใต้ข้อจำกัดของระบบ การสร้างความแตกต่างเฉพาะลูกค้าจะเกิดขึ้นผ่านการบูรณาการและความเชี่ยวชาญของระบบ วิธีการนี้จะสร้างสมดุลระหว่างการเพิ่มประสิทธิภาพต้นทุนและการปรับเปลี่ยนเฉพาะบุคคล เสริมด้วยประสบการณ์การผลิตและการควบคุมคุณภาพที่สั่งสมมาหลายปี ตามกลยุทธ์นี้ Vitesco Technologies กำลังร่วมมืออย่างแข็งขันกับลูกค้าและซัพพลายเออร์เพื่อส่งเสริมการเติบโตของการเดินทางด้วยไฟฟ้า
ความคิดเกี่ยวกับผลิตภัณฑ์แพลตฟอร์ม ผมเชื่อว่าหลายบริษัทได้วิเคราะห์วิธีการวางแพลตฟอร์มระบบขับเคลื่อนไฟฟ้าแบบสามในหนึ่งเดียว และแนวคิดแพลตฟอร์มของ Vitesco EMR4 ได้ให้ความรู้แก่เราอย่างมาก: ① เลือกรูปแบบการผสานรวมตามแนวแกน (Axial Integration) เพื่อให้มอเตอร์และอินเวอร์เตอร์แยกออกจากกัน และเลือกมอเตอร์ที่มีเส้นผ่านศูนย์กลางภายนอกใหญ่กว่า การขยายกำลังไฟฟ้าจะถูกปรับตามความหนาของแกนกลาง และสามารถเจาะแกนกลางให้เป็นแพลตฟอร์มได้อย่างสมบูรณ์ ② จากมุมมองของข้อกำหนดกระแสของอินเวอร์เตอร์ โมดูล IGBT ควรเป็นแพ็คเกจ HPD และข้อกำหนดกระแสที่แตกต่างกันจะถูกสร้างขึ้นโดยหมายเลขชิปและชุดระบายความร้อนที่แตกต่างกัน
ด้วยโครงสร้างพื้นฐานนี้ คุณสามารถเชื่อมต่อส่วนประกอบสองชิ้นที่ต้องการความแปรปรวนมากที่สุดในการออกแบบที่แตกต่างกันได้ และข้อกำหนดในการปรับเปลี่ยนกระปุกเกียร์ลดขนาดสามารถทำได้ภายในขนาดของปลอก การจัดเรียงแบบอินไลน์นี้เป็นพื้นฐานของคุณสมบัติทางสถาปัตยกรรมที่สำคัญของ EMR4 การกำหนดค่ามาตรฐานที่วางแผนไว้ในระหว่างกระบวนการพัฒนา (สำหรับรถยนต์ในส่วน A ถึง J2 นั่นคือระดับน้ำหนักยานพาหนะตั้งแต่ 1,800 กก. ถึง 2,800 กก.) สามารถครอบคลุมด้วยความยาวมอเตอร์สามมิติ: 60 มม. (ระดับเริ่มต้น), 90 มม. ( ระดับพื้นฐาน) หรือ 105 มม. (ระดับที่ปรับปรุงแล้ว) ดังแสดงในรูปที่ 2 ตามการออกแบบ ระบบขับเคลื่อน EMR4 ที่พัฒนาขึ้นใหม่ให้กำลัง 80kW และกำลังสูงสุด 230kW (10 วินาที) ช่วงแรงบิดของระบบขับเคลื่อนอยู่ที่ตั้งแต่ 1,700 นิวตันเมตร ถึง 4,000 นิวตันเมตร (10 วินาที) และความสามารถในการปรับขนาดนั้นเห็นได้ชัดจากน้ำหนักของโมดูล ตามความต้องการด้านพลังงานของไดรฟ์ น้ำหนักจะอยู่ระหว่าง 45 กก. ถึง 80 กก. จากผลการวิจัยก่อนหน้านี้ เมื่อเปรียบเทียบกับ EMR3 ระบบขับเคลื่อน EMR4 สามารถบรรลุความได้เปรียบด้านประสิทธิภาพที่ 5.6% ใน WLTP ซึ่งจะมีผลกระทบอย่างมีนัยสำคัญต่อระยะทางของยานพาหนะ ค่าเหล่านี้ได้มาจากการปรับให้เหมาะสมอย่างเป็นระบบของห่วงโซ่เอฟเฟกต์ส่วนกลางหลายจุดในระบบขับเคลื่อน ศักยภาพในการปรับปรุงได้รับการตระหนักผ่านมาตรการโดยละเอียดมากมายที่นี่ เมื่อเปรียบเทียบกับ EMR3 ที่ได้รับการปรับให้เหมาะสมแล้ว ประสิทธิภาพของ EMR4 เพิ่มขึ้นอย่างมาก ความหนาแน่นของพลังงานเพิ่มขึ้นมากกว่า 20% แต่ต้นทุนก็ลดลงอีก แม้ว่า EMR4 จะใช้วัสดุคุณภาพสูงในหลายสถานที่ แต่ข้อดีทางเทคนิคของวัสดุทำให้สามารถประหยัดต้นทุนในด้านอื่นๆ ได้มากขึ้นและปรับต้นทุนให้เหมาะสมได้
2.1 สถาปัตยกรรมและมอเตอร์ เส้นผ่านศูนย์กลางของมอเตอร์ PSM (เส้นผ่านศูนย์กลางเปลือก) ได้รับการออกแบบมาเพื่อการตรึง EMR4 ในตัว เส้นผ่านศูนย์กลางภายนอกสเตเตอร์ของมอเตอร์แพลตฟอร์ม R4 คือ 208 มม. ซึ่งใหญ่กว่า 20 มม. เล็กน้อยเมื่อเทียบกับมอเตอร์ EMR4 อย่างไรก็ตาม มาตรการการออกแบบเพื่อปรับปรุงประสิทธิภาพของมอเตอร์ได้ลดความยาวแกนของมอเตอร์ EMR4 ลงเกือบครึ่งหนึ่งเมื่อเทียบกับระบบขับเคลื่อนตามแนวแกนปัจจุบัน (90 มม. แทนที่จะเป็น 175 มม.) ตอนนี้สเตเตอร์มีอย่างน้อยสี่ชั้นต่อร่อง (แทนที่จะเป็นสองชั้นใน EMR3) จำนวนชั้น (เช่น 4-8 ชั้น) ที่เลือกตามสถานการณ์เฉพาะในอนาคตจะถูกกำหนดอย่างเคร่งครัดตามข้อกำหนดต้นทุนที่ต้องการและระดับประสิทธิภาพหรือแรงดันไฟฟ้า ความสมดุลระหว่างการลดต้นทุนและการเพิ่มศักยภาพของชิ้นส่วนที่เคลื่อนไหวได้สูงสุดเป็นปัจจัยสำคัญที่ต้องพิจารณา
2.2 สถาปัตยกรรมและตัวควบคุมอิเล็กทรอนิกส์กำลัง อินเวอร์เตอร์ของแพลตฟอร์ม R4 เป็นผลิตภัณฑ์อิเล็กทรอนิกส์กำลังไฟฟ้าแรงสูงรุ่นที่สี่ที่ใช้เทคโนโลยี Vitesco Technologies (EPF4) สำหรับช่วงกำลังของแพลตฟอร์ม EMR4 อินเวอร์เตอร์ EPF4 ที่มีการบูรณาการสูงสามารถให้ระดับกำลังได้สามระดับ: 290A (ระดับเริ่มต้น), 550A (ระดับพื้นฐาน) และ 820A (ระดับที่ปรับปรุงแล้ว) Entry เวอร์ชันมอบโซลูชันที่คุ้มค่าด้วยกำลังสูงสุด 80kW(10s) และแรงบิด 1700Nm(10s) โดยทั่วไปแล้ว เวอร์ชันนี้เหมาะสำหรับการใช้งานที่หลากหลาย โดยมีกำลังขับสูงถึง 135/165kW(10s) และแรงบิด 2,500/3,000 Nm(10s) การออกแบบที่ได้รับการปรับปรุงสำหรับเอาท์พุตที่ 2800Nm และ 4000Nm และกำลังสูงสุด 230kW อย่างไรก็ตาม โดยหลักการแล้ว อินเวอร์เตอร์ทุกรูปแบบสามารถใช้ร่วมกับตัวแปรกำลังของมอเตอร์แต่ละตัวและตัวลดที่จำเป็นแต่ละตัวได้ สิ่งนี้ต้องเป็นไปตามข้อกำหนดพิเศษ (เช่น ยานพาหนะโลจิสติกส์) ที่แตกต่างจากรถยนต์โดยสารทั่วไป ขนาดอินเวอร์เตอร์เพียง 270 × 221 × 126 มม. มีการออกแบบที่กะทัดรัดมาก
2.3 และตัวลดเฟรม ตามแรงบิดของมอเตอร์ แพลตฟอร์มประกอบด้วยตัวลดสามเวอร์ชันที่กำหนดค่าเป็น< 2,000 Nm("ระดับรายการ")、< 3,000 Nm("ระดับพื้นฐาน")或< 4,000 Nm("ระดับขั้นสูง")。 อัตราการลดโดยประมาณ ระหว่าง i = 9.3 และ i = 11.64 เมื่อเทียบกับรุ่นก่อนหน้า อัตราการลดนี้ได้รับการขยาย ทำให้สามารถใช้ความเร็วสูงสุดของมอเตอร์ที่สูงขึ้นได้ดีที่สุด ในตัวลดขนาด การวัดอัตราส่วนการลดที่สูงนี้สามารถประหยัดต้นทุนของมอเตอร์ได้อย่างมาก และให้โอกาสในการลดต้นทุนในแง่ของต้นทุนของวัสดุคุณภาพสูงขึ้น ตัวลดได้รับการออกแบบด้วยความเร็วอินพุต 16000 รอบต่อนาทีและอินพุตแรงบิดมอเตอร์ 255 นิวตันเมตร ตัวลดให้แรงบิดเอาต์พุตของเพลาสูงถึง 3000 นิวตันเมตร ความเร็วเพลาสูงสุดที่อนุญาตคือ 1720 รอบต่อนาที สามารถเลือกรวมการจอดรถแบบไฟฟ้าเข้ากับตัวลดขนาดได้
3. การเพิ่มประสิทธิภาพของปัจจัยที่ส่งผลต่อประสิทธิภาพ แนวโน้มของการปรับปรุงประสิทธิภาพของยานพาหนะไฟฟ้าทั่วโลกมีแนวโน้มชัดเจนยิ่งขึ้น การพิจารณาระยะทางและขนาดแบตเตอรี่/ต้นทุน ตลอดจนข้อกำหนดทางกฎหมายที่มุ่งควบคุมมลพิษทางอากาศและบรรเทาการเปลี่ยนแปลงสภาพภูมิอากาศ ล้วนมีส่วนทำให้เกิดสิ่งนี้ นอกจากนี้ การปรับปรุงประสิทธิภาพการขับเคลื่อนด้วยไฟฟ้าเพิ่มเติมยังเพิ่มความน่าดึงดูดใจของรถยนต์ด้วย เนื่องจากต้นทุนของระบบที่เกิดขึ้นจะลดลง Wh/km ใน WLTP ใช้เพื่อวัดการใช้พลังงาน ปัจจัยหลายประการเป็นตัวกำหนดประสิทธิภาพของรถยนต์ แม้ว่าสาเหตุส่วนใหญ่จะมีสาเหตุมาจากรถยนต์ทั้งคัน แต่ระบบไฟฟ้าก็มีอิทธิพลอย่างมากเช่นกัน ปัจจัยหลายประการเป็นตัวกำหนดประสิทธิภาพของรถยนต์ แม้ว่าสาเหตุส่วนใหญ่เกิดจากรถยนต์ทั้งคัน แต่ระบบไฟฟ้าก็มีอิทธิพลอย่างมากเช่นกัน รูปที่ 3 เมื่อใช้ระบบขับเคลื่อนแบบรวมเป็นตัวอย่าง จะแสดงให้เห็นถึงอิทธิพลของระบบไฟฟ้าและการสูญเสียเฉพาะต่อประสิทธิภาพของยานพาหนะทั้งคัน โดยทั่วไปแล้ว ประมาณหนึ่งในสามของการสูญเสียเกิดจากการขับรถ และประมาณสองในสามเกิดจากรถยนต์ทั้งคัน EMR4 มีความก้าวหน้าเพิ่มเติมในด้านอินเวอร์เตอร์อิเล็กทรอนิกส์กำลัง มอเตอร์ และตัวลด และปรับปรุงประสิทธิภาพโดยรวมของยานพาหนะ: เมื่อเทียบกับรุ่นก่อนหน้า ประสิทธิภาพของ EMR4 นั้นสูงกว่ามาก และการใช้พลังงานรวมโดยเฉลี่ยของยานพาหนะ D-class แต่ละคันสามารถทำได้ ลดลง 5.6% ใน WLTP
3.1 และประสิทธิภาพของมอเตอร์และอินเวอร์เตอร์ดีขึ้น ในส่วนที่ใช้งานของแพลตฟอร์ม EMR4 แกนเหล็กเคลือบที่ทำจากแผ่นเหล็กซิลิคอนที่มีความแข็งแรงสูงและบางมากถูกนำมาใช้เพื่อให้ได้ความเร็วของมอเตอร์ที่สูงขึ้นโดยใช้วัสดุน้อยลง ปัจจุบันความเร็วสูงสุดอยู่ที่ 16,000 รอบต่อนาที (EMR 3: 14,000 รอบต่อนาที) ด้วยการเพิ่มอัตราทดเกียร์ แรงบิดของมอเตอร์จะลดลง จึงช่วยประหยัดวัสดุของมอเตอร์ นอกจากนี้ กำลังต่อเนื่องของมอเตอร์ EMR4 ยังได้รับการปรับปรุงอย่างมาก เนื่องจากการสูญเสียลดลงอย่างมากและปรับโครงสร้างการทำความเย็นให้เหมาะสม มอเตอร์จึงสามารถส่งออกกำลัง 40-80kW ที่ความเร็วสูงสุดได้อย่างต่อเนื่อง เนื่องจากความยาวที่สั้นและการออกแบบที่กะทัดรัดของมอเตอร์ การกระจายความร้อนจึงมีประสิทธิภาพมากกว่า เนื่องจากมีเส้นทางการกระจายความร้อนที่สั้นกว่าจากจุดร้อนที่อยู่ตรงกลางของมอเตอร์ไปจนถึงขอบ อัตราทดเกียร์ที่เพิ่มขึ้น (ดูหัวข้อ 2.3) หมายความว่าต้องใช้แรงบิดของมอเตอร์ที่ต่ำกว่าภายใต้แรงบิดของเพลาเดียวกัน เมื่อรวมกับการตัดโลหะแผ่นโรเตอร์ใหม่และความต้านทานแม่เหล็กที่เพิ่มขึ้น น้ำหนักของเหล็กแม่เหล็กจะลดลงอย่างมาก กำลังยังคงไม่เปลี่ยนแปลง และมีประสิทธิภาพดีขึ้น แรงดันไฟฟ้าในการทำงานของอินเวอร์เตอร์ EPF4 คือ 210V ถึง 470v และความถี่การสลับ PWM คือ 2 ถึง 12kHz ตามจุดทำงานที่แตกต่างกัน อัลกอริธึมการควบคุมเชิงสนาม (FOC) จะถูกนำไปใช้ในส่วนต่างๆ เช่น การมอดูเลตความกว้างพัลส์เวกเตอร์อวกาศแบบดั้งเดิม (= SVPWM ที่ความเร็วต่ำเพื่อให้กระแสสูงขึ้น), PWM แบบซิงโครนัส (=SynchPWM ที่ช่วงความเร็วปานกลาง) , PWM ไม่ต่อเนื่อง (= GDPWM ที่ช่วงความเร็วปานกลาง) และการปรับฟลักซ์แบบสองทิศทาง (=FBM ที่ช่วงความเร็วสูง) เซ็นเซอร์ตำแหน่งโรเตอร์ที่ปลายด้านหน้าของมอเตอร์จะส่งสัญญาณตำแหน่งโรเตอร์ รูปที่ 4 แสดงจุดปฏิบัติการอ้างอิงที่ใช้ในการประเมินการสูญเสียของมอเตอร์และอินเวอร์เตอร์ในกระบวนการจำลอง ประสิทธิภาพที่เพิ่มขึ้นโดยเฉพาะอย่างยิ่งเมื่อหมุนด้วยความเร็วสูงนั้นเกิดขึ้นได้อย่างแม่นยำ เนื่องจากแผ่นเหล็กซิลิกอนของมอเตอร์ที่บางกว่าสามารถลดการสูญเสียเหล็กโดยการเพิ่มจำนวนชั้นเคลือบ
4. วิธีการปรับใช้แพลตฟอร์ม EMR4 การใช้งานของระบบขับเคลื่อนด้วยไฟฟ้าในตัวมีการขยายตัวเพิ่มขึ้นทุกวัน มีเพียงประสิทธิภาพ ประสิทธิผล ต้นทุน ขนาด และน้ำหนักที่สามารถปรับขนาดได้สูงเท่านั้น จึงสามารถตอบสนองความต้องการที่หลากหลายของตลาดได้ ความสามารถในการปรับขนาดในท้ายที่สุดหมายความว่าสามารถรวมส่วนประกอบหลักที่เกี่ยวข้องเข้าด้วยกันเพื่อให้ตรงตามข้อกำหนดตามการใช้งาน เมื่อพิจารณาถึงพารามิเตอร์จำนวนมากที่กำหนดคุณลักษณะด้านประสิทธิภาพที่ต้องการของระบบขับเคลื่อนและการโต้ตอบที่ซับซ้อนระหว่างพารามิเตอร์เหล่านั้น การออกแบบให้นำรายละเอียดไปใช้อย่างละเอียดถี่ถ้วนจึงเป็นเรื่องท้าทายมากในการออกแบบ ตัวอย่างเช่น ในระหว่างการพัฒนาแพลตฟอร์ม EMR4 เราได้ทำการวิเคราะห์ความไวอย่างกว้างขวางเพื่อกำหนดอิทธิพลของพารามิเตอร์เดี่ยวใน WLTP ต่อประสิทธิภาพของระบบขับเคลื่อนด้วยไฟฟ้า ดังแสดงในรูปที่ 6
เพื่อให้บรรลุน้ำหนักที่เหมาะสมที่สุดของคุณลักษณะประสิทธิภาพที่คาดหวังและต้นทุนที่เกี่ยวข้อง นักพัฒนาจึงใช้เครื่องมือพิเศษ iMCO ในขั้นตอนการพัฒนาหลายมาตรฐาน ดังแสดงในรูปที่ 7
5. และอินเทอร์เฟซภายในและภายนอก ดังที่ได้กล่าวไว้ข้างต้น เมื่อออกแบบระบบขับเคลื่อนแบบรวม ความซับซ้อนของไดรฟ์ไฟฟ้าที่ออกแบบแยกกันได้รับการปรับปรุงให้ง่ายขึ้นโดยสิ้นเชิงจากมุมมองของยานพาหนะทั้งหมด และความซับซ้อนได้ถูกถ่ายโอนไปยังด้านในของระบบขับเคลื่อน ที่นี่ การถ่ายโอนความซับซ้อนสามารถพิสูจน์ได้จากอินเทอร์เฟซมากมายทั้งภายในและภายนอกระบบขับเคลื่อน รูปที่ 8 แสดงอินเทอร์เฟซภายในระหว่างฟังก์ชันต่างๆ ในระบบขับเคลื่อน โดยเน้นด้วยสีเทา และอินเทอร์เฟซภายนอกของรถยนต์ทั้งคันจะแสดงเป็นวงกลมสีเขียว เพื่อให้ทราบถึงความสามารถในการขยายเต็มรูปแบบของส่วนประกอบแพลตฟอร์ม EMR4 ที่ได้รับการตรวจสอบล่วงหน้า ส่วนประกอบหลักทั้งหมด ได้แก่ อินเวอร์เตอร์ (สามเวอร์ชัน) ตัวลดขนาด (สามรุ่น) โรเตอร์และสเตเตอร์ (แต่ละชิ้นมีความยาวสามรายการ) เคสมอเตอร์ (สามความยาว) และ แผ่นแบริ่ง ("ฝาครอบ") สองเวอร์ชันมีคำจำกัดความที่ชัดเจนเกี่ยวกับอินเทอร์เฟซภายในและภายนอก ทำให้สามารถรวมการออกแบบส่วนประกอบต่างๆ เข้ากับอินเทอร์เฟซแบบรวมได้ เสียงและรังสีแม่เหล็กไฟฟ้ายังเป็นดัชนีสำคัญของระบบขับเคลื่อนด้วยไฟฟ้า เพื่อลดอิทธิพลของเสียงรบกวนจากโครงสร้างที่มีต่อการสั่นสะเทือนของตัวรถในระบบขับเคลื่อนไฟฟ้า จึงได้มีการดำเนินการเพิ่มประสิทธิภาพหลายอย่างกับคุณภาพเสียง (เสียงรบกวน การสั่นสะเทือน ความรุนแรง NVH) ของระบบขับเคลื่อนภายใต้สภาวะการทำงานทั้งหมด ดังที่แสดงใน รูปที่ 9 และ 10 บนแพลตฟอร์ม EMR4 ผลการจำลองได้รับการทดสอบอย่างประสบความสำเร็จตามตัวอย่าง A เทคโนโลยีการจำลองนี้ยังสามารถใช้เพื่อปรับรูปร่างของตัวยึดให้เหมาะสม และหลีกเลี่ยงการสั่นพ้องจากการกระตุ้นที่เกี่ยวข้องกับการออกแบบโครงสร้างของยานพาหนะ
ความเข้ากันได้ทางแม่เหล็กไฟฟ้าของแพลตฟอร์ม EMR4 เป็นไปตามมาตรฐาน CISPR25-2016 Class 3 ดังแสดงในรูปที่ 11
6. สรุป การพัฒนาแพลตฟอร์ม R4 ได้ซึมซับประสบการณ์ด้านอุตสาหกรรมของระบบขับเคลื่อนไฟฟ้าสามเจเนอเรชัน: ภายในต้นปี 2021 EMR4 เพียงอย่างเดียวได้ส่งมอบมากกว่า 150,000 หน่วยให้กับลูกค้า ประสิทธิภาพและประสิทธิภาพของ EMR4 ได้รับการปรับปรุงอย่างมีนัยสำคัญด้วยต้นทุนที่ต่ำลง แม้ว่าจะเปรียบเทียบกับระบบขับเคลื่อน EMR3 ที่ได้รับการปรับปรุงแล้วก็ตาม โดยเฉพาะอย่างยิ่ง ความสามารถในการปรับขนาดที่สูงของแพลตฟอร์มใหม่ทำให้ระบบขับเคลื่อน EMR4 มีแนวโน้มการใช้งานที่คุ้มค่าสูงในรุ่นต่างๆ ที่หลากหลาย ปัจจุบัน กำลังเอาต์พุตที่ขยายได้ของแพลตฟอร์ม EMR4 อยู่ระหว่าง 80kW ถึง 230kW และมีมวลเพียงระหว่าง 45 กก. ถึง 80 กก. ความหนาแน่นของพลังงานสูงรองรับการเปลี่ยนรุ่นจำนวนมากไปใช้ระบบไฟฟ้า เพื่อให้ครอบคลุมความต้องการด้านประสิทธิภาพที่สูงกว่าหรือต่ำกว่าช่วงปัจจุบันที่ระบุ การพัฒนาการขยายพอร์ตโฟลิโอจะเริ่มในปี 2021 แพลตฟอร์ม EMR4 ช่วยให้ต้นทุนการซื้อรถยนต์ไฟฟ้าเข้าใกล้มาตรฐานของเครื่องยนต์สันดาปภายในด้วยการเพิ่มประสิทธิภาพต้นทุนของระบบ ยานพาหนะในอดีต เนื่องจากประสิทธิภาพของระบบขับเคลื่อน EMR4 ได้รับการปรับปรุงให้ดียิ่งขึ้น ต้นทุนของแบตเตอรี่ก็ลดลงด้วย แพลตฟอร์ม EMR4 นำเสนอโซลูชันที่มีจำหน่ายตามท้องตลาดที่ปรับแต่งได้ และมุ่งเน้นไปที่การสร้างมาตรฐานและการแยกส่วนของผลิตภัณฑ์อยู่เสมอ ภายใต้ข้อจำกัดของระบบ การสร้างความแตกต่างเฉพาะลูกค้าจะเกิดขึ้นผ่านการบูรณาการและความเชี่ยวชาญของระบบ วิธีการนี้จะสร้างสมดุลระหว่างการเพิ่มประสิทธิภาพต้นทุนและการปรับเปลี่ยนเฉพาะบุคคล เสริมด้วยประสบการณ์การผลิตและการควบคุมคุณภาพที่สั่งสมมาหลายปี ตามกลยุทธ์นี้ Vitesco Technologies กำลังร่วมมืออย่างแข็งขันกับลูกค้าและซัพพลายเออร์เพื่อส่งเสริมการเติบโตของการเดินทางด้วยไฟฟ้า
ความคิดเกี่ยวกับผลิตภัณฑ์แพลตฟอร์ม ผมเชื่อว่าหลายบริษัทได้วิเคราะห์วิธีการวางแพลตฟอร์มระบบขับเคลื่อนไฟฟ้าแบบสามในหนึ่งเดียว และแนวคิดแพลตฟอร์มของ Vitesco EMR4 ได้ให้ความรู้แก่เราอย่างมาก: ① เลือกรูปแบบการผสานรวมตามแนวแกน (Axial Integration) เพื่อให้มอเตอร์และอินเวอร์เตอร์แยกออกจากกัน และเลือกมอเตอร์ที่มีเส้นผ่านศูนย์กลางภายนอกใหญ่กว่า การขยายกำลังไฟฟ้าจะถูกปรับตามความหนาของแกนกลาง และสามารถเจาะแกนกลางให้เป็นแพลตฟอร์มได้อย่างสมบูรณ์ ② จากมุมมองของข้อกำหนดกระแสของอินเวอร์เตอร์ โมดูล IGBT ควรเป็นแพ็คเกจ HPD และข้อกำหนดกระแสที่แตกต่างกันจะถูกสร้างขึ้นโดยหมายเลขชิปและชุดระบายความร้อนที่แตกต่างกัน3 ตัวลดจะเลือกอัตราส่วนการลดขนาดใหญ่ซึ่งสามารถลดแรงบิดของมอเตอร์ได้ การลดแรงบิดสามารถลดปริมาณวัสดุมอเตอร์ได้โดยตรงและลดต้นทุนมอเตอร์ IMCO ซึ่งเป็นเครื่องมือพิเศษได้รับการกล่าวถึงในการเพิ่มประสิทธิภาพหลายมาตรฐานโดยพิจารณาจากประสิทธิภาพของมอเตอร์ ประสิทธิภาพ และราคา ซึ่งสามารถอ้างอิงถึงได้เช่นกัน
ข้อจำกัดความรับผิดชอบ: บทความนี้ทำซ้ำจาก "ข้อมูลทางเทคนิคของยานพาหนะพลังงานใหม่" บทความนี้นำเสนอเฉพาะความคิดเห็นส่วนตัวของผู้เขียน และไม่ได้นำเสนอมุมมองของ Sacco Micro และอุตสาหกรรม มีไว้สำหรับการพิมพ์ซ้ำและแบ่งปันเพื่อสนับสนุนการคุ้มครองสิทธิในทรัพย์สินทางปัญญาเท่านั้น โปรดระบุแหล่งที่มาต้นฉบับและผู้แต่งเมื่อพิมพ์ซ้ำ หากมีการละเมิดใด ๆ โปรดติดต่อเราเพื่อลบออก
โทรศัพท์บริษัท:+86-0755-83044319
โทรสาร/แฟกซ์:+86-0755-83975897
กล่องจดหมาย:1615456225@qq.com
QQ: 3518641314
QQ:332496225 ผู้จัดการชิว
ที่อยู่: ห้อง 809 บล็อก C อาคารเทคโนโลยี Zhantao เลขที่ 1079 Minzhi Avenue เขตหลงหัวใหม่ เซินเจิ้น
คำแนะนำที่เกี่ยวข้อง





 粤公网安备44030002007346号