
























Linha de Apoio
Soluções

Soluções
Análise do sistema de acionamento elétrico continental EMR4
2022-03-17
400
1.prefácio Com a notável aceleração dos veículos eléctricos no mercado, as diferenças de marcas, segmentos de mercado e modelos também estão a aumentar, pelo que é muito importante maximizar a aplicabilidade do sistema de propulsão eléctrica. Os sistemas de acionamento elétrico, como o EMR3 (o sistema de acionamento elétrico de terceira geração) produzido em grandes quantidades e o EMR4 (o sistema de acionamento elétrico de terceira geração) atualmente em desenvolvimento, são projetados por métodos de otimização multipadrão no nível do sistema. Comparado com a geração anterior, o EMR4 melhora a eficiência em até 5%, melhora significativamente a escalabilidade de energia e reduz bastante o custo. Melhorar a eficiência e o desempenho é o caminho técnico e a direção proposta pelo sistema de acionamento elétrico de todo o veículo. A fim de promover a melhoria do desempenho do EMR4, muitas cadeias que afetam a eficiência e o desempenho do acionamento elétrico foram otimizadas detalhadamente. Por uma questão de escalabilidade, muitas interfaces internas e externas também foram padronizadas para garantir que os três componentes principais - inversor eletrônico de potência, motor e redutor - possam ser combinados tão livremente quanto possível, de acordo com o princípio dos requisitos personalizados. No aspecto do conforto acústico do sistema de acionamento elétrico, a ênfase está na simulação, teste e otimização das características de ruído (severidade do ruído e vibração) do sistema em todo o MAP de trabalho. Desde o início, o desenvolvimento do EMR4 absorveu a experiência relevante das gerações anteriores de sistemas de acionamento elétrico.
2. Arquitetura EMR4 Para maior escalabilidade, a estrutura básica do sistema de acionamento elétrico EMR4 mudou em comparação com o EMR3 atual. Todos os três componentes básicos (inversor eletrônico de potência, motor e redutor) são dispostos em linha reta (integrados axialmente) no EMR4.
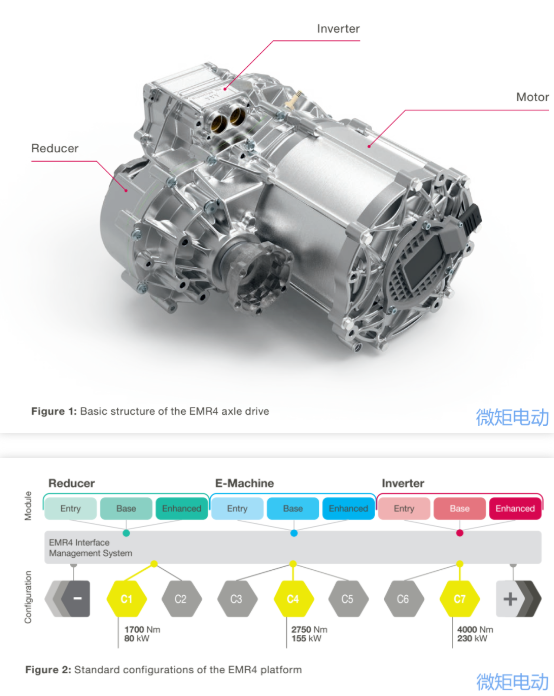 Com esta estrutura básica, é possível conectar dois componentes que necessitam de maior variabilidade em diferentes projetos, e os requisitos de modificação da caixa redutora podem ser realizados dentro do tamanho da carcaça. Este arranjo em linha constitui a base dos principais recursos arquitetônicos do EMR4. A configuração padrão planejada durante o processo de desenvolvimento (para veículos das seções A a J2, ou seja, a classe de peso do veículo é de 1,800kg a 2,800kg) pode ser coberta por três dimensões de comprimento do motor: 60mm (nível de entrada), 90mm ( nível básico) ou 105 mm (nível aprimorado), conforme mostrado na Figura 2. De acordo com o projeto, o sistema de acionamento EMR4 recém-desenvolvido fornece 80 kW e potência máxima de 230 kW (10 segundos). A faixa de torque do sistema de acionamento é de 1,700 Nm a 4,000 Nm (10 segundos), e a escalabilidade é óbvia no peso do módulo. De acordo com a demanda de potência do acionamento, seu peso está entre 45kg e 80kg. De acordo com os resultados de pesquisas anteriores, em comparação com o EMR3, o sistema de acionamento EMR4 pode alcançar uma vantagem de eficiência de 5.6% no WLTP, o que terá um impacto significativo na quilometragem do veículo. Estes valores são obtidos pela otimização sistemática de diversas cadeias de efeitos centrais no sistema de acionamento. O potencial de melhoria foi realizado através de muitas medidas detalhadas aqui. Comparado com o EMR3 otimizado, a eficiência do EMR4 aumentou consideravelmente, a densidade de potência aumentou em mais de 20%, mas o custo foi ainda mais reduzido. Embora o EMR4 utilize materiais de alta qualidade em muitos locais, as vantagens técnicas dos materiais permitem economizar mais custos em outras áreas e otimizar os custos.
2.1 Arquitetura e motor O diâmetro do motor PSM (diâmetro da carcaça) foi projetado para a fixação integrada do EMR4. O diâmetro externo do estator do motor da plataforma R4 é de 208 mm, o que é um pouco maior que 20 mm em comparação com o motor EMR4. No entanto, as medidas de projeto para melhorar o desempenho do motor reduziram o comprimento axial do motor EMR4 em quase metade em comparação com o acionamento axial atual (90 mm em vez de 175 mm). Agora o estator possui pelo menos quatro camadas por ranhura (em vez de duas camadas no EMR3). O número de andares (como 4 a 8 andares) selecionados de acordo com a situação específica no futuro é determinado estritamente de acordo com os requisitos de custo exigidos e o nível de desempenho ou tensão. O equilíbrio entre minimizar o custo e maximizar o potencial das peças móveis é um fator importante a considerar.
2.2 Arquitetura e controlador eletrônico de potência O inversor da plataforma R4 é o produto eletrônico de potência de alta tensão de quarta geração baseado na Vitesco Technologies (EPF4). Para a faixa de potência da plataforma EMR4, o inversor EPF4 altamente integrado pode fornecer três níveis de potência: 290A (nível básico), 550A (nível básico) e 820A (nível avançado). A versão Entry oferece uma solução econômica com potência de até 80kW(10s) e torque de 1700Nm(10s). A versão é basicamente adequada para uma ampla gama de aplicações, com potência de até 135/165kW(10s) e torque de 2,500/3,000 Nm(10s). Design aprimorado para saída de 2800 Nm e 4000 Nm, potência de até 230 kW. Contudo, em princípio, todas as variantes de inversores podem ser combinadas com cada variante de potência do motor e cada redutor necessário. Isto precisa atender a requisitos especiais (por exemplo, veículos logísticos) diferentes dos carros de passageiros de massa padrão. O tamanho do inversor é de apenas 270. × 221 × 126 mm , É um design muito compacto.
2.3 E redutor de quadro De acordo com o torque do motor, a plataforma inclui três versões de redutores configurados como< 2,000 Nm(“nível de entrada”)、< 3,000 Nm(“Nível básico”)或< 4,000 Nm(“Nível aprimorado”)。 Taxa de redução estimada entre i = 9.3 e i = 11.64. Em comparação com a geração anterior, esta relação de redução foi ampliada, permitindo aproveitar melhor a maior velocidade de pico do motor. No redutor, esta medida de alta taxa de redução pode economizar significativamente o custo do motor e proporcionar uma oportunidade de reduzir o custo em termos de custo de materiais de maior qualidade. O redutor foi projetado com uma velocidade de entrada de 16000 rpm e uma entrada de torque do motor de 255 Nm. A caixa de câmbio fornece torque ao eixo de até 3000 Nm. A velocidade máxima permitida do eixo é 1720 rpm. O estacionamento elétrico pode ser integrado opcionalmente no redutor.
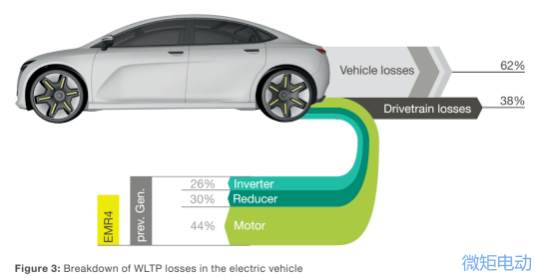
3. Otimização de fatores que afetam a eficiência Em todo o mundo, a tendência para melhorar ainda mais a eficiência dos veículos eléctricos é óbvia. As considerações sobre a quilometragem e o tamanho/custo da bateria, bem como os requisitos legais destinados a controlar a poluição atmosférica e a mitigar as alterações climáticas, contribuem para isso. Além disso, a melhoria adicional da eficiência da propulsão elétrica também aumenta a atratividade dos automóveis, porque o custo do sistema resultante é reduzido. Wh/km no WLTP é usado para medir o consumo de energia. Muitos fatores individuais determinam a eficiência de um carro. Embora a maioria deles seja causada por todo o veículo, o sistema de potência também tem uma influência considerável. Muitos fatores individuais determinam a eficiência de um carro. Embora a maioria deles seja causada por todo o veículo, o sistema de potência também tem uma influência considerável. Fig. 3 Tomando como exemplo o sistema de propulsão integrado, ilustra a influência do sistema de potência e suas perdas específicas na eficiência de todo o veículo. De um modo geral, cerca de um terço das perdas são causadas pela condução e cerca de dois terços são causadas por todo o veículo. O EMR4 fez mais progressos no inversor eletrônico de potência, motor e redutor, e melhorou a eficiência geral do veículo: em comparação com a geração anterior, a eficiência do EMR4 é muito maior, e o consumo médio total de energia de cada veículo da classe D pode ser reduzido em 5.6% no WLTP.
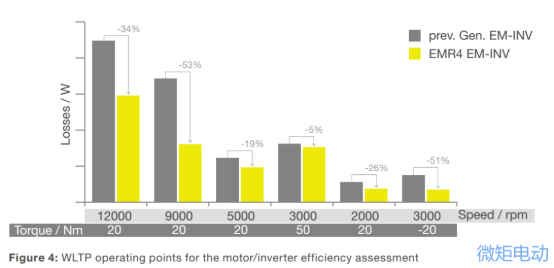
 3.1 E a eficiência do motor e do inversor é melhorada. Nas partes ativas da plataforma EMR4, um núcleo de ferro laminado feito de chapas de aço silício muito finas e de alta resistência é usado para atingir maior velocidade do motor com menos materiais. Atualmente, a velocidade máxima é de 16,000 rpm (EMR 3: 14,000 rpm). Ao aumentar a relação de transmissão, o torque do motor pode ser reduzido, economizando assim materiais do motor. Além disso, a potência contínua do motor EMR4 foi bastante melhorada. Como a perda é bastante reduzida e a estrutura de resfriamento é otimizada, o motor pode produzir continuamente 40-80kW na velocidade mais alta. Devido ao comprimento curto e ao design compacto do motor, a dissipação de calor é mais eficaz, pois há um caminho de dissipação de calor mais curto do ponto quente no centro do motor até sua borda. A relação de redução de engrenagem aumentada (ver Seção 2.3) significa que é necessário um torque menor do motor sob o mesmo torque do eixo. Combinado com o novo corte de chapa de rotor e o aumento da resistência magnética, o peso do aço magnético é significativamente reduzido, a potência permanece inalterada e a eficiência é melhorada. A tensão de trabalho do inversor EPF4 é de 210 V a 470 V e a frequência de comutação PWM é de 2 a 12 kHz. De acordo com os diferentes pontos de trabalho, o algoritmo de controle orientado a campo (FOC) é aplicado em seções, como modulação por largura de pulso de vetor espacial tradicional (= SVPWM em baixa velocidade para permitir corrente mais alta), PWM síncrono (=SynchPWM em faixa de velocidade média) , PWM descontínuo (= GDPWM na faixa de velocidade média) e modulação de fluxo bidirecional (=FBM na faixa de alta velocidade). O sensor de posição do rotor na extremidade dianteira do motor fornece o sinal de posição do rotor. A Figura 4 mostra os pontos operacionais de referência utilizados para avaliar as perdas do motor e do inversor no processo de simulação. O maior ganho de eficiência, principalmente ao girar em alta velocidade, ocorre justamente porque a chapa de aço silício do motor mais fina pode reduzir a perda de ferro aumentando o número de camadas laminadas.
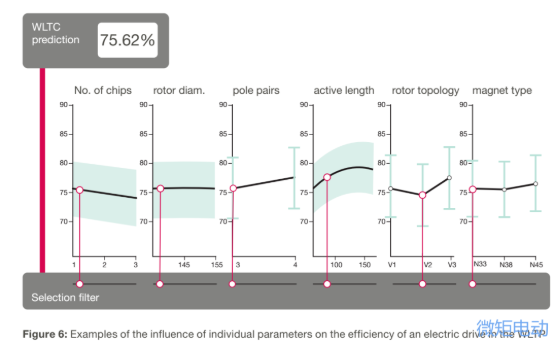
 4. Método de implementação da plataforma EMR4 A gama de aplicações do sistema de acionamento elétrico integrado está se expandindo dia a dia. Somente com alta escalabilidade em desempenho, eficiência, custo, tamanho e peso, ele poderá atender às diversas necessidades do mercado. Em última análise, escalabilidade significa que os componentes principais relacionados podem ser combinados para atender aos requisitos de acordo com a aplicação. Considerando o grande número de parâmetros que definem as características de desempenho exigidas do sistema de acionamento e a complexa interação entre eles, é muito desafiador no projeto implementar minuciosamente os detalhes. Por exemplo, durante o desenvolvimento da plataforma EMR4, conduzimos extensas análises de sensibilidade para determinar a influência de um único parâmetro no WLTP na eficiência do sistema de acionamento elétrico, conforme mostrado na Figura 6.
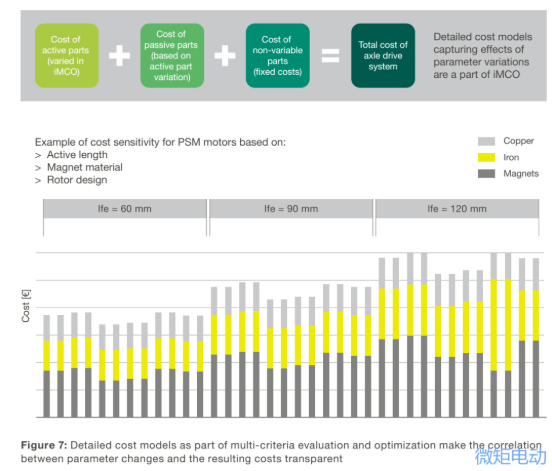
 Para atingir o peso ideal das características de desempenho esperadas e custos relacionados, os desenvolvedores utilizaram a ferramenta especial iMCO nesta fase de desenvolvimento multipadrão, conforme mostrado na Figura 7.
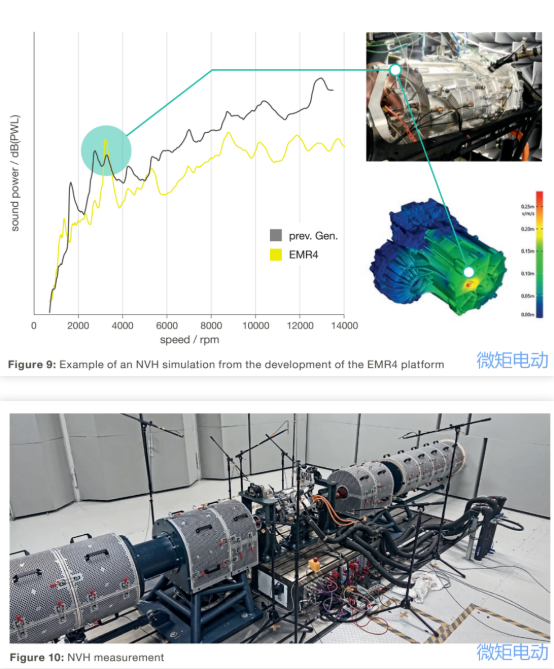
 5. E interfaces internas e externas. Como mencionado anteriormente, ao projetar o sistema de acionamento integrado, a complexidade do acionamento elétrico projetado separadamente foi completamente simplificada da perspectiva de todo o veículo, e a complexidade foi transferida para o interior do sistema de acionamento. Aqui, a transferência de complexidade também pode ser comprovada a partir de muitas interfaces dentro e fora do sistema de acionamento. A Figura 8 mostra as interfaces internas entre diversas funções do sistema de tração, destacadas em cinza, e as interfaces externas de todo o veículo são mostradas em círculos verdes. A fim de realizar a expansão total dos componentes da plataforma EMR4 de pré-verificação, todos os componentes principais, nomeadamente, inversor (três versões), redutor (três variantes), rotor e estator (três comprimentos cada), carcaça do motor (três comprimentos) e placa de rolamento (duas versões de "tampas") possuem definições claras sobre interfaces internas e externas. Isto torna possível combinar diferentes designs de componentes com uma interface unificada. Ruído e radiação eletromagnética também são os principais índices do sistema de acionamento elétrico. A fim de minimizar a influência do ruído estrutural na vibração da carroceria do veículo em acionamento elétrico, muito trabalho de otimização tem sido feito na qualidade acústica (ruído, vibração, aspereza, NVH) do sistema de acionamento sob todas as condições de operação, conforme mostrado em Figuras 9 e 10. Na plataforma EMR4, os resultados da simulação foram testados com sucesso com base na amostra A. Esta tecnologia de simulação também pode ser utilizada para otimizar o formato do suporte e evitar a ressonância de excitação relacionada ao projeto estrutural do veículo.
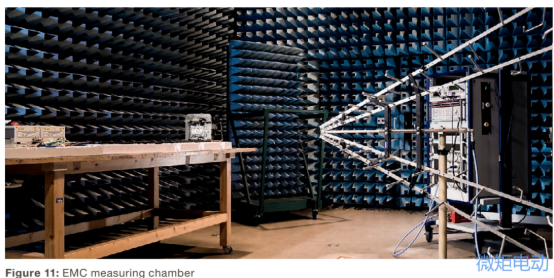
 A compatibilidade eletromagnética da plataforma EMR4 está em conformidade com o padrão CISPR25-2016 Classe 3, conforme mostrado na Figura 11.
 6. resumir O desenvolvimento da plataforma R4 absorveu a experiência de industrialização de três gerações de sistemas de acionamento elétrico: até o início de 2021, só o EMR4 entregou mais de 150,000 unidades aos clientes. A eficiência e o desempenho do EMR4 foram significativamente melhorados a um custo menor, mesmo em comparação com o sistema de acionamento EMR3 otimizado. Especialmente, a alta escalabilidade da nova plataforma faz com que o sistema de acionamento EMR4 tenha uma perspectiva de aplicação de alto custo-benefício em vários modelos diferentes. Atualmente, a potência de saída expansível da plataforma EMR4 está entre 80 kW e 230 kW, e a massa está apenas entre 45 kg e 80 kg. A alta densidade de potência suporta a transição de um grande número de modelos para a eletrificação. A fim de cobrir os requisitos de desempenho acima ou abaixo da faixa atual especificada, o desenvolvimento da expansão do portfólio terá início em 2021. Por meio da otimização de custos do sistema, a plataforma EMR4 ajuda o custo de aquisição de veículos elétricos a se aproximar do padrão de motor de combustão interna veículos no passado. À medida que a eficiência do sistema de acionamento EMR4 é melhorada, o custo da bateria também é reduzido. A plataforma EMR4 representa soluções customizadas prontas para uso e sempre foca na padronização e modularização de produtos. Sob a restrição do sistema, a diferenciação específica do cliente é formada através da integração e do conhecimento do sistema. Este método cria um equilíbrio entre otimização de custos e personalização, complementado por anos de experiência em produção e controle de qualidade. Com base nesta estratégia, a Vitesco Technologies está a cooperar ativamente com clientes e fornecedores para promover o crescimento das viagens elétricas.
Reflexões sobre produtos de plataforma Acredito que muitas empresas já analisaram como implementar o sistema de acionamento elétrico três em um, e o pensamento de plataforma do Vitesco EMR4 nos esclareceu bastante: ① A integração axial é selecionada como forma de integração, de modo que o motor e o inversor são desacoplados, e o motor com maior diâmetro externo é selecionado. A expansão da potência é ajustada pela espessura da pilha de núcleos, e a perfuração do núcleo pode ser completamente implementada; ② Do ponto de vista da especificação de corrente do inversor, o módulo IGBT deve ser um encapsulamento HPD, e diferentes especificações de corrente são formadas por diferentes números de chips e combinações de placas de dissipação de calor;
Com esta estrutura básica, é possível conectar dois componentes que necessitam de maior variabilidade em diferentes projetos, e os requisitos de modificação da caixa redutora podem ser realizados dentro do tamanho da carcaça. Este arranjo em linha constitui a base dos principais recursos arquitetônicos do EMR4. A configuração padrão planejada durante o processo de desenvolvimento (para veículos das seções A a J2, ou seja, a classe de peso do veículo é de 1,800kg a 2,800kg) pode ser coberta por três dimensões de comprimento do motor: 60mm (nível de entrada), 90mm ( nível básico) ou 105 mm (nível aprimorado), conforme mostrado na Figura 2. De acordo com o projeto, o sistema de acionamento EMR4 recém-desenvolvido fornece 80 kW e potência máxima de 230 kW (10 segundos). A faixa de torque do sistema de acionamento é de 1,700 Nm a 4,000 Nm (10 segundos), e a escalabilidade é óbvia no peso do módulo. De acordo com a demanda de potência do acionamento, seu peso está entre 45kg e 80kg. De acordo com os resultados de pesquisas anteriores, em comparação com o EMR3, o sistema de acionamento EMR4 pode alcançar uma vantagem de eficiência de 5.6% no WLTP, o que terá um impacto significativo na quilometragem do veículo. Estes valores são obtidos pela otimização sistemática de diversas cadeias de efeitos centrais no sistema de acionamento. O potencial de melhoria foi realizado através de muitas medidas detalhadas aqui. Comparado com o EMR3 otimizado, a eficiência do EMR4 aumentou consideravelmente, a densidade de potência aumentou em mais de 20%, mas o custo foi ainda mais reduzido. Embora o EMR4 utilize materiais de alta qualidade em muitos locais, as vantagens técnicas dos materiais permitem economizar mais custos em outras áreas e otimizar os custos.
2.1 Arquitetura e motor O diâmetro do motor PSM (diâmetro da carcaça) foi projetado para a fixação integrada do EMR4. O diâmetro externo do estator do motor da plataforma R4 é de 208 mm, o que é um pouco maior que 20 mm em comparação com o motor EMR4. No entanto, as medidas de projeto para melhorar o desempenho do motor reduziram o comprimento axial do motor EMR4 em quase metade em comparação com o acionamento axial atual (90 mm em vez de 175 mm). Agora o estator possui pelo menos quatro camadas por ranhura (em vez de duas camadas no EMR3). O número de andares (como 4 a 8 andares) selecionados de acordo com a situação específica no futuro é determinado estritamente de acordo com os requisitos de custo exigidos e o nível de desempenho ou tensão. O equilíbrio entre minimizar o custo e maximizar o potencial das peças móveis é um fator importante a considerar.
2.2 Arquitetura e controlador eletrônico de potência O inversor da plataforma R4 é o produto eletrônico de potência de alta tensão de quarta geração baseado na Vitesco Technologies (EPF4). Para a faixa de potência da plataforma EMR4, o inversor EPF4 altamente integrado pode fornecer três níveis de potência: 290A (nível básico), 550A (nível básico) e 820A (nível avançado). A versão Entry oferece uma solução econômica com potência de até 80kW(10s) e torque de 1700Nm(10s). A versão é basicamente adequada para uma ampla gama de aplicações, com potência de até 135/165kW(10s) e torque de 2,500/3,000 Nm(10s). Design aprimorado para saída de 2800 Nm e 4000 Nm, potência de até 230 kW. Contudo, em princípio, todas as variantes de inversores podem ser combinadas com cada variante de potência do motor e cada redutor necessário. Isto precisa atender a requisitos especiais (por exemplo, veículos logísticos) diferentes dos carros de passageiros de massa padrão. O tamanho do inversor é de apenas 270. × 221 × 126 mm , É um design muito compacto.
2.3 E redutor de quadro De acordo com o torque do motor, a plataforma inclui três versões de redutores configurados como< 2,000 Nm(“nível de entrada”)、< 3,000 Nm(“Nível básico”)或< 4,000 Nm(“Nível aprimorado”)。 Taxa de redução estimada entre i = 9.3 e i = 11.64. Em comparação com a geração anterior, esta relação de redução foi ampliada, permitindo aproveitar melhor a maior velocidade de pico do motor. No redutor, esta medida de alta taxa de redução pode economizar significativamente o custo do motor e proporcionar uma oportunidade de reduzir o custo em termos de custo de materiais de maior qualidade. O redutor foi projetado com uma velocidade de entrada de 16000 rpm e uma entrada de torque do motor de 255 Nm. A caixa de câmbio fornece torque ao eixo de até 3000 Nm. A velocidade máxima permitida do eixo é 1720 rpm. O estacionamento elétrico pode ser integrado opcionalmente no redutor.
3. Otimização de fatores que afetam a eficiência Em todo o mundo, a tendência para melhorar ainda mais a eficiência dos veículos eléctricos é óbvia. As considerações sobre a quilometragem e o tamanho/custo da bateria, bem como os requisitos legais destinados a controlar a poluição atmosférica e a mitigar as alterações climáticas, contribuem para isso. Além disso, a melhoria adicional da eficiência da propulsão elétrica também aumenta a atratividade dos automóveis, porque o custo do sistema resultante é reduzido. Wh/km no WLTP é usado para medir o consumo de energia. Muitos fatores individuais determinam a eficiência de um carro. Embora a maioria deles seja causada por todo o veículo, o sistema de potência também tem uma influência considerável. Muitos fatores individuais determinam a eficiência de um carro. Embora a maioria deles seja causada por todo o veículo, o sistema de potência também tem uma influência considerável. Fig. 3 Tomando como exemplo o sistema de propulsão integrado, ilustra a influência do sistema de potência e suas perdas específicas na eficiência de todo o veículo. De um modo geral, cerca de um terço das perdas são causadas pela condução e cerca de dois terços são causadas por todo o veículo. O EMR4 fez mais progressos no inversor eletrônico de potência, motor e redutor, e melhorou a eficiência geral do veículo: em comparação com a geração anterior, a eficiência do EMR4 é muito maior, e o consumo médio total de energia de cada veículo da classe D pode ser reduzido em 5.6% no WLTP.
3.1 E a eficiência do motor e do inversor é melhorada. Nas partes ativas da plataforma EMR4, um núcleo de ferro laminado feito de chapas de aço silício muito finas e de alta resistência é usado para atingir maior velocidade do motor com menos materiais. Atualmente, a velocidade máxima é de 16,000 rpm (EMR 3: 14,000 rpm). Ao aumentar a relação de transmissão, o torque do motor pode ser reduzido, economizando assim materiais do motor. Além disso, a potência contínua do motor EMR4 foi bastante melhorada. Como a perda é bastante reduzida e a estrutura de resfriamento é otimizada, o motor pode produzir continuamente 40-80kW na velocidade mais alta. Devido ao comprimento curto e ao design compacto do motor, a dissipação de calor é mais eficaz, pois há um caminho de dissipação de calor mais curto do ponto quente no centro do motor até sua borda. A relação de redução de engrenagem aumentada (ver Seção 2.3) significa que é necessário um torque menor do motor sob o mesmo torque do eixo. Combinado com o novo corte de chapa de rotor e o aumento da resistência magnética, o peso do aço magnético é significativamente reduzido, a potência permanece inalterada e a eficiência é melhorada. A tensão de trabalho do inversor EPF4 é de 210 V a 470 V e a frequência de comutação PWM é de 2 a 12 kHz. De acordo com os diferentes pontos de trabalho, o algoritmo de controle orientado a campo (FOC) é aplicado em seções, como modulação por largura de pulso de vetor espacial tradicional (= SVPWM em baixa velocidade para permitir corrente mais alta), PWM síncrono (=SynchPWM em faixa de velocidade média) , PWM descontínuo (= GDPWM na faixa de velocidade média) e modulação de fluxo bidirecional (=FBM na faixa de alta velocidade). O sensor de posição do rotor na extremidade dianteira do motor fornece o sinal de posição do rotor. A Figura 4 mostra os pontos operacionais de referência utilizados para avaliar as perdas do motor e do inversor no processo de simulação. O maior ganho de eficiência, principalmente ao girar em alta velocidade, ocorre justamente porque a chapa de aço silício do motor mais fina pode reduzir a perda de ferro aumentando o número de camadas laminadas.
4. Método de implementação da plataforma EMR4 A gama de aplicações do sistema de acionamento elétrico integrado está se expandindo dia a dia. Somente com alta escalabilidade em desempenho, eficiência, custo, tamanho e peso, ele poderá atender às diversas necessidades do mercado. Em última análise, escalabilidade significa que os componentes principais relacionados podem ser combinados para atender aos requisitos de acordo com a aplicação. Considerando o grande número de parâmetros que definem as características de desempenho exigidas do sistema de acionamento e a complexa interação entre eles, é muito desafiador no projeto implementar minuciosamente os detalhes. Por exemplo, durante o desenvolvimento da plataforma EMR4, conduzimos extensas análises de sensibilidade para determinar a influência de um único parâmetro no WLTP na eficiência do sistema de acionamento elétrico, conforme mostrado na Figura 6.
Para atingir o peso ideal das características de desempenho esperadas e custos relacionados, os desenvolvedores utilizaram a ferramenta especial iMCO nesta fase de desenvolvimento multipadrão, conforme mostrado na Figura 7.
5. E interfaces internas e externas. Como mencionado anteriormente, ao projetar o sistema de acionamento integrado, a complexidade do acionamento elétrico projetado separadamente foi completamente simplificada da perspectiva de todo o veículo, e a complexidade foi transferida para o interior do sistema de acionamento. Aqui, a transferência de complexidade também pode ser comprovada a partir de muitas interfaces dentro e fora do sistema de acionamento. A Figura 8 mostra as interfaces internas entre diversas funções do sistema de tração, destacadas em cinza, e as interfaces externas de todo o veículo são mostradas em círculos verdes. A fim de realizar a expansão total dos componentes da plataforma EMR4 de pré-verificação, todos os componentes principais, nomeadamente, inversor (três versões), redutor (três variantes), rotor e estator (três comprimentos cada), carcaça do motor (três comprimentos) e placa de rolamento (duas versões de "tampas") possuem definições claras sobre interfaces internas e externas. Isto torna possível combinar diferentes designs de componentes com uma interface unificada. Ruído e radiação eletromagnética também são os principais índices do sistema de acionamento elétrico. A fim de minimizar a influência do ruído estrutural na vibração da carroceria do veículo em acionamento elétrico, muito trabalho de otimização tem sido feito na qualidade acústica (ruído, vibração, aspereza, NVH) do sistema de acionamento sob todas as condições de operação, conforme mostrado em Figuras 9 e 10. Na plataforma EMR4, os resultados da simulação foram testados com sucesso com base na amostra A. Esta tecnologia de simulação também pode ser utilizada para otimizar o formato do suporte e evitar a ressonância de excitação relacionada ao projeto estrutural do veículo.
A compatibilidade eletromagnética da plataforma EMR4 está em conformidade com o padrão CISPR25-2016 Classe 3, conforme mostrado na Figura 11.
6. resumir O desenvolvimento da plataforma R4 absorveu a experiência de industrialização de três gerações de sistemas de acionamento elétrico: até o início de 2021, só o EMR4 entregou mais de 150,000 unidades aos clientes. A eficiência e o desempenho do EMR4 foram significativamente melhorados a um custo menor, mesmo em comparação com o sistema de acionamento EMR3 otimizado. Especialmente, a alta escalabilidade da nova plataforma faz com que o sistema de acionamento EMR4 tenha uma perspectiva de aplicação de alto custo-benefício em vários modelos diferentes. Atualmente, a potência de saída expansível da plataforma EMR4 está entre 80 kW e 230 kW, e a massa está apenas entre 45 kg e 80 kg. A alta densidade de potência suporta a transição de um grande número de modelos para a eletrificação. A fim de cobrir os requisitos de desempenho acima ou abaixo da faixa atual especificada, o desenvolvimento da expansão do portfólio terá início em 2021. Por meio da otimização de custos do sistema, a plataforma EMR4 ajuda o custo de aquisição de veículos elétricos a se aproximar do padrão de motor de combustão interna veículos no passado. À medida que a eficiência do sistema de acionamento EMR4 é melhorada, o custo da bateria também é reduzido. A plataforma EMR4 representa soluções customizadas prontas para uso e sempre foca na padronização e modularização de produtos. Sob a restrição do sistema, a diferenciação específica do cliente é formada através da integração e do conhecimento do sistema. Este método cria um equilíbrio entre otimização de custos e personalização, complementado por anos de experiência em produção e controle de qualidade. Com base nesta estratégia, a Vitesco Technologies está a cooperar ativamente com clientes e fornecedores para promover o crescimento das viagens elétricas.
Reflexões sobre produtos de plataforma Acredito que muitas empresas já analisaram como implementar o sistema de acionamento elétrico três em um, e o pensamento de plataforma do Vitesco EMR4 nos esclareceu bastante: ① A integração axial é selecionada como forma de integração, de modo que o motor e o inversor são desacoplados, e o motor com maior diâmetro externo é selecionado. A expansão da potência é ajustada pela espessura da pilha de núcleos, e a perfuração do núcleo pode ser completamente implementada; ② Do ponto de vista da especificação de corrente do inversor, o módulo IGBT deve ser um encapsulamento HPD, e diferentes especificações de corrente são formadas por diferentes números de chips e combinações de placas de dissipação de calor;③ O redutor seleciona uma grande taxa de redução, o que pode reduzir o torque do motor. Reduzir o torque pode reduzir diretamente a quantidade de materiais do motor e reduzir o custo do motor. IMCO, uma ferramenta especial, é mencionada na otimização multipadrão baseada na eficiência, desempenho e custo do motor, que também pode ser citada.
Isenção de responsabilidade: este artigo foi reproduzido de "Informações Técnicas de Veículos de Nova Energia". Este artigo representa apenas as opiniões pessoais do autor e não representa as opiniões da Sacco Micro e da indústria. Destina-se apenas à reimpressão e partilha para apoiar a proteção dos direitos de propriedade intelectual. Por favor, indique a fonte original e o autor ao reimprimir. Se houver alguma violação, entre em contato conosco para excluí-la.
Telefone da empresa:+86-0755-83044319
fax/FAX:+86-0755-83975897
caixa de correio: 1615456225@qq.com
QQ : 3518641314
QQ:332496225 Gerente Qiu
Endereço: Sala 809, Bloco C, Edifício de Tecnologia Zhantao, No.1079 Minzhi Avenue, Longhua New District, Shenzhen
Recomendações relacionadas





 粤公网安备44030002007346号