
























サービスホットライン
ソリューション

ソリューション
メインランド電気駆動システム EMR4 分析
2022-03-17
400
1.はじめに 市場における電気自動車の急速な加速に伴い、ブランド、市場セグメント、モデル間の差異も増大しているため、電気駆動システムの適用可能性を最大限に高めることが非常に重要です。大量生産されているEMR3(第4世代電気駆動システム)や現在開発中のEMR4(第5世代電気駆動システム)などの電気駆動システムは、システムレベルでマルチスタンダードな最適化手法により設計されています。前世代と比較して、EMR4 は効率を最大 4% 向上させ、電力の拡張性を大幅に向上させ、コストを大幅に削減します。効率と性能の向上は、車両全体の電気駆動システムによって進められる技術的な方向性と方向性です。 EMRXNUMXの性能向上を推進するため、電気駆動の効率と性能に影響を与える多くのチェーンが細部まで最適化されています。拡張性を高めるために、多くの内部および外部インターフェイスも標準化されており、カスタマイズされた要件の原則に従って、電力電子インバーター、モーター、減速機の XNUMX つの主要コンポーネントを可能な限り自由に組み合わせることができます。電気駆動システムの音響的快適性の面では、動作中の MAP 全体でシステムの騒音特性 (騒音と振動の厳しさ) をシミュレーション、テスト、最適化することに重点が置かれています。 EMRXNUMX の開発には当初から、前世代の電気駆動システムからの関連経験が取り入れられました。
2.EMR4アーキテクチャ 拡張性を高めるために、EMR4 電気駆動システムの基本構造が現在の EMR3 と比べて変更されました。 EMR4 では、XNUMX つの基本コンポーネント (パワーエレクトロニクス インバーター、モーター、減速機) がすべて直線状 (軸方向に統合) に配置されています。
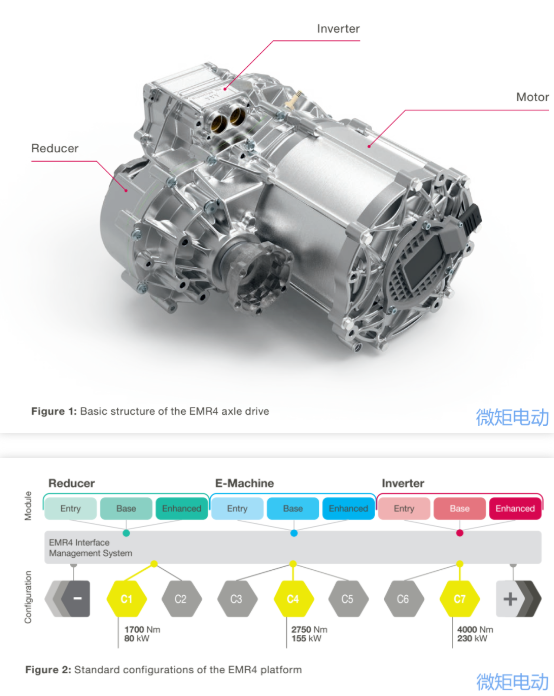 この基本構造により、異なる設計で最も大きな変更が必要な 4 つのコンポーネントを接続することができ、減速ギアボックスの変更要件をケーシングのサイズ内で実現できます。このインライン配置は、EMR2 の主要なアーキテクチャ機能の基礎を形成します。開発段階で計画した標準構成(セクションA~J1,800の車両、つまり車両重量クラス2,800kg~60kg)は、モーター長さ90mm(エントリーレベル)、105mm(図 2 に示すように、4mm (基本レベル) または 80mm (拡張レベル) です。設計によれば、新開発の EMR230 ドライブ システムは 10kW および最大 1,700kW の出力 (4,000 秒間) を提供します。駆動系のトルク範囲は10Nm~45Nm(80秒)であり、モジュールの重量からもその拡張性は明らかです。ドライブの電力需要によると、その重量は 3kg ~ 4kg です。以前の研究結果によると、EMR5.6 と比較して、EMR3 駆動システムは WLTP で 4% の効率上の利点を達成でき、車両の走行距離に大きな影響を与えると考えられます。これらの値は、駆動システム内のいくつかの中心的な効果チェーンを系統的に最適化することによって得られます。改善の可能性は、ここでの多くの詳細な対策によって実現されています。最適化された EMR20 と比較して、EMR4 の効率は大幅に向上し、電力密度は XNUMX% 以上増加しましたが、コストはさらに削減されました。 EMRXNUMX は多くの場所で高品質の材料を使用していますが、材料の技術的利点により、他の分野でのコストをさらに削減し、コストを最適化することができます。
2.1 アーキテクチャとモーター PSM モーターの直径 (シェルの直径) は、統合された EMR4 固定用に設計されています。 R4 プラットフォームモーターのステーター外径は 208mm で、EMR20 モーターと比較して 4mm よりわずかに大きくなります。ただし、モーターの性能を向上させるための設計措置により、EMR4 モーターの軸方向の長さは、現在のアキシャル ドライブと比較してほぼ半分に短縮されました (90 mm ではなく 175 mm)。現在、ステーターには溝ごとに少なくとも 3 つの層があります (EMR4 の 8 層の代わりに)。将来の具体的な状況に応じて選択される階数(XNUMX ~ XNUMX 階など)は、必要なコスト要件と性能レベルまたは電圧に応じて厳密に決定されます。コストの最小化と可動部品の可能性の最大化の間のバランスは、考慮すべき重要な要素です。
2.2 アーキテクチャとパワー エレクトロニクス コントローラー プラットフォーム R4 のインバーターは、Vitesco Technologies (EPF4) をベースとした第 4 世代の高電圧パワー エレクトロニクス製品です。 EMR4 プラットフォームの電力範囲では、高度に統合された EPF290 インバーターは、550A (エントリー レベル)、820A (基本レベル)、80A (拡張レベル) の 10 つの電力レベルを提供できます。エントリーのバージョンは、最大 1700kW(10 秒) の出力と 135Nm(165 秒)のトルクを備えたコスト効率の高いソリューションを提供します。このバージョンは基本的に幅広い用途に適しており、出力は最大 10/2,500kW(3,000 秒)、トルクは 10/2800 Nm(4000 秒)です。 230Nmおよび270Nmの出力、最大221kWの出力向けに強化された設計。ただし、原則として、すべてのインバータのバリエーションを、各モーター出力のバリエーションおよび必要な各減速機と組み合わせることができます。これは、標準的な大衆乗用車とは異なる特別な要件(物流車両など)を満たす必要があります。インバータのサイズはわずか126.×XNUMX×XNUMXmmで、非常にコンパクトな設計です。
2.3 そしてフレームリデューサー モーターのトルクに応じて、プラットフォームには、< 2,000 Nm (「エントリーレベル」)、< 3,000 Nm (「基本レベル」)、< 4,000 Nm (「強化レベル」) として構成された 9.3 つのバージョンの減速機が含まれています。 i = 11.64 と i = 16000 の間。先代に比べ減速比を拡大し、モーターの高いピーク回転数を最大限に活かすことが可能になりました。減速機では、この高減速比対策によりモーターのコストが大幅に節約され、高品質の材料のコストという点でコストを削減する機会が得られます。この減速機は、入力速度 255 rpm、モーター トルク入力 3000 Nm で設計されています。減速機は最大 1720 Nm のシャフトトルクを出力します。最大許容シャフト速度は XNUMX rpm です。オプションで電動パーキングを減速機に組み込むことができます。
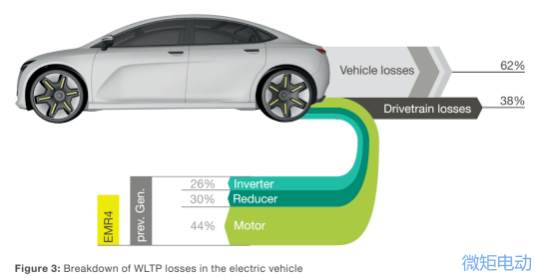
3. 効率に影響を与える要因の最適化 世界的に、電気自動車の効率をさらに向上させる傾向は明らかです。これには、走行距離、バッテリーのサイズ/コストの考慮事項、および大気汚染の制御と気候変動の緩和を目的とした法的要件がすべて影響します。また、電気駆動効率の更なる向上によりシステムコストも削減され、自動車の魅力も高まります。 WLTP の Wh/km は、エネルギー消費量の測定に使用されます。車の効率は多くの単一の要因によって決まります。それらのほとんどは車両全体によって引き起こされますが、パワー システムもかなりの影響を及ぼします。多くの単一要因が車両の効率を決定します。原因の多くは車両全体に起因しますが、動力系統も大きく影響します。図 3 統合駆動システムを例として、車両全体の効率に対する電力システムとその固有の損失の影響を示します。一般的に、損失の約 4 分の 4 は運転によって生じ、約 5.6 分の XNUMX は車両全体によって生じます。 EMRXNUMX は、パワーエレクトロニクス インバーター、モーター、減速機においてさらなる進歩を遂げ、車両の全体的な効率を向上させました。前世代と比較して、EMRXNUMX の効率ははるかに高く、各 D クラス車両の平均総エネルギー消費量は、 WLTPではXNUMX%削減されます。
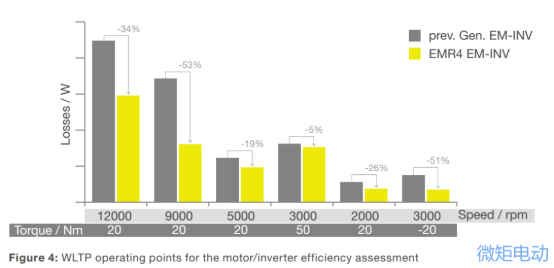
 3.1 モーターとインバーターの効率が向上します。 EMR4プラットフォームのアクティブ部には、極薄で高張力の珪素鋼板からなる積層鉄心を採用し、少ない材料でモータの高速化を実現しています。現時点での最高回転数は16,000rpm(EMR3:14,000rpm)です。ギア比を大きくすることでモータトルクを低減でき、モータ材料を節約できます。さらに、EMR4モーターの連続出力が大幅に向上しました。損失の大幅な低減と冷却構造の最適化により、モーターは最高速度で40~80kWの連続出力が可能です。モーターの長さが短くコンパクトな設計により、モーターの中心のホットスポットからエッジまでの熱放散経路が短くなり、熱放散がより効果的になります。ギア減速比の増加 (セクション 2.3 を参照) は、同じシャフトトルクの下で必要なモータートルクが小さくなることを意味します。新しいローター板金切削と磁気抵抗の増加と組み合わせることで、磁性鋼の重量が大幅に軽減され、出力は変わらず、効率が向上します。 EPF4 インバータの動作電圧は 210V ~ 470V、PWM スイッチング周波数は 2 ~ 12kHz です。さまざまな動作点に応じて、フィールド指向制御 (FOC) アルゴリズムが、従来の空間ベクトルパルス幅変調 (= 高電流を可能にする低速での SVPWM)、同期 PWM (= 中速範囲での SynchPWM) などのセクションに適用されます。 、不連続 PWM (= 中速度域での GDPWM)、および双方向磁束変調 (= 高速域での FBM)。モーターの前端にあるローター位置センサーは、ローター位置信号を提供します。図4は、シミュレーションプロセスでモーターとインバーターの損失を評価するために使用される基準動作点を示しています。特に高速回転時の効率が向上するのは、モータ用ケイ素鋼板を薄くし、積層数を増やすことで鉄損を低減できるためです。
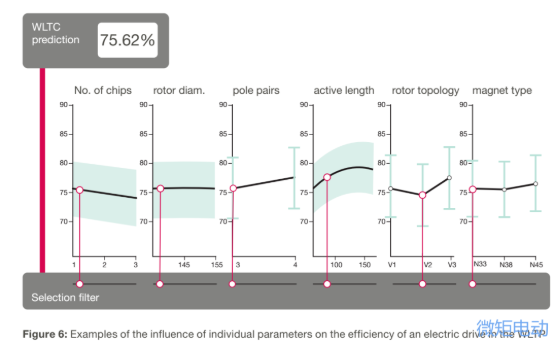
 4. EMR4プラットフォームの実装方法 統合電気駆動システムの適用範囲は日々拡大しています。性能、効率、コスト、サイズ、重量の拡張性が高くなければ、市場の多様化する要件を満たすことができません。スケーラビリティとは、最終的には、関連する主要コンポーネントを組み合わせて、アプリケーションに応じた要件を満たすことができることを意味します。駆動システムの必要な性能特性を定義する多数のパラメーターとそれらの間の複雑な相互作用を考慮すると、詳細を徹底的に実装することは設計において非常に困難です。たとえば、EMR4 プラットフォームの開発中に、図 6 に示すように、電気駆動システムの効率に対する WLTP の単一パラメータの影響を決定するために、広範な感度分析を実施しました。
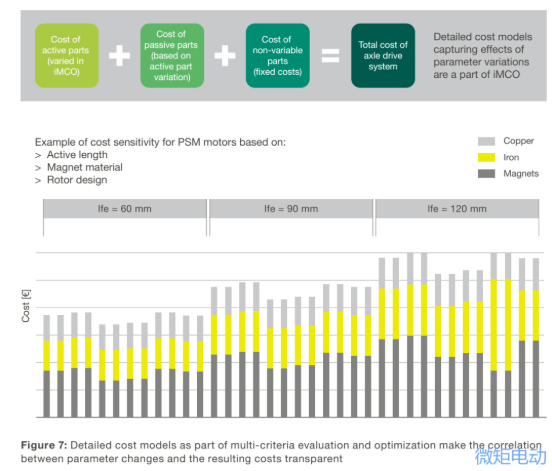
 期待される性能特性と関連コストの最適な重みを達成するために、開発者は、図 7 に示すように、このマルチスタンダード開発段階で特別なツール iMCO を使用しました。
 5. 内部および外部インターフェース。 前述したように、統合駆動システムの設計では、個別に設計された電気駆動装置の複雑さが車両全体の観点から完全に単純化され、その複雑さが駆動システムの内部に移されています。ここで、複雑さの伝達は、ドライブ システムの内外の多くのインターフェイスからも証明できます。図 8 は、駆動システムのさまざまな機能間の内部インターフェイスを灰色で強調表示し、車両全体の外部インターフェイスを緑色の円で示しています。検証前の EMR4 プラットフォーム コンポーネントの完全な拡張性を実現するために、すべての主要コンポーネント、つまりインバーター (9 つのバージョン)、減速機 (10 つのバリエーション)、ローターとステーター (それぞれ 4 つの長さ)、モーター ケーシング (XNUMX つの長さ)、およびベアリング プレート (「カバー」の XNUMX つのバージョン) には、内部インターフェースと外部インターフェースについて明確な定義があります。これにより、異なるコンポーネント設計を統一されたインターフェイスと組み合わせることが可能になります。騒音と電磁放射も電気駆動システムの重要な指標です。電気駆動における車体振動に対する構造ノイズの影響を最小限に抑えるために、すべての動作条件下で駆動システムの音響品質 (ノイズ、振動、ハーシュネス、NVH) に対して多くの最適化作業が行われています。以下に示します。図 XNUMX および XNUMX。EMRXNUMX プラットフォームでは、シミュレーション結果は A サンプルに基づいて正常にテストされました。このシミュレーション技術は、ブラケットの形状を最適化し、車両の構造設計に関連する励振共振を回避するためにも使用できます。
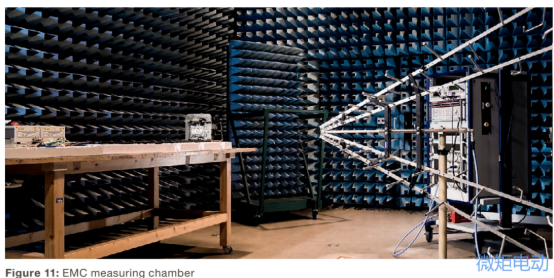
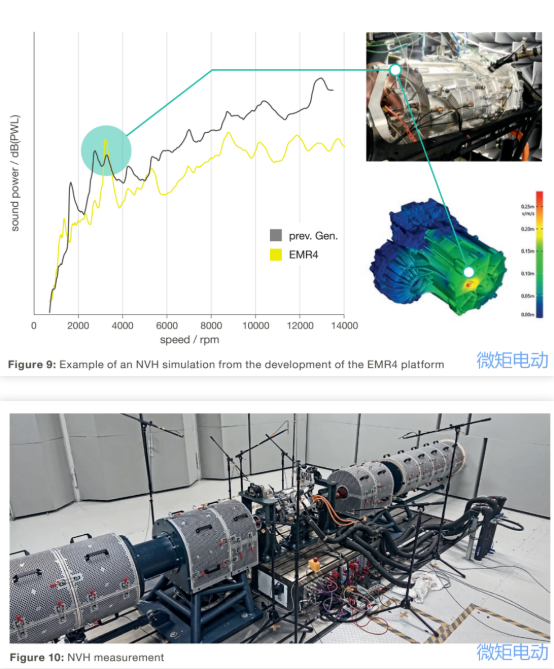 図 4 に示すように、EMR25 プラットフォームの電磁両立性は CISPR2016-3 クラス 11 標準に準拠しています。
 6.要約する R4 プラットフォームの開発には、2021 世代の電気駆動システムの工業化の経験が吸収されており、4 年の初めまでに、EMR150,000 だけで 4 ユニット以上が顧客に納入されました。 EMR3 の効率とパフォーマンスは、最適化された EMR4 ドライブ システムと比較しても、低コストで大幅に向上しています。特に、新しいプラットフォームの高い拡張性により、EMR4 ドライブ システムはさまざまなモデルで高いコスト効率の高いアプリケーションが期待できます。現在、EMR80 プラットフォームの拡張可能な出力は 230kW ~ 45kW であり、質量はわずか 80kg ~ 2021kg です。高い出力密度により、多くのモデルの電動化への移行がサポートされます。指定された電流範囲の上下の性能要件をカバーするために、ポートフォリオ拡張の開発が 4 年に開始されます。EMR4 プラットフォームは、システムのコスト最適化を通じて、電気自動車の購入コストを内燃機関の標準に近づけるのに役立ちます。過去の車両たち。 EMR4駆動システムの効率がさらに向上することで、バッテリーのコストも削減されます。 EMRXNUMX プラットフォームはカスタマイズされた既製ソリューションを表し、製品の標準化とモジュール化に常に焦点を当てています。システムの制約の下では、統合とシステムの専門知識を通じて顧客固有の差別化が形成されます。この方法により、コストの最適化とパーソナライゼーションのバランスが生まれ、長年の生産経験と品質管理によって補完されます。この戦略に基づいて、Vitesco Technologies は顧客およびサプライヤーと積極的に協力して電気旅行の成長を促進しています。
プラットフォーム製品への思い 多くの企業が4inXNUMX電動ドライブシステムのプラットフォーム化について分析してきたと思いますが、Vitesco EMRXNUMXのプラットフォーム化の考え方は、私たちに多くの啓蒙を与えてくれました。① 統合形式として軸方向統合を選択し、モーターとインバーターを分離し、外径の大きいモーターを選択しました。コアスタックの厚さで出力の拡張を調整し、コアパンチングを完全にプラットフォーム化しました。② インバーターの電流仕様の観点から、IGBTモジュールはHPDパッケージであるべきであり、チップ数と放熱基板の組み合わせによって異なる電流仕様を形成しました。
この基本構造により、異なる設計で最も大きな変更が必要な 4 つのコンポーネントを接続することができ、減速ギアボックスの変更要件をケーシングのサイズ内で実現できます。このインライン配置は、EMR2 の主要なアーキテクチャ機能の基礎を形成します。開発段階で計画した標準構成(セクションA~J1,800の車両、つまり車両重量クラス2,800kg~60kg)は、モーター長さ90mm(エントリーレベル)、105mm(図 2 に示すように、4mm (基本レベル) または 80mm (拡張レベル) です。設計によれば、新開発の EMR230 ドライブ システムは 10kW および最大 1,700kW の出力 (4,000 秒間) を提供します。駆動系のトルク範囲は10Nm~45Nm(80秒)であり、モジュールの重量からもその拡張性は明らかです。ドライブの電力需要によると、その重量は 3kg ~ 4kg です。以前の研究結果によると、EMR5.6 と比較して、EMR3 駆動システムは WLTP で 4% の効率上の利点を達成でき、車両の走行距離に大きな影響を与えると考えられます。これらの値は、駆動システム内のいくつかの中心的な効果チェーンを系統的に最適化することによって得られます。改善の可能性は、ここでの多くの詳細な対策によって実現されています。最適化された EMR20 と比較して、EMR4 の効率は大幅に向上し、電力密度は XNUMX% 以上増加しましたが、コストはさらに削減されました。 EMRXNUMX は多くの場所で高品質の材料を使用していますが、材料の技術的利点により、他の分野でのコストをさらに削減し、コストを最適化することができます。
2.1 アーキテクチャとモーター PSM モーターの直径 (シェルの直径) は、統合された EMR4 固定用に設計されています。 R4 プラットフォームモーターのステーター外径は 208mm で、EMR20 モーターと比較して 4mm よりわずかに大きくなります。ただし、モーターの性能を向上させるための設計措置により、EMR4 モーターの軸方向の長さは、現在のアキシャル ドライブと比較してほぼ半分に短縮されました (90 mm ではなく 175 mm)。現在、ステーターには溝ごとに少なくとも 3 つの層があります (EMR4 の 8 層の代わりに)。将来の具体的な状況に応じて選択される階数(XNUMX ~ XNUMX 階など)は、必要なコスト要件と性能レベルまたは電圧に応じて厳密に決定されます。コストの最小化と可動部品の可能性の最大化の間のバランスは、考慮すべき重要な要素です。
2.2 アーキテクチャとパワー エレクトロニクス コントローラー プラットフォーム R4 のインバーターは、Vitesco Technologies (EPF4) をベースとした第 4 世代の高電圧パワー エレクトロニクス製品です。 EMR4 プラットフォームの電力範囲では、高度に統合された EPF290 インバーターは、550A (エントリー レベル)、820A (基本レベル)、80A (拡張レベル) の 10 つの電力レベルを提供できます。エントリーのバージョンは、最大 1700kW(10 秒) の出力と 135Nm(165 秒)のトルクを備えたコスト効率の高いソリューションを提供します。このバージョンは基本的に幅広い用途に適しており、出力は最大 10/2,500kW(3,000 秒)、トルクは 10/2800 Nm(4000 秒)です。 230Nmおよび270Nmの出力、最大221kWの出力向けに強化された設計。ただし、原則として、すべてのインバータのバリエーションを、各モーター出力のバリエーションおよび必要な各減速機と組み合わせることができます。これは、標準的な大衆乗用車とは異なる特別な要件(物流車両など)を満たす必要があります。インバータのサイズはわずか126.×XNUMX×XNUMXmmで、非常にコンパクトな設計です。
2.3 そしてフレームリデューサー モーターのトルクに応じて、プラットフォームには、< 2,000 Nm (「エントリーレベル」)、< 3,000 Nm (「基本レベル」)、< 4,000 Nm (「強化レベル」) として構成された 9.3 つのバージョンの減速機が含まれています。 i = 11.64 と i = 16000 の間。先代に比べ減速比を拡大し、モーターの高いピーク回転数を最大限に活かすことが可能になりました。減速機では、この高減速比対策によりモーターのコストが大幅に節約され、高品質の材料のコストという点でコストを削減する機会が得られます。この減速機は、入力速度 255 rpm、モーター トルク入力 3000 Nm で設計されています。減速機は最大 1720 Nm のシャフトトルクを出力します。最大許容シャフト速度は XNUMX rpm です。オプションで電動パーキングを減速機に組み込むことができます。
3. 効率に影響を与える要因の最適化 世界的に、電気自動車の効率をさらに向上させる傾向は明らかです。これには、走行距離、バッテリーのサイズ/コストの考慮事項、および大気汚染の制御と気候変動の緩和を目的とした法的要件がすべて影響します。また、電気駆動効率の更なる向上によりシステムコストも削減され、自動車の魅力も高まります。 WLTP の Wh/km は、エネルギー消費量の測定に使用されます。車の効率は多くの単一の要因によって決まります。それらのほとんどは車両全体によって引き起こされますが、パワー システムもかなりの影響を及ぼします。多くの単一要因が車両の効率を決定します。原因の多くは車両全体に起因しますが、動力系統も大きく影響します。図 3 統合駆動システムを例として、車両全体の効率に対する電力システムとその固有の損失の影響を示します。一般的に、損失の約 4 分の 4 は運転によって生じ、約 5.6 分の XNUMX は車両全体によって生じます。 EMRXNUMX は、パワーエレクトロニクス インバーター、モーター、減速機においてさらなる進歩を遂げ、車両の全体的な効率を向上させました。前世代と比較して、EMRXNUMX の効率ははるかに高く、各 D クラス車両の平均総エネルギー消費量は、 WLTPではXNUMX%削減されます。
3.1 モーターとインバーターの効率が向上します。 EMR4プラットフォームのアクティブ部には、極薄で高張力の珪素鋼板からなる積層鉄心を採用し、少ない材料でモータの高速化を実現しています。現時点での最高回転数は16,000rpm(EMR3:14,000rpm)です。ギア比を大きくすることでモータトルクを低減でき、モータ材料を節約できます。さらに、EMR4モーターの連続出力が大幅に向上しました。損失の大幅な低減と冷却構造の最適化により、モーターは最高速度で40~80kWの連続出力が可能です。モーターの長さが短くコンパクトな設計により、モーターの中心のホットスポットからエッジまでの熱放散経路が短くなり、熱放散がより効果的になります。ギア減速比の増加 (セクション 2.3 を参照) は、同じシャフトトルクの下で必要なモータートルクが小さくなることを意味します。新しいローター板金切削と磁気抵抗の増加と組み合わせることで、磁性鋼の重量が大幅に軽減され、出力は変わらず、効率が向上します。 EPF4 インバータの動作電圧は 210V ~ 470V、PWM スイッチング周波数は 2 ~ 12kHz です。さまざまな動作点に応じて、フィールド指向制御 (FOC) アルゴリズムが、従来の空間ベクトルパルス幅変調 (= 高電流を可能にする低速での SVPWM)、同期 PWM (= 中速範囲での SynchPWM) などのセクションに適用されます。 、不連続 PWM (= 中速度域での GDPWM)、および双方向磁束変調 (= 高速域での FBM)。モーターの前端にあるローター位置センサーは、ローター位置信号を提供します。図4は、シミュレーションプロセスでモーターとインバーターの損失を評価するために使用される基準動作点を示しています。特に高速回転時の効率が向上するのは、モータ用ケイ素鋼板を薄くし、積層数を増やすことで鉄損を低減できるためです。
4. EMR4プラットフォームの実装方法 統合電気駆動システムの適用範囲は日々拡大しています。性能、効率、コスト、サイズ、重量の拡張性が高くなければ、市場の多様化する要件を満たすことができません。スケーラビリティとは、最終的には、関連する主要コンポーネントを組み合わせて、アプリケーションに応じた要件を満たすことができることを意味します。駆動システムの必要な性能特性を定義する多数のパラメーターとそれらの間の複雑な相互作用を考慮すると、詳細を徹底的に実装することは設計において非常に困難です。たとえば、EMR4 プラットフォームの開発中に、図 6 に示すように、電気駆動システムの効率に対する WLTP の単一パラメータの影響を決定するために、広範な感度分析を実施しました。
期待される性能特性と関連コストの最適な重みを達成するために、開発者は、図 7 に示すように、このマルチスタンダード開発段階で特別なツール iMCO を使用しました。
5. 内部および外部インターフェース。 前述したように、統合駆動システムの設計では、個別に設計された電気駆動装置の複雑さが車両全体の観点から完全に単純化され、その複雑さが駆動システムの内部に移されています。ここで、複雑さの伝達は、ドライブ システムの内外の多くのインターフェイスからも証明できます。図 8 は、駆動システムのさまざまな機能間の内部インターフェイスを灰色で強調表示し、車両全体の外部インターフェイスを緑色の円で示しています。検証前の EMR4 プラットフォーム コンポーネントの完全な拡張性を実現するために、すべての主要コンポーネント、つまりインバーター (9 つのバージョン)、減速機 (10 つのバリエーション)、ローターとステーター (それぞれ 4 つの長さ)、モーター ケーシング (XNUMX つの長さ)、およびベアリング プレート (「カバー」の XNUMX つのバージョン) には、内部インターフェースと外部インターフェースについて明確な定義があります。これにより、異なるコンポーネント設計を統一されたインターフェイスと組み合わせることが可能になります。騒音と電磁放射も電気駆動システムの重要な指標です。電気駆動における車体振動に対する構造ノイズの影響を最小限に抑えるために、すべての動作条件下で駆動システムの音響品質 (ノイズ、振動、ハーシュネス、NVH) に対して多くの最適化作業が行われています。以下に示します。図 XNUMX および XNUMX。EMRXNUMX プラットフォームでは、シミュレーション結果は A サンプルに基づいて正常にテストされました。このシミュレーション技術は、ブラケットの形状を最適化し、車両の構造設計に関連する励振共振を回避するためにも使用できます。
図 4 に示すように、EMR25 プラットフォームの電磁両立性は CISPR2016-3 クラス 11 標準に準拠しています。
6.要約する R4 プラットフォームの開発には、2021 世代の電気駆動システムの工業化の経験が吸収されており、4 年の初めまでに、EMR150,000 だけで 4 ユニット以上が顧客に納入されました。 EMR3 の効率とパフォーマンスは、最適化された EMR4 ドライブ システムと比較しても、低コストで大幅に向上しています。特に、新しいプラットフォームの高い拡張性により、EMR4 ドライブ システムはさまざまなモデルで高いコスト効率の高いアプリケーションが期待できます。現在、EMR80 プラットフォームの拡張可能な出力は 230kW ~ 45kW であり、質量はわずか 80kg ~ 2021kg です。高い出力密度により、多くのモデルの電動化への移行がサポートされます。指定された電流範囲の上下の性能要件をカバーするために、ポートフォリオ拡張の開発が 4 年に開始されます。EMR4 プラットフォームは、システムのコスト最適化を通じて、電気自動車の購入コストを内燃機関の標準に近づけるのに役立ちます。過去の車両たち。 EMR4駆動システムの効率がさらに向上することで、バッテリーのコストも削減されます。 EMRXNUMX プラットフォームはカスタマイズされた既製ソリューションを表し、製品の標準化とモジュール化に常に焦点を当てています。システムの制約の下では、統合とシステムの専門知識を通じて顧客固有の差別化が形成されます。この方法により、コストの最適化とパーソナライゼーションのバランスが生まれ、長年の生産経験と品質管理によって補完されます。この戦略に基づいて、Vitesco Technologies は顧客およびサプライヤーと積極的に協力して電気旅行の成長を促進しています。
プラットフォーム製品への思い 多くの企業が4inXNUMX電動ドライブシステムのプラットフォーム化について分析してきたと思いますが、Vitesco EMRXNUMXのプラットフォーム化の考え方は、私たちに多くの啓蒙を与えてくれました。① 統合形式として軸方向統合を選択し、モーターとインバーターを分離し、外径の大きいモーターを選択しました。コアスタックの厚さで出力の拡張を調整し、コアパンチングを完全にプラットフォーム化しました。② インバーターの電流仕様の観点から、IGBTモジュールはHPDパッケージであるべきであり、チップ数と放熱基板の組み合わせによって異なる電流仕様を形成しました。③ 減速機は大きな減速比を選択しており、モータトルクを低減できます。トルクを低減することは、モータ材料の量を直接削減し、モータコストを削減することができます。モータの効率、性能、コストに基づくマルチスタンダードの最適化では専用ツールであるIMCOについても言及されており、参考にすることができます。
免責事項:この記事は「新エネルギー自動車技術情報」から転載したものです。この記事は著者の個人的な見解のみを表すものであり、Sacco Micro および業界の見解を表すものではありません。知的財産権の保護をサポートするため、転載および共有のみを目的としています。転載する場合は、出典と作者を明記してください。侵害がある場合は、削除するためにご連絡ください。
会社電話:+86-0755-83044319
FAX/FAX:+86-0755-83975897
メールボックス:1615456225@qq.com
QQ:3518641314
QQ:332496225 邱マネージャー
住所: 深セン市龍華新区民志大道809号、Zhantao Technology Building、Cブロック、1079号室
関連する推奨事項
Slkor Micro ULN2003AU:耐電圧50V、500mA、SOP-16ダーリントントランジスタアレイ
2026-10-22
531
SLKORMICRO TL431:36V調整可能3端子シャント電圧リファレンス、SOT-23 / TO-92パッケージ
2026-10-21
804
Slkormicro SL2312 NチャネルパワーMOSFET:20V 5A SOT-23 パワースイッチFET
2026-10-20
554
Slkor SL-FW-TRS-5.5D1 温度センサー アプリケーションソリューション
2026-07-28
5437





 粤公网安备44030002007346号