
























Service-Hotline
Lösungen

Lösungen
EMR4-Analyse des elektrischen Antriebssystems auf dem Festland
2022-03-17
400
1.Vorwort Mit der bemerkenswerten Beschleunigung des Marktes von Elektrofahrzeugen nehmen auch die Unterschiede zwischen Marken, Marktsegmenten und Modellen zu. Daher ist es sehr wichtig, die Anwendbarkeit elektrischer Antriebssysteme zu maximieren. Elektrische Antriebssysteme wie das in großen Stückzahlen produzierte EMR3 (das elektrische Antriebssystem der dritten Generation) und das derzeit in der Entwicklung befindliche EMR4 (das elektrische Antriebssystem der dritten Generation) werden durch Multistandard-Optimierungsmethoden auf Systemebene entworfen. Im Vergleich zur Vorgängergeneration verbessert EMR4 den Wirkungsgrad um bis zu 5 %, verbessert die Leistungsskalierbarkeit erheblich und senkt die Kosten erheblich. Die Verbesserung von Effizienz und Leistung ist der technische Weg und die Richtung, die das elektrische Antriebssystem des gesamten Fahrzeugs vorgibt. Um die Leistungssteigerung von EMR4 voranzutreiben, wurden viele Ketten, die die Effizienz und Leistung des Elektroantriebs beeinflussen, bis ins Detail optimiert. Aus Gründen der Skalierbarkeit wurden zudem viele interne und externe Schnittstellen standardisiert, um eine möglichst freie Kombination der drei Hauptkomponenten Leistungselektronik-Umrichter, Motor und Reduzierer nach dem Prinzip individueller Anforderungen zu gewährleisten. Im Hinblick auf den akustischen Komfort elektrischer Antriebssysteme liegt der Schwerpunkt auf der Simulation, Prüfung und Optimierung der Geräuscheigenschaften (Stärke von Geräuschen und Vibrationen) des Systems im gesamten Arbeits-MAP. In die Entwicklung von EMR4 flossen von Anfang an die relevanten Erfahrungen aus früheren Generationen elektrischer Antriebssysteme ein.
2. EMR4-Architektur Für eine bessere Skalierbarkeit wurde die Grundstruktur des EMR4-Elektroantriebssystems im Vergleich zum aktuellen EMR3 geändert. Alle drei Grundkomponenten (Leistungselektronischer Wechselrichter, Motor und Untersetzungsgetriebe) sind im EMR4 geradlinig angeordnet (axial integriert).
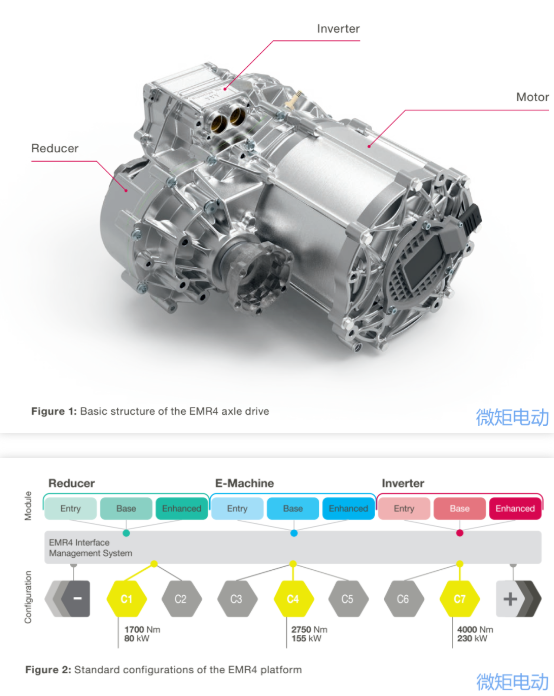 Mit diesem Grundaufbau ist es möglich, zwei Komponenten, die größte Variabilität erfordern, in unterschiedlichen Ausführungen zu verbinden und die Modifikationsanforderungen des Untersetzungsgetriebes innerhalb der Gehäusegröße zu realisieren. Diese Inline-Anordnung bildet die Grundlage für die wichtigsten Architekturmerkmale von EMR4. Die im Entwicklungsprozess geplante Standardkonfiguration (für Fahrzeuge der Abschnitte A bis J2, d. h. die Fahrzeuggewichtsklasse reicht von 1,800 kg bis 2,800 kg) kann durch drei Dimensionen der Motorlänge abgedeckt werden: 60 mm (Einstiegsniveau), 90 mm ( Basisniveau) oder 105 mm (erweitertes Niveau), wie in Abbildung 2 dargestellt. Je nach Design liefert das neu entwickelte EMR4-Antriebssystem 80 kW und maximal 230 kW Leistung (10 Sekunden). Der Drehmomentbereich des Antriebssystems reicht von 1,700 Nm bis 4,000 Nm (10 Sekunden), und die Skalierbarkeit zeigt sich am Gewicht des Moduls. Je nach Leistungsbedarf des Antriebs liegt sein Gewicht zwischen 45kg und 80kg. Den bisherigen Forschungsergebnissen zufolge kann das EMR3-Antriebssystem im Vergleich zum EMR4 einen Effizienzvorteil von 5.6 % im WLTP erzielen, was sich erheblich auf die Fahrleistung des Fahrzeugs auswirken wird. Diese Werte werden durch systematische Optimierung mehrerer zentraler Wirkungsketten im Antriebssystem erreicht. Durch viele Detailmaßnahmen wurden hier Verbesserungspotenziale realisiert. Im Vergleich zum optimierten EMR3 ist der Wirkungsgrad des EMR4 erheblich gestiegen, die Leistungsdichte ist um mehr als 20 % gestiegen, die Kosten wurden jedoch weiter gesenkt. Obwohl EMR4 an vielen Stellen hochwertige Materialien verwendet, ermöglichen die technischen Vorteile von Materialien, in anderen Bereichen mehr Kosten einzusparen und die Kosten zu optimieren.
2.1 Architektur und Motor Der Durchmesser des PSM-Motors (sein Gehäusedurchmesser) wurde für die integrierte EMR4-Fixierung ausgelegt. Der Statoraußendurchmesser des R4-Plattformmotors beträgt 208 mm, was im Vergleich zum EMR20-Motor etwas größer als 4 mm ist. Durch die konstruktiven Maßnahmen zur Leistungssteigerung des Motors konnte jedoch die axiale Länge des EMR4-Motors im Vergleich zum aktuellen Axialantrieb (90 mm statt 175 mm) um fast die Hälfte reduziert werden. Jetzt hat der Stator mindestens vier Schichten pro Nut (statt zwei Schichten in EMR3). Die Anzahl der künftig je nach Situation ausgewählten Etagen (z. B. 4-8 Etagen) richtet sich streng nach den erforderlichen Kostenanforderungen und dem Leistungsniveau bzw. der Spannung. Das Gleichgewicht zwischen der Minimierung der Kosten und der Maximierung des Potenzials beweglicher Teile ist ein wichtiger zu berücksichtigender Faktor.
2.2 Architektur und Leistungselektronikregler Der Wechselrichter der Plattform R4 ist das Hochspannungs-Leistungselektronikprodukt der vierten Generation auf Basis von Vitesco Technologies (EPF4). Für den Leistungsbereich der EMR4-Plattform kann der hochintegrierte EPF4-Wechselrichter drei Leistungsstufen bereitstellen: 290 A (Einstiegsstufe), 550 A (Basisstufe) und 820 A (erweiterte Stufe). Die Version Entry bietet eine kostengünstige Lösung mit einer Leistung von bis zu 80 kW (10 s) und einem Drehmoment von 1700 Nm (10 s). Mit einer Leistung von bis zu 135/165 kW (10s) und einem Drehmoment von 2,500/3,000 Nm (10s) ist die Ausführung grundsätzlich für ein breites Einsatzspektrum geeignet. Verbessertes Design für Leistung bei 2800 Nm und 4000 Nm, bis zu 230 kW Leistung. Grundsätzlich sind jedoch alle Wechselrichtervarianten mit jeder Motorleistungsvariante und jedem benötigten Reduzierstück kombinierbar. Dieses muss den besonderen Anforderungen (z. B. Logistikfahrzeugen) gerecht werden, die sich von herkömmlichen Massen-Pkw unterscheiden. Die Wechselrichtergröße beträgt nur 270 x 221 x 126 mm. Es handelt sich um ein sehr kompaktes Design.
2.3 Und Rahmenreduzierer Je nach Drehmoment des Motors umfasst die Plattform drei Versionen von Untersetzungsgetrieben, die als < 2,000 Nm („Einstiegsstufe“), < 3,000 Nm („Basisstufe“) und < 4,000 Nm („Erweiterte Stufe“) konfiguriert sind. Geschätztes Untersetzungsverhältnis zwischen i = 9.3 und i = 11.64. Gegenüber der Vorgängergeneration wurde dieses Untersetzungsverhältnis erweitert, wodurch die höhere Spitzengeschwindigkeit des Motors optimal genutzt werden kann. Im Untersetzungsgetriebe kann diese Maßnahme mit hohem Untersetzungsverhältnis die Kosten des Motors erheblich senken und bietet die Möglichkeit, die Kosten im Hinblick auf die Kosten hochwertigerer Materialien zu senken. Das Untersetzungsgetriebe ist für eine Eingangsdrehzahl von 16000 U/min und ein Motordrehmoment von 255 Nm ausgelegt. Das Untersetzungsgetriebe liefert ein Wellendrehmoment von bis zu 3000 Nm. Die maximal zulässige Wellendrehzahl beträgt 1720 U/min. Optional kann eine elektrische Parkfunktion in den Untersetzungsgetriebe integriert werden.
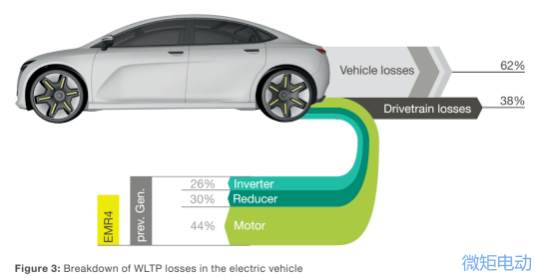
3. Optimierung von Faktoren, die die Effizienz beeinflussen Weltweit ist der Trend, die Effizienz von Elektrofahrzeugen weiter zu verbessern, offensichtlich. Dazu tragen Überlegungen zu Kilometerleistung und Batteriegröße/-kosten sowie gesetzliche Anforderungen zur Kontrolle der Luftverschmutzung und zur Eindämmung des Klimawandels bei. Darüber hinaus erhöht die weitere Verbesserung der Effizienz elektrischer Antriebe auch die Attraktivität von Automobilen, da die daraus resultierenden Systemkosten sinken. Zur Messung des Energieverbrauchs wird Wh/km im WLTP verwendet. Viele einzelne Faktoren bestimmen die Effizienz eines Autos. Obwohl die meisten davon durch das gesamte Fahrzeug verursacht werden, hat auch das Antriebssystem einen erheblichen Einfluss. Viele einzelne Faktoren bestimmen die Effizienz eines Autos. Obwohl die meisten davon durch das gesamte Fahrzeug verursacht werden, hat auch das Antriebssystem einen erheblichen Einfluss. Abb. 3 Am Beispiel des integrierten Antriebssystems wird der Einfluss des Antriebssystems und seiner spezifischen Verluste auf den Wirkungsgrad des Gesamtfahrzeugs verdeutlicht. Im Allgemeinen werden etwa ein Drittel der Schäden durch das Fahren und etwa zwei Drittel durch das gesamte Fahrzeug verursacht. EMR4 hat weitere Fortschritte bei leistungselektronischen Wechselrichtern, Motoren und Untersetzungsgetriebe gemacht und die Gesamteffizienz des Fahrzeugs verbessert: Im Vergleich zur Vorgängergeneration ist die Effizienz von EMR4 viel höher und der durchschnittliche Gesamtenergieverbrauch jedes D-Klasse-Fahrzeugs kann im WLTP um 5.6 % reduziert werden.
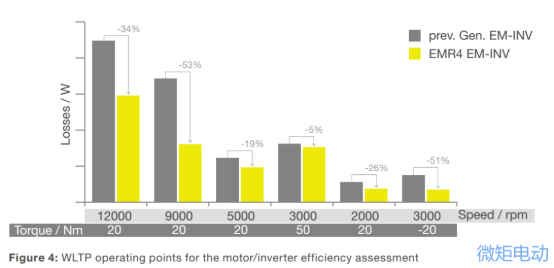
 3.1 Und der Wirkungsgrad von Motor und Wechselrichter wird verbessert. In den aktiven Teilen der EMR4-Plattform wird ein laminierter Eisenkern aus sehr dünnen und hochfesten Siliziumstahlblechen verwendet, um eine höhere Motorgeschwindigkeit mit weniger Material zu erreichen. Die maximale Drehzahl beträgt derzeit 16,000 U/min (EMR 3: 14,000 U/min). Durch eine Erhöhung des Übersetzungsverhältnisses kann das Motordrehmoment reduziert und somit Motormaterial eingespart werden. Darüber hinaus wurde die Dauerleistung des EMR4-Motors erheblich verbessert. Da die Verluste stark reduziert und die Kühlstruktur optimiert sind, kann der Motor bei höchster Drehzahl kontinuierlich 40-80 kW abgeben. Aufgrund der kurzen Länge und der kompakten Bauweise des Motors ist die Wärmeableitung effektiver, da der Wärmeableitungsweg vom Hot Spot in der Mitte des Motors bis zum Rand kürzer ist. Durch die erhöhte Getriebeuntersetzung (siehe Abschnitt 2.3) ist bei gleichem Wellendrehmoment ein geringeres Motordrehmoment erforderlich. In Kombination mit dem neuen Rotorblechschneiden und der Erhöhung des magnetischen Widerstands wird das Gewicht des Magnetstahls deutlich reduziert, die Leistung bleibt unverändert und der Wirkungsgrad wird verbessert. Die Arbeitsspannung des EPF4-Wechselrichters beträgt 210 V bis 470 V und die PWM-Schaltfrequenz beträgt 2 bis 12 kHz. Entsprechend den unterschiedlichen Arbeitspunkten wird der Algorithmus der feldorientierten Steuerung (FOC) abschnittsweise angewendet, z. B. herkömmliche Raumvektor-Pulsweitenmodulation (= SVPWM bei niedriger Geschwindigkeit, um einen höheren Strom zu ermöglichen), synchrone PWM (=SynchPWM im mittleren Geschwindigkeitsbereich). , diskontinuierliche PWM (= GDPWM im mittleren Geschwindigkeitsbereich) und bidirektionale Flussmodulation (= FBM im hohen Geschwindigkeitsbereich). Der Rotorpositionssensor am vorderen Ende des Motors liefert das Rotorpositionssignal. Abbildung 4 zeigt die Referenzbetriebspunkte, die zur Bewertung der Verluste von Motor und Umrichter im Simulationsprozess verwendet wurden. Der höhere Wirkungsgradgewinn, insbesondere bei hoher Drehzahl, ist genau darauf zurückzuführen, dass das dünnere Motor-Siliziumstahlblech den Eisenverlust durch eine Erhöhung der Anzahl der laminierten Schichten reduzieren kann.
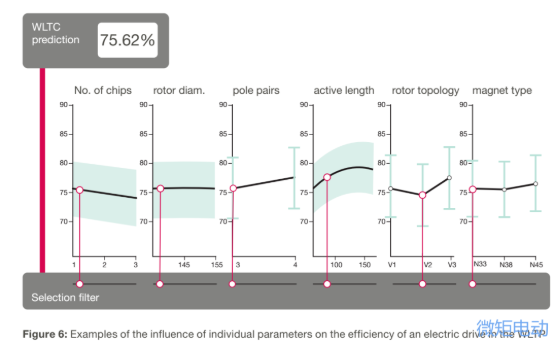
 4. Implementierungsmethode der EMR4-Plattform Der Anwendungsbereich integrierter elektrischer Antriebssysteme erweitert sich von Tag zu Tag. Nur mit hoher Skalierbarkeit in Leistung, Effizienz, Kosten, Größe und Gewicht kann es den vielfältigen Anforderungen des Marktes gerecht werden. Skalierbarkeit bedeutet letztlich, dass die zugehörigen Hauptkomponenten entsprechend den Anforderungen der Anwendung kombiniert werden können. Angesichts der Vielzahl von Parametern, die die erforderlichen Leistungsmerkmale des Antriebssystems definieren, und des komplexen Zusammenspiels zwischen ihnen ist es bei der Konstruktion eine große Herausforderung, die Details sorgfältig umzusetzen. Während der Entwicklung der EMR4-Plattform haben wir beispielsweise eine umfangreiche Sensitivitätsanalyse durchgeführt, um den Einfluss eines einzelnen Parameters im WLTP auf die Effizienz des elektrischen Antriebssystems zu bestimmen, wie in Abbildung 6 dargestellt.
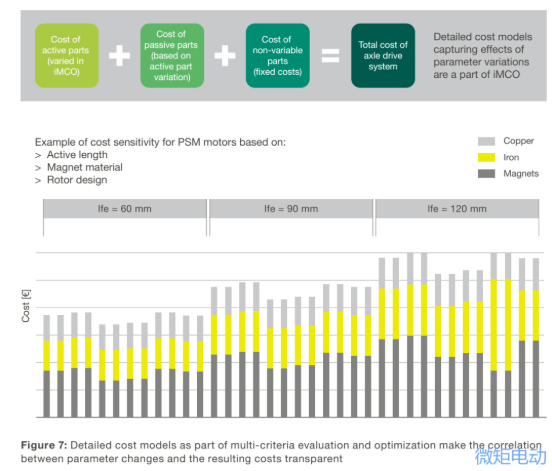
 Um das optimale Gewicht aus erwarteten Leistungsmerkmalen und damit verbundenen Kosten zu erreichen, nutzten die Entwickler in dieser Multistandard-Entwicklungsstufe das Spezialtool iMCO, wie in Abbildung 7 dargestellt.
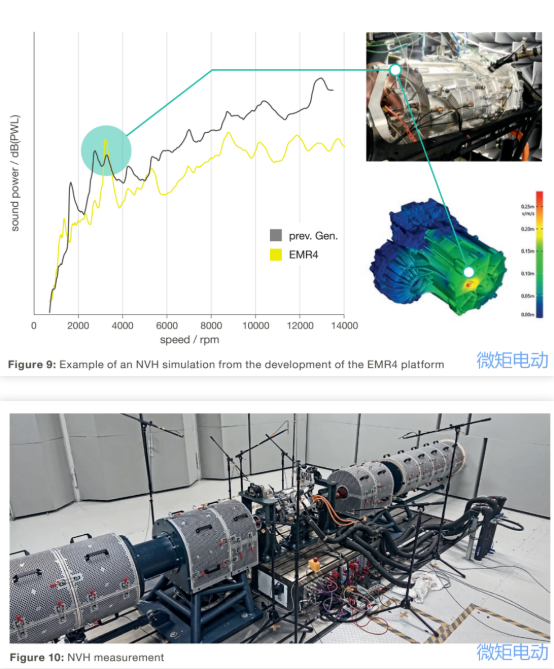
 5. Und interne und externe Schnittstellen. Wie bereits erwähnt, wurde bei der Gestaltung des integrierten Antriebssystems die Komplexität des separat konzipierten Elektroantriebs aus Sicht des Gesamtfahrzeugs vollständig vereinfacht und die Komplexität auf das Innere des Antriebssystems verlagert. Dabei kann auch die Übertragung von Komplexität von vielen Schnittstellen innerhalb und außerhalb des Antriebssystems nachgewiesen werden. In Abbildung 8 sind die internen Schnittstellen zwischen verschiedenen Funktionen im Antriebssystem grau hervorgehoben, die externen Schnittstellen des Gesamtfahrzeugs sind in grünen Kreisen dargestellt. Um die volle Erweiterbarkeit der EMR4-Plattformkomponenten vor der Verifizierung zu realisieren, müssen alle Hauptkomponenten, nämlich Wechselrichter (drei Versionen), Reduzierer (drei Varianten), Rotor und Stator (jeweils drei Längen), Motorgehäuse (drei Längen) usw., verwendet werden Lagerplatte (zwei Versionen von „Abdeckungen“) haben klare Definitionen über interne und externe Schnittstellen. Dadurch ist es möglich, unterschiedliche Komponentendesigns mit einer einheitlichen Oberfläche zu kombinieren. Lärm und elektromagnetische Strahlung sind ebenfalls die Schlüsselindikatoren elektrischer Antriebssysteme. Um den Einfluss von Körpergeräuschen auf die Karosserieschwingungen beim Elektroantrieb zu minimieren, wurden umfangreiche Optimierungsarbeiten an der akustischen Qualität (Geräusch, Vibration, Härte, NVH) des Antriebssystems unter allen Betriebsbedingungen durchgeführt, wie in gezeigt Abbildungen 9 und 10. Auf der EMR4-Plattform wurden die Simulationsergebnisse basierend auf einer A-Probe erfolgreich getestet. Diese Simulationstechnologie kann auch verwendet werden, um die Form der Halterung zu optimieren und die mit der Strukturkonstruktion des Fahrzeugs verbundene Anregungsresonanz zu vermeiden.
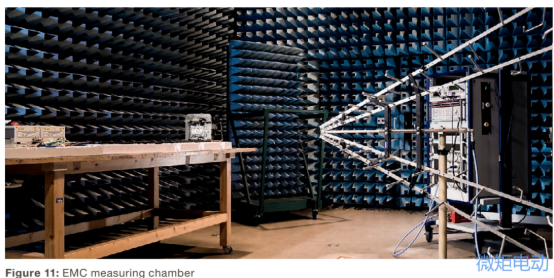
 Die elektromagnetische Verträglichkeit der EMR4-Plattform entspricht dem CISPR25-2016-Standard der Klasse 3, wie in Abbildung 11 dargestellt.
 6. Zusammenfassen In die Entwicklung der R4-Plattform sind die Industrialisierungserfahrungen von drei Generationen elektrischer Antriebssysteme eingeflossen: Bis Anfang 2021 hat allein EMR4 mehr als 150,000 Einheiten an Kunden ausgeliefert. Die Effizienz und Leistung des EMR4 wurden bei geringeren Kosten deutlich verbessert, selbst im Vergleich zum optimierten EMR3-Antriebssystem. Insbesondere die hohe Skalierbarkeit der neuen Plattform bietet dem EMR4-Antriebssystem eine hohe wirtschaftliche Einsatzaussicht in verschiedenen Modellen. Derzeit liegt die erweiterbare Ausgangsleistung der EMR4-Plattform zwischen 80 kW und 230 kW, die Masse liegt lediglich zwischen 45 kg und 80 kg. Die hohe Leistungsdichte unterstützt den Übergang einer Vielzahl von Modellen zur Elektrifizierung. Um die Leistungsanforderungen oberhalb oder unterhalb des angegebenen aktuellen Bereichs abzudecken, wird 2021 mit der Entwicklung der Portfolioerweiterung begonnen. Durch die Kostenoptimierung des Systems trägt die EMR4-Plattform dazu bei, dass sich die Anschaffungskosten von Elektrofahrzeugen dem Standard von Verbrennungsmotoren annähern Fahrzeuge in der Vergangenheit. Da die Effizienz des EMR4-Antriebssystems weiter verbessert wird, werden auch die Batteriekosten gesenkt. Die EMR4-Plattform steht für maßgeschneiderte Standardlösungen und legt den Fokus stets auf die Standardisierung und Modularisierung der Produkte. Unter der Systembeschränkung wird eine kundenspezifische Differenzierung durch Integration und Systemkompetenz gebildet. Diese Methode schafft ein Gleichgewicht zwischen Kostenoptimierung und Personalisierung, ergänzt durch jahrelange Produktionserfahrung und Qualitätskontrolle. Basierend auf dieser Strategie arbeitet Vitesco Technologies aktiv mit Kunden und Lieferanten zusammen, um das Wachstum des elektrischen Reisens voranzutreiben.
Gedanken zu Plattformprodukten Ich glaube, viele Unternehmen haben analysiert, wie man das 4-in-XNUMX-Elektroantriebssystem auf eine Plattform bringt, und das Plattformkonzept von Vitesco EMRXNUMX hat uns viele Erkenntnisse gebracht: XNUMX. Als Integrationsform wurde die axiale Integration gewählt, sodass Motor und Wechselrichter entkoppelt sind, und es wurde der Motor mit dem größeren Außendurchmesser gewählt. Die Leistungssteigerung wird durch die Dicke des Kernstapels angepasst, und das Stanzen des Kerns kann vollständig auf eine Plattform übertragen werden. XNUMX. Aus Sicht der Wechselrichterstromspezifikation sollte das IGBT-Modul ein HPD-Paket sein, und unterschiedliche Stromspezifikationen werden durch unterschiedliche Chipanzahlen und Kombinationen von Wärmeableitungsplatinen gebildet.
Mit diesem Grundaufbau ist es möglich, zwei Komponenten, die größte Variabilität erfordern, in unterschiedlichen Ausführungen zu verbinden und die Modifikationsanforderungen des Untersetzungsgetriebes innerhalb der Gehäusegröße zu realisieren. Diese Inline-Anordnung bildet die Grundlage für die wichtigsten Architekturmerkmale von EMR4. Die im Entwicklungsprozess geplante Standardkonfiguration (für Fahrzeuge der Abschnitte A bis J2, d. h. die Fahrzeuggewichtsklasse reicht von 1,800 kg bis 2,800 kg) kann durch drei Dimensionen der Motorlänge abgedeckt werden: 60 mm (Einstiegsniveau), 90 mm ( Basisniveau) oder 105 mm (erweitertes Niveau), wie in Abbildung 2 dargestellt. Je nach Design liefert das neu entwickelte EMR4-Antriebssystem 80 kW und maximal 230 kW Leistung (10 Sekunden). Der Drehmomentbereich des Antriebssystems reicht von 1,700 Nm bis 4,000 Nm (10 Sekunden), und die Skalierbarkeit zeigt sich am Gewicht des Moduls. Je nach Leistungsbedarf des Antriebs liegt sein Gewicht zwischen 45kg und 80kg. Den bisherigen Forschungsergebnissen zufolge kann das EMR3-Antriebssystem im Vergleich zum EMR4 einen Effizienzvorteil von 5.6 % im WLTP erzielen, was sich erheblich auf die Fahrleistung des Fahrzeugs auswirken wird. Diese Werte werden durch systematische Optimierung mehrerer zentraler Wirkungsketten im Antriebssystem erreicht. Durch viele Detailmaßnahmen wurden hier Verbesserungspotenziale realisiert. Im Vergleich zum optimierten EMR3 ist der Wirkungsgrad des EMR4 erheblich gestiegen, die Leistungsdichte ist um mehr als 20 % gestiegen, die Kosten wurden jedoch weiter gesenkt. Obwohl EMR4 an vielen Stellen hochwertige Materialien verwendet, ermöglichen die technischen Vorteile von Materialien, in anderen Bereichen mehr Kosten einzusparen und die Kosten zu optimieren.
2.1 Architektur und Motor Der Durchmesser des PSM-Motors (sein Gehäusedurchmesser) wurde für die integrierte EMR4-Fixierung ausgelegt. Der Statoraußendurchmesser des R4-Plattformmotors beträgt 208 mm, was im Vergleich zum EMR20-Motor etwas größer als 4 mm ist. Durch die konstruktiven Maßnahmen zur Leistungssteigerung des Motors konnte jedoch die axiale Länge des EMR4-Motors im Vergleich zum aktuellen Axialantrieb (90 mm statt 175 mm) um fast die Hälfte reduziert werden. Jetzt hat der Stator mindestens vier Schichten pro Nut (statt zwei Schichten in EMR3). Die Anzahl der künftig je nach Situation ausgewählten Etagen (z. B. 4-8 Etagen) richtet sich streng nach den erforderlichen Kostenanforderungen und dem Leistungsniveau bzw. der Spannung. Das Gleichgewicht zwischen der Minimierung der Kosten und der Maximierung des Potenzials beweglicher Teile ist ein wichtiger zu berücksichtigender Faktor.
2.2 Architektur und Leistungselektronikregler Der Wechselrichter der Plattform R4 ist das Hochspannungs-Leistungselektronikprodukt der vierten Generation auf Basis von Vitesco Technologies (EPF4). Für den Leistungsbereich der EMR4-Plattform kann der hochintegrierte EPF4-Wechselrichter drei Leistungsstufen bereitstellen: 290 A (Einstiegsstufe), 550 A (Basisstufe) und 820 A (erweiterte Stufe). Die Version Entry bietet eine kostengünstige Lösung mit einer Leistung von bis zu 80 kW (10 s) und einem Drehmoment von 1700 Nm (10 s). Mit einer Leistung von bis zu 135/165 kW (10s) und einem Drehmoment von 2,500/3,000 Nm (10s) ist die Ausführung grundsätzlich für ein breites Einsatzspektrum geeignet. Verbessertes Design für Leistung bei 2800 Nm und 4000 Nm, bis zu 230 kW Leistung. Grundsätzlich sind jedoch alle Wechselrichtervarianten mit jeder Motorleistungsvariante und jedem benötigten Reduzierstück kombinierbar. Dieses muss den besonderen Anforderungen (z. B. Logistikfahrzeugen) gerecht werden, die sich von herkömmlichen Massen-Pkw unterscheiden. Die Wechselrichtergröße beträgt nur 270 x 221 x 126 mm. Es handelt sich um ein sehr kompaktes Design.
2.3 Und Rahmenreduzierer Je nach Drehmoment des Motors umfasst die Plattform drei Versionen von Untersetzungsgetrieben, die als < 2,000 Nm („Einstiegsstufe“), < 3,000 Nm („Basisstufe“) und < 4,000 Nm („Erweiterte Stufe“) konfiguriert sind. Geschätztes Untersetzungsverhältnis zwischen i = 9.3 und i = 11.64. Gegenüber der Vorgängergeneration wurde dieses Untersetzungsverhältnis erweitert, wodurch die höhere Spitzengeschwindigkeit des Motors optimal genutzt werden kann. Im Untersetzungsgetriebe kann diese Maßnahme mit hohem Untersetzungsverhältnis die Kosten des Motors erheblich senken und bietet die Möglichkeit, die Kosten im Hinblick auf die Kosten hochwertigerer Materialien zu senken. Das Untersetzungsgetriebe ist für eine Eingangsdrehzahl von 16000 U/min und ein Motordrehmoment von 255 Nm ausgelegt. Das Untersetzungsgetriebe liefert ein Wellendrehmoment von bis zu 3000 Nm. Die maximal zulässige Wellendrehzahl beträgt 1720 U/min. Optional kann eine elektrische Parkfunktion in den Untersetzungsgetriebe integriert werden.
3. Optimierung von Faktoren, die die Effizienz beeinflussen Weltweit ist der Trend, die Effizienz von Elektrofahrzeugen weiter zu verbessern, offensichtlich. Dazu tragen Überlegungen zu Kilometerleistung und Batteriegröße/-kosten sowie gesetzliche Anforderungen zur Kontrolle der Luftverschmutzung und zur Eindämmung des Klimawandels bei. Darüber hinaus erhöht die weitere Verbesserung der Effizienz elektrischer Antriebe auch die Attraktivität von Automobilen, da die daraus resultierenden Systemkosten sinken. Zur Messung des Energieverbrauchs wird Wh/km im WLTP verwendet. Viele einzelne Faktoren bestimmen die Effizienz eines Autos. Obwohl die meisten davon durch das gesamte Fahrzeug verursacht werden, hat auch das Antriebssystem einen erheblichen Einfluss. Viele einzelne Faktoren bestimmen die Effizienz eines Autos. Obwohl die meisten davon durch das gesamte Fahrzeug verursacht werden, hat auch das Antriebssystem einen erheblichen Einfluss. Abb. 3 Am Beispiel des integrierten Antriebssystems wird der Einfluss des Antriebssystems und seiner spezifischen Verluste auf den Wirkungsgrad des Gesamtfahrzeugs verdeutlicht. Im Allgemeinen werden etwa ein Drittel der Schäden durch das Fahren und etwa zwei Drittel durch das gesamte Fahrzeug verursacht. EMR4 hat weitere Fortschritte bei leistungselektronischen Wechselrichtern, Motoren und Untersetzungsgetriebe gemacht und die Gesamteffizienz des Fahrzeugs verbessert: Im Vergleich zur Vorgängergeneration ist die Effizienz von EMR4 viel höher und der durchschnittliche Gesamtenergieverbrauch jedes D-Klasse-Fahrzeugs kann im WLTP um 5.6 % reduziert werden.
3.1 Und der Wirkungsgrad von Motor und Wechselrichter wird verbessert. In den aktiven Teilen der EMR4-Plattform wird ein laminierter Eisenkern aus sehr dünnen und hochfesten Siliziumstahlblechen verwendet, um eine höhere Motorgeschwindigkeit mit weniger Material zu erreichen. Die maximale Drehzahl beträgt derzeit 16,000 U/min (EMR 3: 14,000 U/min). Durch eine Erhöhung des Übersetzungsverhältnisses kann das Motordrehmoment reduziert und somit Motormaterial eingespart werden. Darüber hinaus wurde die Dauerleistung des EMR4-Motors erheblich verbessert. Da die Verluste stark reduziert und die Kühlstruktur optimiert sind, kann der Motor bei höchster Drehzahl kontinuierlich 40-80 kW abgeben. Aufgrund der kurzen Länge und der kompakten Bauweise des Motors ist die Wärmeableitung effektiver, da der Wärmeableitungsweg vom Hot Spot in der Mitte des Motors bis zum Rand kürzer ist. Durch die erhöhte Getriebeuntersetzung (siehe Abschnitt 2.3) ist bei gleichem Wellendrehmoment ein geringeres Motordrehmoment erforderlich. In Kombination mit dem neuen Rotorblechschneiden und der Erhöhung des magnetischen Widerstands wird das Gewicht des Magnetstahls deutlich reduziert, die Leistung bleibt unverändert und der Wirkungsgrad wird verbessert. Die Arbeitsspannung des EPF4-Wechselrichters beträgt 210 V bis 470 V und die PWM-Schaltfrequenz beträgt 2 bis 12 kHz. Entsprechend den unterschiedlichen Arbeitspunkten wird der Algorithmus der feldorientierten Steuerung (FOC) abschnittsweise angewendet, z. B. herkömmliche Raumvektor-Pulsweitenmodulation (= SVPWM bei niedriger Geschwindigkeit, um einen höheren Strom zu ermöglichen), synchrone PWM (=SynchPWM im mittleren Geschwindigkeitsbereich). , diskontinuierliche PWM (= GDPWM im mittleren Geschwindigkeitsbereich) und bidirektionale Flussmodulation (= FBM im hohen Geschwindigkeitsbereich). Der Rotorpositionssensor am vorderen Ende des Motors liefert das Rotorpositionssignal. Abbildung 4 zeigt die Referenzbetriebspunkte, die zur Bewertung der Verluste von Motor und Umrichter im Simulationsprozess verwendet wurden. Der höhere Wirkungsgradgewinn, insbesondere bei hoher Drehzahl, ist genau darauf zurückzuführen, dass das dünnere Motor-Siliziumstahlblech den Eisenverlust durch eine Erhöhung der Anzahl der laminierten Schichten reduzieren kann.
4. Implementierungsmethode der EMR4-Plattform Der Anwendungsbereich integrierter elektrischer Antriebssysteme erweitert sich von Tag zu Tag. Nur mit hoher Skalierbarkeit in Leistung, Effizienz, Kosten, Größe und Gewicht kann es den vielfältigen Anforderungen des Marktes gerecht werden. Skalierbarkeit bedeutet letztlich, dass die zugehörigen Hauptkomponenten entsprechend den Anforderungen der Anwendung kombiniert werden können. Angesichts der Vielzahl von Parametern, die die erforderlichen Leistungsmerkmale des Antriebssystems definieren, und des komplexen Zusammenspiels zwischen ihnen ist es bei der Konstruktion eine große Herausforderung, die Details sorgfältig umzusetzen. Während der Entwicklung der EMR4-Plattform haben wir beispielsweise eine umfangreiche Sensitivitätsanalyse durchgeführt, um den Einfluss eines einzelnen Parameters im WLTP auf die Effizienz des elektrischen Antriebssystems zu bestimmen, wie in Abbildung 6 dargestellt.
Um das optimale Gewicht aus erwarteten Leistungsmerkmalen und damit verbundenen Kosten zu erreichen, nutzten die Entwickler in dieser Multistandard-Entwicklungsstufe das Spezialtool iMCO, wie in Abbildung 7 dargestellt.
5. Und interne und externe Schnittstellen. Wie bereits erwähnt, wurde bei der Gestaltung des integrierten Antriebssystems die Komplexität des separat konzipierten Elektroantriebs aus Sicht des Gesamtfahrzeugs vollständig vereinfacht und die Komplexität auf das Innere des Antriebssystems verlagert. Dabei kann auch die Übertragung von Komplexität von vielen Schnittstellen innerhalb und außerhalb des Antriebssystems nachgewiesen werden. In Abbildung 8 sind die internen Schnittstellen zwischen verschiedenen Funktionen im Antriebssystem grau hervorgehoben, die externen Schnittstellen des Gesamtfahrzeugs sind in grünen Kreisen dargestellt. Um die volle Erweiterbarkeit der EMR4-Plattformkomponenten vor der Verifizierung zu realisieren, müssen alle Hauptkomponenten, nämlich Wechselrichter (drei Versionen), Reduzierer (drei Varianten), Rotor und Stator (jeweils drei Längen), Motorgehäuse (drei Längen) usw., verwendet werden Lagerplatte (zwei Versionen von „Abdeckungen“) haben klare Definitionen über interne und externe Schnittstellen. Dadurch ist es möglich, unterschiedliche Komponentendesigns mit einer einheitlichen Oberfläche zu kombinieren. Lärm und elektromagnetische Strahlung sind ebenfalls die Schlüsselindikatoren elektrischer Antriebssysteme. Um den Einfluss von Körpergeräuschen auf die Karosserieschwingungen beim Elektroantrieb zu minimieren, wurden umfangreiche Optimierungsarbeiten an der akustischen Qualität (Geräusch, Vibration, Härte, NVH) des Antriebssystems unter allen Betriebsbedingungen durchgeführt, wie in gezeigt Abbildungen 9 und 10. Auf der EMR4-Plattform wurden die Simulationsergebnisse basierend auf einer A-Probe erfolgreich getestet. Diese Simulationstechnologie kann auch verwendet werden, um die Form der Halterung zu optimieren und die mit der Strukturkonstruktion des Fahrzeugs verbundene Anregungsresonanz zu vermeiden.
Die elektromagnetische Verträglichkeit der EMR4-Plattform entspricht dem CISPR25-2016-Standard der Klasse 3, wie in Abbildung 11 dargestellt.
6. Zusammenfassen In die Entwicklung der R4-Plattform sind die Industrialisierungserfahrungen von drei Generationen elektrischer Antriebssysteme eingeflossen: Bis Anfang 2021 hat allein EMR4 mehr als 150,000 Einheiten an Kunden ausgeliefert. Die Effizienz und Leistung des EMR4 wurden bei geringeren Kosten deutlich verbessert, selbst im Vergleich zum optimierten EMR3-Antriebssystem. Insbesondere die hohe Skalierbarkeit der neuen Plattform bietet dem EMR4-Antriebssystem eine hohe wirtschaftliche Einsatzaussicht in verschiedenen Modellen. Derzeit liegt die erweiterbare Ausgangsleistung der EMR4-Plattform zwischen 80 kW und 230 kW, die Masse liegt lediglich zwischen 45 kg und 80 kg. Die hohe Leistungsdichte unterstützt den Übergang einer Vielzahl von Modellen zur Elektrifizierung. Um die Leistungsanforderungen oberhalb oder unterhalb des angegebenen aktuellen Bereichs abzudecken, wird 2021 mit der Entwicklung der Portfolioerweiterung begonnen. Durch die Kostenoptimierung des Systems trägt die EMR4-Plattform dazu bei, dass sich die Anschaffungskosten von Elektrofahrzeugen dem Standard von Verbrennungsmotoren annähern Fahrzeuge in der Vergangenheit. Da die Effizienz des EMR4-Antriebssystems weiter verbessert wird, werden auch die Batteriekosten gesenkt. Die EMR4-Plattform steht für maßgeschneiderte Standardlösungen und legt den Fokus stets auf die Standardisierung und Modularisierung der Produkte. Unter der Systembeschränkung wird eine kundenspezifische Differenzierung durch Integration und Systemkompetenz gebildet. Diese Methode schafft ein Gleichgewicht zwischen Kostenoptimierung und Personalisierung, ergänzt durch jahrelange Produktionserfahrung und Qualitätskontrolle. Basierend auf dieser Strategie arbeitet Vitesco Technologies aktiv mit Kunden und Lieferanten zusammen, um das Wachstum des elektrischen Reisens voranzutreiben.
Gedanken zu Plattformprodukten Ich glaube, viele Unternehmen haben analysiert, wie man das 4-in-XNUMX-Elektroantriebssystem auf eine Plattform bringt, und das Plattformkonzept von Vitesco EMRXNUMX hat uns viele Erkenntnisse gebracht: XNUMX. Als Integrationsform wurde die axiale Integration gewählt, sodass Motor und Wechselrichter entkoppelt sind, und es wurde der Motor mit dem größeren Außendurchmesser gewählt. Die Leistungssteigerung wird durch die Dicke des Kernstapels angepasst, und das Stanzen des Kerns kann vollständig auf eine Plattform übertragen werden. XNUMX. Aus Sicht der Wechselrichterstromspezifikation sollte das IGBT-Modul ein HPD-Paket sein, und unterschiedliche Stromspezifikationen werden durch unterschiedliche Chipanzahlen und Kombinationen von Wärmeableitungsplatinen gebildet.③ Das Untersetzungsgetriebe wählt ein großes Untersetzungsverhältnis, wodurch das Motordrehmoment reduziert werden kann. Durch die Reduzierung des Drehmoments kann die Menge an Motormaterialien direkt reduziert und die Motorkosten gesenkt werden. IMCO, ein Spezialwerkzeug, wird in der Multistandard-Optimierung basierend auf Motoreffizienz, Leistung und Kosten erwähnt, auf die auch Bezug genommen werden kann.
Haftungsausschluss: Dieser Artikel ist eine Reproduktion aus „Technische Informationen zu Fahrzeugen mit neuer Energie“. Dieser Artikel gibt nur die persönlichen Ansichten des Autors wieder und gibt nicht die Ansichten von Sacco Micro und der Branche wieder. Es dient ausschließlich dem Nachdruck und der Weitergabe zur Unterstützung des Schutzes geistiger Eigentumsrechte. Bitte geben Sie beim Nachdruck die Originalquelle und den Autor an. Wenn ein Verstoß vorliegt, kontaktieren Sie uns bitte, um ihn zu löschen.
Firmentelefon: +86-0755-83044319
Fax/FAX: +86-0755-83975897
Postfach: 1615456225@qq.com
QQ: 3518641314
FQ: 332496225 Manager Qiu
Adresse: Raum 809, Block C, Zhantao Technology Building, No.1079 Minzhi Avenue, Longhua New District, Shenzhen
Verwandte Empfehlungen





 粤公网安备44030002007346号