
























servizio di Hotline
Soluzioni

Soluzioni
Analisi EMR4 del sistema di azionamento elettrico continentale
2022-03-17
400
1.prefazione Con la notevole accelerazione dei veicoli elettrici sul mercato, stanno aumentando anche le differenze tra marchi, segmenti di mercato e modelli, quindi è molto importante massimizzare l’applicabilità del sistema di guida elettrica. I sistemi di azionamento elettrico, come l'EMR3 (il sistema di azionamento elettrico di terza generazione) prodotto in grandi quantità e l'EMR4 (il sistema di azionamento elettrico di terza generazione) attualmente in fase di sviluppo, sono progettati mediante metodi di ottimizzazione multi-standard a livello di sistema. Rispetto alla generazione precedente, EMR4 migliora l'efficienza fino al 5%, migliora significativamente la scalabilità della potenza e riduce notevolmente i costi. Migliorare l’efficienza e le prestazioni è il percorso tecnico e la direzione proposta dal sistema di azionamento elettrico dell’intero veicolo. Per promuovere il miglioramento delle prestazioni dell'EMR4, molte catene che influiscono sull'efficienza e sulle prestazioni della trazione elettrica sono state ottimizzate nei dettagli. Per ragioni di scalabilità, molte interfacce interne ed esterne sono state standardizzate per garantire che i tre componenti principali - inverter elettronico di potenza, motore e riduttore - possano essere combinati il più liberamente possibile secondo il principio dei requisiti personalizzati. Nell'aspetto del comfort acustico del sistema di azionamento elettrico, l'accento è posto sulla simulazione, sul test e sull'ottimizzazione delle caratteristiche del rumore (gravità del rumore e delle vibrazioni) del sistema sull'intero MAP di lavoro. Fin dall’inizio, lo sviluppo dell’EMR4 ha assorbito l’esperienza rilevante delle generazioni precedenti di sistemi di azionamento elettrico.
2.Architettura EMR4 Per una maggiore scalabilità, la struttura di base del sistema di azionamento elettrico EMR4 è cambiata rispetto all'attuale EMR3. Tutti e tre i componenti di base (inverter elettronico di potenza, motore e riduttore) sono disposti in linea retta (integrati assialmente) nell'EMR4.
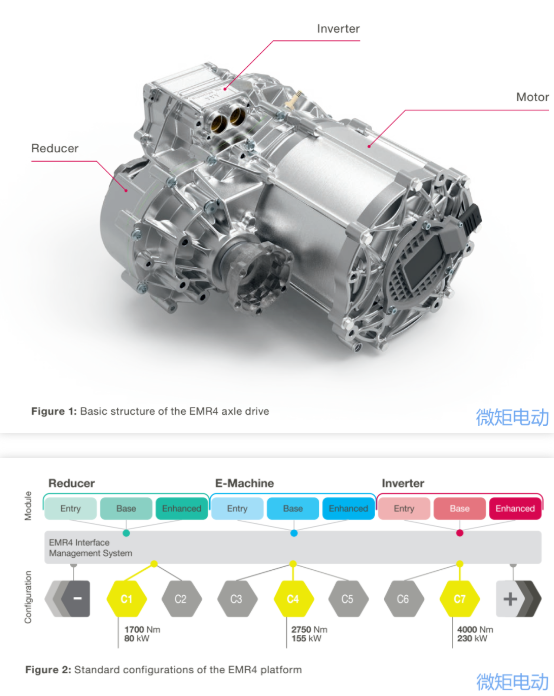 Con questa struttura di base, è possibile collegare due componenti che necessitano della massima variabilità in diversi progetti e le esigenze di modifica del riduttore possono essere realizzate entro le dimensioni dell'involucro. Questa disposizione in linea costituisce la base delle principali caratteristiche architettoniche di EMR4. La configurazione standard prevista durante il processo di sviluppo (per i veicoli delle sezioni da A a J2, ovvero la classe di peso del veicolo va da 1,800 kg a 2,800 kg) può essere coperta da tre dimensioni di lunghezza del motore: 60 mm (entry level), 90 mm ( livello base) o 105 mm (livello avanzato), come mostrato nella Figura 2. Secondo il progetto, il sistema di azionamento EMR4 di nuova concezione fornisce 80 kW e una potenza massima di 230 kW (10 secondi). La gamma di coppia del sistema di azionamento va da 1,700 Nm a 4,000 Nm (10 secondi) e la scalabilità è evidente nel peso del modulo. A seconda della richiesta di potenza dell'azionamento, il suo peso è compreso tra 45 kg e 80 kg. Secondo i risultati della ricerca precedente, rispetto all’EMR3, il sistema di guida EMR4 può ottenere un vantaggio in termini di efficienza del 5.6% in WLTP, che avrà un impatto significativo sul chilometraggio del veicolo. Questi valori si ottengono ottimizzando sistematicamente diverse catene di effetti centrali nel sistema di azionamento. Il potenziale di miglioramento è stato realizzato attraverso molte misure dettagliate qui. Rispetto all'EMR3 ottimizzato, l'efficienza dell'EMR4 è aumentata notevolmente, la densità di potenza è aumentata di oltre il 20%, ma il costo è stato ulteriormente ridotto. Sebbene EMR4 utilizzi materiali di alta qualità in molti luoghi, i vantaggi tecnici dei materiali consentono di risparmiare maggiori costi in altri campi e di ottimizzare i costi.
2.1 Architettura e motore Il diametro del motore PSM (il suo diametro del guscio) è stato progettato per il fissaggio EMR4 integrato. Il diametro esterno dello statore del motore della piattaforma R4 è di 208 mm, leggermente più grande di 20 mm rispetto al motore EMR4. Tuttavia, gli accorgimenti progettuali volti a migliorare le prestazioni del motore hanno ridotto la lunghezza assiale del motore EMR4 di quasi la metà rispetto all'attuale azionamento assiale (90 mm invece di 175 mm). Ora lo statore ha almeno quattro strati per scanalatura (invece dei due strati dell'EMR3). Il numero di piani (ad esempio 4-8 piani) selezionato in base alla situazione specifica futura è determinato rigorosamente in base ai requisiti di costo richiesti e al livello di prestazione o tensione. L’equilibrio tra la minimizzazione dei costi e la massimizzazione del potenziale delle parti mobili è un fattore importante da considerare.
2.2 Architettura e controllore elettronico di potenza L'inverter della piattaforma R4 è il prodotto elettronico di potenza ad alta tensione di quarta generazione basato sulle tecnologie Vitesco (EPF4). Per la gamma di potenza della piattaforma EMR4, l'inverter EPF4 altamente integrato può fornire tre livelli di potenza: 290 A (livello base), 550 A (livello base) e 820 A (livello avanzato). La versione Entry fornisce una soluzione economica con una potenza fino a 80 kW (10 s) e una coppia di 1700 Nm (10 s). La versione è sostanzialmente adatta ad un'ampia gamma di applicazioni, con una potenza fino a 135/165kW(10s) e una coppia di 2,500/3,000 Nm(10s). Design migliorato per uscite a 2800 Nm e 4000 Nm, fino a 230 kW di potenza. Tuttavia, in linea di principio, tutte le varianti di inverter possono essere combinate con ciascuna variante di potenza del motore e con ciascun riduttore richiesto. Questo deve soddisfare requisiti speciali (ad esempio, veicoli logistici) diversi dalle autovetture di massa standard. La dimensione dell'inverter è di soli 270, × 221 × 126 mm, ha un design molto compatto.
2.3 E riduttore di telaio In base alla coppia del motore, la piattaforma include tre versioni di riduttori configurati come < 2,000 Nm(“entry level”)、< 3,000 Nm(“Basic level”)或< 4,000 Nm(“Enhanced level”). Rapporto di riduzione stimato tra i = 9.3 e i = 11.64. Rispetto alla generazione precedente, questo rapporto di riduzione è stato ampliato, consentendo di sfruttare al meglio la maggiore velocità di picco del motore. Nel riduttore, questa misura ad alto rapporto di riduzione può far risparmiare in modo significativo il costo del motore e offrire l'opportunità di ridurre i costi in termini di costo di materiali di qualità superiore. Il riduttore è progettato con una velocità di ingresso di 16000 giri al minuto e una coppia di ingresso del motore di 255 Nm. Il riduttore fornisce l'uscita della coppia dell'albero fino a 3000 Nm. La velocità massima consentita dell'albero è 1720 giri/min. Il parcheggio elettrico può essere integrato opzionalmente nel riduttore.
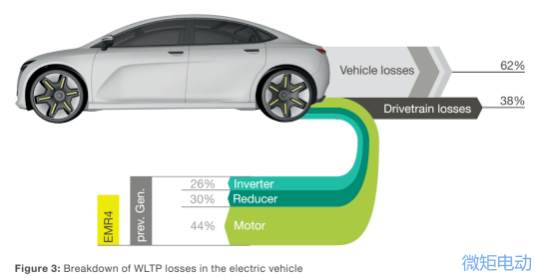
3. Ottimizzazione dei fattori che influenzano l'efficienza A livello mondiale, la tendenza a migliorare ulteriormente l’efficienza dei veicoli elettrici è evidente. A ciò contribuiscono le considerazioni sul chilometraggio e sulle dimensioni/costi della batteria, nonché i requisiti legali volti a controllare l’inquinamento atmosferico e mitigare il cambiamento climatico. Inoltre, l’ulteriore miglioramento dell’efficienza della propulsione elettrica aumenta anche l’attrattiva delle automobili, perché il conseguente costo del sistema viene ridotto. I Wh/km nel WLTP vengono utilizzati per misurare il consumo di energia. Molti singoli fattori determinano l’efficienza di un’auto. Sebbene la maggior parte di essi sia causata dall'intero veicolo, anche il sistema di alimentazione ha un'influenza considerevole. Molti singoli fattori determinano l'efficienza di un'auto. Sebbene la maggior parte di essi sia causata dall'intero veicolo, anche il sistema di alimentazione ha un'influenza considerevole. Fig. 3 Prendendo come esempio il sistema di propulsione integrato, si illustra l'influenza del sistema di potenza e delle sue perdite specifiche sull'efficienza dell'intero veicolo. In generale, circa un terzo dei danni è causato dalla guida e circa due terzi dall’intero veicolo. L'EMR4 ha compiuto ulteriori progressi nell'inverter, nel motore e nel riduttore elettronico di potenza e ha migliorato l'efficienza complessiva del veicolo: rispetto alla generazione precedente, l'efficienza dell'EMR4 è molto più elevata e il consumo energetico totale medio di ciascun veicolo di classe D può essere ridotto del 5.6% nel WLTP.
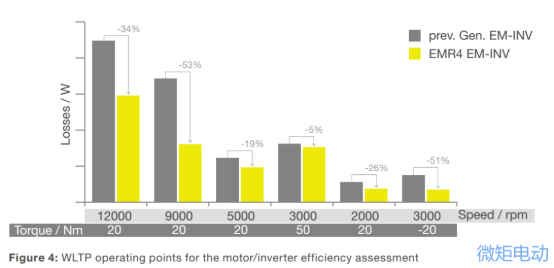
 3.1 E l'efficienza del motore e dell'inverter è migliorata. Nelle parti attive della piattaforma EMR4, viene utilizzato un nucleo di ferro laminato costituito da fogli di acciaio al silicio molto sottili e ad alta resistenza per ottenere una velocità del motore più elevata con meno materiali. Attualmente la velocità massima è di 16,000 giri/min (EMR 3: 14,000 giri/min). Aumentando il rapporto di trasmissione è possibile ridurre la coppia del motore, risparmiando così i materiali del motore. Inoltre, la potenza continua del motore EMR4 è stata notevolmente migliorata. Poiché la perdita è notevolmente ridotta e la struttura di raffreddamento è ottimizzata, il motore può produrre continuamente 40-80 kW alla massima velocità. Grazie alla lunghezza ridotta e al design compatto del motore, la dissipazione del calore è più efficace perché esiste un percorso di dissipazione del calore più breve dal punto caldo al centro del motore fino al bordo. L'aumento del rapporto di riduzione (vedere Sezione 2.3) significa che è necessaria una coppia motore inferiore con la stessa coppia dell'albero. In combinazione con il nuovo taglio della lamiera del rotore e l'aumento della resistenza magnetica, il peso dell'acciaio magnetico viene notevolmente ridotto, la potenza rimane invariata e l'efficienza viene migliorata. La tensione di funzionamento dell'inverter EPF4 è compresa tra 210 V e 470 V e la frequenza di commutazione PWM è compresa tra 2 e 12 kHz. A seconda dei diversi punti di lavoro, l'algoritmo di controllo ad orientamento di campo (FOC) viene applicato in sezioni, come la tradizionale modulazione di larghezza di impulso del vettore spaziale (= SVPWM a bassa velocità per abilitare una corrente più elevata), PWM sincrono (= SynchPWM a velocità media) , PWM discontinuo (= GDPWM nel range di velocità media) e modulazione di flusso bidirezionale (= FBM nel range di velocità alta). Il sensore di posizione del rotore sulla parte anteriore del motore fornisce il segnale di posizione del rotore. La Figura 4 mostra i punti operativi di riferimento utilizzati per valutare le perdite del motore e dell'inverter nel processo di simulazione. Il maggiore guadagno di efficienza, soprattutto quando si ruota ad alta velocità, è proprio perché la lamiera di acciaio al silicio più sottile del motore può ridurre la perdita di ferro aumentando il numero di strati laminati.
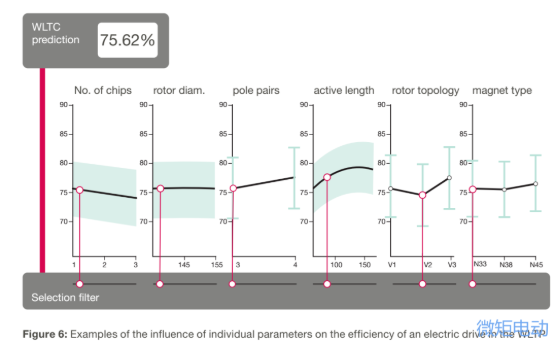
 4. Metodo di implementazione della piattaforma EMR4 La gamma di applicazioni del sistema di azionamento elettrico integrato si espande di giorno in giorno. Solo con un’elevata scalabilità in termini di prestazioni, efficienza, costi, dimensioni e peso è possibile soddisfare le diversificate esigenze del mercato. Scalabilità significa in definitiva che i relativi componenti principali possono essere combinati per soddisfare i requisiti in base all'applicazione. Considerando il gran numero di parametri che definiscono le caratteristiche prestazionali richieste del sistema di azionamento e la complessa interazione tra loro, è molto impegnativo nella progettazione implementare accuratamente i dettagli. Ad esempio, durante lo sviluppo della piattaforma EMR4, abbiamo condotto un'analisi approfondita della sensibilità per determinare l'influenza di un singolo parametro nel WLTP sull'efficienza del sistema di azionamento elettrico, come mostrato nella Figura 6.
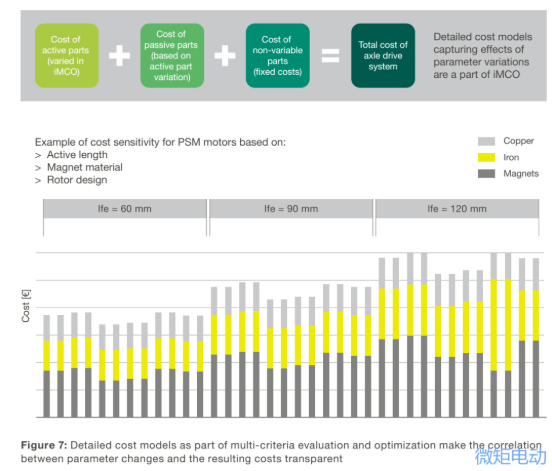
 Per ottenere il peso ottimale delle caratteristiche prestazionali attese e dei relativi costi, gli sviluppatori hanno utilizzato lo strumento speciale iMCO in questa fase di sviluppo multi-standard, come mostrato nella Figura 7.
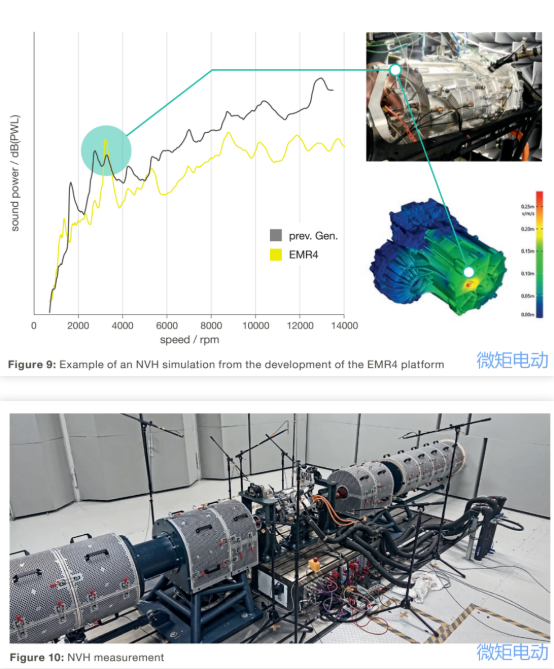
 5. E interfacce interne ed esterne. Come accennato in precedenza, durante la progettazione del sistema di propulsione integrato, la complessità della propulsione elettrica progettata separatamente è stata completamente semplificata dal punto di vista dell'intero veicolo e la complessità è stata trasferita all'interno del sistema di propulsione. In questo caso il trasferimento della complessità può essere dimostrato anche da molte interfacce interne ed esterne al sistema di azionamento. La Figura 8 mostra le interfacce interne tra le varie funzioni del sistema di guida, evidenziate in grigio, e le interfacce esterne dell'intero veicolo sono mostrate in cerchi verdi. Per realizzare la piena espandibilità dei componenti della piattaforma EMR4 pre-verifica, tutti i componenti principali, ovvero inverter (tre versioni), riduttore (tre varianti), rotore e statore (tre lunghezze ciascuno), involucro motore (tre lunghezze) e piastra portante (due versioni di "coperchi") hanno definizioni chiare sulle interfacce interne ed esterne. Ciò rende possibile combinare diversi design di componenti con un'interfaccia unificata. Il rumore e la radiazione elettromagnetica sono anche gli indici chiave del sistema di azionamento elettrico. Per ridurre al minimo l'influenza del rumore strutturale sulle vibrazioni della carrozzeria del veicolo nella trazione elettrica, è stato svolto un grande lavoro di ottimizzazione sulla qualità acustica (rumore, vibrazioni, durezza, NVH) del sistema di trasmissione in tutte le condizioni operative, come mostrato in Figure 9 e 10. Sulla piattaforma EMR4, i risultati della simulazione sono stati testati con successo sulla base del campione A. Questa tecnologia di simulazione può essere utilizzata anche per ottimizzare la forma della staffa ed evitare la risonanza di eccitazione legata alla progettazione strutturale del veicolo.
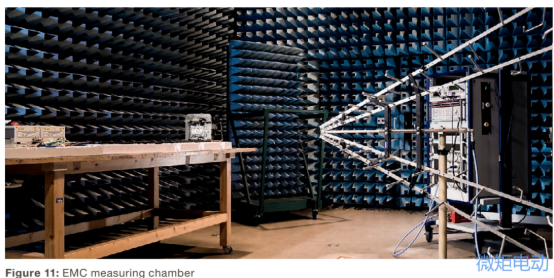
 La compatibilità elettromagnetica della piattaforma EMR4 è conforme allo standard CISPR25-2016 Classe 3, come mostrato nella Figura 11.
 6. riassumere Lo sviluppo della piattaforma R4 ha assorbito l’esperienza di industrializzazione di tre generazioni di sistemi di trazione elettrica: all’inizio del 2021, la sola EMR4 ha consegnato ai clienti più di 150,000 unità. L'efficienza e le prestazioni dell'EMR4 sono state notevolmente migliorate a un costo inferiore, anche rispetto al sistema di azionamento EMR3 ottimizzato. In particolare, l'elevata scalabilità della nuova piattaforma fa sì che il sistema di azionamento EMR4 abbia una prospettiva di applicazione altamente conveniente in vari modelli diversi. Attualmente, la potenza di uscita espandibile della piattaforma EMR4 è compresa tra 80 kW e 230 kW e la massa è solo compresa tra 45 kg e 80 kg. L’elevata densità di potenza supporta la transizione di un gran numero di modelli all’elettrificazione. Al fine di coprire i requisiti di prestazione superiori o inferiori all'intervallo attuale specificato, lo sviluppo dell'espansione del portafoglio inizierà nel 2021. Attraverso l'ottimizzazione dei costi del sistema, la piattaforma EMR4 aiuta il costo di acquisto dei veicoli elettrici ad avvicinarsi allo standard del motore a combustione interna veicoli del passato. Poiché l’efficienza del sistema di azionamento EMR4 viene ulteriormente migliorata, anche il costo della batteria viene ridotto. La piattaforma EMR4 rappresenta soluzioni personalizzate standardizzate e si concentra sempre sulla standardizzazione e sulla modularizzazione dei prodotti. Sotto la limitazione del sistema, la differenziazione specifica del cliente si forma attraverso l'integrazione e la competenza del sistema. Questo metodo crea un equilibrio tra ottimizzazione dei costi e personalizzazione, integrato da anni di esperienza nella produzione e controllo di qualità. Sulla base di questa strategia, Vitesco Technologies collabora attivamente con clienti e fornitori per promuovere la crescita dei viaggi elettrici.
Pensieri sui prodotti della piattaforma Credo che molte aziende abbiano analizzato come realizzare una piattaforma per il sistema di azionamento elettrico tre in uno, e il concetto di piattaforma di Vitesco EMR4 ci ha fornito molti spunti: XNUMX. L'integrazione assiale è stata selezionata come forma di integrazione, in modo che motore e inverter siano disaccoppiati e venga selezionato il motore con diametro esterno maggiore. L'espansione di potenza è regolata dallo spessore dello stack del nucleo e la punzonatura del nucleo può essere completamente piattaformata; XNUMX. Dal punto di vista delle specifiche di corrente dell'inverter, il modulo IGBT dovrebbe essere un package HPD e diverse specifiche di corrente sono formate da diversi numeri di chip e combinazioni di schede di dissipazione del calore;
Con questa struttura di base, è possibile collegare due componenti che necessitano della massima variabilità in diversi progetti e le esigenze di modifica del riduttore possono essere realizzate entro le dimensioni dell'involucro. Questa disposizione in linea costituisce la base delle principali caratteristiche architettoniche di EMR4. La configurazione standard prevista durante il processo di sviluppo (per i veicoli delle sezioni da A a J2, ovvero la classe di peso del veicolo va da 1,800 kg a 2,800 kg) può essere coperta da tre dimensioni di lunghezza del motore: 60 mm (entry level), 90 mm ( livello base) o 105 mm (livello avanzato), come mostrato nella Figura 2. Secondo il progetto, il sistema di azionamento EMR4 di nuova concezione fornisce 80 kW e una potenza massima di 230 kW (10 secondi). La gamma di coppia del sistema di azionamento va da 1,700 Nm a 4,000 Nm (10 secondi) e la scalabilità è evidente nel peso del modulo. A seconda della richiesta di potenza dell'azionamento, il suo peso è compreso tra 45 kg e 80 kg. Secondo i risultati della ricerca precedente, rispetto all’EMR3, il sistema di guida EMR4 può ottenere un vantaggio in termini di efficienza del 5.6% in WLTP, che avrà un impatto significativo sul chilometraggio del veicolo. Questi valori si ottengono ottimizzando sistematicamente diverse catene di effetti centrali nel sistema di azionamento. Il potenziale di miglioramento è stato realizzato attraverso molte misure dettagliate qui. Rispetto all'EMR3 ottimizzato, l'efficienza dell'EMR4 è aumentata notevolmente, la densità di potenza è aumentata di oltre il 20%, ma il costo è stato ulteriormente ridotto. Sebbene EMR4 utilizzi materiali di alta qualità in molti luoghi, i vantaggi tecnici dei materiali consentono di risparmiare maggiori costi in altri campi e di ottimizzare i costi.
2.1 Architettura e motore Il diametro del motore PSM (il suo diametro del guscio) è stato progettato per il fissaggio EMR4 integrato. Il diametro esterno dello statore del motore della piattaforma R4 è di 208 mm, leggermente più grande di 20 mm rispetto al motore EMR4. Tuttavia, gli accorgimenti progettuali volti a migliorare le prestazioni del motore hanno ridotto la lunghezza assiale del motore EMR4 di quasi la metà rispetto all'attuale azionamento assiale (90 mm invece di 175 mm). Ora lo statore ha almeno quattro strati per scanalatura (invece dei due strati dell'EMR3). Il numero di piani (ad esempio 4-8 piani) selezionato in base alla situazione specifica futura è determinato rigorosamente in base ai requisiti di costo richiesti e al livello di prestazione o tensione. L’equilibrio tra la minimizzazione dei costi e la massimizzazione del potenziale delle parti mobili è un fattore importante da considerare.
2.2 Architettura e controllore elettronico di potenza L'inverter della piattaforma R4 è il prodotto elettronico di potenza ad alta tensione di quarta generazione basato sulle tecnologie Vitesco (EPF4). Per la gamma di potenza della piattaforma EMR4, l'inverter EPF4 altamente integrato può fornire tre livelli di potenza: 290 A (livello base), 550 A (livello base) e 820 A (livello avanzato). La versione Entry fornisce una soluzione economica con una potenza fino a 80 kW (10 s) e una coppia di 1700 Nm (10 s). La versione è sostanzialmente adatta ad un'ampia gamma di applicazioni, con una potenza fino a 135/165kW(10s) e una coppia di 2,500/3,000 Nm(10s). Design migliorato per uscite a 2800 Nm e 4000 Nm, fino a 230 kW di potenza. Tuttavia, in linea di principio, tutte le varianti di inverter possono essere combinate con ciascuna variante di potenza del motore e con ciascun riduttore richiesto. Questo deve soddisfare requisiti speciali (ad esempio, veicoli logistici) diversi dalle autovetture di massa standard. La dimensione dell'inverter è di soli 270, × 221 × 126 mm, ha un design molto compatto.
2.3 E riduttore di telaio In base alla coppia del motore, la piattaforma include tre versioni di riduttori configurati come < 2,000 Nm(“entry level”)、< 3,000 Nm(“Basic level”)或< 4,000 Nm(“Enhanced level”). Rapporto di riduzione stimato tra i = 9.3 e i = 11.64. Rispetto alla generazione precedente, questo rapporto di riduzione è stato ampliato, consentendo di sfruttare al meglio la maggiore velocità di picco del motore. Nel riduttore, questa misura ad alto rapporto di riduzione può far risparmiare in modo significativo il costo del motore e offrire l'opportunità di ridurre i costi in termini di costo di materiali di qualità superiore. Il riduttore è progettato con una velocità di ingresso di 16000 giri al minuto e una coppia di ingresso del motore di 255 Nm. Il riduttore fornisce l'uscita della coppia dell'albero fino a 3000 Nm. La velocità massima consentita dell'albero è 1720 giri/min. Il parcheggio elettrico può essere integrato opzionalmente nel riduttore.
3. Ottimizzazione dei fattori che influenzano l'efficienza A livello mondiale, la tendenza a migliorare ulteriormente l’efficienza dei veicoli elettrici è evidente. A ciò contribuiscono le considerazioni sul chilometraggio e sulle dimensioni/costi della batteria, nonché i requisiti legali volti a controllare l’inquinamento atmosferico e mitigare il cambiamento climatico. Inoltre, l’ulteriore miglioramento dell’efficienza della propulsione elettrica aumenta anche l’attrattiva delle automobili, perché il conseguente costo del sistema viene ridotto. I Wh/km nel WLTP vengono utilizzati per misurare il consumo di energia. Molti singoli fattori determinano l’efficienza di un’auto. Sebbene la maggior parte di essi sia causata dall'intero veicolo, anche il sistema di alimentazione ha un'influenza considerevole. Molti singoli fattori determinano l'efficienza di un'auto. Sebbene la maggior parte di essi sia causata dall'intero veicolo, anche il sistema di alimentazione ha un'influenza considerevole. Fig. 3 Prendendo come esempio il sistema di propulsione integrato, si illustra l'influenza del sistema di potenza e delle sue perdite specifiche sull'efficienza dell'intero veicolo. In generale, circa un terzo dei danni è causato dalla guida e circa due terzi dall’intero veicolo. L'EMR4 ha compiuto ulteriori progressi nell'inverter, nel motore e nel riduttore elettronico di potenza e ha migliorato l'efficienza complessiva del veicolo: rispetto alla generazione precedente, l'efficienza dell'EMR4 è molto più elevata e il consumo energetico totale medio di ciascun veicolo di classe D può essere ridotto del 5.6% nel WLTP.
3.1 E l'efficienza del motore e dell'inverter è migliorata. Nelle parti attive della piattaforma EMR4, viene utilizzato un nucleo di ferro laminato costituito da fogli di acciaio al silicio molto sottili e ad alta resistenza per ottenere una velocità del motore più elevata con meno materiali. Attualmente la velocità massima è di 16,000 giri/min (EMR 3: 14,000 giri/min). Aumentando il rapporto di trasmissione è possibile ridurre la coppia del motore, risparmiando così i materiali del motore. Inoltre, la potenza continua del motore EMR4 è stata notevolmente migliorata. Poiché la perdita è notevolmente ridotta e la struttura di raffreddamento è ottimizzata, il motore può produrre continuamente 40-80 kW alla massima velocità. Grazie alla lunghezza ridotta e al design compatto del motore, la dissipazione del calore è più efficace perché esiste un percorso di dissipazione del calore più breve dal punto caldo al centro del motore fino al bordo. L'aumento del rapporto di riduzione (vedere Sezione 2.3) significa che è necessaria una coppia motore inferiore con la stessa coppia dell'albero. In combinazione con il nuovo taglio della lamiera del rotore e l'aumento della resistenza magnetica, il peso dell'acciaio magnetico viene notevolmente ridotto, la potenza rimane invariata e l'efficienza viene migliorata. La tensione di funzionamento dell'inverter EPF4 è compresa tra 210 V e 470 V e la frequenza di commutazione PWM è compresa tra 2 e 12 kHz. A seconda dei diversi punti di lavoro, l'algoritmo di controllo ad orientamento di campo (FOC) viene applicato in sezioni, come la tradizionale modulazione di larghezza di impulso del vettore spaziale (= SVPWM a bassa velocità per abilitare una corrente più elevata), PWM sincrono (= SynchPWM a velocità media) , PWM discontinuo (= GDPWM nel range di velocità media) e modulazione di flusso bidirezionale (= FBM nel range di velocità alta). Il sensore di posizione del rotore sulla parte anteriore del motore fornisce il segnale di posizione del rotore. La Figura 4 mostra i punti operativi di riferimento utilizzati per valutare le perdite del motore e dell'inverter nel processo di simulazione. Il maggiore guadagno di efficienza, soprattutto quando si ruota ad alta velocità, è proprio perché la lamiera di acciaio al silicio più sottile del motore può ridurre la perdita di ferro aumentando il numero di strati laminati.
4. Metodo di implementazione della piattaforma EMR4 La gamma di applicazioni del sistema di azionamento elettrico integrato si espande di giorno in giorno. Solo con un’elevata scalabilità in termini di prestazioni, efficienza, costi, dimensioni e peso è possibile soddisfare le diversificate esigenze del mercato. Scalabilità significa in definitiva che i relativi componenti principali possono essere combinati per soddisfare i requisiti in base all'applicazione. Considerando il gran numero di parametri che definiscono le caratteristiche prestazionali richieste del sistema di azionamento e la complessa interazione tra loro, è molto impegnativo nella progettazione implementare accuratamente i dettagli. Ad esempio, durante lo sviluppo della piattaforma EMR4, abbiamo condotto un'analisi approfondita della sensibilità per determinare l'influenza di un singolo parametro nel WLTP sull'efficienza del sistema di azionamento elettrico, come mostrato nella Figura 6.
Per ottenere il peso ottimale delle caratteristiche prestazionali attese e dei relativi costi, gli sviluppatori hanno utilizzato lo strumento speciale iMCO in questa fase di sviluppo multi-standard, come mostrato nella Figura 7.
5. E interfacce interne ed esterne. Come accennato in precedenza, durante la progettazione del sistema di propulsione integrato, la complessità della propulsione elettrica progettata separatamente è stata completamente semplificata dal punto di vista dell'intero veicolo e la complessità è stata trasferita all'interno del sistema di propulsione. In questo caso il trasferimento della complessità può essere dimostrato anche da molte interfacce interne ed esterne al sistema di azionamento. La Figura 8 mostra le interfacce interne tra le varie funzioni del sistema di guida, evidenziate in grigio, e le interfacce esterne dell'intero veicolo sono mostrate in cerchi verdi. Per realizzare la piena espandibilità dei componenti della piattaforma EMR4 pre-verifica, tutti i componenti principali, ovvero inverter (tre versioni), riduttore (tre varianti), rotore e statore (tre lunghezze ciascuno), involucro motore (tre lunghezze) e piastra portante (due versioni di "coperchi") hanno definizioni chiare sulle interfacce interne ed esterne. Ciò rende possibile combinare diversi design di componenti con un'interfaccia unificata. Il rumore e la radiazione elettromagnetica sono anche gli indici chiave del sistema di azionamento elettrico. Per ridurre al minimo l'influenza del rumore strutturale sulle vibrazioni della carrozzeria del veicolo nella trazione elettrica, è stato svolto un grande lavoro di ottimizzazione sulla qualità acustica (rumore, vibrazioni, durezza, NVH) del sistema di trasmissione in tutte le condizioni operative, come mostrato in Figure 9 e 10. Sulla piattaforma EMR4, i risultati della simulazione sono stati testati con successo sulla base del campione A. Questa tecnologia di simulazione può essere utilizzata anche per ottimizzare la forma della staffa ed evitare la risonanza di eccitazione legata alla progettazione strutturale del veicolo.
La compatibilità elettromagnetica della piattaforma EMR4 è conforme allo standard CISPR25-2016 Classe 3, come mostrato nella Figura 11.
6. riassumere Lo sviluppo della piattaforma R4 ha assorbito l’esperienza di industrializzazione di tre generazioni di sistemi di trazione elettrica: all’inizio del 2021, la sola EMR4 ha consegnato ai clienti più di 150,000 unità. L'efficienza e le prestazioni dell'EMR4 sono state notevolmente migliorate a un costo inferiore, anche rispetto al sistema di azionamento EMR3 ottimizzato. In particolare, l'elevata scalabilità della nuova piattaforma fa sì che il sistema di azionamento EMR4 abbia una prospettiva di applicazione altamente conveniente in vari modelli diversi. Attualmente, la potenza di uscita espandibile della piattaforma EMR4 è compresa tra 80 kW e 230 kW e la massa è solo compresa tra 45 kg e 80 kg. L’elevata densità di potenza supporta la transizione di un gran numero di modelli all’elettrificazione. Al fine di coprire i requisiti di prestazione superiori o inferiori all'intervallo attuale specificato, lo sviluppo dell'espansione del portafoglio inizierà nel 2021. Attraverso l'ottimizzazione dei costi del sistema, la piattaforma EMR4 aiuta il costo di acquisto dei veicoli elettrici ad avvicinarsi allo standard del motore a combustione interna veicoli del passato. Poiché l’efficienza del sistema di azionamento EMR4 viene ulteriormente migliorata, anche il costo della batteria viene ridotto. La piattaforma EMR4 rappresenta soluzioni personalizzate standardizzate e si concentra sempre sulla standardizzazione e sulla modularizzazione dei prodotti. Sotto la limitazione del sistema, la differenziazione specifica del cliente si forma attraverso l'integrazione e la competenza del sistema. Questo metodo crea un equilibrio tra ottimizzazione dei costi e personalizzazione, integrato da anni di esperienza nella produzione e controllo di qualità. Sulla base di questa strategia, Vitesco Technologies collabora attivamente con clienti e fornitori per promuovere la crescita dei viaggi elettrici.
Pensieri sui prodotti della piattaforma Credo che molte aziende abbiano analizzato come realizzare una piattaforma per il sistema di azionamento elettrico tre in uno, e il concetto di piattaforma di Vitesco EMR4 ci ha fornito molti spunti: XNUMX. L'integrazione assiale è stata selezionata come forma di integrazione, in modo che motore e inverter siano disaccoppiati e venga selezionato il motore con diametro esterno maggiore. L'espansione di potenza è regolata dallo spessore dello stack del nucleo e la punzonatura del nucleo può essere completamente piattaformata; XNUMX. Dal punto di vista delle specifiche di corrente dell'inverter, il modulo IGBT dovrebbe essere un package HPD e diverse specifiche di corrente sono formate da diversi numeri di chip e combinazioni di schede di dissipazione del calore;③ Il riduttore seleziona un rapporto di riduzione ampio, che può ridurre la coppia del motore. La riduzione della coppia può ridurre direttamente la quantità di materiali del motore e ridurre il costo del motore. IMCO, uno strumento speciale, è menzionato nell'ottimizzazione multi-standard basata sull'efficienza, sulle prestazioni e sui costi del motore, a cui è possibile fare riferimento.
Dichiarazione di non responsabilità: questo articolo è riprodotto da "Informazioni tecniche sui veicoli a nuova energia". Questo articolo rappresenta solo il punto di vista personale dell'autore e non rappresenta il punto di vista di Sacco Micro e dell'industria. È destinato esclusivamente alla ristampa e alla condivisione per sostenere la protezione dei diritti di proprietà intellettuale. Si prega di indicare la fonte originale e l'autore in caso di ristampa. In caso di violazione, contattaci per eliminarla.
Telefono aziendale:+86-0755-83044319
fax/FAX:+86-0755-83975897
casella di posta: 1615456225@qq.com
QQ: 3518641314
QQ:332496225 Direttore Qiu
Indirizzo: Sala 809, Blocco C, Zhantao Technology Building, No.1079 Minzhi Avenue, Longhua New District, Shenzhen
Raccomandazioni correlate
Slkor Micro ULN2003AU: Array di transistor Darlington SOP-16 con tensione di tenuta di 50 V e corrente di tenuta di 500 mA.
2026-10-22
531
SLKORMICRO TL431: Riferimento di tensione shunt regolabile a tre terminali da 36 V, contenitore SOT-23 / TO-92
2026-10-21
804





 粤公网安备44030002007346号