
























servicio de teléfono directo
Soluciones

Soluciones
Análisis EMR4 del sistema de propulsión eléctrica continental
2022-03-17
400
1.prólogo Con la notable aceleración de los vehículos eléctricos en el mercado, las diferencias entre marcas, segmentos de mercado y modelos también están aumentando, por lo que es muy importante maximizar la aplicabilidad del sistema de propulsión eléctrica. Los sistemas de propulsión eléctrica, como el EMR3 (el sistema de propulsión eléctrica de tercera generación) producido en grandes cantidades y el EMR4 (el sistema de propulsión eléctrica de tercera generación) actualmente en desarrollo, están diseñados mediante métodos de optimización multiestándar a nivel de sistema. En comparación con la generación anterior, EMR4 mejora la eficiencia hasta en un 5 %, mejora significativamente la escalabilidad de la energía y reduce en gran medida el costo. Mejorar la eficiencia y el rendimiento es la ruta técnica y la dirección marcada por el sistema de propulsión eléctrica de todo el vehículo. Para promover la mejora del rendimiento de EMR4, se han optimizado al detalle muchas cadenas que afectan la eficiencia y el rendimiento del accionamiento eléctrico. En aras de la escalabilidad, también se han estandarizado muchas interfaces internas y externas para garantizar que los tres componentes principales (inversor electrónico de potencia, motor y reductor) puedan combinarse lo más libremente posible según el principio de requisitos personalizados. En el aspecto del confort acústico del sistema de propulsión eléctrica, el énfasis está en simular, probar y optimizar las características de ruido (severidad del ruido y vibración) del sistema en todo el MAP de trabajo. Desde el principio, el desarrollo de EMR4 absorbió la experiencia relevante de generaciones anteriores de sistemas de propulsión eléctrica.
2.Arquitectura EMR4 Para una mayor escalabilidad, la estructura básica del sistema de propulsión eléctrica EMR4 ha cambiado en comparación con el EMR3 actual. Los tres componentes básicos (inversor electrónico de potencia, motor y reductor) están dispuestos en línea recta (integrados axialmente) en EMR4.
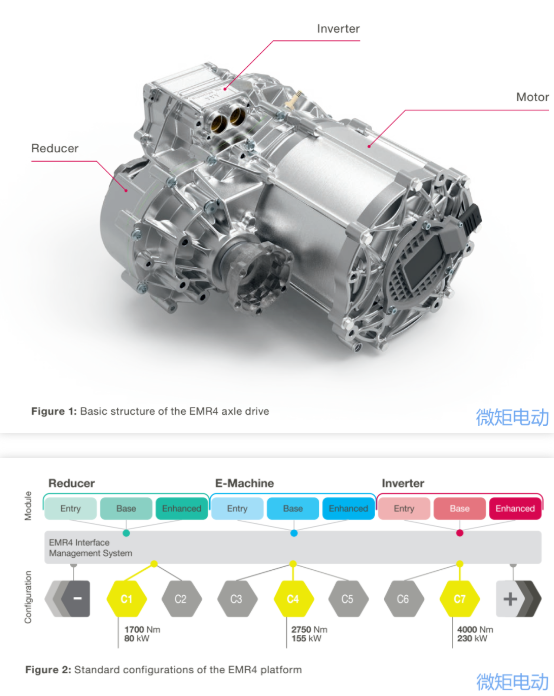 Con esta estructura básica, es posible conectar dos componentes que necesitan la mayor variabilidad en diferentes diseños, y los requisitos de modificación de la caja reductora se pueden realizar dentro del tamaño de la carcasa. Esta disposición en línea forma la base de las características arquitectónicas clave de EMR4. La configuración estándar planificada durante el proceso de desarrollo (para vehículos de las secciones A a J2, es decir, la clase de peso del vehículo es de 1,800 kg a 2,800 kg) puede cubrirse con tres dimensiones de longitud del motor: 60 mm (nivel de entrada), 90 mm ( nivel básico) o 105 mm (nivel mejorado), como se muestra en la Figura 2. Según el diseño, el sistema de accionamiento EMR4 recientemente desarrollado proporciona 80 kW y una potencia máxima de 230 kW (10 segundos). El rango de par del sistema de propulsión es de 1,700 Nm a 4,000 Nm (10 segundos), y la escalabilidad es evidente en el peso del módulo. Según la demanda de potencia del variador, su peso oscila entre 45 kg y 80 kg. Según los resultados de investigaciones anteriores, en comparación con el EMR3, el sistema de propulsión EMR4 puede lograr una ventaja de eficiencia del 5.6% en WLTP, lo que tendrá un impacto significativo en el kilometraje del vehículo. Estos valores se obtienen mediante la optimización sistemática de varias cadenas de efectos centrales en el sistema de propulsión. El potencial de mejora se ha materializado a través de muchas medidas detalladas. En comparación con el EMR3 optimizado, la eficiencia del EMR4 ha aumentado considerablemente, la densidad de potencia ha aumentado en más del 20%, pero el costo se ha reducido aún más. Aunque EMR4 utiliza materiales de alta calidad en muchos lugares, las ventajas técnicas de los materiales permiten ahorrar más costes en otros campos y optimizar los costes.
2.1 Arquitectura y motor El diámetro del motor PSM (el diámetro de su carcasa) ha sido diseñado para la fijación integrada EMR4. El diámetro exterior del estator del motor de plataforma R4 es de 208 mm, que es ligeramente mayor que 20 mm en comparación con el motor EMR4. Sin embargo, las medidas de diseño para mejorar el rendimiento del motor han reducido la longitud axial del motor EMR4 a casi la mitad en comparación con el accionamiento axial actual (90 mm en lugar de 175 mm). Ahora el estator tiene al menos cuatro capas por ranura (en lugar de dos capas en EMR3). El número de pisos (como 4 a 8 pisos) seleccionados de acuerdo con la situación específica en el futuro se determina estrictamente de acuerdo con los requisitos de costos requeridos y el nivel de rendimiento o voltaje. El equilibrio entre minimizar el costo y maximizar el potencial de las piezas móviles es un factor importante a considerar.
2.2 Arquitectura y controlador electrónico de potencia. El inversor de plataforma R4 es el producto electrónico de potencia de alto voltaje de cuarta generación basado en Vitesco Technologies (EPF4). Para el rango de potencia de la plataforma EMR4, el inversor EPF4 altamente integrado puede proporcionar tres niveles de potencia: 290A (nivel básico), 550A (nivel básico) y 820A (nivel mejorado). La versión Entry ofrece una solución rentable con una potencia de hasta 80 kW (10 s) y un par de 1700 Nm (10 s). Esta versión es básicamente adecuada para una amplia gama de aplicaciones, con una potencia de hasta 135/165 kW (10 s) y un par de 2,500/3,000 Nm (10 s). Diseño mejorado para salida a 2800 Nm y 4000 Nm, hasta 230 kW de potencia. Sin embargo, en principio, todas las variantes de inversor se pueden combinar con cada variante de potencia del motor y cada reductor necesario. Este debe cumplir con requisitos especiales (por ejemplo, vehículos logísticos) diferentes a los de los turismos de gran tamaño estándar. El tamaño del inversor es de solo 270 × 221 × 126 mm. Es un diseño muy compacto.
2.3 Y reductor de cuadro Según el par del motor, la plataforma incluye tres versiones de reductores configurados como < 2,000 Nm ("nivel de entrada"), < 3,000 Nm ("nivel básico") y < 4,000 Nm ("nivel mejorado"). Relación de reducción estimada entre i = 9.3 y i = 11.64. En comparación con la generación anterior, esta relación de reducción se ha ampliado, lo que permite aprovechar al máximo la mayor velocidad máxima del motor. En el reductor, esta medida de alta relación de reducción puede ahorrar significativamente el costo del motor y brindar una oportunidad para reducir el costo en términos de costo de materiales de mayor calidad. El reductor está diseñado con una velocidad de entrada de 16000 rpm y un par de entrada del motor de 255 Nm. El reductor proporciona una salida de par del eje de hasta 3000 Nm. La velocidad máxima permitida del eje es 1720 rpm. Opcionalmente se puede integrar un parking eléctrico en el reductor.
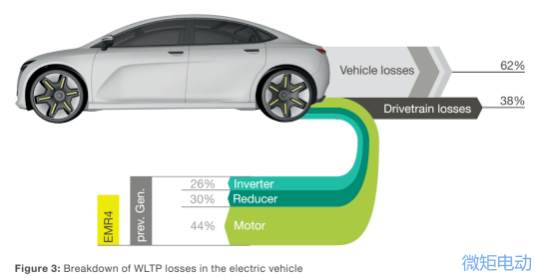
3. Optimización de factores que afectan la eficiencia. En todo el mundo, la tendencia a seguir mejorando la eficiencia de los vehículos eléctricos es evidente. A ello contribuyen las consideraciones sobre el kilometraje y el tamaño y coste de la batería, así como los requisitos legales destinados a controlar la contaminación del aire y mitigar el cambio climático. Además, la mejora adicional de la eficiencia de la propulsión eléctrica también aumenta el atractivo de los automóviles, porque se reduce el coste del sistema resultante. Wh/km en WLTP se utiliza para medir el consumo de energía. Muchos factores individuales determinan la eficiencia de un automóvil. Aunque la mayoría de ellos son causados por todo el vehículo, el sistema de energía también tiene una influencia considerable. Muchos factores individuales determinan la eficiencia de un automóvil. Aunque la mayoría de ellos son causados por todo el vehículo, el sistema de energía también tiene una influencia considerable. Fig. 3 Tomando como ejemplo el sistema de propulsión integrado, ilustra la influencia del sistema de potencia y sus pérdidas específicas en la eficiencia de todo el vehículo. En términos generales, aproximadamente un tercio de las pérdidas se deben a la conducción y aproximadamente dos tercios a todo el vehículo. EMR4 ha avanzado aún más en el inversor, motor y reductor electrónico de potencia, y ha mejorado la eficiencia general del vehículo: en comparación con la generación anterior, la eficiencia del EMR4 es mucho mayor y el consumo de energía total promedio de cada vehículo de clase D puede reducirse un 5.6% en WLTP.
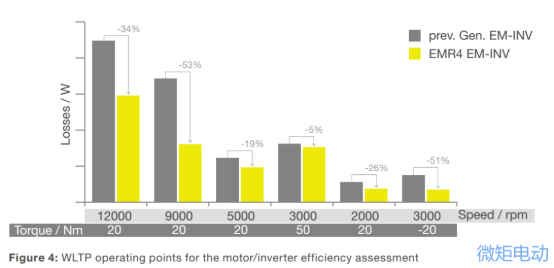
 3.1 Y se mejora la eficiencia del motor y del inversor. En las partes activas de la plataforma EMR4, se utiliza un núcleo de hierro laminado hecho de láminas de acero al silicio muy delgadas y de alta resistencia para lograr una mayor velocidad del motor con menos materiales. Actualmente, la velocidad máxima es de 16,000 rpm (EMR 3: 14,000 rpm). Al aumentar la relación de transmisión, se puede reducir el par del motor, ahorrando así materiales del motor. Además, se ha mejorado enormemente la potencia continua del motor EMR4. Como la pérdida se reduce considerablemente y la estructura de enfriamiento se optimiza, el motor puede producir continuamente entre 40 y 80 kW a la velocidad más alta. Debido a la corta longitud y al diseño compacto del motor, la disipación de calor es más efectiva, porque hay una ruta de disipación de calor más corta desde el punto caliente en el centro del motor hasta su borde. La relación de reducción de engranajes aumentada (consulte la Sección 2.3) significa que se requiere un par de motor más bajo con el mismo par de eje. Combinado con el nuevo corte de chapa del rotor y el aumento de la resistencia magnética, el peso del acero magnético se reduce significativamente, la potencia permanece sin cambios y se mejora la eficiencia. El voltaje de funcionamiento del inversor EPF4 es de 210 V a 470 V y la frecuencia de conmutación PWM es de 2 a 12 kHz. Según los diferentes puntos de trabajo, el algoritmo de control orientado a campo (FOC) se aplica en secciones, como la modulación de ancho de pulso de vector espacial tradicional (= SVPWM a baja velocidad para permitir una mayor corriente), PWM síncrono (=SynchPWM en el rango de velocidad media) , PWM discontinuo (= GDPWM en el rango de velocidad media) y modulación de flujo bidireccional (=FBM en el rango de alta velocidad). El sensor de posición del rotor en el extremo delantero del motor proporciona la señal de posición del rotor. La Figura 4 muestra los puntos de operación de referencia utilizados para evaluar las pérdidas del motor y del inversor en el proceso de simulación. La mayor ganancia de eficiencia, especialmente cuando se gira a alta velocidad, se debe precisamente a que la lámina de acero al silicio del motor más delgada puede reducir la pérdida de hierro al aumentar el número de capas laminadas.
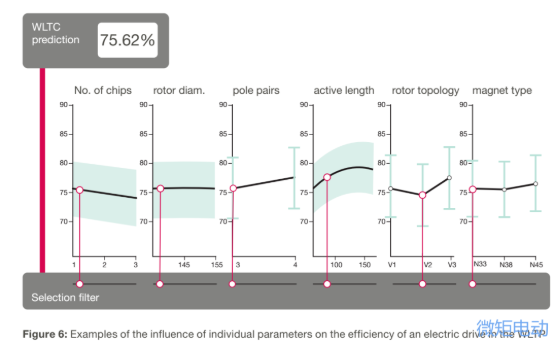
 4. Método de implementación de la plataforma EMR4. La gama de aplicaciones del sistema de propulsión eléctrica integrada se amplía día a día. Sólo con una alta escalabilidad en rendimiento, eficiencia, costo, tamaño y peso podrá satisfacer los requisitos diversificados del mercado. En última instancia, la escalabilidad significa que los componentes principales relacionados se pueden combinar para cumplir con los requisitos de la aplicación. Teniendo en cuenta la gran cantidad de parámetros que definen las características de rendimiento requeridas del sistema de accionamiento y la compleja interacción entre ellos, implementar minuciosamente los detalles es un gran desafío en el diseño. Por ejemplo, durante el desarrollo de la plataforma EMR4, realizamos un análisis de sensibilidad extenso para determinar la influencia de un solo parámetro en WLTP en la eficiencia del sistema de accionamiento eléctrico, como se muestra en la Figura 6.
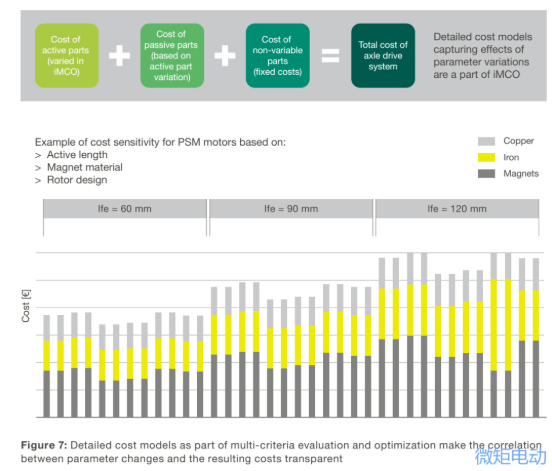
 Para lograr el peso óptimo de las características de rendimiento esperadas y los costos relacionados, los desarrolladores utilizaron la herramienta especial iMCO en esta etapa de desarrollo multiestándar, como se muestra en la Figura 7.
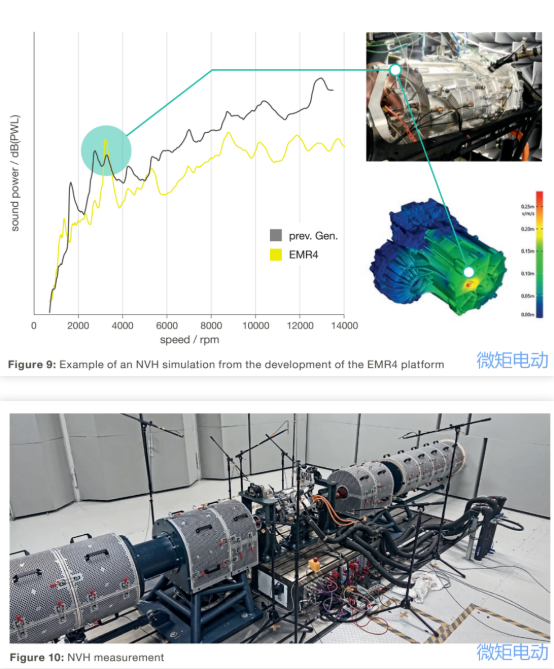
 5. E interfaces internas y externas. Como se mencionó anteriormente, al diseñar el sistema de propulsión integrado, la complejidad del propulsor eléctrico diseñado por separado se simplificó por completo desde la perspectiva de todo el vehículo y la complejidad se transfirió al interior del sistema de propulsión. En este caso, la transferencia de complejidad también se puede demostrar desde muchas interfaces dentro y fuera del sistema de accionamiento. La Figura 8 muestra las interfaces internas entre varias funciones del sistema de conducción, resaltadas en gris, y las interfaces externas de todo el vehículo se muestran en círculos verdes. Para lograr la plena expansibilidad de los componentes de la plataforma EMR4 de verificación previa, todos los componentes principales, a saber, inversor (tres versiones), reductor (tres variantes), rotor y estator (tres longitudes cada uno), carcasa del motor (tres longitudes) y La placa de soporte (dos versiones de "cubiertas") tienen definiciones claras sobre las interfaces internas y externas. Esto hace posible combinar diferentes diseños de componentes con una interfaz unificada. El ruido y la radiación electromagnética son también los índices clave del sistema de propulsión eléctrica. Para minimizar la influencia del ruido estructural en la vibración de la carrocería del vehículo en propulsión eléctrica, se ha realizado mucho trabajo de optimización en la calidad acústica (ruido, vibración, aspereza, NVH) del sistema de propulsión en todas las condiciones de funcionamiento, como se muestra en Figuras 9 y 10. En la plataforma EMR4, los resultados de la simulación se probaron con éxito basándose en la muestra A. Esta tecnología de simulación también se puede utilizar para optimizar la forma del soporte y evitar la resonancia de excitación relacionada con el diseño estructural del vehículo.
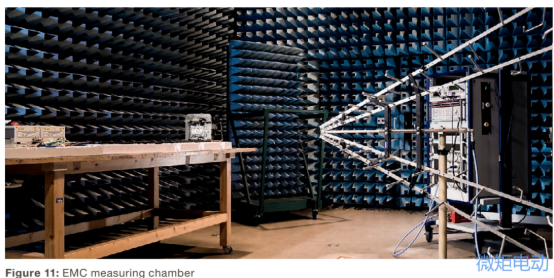
 La compatibilidad electromagnética de la plataforma EMR4 cumple con el estándar CISPR25-2016 Clase 3, como se muestra en la Figura 11.
 6. resumir El desarrollo de la plataforma R4 ha absorbido la experiencia de industrialización de tres generaciones de sistemas de propulsión eléctrica: a principios de 2021, solo EMR4 ha entregado más de 150,000 unidades a los clientes. La eficiencia y el rendimiento del EMR4 se han mejorado significativamente a un costo menor, incluso en comparación con el sistema de accionamiento optimizado EMR3. Especialmente, la alta escalabilidad de la nueva plataforma hace que el sistema de accionamiento EMR4 tenga una perspectiva de aplicación altamente rentable en varios modelos diferentes. En la actualidad, la potencia de salida ampliable de la plataforma EMR4 está entre 80kW y 230kW, y la masa es sólo entre 45 kg y 80 kg. La alta densidad de potencia favorece la transición de un gran número de modelos a la electrificación. Para cubrir los requisitos de rendimiento por encima o por debajo del rango actual especificado, el desarrollo de la expansión de la cartera comenzará en 2021. A través de la optimización de costos del sistema, la plataforma EMR4 ayuda a que el costo de compra de vehículos eléctricos se acerque al estándar de los motores de combustión interna. vehículos en el pasado. A medida que se mejora aún más la eficiencia del sistema de propulsión EMR4, también se reduce el coste de la batería. La plataforma EMR4 representa soluciones personalizadas listas para usar y siempre se centra en la estandarización y modularización de productos. Bajo la restricción del sistema, la diferenciación específica del cliente se forma a través de la integración y el conocimiento del sistema. Este método crea un equilibrio entre optimización de costos y personalización, complementado con años de experiencia en producción y control de calidad. Sobre la base de esta estrategia, Vitesco Technologies está cooperando activamente con clientes y proveedores para promover el crecimiento de los viajes eléctricos.
Pensamientos sobre los productos de plataforma Creo que muchas empresas han analizado cómo integrar el sistema de accionamiento eléctrico tres en uno, y el enfoque de Vitesco EMR4 en la plataforma nos ha brindado mucha información: XNUMX. Se selecciona la integración axial como forma de integración, de modo que el motor y el inversor se desacoplan, y se selecciona el motor con mayor diámetro exterior. La expansión de potencia se ajusta según el grosor de la pila de núcleos, y el punzonado del núcleo puede integrarse completamente en la plataforma. XNUMX. Desde el punto de vista de la especificación de corriente del inversor, el módulo IGBT debe ser un encapsulado HPD, y las diferentes especificaciones de corriente se forman mediante diferentes números de chips y combinaciones de placas de disipación de calor.
Con esta estructura básica, es posible conectar dos componentes que necesitan la mayor variabilidad en diferentes diseños, y los requisitos de modificación de la caja reductora se pueden realizar dentro del tamaño de la carcasa. Esta disposición en línea forma la base de las características arquitectónicas clave de EMR4. La configuración estándar planificada durante el proceso de desarrollo (para vehículos de las secciones A a J2, es decir, la clase de peso del vehículo es de 1,800 kg a 2,800 kg) puede cubrirse con tres dimensiones de longitud del motor: 60 mm (nivel de entrada), 90 mm ( nivel básico) o 105 mm (nivel mejorado), como se muestra en la Figura 2. Según el diseño, el sistema de accionamiento EMR4 recientemente desarrollado proporciona 80 kW y una potencia máxima de 230 kW (10 segundos). El rango de par del sistema de propulsión es de 1,700 Nm a 4,000 Nm (10 segundos), y la escalabilidad es evidente en el peso del módulo. Según la demanda de potencia del variador, su peso oscila entre 45 kg y 80 kg. Según los resultados de investigaciones anteriores, en comparación con el EMR3, el sistema de propulsión EMR4 puede lograr una ventaja de eficiencia del 5.6% en WLTP, lo que tendrá un impacto significativo en el kilometraje del vehículo. Estos valores se obtienen mediante la optimización sistemática de varias cadenas de efectos centrales en el sistema de propulsión. El potencial de mejora se ha materializado a través de muchas medidas detalladas. En comparación con el EMR3 optimizado, la eficiencia del EMR4 ha aumentado considerablemente, la densidad de potencia ha aumentado en más del 20%, pero el costo se ha reducido aún más. Aunque EMR4 utiliza materiales de alta calidad en muchos lugares, las ventajas técnicas de los materiales permiten ahorrar más costes en otros campos y optimizar los costes.
2.1 Arquitectura y motor El diámetro del motor PSM (el diámetro de su carcasa) ha sido diseñado para la fijación integrada EMR4. El diámetro exterior del estator del motor de plataforma R4 es de 208 mm, que es ligeramente mayor que 20 mm en comparación con el motor EMR4. Sin embargo, las medidas de diseño para mejorar el rendimiento del motor han reducido la longitud axial del motor EMR4 a casi la mitad en comparación con el accionamiento axial actual (90 mm en lugar de 175 mm). Ahora el estator tiene al menos cuatro capas por ranura (en lugar de dos capas en EMR3). El número de pisos (como 4 a 8 pisos) seleccionados de acuerdo con la situación específica en el futuro se determina estrictamente de acuerdo con los requisitos de costos requeridos y el nivel de rendimiento o voltaje. El equilibrio entre minimizar el costo y maximizar el potencial de las piezas móviles es un factor importante a considerar.
2.2 Arquitectura y controlador electrónico de potencia. El inversor de plataforma R4 es el producto electrónico de potencia de alto voltaje de cuarta generación basado en Vitesco Technologies (EPF4). Para el rango de potencia de la plataforma EMR4, el inversor EPF4 altamente integrado puede proporcionar tres niveles de potencia: 290A (nivel básico), 550A (nivel básico) y 820A (nivel mejorado). La versión Entry ofrece una solución rentable con una potencia de hasta 80 kW (10 s) y un par de 1700 Nm (10 s). Esta versión es básicamente adecuada para una amplia gama de aplicaciones, con una potencia de hasta 135/165 kW (10 s) y un par de 2,500/3,000 Nm (10 s). Diseño mejorado para salida a 2800 Nm y 4000 Nm, hasta 230 kW de potencia. Sin embargo, en principio, todas las variantes de inversor se pueden combinar con cada variante de potencia del motor y cada reductor necesario. Este debe cumplir con requisitos especiales (por ejemplo, vehículos logísticos) diferentes a los de los turismos de gran tamaño estándar. El tamaño del inversor es de solo 270 × 221 × 126 mm. Es un diseño muy compacto.
2.3 Y reductor de cuadro Según el par del motor, la plataforma incluye tres versiones de reductores configurados como < 2,000 Nm ("nivel de entrada"), < 3,000 Nm ("nivel básico") y < 4,000 Nm ("nivel mejorado"). Relación de reducción estimada entre i = 9.3 y i = 11.64. En comparación con la generación anterior, esta relación de reducción se ha ampliado, lo que permite aprovechar al máximo la mayor velocidad máxima del motor. En el reductor, esta medida de alta relación de reducción puede ahorrar significativamente el costo del motor y brindar una oportunidad para reducir el costo en términos de costo de materiales de mayor calidad. El reductor está diseñado con una velocidad de entrada de 16000 rpm y un par de entrada del motor de 255 Nm. El reductor proporciona una salida de par del eje de hasta 3000 Nm. La velocidad máxima permitida del eje es 1720 rpm. Opcionalmente se puede integrar un parking eléctrico en el reductor.
3. Optimización de factores que afectan la eficiencia. En todo el mundo, la tendencia a seguir mejorando la eficiencia de los vehículos eléctricos es evidente. A ello contribuyen las consideraciones sobre el kilometraje y el tamaño y coste de la batería, así como los requisitos legales destinados a controlar la contaminación del aire y mitigar el cambio climático. Además, la mejora adicional de la eficiencia de la propulsión eléctrica también aumenta el atractivo de los automóviles, porque se reduce el coste del sistema resultante. Wh/km en WLTP se utiliza para medir el consumo de energía. Muchos factores individuales determinan la eficiencia de un automóvil. Aunque la mayoría de ellos son causados por todo el vehículo, el sistema de energía también tiene una influencia considerable. Muchos factores individuales determinan la eficiencia de un automóvil. Aunque la mayoría de ellos son causados por todo el vehículo, el sistema de energía también tiene una influencia considerable. Fig. 3 Tomando como ejemplo el sistema de propulsión integrado, ilustra la influencia del sistema de potencia y sus pérdidas específicas en la eficiencia de todo el vehículo. En términos generales, aproximadamente un tercio de las pérdidas se deben a la conducción y aproximadamente dos tercios a todo el vehículo. EMR4 ha avanzado aún más en el inversor, motor y reductor electrónico de potencia, y ha mejorado la eficiencia general del vehículo: en comparación con la generación anterior, la eficiencia del EMR4 es mucho mayor y el consumo de energía total promedio de cada vehículo de clase D puede reducirse un 5.6% en WLTP.
3.1 Y se mejora la eficiencia del motor y del inversor. En las partes activas de la plataforma EMR4, se utiliza un núcleo de hierro laminado hecho de láminas de acero al silicio muy delgadas y de alta resistencia para lograr una mayor velocidad del motor con menos materiales. Actualmente, la velocidad máxima es de 16,000 rpm (EMR 3: 14,000 rpm). Al aumentar la relación de transmisión, se puede reducir el par del motor, ahorrando así materiales del motor. Además, se ha mejorado enormemente la potencia continua del motor EMR4. Como la pérdida se reduce considerablemente y la estructura de enfriamiento se optimiza, el motor puede producir continuamente entre 40 y 80 kW a la velocidad más alta. Debido a la corta longitud y al diseño compacto del motor, la disipación de calor es más efectiva, porque hay una ruta de disipación de calor más corta desde el punto caliente en el centro del motor hasta su borde. La relación de reducción de engranajes aumentada (consulte la Sección 2.3) significa que se requiere un par de motor más bajo con el mismo par de eje. Combinado con el nuevo corte de chapa del rotor y el aumento de la resistencia magnética, el peso del acero magnético se reduce significativamente, la potencia permanece sin cambios y se mejora la eficiencia. El voltaje de funcionamiento del inversor EPF4 es de 210 V a 470 V y la frecuencia de conmutación PWM es de 2 a 12 kHz. Según los diferentes puntos de trabajo, el algoritmo de control orientado a campo (FOC) se aplica en secciones, como la modulación de ancho de pulso de vector espacial tradicional (= SVPWM a baja velocidad para permitir una mayor corriente), PWM síncrono (=SynchPWM en el rango de velocidad media) , PWM discontinuo (= GDPWM en el rango de velocidad media) y modulación de flujo bidireccional (=FBM en el rango de alta velocidad). El sensor de posición del rotor en el extremo delantero del motor proporciona la señal de posición del rotor. La Figura 4 muestra los puntos de operación de referencia utilizados para evaluar las pérdidas del motor y del inversor en el proceso de simulación. La mayor ganancia de eficiencia, especialmente cuando se gira a alta velocidad, se debe precisamente a que la lámina de acero al silicio del motor más delgada puede reducir la pérdida de hierro al aumentar el número de capas laminadas.
4. Método de implementación de la plataforma EMR4. La gama de aplicaciones del sistema de propulsión eléctrica integrada se amplía día a día. Sólo con una alta escalabilidad en rendimiento, eficiencia, costo, tamaño y peso podrá satisfacer los requisitos diversificados del mercado. En última instancia, la escalabilidad significa que los componentes principales relacionados se pueden combinar para cumplir con los requisitos de la aplicación. Teniendo en cuenta la gran cantidad de parámetros que definen las características de rendimiento requeridas del sistema de accionamiento y la compleja interacción entre ellos, implementar minuciosamente los detalles es un gran desafío en el diseño. Por ejemplo, durante el desarrollo de la plataforma EMR4, realizamos un análisis de sensibilidad extenso para determinar la influencia de un solo parámetro en WLTP en la eficiencia del sistema de accionamiento eléctrico, como se muestra en la Figura 6.
Para lograr el peso óptimo de las características de rendimiento esperadas y los costos relacionados, los desarrolladores utilizaron la herramienta especial iMCO en esta etapa de desarrollo multiestándar, como se muestra en la Figura 7.
5. E interfaces internas y externas. Como se mencionó anteriormente, al diseñar el sistema de propulsión integrado, la complejidad del propulsor eléctrico diseñado por separado se simplificó por completo desde la perspectiva de todo el vehículo y la complejidad se transfirió al interior del sistema de propulsión. En este caso, la transferencia de complejidad también se puede demostrar desde muchas interfaces dentro y fuera del sistema de accionamiento. La Figura 8 muestra las interfaces internas entre varias funciones del sistema de conducción, resaltadas en gris, y las interfaces externas de todo el vehículo se muestran en círculos verdes. Para lograr la plena expansibilidad de los componentes de la plataforma EMR4 de verificación previa, todos los componentes principales, a saber, inversor (tres versiones), reductor (tres variantes), rotor y estator (tres longitudes cada uno), carcasa del motor (tres longitudes) y La placa de soporte (dos versiones de "cubiertas") tienen definiciones claras sobre las interfaces internas y externas. Esto hace posible combinar diferentes diseños de componentes con una interfaz unificada. El ruido y la radiación electromagnética son también los índices clave del sistema de propulsión eléctrica. Para minimizar la influencia del ruido estructural en la vibración de la carrocería del vehículo en propulsión eléctrica, se ha realizado mucho trabajo de optimización en la calidad acústica (ruido, vibración, aspereza, NVH) del sistema de propulsión en todas las condiciones de funcionamiento, como se muestra en Figuras 9 y 10. En la plataforma EMR4, los resultados de la simulación se probaron con éxito basándose en la muestra A. Esta tecnología de simulación también se puede utilizar para optimizar la forma del soporte y evitar la resonancia de excitación relacionada con el diseño estructural del vehículo.
La compatibilidad electromagnética de la plataforma EMR4 cumple con el estándar CISPR25-2016 Clase 3, como se muestra en la Figura 11.
6. resumir El desarrollo de la plataforma R4 ha absorbido la experiencia de industrialización de tres generaciones de sistemas de propulsión eléctrica: a principios de 2021, solo EMR4 ha entregado más de 150,000 unidades a los clientes. La eficiencia y el rendimiento del EMR4 se han mejorado significativamente a un costo menor, incluso en comparación con el sistema de accionamiento optimizado EMR3. Especialmente, la alta escalabilidad de la nueva plataforma hace que el sistema de accionamiento EMR4 tenga una perspectiva de aplicación altamente rentable en varios modelos diferentes. En la actualidad, la potencia de salida ampliable de la plataforma EMR4 está entre 80kW y 230kW, y la masa es sólo entre 45 kg y 80 kg. La alta densidad de potencia favorece la transición de un gran número de modelos a la electrificación. Para cubrir los requisitos de rendimiento por encima o por debajo del rango actual especificado, el desarrollo de la expansión de la cartera comenzará en 2021. A través de la optimización de costos del sistema, la plataforma EMR4 ayuda a que el costo de compra de vehículos eléctricos se acerque al estándar de los motores de combustión interna. vehículos en el pasado. A medida que se mejora aún más la eficiencia del sistema de propulsión EMR4, también se reduce el coste de la batería. La plataforma EMR4 representa soluciones personalizadas listas para usar y siempre se centra en la estandarización y modularización de productos. Bajo la restricción del sistema, la diferenciación específica del cliente se forma a través de la integración y el conocimiento del sistema. Este método crea un equilibrio entre optimización de costos y personalización, complementado con años de experiencia en producción y control de calidad. Sobre la base de esta estrategia, Vitesco Technologies está cooperando activamente con clientes y proveedores para promover el crecimiento de los viajes eléctricos.
Pensamientos sobre los productos de plataforma Creo que muchas empresas han analizado cómo integrar el sistema de accionamiento eléctrico tres en uno, y el enfoque de Vitesco EMR4 en la plataforma nos ha brindado mucha información: XNUMX. Se selecciona la integración axial como forma de integración, de modo que el motor y el inversor se desacoplan, y se selecciona el motor con mayor diámetro exterior. La expansión de potencia se ajusta según el grosor de la pila de núcleos, y el punzonado del núcleo puede integrarse completamente en la plataforma. XNUMX. Desde el punto de vista de la especificación de corriente del inversor, el módulo IGBT debe ser un encapsulado HPD, y las diferentes especificaciones de corriente se forman mediante diferentes números de chips y combinaciones de placas de disipación de calor.③ El reductor selecciona una relación de reducción grande, que puede reducir el par del motor. Reducir el par puede reducir directamente la cantidad de materiales del motor y reducir el costo del motor. IMCO, una herramienta especial, se menciona en la optimización multiestándar basada en la eficiencia, el rendimiento y el costo del motor, a la que también se puede hacer referencia.
Descargo de responsabilidad: este artículo es una reproducción de "Información técnica de vehículos de nueva energía". Este artículo solo representa los puntos de vista personales del autor y no representa los puntos de vista de Sacco Micro y la industria. Es sólo para reimprimir y compartir para apoyar la protección de los derechos de propiedad intelectual. Indique la fuente original y el autor al reimprimir. Si hay alguna infracción, comuníquese con nosotros para eliminarla.
Teléfono de la empresa: +86-0755-83044319
fax/FAX:+86-0755-83975897
buzón: 1615456225@qq.com
QQ: 3518641314
Pregunta: 332496225 Gerente Qiu
Dirección: Sala 809, Bloque C, Edificio de Tecnología Zhantao, Avenida Minzhi No.1079, Nuevo Distrito de Longhua, Shenzhen
Recomendaciones relacionadas





 粤公网安备44030002007346号