
























Hotline usługi
Nasze rozwiązania

Nasze rozwiązania
Analiza elektrycznego układu napędowego kontynentalnego EMR4
2022-03-17
400
1.przedmowa Wraz z niezwykłym przyspieszeniem rynku pojazdów elektrycznych zwiększają się także różnice między markami, segmentami rynku i modelami, dlatego bardzo ważne jest maksymalizację możliwości zastosowania elektrycznego układu napędowego. Elektryczne układy napędowe, takie jak produkowany w dużych ilościach EMR3 (elektryczny układ napędowy trzeciej generacji) oraz obecnie opracowywany EMR4 (elektryczny układ napędowy trzeciej generacji), projektowane są wielostandardowymi metodami optymalizacji na poziomie systemowym. W porównaniu z poprzednią generacją EMR4 poprawia wydajność nawet o 5%, znacznie poprawia skalowalność mocy i znacznie obniża koszty. Poprawa wydajności i wydajności to droga techniczna i kierunek, jaki wyznacza elektryczny układ napędowy całego pojazdu. Aby promować poprawę wydajności EMR4, wiele łańcuchów wpływających na wydajność i wydajność napędu elektrycznego zostało zoptymalizowanych do szczegółów. W trosce o skalowalność ujednolicono także wiele wewnętrznych i zewnętrznych interfejsów, aby zapewnić możliwie najswobodniejsze łączenie trzech głównych komponentów – falownika energoelektronicznego, silnika i reduktora – zgodnie z zasadą niestandardowych wymagań. W aspekcie komfortu akustycznego elektrycznego układu napędowego nacisk położony jest na symulację, testowanie i optymalizację charakterystyki akustycznej (nasilenia hałasu i wibracji) układu na całym roboczym MAP. Od samego początku rozwój EMR4 pochłaniał odpowiednie doświadczenia z poprzednich generacji elektrycznych układów napędowych.
2. Architektura EMR4 Aby zapewnić większą skalowalność, zmieniono podstawową strukturę elektrycznego układu napędowego EMR4 w porównaniu z obecnym EMR3. Wszystkie trzy podstawowe komponenty (przetwornik energoelektroniczny, silnik i reduktor) są ułożone w linii prostej (zintegrowane osiowo) w EMR4.
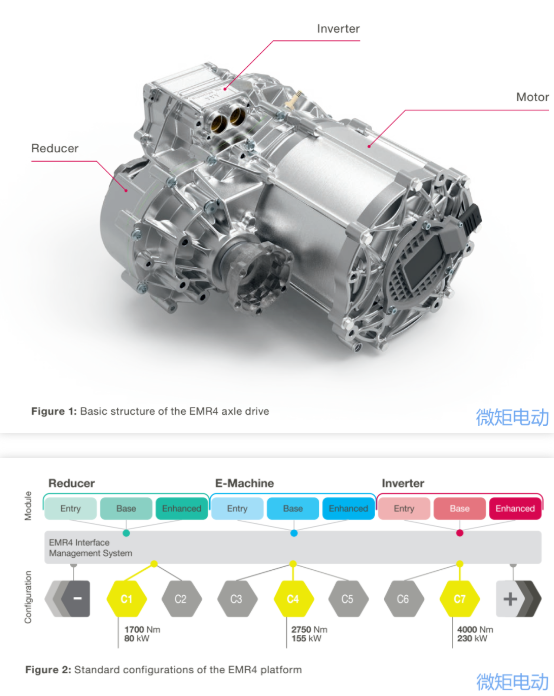 Dzięki tej podstawowej konstrukcji możliwe jest połączenie dwóch komponentów, które wymagają największej zmienności w różnych konstrukcjach, a wymagania modyfikacyjne przekładni redukcyjnej można zrealizować w ramach rozmiaru obudowy. Ten wbudowany układ stanowi podstawę kluczowych cech architektonicznych EMR4. Standardowa konfiguracja planowana w procesie rozwoju (dla pojazdów z sekcji A do J2, czyli klasa wagowa pojazdu wynosi od 1,800kg do 2,800kg) może zostać uwzględniona w trzech wymiarach długości silnika: 60mm (poziom podstawowy), 90mm ( poziom podstawowy) lub 105mm (poziom podwyższony), jak pokazano na rysunku 2. Zgodnie z projektem nowo opracowany układ napędowy EMR4 zapewnia moc 80kW i maksymalną moc 230kW (10 sekund). Zakres momentu obrotowego układu napędowego wynosi od 1,700 Nm do 4,000 Nm (10 sekund), a skalowalność jest oczywista po masie modułu. W zależności od zapotrzebowania mocy napędu, jego waga wynosi od 45 kg do 80 kg. Zgodnie z wynikami poprzednich badań, w porównaniu z EMR3, układ napędowy EMR4 może osiągnąć przewagę sprawności na poziomie 5.6% w WLTP, co będzie miało istotny wpływ na przebieg pojazdu. Wartości te uzyskuje się poprzez systematyczną optymalizację kilku centralnych łańcuchów efektów w układzie napędowym. Potencjał ulepszeń został tutaj wykorzystany dzięki wielu szczegółowym środkom. W porównaniu ze zoptymalizowanym EMR3, wydajność EMR4 znacznie wzrosła, gęstość mocy wzrosła o ponad 20%, ale koszt został jeszcze bardziej obniżony. Chociaż w wielu miejscach EMR4 wykorzystuje materiały wysokiej jakości, zalety techniczne materiałów pozwalają zaoszczędzić więcej kosztów w innych obszarach i zoptymalizować koszty.
2.1 Architektura i silnik Średnicę silnika PSM (średnicę jego płaszcza) zaprojektowano pod kątem zintegrowanego mocowania EMR4. Zewnętrzna średnica stojana silnika platformy R4 wynosi 208 mm, czyli jest nieco większa niż 20 mm w porównaniu z silnikiem EMR4. Jednakże rozwiązania konstrukcyjne mające na celu poprawę wydajności silnika zmniejszyły długość osiową silnika EMR4 o prawie połowę w porównaniu z obecnym napędem osiowym (90 mm zamiast 175 mm). Teraz stojan ma co najmniej cztery warstwy na rowek (zamiast dwóch warstw w EMR3). Liczba pięter (np. 4-8 pięter) wybrana w zależności od konkretnej sytuacji w przyszłości jest ustalana ściśle według wymaganych wymagań kosztowych i poziomu wydajności lub napięcia. Ważnym czynnikiem do rozważenia jest równowaga pomiędzy minimalizacją kosztów a maksymalizacją potencjału ruchomych części.
2.2 Architektura i sterownik energoelektroniczny Falownik platformy R4 to wysokonapięciowy produkt elektroniczny czwartej generacji oparty na technologiach Vitesco (EPF4). W zakresie mocy platformy EMR4 wysoce zintegrowany falownik EPF4 może zapewnić trzy poziomy mocy: 290 A (poziom podstawowy), 550 A (poziom podstawowy) i 820 A (poziom rozszerzony). Wersja Entry zapewnia ekonomiczne rozwiązanie o mocy do 80 kW (10 s) i momencie obrotowym 1700 Nm (10 s). Wersja ta nadaje się zasadniczo do szerokiego zakresu zastosowań, z mocą wyjściową do 135/165 kW (10 s) i momentem obrotowym 2,500/3,000 Nm (10 s). Ulepszona konstrukcja zapewniająca moc wyjściową 2800 Nm i 4000 Nm, aż do 230 kW. Jednak w zasadzie wszystkie warianty falownika można łączyć z każdym wariantem mocy silnika i każdym wymaganym reduktorem. Musi on spełniać specjalne wymagania (np. pojazdy logistyczne) różniące się od standardowych masowych samochodów osobowych. Rozmiar falownika wynosi tylko 270. × 221 × 126 mm. Jest to bardzo kompaktowa konstrukcja.
2.3 I reduktor ramki W zależności od momentu obrotowego silnika, platforma zawiera trzy wersje reduktorów skonfigurowanych jako < 2,000 Nm („poziom podstawowy”), < 3,000 Nm („poziom podstawowy”) 或 < 4,000 Nm („poziom rozszerzony”). Szacowany współczynnik redukcji pomiędzy i = 9.3 a i = 11.64. W porównaniu z poprzednią generacją przełożenie to zostało rozszerzone, dzięki czemu możliwe jest najlepsze wykorzystanie wyższej prędkości szczytowej silnika. W reduktorze ten wysoki współczynnik redukcji może znacznie obniżyć koszt silnika i zapewnić możliwość obniżenia kosztów pod względem kosztów materiałów wyższej jakości. Reduktor został zaprojektowany z prędkością wejściową 16000 obr./min i wejściowym momentem obrotowym silnika 255 Nm. Reduktor zapewnia wyjściowy moment obrotowy wału do 3000 Nm. Maksymalna dopuszczalna prędkość obrotowa wału wynosi 1720 obr./min. Opcjonalnie w reduktorze można zintegrować parking elektryczny.
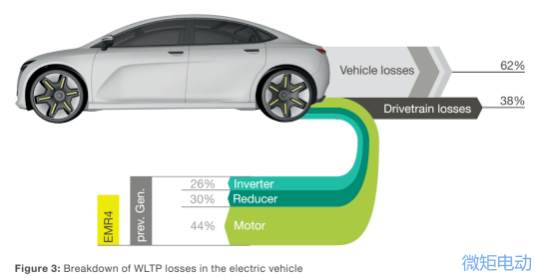
3. Optymalizacja czynników wpływających na efektywność Na całym świecie trend dalszej poprawy efektywności pojazdów elektrycznych jest oczywisty. Przyczyniają się do tego przebieg, wielkość/koszt akumulatora, a także wymogi prawne mające na celu kontrolę zanieczyszczenia powietrza i łagodzenie zmian klimatycznych. Ponadto dalsza poprawa wydajności napędu elektrycznego zwiększa także atrakcyjność samochodów, ponieważ zmniejsza się koszt systemu. Wh/km w WLTP służy do pomiaru zużycia energii. O wydajności samochodu decyduje wiele pojedynczych czynników. Choć większość z nich jest spowodowana działaniem całego pojazdu, istotny wpływ ma także układ napędowy. O sprawności samochodu decyduje wiele pojedynczych czynników. Chociaż większość z nich jest spowodowana przez cały pojazd, znaczny wpływ ma również układ napędowy. Rys. 3 Na przykładzie zintegrowanego układu napędowego przedstawiono wpływ układu napędowego i jego konkretnych strat na sprawność całego pojazdu. Ogólnie rzecz biorąc, około jedna trzecia strat jest spowodowana jazdą, a około dwie trzecie – całym pojazdem. EMR4 poczynił dalsze postępy w zakresie elektronicznego falownika mocy, silnika i reduktora oraz poprawił ogólną wydajność pojazdu: w porównaniu z poprzednią generacją wydajność EMR4 jest znacznie wyższa, a średnie całkowite zużycie energii każdego pojazdu klasy D może zostać zmniejszona o 5.6% w cyklu WLTP.
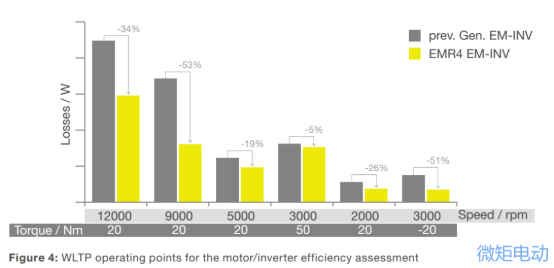
 3.1 Poprawiono wydajność silnika i falownika. W aktywnych częściach platformy EMR4 zastosowano laminowany rdzeń żelazny wykonany z bardzo cienkich i wytrzymałych arkuszy stali krzemowej, aby osiągnąć wyższą prędkość silnika przy użyciu mniejszej ilości materiałów. Obecnie maksymalna prędkość wynosi 16,000 3 obr/min (EMR 14,000: 4 40 obr/min). Zwiększając przełożenie przekładni, można zmniejszyć moment obrotowy silnika, oszczędzając w ten sposób materiały silnika. Ponadto znacznie poprawiono moc ciągłą silnika EMR80. Ponieważ straty są znacznie zmniejszone, a struktura chłodzenia jest zoptymalizowana, silnik może w sposób ciągły wytwarzać moc 2.3–4 kW przy najwyższej prędkości. Ze względu na małą długość i zwartą konstrukcję silnika odprowadzanie ciepła jest bardziej efektywne, ponieważ droga odprowadzania ciepła jest krótsza od gorącego miejsca w środku silnika do jego krawędzi. Zwiększone przełożenie przekładni (patrz rozdział 210) oznacza, że przy tym samym momencie obrotowym wału wymagany jest niższy moment obrotowy silnika. W połączeniu z nowym cięciem blachy rotora i zwiększeniem oporu magnetycznego, ciężar stali magnetycznej jest znacznie zmniejszony, moc pozostaje niezmieniona i poprawia się wydajność. Napięcie robocze falownika EPF470 wynosi od 2 V do 12 V, a częstotliwość przełączania PWM wynosi od 4 do XNUMX kHz. W zależności od różnych punktów pracy, algorytm sterowania zorientowanego na pole (FOC) jest stosowany w sekcjach, takich jak tradycyjna modulacja szerokości impulsu wektora przestrzennego (= SVPWM przy niskiej prędkości, aby umożliwić wyższy prąd), synchroniczny PWM (= SynchPWM w średnim zakresie prędkości) , nieciągły PWM (= PKBWM w średnim zakresie prędkości) i dwukierunkowa modulacja strumienia (= FBM w wysokim zakresie prędkości). Czujnik położenia wirnika z przodu silnika dostarcza sygnał położenia wirnika. Rysunek XNUMX przedstawia referencyjne punkty pracy użyte do oceny strat silnika i falownika w procesie symulacji. Większy wzrost wydajności, zwłaszcza przy obracaniu się z dużą prędkością, wynika właśnie z tego, że cieńsza blacha ze stali krzemowej silnika może zmniejszyć straty żelaza poprzez zwiększenie liczby laminowanych warstw.
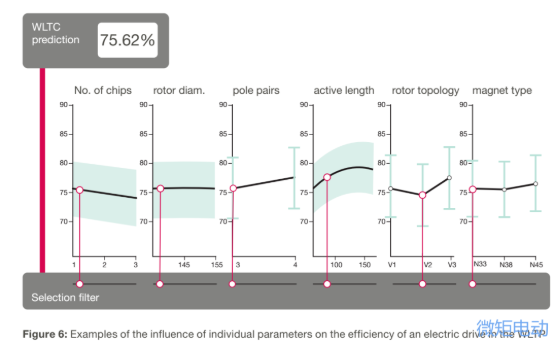
 4. Sposób wdrożenia platformy EMR4 Zakres zastosowań zintegrowanego elektrycznego układu napędowego poszerza się z dnia na dzień. Tylko dzięki wysokiej skalowalności wydajności, wydajności, kosztów, rozmiarów i wagi może sprostać zróżnicowanym wymaganiom rynku. Skalowalność ostatecznie oznacza, że powiązane główne komponenty można łączyć, aby spełnić wymagania aplikacji. Biorąc pod uwagę dużą liczbę parametrów określających wymagane właściwości użytkowe układu napędowego oraz złożoną interakcję między nimi, dokładne wdrożenie szczegółów jest bardzo trudne w projektowaniu. Przykładowo podczas opracowywania platformy EMR4 przeprowadziliśmy obszerną analizę wrażliwości w celu określenia wpływu pojedynczego parametru w WLTP na efektywność elektrycznego układu napędowego, jak pokazano na rysunku 6.
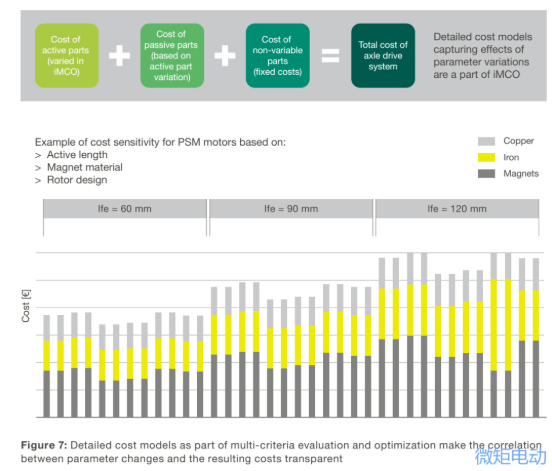
 Aby osiągnąć optymalną wagę oczekiwanych charakterystyk wydajnościowych i związanych z nimi kosztów, programiści wykorzystali specjalne narzędzie iMCO na tym etapie rozwoju wielu standardów, jak pokazano na rysunku 7.
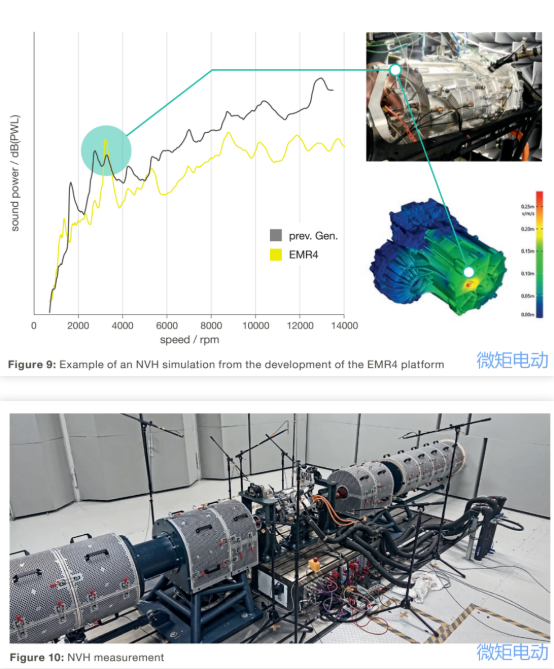
 5. Oraz interfejsy wewnętrzne i zewnętrzne. Jak wspomniano wcześniej, przy projektowaniu zintegrowanego układu napędowego złożoność oddzielnie projektowanego napędu elektrycznego została całkowicie uproszczona z perspektywy całego pojazdu, a złożoność została przeniesiona do wnętrza układu napędowego. W tym przypadku przeniesienie złożoności można również wykazać na podstawie wielu interfejsów wewnątrz i na zewnątrz układu napędowego. Rysunek 8 przedstawia wewnętrzne interfejsy pomiędzy różnymi funkcjami układu napędowego, zaznaczone na szaro, natomiast zewnętrzne interfejsy całego pojazdu pokazane są w zielonych kółkach. Aby zapewnić pełną rozszerzalność elementów platformy EMR4 przed weryfikacją, wszystkie główne elementy, a mianowicie falownik (trzy wersje), reduktor (trzy warianty), wirnik i stojan (po trzy długości), obudowa silnika (trzy długości) oraz płyta nośna (dwie wersje „pokryw”) mają jasne definicje dotyczące interfejsów wewnętrznych i zewnętrznych. Umożliwia to łączenie różnych projektów komponentów w ramach ujednoliconego interfejsu. Hałas i promieniowanie elektromagnetyczne są również kluczowymi wskaźnikami elektrycznego układu napędowego. Aby zminimalizować wpływ hałasu konstrukcyjnego na drgania nadwozia pojazdu w napędzie elektrycznym, wykonano wiele prac optymalizacyjnych nad jakością akustyczną (hałas, wibracje, szorstkość, NVH) układu napędowego we wszystkich warunkach pracy, jak pokazano na Rysunki 9 i 10. Na platformie EMR4 wyniki symulacji zostały pomyślnie przetestowane na próbie A. Tę technologię symulacyjną można również wykorzystać do optymalizacji kształtu wspornika i uniknięcia rezonansu wzbudzenia związanego z konstrukcją konstrukcyjną pojazdu.
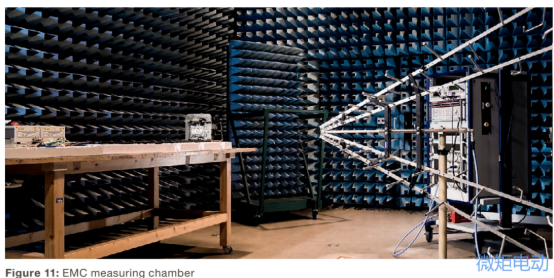
 Kompatybilność elektromagnetyczna platformy EMR4 jest zgodna z normą CISPR25-2016 klasa 3, jak pokazano na rysunku 11.
 6. podsumuj Rozwój platformy R4 pochłonął doświadczenia industrializacji trzech generacji elektrycznych układów napędowych: do początku 2021 roku sam EMR4 dostarczył klientom ponad 150,000 4 sztuk. Wydajność i wydajność EMR3 zostały znacznie ulepszone przy niższych kosztach, nawet w porównaniu ze zoptymalizowanym układem napędowym EMR4. Zwłaszcza wysoka skalowalność nowej platformy sprawia, że układ napędowy EMR4 ma bardzo opłacalne perspektywy zastosowania w różnych modelach. Obecnie możliwa do rozszerzenia moc wyjściowa platformy EMR80 wynosi od 230 kW do 45 kW, a masa wynosi tylko od 80 kg do 2021 kg. Wysoka gęstość mocy sprzyja przejściu dużej liczby modeli na elektryfikację. W celu pokrycia wymagań wydajnościowych powyżej lub poniżej określonego zakresu prądowego, już w 4 roku rozpocznie się rozwój portfolio. Platforma EMR4 poprzez optymalizację kosztów systemu pomaga zbliżyć koszt zakupu pojazdów elektrycznych do standardu silnika spalinowego pojazdów w przeszłości. W miarę dalszej poprawy wydajności układu napędowego EMR4 zmniejsza się również koszt akumulatora. Platforma EMRXNUMX reprezentuje niestandardowe, gotowe rozwiązania i zawsze koncentruje się na standaryzacji i modularyzacji produktów. W ramach ograniczeń systemowych zróżnicowanie specyficzne dla klienta kształtuje się poprzez integrację i specjalistyczną wiedzę systemową. Metoda ta stwarza równowagę pomiędzy optymalizacją kosztów a personalizacją, uzupełnioną wieloletnim doświadczeniem produkcyjnym i kontrolą jakości. W oparciu o tę strategię Vitesco Technologies aktywnie współpracuje z klientami i dostawcami w celu promowania rozwoju podróży elektrycznych.
Myśli o produktach platformowych Wierzę, że wiele firm analizowało, jak stworzyć platformę dla elektrycznego systemu napędowego typu „trzy w jednym”, a podejście platformowe Vitesco EMR4 dało nam wiele do myślenia: ① Jako formę integracji wybrano integrację osiową, dzięki czemu silnik i falownik są od siebie odsprzęgnięte, a silnik ma większą średnicę zewnętrzną. Rozszerzenie mocy jest regulowane przez grubość rdzenia, a perforacja rdzenia może być w pełni platformowana; ② Z punktu widzenia specyfikacji prądu falownika, moduł IGBT powinien być w obudowie HPD, a różne specyfikacje prądu są tworzone przez różną liczbę chipów i kombinację płytek rozpraszających ciepło;
Dzięki tej podstawowej konstrukcji możliwe jest połączenie dwóch komponentów, które wymagają największej zmienności w różnych konstrukcjach, a wymagania modyfikacyjne przekładni redukcyjnej można zrealizować w ramach rozmiaru obudowy. Ten wbudowany układ stanowi podstawę kluczowych cech architektonicznych EMR4. Standardowa konfiguracja planowana w procesie rozwoju (dla pojazdów z sekcji A do J2, czyli klasa wagowa pojazdu wynosi od 1,800kg do 2,800kg) może zostać uwzględniona w trzech wymiarach długości silnika: 60mm (poziom podstawowy), 90mm ( poziom podstawowy) lub 105mm (poziom podwyższony), jak pokazano na rysunku 2. Zgodnie z projektem nowo opracowany układ napędowy EMR4 zapewnia moc 80kW i maksymalną moc 230kW (10 sekund). Zakres momentu obrotowego układu napędowego wynosi od 1,700 Nm do 4,000 Nm (10 sekund), a skalowalność jest oczywista po masie modułu. W zależności od zapotrzebowania mocy napędu, jego waga wynosi od 45 kg do 80 kg. Zgodnie z wynikami poprzednich badań, w porównaniu z EMR3, układ napędowy EMR4 może osiągnąć przewagę sprawności na poziomie 5.6% w WLTP, co będzie miało istotny wpływ na przebieg pojazdu. Wartości te uzyskuje się poprzez systematyczną optymalizację kilku centralnych łańcuchów efektów w układzie napędowym. Potencjał ulepszeń został tutaj wykorzystany dzięki wielu szczegółowym środkom. W porównaniu ze zoptymalizowanym EMR3, wydajność EMR4 znacznie wzrosła, gęstość mocy wzrosła o ponad 20%, ale koszt został jeszcze bardziej obniżony. Chociaż w wielu miejscach EMR4 wykorzystuje materiały wysokiej jakości, zalety techniczne materiałów pozwalają zaoszczędzić więcej kosztów w innych obszarach i zoptymalizować koszty.
2.1 Architektura i silnik Średnicę silnika PSM (średnicę jego płaszcza) zaprojektowano pod kątem zintegrowanego mocowania EMR4. Zewnętrzna średnica stojana silnika platformy R4 wynosi 208 mm, czyli jest nieco większa niż 20 mm w porównaniu z silnikiem EMR4. Jednakże rozwiązania konstrukcyjne mające na celu poprawę wydajności silnika zmniejszyły długość osiową silnika EMR4 o prawie połowę w porównaniu z obecnym napędem osiowym (90 mm zamiast 175 mm). Teraz stojan ma co najmniej cztery warstwy na rowek (zamiast dwóch warstw w EMR3). Liczba pięter (np. 4-8 pięter) wybrana w zależności od konkretnej sytuacji w przyszłości jest ustalana ściśle według wymaganych wymagań kosztowych i poziomu wydajności lub napięcia. Ważnym czynnikiem do rozważenia jest równowaga pomiędzy minimalizacją kosztów a maksymalizacją potencjału ruchomych części.
2.2 Architektura i sterownik energoelektroniczny Falownik platformy R4 to wysokonapięciowy produkt elektroniczny czwartej generacji oparty na technologiach Vitesco (EPF4). W zakresie mocy platformy EMR4 wysoce zintegrowany falownik EPF4 może zapewnić trzy poziomy mocy: 290 A (poziom podstawowy), 550 A (poziom podstawowy) i 820 A (poziom rozszerzony). Wersja Entry zapewnia ekonomiczne rozwiązanie o mocy do 80 kW (10 s) i momencie obrotowym 1700 Nm (10 s). Wersja ta nadaje się zasadniczo do szerokiego zakresu zastosowań, z mocą wyjściową do 135/165 kW (10 s) i momentem obrotowym 2,500/3,000 Nm (10 s). Ulepszona konstrukcja zapewniająca moc wyjściową 2800 Nm i 4000 Nm, aż do 230 kW. Jednak w zasadzie wszystkie warianty falownika można łączyć z każdym wariantem mocy silnika i każdym wymaganym reduktorem. Musi on spełniać specjalne wymagania (np. pojazdy logistyczne) różniące się od standardowych masowych samochodów osobowych. Rozmiar falownika wynosi tylko 270. × 221 × 126 mm. Jest to bardzo kompaktowa konstrukcja.
2.3 I reduktor ramki W zależności od momentu obrotowego silnika, platforma zawiera trzy wersje reduktorów skonfigurowanych jako < 2,000 Nm („poziom podstawowy”), < 3,000 Nm („poziom podstawowy”) 或 < 4,000 Nm („poziom rozszerzony”). Szacowany współczynnik redukcji pomiędzy i = 9.3 a i = 11.64. W porównaniu z poprzednią generacją przełożenie to zostało rozszerzone, dzięki czemu możliwe jest najlepsze wykorzystanie wyższej prędkości szczytowej silnika. W reduktorze ten wysoki współczynnik redukcji może znacznie obniżyć koszt silnika i zapewnić możliwość obniżenia kosztów pod względem kosztów materiałów wyższej jakości. Reduktor został zaprojektowany z prędkością wejściową 16000 obr./min i wejściowym momentem obrotowym silnika 255 Nm. Reduktor zapewnia wyjściowy moment obrotowy wału do 3000 Nm. Maksymalna dopuszczalna prędkość obrotowa wału wynosi 1720 obr./min. Opcjonalnie w reduktorze można zintegrować parking elektryczny.
3. Optymalizacja czynników wpływających na efektywność Na całym świecie trend dalszej poprawy efektywności pojazdów elektrycznych jest oczywisty. Przyczyniają się do tego przebieg, wielkość/koszt akumulatora, a także wymogi prawne mające na celu kontrolę zanieczyszczenia powietrza i łagodzenie zmian klimatycznych. Ponadto dalsza poprawa wydajności napędu elektrycznego zwiększa także atrakcyjność samochodów, ponieważ zmniejsza się koszt systemu. Wh/km w WLTP służy do pomiaru zużycia energii. O wydajności samochodu decyduje wiele pojedynczych czynników. Choć większość z nich jest spowodowana działaniem całego pojazdu, istotny wpływ ma także układ napędowy. O sprawności samochodu decyduje wiele pojedynczych czynników. Chociaż większość z nich jest spowodowana przez cały pojazd, znaczny wpływ ma również układ napędowy. Rys. 3 Na przykładzie zintegrowanego układu napędowego przedstawiono wpływ układu napędowego i jego konkretnych strat na sprawność całego pojazdu. Ogólnie rzecz biorąc, około jedna trzecia strat jest spowodowana jazdą, a około dwie trzecie – całym pojazdem. EMR4 poczynił dalsze postępy w zakresie elektronicznego falownika mocy, silnika i reduktora oraz poprawił ogólną wydajność pojazdu: w porównaniu z poprzednią generacją wydajność EMR4 jest znacznie wyższa, a średnie całkowite zużycie energii każdego pojazdu klasy D może zostać zmniejszona o 5.6% w cyklu WLTP.
3.1 Poprawiono wydajność silnika i falownika. W aktywnych częściach platformy EMR4 zastosowano laminowany rdzeń żelazny wykonany z bardzo cienkich i wytrzymałych arkuszy stali krzemowej, aby osiągnąć wyższą prędkość silnika przy użyciu mniejszej ilości materiałów. Obecnie maksymalna prędkość wynosi 16,000 3 obr/min (EMR 14,000: 4 40 obr/min). Zwiększając przełożenie przekładni, można zmniejszyć moment obrotowy silnika, oszczędzając w ten sposób materiały silnika. Ponadto znacznie poprawiono moc ciągłą silnika EMR80. Ponieważ straty są znacznie zmniejszone, a struktura chłodzenia jest zoptymalizowana, silnik może w sposób ciągły wytwarzać moc 2.3–4 kW przy najwyższej prędkości. Ze względu na małą długość i zwartą konstrukcję silnika odprowadzanie ciepła jest bardziej efektywne, ponieważ droga odprowadzania ciepła jest krótsza od gorącego miejsca w środku silnika do jego krawędzi. Zwiększone przełożenie przekładni (patrz rozdział 210) oznacza, że przy tym samym momencie obrotowym wału wymagany jest niższy moment obrotowy silnika. W połączeniu z nowym cięciem blachy rotora i zwiększeniem oporu magnetycznego, ciężar stali magnetycznej jest znacznie zmniejszony, moc pozostaje niezmieniona i poprawia się wydajność. Napięcie robocze falownika EPF470 wynosi od 2 V do 12 V, a częstotliwość przełączania PWM wynosi od 4 do XNUMX kHz. W zależności od różnych punktów pracy, algorytm sterowania zorientowanego na pole (FOC) jest stosowany w sekcjach, takich jak tradycyjna modulacja szerokości impulsu wektora przestrzennego (= SVPWM przy niskiej prędkości, aby umożliwić wyższy prąd), synchroniczny PWM (= SynchPWM w średnim zakresie prędkości) , nieciągły PWM (= PKBWM w średnim zakresie prędkości) i dwukierunkowa modulacja strumienia (= FBM w wysokim zakresie prędkości). Czujnik położenia wirnika z przodu silnika dostarcza sygnał położenia wirnika. Rysunek XNUMX przedstawia referencyjne punkty pracy użyte do oceny strat silnika i falownika w procesie symulacji. Większy wzrost wydajności, zwłaszcza przy obracaniu się z dużą prędkością, wynika właśnie z tego, że cieńsza blacha ze stali krzemowej silnika może zmniejszyć straty żelaza poprzez zwiększenie liczby laminowanych warstw.
4. Sposób wdrożenia platformy EMR4 Zakres zastosowań zintegrowanego elektrycznego układu napędowego poszerza się z dnia na dzień. Tylko dzięki wysokiej skalowalności wydajności, wydajności, kosztów, rozmiarów i wagi może sprostać zróżnicowanym wymaganiom rynku. Skalowalność ostatecznie oznacza, że powiązane główne komponenty można łączyć, aby spełnić wymagania aplikacji. Biorąc pod uwagę dużą liczbę parametrów określających wymagane właściwości użytkowe układu napędowego oraz złożoną interakcję między nimi, dokładne wdrożenie szczegółów jest bardzo trudne w projektowaniu. Przykładowo podczas opracowywania platformy EMR4 przeprowadziliśmy obszerną analizę wrażliwości w celu określenia wpływu pojedynczego parametru w WLTP na efektywność elektrycznego układu napędowego, jak pokazano na rysunku 6.
Aby osiągnąć optymalną wagę oczekiwanych charakterystyk wydajnościowych i związanych z nimi kosztów, programiści wykorzystali specjalne narzędzie iMCO na tym etapie rozwoju wielu standardów, jak pokazano na rysunku 7.
5. Oraz interfejsy wewnętrzne i zewnętrzne. Jak wspomniano wcześniej, przy projektowaniu zintegrowanego układu napędowego złożoność oddzielnie projektowanego napędu elektrycznego została całkowicie uproszczona z perspektywy całego pojazdu, a złożoność została przeniesiona do wnętrza układu napędowego. W tym przypadku przeniesienie złożoności można również wykazać na podstawie wielu interfejsów wewnątrz i na zewnątrz układu napędowego. Rysunek 8 przedstawia wewnętrzne interfejsy pomiędzy różnymi funkcjami układu napędowego, zaznaczone na szaro, natomiast zewnętrzne interfejsy całego pojazdu pokazane są w zielonych kółkach. Aby zapewnić pełną rozszerzalność elementów platformy EMR4 przed weryfikacją, wszystkie główne elementy, a mianowicie falownik (trzy wersje), reduktor (trzy warianty), wirnik i stojan (po trzy długości), obudowa silnika (trzy długości) oraz płyta nośna (dwie wersje „pokryw”) mają jasne definicje dotyczące interfejsów wewnętrznych i zewnętrznych. Umożliwia to łączenie różnych projektów komponentów w ramach ujednoliconego interfejsu. Hałas i promieniowanie elektromagnetyczne są również kluczowymi wskaźnikami elektrycznego układu napędowego. Aby zminimalizować wpływ hałasu konstrukcyjnego na drgania nadwozia pojazdu w napędzie elektrycznym, wykonano wiele prac optymalizacyjnych nad jakością akustyczną (hałas, wibracje, szorstkość, NVH) układu napędowego we wszystkich warunkach pracy, jak pokazano na Rysunki 9 i 10. Na platformie EMR4 wyniki symulacji zostały pomyślnie przetestowane na próbie A. Tę technologię symulacyjną można również wykorzystać do optymalizacji kształtu wspornika i uniknięcia rezonansu wzbudzenia związanego z konstrukcją konstrukcyjną pojazdu.
Kompatybilność elektromagnetyczna platformy EMR4 jest zgodna z normą CISPR25-2016 klasa 3, jak pokazano na rysunku 11.
6. podsumuj Rozwój platformy R4 pochłonął doświadczenia industrializacji trzech generacji elektrycznych układów napędowych: do początku 2021 roku sam EMR4 dostarczył klientom ponad 150,000 4 sztuk. Wydajność i wydajność EMR3 zostały znacznie ulepszone przy niższych kosztach, nawet w porównaniu ze zoptymalizowanym układem napędowym EMR4. Zwłaszcza wysoka skalowalność nowej platformy sprawia, że układ napędowy EMR4 ma bardzo opłacalne perspektywy zastosowania w różnych modelach. Obecnie możliwa do rozszerzenia moc wyjściowa platformy EMR80 wynosi od 230 kW do 45 kW, a masa wynosi tylko od 80 kg do 2021 kg. Wysoka gęstość mocy sprzyja przejściu dużej liczby modeli na elektryfikację. W celu pokrycia wymagań wydajnościowych powyżej lub poniżej określonego zakresu prądowego, już w 4 roku rozpocznie się rozwój portfolio. Platforma EMR4 poprzez optymalizację kosztów systemu pomaga zbliżyć koszt zakupu pojazdów elektrycznych do standardu silnika spalinowego pojazdów w przeszłości. W miarę dalszej poprawy wydajności układu napędowego EMR4 zmniejsza się również koszt akumulatora. Platforma EMRXNUMX reprezentuje niestandardowe, gotowe rozwiązania i zawsze koncentruje się na standaryzacji i modularyzacji produktów. W ramach ograniczeń systemowych zróżnicowanie specyficzne dla klienta kształtuje się poprzez integrację i specjalistyczną wiedzę systemową. Metoda ta stwarza równowagę pomiędzy optymalizacją kosztów a personalizacją, uzupełnioną wieloletnim doświadczeniem produkcyjnym i kontrolą jakości. W oparciu o tę strategię Vitesco Technologies aktywnie współpracuje z klientami i dostawcami w celu promowania rozwoju podróży elektrycznych.
Myśli o produktach platformowych Wierzę, że wiele firm analizowało, jak stworzyć platformę dla elektrycznego systemu napędowego typu „trzy w jednym”, a podejście platformowe Vitesco EMR4 dało nam wiele do myślenia: ① Jako formę integracji wybrano integrację osiową, dzięki czemu silnik i falownik są od siebie odsprzęgnięte, a silnik ma większą średnicę zewnętrzną. Rozszerzenie mocy jest regulowane przez grubość rdzenia, a perforacja rdzenia może być w pełni platformowana; ② Z punktu widzenia specyfikacji prądu falownika, moduł IGBT powinien być w obudowie HPD, a różne specyfikacje prądu są tworzone przez różną liczbę chipów i kombinację płytek rozpraszających ciepło;③ Reduktor wybiera duży współczynnik redukcji, co może zmniejszyć moment obrotowy silnika. Zmniejszenie momentu obrotowego może bezpośrednio zmniejszyć ilość materiałów silnika i obniżyć jego koszt. IMCO, specjalne narzędzie, jest wspomniane w wielostandardowej optymalizacji opartej na wydajności silnika, wydajności i kosztach, do których można się również odnieść.
Zastrzeżenie: Ten artykuł jest reprodukcją z „Informacji technicznych o pojazdach nowej energii”. Ten artykuł przedstawia wyłącznie osobiste poglądy autora i nie reprezentuje poglądów Sacco Micro ani branży. Służy wyłącznie do ponownego drukowania i udostępniania w celu wspierania ochrony praw własności intelektualnej. Przy przedruku proszę podać oryginalne źródło i autora. Jeśli doszło do naruszenia, skontaktuj się z nami, aby je usunąć.
Telefon firmowy: +86-0755-83044319
faks/faks: +86-0755-83975897
skrzynka pocztowa: 1615456225@qq.com
P: 3518641314
P: 332496225 Menedżer Qiu
Adres: pokój 809, blok C, budynek Zhantao Technology, nr 1079 Minzhi Avenue, Longhua New District, Shenzhen
Powiązane rekomendacje
Slkor Micro ULN2003AU: 50 V, napięcie wytrzymywane 500 mA, układ tranzystorów Darlingtona SOP‑16
2026-10-22
531
SLKORMICRO TL431: 36 V regulowane, trójzaciskowe źródło napięcia odniesienia bocznikowego, obudowa SOT‑23 / TO‑92
2026-10-21
804





 粤公网安备44030002007346号