
























Hotline Perkhidmatan
Berita

Berita
Zhaoyi Innovation ialah syarikat gergasi dalam produk siri MCU domestik. Dalam siri skim reka bentuk MCU mereka, mereka mempunyai kerjasama yang meluas dengan Sklor.
2022-03-17
1099
Kajian kes kerjasama antara SAW MOSFET dan skim reka bentuk MCU inovatif Zhaoyi (1)
Reka bentuk papan penukaran frekuensi untuk pemampat peti sejuk dengan GD32F130 MCU
Gambaran keseluruhan skema penukaran frekuensi pemampat peti sejuk
Papan penukaran frekuensi yang diperkenalkan dalam kertas ini boleh digunakan untuk kawalan penukaran frekuensi pemampat peti sejuk, serta hud julat dan kipas penghawa dingin. Skim ini berdasarkan reka bentuk MCU siri GD32F130 GigaDevice, yang inovatif oleh Zhaoyi. MCU dilengkapi dengan teras Cortex-M3, yang boleh merealisasikan kawalan PI oleh perisian, penjana SVPWM dan pemerhati keadaan motor. Pemasa lanjutan boleh terus menjana 6 saluran PWM boleh laras zon mati pelengkap, dan cip memenuhi suhu kerja industri dan piawaian ESD ESD, EMI, yang sangat sesuai untuk kawalan frekuensi PMSM dan BLDC.
Spesifikasi utama MCU siri GD32F130
Cortex-M3@48Mhz, prestasi pemprosesan 50 MIPS;
Denyar:64KB/32KB/16KB;
SRAM:8KB/4KB/4KB;
ADC berkelajuan tinggi dan berketepatan tinggi, 12Bits ADC x 1@2.6Msps, 10 saluran;Pemasa lanjutan x1 boleh menjana 6 output PWM pelengkap dengan zon mati boleh laras. Pemasa am x6;
Dengan perlindungan penyulitan perkakasan Flash;
Berbilang mod komunikasi bersiri: I2C x2, SPI x2, UART x2;
Jenis pakej kaya: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64Julat suhu kerja industri: -40℃~+85℃;Ciri-ciri ESD perindustrian: 6000 Volt;
Parameter spesifikasi utama papan penukaran frekuensiKuasa undian ialah voltan bas 200W, 310V, dan arus kerja maksimum ialah 2A;
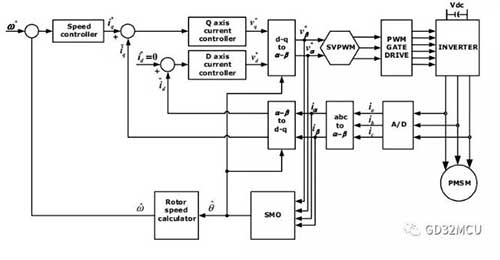
Kaedah orientasi medan magnet, arus gelombang sinus, permulaan dan kawalan tanpa sensor;3 pensampelan arus rintangan;Litar penyongsang terdiri daripada enam MOSFET Kuasa.Gambar rajah blok kawalan sistem kawalan motor adalah seperti berikut:
Pelaksanaan MTPA
Seperti yang ditunjukkan dalam rajah blok sistem, keseluruhan sistem adalah kawalan gelung tertutup dua kali, dengan gelung dalam menjadi gelung kawalan semasa dan gelung luar menjadi gelung kawalan kelajuan. Tetapkan arah fluks pemutar kepada paksi-d, dan paksi-q ialah paksi ortogon bagi paksi-d. Tujuan kawalan gelung semasa adalah untuk memisahkan arus pemegun dan fluks, dan mengawal arus pemegun kepada paksi-q.
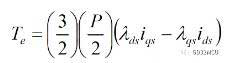
Untuk motor SPM, kami menetapkan id kuantiti kawalan sasaran paksi-d kepada 0, dan mengawal semua arus pada stator ke paksi-q, dengan itu memperoleh Tork Maksimum Per Ampere(MTPA). Pada masa ini, tork dan kelajuan motor PMSM hanya berkaitan dengan komponen semasa paksi q, dan kemudian kami mengawal arus pada paksi d melalui gelung kawalan kelajuan untuk mencapai kawalan gelung tertutup berganda.
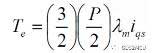
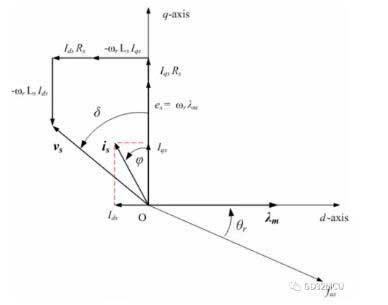
Dalam kerja sebenar, kerana struktur motor SPM tidak ideal, arus sebenar pada paksi-d bukanlah sifar. Pada masa yang sama, kami sengaja akan mengawal arus pada paksi-d, untuk merealisasikan motor berjalan melebihi kelajuan asas; Pada ketika ini, kita perlu menambah pengawal magnet yang lemah pada paksi-d untuk memastikan realisasi MTPA. Gambarajah vektor motor SPM berjalan adalah seperti berikut:
Pelaksanaan FOC
Terdapat arus tiga fasa A, B dan C dalam pendawaian sebenar motor PMSM. Sekarang, kita perlu mengaitkan arus tiga fasa A, B dan C dengan arus paksi D dan arus paksi Q, dan kita perlu menggunakan dua transformasi matematik Clark dan Park:
?Penjelmaan Clark: (a, b, c)→(α, β), α, β ialah dua sistem koordinat ortogon dan statik;
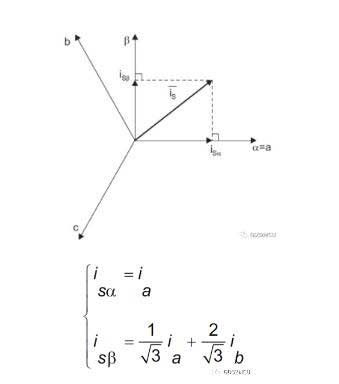
?Transformasi taman: (α, β)→(D, Q), D, Q ialah sistem koordinat berputar ortogon dua fasa, di mana θ ialah kedudukan fluks pemutar;
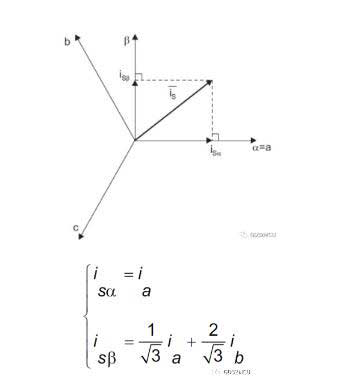
Melalui dua perubahan matematik Clark dan Park, kita boleh menguraikan arus tiga fasa PMSM motor A, B dan C menjadi paksi D dan paksi Q, sekali gus merealisasikan kawalan berorientasikan medan (FOC). Kita juga boleh mendapati bahawa titik utama kawalan FOC keseluruhan terletak pada mencari kedudukan fluks magnet θ pemutar.
Pelaksanaan SVPWM
Kita juga boleh menukar arus pemegun dari ruang D, Q kepada ruang α, β dengan menggunakan penjelmaan Taman songsang. Selepas orientasi medan magnet selesai, langkah terakhir kawalan motor PMSM ialah menjana voltan PWM yang bertindak pada terminal tiga fasa motor. Menurut lapan keadaan pensuisan penyongsang tiga fasa, kita boleh menyenaraikan jadual keadaan penyongsang modulasi vektor ruang:
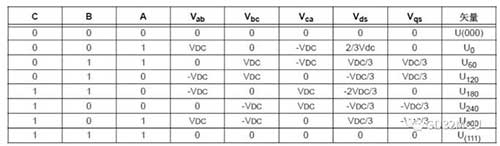
Antaranya, apabila tiga fasa A, B dan C semuanya 0 dan 1, ia tidak sah. Kami meletakkan kedua-dua vektor keadaan ini pada asal ruang, dan enam vektor lain menyatakan U0→U300 hanya melukis heksagon biasa di angkasa. Motor kawalan 6 langkah tradisional adalah untuk menambah 6 vektor voltan ini pada pemegun motor secara bergilir-gilir.
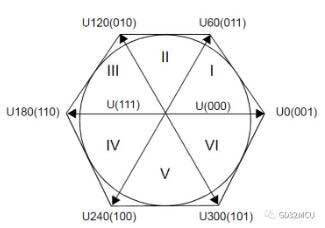
Tujuan modulasi vektor ruang (SVPWM) adalah untuk membentuk vektor voltan berputar amplitud malar 360 darjah dalam ruang vektor, supaya dapat mengurangkan komponen harmonik semasa keluaran penyongsang dan riak tork. Kaedah realisasi SVPWM adalah menggunakan dua vektor voltan asas bersebelahan untuk mensintesis vektor voltan berputar Uout dalam ruang vektor, dan nilai maksimum Uout ialah kira-kira 0.886*VDC. Ambil kuadran pertama sebagai contoh,
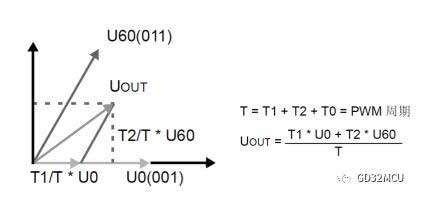
T1 ialah masa bertindak bagi vektor voltan U0 dalam kitaran PWM, T2 ialah masa bertindak bagi vektor voltan U60 dalam kitaran PWM, dan T0 ialah masa bertindak bagi komponen tertib sifar.
Kami mula-mula menentukan sektor sektor dengan menggunakan nilai V_α dan V_β, dan kemudian mengira nilai T1, T2 dan T0 mengikut fungsi trigonometri dan Vdc.
A= V_β;
B= 1.7320508*V_α-V_β;
C= -1.7320508*V_α-V_β;
if(A>= 0) {a= 1;} else a= 0;
jika(B>= 0) {b= 1;} lain b= 0;
jika(C>= 0) {c= 1;} lain c= 0;
N=a+2*b+4*c;
suis(N)
{
kes 1: sektor = 2; pecah;
kes 2: sektor = 6; pecah;
kes 3: sektor = 1; pecah;
kes 4: sektor = 4; pecah;
kes 5: sektor = 3; pecah;
kes 6: sektor = 5; pecah;
lalai: break;
}
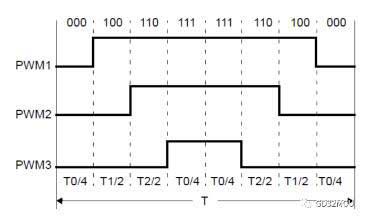
Untuk mengurangkan masa penukaran MOSFET dalam litar penyongsang, kaedah sintesis vektor ruang 7 segmen boleh digunakan, yang bermula dan berakhir dengan vektor sifar (000) dalam setiap sektor vektor, dengan vektor sifar (111) di tengah dan berkesan. vektor dalam baki masa. Seperti yang ditunjukkan dalam rajah di bawah:
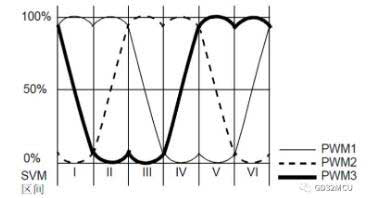
Selepas voltan SVPWM digunakan pada terminal tiga fasa motor PMSM, bentuk gelombang voltan fasa berbentuk pelana boleh dilihat, seperti ditunjukkan dalam rajah berikut:
Realisasi pemerhati sudut rotor
Mencari kedudukan fluks rotor θ ialah kunci algoritma FOC. Walau bagaimanapun, dalam proses putaran motor berkelajuan tinggi, sensor Hall tidak cukup tepat untuk mencari kedudukan fluks rotor θ dengan tepat. Pada masa ini, pemerhati sudut rotor diperlukan. Maklumat sudut fluks pemutar boleh diperolehi daripada EMF belakang. Kita tidak boleh langsung mengukur EMF belakang motor, tetapi kita boleh menggunakan kaedah pemerhati untuk mengira nilai EMF belakang.
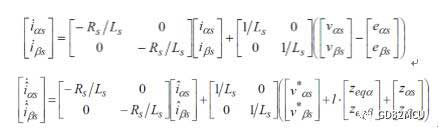
Jika perolehan mod gelongsor K cukup besar, kita boleh mencari permukaan kawalan mod gelongsor S, supaya
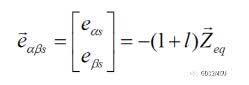
Gambar rajah blok sistem pemerhati mod gelongsor adalah seperti berikut:
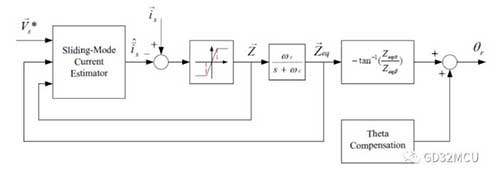
Jika kita ingin memastikan kestabilan permukaan kawalan mod gelongsor S, kita perlu memilih nilai berkesan K dan L untuk memastikan bahawa
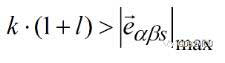
Dan nilai l mestilah lebih besar daripada -1. Sudut akhir θ pemutar boleh dikira dengan fungsi arctangent.
GD32F130 siri MCU boleh dengan mudah merealisasikan penjana SVPWM, penukaran Park/Clark, pengawal PI dan pemerhati kedudukan rotor yang disebutkan di atas. SAR ADC berkelajuan tinggi dan berketepatan tinggi terbina dalam serta sistem gangguan pelbagai peringkat MCU boleh memastikan prestasi masa nyata kawalan gelung tertutup.
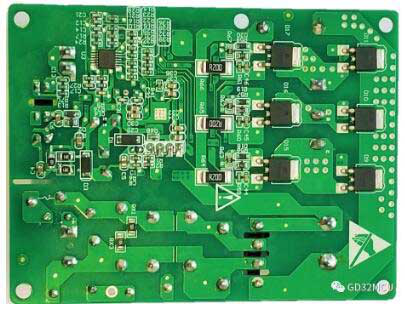
Papan penukaran frekuensi peti sejuk GD32F130
Gambar depan
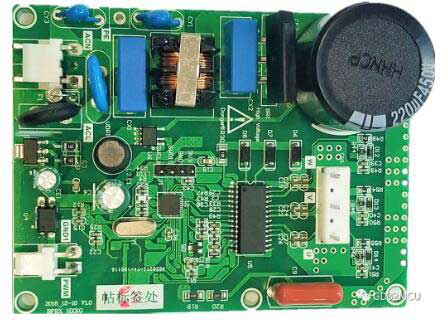
Gambar negatif
Memfokuskan pada MCU 32-bit siri GD32 Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com), mos FET SAKO Micro SLKOR (www.slkormicro.com) digunakan secara meluas dalam skim jenis ini, seperti tiub TVS dan ESD yang bertanggungjawab untuk pemanduan motor, nyahcas anti-statik dan lonjakan dalam litar persisian. Sawei Technology Co., Ltd. (http://www.slkormicro.com) telah diasaskan pada tahun 2005. Selama lebih sepuluh tahun, ia telah mematuhi konsep "mencipta nilai melalui teknologi", terutamanya menyelidik dan menghasilkan silikon karbida, diod silikon karbida SiC, tiub MOS silikon karbida SiC dan tiub tunggal IGBT. Produk siri 2301, 3401, 3904 dan 13n50 seperti tiub MOS voltan tinggi dan rendah, ChinaMOS, tiub COOL MOS, IC pengurusan kuasa, elemen Hall Hall SL1603SL SL1613SH SL1615SH, thyristor, diod pemulihan pantas dan diod juga boleh dipadankan dengan KingHelm (WWW .BDS666.COM) Antena WiFi, antena GPS, antena Beidou dan antena seramik set kepala Bluetooth TWS. Digunakan terutamanya dalam: kenderaan tenaga baharu, robot pintar, penyongsang, alatan kuasa, elektronik kuasa, bekalan kuasa pensuisan, bekalan kuasa lampu luar, perkakas rumah, pengecasan pantas PD, set kepala Bluetooth TWS dan medan lain.
Nota: Artikel ini diterbitkan semula daripada Internet untuk menyokong perlindungan hak harta intelek. Sila nyatakan sumber dan pengarang asal semasa mencetak semula. Jika terdapat sebarang pelanggaran, sila hubungi kami untuk memadamkannya.
Tel Syarikat: +86-0755-83044319
Faks/faks:+86-0755-83975897
E-mel: 1615456225@qq.com
SQ: 3518641314 Pengurus Li
QQ: 332496225 Pengurus Qiu
Alamat: Bilik 809, Blok C, Bangunan Teknologi Zhantao, No.1079 Minzhi Avenue, Daerah Baru Longhua, Shenzhen
Syor Berkaitan
Temu bual Eksklusif bersama Li Gang dari Yunfan Ruida: Ketepatan Produk Radar Gelombang Milimeter dan Kehangatan Kemanusiaan
2026-07-22
3637
RF Passion, Perjalanan Tukang Kerajinan: Lebih 30 Tahun Dedikasi Teguh — Temu bual bersama Ketua Jurutera Kinghelm Encik Qin hongxiang
2026-06-26
3595





 粤公网安备44030002007346号