
























Service-Hotline
Nachrichten

Nachrichten
Zhaoyi Innovation ist ein riesiges Unternehmen im Bereich der inländischen Produkte der MCU-Serie. In ihrer Reihe von MCU-Designplänen arbeiten sie intensiv mit Sklor zusammen.
2022-03-17
1099
Eine Fallstudie zur Zusammenarbeit zwischen SAW-MOSFET und dem innovativen MCU-Designschema von Zhaoyi (1)
Entwurf einer Frequenzumwandlungsplatine für Kühlschrankkompressor mit GD32F130-MCU
Übersicht über das Frequenzumwandlungsschema des Kühlschrankkompressors
Die in diesem Dokument vorgestellte Frequenzumwandlungsplatine kann zur Frequenzumwandlungssteuerung von Kühlschrankkompressoren sowie Dunstabzugshauben und Klimaanlagenlüftern verwendet werden. Das Schema basiert auf dem MCU-Design der GD32F130-Serie von GigaDevice, das von Zhaoyi innovativ ist. Die MCU ist mit einem Cortex-M3-Kern ausgestattet, der eine PI-Steuerung per Software, einen SVPWM-Generator und einen Motorzustandsbeobachter realisieren kann. Ein fortschrittlicher Timer kann direkt 6 Kanäle mit komplementärer PWM mit einstellbarer Totzone erzeugen und der Chip erfüllt die industriellen Arbeitstemperatur- und ESD-ESD- und EMI-Standards, was ihn sehr gut für die Frequenzsteuerung von PMSM und BLDC geeignet macht.
Hauptspezifikationen der MCU der Serie GD32F130
Cortex-M3@48 MHz, 50 MIPS Verarbeitungsleistung;
Flash: 64 KB/32 KB/16 KB;
SRAM: 8 KB/4 KB/4 KB;
Hochgeschwindigkeits- und hochpräziser ADC, 12-Bit-ADC x 1 bei 2.6 Msps, 10 Kanäle;Der erweiterte Timer x1 kann 6 komplementäre PWM-Ausgänge mit einstellbarer Totzone erzeugen. Allgemeiner Timer x6;
Mit Flash-Hardware-Verschlüsselungsschutz;
Mehrere serielle Kommunikationsmodi: I2C x2, SPI x2, UART x2;
Umfangreiche Pakettypen: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64Industrieller Arbeitstemperaturbereich: -40℃~+85℃;Industrielle ESD-Eigenschaften: 6000 Volt;
Hauptspezifikationsparameter der FrequenzumwandlungsplatineDie Nennleistung beträgt 200 W, die Busspannung 310 V und der maximale Arbeitsstrom beträgt 2 A;
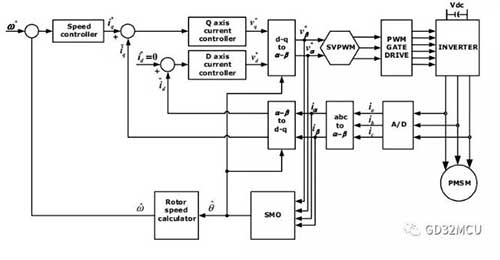
Magnetfeldorientierungsmethode, Sinuswellenstrom, sensorlose Inbetriebnahme und Steuerung;3 Widerstandsstromabtastung;Die Wechselrichterschaltung besteht aus sechs Power-MOSFETs.Das Steuerblockdiagramm des Motorsteuerungssystems sieht wie folgt aus:
Implementierung von MTPA
Wie im Systemblockdiagramm dargestellt, handelt es sich bei dem gesamten System um eine doppelte Regelung mit geschlossenem Regelkreis, wobei der innere Regelkreis der Stromregelkreis und der äußere Regelkreis der Geschwindigkeitsregelkreis ist. Stellen Sie die Rotorflussrichtung auf die d-Achse ein und die q-Achse ist die orthogonale Achse der d-Achse. Der Steuerzweck der Stromschleife besteht darin, den Statorstrom und den Fluss zu entkoppeln und den Statorstrom auf die q-Achse zu steuern.
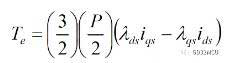
Bei SPM-Motoren setzen wir die Zielsteuergröße id der d-Achse auf 0 und steuern alle Ströme am Stator auf die q-Achse, wodurch wir das maximale Drehmoment pro Ampere (MTPA) erhalten. Zu diesem Zeitpunkt beziehen sich Drehmoment und Drehzahl des PMSM-Motors nur auf die Stromkomponente der q-Achse. Anschließend steuern wir den Strom auf der d-Achse über den Drehzahlregelkreis, um eine doppelte Regelung zu erreichen.
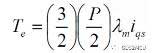
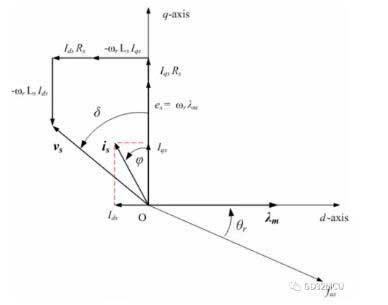
Da die Struktur des SPM-Motors in der Praxis nicht ideal ist, ist der tatsächliche Strom auf der d-Achse nicht Null. Gleichzeitig werden wir den Strom auf der d-Achse gezielt steuern, um zu erreichen, dass der Motor über die Grundgeschwindigkeit hinaus läuft; An diesem Punkt müssen wir einen schwachen magnetischen Controller auf der d-Achse hinzufügen, um die Realisierung von MTPA sicherzustellen. Das Vektordiagramm des laufenden SPM-Motors sieht wie folgt aus:
Implementierung von FOC
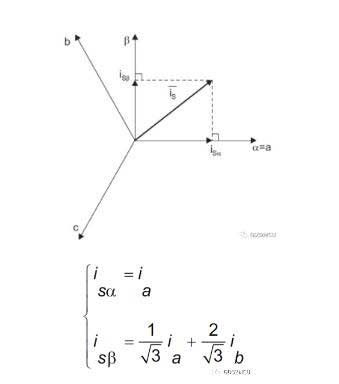
In der tatsächlichen Verkabelung des PMSM-Motors gibt es die dreiphasigen Ströme A, B und C. Jetzt müssen wir die dreiphasigen Ströme A, B und C dem D-Achsen-Strom und dem Q-Achsen-Strom zuordnen und die beiden mathematischen Transformationen von Clark und Park verwenden:
?Clark-Transformation: (a, b, c)→(α, β), α, β sind zwei orthogonale und statische Koordinatensysteme;
?Park-Transformation: (α, β)→(D, Q), D, Q sind zweiphasige orthogonale rotierende Koordinatensysteme, wobei θ die Rotorflussposition ist;
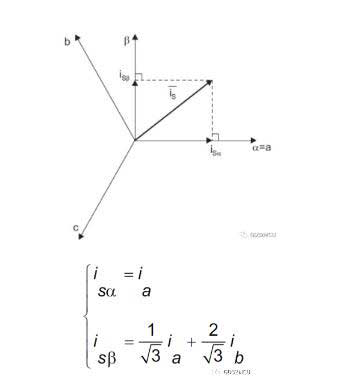
Durch die beiden mathematischen Änderungen von Clark und Park können wir die dreiphasigen Ströme der PMSM-Motoren A, B und C in D-Achse und Q-Achse zerlegen und so eine feldorientierte Steuerung (FOC) realisieren. Wir können auch feststellen, dass der Schlüsselpunkt der gesamten FOC-Steuerung darin liegt, die Magnetflussposition θ des Rotors zu ermitteln.
Implementierung von SVPWM
Wir können den Statorstrom auch vom D-, Q-Raum in den α-, β-Raum umwandeln, indem wir die inverse Park-Transformation verwenden. Nachdem die Ausrichtung des Magnetfelds abgeschlossen ist, besteht der letzte Schritt der PMSM-Motorsteuerung darin, die PWM-Spannung zu erzeugen, die auf die dreiphasigen Anschlüsse des Motors wirkt. Entsprechend den acht Schaltzuständen des Dreiphasenwechselrichters können wir die Zustandstabelle des Raumvektormodulationswechselrichters auflisten:
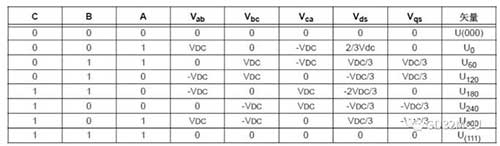
Wenn die drei Phasen A, B und C alle 0 und 1 sind, sind sie ungültig. Wir platzieren diese beiden Zustandsvektoren am Ursprung des Raums und die anderen sechs Vektorzustände U0→U300 zeichnen einfach ein regelmäßiges Sechseck im Raum. Der herkömmliche 6-Stufen-Steuermotor besteht darin, diese 6 Spannungsvektoren der Reihe nach zum Stator des Motors hinzuzufügen.
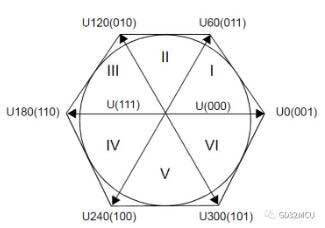
Der Zweck der Raumvektormodulation (SVPWM) besteht darin, einen um 360 Grad rotierenden Spannungsvektor mit konstanter Amplitude im Vektorraum zu bilden, um so die Stromoberschwingungskomponente des Wechselrichterausgangs und die Drehmomentwelligkeit zu reduzieren. Die Realisierungsmethode von SVPWM besteht darin, zwei benachbarte Grundspannungsvektoren zu verwenden, um den rotierenden Spannungsvektor Uout im Vektorraum zu synthetisieren, und der Maximalwert von Uout beträgt etwa 0.886 * VDC. Nehmen Sie als Beispiel den ersten Quadranten,
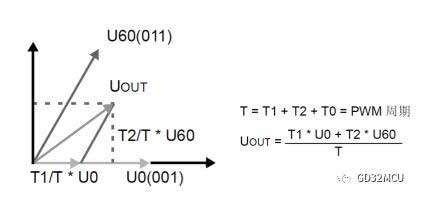
T1 ist die Wirkzeit des Spannungsvektors U0 in einem PWM-Zyklus, T2 ist die Wirkzeit des Spannungsvektors U60 in einem PWM-Zyklus und T0 ist die Wirkzeit der Komponente nullter Ordnung.
Wir bestimmen zunächst den Sektorsektor anhand der Werte von V_α und V_β und berechnen dann die Werte von T1, T2 und T0 gemäß der trigonometrischen Funktion und Vdc.
A= V_β;
B= 1.7320508*V_α-V_β;
C= -1.7320508*V_α-V_β;
if(A>= 0) {a= 1;} else a= 0;
if(B>= 0) {b= 1;} else b= 0;
if(C>= 0) {c= 1;} else c= 0;
N=a+2*b+4*c;
Schalter(N)
{
Fall 1: Sektor = 2; brechen;
Fall 2: Sektor = 6; brechen;
Fall 3: Sektor = 1; brechen;
Fall 4: Sektor = 4; brechen;
Fall 5: Sektor = 3; brechen;
Fall 6: Sektor = 5; brechen;
Standard: Pause;
}
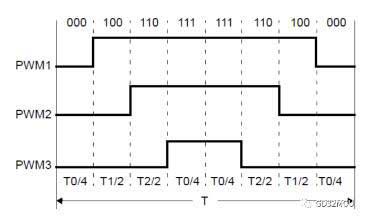
Um die Schaltzeiten des MOSFET in der Wechselrichterschaltung zu reduzieren, kann die 7-Segment-Raumzeigersynthesemethode verwendet werden, die in jedem Vektorsektor mit dem Nullvektor (000) beginnt und endet, mit dem Nullvektor (111) in der Mitte und dem effektiven Vektor in der restlichen Zeit. Wie in der folgenden Abbildung gezeigt:
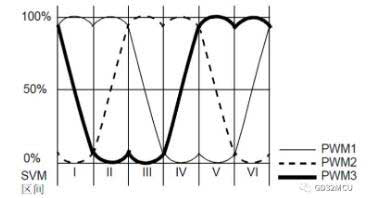
Nachdem die SVPWM-Spannung an die dreiphasigen Anschlüsse des PMSM-Motors angelegt wurde, ist die sattelförmige Wellenform der Phasenspannung zu sehen, wie in der folgenden Abbildung dargestellt:
Realisierung eines Rotorwinkelbeobachters
Das Ermitteln der Rotorflussposition θ ist der Schlüssel zum FOC-Algorithmus. Allerdings ist der Hall-Sensor bei der Hochgeschwindigkeitsrotation des Motors nicht genau genug, um die Rotorflussposition θ genau zu ermitteln. Zu diesem Zeitpunkt ist ein Rotorwinkelbeobachter erforderlich. Die Winkelinformation des Rotorflusses kann aus der Gegen-EMK gewonnen werden. Wir können die Gegen-EMK des Motors nicht direkt messen, aber wir können die Beobachtermethode verwenden, um den Wert der Gegen-EMK zu berechnen.
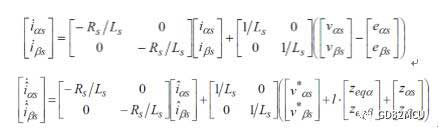
Wenn die Sliding-Mode-Verstärkung K groß genug ist, können wir eine S-Sliding-Mode-Steuerfläche finden
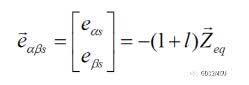
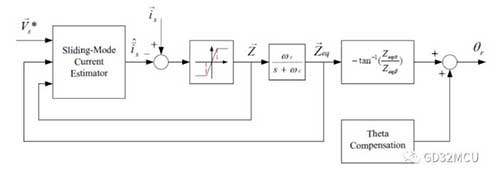
Das Systemblockdiagramm des Sliding-Mode-Beobachters lautet wie folgt:
Wenn wir die Stabilität der Gleitmodus-Steuerfläche S sicherstellen wollen, müssen wir effektive Werte von K und L auswählen, um dies sicherzustellen
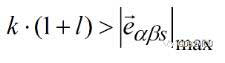
Und der Wert von l muss größer als -1 sein. Der endgültige Winkel θ des Rotors kann durch die Arcustangensfunktion berechnet werden.
Die MCU der Serie GD32F130 kann den oben erwähnten SVPWM-Generator, die Park/Clark-Umwandlung, den PI-Regler und den Rotorpositionsbeobachter problemlos realisieren. Der integrierte schnelle und hochpräzise SAR-ADC und das mehrstufige Interrupt-System der MCU können die Echtzeitleistung der Regelung im geschlossenen Regelkreis gewährleisten.
GD32F130 Frequenzumwandlungsplatine für Kühlschränke
Frontales Bild
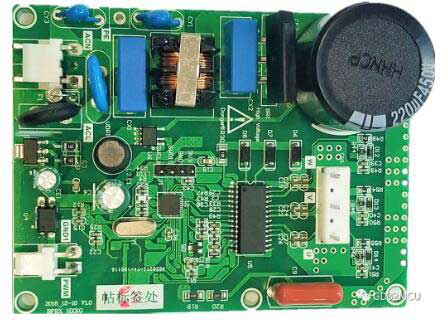
Negatives Bild
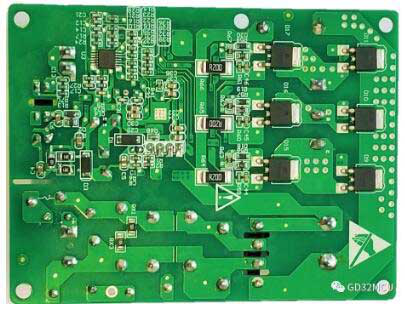
Mit Fokus auf die 32-Bit-MCU der GD32-Serie von Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com), den MOS-FET von SAKO Micro SLKOR (www.slkormicro.com) wird in dieser Art von Schema häufig verwendet, wie z. B. TVS- und ESD-Röhren, die für den Motorantrieb, die antistatische Entladung und die Überspannungsableitung in Peripherieschaltungen verantwortlich sind. Sawei Technology Co., Ltd. (http://www.slkormicro.com) wurde 2005 gegründet. Seit mehr als zehn Jahren verfolgt das Unternehmen das Konzept „Wertschöpfung durch Technologie“ und erforscht und produziert hauptsächlich Siliziumkarbid, SiC-Siliziumkarbiddioden, SiC-Siliziumkarbid-MOS-Röhren und IGBT-Einzelröhren. Produkte der Serien 2301, 3401, 3904 und 13n50 wie Hoch- und Niederspannungs-MOS-Röhre, ChinaMOS, COOL MOS-Röhre, Energieverwaltungs-IC, Hall-Hall-Element SL1603SL SL1613SH SL1615SH, Thyristor, Fast-Recovery-Diode und Diode können auch mit der WiFi-Antenne, GPS-Antenne, Beidou-Antenne und TWS-Bluetooth-Headset-Keramikantenne von KingHelm (WWW.BDS666.COM) kombiniert werden. Hauptsächlich verwendet in: Fahrzeugen mit neuer Energie, intelligenten Robotern, Wechselrichtern, Elektrowerkzeugen, Leistungselektronik, Schaltnetzteilen, Netzteilen für Außenbeleuchtung, Haushaltsgeräten, PD-Schnellladung, TWS-Bluetooth-Headsets und anderen Bereichen.
Hinweis: Dieser Artikel wurde aus dem Internet reproduziert, um den Schutz geistiger Eigentumsrechte zu unterstützen. Bitte geben Sie beim Nachdruck die Originalquelle und den Autor an. Wenn ein Verstoß vorliegt, kontaktieren Sie uns bitte, um ihn zu löschen.
Firmentel.: +86-0755-83044319
Fax/Fax:+86-0755-83975897
E-Mail: 1615456225@qq.com
QQ: 3518641314 Manager Li
QQ: 332496225 Manager Qiu
Adresse: Raum 809, Block C, Zhantao Technology Building, No.1079 Minzhi Avenue, Longhua New District, Shenzhen
Verwandte Empfehlungen
Exklusivinterview mit Li Gang von Yunfan Ruida: Die Präzision von Millimeterwellen-Radarprodukten und die Wärme der Menschlichkeit
2026-07-22
3637
RF Passion, Craftsman's Journey: Over 30 Years of Steady Deadward Dedication — Interview with Kinghelm Chief Engineer Mr. Qin hongxiang
2026-06-26
3595





 粤公网安备44030002007346号