
























บริการสายด่วน
ข่าว

ข่าว
Zhaoyi Innovation เป็นบริษัทยักษ์ใหญ่ในด้านผลิตภัณฑ์ซีรีส์ MCU ในประเทศ ในแผนการออกแบบ MCU ต่างๆ ของพวกเขา พวกเขามีความร่วมมืออย่างกว้างขวางกับ Sklor
2022-03-17
1099
กรณีศึกษาความร่วมมือระหว่าง SAW MOSFET และโครงการออกแบบ MCU นวัตกรรม Zhaoyi (1)
การออกแบบบอร์ดแปลงความถี่สำหรับคอมเพรสเซอร์ตู้เย็นด้วย MCU GD32F130
ภาพรวมของรูปแบบการแปลงความถี่ของคอมเพรสเซอร์ตู้เย็น
บอร์ดแปลงความถี่ที่แนะนำในเอกสารนี้สามารถใช้เพื่อควบคุมการแปลงความถี่ของคอมเพรสเซอร์ตู้เย็น รวมถึงเครื่องดูดควันและพัดลมเครื่องปรับอากาศ โครงร่างนี้อิงตามการออกแบบ MCU ซีรีส์ GD32F130 ของ GigaDevice ซึ่งเป็นนวัตกรรมโดย Zhaoyi MCU มาพร้อมกับคอร์ Cortex-M3 ซึ่งสามารถรับรู้การควบคุม PI ด้วยซอฟต์แวร์ เครื่องกำเนิด SVPWM และผู้สังเกตการณ์สถานะมอเตอร์ ตัวตั้งเวลาขั้นสูงสามารถสร้าง PWM ที่ปรับโซนตายเสริมได้โดยตรง 6 ช่อง และชิปยังตอบสนองอุณหภูมิการทำงานในอุตสาหกรรมและมาตรฐาน ESD ESD EMI ซึ่งเหมาะมากสำหรับการควบคุมความถี่ PMSM และ BLDC
คุณสมบัติหลักของ MCU ซีรีส์ GD32F130
Cortex-M3@48Mhz ประสิทธิภาพการประมวลผล 50 MIPS;
แฟลช:64KB/32KB/16KB;
ซแรม:8KB/4KB/4KB;
ADC ความเร็วสูงและความแม่นยำสูง, 12 บิต ADC x 1@2.6Msps, 10 ช่อง;ตัวจับเวลาขั้นสูง x1 สามารถสร้างเอาต์พุต PWM เสริมได้ 6 ช่องพร้อมโซนตายที่ปรับได้ ตัวจับเวลาทั่วไป x6;
ด้วยการป้องกันการเข้ารหัสฮาร์ดแวร์ Flash;
โหมดการสื่อสารแบบอนุกรมหลายโหมด: I2C x2, SPI x2, UART x2;
ประเภทแพ็คเกจที่หลากหลาย: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64ช่วงอุณหภูมิในการทำงานในอุตสาหกรรม: -40 ℃ ~ + 85 ℃;ลักษณะ ESD ในอุตสาหกรรม: 6000 โวลต์
พารามิเตอร์ข้อกำหนดหลักของบอร์ดแปลงความถี่กำลังไฟพิกัดคือ 200W, แรงดันไฟฟ้าบัส 310V และกระแสไฟทำงานสูงสุดคือ 2A;
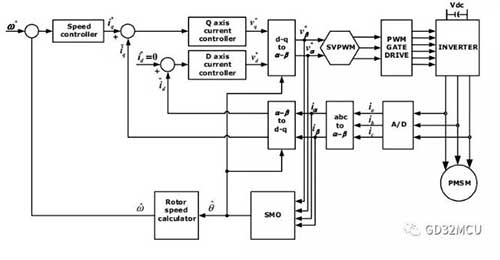
วิธีการวางแนวสนามแม่เหล็ก กระแสคลื่นไซน์ การเริ่มต้นและการควบคุมแบบไร้เซ็นเซอร์3 การสุ่มตัวอย่างกระแสต้านทาน;วงจรอินเวอร์เตอร์ประกอบด้วย Power MOSFET จำนวน 6 ชุดแผนภาพบล็อกควบคุมของระบบควบคุมมอเตอร์มีดังนี้:
การดำเนินการตาม MTPA
ดังที่แสดงในแผนภาพบล็อกระบบ ทั้งระบบเป็นการควบคุมลูปปิดสองชั้น โดยลูปด้านในเป็นลูปควบคุมปัจจุบัน และลูปด้านนอกเป็นลูปควบคุมความเร็ว กำหนดทิศทางฟลักซ์ของโรเตอร์ไปที่แกน d และแกน q คือแกนตั้งฉากของแกน d วัตถุประสงค์ในการควบคุมของลูปกระแสคือเพื่อแยกกระแสสเตเตอร์และฟลักซ์ และควบคุมกระแสสเตเตอร์ไปที่แกน q
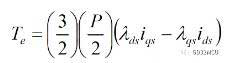
สำหรับมอเตอร์ SPM เราตั้งค่า ID ปริมาณการควบคุมเป้าหมายของแกน d เป็น 0 และควบคุมกระแสทั้งหมดบนสเตเตอร์เป็นแกน q ดังนั้นจึงได้แรงบิดสูงสุดต่อแอมแปร์ (MTPA) ในเวลานี้ แรงบิดและความเร็วของมอเตอร์ PMSM สัมพันธ์กับส่วนประกอบปัจจุบันของแกน q เท่านั้น จากนั้นเราจะควบคุมกระแสบนแกน d ผ่านลูปควบคุมความเร็วเพื่อให้ได้การควบคุมวงปิดสองชั้น
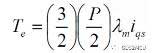
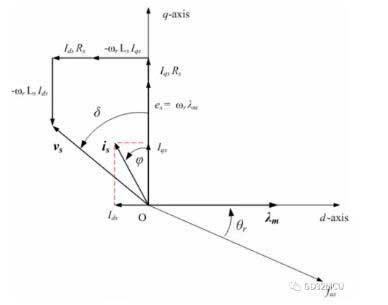
ในการทำงานจริง เนื่องจากโครงสร้างของมอเตอร์ SPM ไม่เหมาะ กระแสจริงบนแกน d จึงไม่เป็นศูนย์ ในเวลาเดียวกัน เราจะควบคุมกระแสบนแกน d อย่างตั้งใจ เพื่อให้มอเตอร์ทำงานเกินความเร็วพื้นฐาน ณ จุดนี้ เราจำเป็นต้องเพิ่มตัวควบคุมแม่เหล็กอ่อนบนแกน d เพื่อให้แน่ใจว่า MTPA จะเกิดขึ้นจริง แผนภาพเวกเตอร์ของการทำงานของมอเตอร์ SPM มีดังนี้:
การดำเนินการ FOC
มีกระแสสามเฟส A, B และ C ในการเดินสายจริงของมอเตอร์ PMSM ตอนนี้ เราจำเป็นต้องเชื่อมโยงกระแสสามเฟส A, B และ C กับกระแสแกน D และกระแสแกน Q และเราจำเป็นต้องใช้การแปลงทางคณิตศาสตร์ทั้งสองของคลาร์กและปาร์ค:
การแปลงของคลาร์ก: (a, b, c)→(α, β), α, β เป็นระบบพิกัดตั้งฉากและคงที่สองระบบ
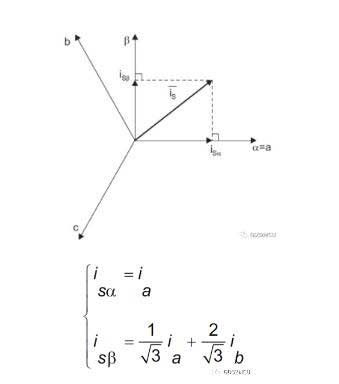
การแปลงพาร์ค: (α, β)→(D, Q), D, Q เป็นระบบพิกัดการหมุนตั้งฉากสองเฟส โดยที่ θ คือตำแหน่งฟลักซ์โรเตอร์
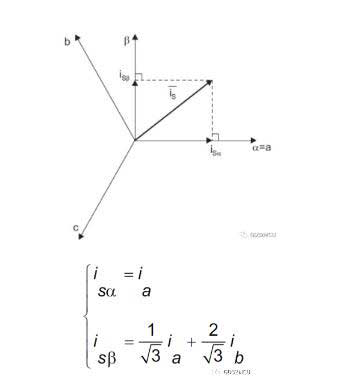
ด้วยการเปลี่ยนแปลงทางคณิตศาสตร์ทั้งสองของคลาร์กและพาร์ค เราสามารถแยกกระแสสามเฟสของมอเตอร์ PMSM A, B และ C ออกเป็นแกน D และแกน Q ได้ จึงทำให้เกิดการควบคุมเชิงสนาม (FOC) นอกจากนี้เรายังพบว่าจุดสำคัญของการควบคุม FOC ทั้งหมดอยู่ที่การค้นหาตำแหน่งฟลักซ์แม่เหล็ก θ ของโรเตอร์
การดำเนินการ SVPWM
นอกจากนี้เรายังสามารถแปลงกระแสสเตเตอร์จากพื้นที่ D, Q เป็นพื้นที่α, βได้โดยใช้การแปลงอุทยานแบบผกผัน หลังจากการวางแนวสนามแม่เหล็กเสร็จสิ้น ขั้นตอนสุดท้ายของการควบคุมมอเตอร์ PMSM คือการสร้างแรงดันไฟฟ้า PWM ที่กระทำต่อขั้วต่อสามเฟสของมอเตอร์ ตามสถานะการสลับแปดสถานะของอินเวอร์เตอร์สามเฟส เราสามารถแสดงรายการตารางสถานะของอินเวอร์เตอร์การปรับเวกเตอร์อวกาศ:
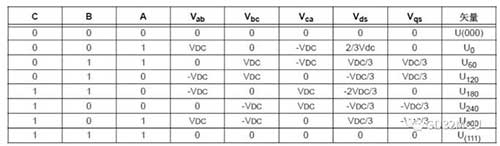
ในหมู่พวกเขา เมื่อทั้งสามเฟส A, B และ C เป็น 0 และ 1 ทั้งหมด ถือว่าไม่ถูกต้อง เราวางเวกเตอร์สถานะทั้งสองนี้ไว้ที่จุดกำเนิดของอวกาศ และเวกเตอร์อีกหกสถานะ U0→U300 เพียงวาดรูปหกเหลี่ยมปกติในอวกาศ มอเตอร์ควบคุม 6 ขั้นตอนแบบดั้งเดิมคือการเพิ่มเวกเตอร์แรงดันไฟฟ้า 6 ตัวเหล่านี้เข้ากับสเตเตอร์ของมอเตอร์ตามลำดับ
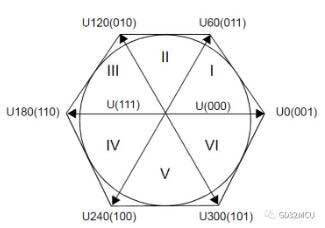
วัตถุประสงค์ของการปรับเวกเตอร์สเปซเวคเตอร์ (SVPWM) คือการสร้างเวกเตอร์แรงดันไฟฟ้าที่หมุนแอมพลิจูดคงที่ 360 องศาในพื้นที่เวกเตอร์ เพื่อลดส่วนประกอบฮาร์มอนิกปัจจุบันของเอาท์พุตของอินเวอร์เตอร์และการกระเพื่อมของแรงบิด วิธีการรับรู้ของ SVPWM คือการใช้เวกเตอร์แรงดันไฟฟ้าพื้นฐานสองตัวที่อยู่ติดกันเพื่อสังเคราะห์เวกเตอร์แรงดันไฟฟ้าหมุน Uout ในปริภูมิเวกเตอร์ และค่าสูงสุดของ Uout คือประมาณ 0.886*VDC ยกตัวอย่างจตุภาคแรก
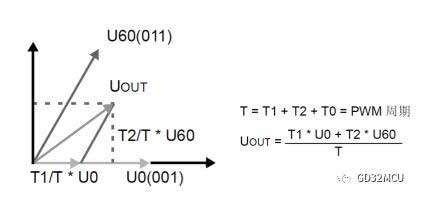
T1 คือเวลาแสดงของเวกเตอร์แรงดันไฟฟ้า U0 ในวงจร PWM, T2 คือเวลาแสดงของเวกเตอร์แรงดันไฟฟ้า U60 ในวงจร PWM และ T0 คือเวลาแสดงของส่วนประกอบที่มีลำดับศูนย์
ขั้นแรกเรากำหนดเซกเตอร์เซกเตอร์โดยใช้ค่าของ V_α และ V_β จากนั้นคำนวณค่าของ T1, T2 และ T0 ตามฟังก์ชันตรีโกณมิติและ Vdc
ก= V_β;
B= 1.7320508*V_α-V_β;
C= -1.7320508*V_α-V_β;
ถ้า(A>= 0) {a= 1;} อื่น ๆ = 0;
ถ้า(B>= 0) {b= 1;} อื่น b= 0;
ถ้า(C>= 0) {c= 1;} อื่น ๆ c= 0;
ยังไม่มีข้อความ=ก+2*ข+4*ค;
สวิตช์(ยังไม่มีข้อความ)
{
กรณีที่ 1: ภาค = 2; หยุดพัก;
กรณีที่ 2: ภาค = 6; หยุดพัก;
กรณีที่ 3: ภาค = 1; หยุดพัก;
กรณีที่ 4: ภาค = 4; หยุดพัก;
กรณีที่ 5: ภาค = 3; หยุดพัก;
กรณีที่ 6: ภาค = 5; หยุดพัก;
ค่าเริ่มต้น: หยุด;
}
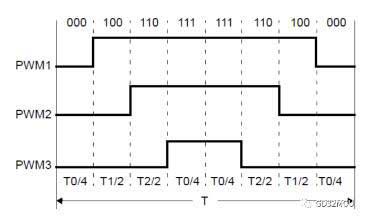
เพื่อลดเวลาการสลับของ MOSFET ในวงจรอินเวอร์เตอร์ สามารถใช้วิธีการสังเคราะห์เวกเตอร์สเปซเวคเตอร์ 7 ส่วน ซึ่งเริ่มต้นและสิ้นสุดด้วยเวกเตอร์ศูนย์ (000) ในแต่ละเซกเตอร์เวกเตอร์ โดยมีเวกเตอร์ศูนย์ (111) อยู่ตรงกลางและมีประสิทธิภาพ เวกเตอร์ในช่วงเวลาที่เหลือ ดังแสดงในรูปด้านล่าง:
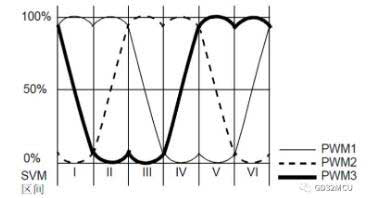
หลังจากใช้แรงดันไฟฟ้า SVPWM กับขั้วต่อสามเฟสของมอเตอร์ PMSM แล้ว จะเห็นรูปคลื่นแรงดันไฟฟ้าเฟสรูปทรงอาน ดังแสดงในรูปต่อไปนี้:
การรับรู้ของผู้สังเกตการณ์มุมโรเตอร์
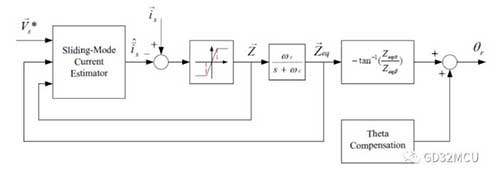
การค้นหาตำแหน่งฟลักซ์ของโรเตอร์ θ เป็นกุญแจสำคัญของอัลกอริทึม FOC อย่างไรก็ตาม ในกระบวนการหมุนมอเตอร์ความเร็วสูง เซ็นเซอร์ฮอลล์ไม่แม่นยำพอที่จะค้นหาตำแหน่งฟลักซ์ของโรเตอร์ θ ได้อย่างแม่นยำ ในเวลานี้ จำเป็นต้องมีผู้สังเกตการณ์มุมโรเตอร์ ข้อมูลมุมของฟลักซ์ของโรเตอร์สามารถหาได้จาก EMF ด้านหลัง เราไม่สามารถวัดค่า EMF ด้านหลังของมอเตอร์ได้โดยตรง แต่เราสามารถใช้วิธีผู้สังเกตเพื่อคำนวณค่าของ EMF ด้านหลังของมอเตอร์ได้
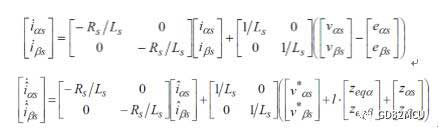
หากค่า K ของโหมดเลื่อนมีขนาดใหญ่พอ เราจะพบพื้นผิวควบคุมโหมดเลื่อน S เช่นนั้น
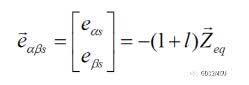
แผนภาพบล็อกระบบของผู้สังเกตการณ์โหมดเลื่อนมีดังนี้:
หากเราต้องการมั่นใจในความเสถียรของพื้นผิวควบคุมโหมดเลื่อน S เราจำเป็นต้องเลือกค่าที่มีประสิทธิผลของ K และ L เพื่อให้มั่นใจในสิ่งนั้น
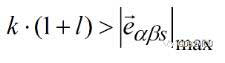
และค่าของ l ต้องมากกว่า -1 มุมสุดท้าย θ ของโรเตอร์สามารถคำนวณได้จากฟังก์ชันอาร์กแทนเจนต์
MCU ซีรีส์ GD32F130 สามารถรับรู้ถึงเครื่องกำเนิด SVPWM, การแปลง Park/Clark, ตัวควบคุม PI และผู้สังเกตการณ์ตำแหน่งโรเตอร์ที่กล่าวถึงข้างต้นได้อย่างง่ายดาย SAR ADC ความเร็วสูงและความแม่นยำสูงในตัวและระบบขัดจังหวะหลายระดับของ MCU ช่วยให้มั่นใจได้ถึงประสิทธิภาพแบบเรียลไทม์ของการควบคุมวงปิด
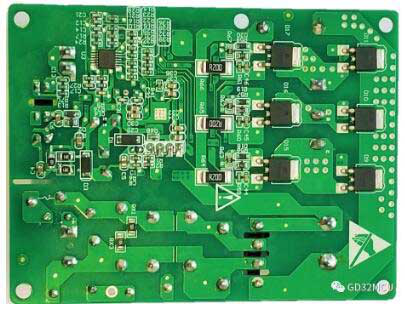
GD32F130 ตู้เย็นแปลงความถี่ BOARD
ภาพด้านหน้า
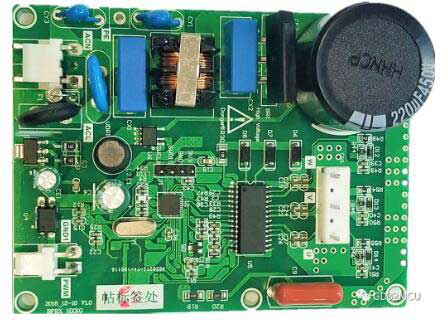
ภาพเชิงลบ
มุ่งเน้นไปที่ MCU 32 บิตของซีรีส์ GD32 ของ Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com) ซึ่งเป็น mos FET ของ SAKO Micro SLKOR (www.slkormicro.com) ถูกใช้กันอย่างแพร่หลายในโครงการประเภทนี้ เช่น หลอด TVS และ ESD ซึ่งรับผิดชอบในการขับเคลื่อนมอเตอร์ ป้องกันไฟฟ้าสถิตย์ และการระบายไฟกระชากในวงจรต่อพ่วง บริษัท Sawei Technology Co., Ltd. (http://www.slkormicro.com) ก่อตั้งขึ้นในปีพ.ศ. 2005 โดยยึดมั่นในแนวคิด "สร้างมูลค่าด้วยเทคโนโลยี" มากว่าสิบปี โดยมุ่งเน้นการวิจัยและผลิตซิลิกอนคาร์ไบด์ ไดโอดซิลิกอนคาร์ไบด์ SiC หลอด MOS ซิลิกอนคาร์ไบด์ SiC และหลอด IGBT เดี่ยวเป็นหลัก ผลิตภัณฑ์ซีรีส์ 2301, 3401, 3904 และ 13n50 เช่น หลอด MOS แรงดันสูงและแรงดันต่ำ, ChinaMOS, หลอด COOL MOS, IC การจัดการพลังงาน, องค์ประกอบ Hall Hall SL1603SL SL1613SH SL1615SH, ไทริสเตอร์, ไดโอดฟื้นตัวเร็ว และไดโอดยังสามารถจับคู่กับ KingHelm (WWW .BDS666.COM) เสาอากาศ WiFi, เสาอากาศ GPS, เสาอากาศ Beidou และเสาอากาศเซรามิกชุดหูฟัง Bluetooth TWS ส่วนใหญ่ใช้ใน: ยานพาหนะพลังงานใหม่, หุ่นยนต์อัจฉริยะ, อินเวอร์เตอร์, เครื่องมือไฟฟ้า, อุปกรณ์อิเล็กทรอนิกส์กำลัง, อุปกรณ์จ่ายไฟแบบสวิตชิ่ง, อุปกรณ์จ่ายไฟแสงสว่างกลางแจ้ง, เครื่องใช้ในครัวเรือน, การชาร์จอย่างรวดเร็ว PD, ชุดหูฟัง Bluetooth TWS และสาขาอื่น ๆ
หมายเหตุ: บทความนี้ทำซ้ำจากอินเทอร์เน็ตเพื่อสนับสนุนการคุ้มครองสิทธิในทรัพย์สินทางปัญญา โปรดระบุแหล่งที่มาต้นฉบับและผู้แต่งเมื่อพิมพ์ซ้ำ หากมีการละเมิดใด ๆ โปรดติดต่อเราเพื่อลบออก
โทรศัพท์บริษัท: +86-0755-83044319
แฟกซ์/แฟกซ์:+86-0755-83975897
อีเมล์: 1615456225@qq.com
QQ: 3518641314 ผู้จัดการหลี่
QQ: 332496225 ผู้จัดการชิว
ที่อยู่: ห้อง 809 บล็อก C อาคารเทคโนโลยี Zhantao เลขที่ 1079 Minzhi Avenue เขตหลงหัวใหม่ เซินเจิ้น
คำแนะนำที่เกี่ยวข้อง





 粤公网安备44030002007346号