
























خدمة الخط الساخن
أخبار

أخبار
Zhaoyi Innovation هي شركة عملاقة في منتجات سلسلة MCU المحلية. في سلسلة مخططات تصميم MCU الخاصة بهم، لديهم تعاون واسع النطاق مع Sklor.
2022-03-17
1099
دراسة حالة للتعاون بين SAW MOSFET ونظام تصميم MCU المبتكر من Zhaoyi (1)
تصميم لوحة تحويل التردد لضاغط الثلاجة مع GD32F130 MCU
نظرة عامة على نظام تحويل التردد لضاغط الثلاجة
يمكن استخدام لوحة تحويل التردد المقدمة في هذه الورقة للتحكم في تحويل التردد لضاغط الثلاجة، بالإضافة إلى شفاط المطبخ ومروحة مكيف الهواء. يعتمد المخطط على تصميم MCU لسلسلة GD32F130 لـ GigaDevice، والذي ابتكرته Zhaoyi. تم تجهيز MCU بنواة Cortex-M3، والتي يمكنها تحقيق التحكم في PI عن طريق البرنامج ومولد SVPWM ومراقب حالة المحرك. يمكن للمؤقت المتقدم إنشاء 6 قنوات من PWM القابلة للتعديل في المنطقة الميتة التكميلية مباشرة، وتفي الشريحة بدرجة حرارة العمل الصناعية ومعايير ESD ESD وEMI، وهي مناسبة جدًا للتحكم في تردد PMSM وBLDC.
المواصفات الرئيسية لسلسلة MCU GD32F130
Cortex-M3@48Mhz، أداء معالجة 50 MIPS؛
فلاش: 64 كيلو بايت/32 كيلو بايت/16 كيلو بايت؛
ذاكرة الوصول العشوائي: 8 كيلو بايت/4 كيلو بايت/4 كيلو بايت؛
ADC عالي السرعة والدقة، 12 بت ADC x 1@2.6Msps، 10 قنوات؛يمكن للمؤقت المتقدم x1 إنشاء 6 مخرجات PWM تكميلية مع منطقة ميتة قابلة للتعديل. الموقت العام X6؛
مع حماية تشفير أجهزة الفلاش؛
أوضاع اتصال تسلسلية متعددة: I2C x2، SPI x2، UART x2؛
أنواع الحزم الغنية: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64نطاق درجة حرارة العمل الصناعي: -40°C~+85°C؛خصائص التفريغ الكهروستاتيكي الصناعي: 6000 فولت؛
معلمات المواصفات الرئيسية للوحة تحويل الترددالطاقة المقدرة هي 200 واط، 310 فولت، والحد الأقصى لتيار العمل هو 2A؛
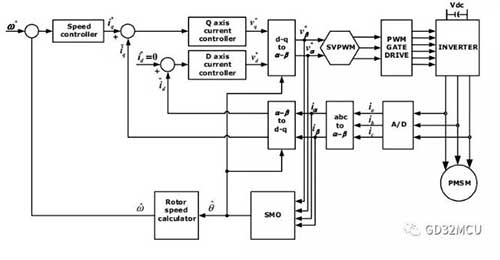
طريقة توجيه المجال المغناطيسي، تيار الموجة الجيبية، بدء التشغيل والتحكم بدون مستشعر؛3 أخذ العينات المقاومة الحالية.تتكون دائرة العاكس من ستة MOSFET للطاقة.مخطط كتلة التحكم لنظام التحكم في المحركات هو كما يلي:
تنفيذ MTPA
كما هو موضح في الرسم التخطيطي للنظام، فإن النظام بأكمله عبارة عن حلقة تحكم مزدوجة مغلقة، حيث تكون الحلقة الداخلية هي حلقة التحكم الحالية والحلقة الخارجية هي حلقة التحكم في السرعة. اضبط اتجاه تدفق الدوار على المحور d، والمحور q هو المحور المتعامد للمحور d. الغرض من التحكم في الحلقة الحالية هو فصل تيار الجزء الثابت والتدفق، والتحكم في تيار الجزء الثابت على المحور q.
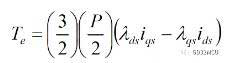
بالنسبة لمحركات SPM، قمنا بتعيين معرف كمية التحكم المستهدفة للمحور d على 0، والتحكم في جميع التيارات الموجودة على الجزء الثابت إلى المحور q، وبالتالي الحصول على الحد الأقصى لعزم الدوران لكل أمبير (MTPA). في هذا الوقت، يرتبط عزم الدوران وسرعة محرك PMSM فقط بالمكون الحالي للمحور q، ومن ثم نتحكم في التيار على المحور d من خلال حلقة التحكم في السرعة لتحقيق تحكم مزدوج في الحلقة المغلقة.
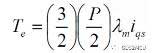
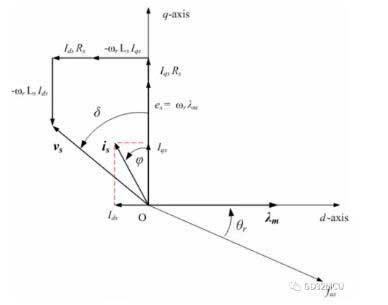
في العمل الفعلي، نظرًا لأن هيكل محرك SPM ليس مثاليًا، فإن التيار الفعلي على المحور d ليس صفرًا. في الوقت نفسه، سوف نتحكم بشكل هادف في التيار على المحور d، وذلك لتحقيق تشغيل المحرك بما يتجاوز السرعة الأساسية؛ عند هذه النقطة، نحتاج إلى إضافة وحدة تحكم مغناطيسية ضعيفة على المحور d لضمان تحقيق MTPA. الرسم التخطيطي المتجه لتشغيل محرك SPM هو كما يلي:
تنفيذ FOC
توجد تيارات ثلاثية الطور A وB وC في الأسلاك الفعلية لمحرك PMSM. الآن، نحن بحاجة إلى ربط التيارات ثلاثية الطور A وB وC مع تيار المحور D وتيار المحور Q، ونحتاج إلى استخدام التحويلين الرياضيين لكلارك وبارك:
تحويل كلارك: (أ، ب، ج)→(α، β)، α، β هما نظامان إحداثيان متعامدان وثابتان؛
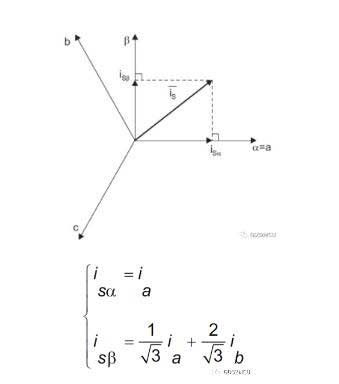
تحويل بارك: (α، β)→(D، Q)، D، Q هي نظام إحداثيات دوارة متعامدة ثنائية الطور، حيث θ هو موضع تدفق الدوار؛
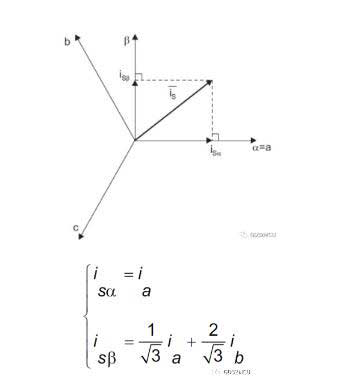
من خلال التغييرين الرياضيين لكلارك وبارك، يمكننا تحليل التيارات ثلاثية الطور لمحرك PMSM A وB وC إلى المحور D والمحور Q، وبالتالي تحقيق التحكم الموجه بالمجال (FOC). يمكننا أيضًا أن نجد أن النقطة الأساسية للتحكم الكامل في FOC تكمن في إيجاد موضع التدفق المغناطيسي θ للدوار.
تنفيذ SVPWM
يمكننا أيضًا تحويل تيار الجزء الثابت من مساحة D وQ إلى مساحة α وβ باستخدام تحويل Park العكسي. بعد اكتمال توجيه المجال المغناطيسي، فإن الخطوة الأخيرة للتحكم في محرك PMSM هي توليد جهد PWM الذي يعمل على أطراف المحرك ثلاثية الطور. وفقًا لحالات التبديل الثمانية للعاكس ثلاثي الطور، يمكننا إدراج جدول حالة عاكس تعديل ناقل الفضاء:
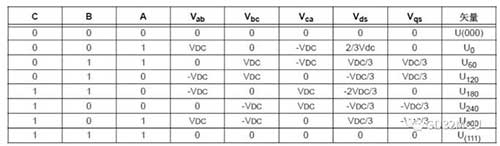
من بينها، عندما تكون المراحل الثلاث A وB وC جميعها 0 و1، فهي غير صالحة. نضع متجهي الحالة هذين في أصل الفضاء، وحالات المتجهات الستة الأخرى U0 → U300 ترسم فقط مسدسًا منتظمًا في الفضاء. يقوم محرك التحكم التقليدي المكون من 6 خطوات بإضافة نواقل الجهد الستة إلى الجزء الثابت للمحرك بدوره.
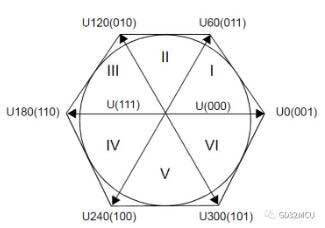
الغرض من تعديل ناقل الفضاء (SVPWM) هو تشكيل ناقل جهد دوار بسعة ثابتة بزاوية 360 درجة في مساحة المتجه، وذلك لتقليل المكون التوافقي الحالي لإخراج العاكس وتموج عزم الدوران. تتمثل طريقة تحقيق SVPWM في استخدام متجهي جهد أساسيين متجاورين لتجميع ناقل الجهد الدوار Uout في مساحة المتجه، والحد الأقصى لقيمة Uout هو حوالي 0.886*VDC. خذ الربع الأول كمثال
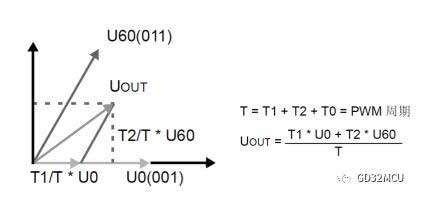
T1 هو وقت الفعل لمتجه الجهد U0 في دورة PWM، T2 هو وقت الفعل لمتجه الجهد U60 في دورة PWM، وT0 هو وقت الفعل للمكون ذو الترتيب الصفري.
نحدد أولاً قطاع القطاع باستخدام قيم V_α وV_β، ومن ثم نحسب قيم T1 وT2 وT0 حسب الدالة المثلثية وVdc.
أ= V_β;
ب= 1.7320508*V_α-V_β;
ج= -1.7320508*V_α-V_β;
إذا (أ> = 0) {أ = 1؛} آخر أ = 0؛
إذا (ب> = 0) {ب = 1؛} وإلا ب = 0؛
إذا (C> = 0) {ج = 1؛} آخر ج = 0؛
ن=أ+2*ب+4*ج;
التبديل (ن)
{
الحالة 1: القطاع = 2؛ استراحة؛
الحالة 2: القطاع = 6؛ استراحة؛
الحالة 3: القطاع = 1؛ استراحة؛
الحالة 4: القطاع = 4؛ استراحة؛
الحالة 5: القطاع = 3؛ استراحة؛
الحالة 6: القطاع = 5؛ استراحة؛
الافتراضي: استراحة؛
}
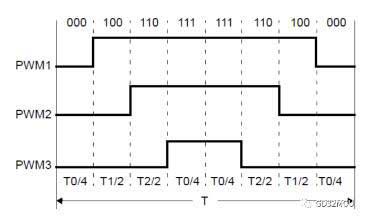
من أجل تقليل أوقات تبديل MOSFET في دائرة العاكس، يمكن استخدام طريقة تركيب متجه الفضاء المكون من 7 أجزاء، والتي تبدأ وتنتهي بمتجه صفر (000) في كل قطاع متجه، مع متجه صفر (111) في المنتصف ومتجه فعال في بقية الوقت. كما هو موضح في الشكل أدناه:
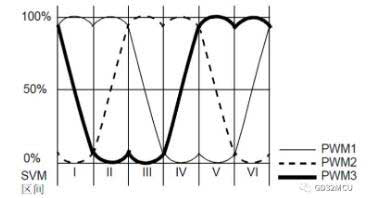
بعد تطبيق جهد SVPWM على أطراف محرك PMSM ثلاثية الطور، يمكن رؤية شكل موجة جهد الطور على شكل سرج، كما هو موضح في الشكل التالي:
تحقيق مراقب زاوية الدوار
العثور على موضع تدفق الدوار θ هو مفتاح خوارزمية FOC. ومع ذلك، في عملية دوران المحرك عالي السرعة، فإن مستشعر Hall ليس دقيقًا بدرجة كافية للعثور على موضع تدفق الدوار θ بدقة. في هذا الوقت، هناك حاجة إلى مراقب زاوية الدوار. يمكن الحصول على معلومات زاوية تدفق الجزء الدوار من EMF الخلفي. لا يمكننا قياس المجال الكهرومغناطيسي الخلفي للمحرك بشكل مباشر، ولكن يمكننا استخدام طريقة المراقب لحساب قيمة المجال الكهرومغناطيسي الخلفي.
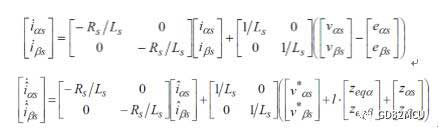
إذا كان كسب الوضع المنزلق K كبيرًا بدرجة كافية، فيمكننا العثور على سطح التحكم في الوضع المنزلق S، بحيث
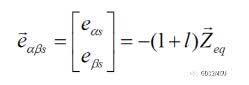
مخطط كتلة النظام لمراقب الوضع المنزلق هو كما يلي:
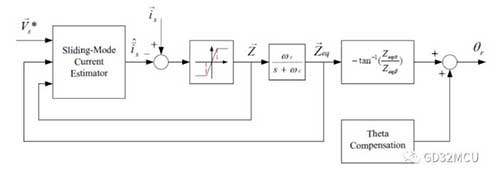
إذا أردنا التأكد من استقرار سطح التحكم في وضع الانزلاق S، فنحن بحاجة إلى تحديد القيم الفعالة لـ K وL للتأكد من ذلك
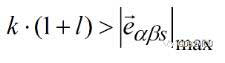
ويجب أن تكون قيمة l أكبر من -1. يمكن حساب الزاوية النهائية θ للدوار بواسطة دالة ظل قوسية.
يمكن لسلسلة MCU من سلسلة GD32F130 أن تحقق بسهولة مولد SVPWM، وتحويل Park/Clark، وجهاز التحكم PI ومراقب موضع الدوار المذكور أعلاه. يمكن لنظام SAR ADC المدمج عالي السرعة والدقة ونظام المقاطعة متعدد المستويات لـ MCU ضمان الأداء في الوقت الحقيقي للتحكم في الحلقة المغلقة.
لوحة تحويل تردد الثلاجة GD32F130
الصورة الأمامية
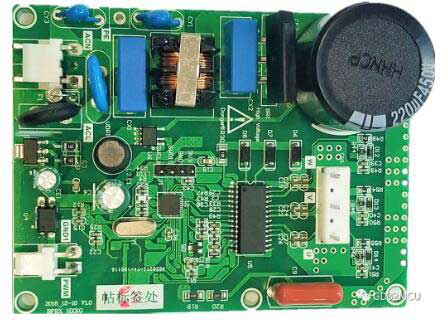
صورة سلبية
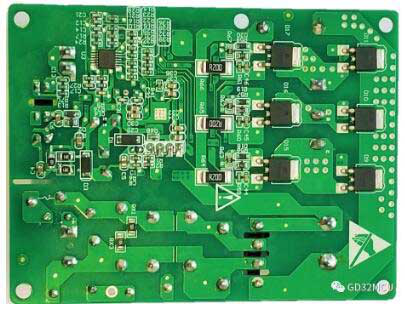
مع التركيز على MCU 32 بت من سلسلة GD32 من Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com)، mos FET من SAKO Micro SLKOR (www.slkormicro.com) يستخدم على نطاق واسع في هذا النوع من المخططات، مثل أنابيب TVS وESD المسؤولة عن تشغيل المحرك، والتفريغ المضاد للكهرباء الساكنة والتفريغ المفاجئ في الدوائر الطرفية. تأسست شركة Sawei Technology Co., Ltd. (http://www.slkormicro.com) في عام 2005. لأكثر من عشر سنوات، كانت تلتزم بمفهوم "خلق القيمة من خلال التكنولوجيا"، حيث تقوم بشكل أساسي بأبحاث وإنتاج كربيد السيليكون، وثنائي كربيد السيليكون SiC، وأنبوب MOS من كربيد السيليكون SiC وأنبوب IGBT الفردي. يمكن أيضًا مطابقة منتجات السلسلة 2301 و3401 و3904 و13n50 مثل أنبوب MOS عالي ومنخفض الجهد، وChinaMOS، وأنبوب COOL MOS، ودائرة إدارة الطاقة IC، وعنصر Hall SL1603SL SL1613SH SL1615SH، والثايرستور، والصمام الثنائي للاسترداد السريع مع هوائي WiFi KingHelm (WWW.BDS666.COM)، وهوائي GPS، وهوائي Beidou، وهوائي سماعة رأس Bluetooth TWS الخزفي. تستخدم بشكل رئيسي في: مركبات الطاقة الجديدة، والروبوتات الذكية، والعاكسات، وأدوات الطاقة، وإلكترونيات الطاقة، وتبديل إمدادات الطاقة، وإمدادات طاقة الإضاءة الخارجية، والأجهزة المنزلية، والشحن السريع PD، وسماعات بلوتوث TWS وغيرها من المجالات.
ملحوظة: هذه المقالة منقولة من الإنترنت لدعم حماية حقوق الملكية الفكرية. يرجى الإشارة إلى المصدر الأصلي والمؤلف عند إعادة الطبع. وفي حالة وجود أي مخالفة يرجى التواصل معنا لحذفها.
هاتف الشركة: +86-0755-83044319
فاكس/فاكس: +86-0755-83975897
بريد إلكتروني: 1615456225@qq.com
س: 3518641314 مدير لي
ف ف: 332496225 مدير تشيو
العنوان: الغرفة 809، المبنى C، مبنى Zhantao Technology، رقم 1079 شارع Minzhi، منطقة Longhua الجديدة، Shenzhen
التوصيات ذات الصلة
مقابلة حصرية مع لي غانغ من شركة يونفان رويدا: دقة منتجات رادار الموجات المليمترية ودفء الإنسانية
2026-07-22
3637
شغف الترددات اللاسلكية، رحلة الحرفي: أكثر من 30 عامًا من التفاني الثابت - مقابلة مع كبير مهندسي شركة كينغ هيلم، السيد تشين هونغ شيانغ
2026-06-26
3595





 粤公网安备44030002007346号