
























Layanan Hotline
Berita

Berita
Zhaoyi Innovation adalah perusahaan raksasa dalam produk seri MCU dalam negeri. Dalam rangkaian skema desain MCU, mereka memiliki kerja sama yang luas dengan Sklor.
2022-03-17
1099
Studi kasus kerjasama antara SAW MOSFET dan skema desain MCU inovatif Zhaoyi (1)
Perancangan papan konversi frekuensi untuk kompresor kulkas dengan GD32F130 MCU
Ikhtisar skema konversi frekuensi kompresor kulkas
Papan konversi frekuensi yang diperkenalkan dalam makalah ini dapat digunakan untuk kontrol konversi frekuensi kompresor kulkas, serta range hood dan kipas AC. Skema ini didasarkan pada desain GigaDevice seri GD32F130 MCU, yang inovatif oleh Zhaoyi. MCU dilengkapi dengan inti Cortex-M3, yang dapat mewujudkan kontrol PI melalui perangkat lunak, generator SVPWM, dan pengamat keadaan motor. Pengatur waktu yang canggih dapat secara langsung menghasilkan 6 saluran PWM zona mati komplementer yang dapat disesuaikan, dan chip tersebut memenuhi standar suhu kerja industri dan ESD ESD, EMI, yang sangat cocok untuk kontrol frekuensi PMSM dan BLDC.
Spesifikasi utama MCU seri GD32F130
Cortex-M3@48Mhz, kinerja pemrosesan 50 MIPS;
Lampu kilat:64KB/32KB/16KB;
SRAM:8KB/4KB/4KB;
ADC berkecepatan tinggi dan presisi tinggi, ADC 12Bits x 1@2.6Msps, 10 saluran;Pengatur waktu tingkat lanjut x1 dapat menghasilkan 6 output PWM komplementer dengan zona mati yang dapat disesuaikan. Pengatur waktu umum x6;
Dengan perlindungan enkripsi perangkat keras Flash;
Beberapa mode komunikasi serial: I2C x2, SPI x2, UART x2;
Jenis paket kaya: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64Kisaran suhu kerja industri: -40℃~+85℃;Karakteristik ESD industri: 6000 Volt;
Parameter spesifikasi utama papan konversi frekuensiDaya pengenalnya adalah 200W, tegangan bus 310V, dan arus kerja maksimum adalah 2A;
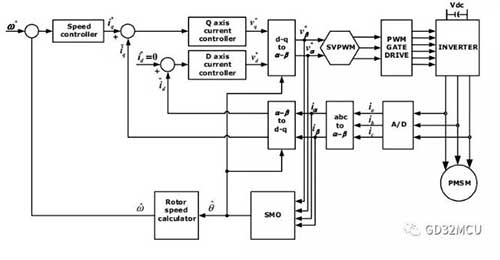
Metode orientasi medan magnet, arus gelombang sinus, start-up dan kontrol tanpa sensor;3 pengambilan sampel arus resistansi;Rangkaian inverter terdiri dari enam Power MOSFET.Diagram blok kendali sistem kendali motor adalah sebagai berikut:
Implementasi MTPA
Seperti yang ditunjukkan pada diagram blok sistem, keseluruhan sistem merupakan kontrol loop tertutup ganda, dengan loop dalam sebagai loop kontrol arus dan loop luar sebagai loop kontrol kecepatan. Atur arah fluks rotor ke sumbu d, dan sumbu q adalah sumbu ortogonal dari sumbu d. Tujuan pengendalian loop arus adalah untuk memisahkan arus dan fluks stator, dan mengontrol arus stator ke sumbu q.
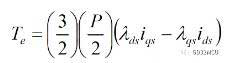
Untuk motor SPM, kita menetapkan id kuantitas kontrol target sumbu d ke 0, dan mengontrol semua arus pada stator ke sumbu q, sehingga diperoleh Torsi Maksimum Per Ampere (MTPA). Saat ini torsi dan kecepatan motor PMSM hanya berhubungan dengan komponen arus sumbu q, kemudian kita mengontrol arus pada sumbu d melalui loop pengatur kecepatan untuk mencapai kontrol loop tertutup ganda.
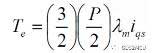
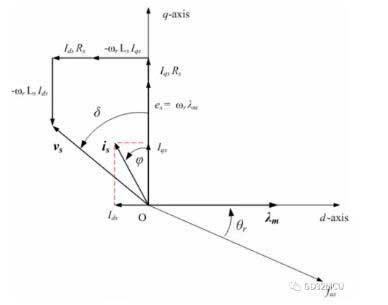
Dalam kerja sebenarnya, karena struktur motor SPM tidak ideal, maka arus aktual pada sumbu d tidak nol. Pada saat yang sama, kami akan dengan sengaja mengontrol arus pada sumbu d, sehingga motor dapat berjalan melebihi kecepatan dasar; Pada titik ini, kita perlu menambahkan pengontrol magnet lemah pada sumbu d untuk memastikan realisasi MTPA. Diagram vektor motor SPM berjalan adalah sebagai berikut:
Penerapan FOC
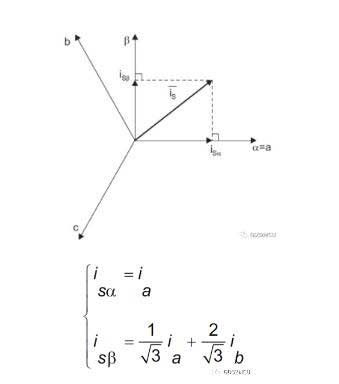
Ada arus tiga fasa A, B dan C pada kabel sebenarnya motor PMSM. Sekarang, kita perlu mengasosiasikan arus tiga fasa A, B dan C dengan arus sumbu D dan arus sumbu Q, dan kita perlu menggunakan dua transformasi matematika Clark dan Park:
?Transformasi Clark: (a, b, c)→(α, β), α, β adalah dua sistem koordinat ortogonal dan statis;
Transformasi Park: (α, β)→(D, Q), D, Q merupakan sistem koordinat putar ortogonal dua fasa, dimana θ adalah posisi fluks rotor;
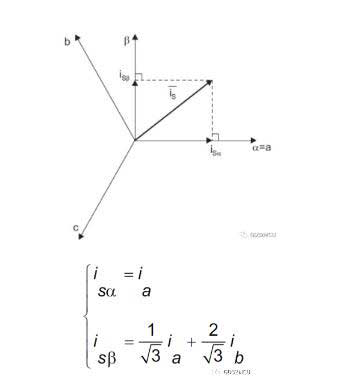
Melalui dua perubahan matematis Clark dan Park, kita dapat menguraikan arus tiga fasa motor PMSM A, B dan C menjadi sumbu D dan sumbu Q, sehingga mewujudkan kontrol berorientasi lapangan (FOC). Kita juga dapat menemukan bahwa poin kunci dari keseluruhan kontrol FOC terletak pada pencarian posisi fluks magnet θ dari rotor.
Implementasi SVPWM
Kita juga dapat mengubah arus stator dari ruang D, Q ke ruang α, β dengan menggunakan transformasi Park terbalik. Setelah orientasi medan magnet selesai, langkah terakhir pengendalian motor PMSM adalah membangkitkan tegangan PWM yang bekerja pada terminal tiga fasa motor. Menurut delapan status peralihan inverter tiga fase, kita dapat membuat daftar tabel keadaan inverter modulasi vektor ruang:
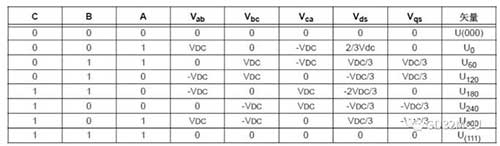
Diantaranya, bila ketiga fasa A, B dan C semuanya 0 dan 1 maka tidak valid. Kami menempatkan dua vektor keadaan ini di titik asal ruang, dan enam keadaan vektor lainnya U0→U300 hanya menggambar segi enam beraturan di ruang angkasa. Motor kontrol 6 langkah tradisional menambahkan 6 vektor tegangan ini ke stator motor secara bergantian.
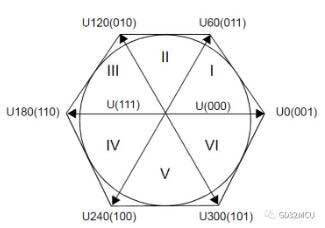
Tujuan dari modulasi vektor ruang (SVPWM) adalah untuk membentuk vektor tegangan putar amplitudo konstan 360 derajat dalam ruang vektor, sehingga dapat mengurangi komponen harmonik arus keluaran inverter dan riak torsi. Metode realisasi SVPWM adalah dengan menggunakan dua vektor tegangan dasar yang berdekatan untuk mensintesis vektor tegangan putar Uout dalam ruang vektor, dan nilai maksimum Uout adalah sekitar 0.886*VDC. Ambil kuadran pertama sebagai contoh,
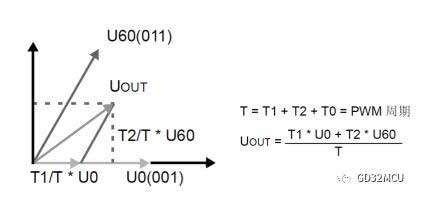
T1 adalah waktu kerja vektor tegangan U0 dalam satu siklus PWM, T2 adalah waktu kerja vektor tegangan U60 dalam satu siklus PWM, dan T0 adalah waktu kerja komponen orde nol.
Kita tentukan terlebih dahulu sektor sektornya dengan menggunakan nilai V_α dan V_β, kemudian menghitung nilai T1, T2 dan T0 menurut fungsi trigonometri dan Vdc.
SEBUAH= V_β;
B= 1.7320508*V_α-V_β;
C= -1.7320508*V_α-V_β;
jika(A>= 0) {a= 1;} lain a= 0;
jika(B>= 0) {b= 1;} lain b= 0;
jika(C>= 0) {c= 1;} lain c= 0;
N=a+2*b+4*c;
beralih (N)
{
kasus 1: sektor = 2; merusak;
kasus 2: sektor = 6; merusak;
kasus 3: sektor = 1; merusak;
kasus 4: sektor = 4; merusak;
kasus 5: sektor = 3; merusak;
kasus 6: sektor = 5; merusak;
bawaan: rusak;
}
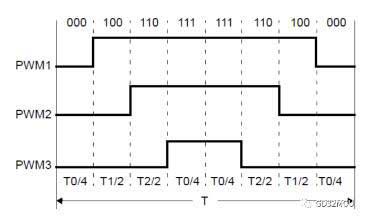
Untuk mengurangi waktu peralihan MOSFET pada rangkaian inverter dapat digunakan metode sintesis vektor ruang 7 segmen yang dimulai dan diakhiri dengan vektor nol (000) pada setiap sektor vektor, dengan vektor nol (111) di tengah dan efektif. vektor di sisa waktu. Seperti yang ditunjukkan pada gambar di bawah ini:
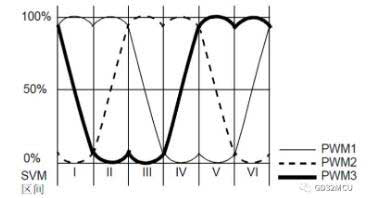
Setelah tegangan SVPWM diterapkan pada terminal tiga fasa motor PMSM, dapat dilihat bentuk gelombang tegangan fasa berbentuk pelana, seperti terlihat pada gambar berikut:
Realisasi sudut rotor pengamat
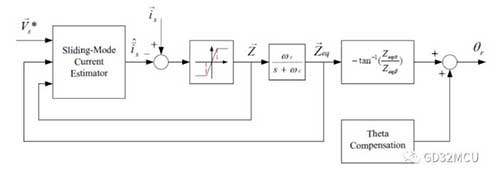
Menemukan posisi fluks rotor θ adalah kunci dari algoritma FOC. Namun pada proses putaran motor berkecepatan tinggi, sensor Hall kurang akurat dalam mencari posisi fluks rotor θ secara akurat. Pada saat ini diperlukan alat pengamat sudut rotor. Informasi sudut fluks rotor dapat diperoleh dari EMF belakang. Kita tidak bisa mengukur EMF belakang motor secara langsung, namun kita bisa menggunakan metode pengamat untuk menghitung nilai EMF belakang.
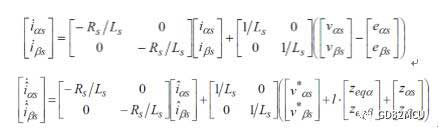
Jika penguatan mode geser K cukup besar, kita dapat menemukan permukaan kendali mode geser S, sehingga
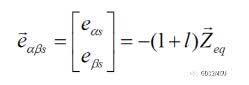
Diagram blok sistem pengamat mode geser adalah sebagai berikut:
Jika kita ingin memastikan stabilitas permukaan kontrol mode geser S, kita perlu memilih nilai efektif K dan L untuk memastikannya
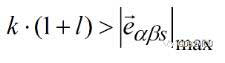
Dan nilai l harus lebih besar dari -1. Sudut akhir θ dari rotor dapat dihitung dengan fungsi arctangent.
MCU seri GD32F130 dapat dengan mudah mewujudkan generator SVPWM, konversi Park/Clark, pengontrol PI, dan pengamat posisi rotor yang disebutkan di atas. ADC SAR berkecepatan tinggi dan presisi tinggi serta sistem interupsi bertingkat MCU dapat memastikan kinerja kontrol loop tertutup secara real-time.
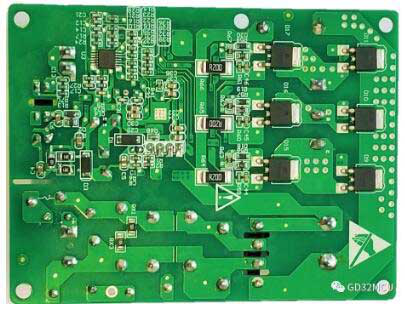
Papan konversi frekuensi kulkas GD32F130
Gambar depan
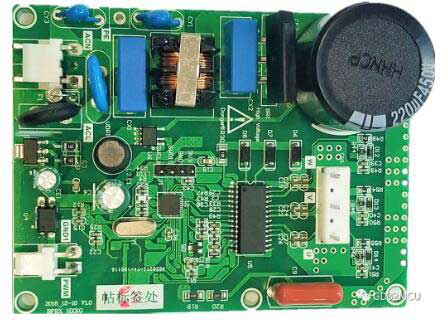
Gambar negatif
Berfokus pada MCU 32-bit dari seri GD32 Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com), mos FET dari SAKO Micro SLKOR (www.slkormicro.com) banyak digunakan dalam skema semacam ini, seperti tabung TVS dan ESD yang bertanggung jawab untuk penggerak motor, anti-statis, dan pelepasan lonjakan arus di sirkuit periferal. Sawei Technology Co., Ltd. (http://www.slkormicro.com) didirikan pada tahun 2005. Selama lebih dari sepuluh tahun, perusahaan ini telah menganut konsep "menciptakan nilai melalui teknologi", terutama dalam penelitian dan produksi silikon karbida, dioda silikon karbida SiC, tabung MOS silikon karbida SiC, dan tabung tunggal IGBT. Produk seri 2301, 3401, 3904 dan 13n50 seperti tabung MOS tegangan tinggi dan rendah, ChinaMOS, tabung COOL MOS, IC manajemen daya, elemen hall Hall SL1603SL SL1613SH SL1615SH, thyristor, dioda dan dioda pemulihan cepat juga dapat dicocokkan dengan KingHelm (WWW .BDS666.COM) Antena WiFi, antena GPS, antena Beidou, dan antena keramik headset Bluetooth TWS. Terutama digunakan dalam: kendaraan energi baru, robot cerdas, inverter, perkakas listrik, elektronika daya, catu daya switching, catu daya penerangan luar ruangan, peralatan rumah tangga, pengisian cepat PD, headset Bluetooth TWS, dan bidang lainnya.
Catatan: Artikel ini direproduksi dari Internet untuk mendukung perlindungan hak kekayaan intelektual. Harap sebutkan sumber asli dan penulisnya saat mencetak ulang. Jika ada pelanggaran, silakan hubungi kami untuk menghapusnya.
Telp Perusahaan: +86-0755-83044319
Faks/faks:+86-0755-83975897
Surel: 1615456225@qq.com
QQ: 3518641314 Manajer Li
QQ: 332496225 Manajer Qiu
Alamat: Kamar 809, Blok C, Gedung Teknologi Zhantao, No.1079 Minzhi Avenue, Distrik Baru Longhua, Shenzhen





 粤公网安备44030002007346号