
























servicio de teléfono directo
Noticias

Noticias
Zhaoyi Innovation es una empresa gigante en los productos de la serie MCU nacional. En su serie de esquemas de diseño de MCU, tienen una amplia cooperación con Sklor.
2022-03-17
1099
Un estudio de caso de la cooperación entre SAW MOSFET y el innovador esquema de diseño de MCU de Zhaoyi (1)
Diseño de tablero de conversión de frecuencia para compresor frigorífico con MCU GD32F130
Descripción general del esquema de conversión de frecuencia del compresor de refrigerador
El tablero de conversión de frecuencia presentado en este documento se puede utilizar para el control de conversión de frecuencia del compresor de un refrigerador, así como de una campana extractora y un ventilador de aire acondicionado. El esquema se basa en el diseño de MCU de la serie GD32F130 de GigaDevice, innovador de Zhaoyi. La MCU está equipada con un núcleo Cortex-M3, que puede realizar el control PI mediante software, generador SVPWM y observador del estado del motor. Un temporizador avanzado puede generar directamente 6 canales de PWM ajustable de zona muerta complementarios, y el chip cumple con los estándares de temperatura de trabajo industrial y ESD ESD, EMI, lo que es muy adecuado para el control de frecuencia PMSM y BLDC.
Especificaciones principales de la MCU serie GD32F130
Cortex-M3@48Mhz, rendimiento de procesamiento de 50 MIPS;
Flash: 64 KB/32 KB/16 KB;
SRAM: 8KB/4KB/4KB;
ADC de alta velocidad y alta precisión, ADC de 12 bits x 1 a 2.6 Msps, 10 canales;El temporizador avanzado x1 puede generar 6 salidas PWM complementarias con zona muerta ajustable. Temporizador general x6;
Con protección de cifrado de hardware Flash;
Múltiples modos de comunicación en serie: I2C x2, SPI x2, UART x2;
Tipos de paquetes enriquecidos: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64Rango de temperatura de trabajo industrial: -40 ℃ ~ +85 ℃;Características ESD industriales: 6000 voltios;
Principales parámetros de especificación de la placa de conversión de frecuencia.La potencia nominal es de 200 W, voltaje de bus de 310 V y la corriente de trabajo máxima es de 2 A;
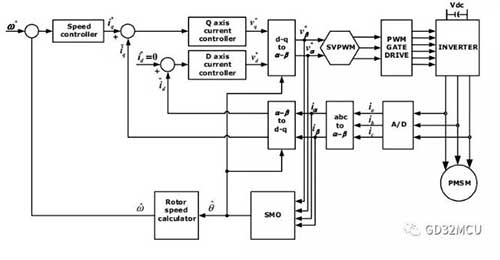
Método de orientación de campo magnético, corriente de onda sinusoidal, arranque y control sin sensores;3 muestreo de corriente de resistencia;El circuito inversor está compuesto por seis Power MOSFET.El diagrama de bloques de control del sistema de control del motor es el siguiente:
Implementación de MTPA
Como se muestra en el diagrama de bloques del sistema, todo el sistema es un control de bucle cerrado doble, siendo el bucle interior el bucle de control de corriente y el bucle exterior el bucle de control de velocidad. Establezca la dirección del flujo del rotor en el eje d, y el eje q es el eje ortogonal del eje d. El propósito de control del bucle de corriente es desacoplar la corriente y el flujo del estator y controlar la corriente del estator al eje q.
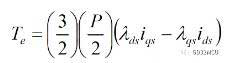
Para los motores SPM, establecemos la cantidad de control objetivo id del eje d en 0 y controlamos todas las corrientes en el estator hacia el eje q, obteniendo así el par máximo por amperio (MTPA). En este momento, el par y la velocidad del motor PMSM solo están relacionados con el componente actual del eje q, y luego controlamos la corriente en el eje d a través del bucle de control de velocidad para lograr un control de bucle cerrado doble.
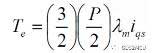
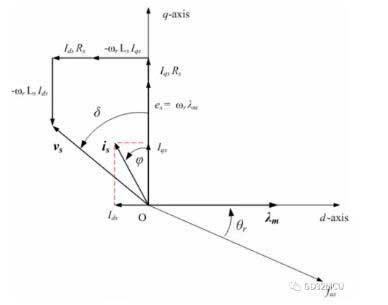
En el trabajo real, debido a que la estructura del motor SPM no es ideal, la corriente real en el eje d no es cero. Al mismo tiempo, controlaremos intencionadamente la corriente en el eje d, para lograr que el motor funcione más allá de la velocidad base; En este punto, necesitamos agregar un controlador magnético débil en el eje d para garantizar la realización de MTPA. El diagrama vectorial del funcionamiento del motor SPM es el siguiente:
Implementación de BDC
Hay corrientes trifásicas A, B y C en el cableado real del motor PMSM. Ahora, necesitamos asociar las corrientes trifásicas A, B y C con la corriente del eje D y la corriente del eje Q, y necesitamos usar las dos transformaciones matemáticas de Clark y Park:
?Transformación de Clark: (a, b, c)→(α, β), α, β son dos sistemas de coordenadas ortogonales y estáticos;
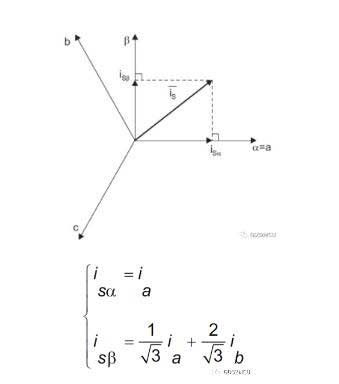
?Transformación de Park: (α, β)→(D, Q), D, Q son sistemas de coordenadas rotatorios ortogonales de dos fases, donde θ es la posición del flujo del rotor;
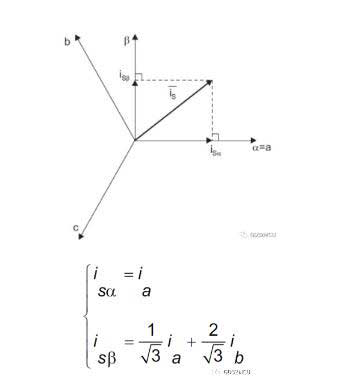
A través de los dos cambios matemáticos de Clark y Park, podemos descomponer las corrientes trifásicas del motor PMSM A, B y C en el eje D y el eje Q, logrando así el control orientado a campo (FOC). También podemos encontrar que el punto clave de todo el control del FOC radica en encontrar la posición del flujo magnético θ del rotor.
Implementación de SVPWM
También podemos convertir la corriente del estator del espacio D, Q al espacio α, β usando la transformación inversa de Park. Una vez completada la orientación del campo magnético, el último paso del control del motor PMSM es generar el voltaje PWM que actúa sobre los terminales trifásicos del motor. Según los ocho estados de conmutación del inversor trifásico, podemos enumerar la tabla de estados del inversor de modulación de vector espacial:
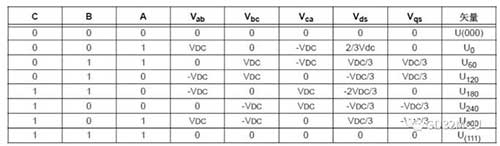
Entre ellos, cuando las tres fases A, B y C son todas 0 y 1, no son válidas. Colocamos estos dos vectores de estado en el origen del espacio, y los otros seis vectores de estado U0→U300 simplemente dibujan un hexágono regular en el espacio. El motor de control tradicional de 6 pasos consiste en agregar estos 6 vectores de voltaje al estator del motor a su vez.
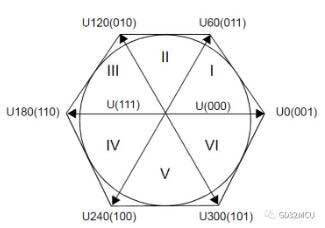
El propósito de la modulación del vector espacial (SVPWM) es formar un vector de voltaje giratorio de amplitud constante de 360 grados en el espacio vectorial, para reducir el componente armónico actual de la salida del inversor y la ondulación del par. El método de realización de SVPWM es utilizar dos vectores de voltaje básicos adyacentes para sintetizar el vector de voltaje giratorio Uout en el espacio vectorial, y el valor máximo de Uout es aproximadamente 0.886 * VCC. Tome el primer cuadrante como ejemplo,
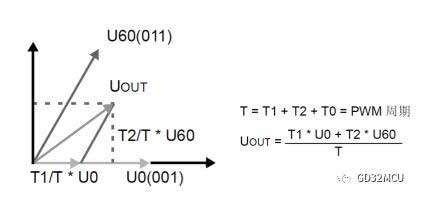
T1 es el tiempo de actuación del vector de tensión U0 en un ciclo PWM, T2 es el tiempo de actuación del vector de tensión U60 en un ciclo PWM y T0 es el tiempo de actuación del componente de orden cero.
Primero determinamos el sector sector usando los valores de V_α y V_β, y luego calculamos los valores de T1, T2 y T0 de acuerdo con la función trigonométrica y Vdc.
A= V_β;
B= 1.7320508*V_α-V_β;
C= -1.7320508*V_α-V_β;
si(A>= 0) {a= 1;} sino a= 0;
si(B>= 0) {b= 1;} si no b= 0;
si(C>= 0) {c= 1;} si no c= 0;
N=a+2*b+4*c;
interruptor(norte)
{
caso 1: sector = 2; romper;
caso 2: sector = 6; romper;
caso 3: sector = 1; romper;
caso 4: sector = 4; romper;
caso 5: sector = 3; romper;
caso 6: sector = 5; romper;
predeterminado: descanso;
}
Para reducir los tiempos de conmutación de MOSFET en el circuito inversor, se puede utilizar el método de síntesis de vector espacial de 7 segmentos, que comienza y termina con el vector cero (000) en cada sector vectorial, con el vector cero (111) en el medio y efectivo. vector en el resto del tiempo. Como se muestra en la figura a continuación:
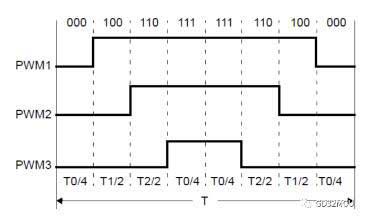
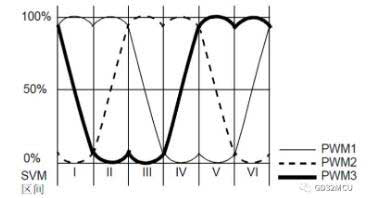
Después de aplicar el voltaje SVPWM a los terminales trifásicos del motor PMSM, se puede ver la forma de onda del voltaje de fase en forma de silla, como se muestra en la siguiente figura:
Realización del observador del ángulo del rotor.
Encontrar la posición del flujo del rotor θ es la clave del algoritmo FOC. Sin embargo, en el proceso de rotación del motor a alta velocidad, el sensor Hall no es lo suficientemente preciso como para encontrar la posición del flujo del rotor θ con precisión. En este momento, se necesita un observador del ángulo del rotor. La información del ángulo del flujo del rotor se puede obtener de la EMF trasera. No podemos medir directamente la FEM trasera del motor, pero podemos utilizar el método del observador para calcular el valor de la FEM trasera.
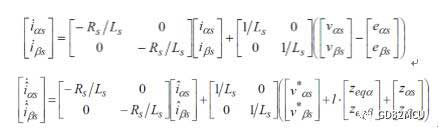
Si la ganancia del modo deslizante K es lo suficientemente grande, podemos encontrar una superficie de control del modo deslizante S, de modo que
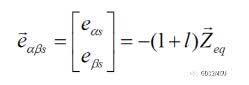
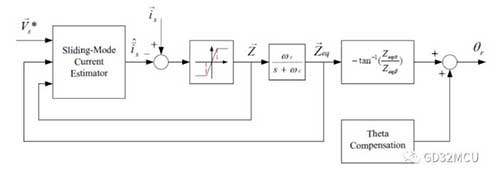
El diagrama de bloques del sistema del observador de modo deslizante es el siguiente:
Si queremos garantizar la estabilidad de la superficie de control del modo deslizante S, debemos seleccionar valores efectivos de K y L para garantizar que
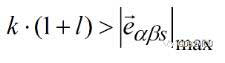
Y el valor de l debe ser mayor que -1. El ángulo final θ del rotor se puede calcular mediante la función arcotangente.
La MCU de la serie GD32F130 puede realizar fácilmente el generador SVPWM, la conversión Park/Clark, el controlador PI y el observador de posición del rotor mencionados anteriormente. El ADC SAR de alta velocidad y alta precisión incorporado y el sistema de interrupción multinivel de la MCU pueden garantizar el rendimiento en tiempo real del control de circuito cerrado.
Placa de conversión de frecuencia de refrigerador GD32F130
imagen frontal
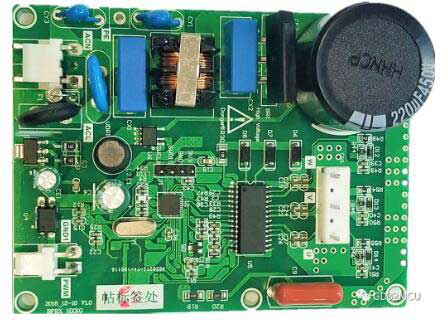
imagen negativa
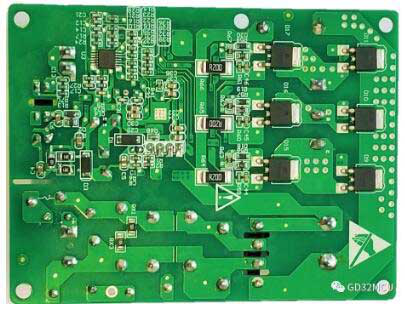
Centrándose en la MCU de 32 bits de la serie GD32 de Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com), el mos FET de SAKO Micro SLKOR (www.slkormicro.com) se usa ampliamente en este tipo de esquema, como los tubos TVS y ESD que son responsables del accionamiento del motor, la antiestática y la descarga de sobretensiones en circuitos periféricos. Sawei Technology Co., Ltd. (http://www.slkormicro.com) fue fundada en 2005. Durante más de diez años, ha adherido al concepto de "crear valor mediante la tecnología", principalmente investigando y produciendo carburo de silicio, diodos de carburo de silicio SiC, tubos MOS de carburo de silicio SiC y tubos IGBT simples. Los productos de las series 2301, 3401, 3904 y 13n50, como tubos MOS de alto y bajo voltaje, ChinaMOS, tubos COOL MOS, circuitos integrados de administración de energía, elementos Hall SL1603SL SL1613SH SL1615SH, tiristores, diodos de recuperación rápida y diodos, también se pueden combinar con KingHelm (WWW .BDS666.COM) Antena WiFi, antena GPS, antena Beidou y antena cerámica para auriculares Bluetooth TWS. Se utiliza principalmente en: vehículos de nueva energía, robots inteligentes, inversores, herramientas eléctricas, electrónica de potencia, fuentes de alimentación conmutadas, fuentes de alimentación para iluminación exterior, electrodomésticos, carga rápida PD, auriculares Bluetooth TWS y otros campos.
Nota: Este artículo se reproduce de Internet para respaldar la protección de los derechos de propiedad intelectual. Indique la fuente original y el autor al reimprimir. Si hay alguna infracción, comuníquese con nosotros para eliminarla.
Teléfono de la empresa: +86-0755-83044319
Fax/fax:+86-0755-83975897
Correo electrónico: 1615456225@qq.com
Pregunta: 3518641314 Gerente Li
Pregunta: 332496225 Gerente Qiu
Dirección: Sala 809, Bloque C, Edificio de Tecnología Zhantao, Avenida Minzhi No.1079, Nuevo Distrito de Longhua, Shenzhen
Recomendaciones relacionadas
Entrevista exclusiva con Li Gang de Yunfan Ruida: La precisión de los productos de radar de ondas milimétricas y la calidez humana.
2026-07-22
3637
¡Nos vemos el año que viene! | Resumen de los mejores momentos de Electronica China 2026 de Slkor
2026-07-14
3110
RF Passion, Craftsman Journey: Más de 30 años de dedicación inquebrantable — Entrevista con el ingeniero jefe de Kinghelm, el Sr. Qin Hongxiang
2026-06-26
3595





 粤公网安备44030002007346号