
























Linha de Apoio
Notícias

Notícias
Zhaoyi Innovation é uma empresa gigante nos produtos domésticos da série MCU. Em sua série de esquemas de design de MCU, eles têm ampla cooperação com a Sklor.
2022-03-17
1099
Um estudo de caso da cooperação entre o esquema de design inovador MCU SAW MOSFET e Zhaoyi (1)
Projeto de placa de conversão de frequência para compressor de geladeira com MCU GD32F130
Visão geral do esquema de conversão de frequência do compressor de refrigerador
A placa de conversão de frequência apresentada neste artigo pode ser usada para controle de conversão de frequência do compressor do refrigerador, bem como do exaustor e do ventilador do ar condicionado. O esquema é baseado no design MCU da série GD32F130 do GigaDevice, que é inovador por Zhaoyi. O MCU está equipado com núcleo Cortex-M3, que pode realizar controle PI por software, gerador SVPWM e observador de estado do motor. Um temporizador avançado pode gerar diretamente 6 canais de PWM ajustável de zona morta complementar, e o chip atende aos padrões de temperatura de trabalho industrial e ESD, EMI, o que é muito adequado para controle de frequência PMSM e BLDC.
Especificações principais do MCU da série GD32F130
Cortex-M3@48Mhz, desempenho de processamento de 50 MIPS;
Flash:64KB/32KB/16KB;
SRAM: 8KB/4KB/4KB;
ADC de alta velocidade e alta precisão, 12Bits ADC x 1@2.6Msps, 10 canais;O temporizador avançado x1 pode gerar 6 saídas PWM complementares com zona morta ajustável. Temporizador geral x6;
Com proteção de criptografia de hardware Flash;
Vários modos de comunicação serial: I2C x2, SPI x2, UART x2;
Tipos de pacotes ricos: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64Faixa de temperatura de trabalho industrial: -40℃~+85℃;Características ESD industriais: 6000 Volts;
Principais parâmetros de especificação da placa de conversão de frequênciaA potência nominal é de 200 W, tensão de barramento de 310 V e a corrente máxima de trabalho é de 2A;
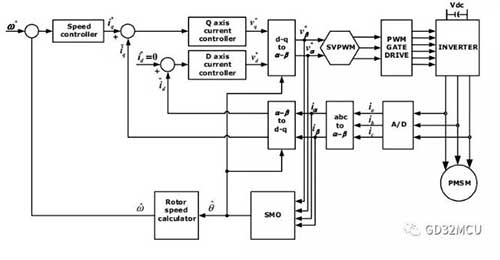
Método de orientação de campo magnético, corrente de onda senoidal, inicialização e controle sem sensor;3 amostragem de corrente de resistência;O circuito inversor é composto por seis Power MOSFET.O diagrama de blocos de controle do sistema de controle do motor é o seguinte:
Implementação do MTPA
Conforme mostrado no diagrama de blocos do sistema, todo o sistema é um controle de malha fechada dupla, com a malha interna sendo a malha de controle de corrente e a malha externa sendo a malha de controle de velocidade. Defina a direção do fluxo do rotor para o eixo d, e o eixo q é o eixo ortogonal do eixo d. O objetivo de controle do circuito de corrente é desacoplar a corrente e o fluxo do estator e controlar a corrente do estator para o eixo q.
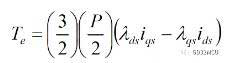
Para motores SPM, definimos a grandeza de controle alvo id do eixo d para 0, e controlamos todas as correntes no estator para o eixo q, obtendo assim o Torque Máximo por Ampere (MTPA). Neste momento, o torque e a velocidade do motor PMSM estão relacionados apenas ao componente de corrente do eixo q, e então controlamos a corrente no eixo d através da malha de controle de velocidade para obter controle de malha fechada dupla.
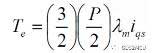
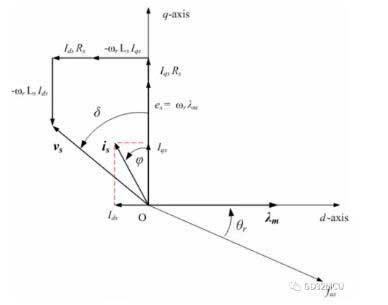
No trabalho real, como a estrutura do motor SPM não é ideal, a corrente real no eixo d não é zero. Ao mesmo tempo, controlaremos propositalmente a corrente no eixo d, de modo a realizar o motor funcionando além da velocidade base; Neste ponto, precisamos adicionar um controlador magnético fraco no eixo d para garantir a realização do MTPA. O diagrama vetorial do motor SPM em funcionamento é o seguinte:
Implementação do FOC
Existem correntes trifásicas A, B e C na fiação real do motor PMSM. Agora, precisamos associar as correntes trifásicas A, B e C com a corrente do eixo D e a corrente do eixo Q, e precisamos usar as duas transformações matemáticas de Clark e Park:
?Transformação de Clark: (a, b, c)→(α, β), α, β são dois sistemas de coordenadas ortogonais e estáticos;
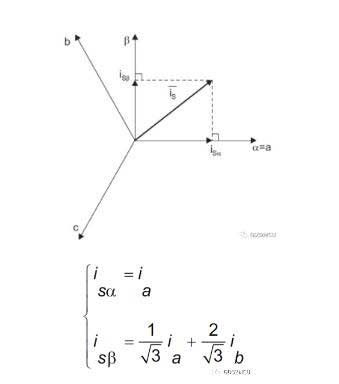
?Transformação de parque: (α, β)→(D, Q), D, Q são sistemas de coordenadas rotativas ortogonais de duas fases, onde θ é a posição do fluxo do rotor;
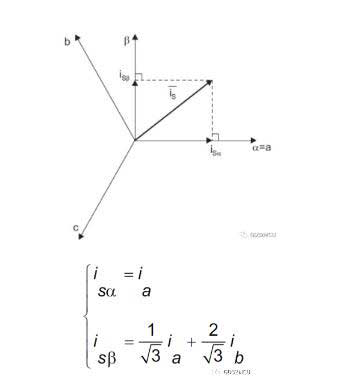
Através das duas mudanças matemáticas de Clark e Park, podemos decompor as correntes trifásicas do motor PMSM A, B e C no eixo D e no eixo Q, realizando assim o controle orientado ao campo (FOC). Também podemos descobrir que o ponto chave de todo o controle FOC reside em encontrar a posição do fluxo magnético θ do rotor.
Implementação do SVPWM
Também podemos converter a corrente do estator do espaço D, Q para o espaço α, β usando a transformação inversa de Park. Após a orientação do campo magnético ser concluída, a última etapa do controle do motor PMSM é gerar a tensão PWM atuando nos terminais trifásicos do motor. De acordo com os oito estados de comutação do inversor trifásico, podemos listar a tabela de estados do inversor de modulação vetorial espacial:
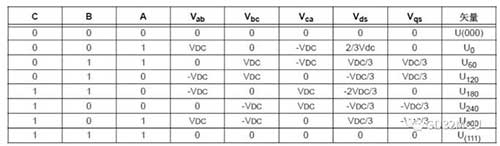
Entre eles, quando as três fases A, B e C são todas 0 e 1, são inválidas. Colocamos esses dois vetores de estado na origem do espaço, e os outros seis estados vetoriais U0→U300 apenas desenham um hexágono regular no espaço. O motor de controle tradicional de 6 etapas consiste em adicionar esses 6 vetores de tensão ao estator do motor.
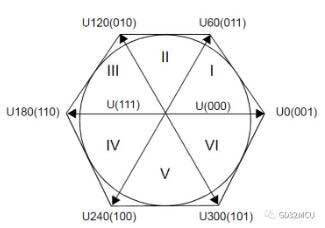
O objetivo da modulação vetorial espacial (SVPWM) é formar um vetor de tensão rotativo de amplitude constante de 360 graus no espaço vetorial, de modo a reduzir o componente harmônico de corrente da saída do inversor e a ondulação de torque. O método de realização do SVPWM é usar dois vetores de tensão básicos adjacentes para sintetizar o vetor de tensão rotativo Uout no espaço vetorial, e o valor máximo de Uout é cerca de 0.886*VDC. Tomemos o primeiro quadrante como exemplo,
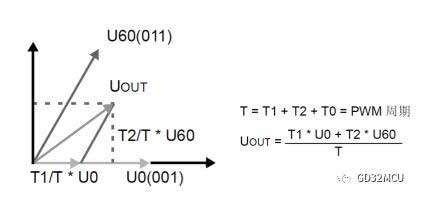
T1 é o tempo de atuação do vetor de tensão U0 em um ciclo PWM, T2 é o tempo de atuação do vetor de tensão U60 em um ciclo PWM e T0 é o tempo de atuação do componente de ordem zero.
Primeiro determinamos o setor do setor usando os valores de V_α e V_β, e depois calculamos os valores de T1, T2 e T0 de acordo com a função trigonométrica e Vdc.
UMA=V_β;
B= 1.7320508*V_α-V_β;
C= -1.7320508*V_α-V_β;
if(A>= 0) {a= 1;} senão a= 0;
if(B>= 0) {b= 1;} senão b= 0;
if(C>= 0) {c= 1;} senão c= 0;
N=a+2*b+4*c;
interruptor (N)
{
caso 1: setor = 2; quebrar;
caso 2: setor = 6; quebrar;
caso 3: setor = 1; quebrar;
caso 4: setor = 4; quebrar;
caso 5: setor = 3; quebrar;
caso 6: setor = 5; quebrar;
padrão: pausa;
}
Para reduzir os tempos de comutação do MOSFET no circuito inversor, pode-se utilizar o método de síntese vetorial espacial de 7 segmentos, que começa e termina com vetor zero (000) em cada setor vetorial, com vetor zero (111) no meio e efetivo vetor no resto do tempo. Como mostra a figura abaixo:
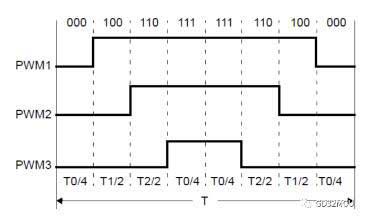
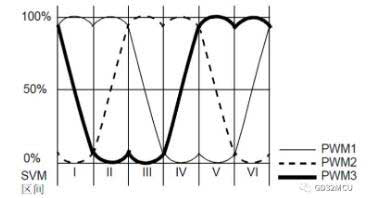
Após a tensão SVPWM ser aplicada aos terminais trifásicos do motor PMSM, a forma de onda da tensão de fase em forma de sela pode ser vista, conforme mostrado na figura a seguir:
Realização do observador do ângulo do rotor
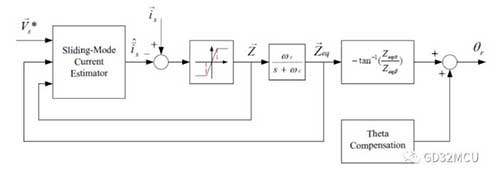
Encontrar a posição do fluxo do rotor θ é a chave do algoritmo FOC. No entanto, no processo de rotação do motor em alta velocidade, o sensor Hall não é preciso o suficiente para encontrar com precisão a posição do fluxo do rotor θ. Neste momento, é necessário um observador do ângulo do rotor. A informação do ângulo do fluxo do rotor pode ser obtida a partir do EMF posterior. Não podemos medir diretamente o back EMF do motor, mas podemos usar o método do observador para calcular o valor do back EMF.
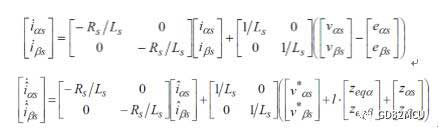
Se o ganho do modo deslizante K for grande o suficiente, podemos encontrar uma superfície de controle do modo deslizante S, de modo que
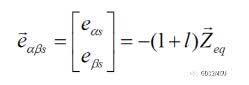
O diagrama de blocos do sistema do observador de modo deslizante é o seguinte:
Se quisermos garantir a estabilidade da superfície de controle do modo deslizante S, precisamos selecionar valores efetivos de K e L para garantir que
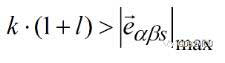
E o valor de l deve ser maior que -1. O ângulo final θ do rotor pode ser calculado pela função arco tangente.
O MCU da série GD32F130 pode facilmente realizar o gerador SVPWM, conversão Park/Clark, controlador PI e observador de posição do rotor mencionados acima. O SAR ADC integrado de alta velocidade e alta precisão e o sistema de interrupção multinível do MCU podem garantir o desempenho em tempo real do controle de circuito fechado.
Placa de conversão de frequência de refrigerador GD32F130
Imagem frontal
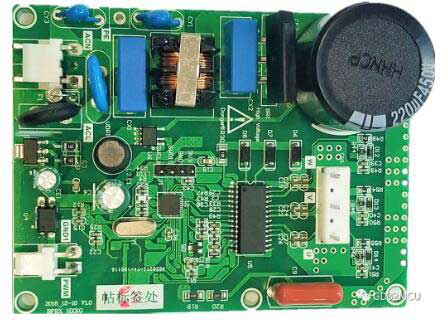
imagem negativa
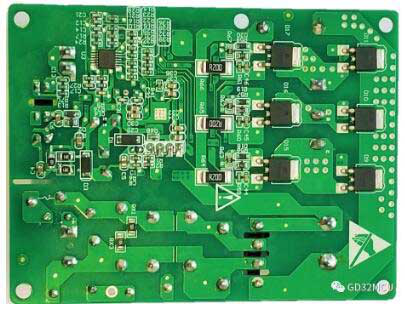
Focando no MCU de 32 bits da série GD32 da Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com), o mos FET da SAKO Micro SLKOR (www.slkormicro.com) é amplamente utilizado neste tipo de esquema, como tubos TVS e ESD, que são responsáveis pelo acionamento do motor, antiestático e descarga de surtos em circuitos periféricos. A Sawei Technology Co., Ltd. (http://www.slkormicro.com) foi fundada em 2005. Há mais de dez anos, ela vem aderindo ao conceito de "criar valor por meio da tecnologia", principalmente pesquisando e produzindo carboneto de silício, diodo de carboneto de silício SiC, tubo MOS de carboneto de silício SiC e tubo único IGBT. Produtos das séries 2301, 3401, 3904 e 13n50, como tubo MOS de alta e baixa tensão, ChinaMOS, tubo COOL MOS, IC de gerenciamento de energia, elemento Hall Hall SL1603SL SL1613SH SL1615SH, tiristor, diodo de recuperação rápida e diodo também podem ser combinados com KingHelm (WWW .BDS666.COM) Antena WiFi, antena GPS, antena Beidou e antena cerâmica de fone de ouvido TWS Bluetooth. Usado principalmente em: novos veículos de energia, robôs inteligentes, inversores, ferramentas elétricas, eletrônica de potência, fontes de alimentação comutadas, fontes de alimentação para iluminação externa, eletrodomésticos, carregamento rápido PD, fones de ouvido Bluetooth TWS e outros campos.
Nota: Este artigo foi reproduzido da Internet para apoiar a proteção dos direitos de propriedade intelectual. Por favor, indique a fonte original e o autor ao reimprimir. Se houver alguma violação, entre em contato conosco para excluí-la.
Tel. da Empresa: +86-0755-83044319
Fax/fax:+86-0755-83975897
E-mail: 1615456225@qq.com
QQ: 3518641314 Gerente Li
QQ: 332496225 Gerente Qiu
Endereço: Sala 809, Bloco C, Edifício de Tecnologia Zhantao, No.1079 Minzhi Avenue, Longhua New District, Shenzhen
Recomendações relacionadas
Entrevista exclusiva com Li Gang da Yunfan Ruida: A precisão dos produtos de radar de ondas milimétricas e o calor da humanidade.
2026-07-22
3637
Até o ano que vem! | Resumo dos melhores momentos do Slkor na Electronica China 2026
2026-07-14
3110
Paixão por RF, jornada de um artesão: mais de 30 anos de dedicação inabalável — Entrevista com o engenheiro-chefe da Kinghelm, Sr. Qin Hongxiang
2026-06-26
3595





 粤公网安备44030002007346号