
























servis Hattı
Haberler

Haberler
Zhaoyi Innovation, yerli MCU serisi ürünlerde dev bir şirkettir. MCU tasarım programları serisinde Sklor ile kapsamlı bir işbirlikleri var.
2022-03-17
1099
SAW MOSFET ve Zhaoyi'nin yenilikçi MCU tasarım şeması arasındaki işbirliğine ilişkin bir örnek olay çalışması (1)
GD32F130 MCU'lu buzdolabı kompresörü için frekans dönüştürme kartının tasarımı
Buzdolabı kompresörünün frekans dönüşüm şemasına genel bakış
Bu yazıda tanıtılan frekans dönüştürme kartı, buzdolabı kompresörünün yanı sıra davlumbaz ve klima fanının frekans dönüşüm kontrolü için de kullanılabilir. Şema, Zhaoyi tarafından yenilikçi olan GigaDevice'in GD32F130 serisi MCU tasarımına dayanmaktadır. MCU, yazılım, SVPWM jeneratörü ve motor durumu gözlemcisi ile PI kontrolünü gerçekleştirebilen Cortex-M3 çekirdeği ile donatılmıştır. Gelişmiş bir zamanlayıcı, tamamlayıcı ölü bölge ayarlanabilir PWM'nin 6 kanalını doğrudan üretebilir ve çip, PMSM ve BLDC frekans kontrolü için çok uygun olan endüstriyel çalışma sıcaklığı ve ESD ESD, EMI standartlarını karşılar.
GD32F130 serisi MCU'nun ana özellikleri
Cortex-M3@48Mhz, 50 MIPS işlem performansı;
Flaş: 64KB/32KB/16KB;
SRAM: 8KB/4KB/4KB;
Yüksek hızlı ve yüksek hassasiyetli ADC, 12Bits ADC x 1@2.6Msps, 10 kanal;Gelişmiş zamanlayıcı x1, ayarlanabilir ölü bölgeye sahip 6 tamamlayıcı PWM çıkışı üretebilir. Genel zamanlayıcı x6;
Flash donanım şifreleme korumasıyla;
Çoklu seri iletişim modları: I2C x2, SPI x2, UART x2;
Zengin paket türleri: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64Endüstriyel çalışma sıcaklığı aralığı: -40°C~+85°C;Endüstriyel ESD özellikleri: 6000 Volt;
Frekans dönüşüm panosunun ana spesifikasyon parametreleriNominal güç 200W, 310V veriyolu voltajı ve maksimum çalışma akımı 2A'dır;
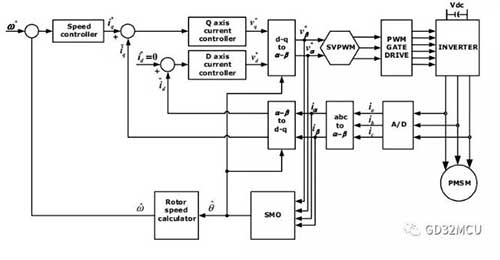
Manyetik alan yönlendirme yöntemi, sinüs dalgası akımı, sensörsüz başlatma ve kontrol;3 direnç akımı örneklemesi;İnvertör devresi altı adet Güç MOSFET'inden oluşur.Motor kontrol sisteminin kontrol blok şeması aşağıdaki gibidir:
MTPA'nın uygulanması
Sistem blok şemasında gösterildiği gibi, tüm sistem çift kapalı döngü kontrolüdür; iç döngü akım kontrol döngüsüdür ve dış döngü hız kontrol döngüsüdür. Rotor akı yönünü d eksenine ayarlayın; q ekseni, d ekseninin dik eksenidir. Akım döngüsünün kontrol amacı, stator akımı ile akıyı ayırmak ve stator akımını q eksenine göre kontrol etmektir.
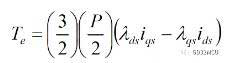
SPM motorları için, d ekseninin hedef kontrol miktarı kimliğini 0'a ayarladık ve statordaki tüm akımları q eksenine doğru kontrol ederek Amper Başına Maksimum Tork'u (MTPA) elde ettik. Şu anda, PMSM motorunun torku ve hızı yalnızca q ekseninin mevcut bileşeniyle ilgilidir ve daha sonra çift kapalı döngü kontrolü elde etmek için hız kontrol döngüsü aracılığıyla d eksenindeki akımı kontrol ederiz.
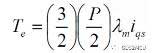
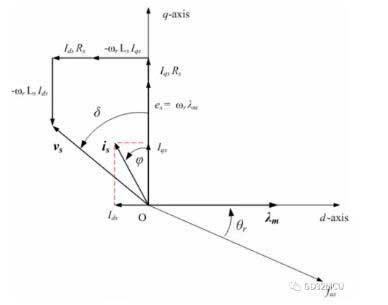
Gerçek çalışmada SPM motorunun yapısı ideal olmadığından d eksenindeki gerçek akım sıfır değildir. Aynı zamanda, motorun temel hızın ötesinde çalışmasını sağlamak için d eksenindeki akımı bilinçli olarak kontrol edeceğiz; Bu noktada MTPA'nın gerçekleşmesini sağlamak için d eksenine zayıf bir manyetik kontrolör eklememiz gerekiyor. SPM motor çalışmasının vektör diyagramı aşağıdaki gibidir:
FOC'un uygulanması
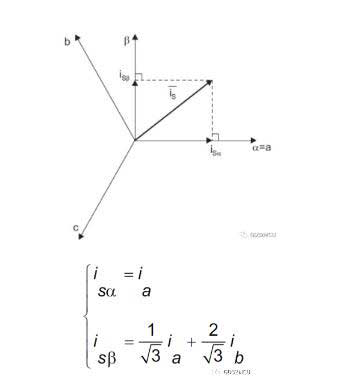
PMSM motorunun gerçek kablolamasında A, B ve C üç fazlı akımlar vardır. Şimdi A, B ve C üç fazlı akımlarını D ekseni akımı ve Q ekseni akımıyla ilişkilendirmemiz ve Clark ve Park'ın iki matematiksel dönüşümünü kullanmamız gerekiyor:
?Clark dönüşümü: (a, b, c)→(α, β), α, β iki ortogonal ve statik koordinat sistemidir;
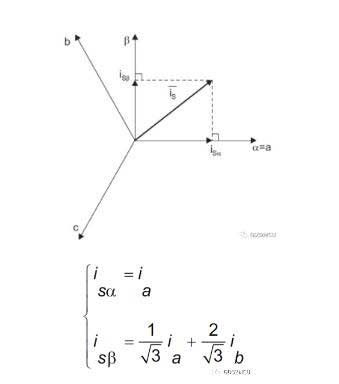
?Park dönüşümü: (α, β)→(D, Q), D, Q iki fazlı ortogonal dönen koordinat sistemleridir, burada θ rotor akısı konumudur;
Clark ve Park'ın iki matematiksel değişikliğiyle, PMSM motor A, B ve C'nin üç fazlı akımlarını D ekseni ve Q eksenine ayırabiliriz, böylece alan odaklı kontrolü (FOC) gerçekleştirebiliriz. Ayrıca tüm FOC kontrolünün kilit noktasının, rotorun manyetik akı konumunun (θ) bulunmasında yattığını da bulabiliriz.
SVPWM'nin uygulanması
Ayrıca ters Park dönüşümünü kullanarak stator akımını D, Q uzayından α, β uzayına dönüştürebiliriz. Manyetik alan yönlendirmesi tamamlandıktan sonra PMSM motor kontrolünün son adımı, motorun üç fazlı terminallerine etki eden PWM gerilimini üretmektir. Üç fazlı invertörün sekiz anahtarlama durumuna göre, uzay vektör modülasyonlu invertörün durum tablosunu şöyle sıralayabiliriz:
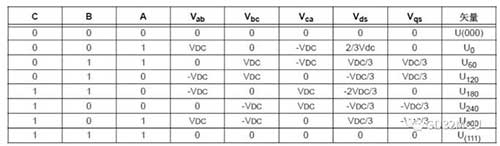
Bunlardan A, B ve C fazlarının hepsi 0 ve 1 olduğunda geçersizdir. Bu iki durum vektörünü uzayın başlangıcına yerleştiririz ve diğer altı vektör durumu U0→U300 uzayda düzgün bir altıgen çizer. Geleneksel 6 adımlı kontrol motoru, bu 6 voltaj vektörünü sırasıyla motorun statörüne eklemektir.
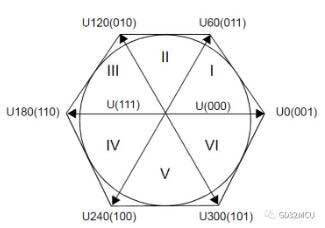
Uzay vektör modülasyonunun (SVPWM) amacı, invertör çıkışının mevcut harmonik bileşenini ve tork dalgalanmasını azaltmak için vektör uzayında 360 derecelik sabit genlikli dönen bir voltaj vektörü oluşturmaktır. SVPWM'nin gerçekleştirilme yöntemi, vektör uzayında dönen gerilim vektörü Uout'u sentezlemek için iki bitişik temel gerilim vektörünü kullanmaktır ve Uout'un maksimum değeri yaklaşık 0.886*VDC'dir. Örnek olarak ilk çeyreği ele alalım,
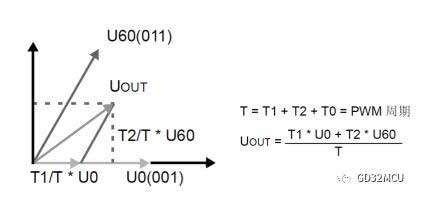
T1, bir PWM döngüsündeki U0 gerilim vektörünün etki süresidir, T2 bir PWM döngüsündeki U60 gerilim vektörünün etki süresidir ve T0 sıfır dereceli bileşenin etki süresidir.
Önce V_α ve V_β değerlerini kullanarak sektör sektörünü belirliyor, ardından trigonometrik fonksiyon ve Vdc'ye göre T1, T2 ve T0 değerlerini hesaplıyoruz.
A= V_β;
B= 1.7320508*V_a-V_β;
C= -1.7320508*V_a-V_β;
if(A>= 0) {a= 1;} else a= 0;
if(B>= 0) {b= 1;} else b= 0;
if(C>= 0) {c= 1;} else c= 0;
N=a+2*b+4*c;
anahtarı(N)
{
durum 1: sektör = 2; kırmak;
durum 2: sektör = 6; kırmak;
durum 3: sektör = 1; kırmak;
durum 4: sektör = 4; kırmak;
durum 5: sektör = 3; kırmak;
durum 6: sektör = 5; kırmak;
varsayılan: ara;
}
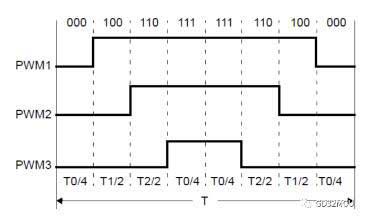
İnvertör devresinde MOSFET'in anahtarlama sürelerini azaltmak için her vektör sektöründe sıfır vektör (7) ile başlayıp biten, ortasında sıfır vektör (000) bulunan ve etkili olan 111-segment uzay vektör sentezi yöntemi kullanılabilir. zamanın geri kalanında vektör. Aşağıdaki şekilde gösterildiği gibi:
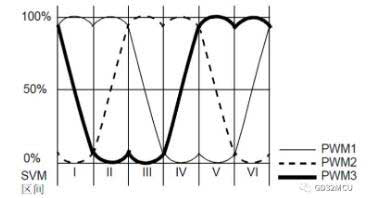
PMSM motorunun üç fazlı terminallerine SVPWM voltajı uygulandıktan sonra, aşağıdaki şekilde gösterildiği gibi eyer şeklindeki faz voltajı dalga formu görülebilir:
Rotor açısı gözlemcisinin gerçekleştirilmesi
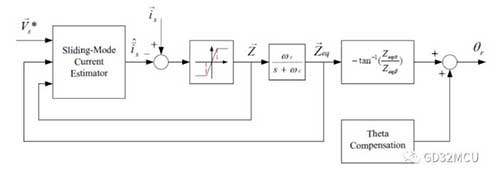
Rotor akı konumu θ'yı bulmak FOC algoritmasının anahtarıdır. Bununla birlikte, yüksek hızlı motor dönüşü sürecinde Hall sensörü, rotor akı konumunu θ doğru bir şekilde bulabilecek kadar doğru değildir. Bu noktada bir rotor açısı gözlemcisine ihtiyaç vardır. Rotor akısının açı bilgisi arka EMF'den elde edilebilir. Motorun arka EMF'sini doğrudan ölçemeyiz ancak arka EMF'nin değerini hesaplamak için gözlemci yöntemini kullanabiliriz.
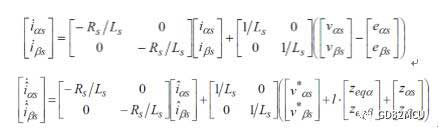
Eğer kayan kipli kazanç K yeterince büyükse kayan kipli kontrol yüzeyi S bulabiliriz, böylece
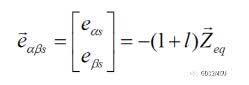
Kayan kipli gözlemcinin sistem blok şeması aşağıdaki gibidir:
Kayma kipli kontrol yüzeyi S'nin kararlılığını sağlamak istiyorsak, bunu sağlamak için K ve L'nin etkin değerlerini seçmemiz gerekir.
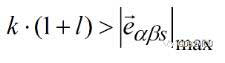
Ve l'nin değeri -1'den büyük olmalıdır. Rotorun son açısı θ arktanjant fonksiyonu ile hesaplanabilir.
GD32F130 serisi MCU, yukarıda bahsedilen SVPWM jeneratörünü, Park/Clark dönüşümünü, PI kontrol cihazını ve rotor konumu gözlemcisini kolaylıkla gerçekleştirebilir. MCU'nun yerleşik yüksek hızlı ve yüksek hassasiyetli SAR ADC'si ve çok düzeyli kesme sistemi, kapalı döngü kontrolünün gerçek zamanlı performansını sağlayabilir.
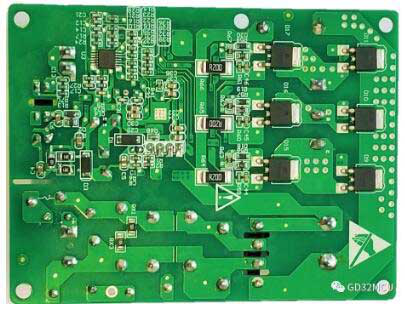
GD32F130 buzdolabı frekans dönüştürme kartı
Ön resim
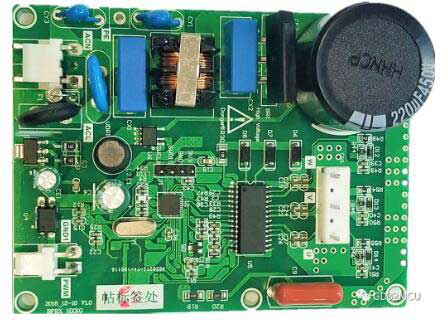
negatif resim
Zhaoyi Innovation'ın (www.bjzycxkjgf.dayinmao.com) GD32 serisinin 32-bit MCU'suna odaklanan SAKO Micro'nun mos FET'i SLKOR Bu tür şemalarda, çevre devrelerinde motor sürüşü, anti-statik ve dalgalanma deşarjından sorumlu TVS ve ESD tüpleri gibi (www.slkormicro.com) yaygın olarak kullanılmaktadır. Sawei Technology Co., Ltd. (http://www.slkormicro.com) 2005 yılında kurulmuştur. On yıldan fazla bir süredir "teknolojiyle değer yaratma" konseptine bağlı kalarak, esas olarak silisyum karbür, SiC silisyum karbür diyot, SiC silisyum karbür MOS tüp ve IGBT tek tüp araştırma ve üretimi yapmaktadır. Yüksek ve alçak gerilim MOS tüpü, ChinaMOS, COOL MOS tüpü, güç yönetimi IC'si, hall Hall elemanı SL2301SL SL3401SH SL3904SH, tristör, hızlı kurtarma diyotu ve diyot gibi 13, 50, 1603 ve 1613n1615 serisi ürünler de KingHelm (WWW) ile eşleştirilebilir. .BDS666.COM) WiFi anteni, GPS anteni, Beidou anteni ve TWS Bluetooth kulaklık seramik anteni. Temel olarak kullanılan alanlar: yeni enerji araçları, akıllı robotlar, invertörler, elektrikli el aletleri, güç elektroniği, anahtarlamalı güç kaynakları, dış mekan aydınlatma güç kaynakları, ev aletleri, PD hızlı şarj, TWS Bluetooth kulaklıklar ve diğer alanlar.
Not: Bu makale, fikri mülkiyet haklarının korunmasını desteklemek amacıyla İnternetten kopyalanmıştır. Lütfen yeniden basarken orijinal kaynağı ve yazarını belirtin. Herhangi bir ihlal varsa, silmek için lütfen bizimle iletişime geçin.
Şirket Tel: +86-0755-83044319
Faks/faks:+86-0755-83975897
E-posta: 1615456225@qq.com
QQ: 3518641314 Yönetici Li
QQ: 332496225 Yönetici Qiu
Adres: Oda 809, Blok C, Zhantao Teknoloji Binası, No.1079 Minzhi Bulvarı, Longhua Yeni Bölgesi, Shenzhen
İlgili Öneriler
Yunfan Ruida'dan Li Gang ile Özel Röportaj: Milimetre Dalga Radar Ürünlerinin Hassasiyeti ve İnsanlığın Sıcaklığı
2026-07-22
3637
Gelecek Yıl Görüşmek Üzere! | Slkor'un 2026 electronica Çin'deki Öne Çıkan Anlarının Özeti
2026-07-14
3110
RF Tutkusu, Bir Zanaatkarın Yolculuğu: 30 Yılı Aşkın Süren Sarsılmaz Adanmışlık — Kinghelm Baş Mühendisi Bay Qin Hongxiang ile Röportaj
2026-06-26
3595





 粤公网安备44030002007346号