
























servizio di Hotline
Notizie

Notizie
Zhaoyi Innovation è un'azienda gigante nei prodotti domestici della serie MCU. Nella loro serie di schemi di progettazione MCU, hanno un'ampia collaborazione con Sklor.
2022-03-17
1099
Uno studio di caso della cooperazione tra SAW MOSFET e lo schema di progettazione MCU innovativo di Zhaoyi (1)
Progettazione della scheda di conversione di frequenza per compressore frigorifero con MCU GD32F130
Panoramica dello schema di conversione della frequenza del compressore del frigorifero
La scheda di conversione di frequenza presentata in questo documento può essere utilizzata per il controllo della conversione di frequenza del compressore del frigorifero, nonché della ventola della cappa aspirante e del condizionatore d'aria. Lo schema si basa sul design MCU della serie GD32F130 di GigaDevice, innovativo di Zhaoyi. L'MCU è dotato di core Cortex-M3, che può realizzare il controllo PI tramite software, generatore SVPWM e osservatore dello stato del motore. Un timer avanzato può generare direttamente 6 canali di PWM regolabile con zona morta complementare e il chip soddisfa gli standard ESD, EMI e di temperatura di lavoro industriali, il che lo rende molto adatto al controllo della frequenza PMSM e BLDC.
Specifiche principali dell'MCU serie GD32F130
Cortex-M3@48Mhz, prestazioni di elaborazione 50 MIPS;
Flash: 64KB/32KB/16KB;
SRAM:8KB/4KB/4KB;
ADC ad alta velocità e precisione, ADC a 12 bit x 1 a 2.6 Msps, 10 canali;Il timer avanzato x1 può generare 6 uscite PWM complementari con zona morta regolabile. Temporizzatore generale x6;
Con protezione tramite crittografia hardware Flash;
Molteplici modalità di comunicazione seriale: I2C x2, SPI x2, UART x2;
Tipi di pacchetti ricchi: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64Intervallo di temperature di lavoro industriali: -40℃~+85℃;Caratteristiche ESD industriali: 6000 Volt;
Principali parametri di specifica della scheda di conversione di frequenzaLa potenza nominale è 200 W, tensione bus 310 V e la corrente di funzionamento massima è 2 A;
Metodo di orientamento del campo magnetico, corrente sinusoidale, avvio e controllo sensorless;3 campionamento della corrente di resistenza;Il circuito inverter è composto da sei MOSFET di potenza.Lo schema a blocchi di controllo del sistema di controllo del motore è il seguente:
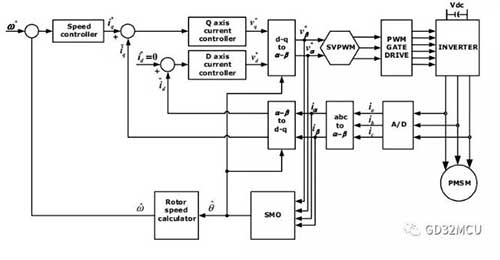
Attuazione dell'MTPA
Come mostrato nel diagramma a blocchi del sistema, l'intero sistema è a doppio controllo ad anello chiuso, con l'anello interno che è l'anello di controllo della corrente e l'anello esterno che è l'anello di controllo della velocità. Impostare la direzione del flusso del rotore sull'asse d e l'asse q è l'asse ortogonale dell'asse d. Lo scopo di controllo del loop di corrente è disaccoppiare la corrente e il flusso dello statore e controllare la corrente dello statore sull'asse q.
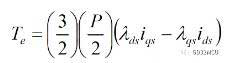
Per i motori SPM, impostiamo la quantità di controllo target id dell'asse d su 0 e controlliamo tutte le correnti sullo statore sull'asse q, ottenendo così la coppia massima per ampere (MTPA). In questo momento, la coppia e la velocità del motore PMSM sono correlate solo alla componente di corrente dell'asse q, quindi controlliamo la corrente sull'asse d attraverso l'anello di controllo della velocità per ottenere un doppio controllo ad anello chiuso.
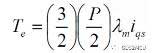
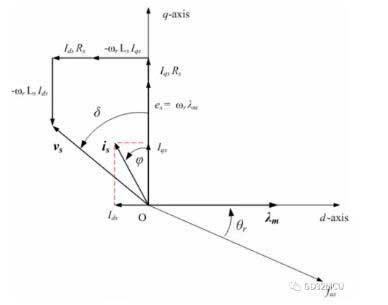
Nel lavoro reale, poiché la struttura del motore SPM non è ideale, la corrente effettiva sull'asse D non è zero. Allo stesso tempo, controlleremo intenzionalmente la corrente sull'asse D, in modo da realizzare che il motore funzioni oltre la velocità di base; A questo punto, dobbiamo aggiungere un debole controller magnetico sull'asse d per garantire la realizzazione dell'MTPA. Il diagramma vettoriale del funzionamento del motore SPM è il seguente:
Attuazione del FOC
Sono presenti correnti trifase A, B e C nel cablaggio effettivo del motore PMSM. Ora dobbiamo associare le correnti trifase A, B e C alla corrente dell'asse D e alla corrente dell'asse Q e dobbiamo utilizzare le due trasformazioni matematiche di Clark e Park:
?Trasformazione di Clark: (a, b, c)→(α, β), α, β sono due sistemi di coordinate ortogonali e statici;
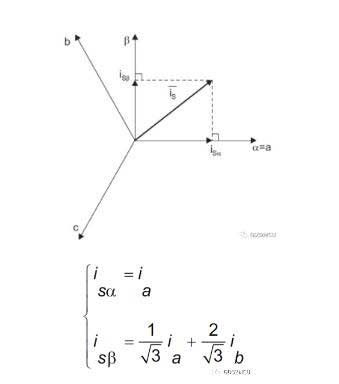
?Trasformazione del parco: (α, β)→(D, Q), D, Q sono sistemi di coordinate rotanti ortogonali bifase, dove θ è la posizione del flusso del rotore;
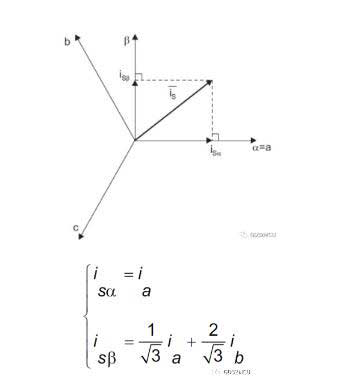
Attraverso le due modifiche matematiche di Clark e Park, possiamo scomporre le correnti trifase del motore PMSM A, B e C negli assi D e Q, realizzando così il controllo ad orientamento di campo (FOC). Possiamo anche scoprire che il punto chiave dell'intero controllo FOC risiede nel trovare la posizione del flusso magnetico θ del rotore.
Implementazione di SVPWM
Possiamo anche convertire la corrente dello statore dallo spazio D, Q allo spazio α, β utilizzando la trasformazione di Park inversa. Una volta completato l'orientamento del campo magnetico, l'ultima fase del controllo del motore PMSM consiste nel generare la tensione PWM che agisce sui terminali trifase del motore. In base agli otto stati di commutazione dell'inverter trifase, possiamo elencare la tabella degli stati dell'inverter a modulazione vettoriale spaziale:
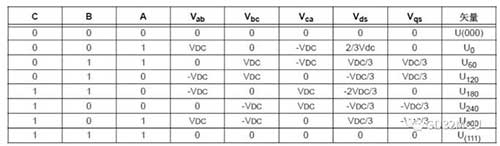
Tra questi, quando le tre fasi A, B e C sono tutte 0 e 1, non sono valide. Posizioniamo questi due vettori di stato all'origine dello spazio e gli altri sei stati vettoriali U0→U300 disegnano semplicemente un esagono regolare nello spazio. Il tradizionale motore di controllo a 6 fasi consiste nell'aggiungere a turno questi 6 vettori di tensione allo statore del motore.
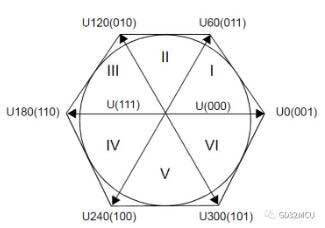
Lo scopo della modulazione vettoriale spaziale (SVPWM) è quello di formare un vettore di tensione rotante ad ampiezza costante di 360 gradi nello spazio vettoriale, in modo da ridurre la componente armonica di corrente dell'uscita dell'inverter e l'ondulazione della coppia. Il metodo di realizzazione di SVPWM consiste nell'utilizzare due vettori di tensione di base adiacenti per sintetizzare il vettore di tensione rotante Uout nello spazio vettoriale e il valore massimo di Uout è di circa 0.886*VDC. Prendiamo come esempio il primo quadrante
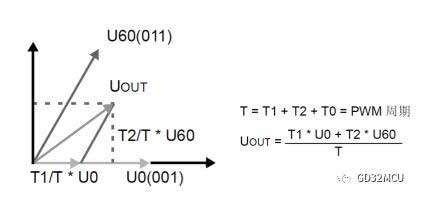
T1 è il tempo d'azione del vettore di tensione U0 in un ciclo PWM, T2 è il tempo d'azione del vettore di tensione U60 in un ciclo PWM e T0 è il tempo d'azione della componente di ordine zero.
Determiniamo innanzitutto il settore del settore utilizzando i valori di V_α e V_β, quindi calcoliamo i valori di T1, T2 e T0 in base alla funzione trigonometrica e Vdc.
A= V_β;
B= 1.7320508*V_α-V_β;
C= -1.7320508*V_α-V_β;
if(A>= 0) {a= 1;} else a= 0;
if(B>= 0) {b= 1;} else b= 0;
if(C>= 0) {c= 1;} else c= 0;
N=a+2*b+4*c;
interruttore(N)
{
caso 1: settore = 2; rottura;
caso 2: settore = 6; rottura;
caso 3: settore = 1; rottura;
caso 4: settore = 4; rottura;
caso 5: settore = 3; rottura;
caso 6: settore = 5; rottura;
predefinito: interruzione;
}
Per ridurre i tempi di commutazione del MOSFET nel circuito inverter, è possibile utilizzare il metodo di sintesi vettoriale spaziale a 7 segmenti, che inizia e termina con il vettore zero (000) in ciascun settore vettoriale, con il vettore zero (111) al centro e il vettore effettivo nel resto del tempo. Come mostrato nella figura seguente:
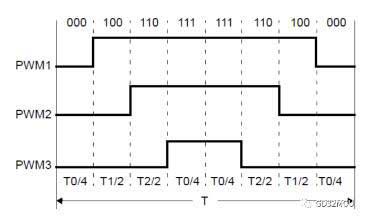
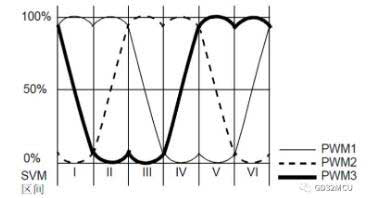
Dopo che la tensione SVPWM è stata applicata ai terminali trifase del motore PMSM, è possibile vedere la forma d'onda della tensione di fase a forma di sella, come mostrato nella figura seguente:
Realizzazione dell'osservatore dell'angolo del rotore
Trovare la posizione del flusso rotorico θ è la chiave dell'algoritmo FOC. Tuttavia, nel processo di rotazione del motore ad alta velocità, il sensore Hall non è sufficientemente preciso per individuare con precisione la posizione del flusso del rotore θ. In questo momento è necessario un osservatore dell'angolo del rotore. Le informazioni sull'angolo del flusso del rotore possono essere ottenute dalla FEM posteriore. Non possiamo misurare direttamente la forza elettromotrice posteriore del motore, ma possiamo utilizzare il metodo dell'osservatore per calcolare il valore della forza elettromotrice posteriore.
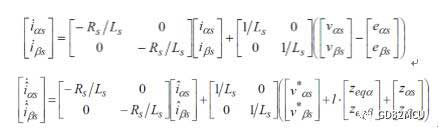
Se il guadagno della modalità scorrevole K è sufficientemente grande, possiamo trovare una superficie di controllo della modalità scorrevole S, in modo che
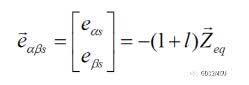
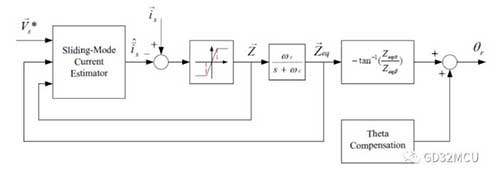
Lo schema a blocchi del sistema dell'osservatore in modalità scorrevole è il seguente:
Se vogliamo garantire la stabilità della superficie di controllo della modalità scorrevole S, dobbiamo selezionare i valori effettivi di K e L per garantirlo
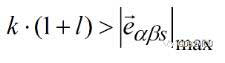
E il valore di l deve essere maggiore di -1. L'angolo finale θ del rotore può essere calcolato mediante la funzione arcotangente.
Gli MCU della serie GD32F130 possono facilmente realizzare il generatore SVPWM, la conversione Park/Clark, il controller PI e l'osservatore della posizione del rotore sopra menzionati. L'ADC SAR integrato ad alta velocità e precisione e il sistema di interruzione multilivello dell'MCU possono garantire prestazioni in tempo reale del controllo a circuito chiuso.
Scheda di conversione di frequenza del frigorifero GD32F130
Immagine frontale
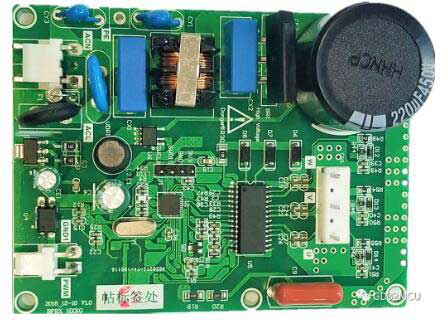
Immagine negativa
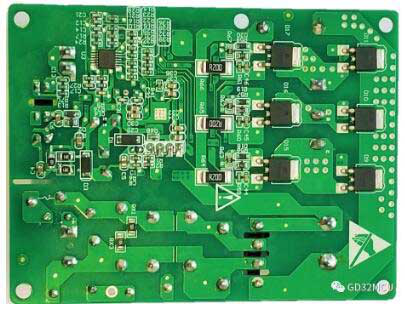
Concentrandosi sull'MCU a 32 bit della serie GD32 di Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com), il mos FET di SAKO Micro SLKOR (www.slkormicro.com) è ampiamente utilizzato in questo tipo di schema, come i tubi TVS ed ESD che sono responsabili del pilotaggio del motore, dell'antistatico e della scarica di sovratensione nei circuiti periferici. Sawei Technology Co., Ltd. (http://www.slkormicro.com) è stata fondata nel 2005. Da oltre dieci anni aderisce al concetto di "creazione di valore tramite la tecnologia", ricercando e producendo principalmente carburo di silicio, diodo in carburo di silicio SiC, tubo MOS in carburo di silicio SiC e tubo singolo IGBT. I prodotti delle serie 2301, 3401, 3904 e 13n50, come tubi MOS ad alta e bassa tensione, ChinaMOS, tubi COOL MOS, circuiti integrati di gestione dell'alimentazione, elementi Hall SL1603SL SL1613SH SL1615SH, tiristori, diodi a recupero rapido e diodi, possono essere abbinati anche all'antenna WiFi KingHelm (WWW.BDS666.COM), all'antenna GPS, all'antenna Beidou e all'antenna in ceramica per cuffie Bluetooth TWS. Utilizzato principalmente in: veicoli a nuova energia, robot intelligenti, inverter, utensili elettrici, elettronica di potenza, alimentatori a commutazione, alimentatori per illuminazione esterna, elettrodomestici, ricarica rapida PD, cuffie Bluetooth TWS e altri campi.
Nota: questo articolo è riprodotto da Internet per supportare la protezione dei diritti di proprietà intellettuale. Si prega di indicare la fonte originale e l'autore in caso di ristampa. In caso di violazione, contattaci per eliminarla.
Tel. azienda: +86-0755-83044319
Fax/fax:+86-0755-83975897
E-mail: 1615456225@qq.com
QQ: 3518641314 Responsabile Li
QQ: 332496225 Responsabile Qiu
Indirizzo: Sala 809, Blocco C, Zhantao Technology Building, No.1079 Minzhi Avenue, Longhua New District, Shenzhen
Raccomandazioni correlate
Intervista esclusiva a Li Gang di Yunfan Ruida: la precisione dei prodotti radar a onde millimetriche e il calore dell'umanità.
2026-07-22
3637
Ci vediamo l'anno prossimo! | Riepilogo dei momenti salienti di Slkor all'electronica China 2026
2026-07-14
3110





 粤公网安备44030002007346号