
























Đường dây nóng dịch vụ
Tin tức

Tin tức
Zhaoyi Innovation là một công ty khổng lồ trong lĩnh vực sản phẩm dòng MCU nội địa. Trong loạt kế hoạch thiết kế MCU, họ có sự hợp tác sâu rộng với Sklor.
2022-03-17
1099
Nghiên cứu điển hình về sự hợp tác giữa SAW MOSFET và sơ đồ thiết kế MCU đổi mới Zhaoyi (1)
Thiết kế board chuyển đổi tần số cho máy nén tủ lạnh với MCU GD32F130
Tổng quan về sơ đồ chuyển đổi tần số của máy nén tủ lạnh
Bảng chuyển đổi tần số được giới thiệu trong bài viết này có thể được sử dụng để điều khiển chuyển đổi tần số của máy nén tủ lạnh, cũng như máy hút mùi và quạt điều hòa không khí. Sơ đồ này dựa trên thiết kế MCU dòng GD32F130 của GigaDevice, do Zhaoyi sáng tạo. MCU được trang bị lõi Cortex-M3, có thể thực hiện điều khiển PI bằng phần mềm, bộ tạo SVPWM và bộ quan sát trạng thái động cơ. Bộ hẹn giờ tiên tiến có thể trực tiếp tạo ra 6 kênh PWM bổ sung có thể điều chỉnh vùng chết và chip đáp ứng các tiêu chuẩn ESD, EMI và nhiệt độ làm việc công nghiệp, rất phù hợp cho điều khiển tần số PMSM và BLDC.
Thông số kỹ thuật chính của MCU dòng GD32F130
Cortex-M3@48Mhz, hiệu suất xử lý 50 MIPS;
Flash: 64KB/32KB/16KB;
SRAM: 8KB/4KB/4KB;
ADC tốc độ cao và độ chính xác cao, 12Bits ADC x 1@2.6Msps, 10 kênh;Bộ hẹn giờ nâng cao x1 có thể tạo ra 6 đầu raPWM bổ sung với vùng chết có thể điều chỉnh. Hẹn giờ chung x6;
Với bảo vệ mã hóa phần cứng Flash;
Nhiều chế độ giao tiếp nối tiếp: I2C x2, SPI x2, UART x2;
Các loại gói phong phú: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64Phạm vi nhiệt độ làm việc công nghiệp: -40oC ~ + 85oC;Đặc tính ESD công nghiệp: 6000 Volt;
Thông số kỹ thuật chính của bảng chuyển đổi tần sốCông suất định mức là 200W, điện áp bus 310V và dòng điện làm việc tối đa là 2A;
Phương pháp định hướng từ trường, dòng điện hình sin, khởi động và điều khiển không dùng cảm biến;3 lấy mẫu điện trở hiện tại;Mạch biến tần bao gồm sáu MOSFET công suất.Sơ đồ khối điều khiển của hệ thống điều khiển động cơ như sau:
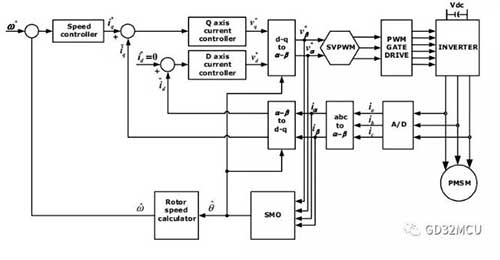
Thực hiện MTPA
Như được hiển thị trong sơ đồ khối hệ thống, toàn bộ hệ thống là điều khiển vòng kín kép, với vòng bên trong là vòng điều khiển hiện tại và vòng bên ngoài là vòng điều khiển tốc độ. Đặt hướng từ thông rôto thành trục d và trục q là trục trực giao của trục d. Mục đích điều khiển của vòng dòng điện là tách dòng điện và từ thông stato, đồng thời điều khiển dòng điện stato theo trục q.
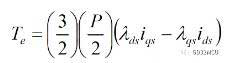
Đối với động cơ SPM, chúng tôi đặt id đại lượng điều khiển mục tiêu của trục d thành 0 và điều khiển tất cả dòng điện trên stato đến trục q, nhờ đó thu được Mô-men xoắn cực đại trên mỗi Ampe (MTPA). Tại thời điểm này, mô-men xoắn và tốc độ của động cơ PMSM chỉ liên quan đến thành phần hiện tại của trục q, sau đó chúng ta điều khiển dòng điện trên trục d thông qua vòng điều khiển tốc độ để đạt được điều khiển vòng kín kép.
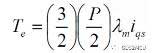
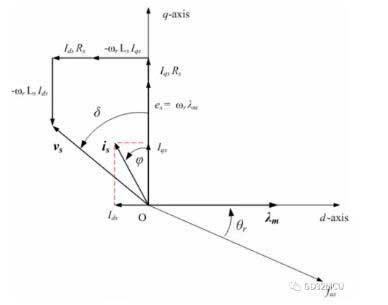
Trong thực tế, do cấu trúc của động cơ SPM không lý tưởng nên dòng điện thực tế trên trục d không bằng 0. Đồng thời, chúng tôi sẽ điều khiển dòng điện trên trục d một cách có mục đích, để nhận ra động cơ đang chạy vượt quá tốc độ cơ bản; Tại thời điểm này, chúng ta cần thêm bộ điều khiển từ tính yếu trên trục d để đảm bảo thực hiện MTPA. Sơ đồ vector hoạt động của động cơ SPM như sau:
Thực hiện FOC
Có dòng điện ba pha A, B và C trong hệ thống dây điện thực tế của động cơ PMSM. Bây giờ, chúng ta cần liên kết dòng điện ba pha A, B và C với dòng điện trục D và dòng điện trục Q, đồng thời chúng ta cần sử dụng hai phép biến đổi toán học của Clark và Park:
?Phép biến đổi Clark: (a, b, c)→(α, β), α, β là hai hệ tọa độ trực giao và tĩnh;
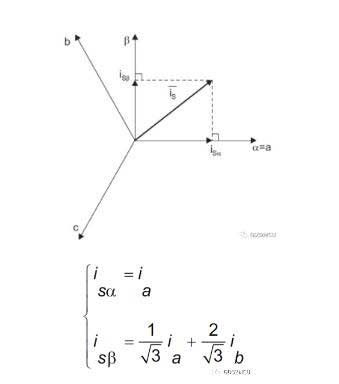
?Biến đổi Park: (α, β)→(D, Q), D, Q là hệ tọa độ quay trực giao hai pha, trong đó θ là vị trí từ thông rotor;
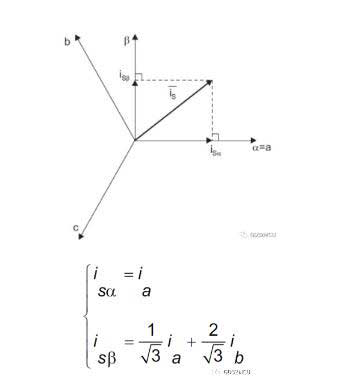
Thông qua hai thay đổi toán học của Clark và Park, chúng ta có thể phân tách dòng điện ba pha của động cơ PMSM A, B và C thành trục D và trục Q, từ đó thực hiện điều khiển hướng trường (FOC). Chúng ta cũng có thể thấy rằng điểm mấu chốt của toàn bộ điều khiển FOC nằm ở việc tìm vị trí từ thông θ của rôto.
Triển khai SVPWM
Chúng ta cũng có thể chuyển đổi dòng điện stato từ không gian D, Q sang không gian α, β bằng cách sử dụng phép biến đổi Park nghịch đảo. Sau khi hoàn thành việc định hướng từ trường, bước cuối cùng của điều khiển động cơ PMSM là tạo ra điện ápPWM tác động lên các cực ba pha của động cơ. Theo tám trạng thái chuyển mạch của biến tần ba pha, chúng ta có thể liệt kê bảng trạng thái của biến tần điều chế vectơ không gian:
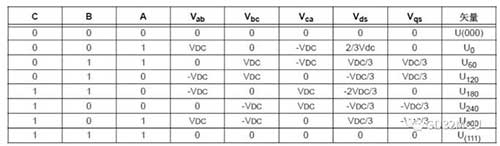
Trong đó, khi ba pha A, B và C đều bằng 0 và 1 thì chúng không hợp lệ. Chúng ta đặt hai vectơ trạng thái này ở gốc không gian và sáu trạng thái vectơ còn lại U0→U300 chỉ cần vẽ một hình lục giác đều trong không gian. Động cơ điều khiển 6 bước truyền thống là lần lượt thêm 6 vectơ điện áp này vào stato của động cơ.
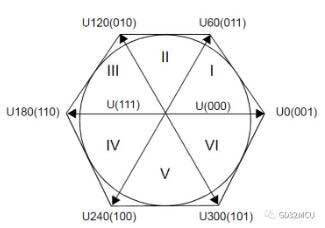
Mục đích của điều chế vectơ không gian (SVPWM) là tạo thành vectơ điện áp quay có biên độ không đổi 360 độ trong không gian vectơ, nhằm giảm thành phần hài dòng điện của đầu ra biến tần và gợn sóng mô-men xoắn. Phương pháp hiện thực hóa SVPWM là sử dụng hai vectơ điện áp cơ bản liền kề để tổng hợp vectơ điện áp quay Uout trong không gian vectơ và giá trị tối đa của Uout là khoảng 0.886*VDC. Lấy góc phần tư thứ nhất làm ví dụ,
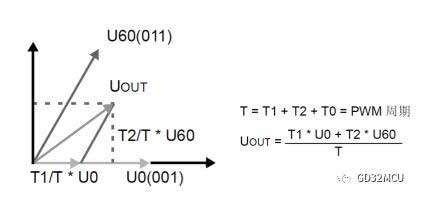
T1 là thời gian tác động của vectơ điện áp U0 trong chu kỳ Xung điều hòa, T2 là thời gian tác động của vectơ điện áp U60 trong chu kỳ xung xung quanh, và T0 là thời gian tác động của thành phần bậc XNUMX.
Trước tiên, chúng tôi xác định ngành của ngành bằng cách sử dụng các giá trị của V_α và V_β, sau đó tính toán các giá trị của T1, T2 và T0 theo hàm lượng giác và Vdc.
A= V_β;
B= 1.7320508*V_α-V_β;
C= -1.7320508*V_α-V_β;
if(A>= 0) {a= 1;} else a= 0;
if(B>= 0) {b= 1;} else b= 0;
if(C>= 0) {c= 1;} else c= 0;
N=a+2*b+4*c;
công tắc(N)
{
trường hợp 1: ngành = 2; phá vỡ;
trường hợp 2: ngành = 6; phá vỡ;
trường hợp 3: ngành = 1; phá vỡ;
trường hợp 4: ngành = 4; phá vỡ;
trường hợp 5: ngành = 3; phá vỡ;
trường hợp 6: ngành = 5; phá vỡ;
mặc định: nghỉ;
}
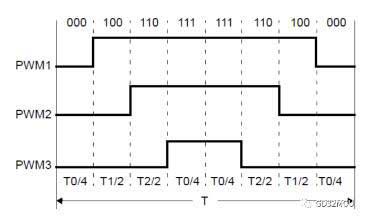
Để giảm thời gian chuyển mạch của MOSFET trong mạch biến tần, có thể sử dụng phương pháp tổng hợp vectơ không gian 7 đoạn, bắt đầu và kết thúc bằng vectơ 000 (111) trong mỗi cung vectơ, với vectơ XNUMX (XNUMX) ở giữa và hiệu dụng. vectơ trong thời gian còn lại. Như thể hiện trong hình dưới đây:
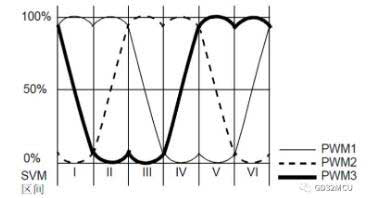
Sau khi điện áp SVPWM được cấp vào các cực ba pha của động cơ PMSM, có thể nhìn thấy dạng sóng điện áp pha hình yên ngựa, như trong hình sau:
Thực hiện quan sát góc rôto
Tìm vị trí từ thông rôto θ là chìa khóa của thuật toán FOC. Tuy nhiên, trong quá trình quay động cơ tốc độ cao, cảm biến Hall không đủ chính xác để tìm ra vị trí từ thông rôto θ một cách chính xác. Tại thời điểm này, cần có một người quan sát góc rôto. Thông tin góc của từ thông rôto có thể được lấy từ EMF phía sau. Chúng ta không thể đo trực tiếp EMF phía sau của động cơ, nhưng chúng ta có thể sử dụng phương pháp quan sát để tính giá trị của EMF phía sau.
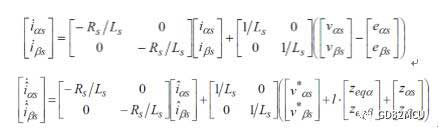
Nếu độ lợi chế độ trượt K đủ lớn, chúng ta có thể tìm được bề mặt điều khiển chế độ trượt S, sao cho
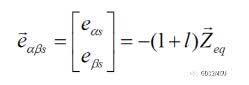
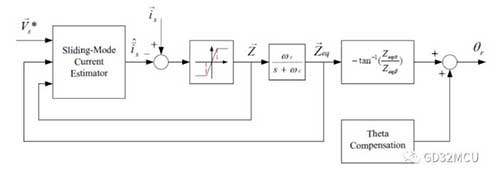
Sơ đồ khối hệ thống của bộ quan sát chế độ trượt như sau:
Muốn đảm bảo tính ổn định của mặt điều khiển chế độ trượt S thì cần chọn giá trị hiệu dụng của K và L để đảm bảo rằng
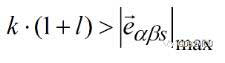
Và giá trị của l phải lớn hơn -1. Góc cuối cùng θ của rôto có thể được tính bằng hàm arctang.
MCU dòng GD32F130 có thể dễ dàng nhận ra bộ tạo SVPWM, bộ chuyển đổi Park/Clark, bộ điều khiển PI và bộ quan sát vị trí rôto được đề cập ở trên. Hệ thống ngắt đa cấp và SAR ADC tốc độ cao, độ chính xác cao tích hợp của MCU có thể đảm bảo hiệu suất thời gian thực của điều khiển vòng kín.
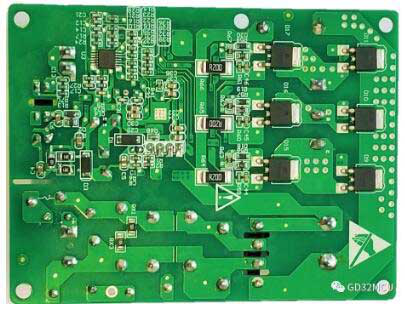
Bảng chuyển đổi tần số tủ lạnh GD32F130
Hình ảnh mặt trước
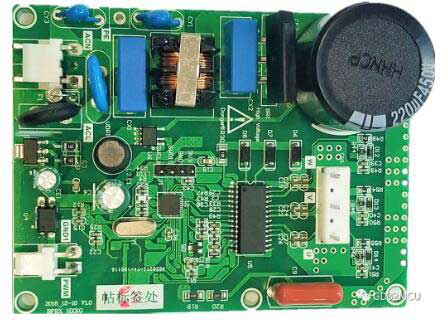
Hình ảnh âm bản
Tập trung vào MCU 32-bit của dòng GD32 của Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com), mos FET của SAKO Micro SLKOR (www.slkormicro.com) được sử dụng rộng rãi trong loại sơ đồ này, chẳng hạn như các ống TVS và ESD có chức năng dẫn động động cơ, chống tĩnh điện và xả xung trong các mạch ngoại vi. Công ty TNHH Công nghệ Sawei (http://www.slkormicro.com) được thành lập vào năm 2005. Trong hơn mười năm, công ty đã tuân thủ khái niệm "tạo ra giá trị bằng công nghệ", chủ yếu nghiên cứu và sản xuất silicon carbide, diode silicon carbide SiC, ống MOS silicon carbide SiC và ống đơn IGBT. Các sản phẩm thuộc dòng 2301, 3401, 3904 và 13n50 như ống MOS điện áp cao và thấp, ChinaMOS, ống COOL MOS, IC quản lý nguồn, phần tử Hall SL1603SL SL1613SH SL1615SH, thyristor, diode phục hồi nhanh và diode cũng có thể được kết hợp với KingHelm (WWW .BDS666.COM) Ăng-ten WiFi, ăng-ten GPS, ăng-ten Beidou và ăng-ten gốm của tai nghe BluetoothTWS. Chủ yếu được sử dụng trong: phương tiện năng lượng mới, robot thông minh, bộ biến tần, dụng cụ điện, điện tử công suất, bộ nguồn chuyển mạch, bộ nguồn chiếu sáng ngoài trời, thiết bị gia dụng, sạc nhanh PD, tai nghe BluetoothTWS và các lĩnh vực khác.
Lưu ý: Bài viết này được sao chép từ Internet để hỗ trợ việc bảo vệ quyền sở hữu trí tuệ. Vui lòng ghi rõ nguồn và tác giả khi tái bản. Nếu có vi phạm vui lòng liên hệ với chúng tôi để xóa.
Điện thoại công ty: +86-0755-83044319
Fax/fax:+86-0755-83975897
Email: 1615456225@qq.com
QQ: 3518641314 Quản lý Li
QQ: 332496225 Quản lý Qiu
Địa chỉ: Phòng 809, Khu C, Tòa nhà Công nghệ Zhantao, Số 1079 Đại lộ Minzhi, Quận Mới Long Hoa, Thâm Quyến
Khuyến nghị liên quan
Phỏng vấn độc quyền với Li Gang của Yunfan Ruida: Độ chính xác của sản phẩm radar sóng milimét và lòng nhân ái
2026-07-22
3637
Hẹn gặp lại năm sau! | Tóm tắt những điểm nổi bật của Slkor tại electronica China 2026
2026-07-14
3110





 粤公网安备44030002007346号