
























Hotline
Actualités

Actualités
Zhaoyi Innovation est une entreprise géante dans le domaine des produits nationaux de la série MCU. Dans leur série de schémas de conception MCU, ils entretiennent une coopération approfondie avec Sklor.
2022-03-17
1099
Une étude de cas de la coopération entre SAW MOSFET et le schéma de conception innovant MCU de Zhaoyi (1)
Conception de carte de conversion de fréquence pour compresseur de réfrigérateur avec MCU GD32F130
Aperçu du schéma de conversion de fréquence du compresseur de réfrigérateur
La carte de conversion de fréquence présentée dans cet article peut être utilisée pour le contrôle de conversion de fréquence du compresseur de réfrigérateur, ainsi que de la hotte de cuisine et du ventilateur du climatiseur. Le schéma est basé sur la conception MCU de la série GD32F130 de GigaDevice, innovante de Zhaoyi. Le MCU est équipé d'un noyau Cortex-M3, qui peut réaliser un contrôle PI par logiciel, générateur SVPWM et observateur de l'état du moteur. Une minuterie avancée peut générer directement 6 canaux de PWM réglable en zone morte complémentaire, et la puce répond aux normes de température de fonctionnement industrielle et ESD ESD, EMI, ce qui est très approprié pour le contrôle de fréquence PMSM et BLDC.
Principales spécifications du MCU série GD32F130
Cortex-M3 à 48 MHz, performances de traitement de 50 MIPS ;
Flash : 64 Ko/32 Ko/16 Ko ;
SRAM : 8 Ko/4 Ko/4 Ko ;
ADC haute vitesse et haute précision, ADC 12 bits x 1 à 2.6 Msps, 10 canaux ;La minuterie avancée x1 peut générer 6 sorties PWM complémentaires avec zone morte réglable. Minuterie générale x6 ;
Avec protection par cryptage matériel Flash ;
Plusieurs modes de communication série : I2C x2, SPI x2, UART x2 ;
Types de packages riches : tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64Plage de température de fonctionnement industrielle : -40℃~+85℃ ;Caractéristiques ESD industrielles : 6000 XNUMX volts ;
Principaux paramètres de spécification de la carte de conversion de fréquenceLa puissance nominale est de 200 W, tension de bus 310 V et le courant de fonctionnement maximum est de 2 A ;
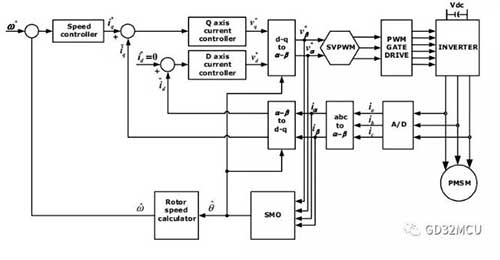
Méthode d'orientation du champ magnétique, courant sinusoïdal, démarrage et contrôle sans capteur ;3 échantillonnage de courant de résistance ;Le circuit onduleur est composé de six MOSFET de puissance.Le schéma fonctionnel du système de commande du moteur est le suivant :
Mise en œuvre du MTPA
Comme le montre le schéma fonctionnel du système, l'ensemble du système est à double contrôle en boucle fermée, la boucle interne étant la boucle de contrôle de courant et la boucle externe étant la boucle de contrôle de vitesse. Réglez la direction du flux du rotor sur l’axe d et l’axe q est l’axe orthogonal de l’axe d. Le but de contrôle de la boucle de courant est de découpler le courant et le flux du stator et de contrôler le courant du stator sur l'axe q.
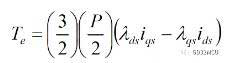
Pour les moteurs SPM, nous définissons la quantité de contrôle cible id de l'axe d sur 0 et contrôlons tous les courants sur le stator vers l'axe q, obtenant ainsi le couple maximum par ampère (MTPA). À l'heure actuelle, le couple et la vitesse du moteur PMSM sont uniquement liés à la composante actuelle de l'axe q, puis nous contrôlons le courant sur l'axe d via la boucle de contrôle de vitesse pour obtenir un double contrôle en boucle fermée.
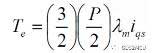
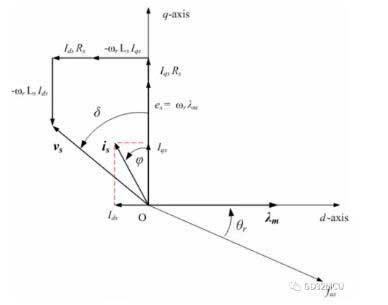
Dans le travail réel, comme la structure du moteur SPM n'est pas idéale, le courant réel sur l'axe D n'est pas nul. Dans le même temps, nous contrôlerons délibérément le courant sur l'axe D, de manière à faire fonctionner le moteur au-delà de la vitesse de base ; À ce stade, nous devons ajouter un contrôleur magnétique faible sur l’axe d pour assurer la réalisation du MTPA. Le diagramme vectoriel du moteur SPM en marche est le suivant :
Mise en œuvre du FOC
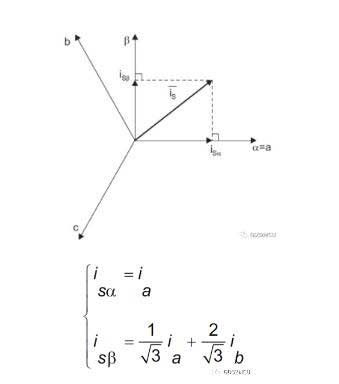
Il existe des courants triphasés A, B et C dans le câblage réel du moteur PMSM. Maintenant, nous devons associer les courants triphasés A, B et C au courant de l'axe D et au courant de l'axe Q, et nous devons utiliser les deux transformations mathématiques de Clark et Park :
?Transformation de Clark : (a, b, c)→(α, β), α, β sont deux systèmes de coordonnées orthogonaux et statiques ;
?Transformation de Park : (α, β)→(D, Q), D, Q sont un système de coordonnées rotatives orthogonales biphasées, où θ est la position du flux du rotor ;
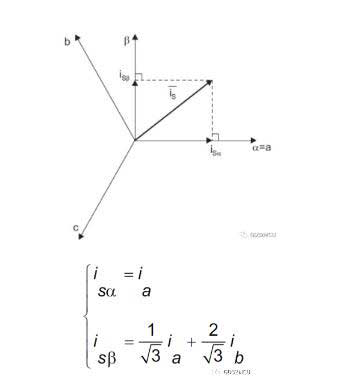
Grâce aux deux changements mathématiques de Clark et Park, nous pouvons décomposer les courants triphasés des moteurs PMSM A, B et C en axe D et axe Q, réalisant ainsi un contrôle orienté champ (FOC). Nous pouvons également constater que le point clé de l’ensemble du contrôle FOC réside dans la recherche de la position du flux magnétique θ du rotor.
Implémentation du SVPWM
Nous pouvons également convertir le courant statorique de l’espace D, Q en espace α, β en utilisant la transformation de Park inverse. Une fois l'orientation du champ magnétique terminée, la dernière étape du contrôle du moteur PMSM consiste à générer la tension PWM agissant sur les bornes triphasées du moteur. Selon les huit états de commutation de l'onduleur triphasé, nous pouvons lister le tableau des états de l'onduleur à modulation vectorielle spatiale :
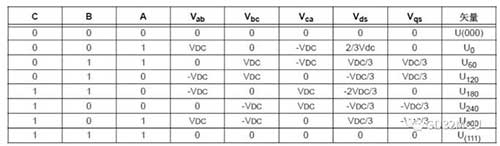
Parmi eux, lorsque les trois phases A, B et C sont toutes 0 et 1, elles sont invalides. On place ces deux vecteurs d'état à l'origine de l'espace, et les six autres états vectoriels U0 → U300 dessinent simplement un hexagone régulier dans l'espace. Le moteur de commande traditionnel à 6 étapes consiste à ajouter tour à tour ces 6 vecteurs de tension au stator du moteur.
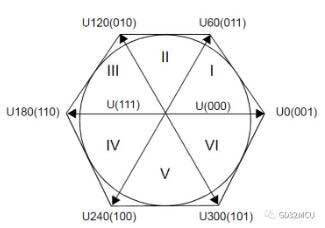
Le but de la modulation vectorielle spatiale (SVPWM) est de former un vecteur de tension rotatif d'amplitude constante à 360 degrés dans l'espace vectoriel, de manière à réduire la composante harmonique actuelle de la sortie de l'onduleur et l'ondulation du couple. La méthode de réalisation de SVPWM consiste à utiliser deux vecteurs de tension de base adjacents pour synthétiser le vecteur de tension rotatif Uout dans l'espace vectoriel, et la valeur maximale de Uout est d'environ 0.886 * VDC. Prenons le premier quadrant comme exemple,
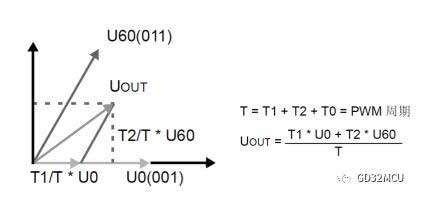
T1 est le temps d'action du vecteur de tension U0 dans un cycle PWM, T2 est le temps d'action du vecteur de tension U60 dans un cycle PWM et T0 est le temps d'action de la composante d'ordre zéro.
Nous déterminons d'abord le secteur en utilisant les valeurs de V_α et V_β, puis calculons les valeurs de T1, T2 et T0 en fonction de la fonction trigonométrique et de Vdc.
A = V_β ;
B = 1.7320508*V_α-V_β ;
C = -1.7320508*V_α-V_β ;
si(A>= 0) {a= 1;} else a= 0;
si(B>= 0) {b= 1;} sinon b= 0;
si(C>= 0) {c= 1;} sinon c= 0;
N=a+2*b+4*c;
commutateur (N)
{
cas 1 : secteur = 2 ; casser;
cas 2 : secteur = 6 ; casser;
cas 3 : secteur = 1 ; casser;
cas 4 : secteur = 4 ; casser;
cas 5 : secteur = 3 ; casser;
cas 6 : secteur = 5 ; casser;
par défaut : pause ;
}
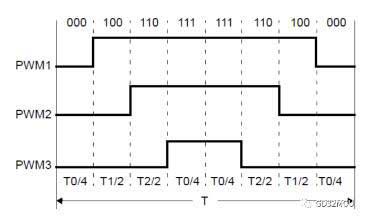
Afin de réduire les temps de commutation du MOSFET dans le circuit onduleur, la méthode de synthèse vectorielle spatiale à 7 segments peut être utilisée, qui commence et se termine par un vecteur nul (000) dans chaque secteur vectoriel, avec un vecteur nul (111) au milieu et un vecteur effectif dans le reste du temps. Comme le montre la figure ci-dessous:
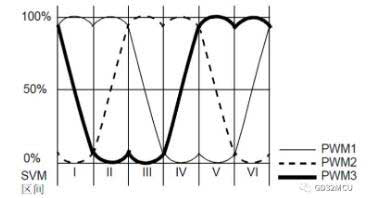
Une fois la tension SVPWM appliquée aux bornes triphasées du moteur PMSM, la forme d'onde de tension de phase en forme de selle peut être vue, comme le montre la figure suivante :
Réalisation d'un observateur d'angle de rotor
Trouver la position du flux du rotor θ est la clé de l'algorithme FOC. Cependant, lors du processus de rotation du moteur à grande vitesse, le capteur Hall n'est pas suffisamment précis pour trouver avec précision la position θ du flux du rotor. À ce stade, un observateur de l’angle du rotor est nécessaire. Les informations d'angle du flux du rotor peuvent être obtenues à partir de la force électromotrice arrière. Nous ne pouvons pas mesurer directement la force contre-électromotrice du moteur, mais nous pouvons utiliser la méthode de l'observateur pour calculer la valeur de la force contre-électromotrice.
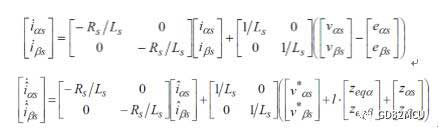
Si le gain en mode glissant K est suffisamment grand, nous pouvons trouver une surface de contrôle en mode glissant S, de sorte que
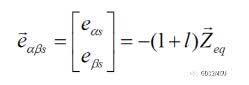
Le schéma fonctionnel du système de l'observateur en mode glissant est le suivant :
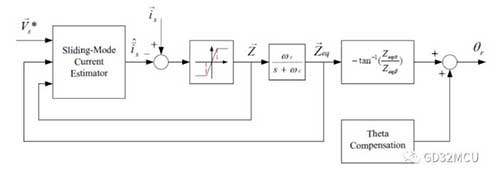
Si nous voulons garantir la stabilité de la surface de contrôle en mode glissant S, nous devons sélectionner les valeurs efficaces de K et L pour garantir que
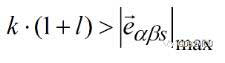
Et la valeur de l doit être supérieure à -1. L'angle final θ du rotor peut être calculé par la fonction arctangente.
Le MCU de la série GD32F130 peut facilement réaliser le générateur SVPWM, la conversion Park/Clark, le contrôleur PI et l'observateur de position du rotor mentionnés ci-dessus. L'ADC SAR haute vitesse et haute précision intégré et le système d'interruption à plusieurs niveaux du MCU peuvent garantir les performances en temps réel du contrôle en boucle fermée.
Carte de conversion de fréquence de réfrigérateur GD32F130
Photo frontale
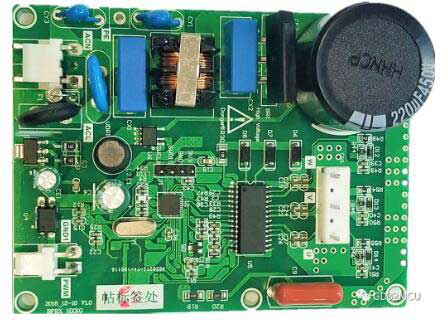
Image négative
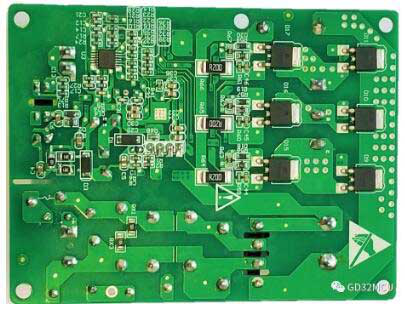
En se concentrant sur le MCU 32 bits de la série GD32 de Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com), le mos FET de SAKO Micro SLKOR (www.slkormicro.com) est largement utilisé dans ce type de schéma, comme les tubes TVS et ESD qui sont responsables de la commande du moteur, de la décharge antistatique et de surtension dans les circuits périphériques. Sawei Technology Co., Ltd. (http://www.slkormicro.com) a été fondée en 2005. Depuis plus de dix ans, elle adhère au concept de « création de valeur par la technologie », recherchant et produisant principalement du carbure de silicium, des diodes en carbure de silicium SiC, des tubes MOS en carbure de silicium SiC et des tubes simples IGBT. Les produits des séries 2301, 3401, 3904 et 13n50 tels que les tubes MOS haute et basse tension, ChinaMOS, les tubes MOS COOL, les circuits intégrés de gestion de l'alimentation, les éléments Hall SL1603SL SL1613SH SL1615SH, les thyristors, les diodes à récupération rapide et les diodes peuvent également être associés à l'antenne WiFi KingHelm (WWW.BDS666.COM), à l'antenne GPS, à l'antenne Beidou et à l'antenne céramique du casque Bluetooth TWS. Principalement utilisé dans : les véhicules à énergie nouvelle, les robots intelligents, les onduleurs, les outils électriques, l'électronique de puissance, les alimentations à découpage, les alimentations d'éclairage extérieur, les appareils électroménagers, la charge rapide PD, les casques Bluetooth TWS et d'autres domaines.
Remarque : Cet article est reproduit à partir d'Internet pour soutenir la protection des droits de propriété intellectuelle. Veuillez indiquer la source originale et l'auteur lors de la réimpression. En cas d'infraction, veuillez nous contacter pour la supprimer.
Tél. de l'entreprise : +86-0755-83044319
Fax/fax :+86-0755-83975897
Courriel : 1615456225@qq.com
QQ : 3518641314 Gestionnaire Li
QQ : 332496225 Gestionnaire Qiu
Adresse : salle 809, bloc C, bâtiment technologique Zhantao, avenue Minzhi n° 1079, nouveau district de Longhua, Shenzhen
Recommandations connexes
Entretien exclusif avec Li Gang de Yunfan Ruida : La précision des produits radar à ondes millimétriques et la chaleur humaine
2026-07-22
3637
Passion RF, parcours d'artisan : plus de 30 ans d'engagement indéfectible — Entretien avec M. Qin Hongxiang, ingénieur en chef chez Kinghelm
2026-06-26
3595





 粤公网安备44030002007346号