
























Hotline usługi
Wiadomości

Wiadomości
Zhaoyi Innovation to gigantyczna firma w krajowej serii produktów MCU. W swojej serii schematów projektowych MCU mają szeroką współpracę ze Sklor.
2022-03-17
1099
Studium przypadku współpracy między układem MOSFET SAW a innowacyjnym projektem MCU firmy Zhaoyi (1)
Projekt płytki konwersji częstotliwości dla sprężarki lodówki z MCU GD32F130
Przegląd schematu konwersji częstotliwości sprężarki lodówki
Karta konwersji częstotliwości przedstawiona w tym artykule może być używana do sterowania konwersją częstotliwości sprężarki lodówki, okapu kuchennego i wentylatora klimatyzatora. Schemat opiera się na konstrukcji MCU serii GD32F130 firmy GigaDevice, która jest innowacyjną technologią Zhaoyi. MCU jest wyposażony w rdzeń Cortex-M3, który może realizować sterowanie PI za pomocą oprogramowania, generatora SVPWM i obserwatora stanu silnika. Zaawansowany timer może bezpośrednio generować 6 kanałów komplementarnej, regulowanej PWM ze strefą martwą. Ponadto układ spełnia przemysłowe normy dotyczące temperatury pracy oraz ESD i EMI, dzięki czemu doskonale nadaje się do sterowania częstotliwością silników PMSM i BLDC.
Główne specyfikacje MCU serii GD32F130
Cortex-M3 @ 48 MHz, wydajność przetwarzania 50 MIPS;
Flash: 64 KB/32 KB/16 KB;
Pamięć RAM: 8 KB/4 KB/4 KB;
Szybki i precyzyjny przetwornik ADC, 12 bitów ADC x 1 przy 2.6 Ms/s, 10 kanałów;Zaawansowany timer x1 może generować 6 uzupełniających wyjść PWM z regulowaną martwą strefą. Ogólny licznik czasu x6;
Z ochroną szyfrowania sprzętowego Flash;
Wiele trybów komunikacji szeregowej: I2C x2, SPI x2, UART x2;
Bogate typy pakietów: tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64Przemysłowy zakres temperatur pracy: -40 ℃ ~ + 85 ℃;Charakterystyka ESD dla przemysłu: 6000 V;
Główne parametry specyfikacji karty konwersji częstotliwościMoc znamionowa wynosi 200 W, napięcie magistrali 310 V, a maksymalny prąd roboczy to 2 A;
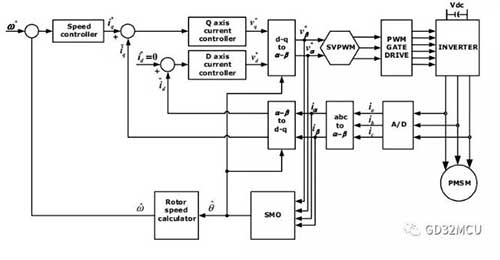
Metoda orientacji pola magnetycznego, prąd sinusoidalny, rozruch i sterowanie bezczujnikowe;3 próbkowanie prądu rezystancji;Układ inwertera składa się z sześciu tranzystorów mocy MOSFET.Schemat blokowy układu sterowania silnikiem jest następujący:
Wdrożenie MTPA
Jak pokazano na schemacie blokowym systemu, cały system jest sterowaniem w podwójnej pętli zamkniętej, przy czym pętla wewnętrzna jest pętlą sterowania prądem, a pętla zewnętrzna jest pętlą sterowania prędkością. Ustaw kierunek strumienia wirnika na oś d, a oś q jest ortogonalną osią osi d. Celem sterowania pętli prądowej jest oddzielenie prądu i strumienia stojana oraz sterowanie prądem stojana do osi q.
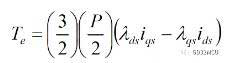
W przypadku silników SPM ustawiamy docelowy identyfikator wielkości sterującej osi d na 0 i sterujemy wszystkimi prądami stojana do osi q, uzyskując w ten sposób maksymalny moment obrotowy na amper (MTPA). W tym momencie moment obrotowy i prędkość silnika PMSM są powiązane tylko ze składową prądu osi q, a następnie kontrolujemy prąd na osi d poprzez pętlę sterowania prędkością, aby uzyskać sterowanie w podwójnej pętli zamkniętej.
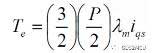
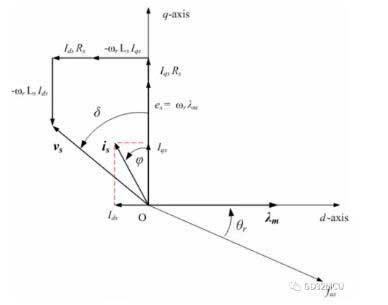
W rzeczywistej pracy, ponieważ konstrukcja silnika SPM nie jest idealna, rzeczywisty prąd na osi d nie wynosi zero. Jednocześnie będziemy celowo kontrolować prąd na osi d, aby uzyskać efekt pracy silnika przekraczającego prędkość podstawową; W tym momencie musimy dodać słaby kontroler magnetyczny na osi d, aby zapewnić realizację MTPA. Schemat wektorowy pracy silnika SPM jest następujący:
Wdrożenie FOC
W rzeczywistym okablowaniu silnika PMSM występują prądy trójfazowe A, B i C. Teraz musimy powiązać prądy trójfazowe A, B i C z prądem osi D i prądem osi Q oraz musimy skorzystać z dwóch matematycznych transformacji Clarka i Parka:
Transformacja Clarka: (a, b, c)→(α, β), α, β to dwa ortogonalne i statyczne układy współrzędnych;
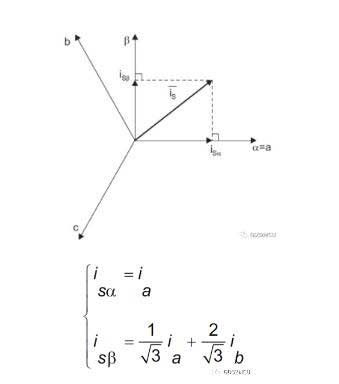
Transformacja Parka: (α, β)→(D, Q), D, Q to dwufazowy ortogonalny obrotowy układ współrzędnych, gdzie θ jest położeniem strumienia wirnika;
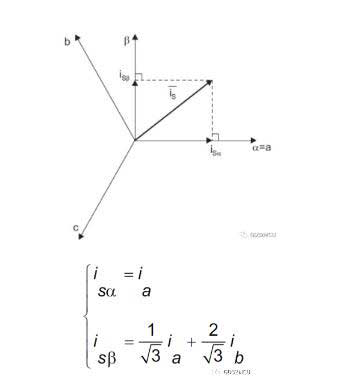
Dzięki dwóm zmianom matematycznym Clarka i Parka możemy rozłożyć prądy trójfazowe silnika PMSM A, B i C na oś D i oś Q, realizując w ten sposób sterowanie zorientowane na pole (FOC). Możemy również stwierdzić, że kluczowym punktem całego sterowania FOC jest znalezienie położenia strumienia magnetycznego θ wirnika.
Wdrożenie SVPWM
Możemy również przekształcić prąd stojana z przestrzeni D, Q na przestrzeń α, β, stosując odwrotną transformację Parka. Po zakończeniu orientacji pola magnetycznego, ostatnim krokiem sterowania silnikiem PMSM jest wygenerowanie napięcia PWM działającego na zaciski trójfazowe silnika. Według ośmiu stanów przełączania falownika trójfazowego możemy wymienić tabelę stanów falownika z modulacją wektora przestrzennego:
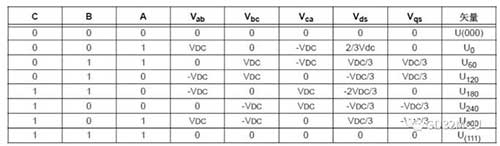
Wśród nich, gdy wszystkie trzy fazy A, B i C mają wartość 0 i 1, są one nieprawidłowe. Umieszczamy te dwa wektory stanu w początku przestrzeni, a pozostałych sześć stanów wektorowych U0 → U300 po prostu rysuje sześciokąt foremny w przestrzeni. Tradycyjny 6-stopniowy silnik sterujący polega na dodaniu tych 6 wektorów napięcia do stojana silnika po kolei.
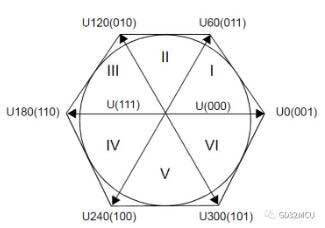
Celem modulacji wektora przestrzennego (SVPWM) jest utworzenie w przestrzeni wektorowej wektora napięcia obrotowego o stałej amplitudzie 360 stopni, aby zredukować składową harmoniczną prądu na wyjściu falownika i tętnienie momentu obrotowego. Metoda realizacji SVPWM polega na wykorzystaniu dwóch sąsiednich wektorów napięcia podstawowego do syntezy wirującego wektora napięcia Uout w przestrzeni wektorowej, a maksymalna wartość Uout wynosi około 0.886*VDC. Weźmy na przykład pierwszą ćwiartkę,
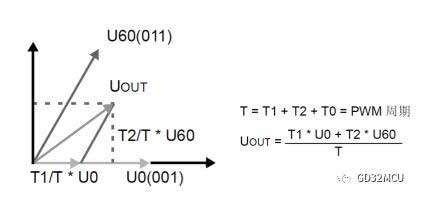
T1 to czas działania wektora napięcia U0 w cyklu PWM, T2 to czas działania wektora napięcia U60 w cyklu PWM, a T0 to czas działania składowej zerowego rzędu.
Najpierw określamy sektor sektora, korzystając z wartości V_α i V_β, a następnie obliczamy wartości T1, T2 i T0 zgodnie z funkcją trygonometryczną i Vdc.
A= V_β;
B= 1.7320508*V_α-V_β;
C= -1.7320508*V_α-V_β;
if(A>= 0) {a= 1;} else a= 0;
if(B>= 0) {b= 1;} else b= 0;
if(C>= 0) {c= 1;} else c= 0;
N=a+2*b+4*c;
przełącznik (N)
{
przypadek 1: sektor = 2; przerwa;
przypadek 2: sektor = 6; przerwa;
przypadek 3: sektor = 1; przerwa;
przypadek 4: sektor = 4; przerwa;
przypadek 5: sektor = 3; przerwa;
przypadek 6: sektor = 5; przerwa;
domyślnie: przerwa;
}
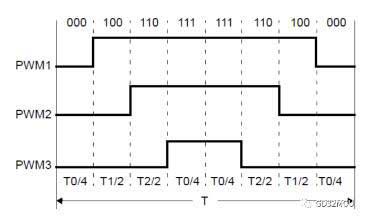
Aby skrócić czas przełączania tranzystora MOSFET w układzie inwertera, można zastosować metodę syntezy wektorów przestrzennych 7-segmentowych, która zaczyna się i kończy zerowym wektorem (000) w każdym sektorze wektora, z zerowym wektorem (111) w środku i efektywnym wektorem w pozostałym czasie. Jak pokazano na poniższym rysunku:
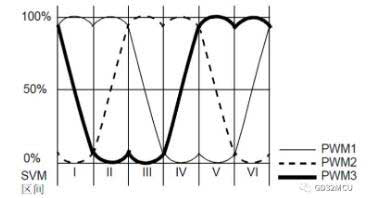
Po przyłożeniu napięcia SVPWM do zacisków trójfazowych silnika PMSM można zaobserwować siodłowy przebieg napięcia fazowego, jak pokazano na poniższym rysunku:
Realizacja obserwatora kąta wirnika
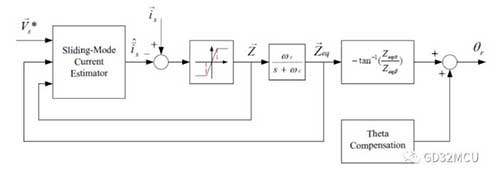
Znalezienie położenia strumienia wirnika θ jest kluczem algorytmu FOC. Jednakże w procesie szybkiego obrotu silnika czujnik Halla nie jest wystarczająco dokładny, aby dokładnie określić położenie strumienia wirnika θ. W tym momencie potrzebny jest obserwator kąta wirnika. Informacje o kącie strumienia wirnika można uzyskać z tylnego pola elektromagnetycznego. Nie możemy bezpośrednio zmierzyć tylnego pola elektromagnetycznego silnika, ale możemy użyć metody obserwatora do obliczenia wartości tylnego pola elektromagnetycznego.
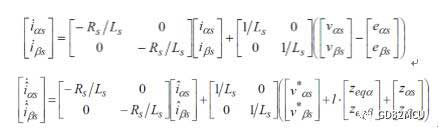
Jeśli wzmocnienie trybu ślizgowego K jest wystarczająco duże, możemy znaleźć powierzchnię kontrolną trybu ślizgowego S, tak że:
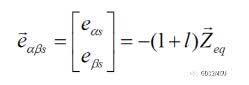
Schemat blokowy systemu obserwatora ślizgowego wygląda następująco:
Jeżeli chcemy zapewnić stabilność powierzchni sterującej stanu poślizgu S, należy dobrać efektywne wartości K i L, aby to zapewnić
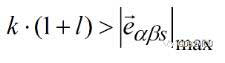
Wartość l musi być większa niż -1. Końcowy kąt θ wirnika można obliczyć za pomocą funkcji arcustangens.
MCU serii GD32F130 może z łatwością zrealizować wspomniany powyżej generator SVPWM, konwersję Park/Clark, sterownik PI i obserwator położenia wirnika. Wbudowany szybki i precyzyjny przetwornik ADC SAR oraz wielopoziomowy system przerwań MCU mogą zapewnić wydajność sterowania w pętli zamkniętej w czasie rzeczywistym.
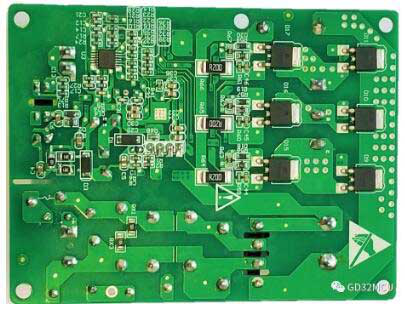
Karta konwersji częstotliwości lodówki GD32F130
Zdjęcie z przodu
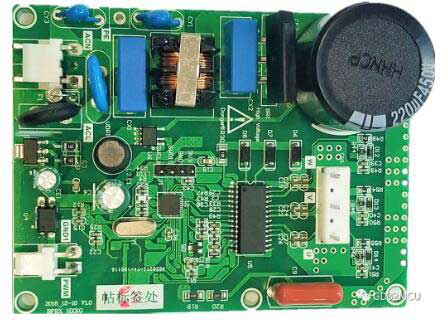
Negatywny obraz
Koncentrując się na 32-bitowych MCU serii GD32 firmy Zhaoyi Innovation (www.bjzycxkjgf.dayinmao.com), mos FET firmy SAKO Micro SLKOR (www.slkormicro.com) jest powszechnie stosowany w tego typu układach, np. w lampach TVS i ESD, które odpowiadają za napęd silnika, rozładowanie antystatyczne i przepięciowe w obwodach peryferyjnych. Firma Sawei Technology Co., Ltd. (http://www.slkormicro.com) została założona w 2005 roku. Od ponad dziesięciu lat realizuje koncepcję „tworzenia wartości za pomocą technologii”, głównie zajmując się badaniami i produkcją węglika krzemu, diod z węglika krzemu SiC, lamp MOS z węglika krzemu SiC oraz pojedynczych lamp IGBT. Produkty serii 2301, 3401, 3904 i 13n50, takie jak lampa MOS wysokiego i niskiego napięcia, ChinaMOS, lampa MOS COOL, układ scalony do zarządzania energią, element Halla/Halla SL1603SL SL1613SH SL1615SH, tyrystor, dioda o szybkiej regeneracji i dioda mogą być również połączone z anteną WiFi KingHelm (WWW.BDS666.COM), anteną GPS, anteną Beidou i ceramiczną anteną zestawu słuchawkowego Bluetooth TWS. Stosowane głównie w: nowych pojazdach energetycznych, inteligentnych robotach, falownikach, elektronarzędziach, elektronice mocy, zasilaczach impulsowych, zasilaczach oświetlenia zewnętrznego, sprzęcie AGD, szybkim ładowaniu PD, zestawach słuchawkowych TWS Bluetooth i innych dziedzinach.
Uwaga: ten artykuł został skopiowany z Internetu w celu wsparcia ochrony praw własności intelektualnej. Przy przedruku proszę podać oryginalne źródło i autora. Jeśli doszło do naruszenia, skontaktuj się z nami, aby je usunąć.
Tel firmy: +86-0755-83044319
Faks/faks:+86-0755-83975897
E-mail: 1615456225@qq.com
QQ: 3518641314 Menedżer Li
QQ: 332496225 Menedżer Qiu
Adres: pokój 809, blok C, budynek Zhantao Technology, nr 1079 Minzhi Avenue, Longhua New District, Shenzhen
Powiązane rekomendacje
Wywiad ekskluzywny z Li Gangiem z Yunfan Ruida: Precyzja produktów radarowych o milimetrowej fali i ciepło ludzkości
2026-07-22
3637
Do zobaczenia w przyszłym roku! | Slkor na konferencji Electronica China Highlights 2026
2026-07-14
3110
Pasja RF, podróż rzemieślnika: ponad 30 lat nieustannego poświęcenia — wywiad z głównym inżynierem Kinghelm, panem Qin Hongxiangiem
2026-06-26
3595





 粤公网安备44030002007346号