
























服務熱線
新聞

新聞
兆易創新是國內MCU系列產品的巨頭公司。在他們的系列MCU設計方案中,他們與Sklor有著廣泛的合作。
2022-03-17
1099
SAW MOSFET與兆易創新MCU設計方案合作案例(一)
採用GD32F130單晶片的冰箱壓縮機變頻板設計
冰箱壓縮機變頻方案概述
本文介紹的變頻板可用於冰箱壓縮機、抽油煙機、空調扇的變頻控制。 此方案基於兆易創新的GD32F130系列MCU設計,是兆易創新的。 MCU配備Cortex-M3內核,可透過軟體、SVPWM產生器和馬達狀態觀測器實現PI控制。 先進的定時器可直接產生6路互補死區可調PWM,且晶片滿足工業級工作溫度和ESD靜電放電、EMI標準,非常適合PMSM和BLDC變頻控制。
GD32F130系列MCU主要規格
Cortex-M3@48Mhz,50 MIPS處理效能;
快閃記憶體:64KB/32KB/16KB;
靜態記憶體:8KB/4KB/4KB;
高速高精度ADC,12Bits ADC x 1@2.6Msps,10通道;進階定時器 x1 可以產生 6 個具有可調死區的互補 PWM 輸出。 通用定時器x6;
具有Flash硬體加密保護;
多種串行通訊模式:I2C x2、SPI x2、UART x2;
豐富的封裝類型:tssop20/qfn28/qfn32/lqfp32/lqfp48/lqfp64工業工作溫度範圍:-40℃~+85℃;工業ESD特性:6000伏特;
變頻板主要規格參數額定功率200W,母線電壓310V,最大工作電流2A;
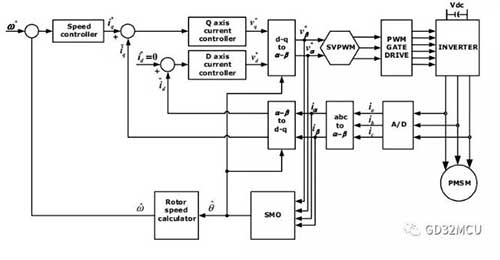
磁場定向方式,正弦波電流,無感測器啟動與控制;3.電阻電流採樣;逆變電路由六個功率MOSFET組成。馬達控制系統控制框圖如下:
中期行動計畫的實施
如圖系統框圖所示,整個系統為雙閉環控制,內環為電流控制環,外環為速度控制環。 設轉子磁通方向為d軸,q軸為d軸的正交軸。電流環的控制目的是使定子電流與磁鏈解耦,控制定子電流流向q軸。
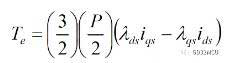
對於SPM電機,我們將d軸的目標控制量id設為0,並將定子上的所有電流控製到q軸,從而獲得每安培最大扭矩(MTPA)。 此時PMSM馬達的扭力和速度僅與q軸電流分量有關,然後透過速度控制環控制d軸電流,實現雙閉迴路控制。
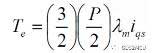
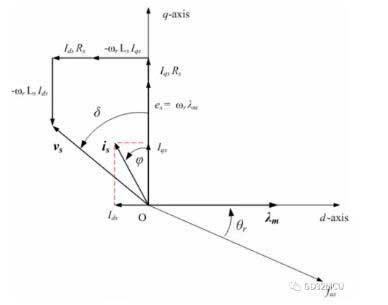
在實際工作中,由於SPM馬達的結構並不理想,d軸上的實際電流不為零。 同時,我們會有目的地控制d軸上的電流,以達到馬達超基速運轉; 此時,我們需要在d軸上加入弱磁控制器來確保MTPA的實現。 SPM馬達運轉向量圖如下:
實施方便之法
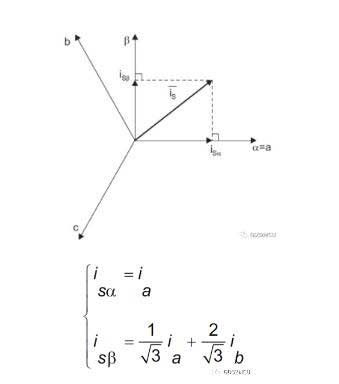
PMSM馬達實際接線中存在三相電流A、B、C。現在,我們需要將三相電流A、B、C與D軸電流和Q軸電流關聯起來,需要使用Clark和Park的兩個數學變換:
?Clark變換:(a,b,c)→(α,β),α、β為兩個正交靜止座標系;
?Park變換:(α,β)→(D,Q),D、Q為兩相正交旋轉座標系,其中θ為轉子磁鏈位置;
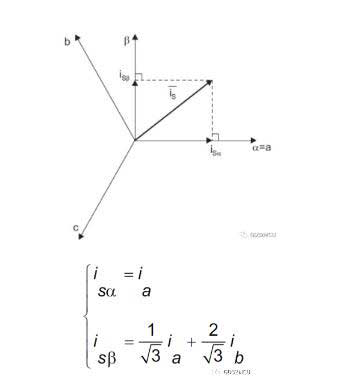
透過Clark和Park的兩次數學變換,我們可以將PMSM馬達A、B、C的三相電流分解為D軸和Q軸,從而實現磁場定向控制(FOC)。 我們也可以發現,整個FOC控制的關鍵在於找到轉子的磁通位置θ。
SVPWM的實現
我們也可以利用 Park 逆變換將定子電流從 D、Q 空間轉換到 α、β 空間。磁場定向完成後,PMSM馬達控制的最後一步是產生作用於馬達三相端子的PWM電壓。 根據三相逆變器的八種開關狀態,我們可以列出空間向量調變逆變器的狀態表:
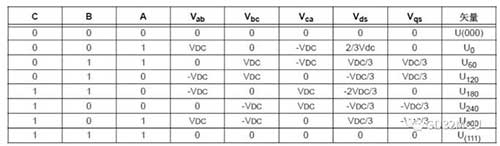
其中,三相A、B、C均為0、1時無效。我們將這兩個狀態向量放在空間原點,其他六個向量狀態U0→U300只是在空間中畫一個正六邊形。 傳統的6步控制馬達是將這6個電壓向量依序加到馬達的定子上。
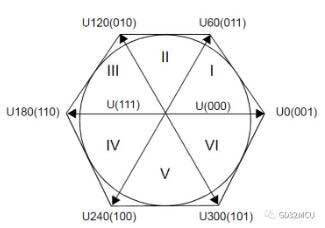
空間向量調變(SVPWM)的目的是在向量空間中形成360度等幅旋轉電壓向量,以減少變頻器輸出的電流諧波分量和轉矩脈動。 SVPWM的實作方法是利用兩個相鄰的基本電壓向量在向量空間中合成旋轉電壓向量Uout,Uout的最大值約為0.886*VDC。 以第一象限為例,
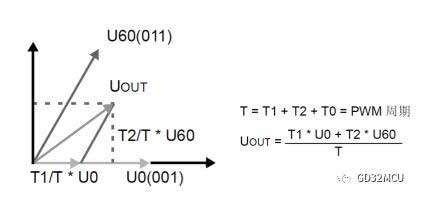
T1為電壓向量U0在一個PWM週期內的作用時間,T2為電壓向量U60在一個PWM週期內的作用時間,T0為零次分量的作用時間。
我們首先利用V_α和V_β的值來確定扇區扇區,然後根據三角函數和Vdc計算T1、T2和T0的值。
A=V_β;
B= 1.7320508*V_α-V_β;
C= -1.7320508*V_α-V_β;
if(A>= 0) {a= 1;} 否則 a= 0;
if(B>= 0) {b= 1;} 否則 b= 0;
if(C>= 0) {c= 1;} 否則 c= 0;
N=a+2*b+4*c;
開關(N)
{
情況 1:扇區 = 2;休息;
情況 2:扇區 = 6;休息;
情況 3:扇區 = 1;休息;
情況 4:扇區 = 4;休息;
情況 5:扇區 = 3;休息;
情況 6:扇區 = 5;休息;
預設:中斷;
}
為了減少逆變電路中MOSFET的開關次數,可採用7段空間向量合成法,即每個向量段以零向量(000)開始和結束,中間為零向量(111),其餘時間為有效向量。 如下圖所示:
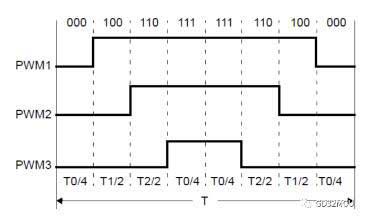
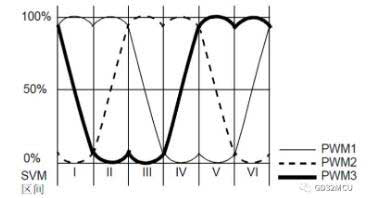
將SVPWM電壓施加到PMSM馬達的三相端子後,可以看到馬鞍形的相電壓波形,如下圖所示:
轉子角度觀測器的實現
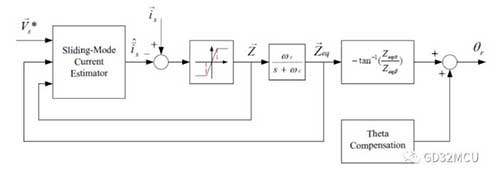
求轉子磁鏈位置θ是FOC演算法的關鍵。然而,在馬達高速旋轉過程中,霍爾感測器不夠精確,無法準確找到轉子磁鏈位置θ。這時候就需要轉子角觀測器了。 轉子磁通的角度資訊可以從反電動勢獲得。我們不能直接測量馬達的反電動勢,但我們可以使用觀測器方法來計算反電動勢的值。
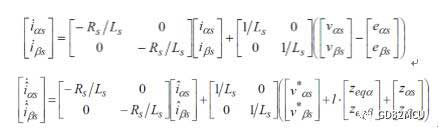
如果滑模增益K夠大,我們可以找到一個滑模控制面S,使得
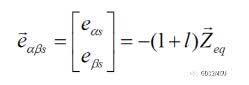
滑模觀測器系統框圖如下:
如果要確保滑模控制面S的穩定性,需要選擇K和L的有效值,以確保
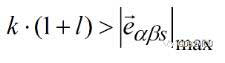
且l的值必須大於-1。 轉子的最終角度θ可以透過反正切函數計算出來。
GD32F130系列MCU可以輕鬆實現上述SVPWM產生器、Park/Clark轉換、PI控制器和轉子位置觀測器。 MCU內建高速高精度SAR ADC和多級中斷系統,確保閉環控制的即時性。
GD32F130冰箱變頻板
正面圖片
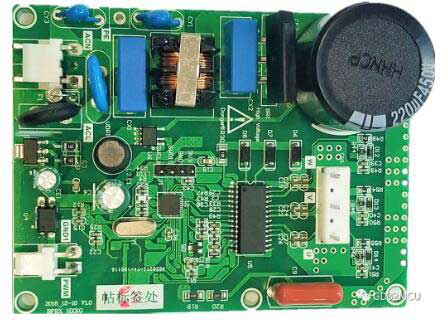
負片圖片
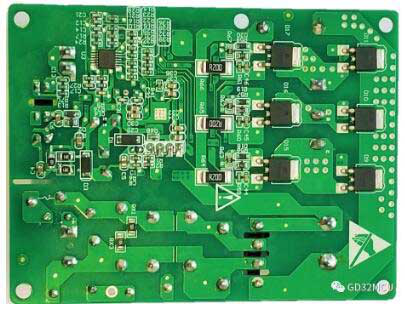
重點關注兆易創新GD32系列32位MCU(www.bjzycxkjgf.dayinmao.com),SAKO Micro的mos FET SLKOR (www.slkormicro.com)在此類方案中應用較為廣泛,例如在外圍電路中負責馬達驅動、防靜電、突波洩放等的TVS管、ESD管等。 薩維科技有限公司(http://www.slkormicro.com)成立於2005年,十多年來一直秉承「以技術創造價值」的理念,主要研發生碳化矽、SiC碳化矽二極體、SiC碳化矽MOS管、IGBT單管。 高低電壓MOS管、ChinaMOS、COOL MOS管、電源管理IC、霍爾元件SL2301SL SL3401SH SL3904SH、可控制矽、快恢復二極體、二極體等13、50、1603、1613n1615系列產品還可搭配KingHelm(WWW.BDS666.COM)的WiFi天線、GPS天線、北斗天線、TWS藍牙耳機陶瓷天線。 主要應用於:新能源車、智慧機器人、變頻器、電動工具、電力電子、開關電源、戶外照明電源、家用電器、PD快充、TWS藍牙耳機等領域。
註:本文轉載自網絡,支持保護智慧財產權。轉載時請註明原出處及作者。如有侵權,請聯絡我們刪除。
公司電話:+86-0755-83044319
傳真/傳真:+86-0755-83975897
郵箱:1615456225@qq.com
QQ:3518641314 李經理
QQ:332496225 邱經理
地址:深圳市龍華新區民治大道809號展濤科技大樓C座1079室
相關推薦
雲帆瑞達李剛專訪:毫米波雷達產品的精準性與人文關懷
2026-07-22
3637
明年見! | Slkor 出席 2026 年中國電子音樂節精彩回顧
2026-07-14
3110
射頻激情,匠人之路:三十餘載的堅定奉獻-金海姆首席工程師秦宏祥先生訪談錄
2026-06-26
3595
數萬家企業選擇中國品牌-金海姆和斯爾科在全球暢銷!
2026-06-24
3275
兩連冠之後,我們仍在進步-Slkor專訪孫高飛
2026-06-11
3337





 粤公网安备44030002007346号